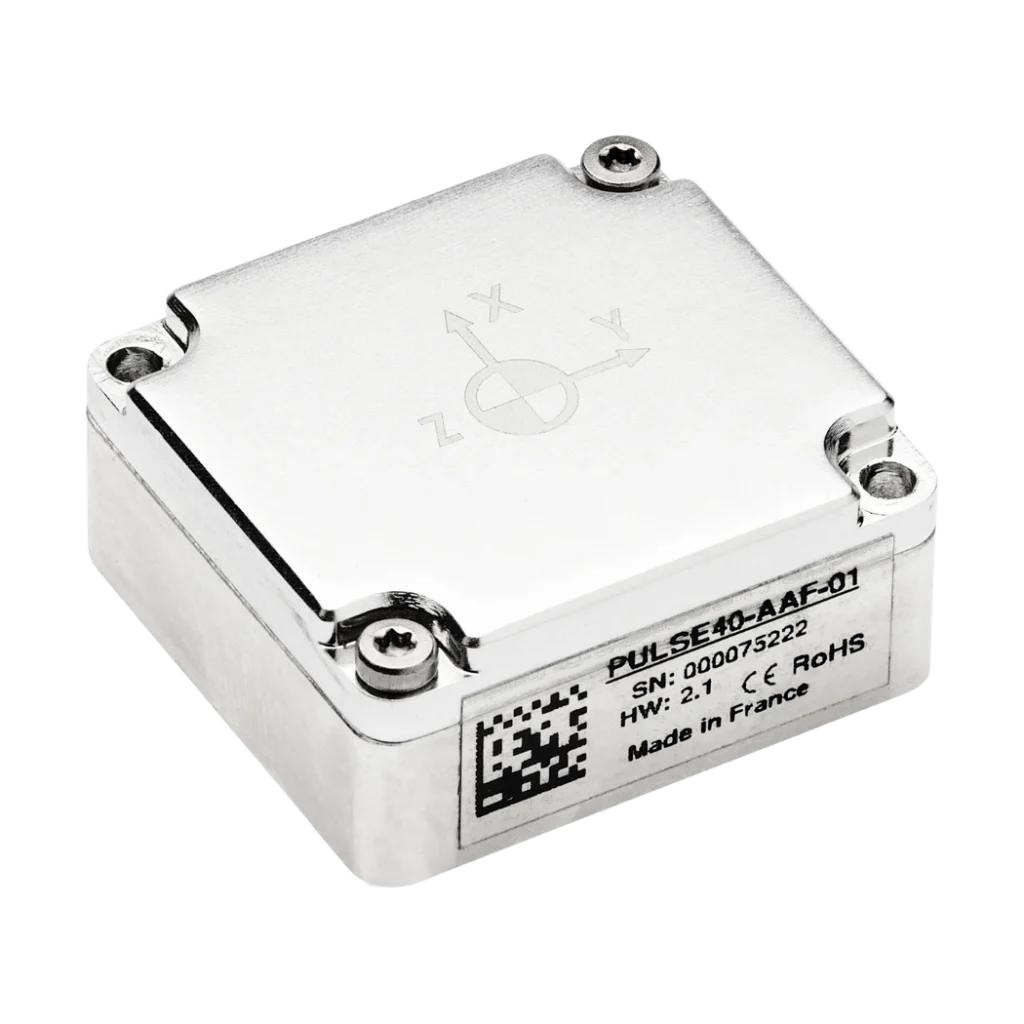
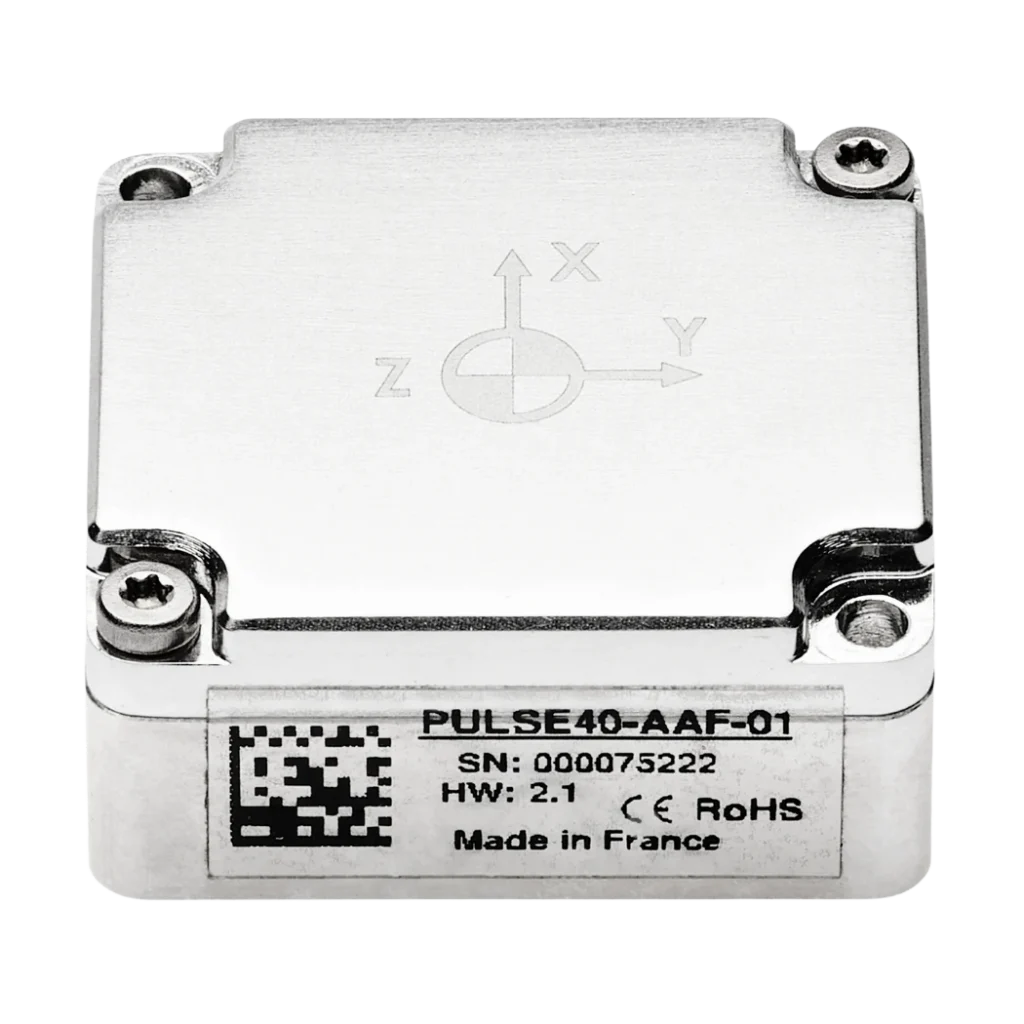
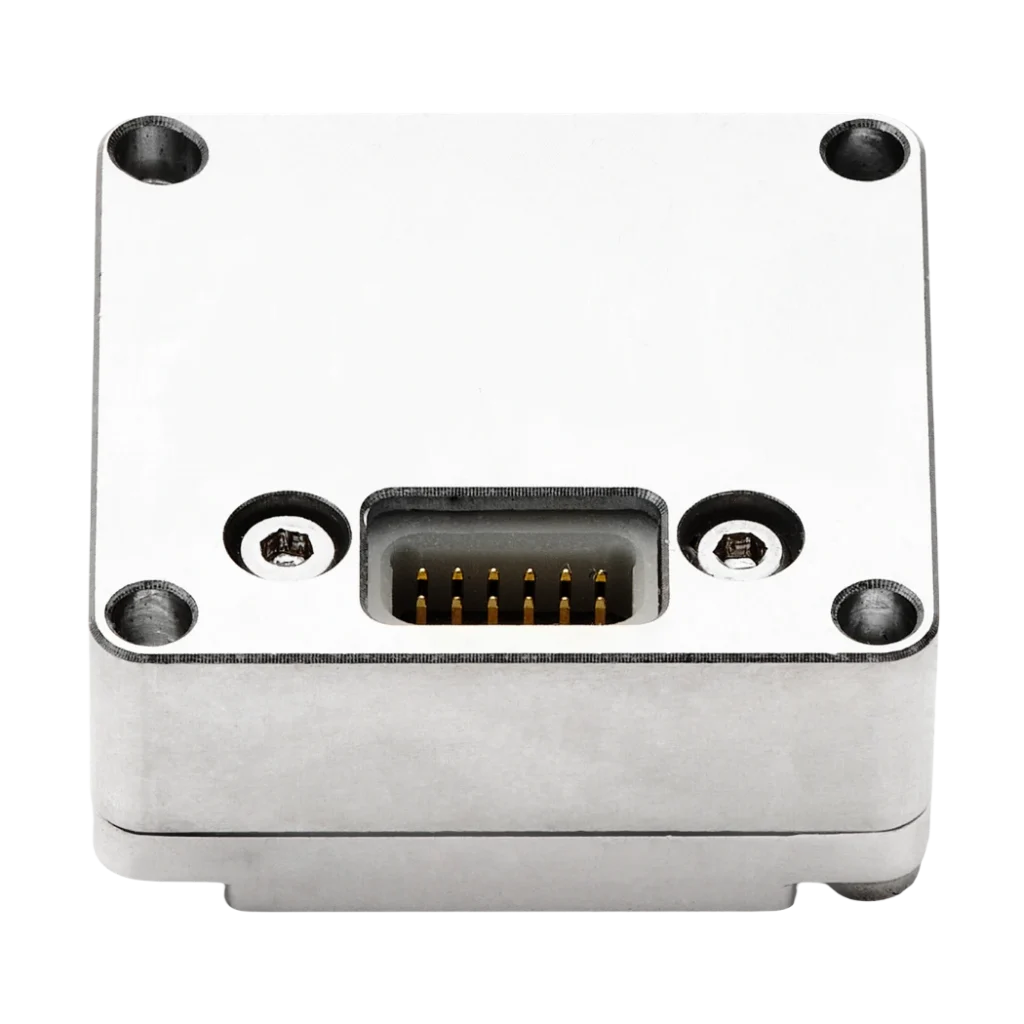
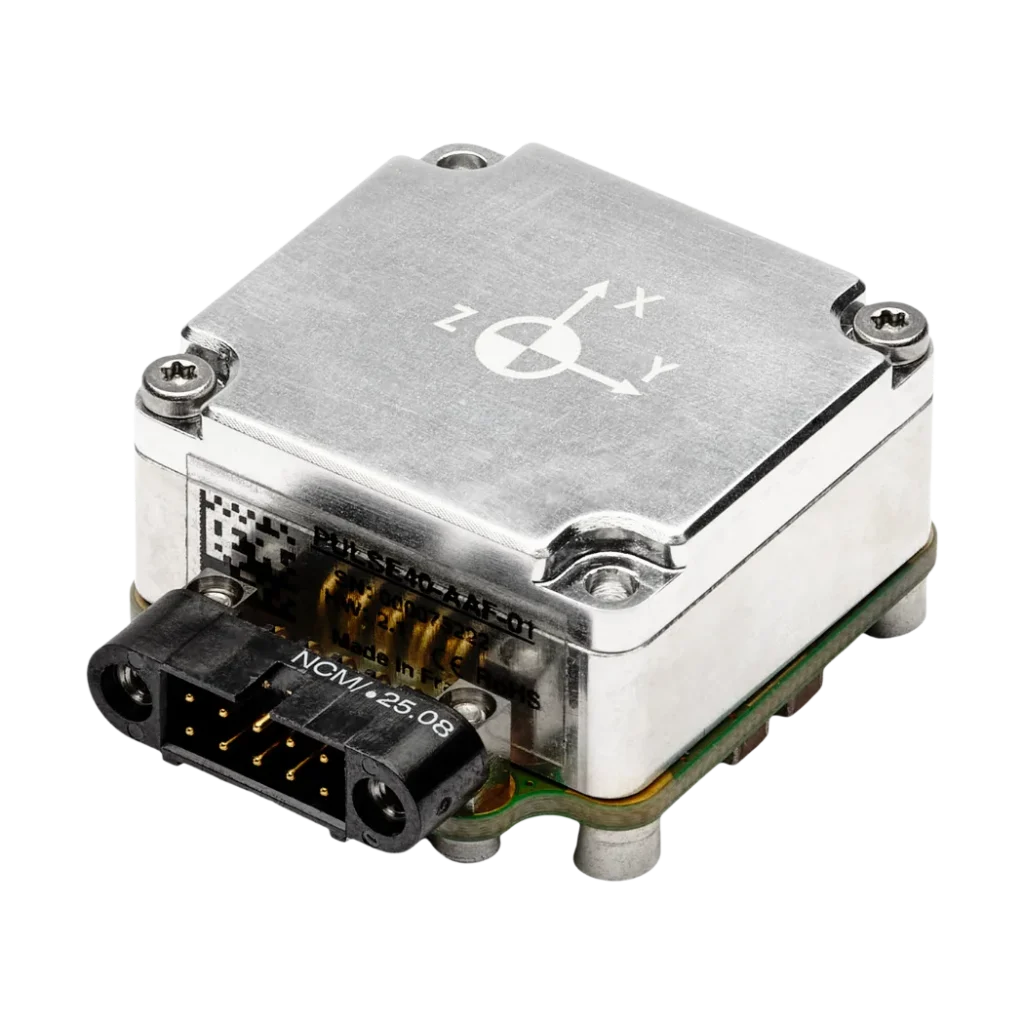
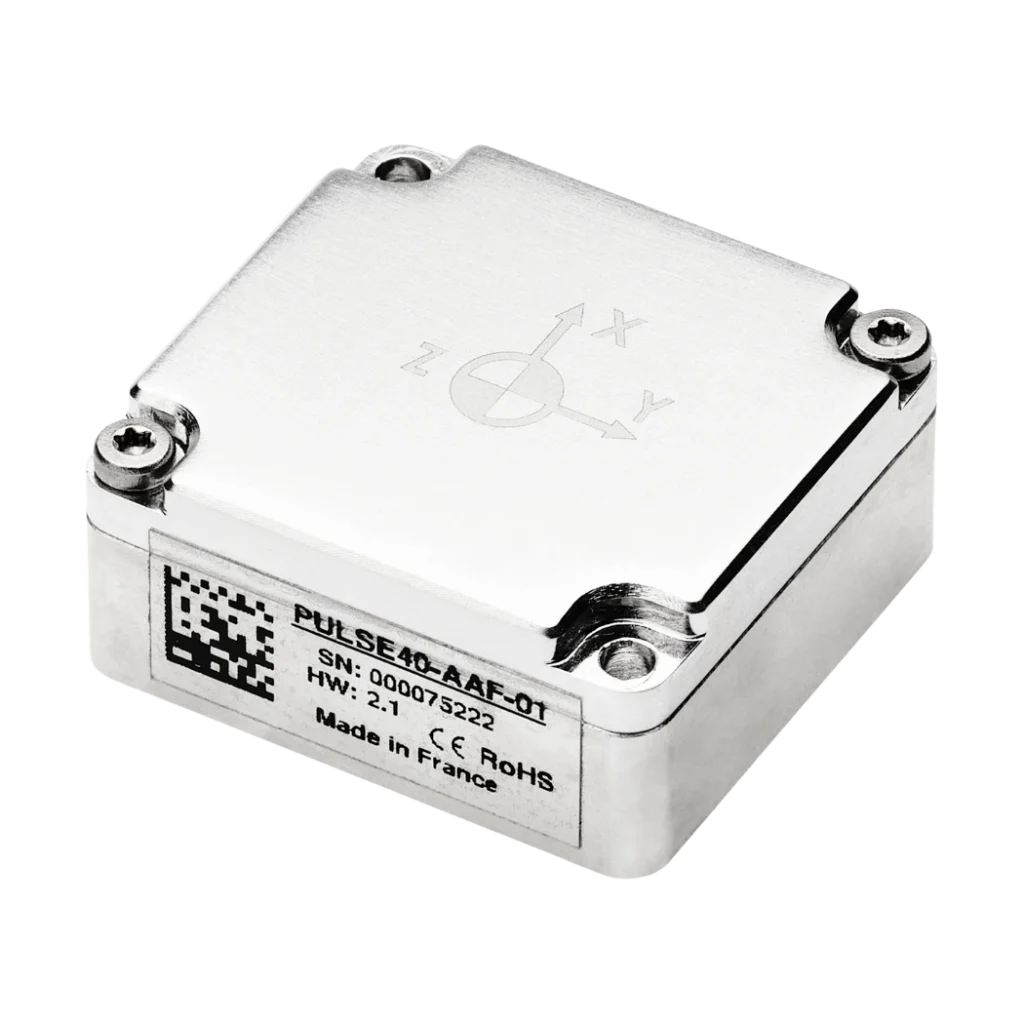
Pulse-40 OEM IMU miniature 9DoF de qualité tactique pour systèmes embarqués critiques
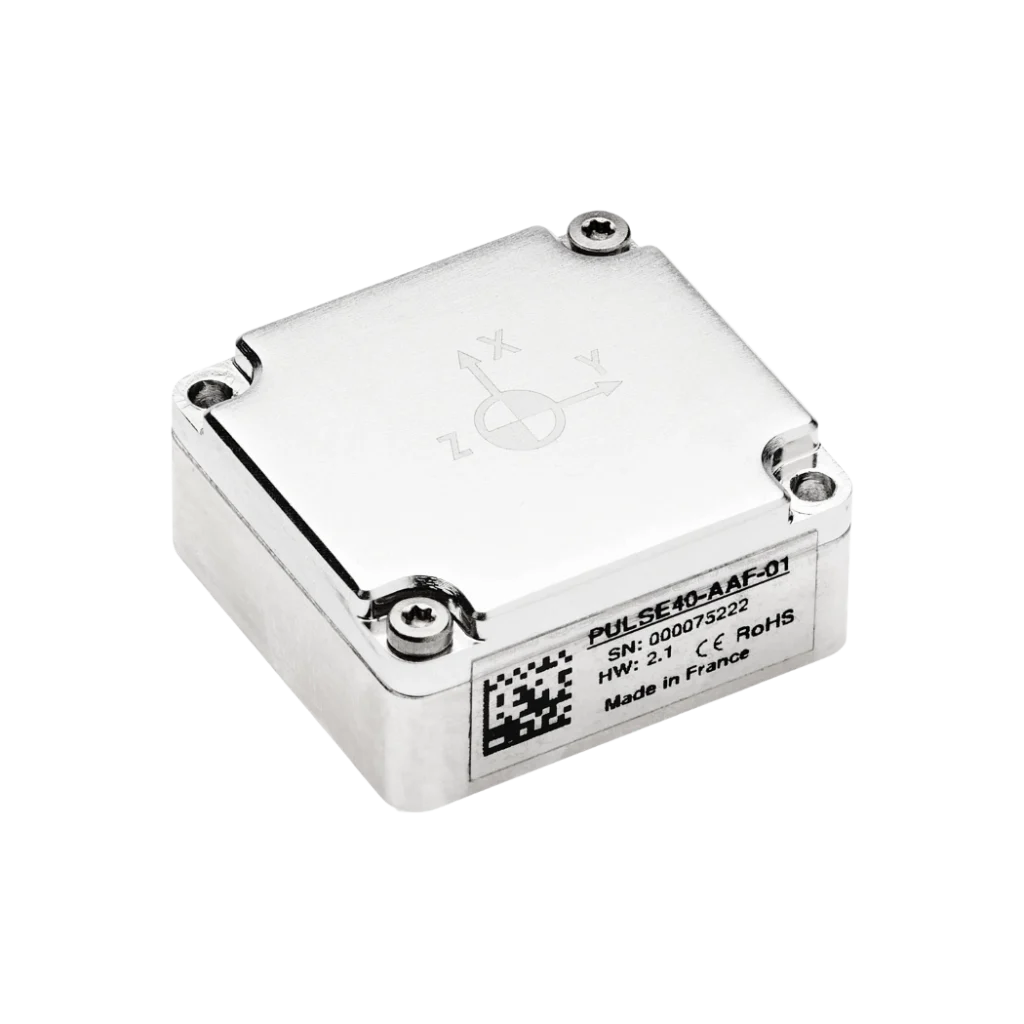
Le Pulse‑40 OEM associe des performances inertielles de qualité tactique, une résilience environnementale exceptionnelle et une intelligence de vibration intégrée dans un boîtier OEM ultra-compact conçu pour les applications les plus exigeantes.
Le Pulse-40 OEM est SANS ITAR et ne fait l'objet d'aucune restriction à l'exportation.
Fonctionnalités
Le Pulse-40 OEM intègre une détection inertielle haute performance avec des couches de diagnostic avancées pour garantir l'intégrité des données. Conçu pour une fiabilité critique, le système associe la précision brute des capteurs à une atténuation environnementale robuste et à une détection des pannes en temps réel.
Chaque unité subit une calibration thermique multi-axe individuelle pour assurer la stabilité sur toute sa plage de fonctionnement.


La Pulse-40 OEM en un coup d'œil
La Pulse‑40 OEM est une IMU OEM compacte conçue pour offrir des performances de niveau tactique.
Découvrez ci-dessous les technologies et fonctionnalités qui garantissent sa fiabilité exceptionnelle et sa facilité d'intégration.
SWaP-C optimisé
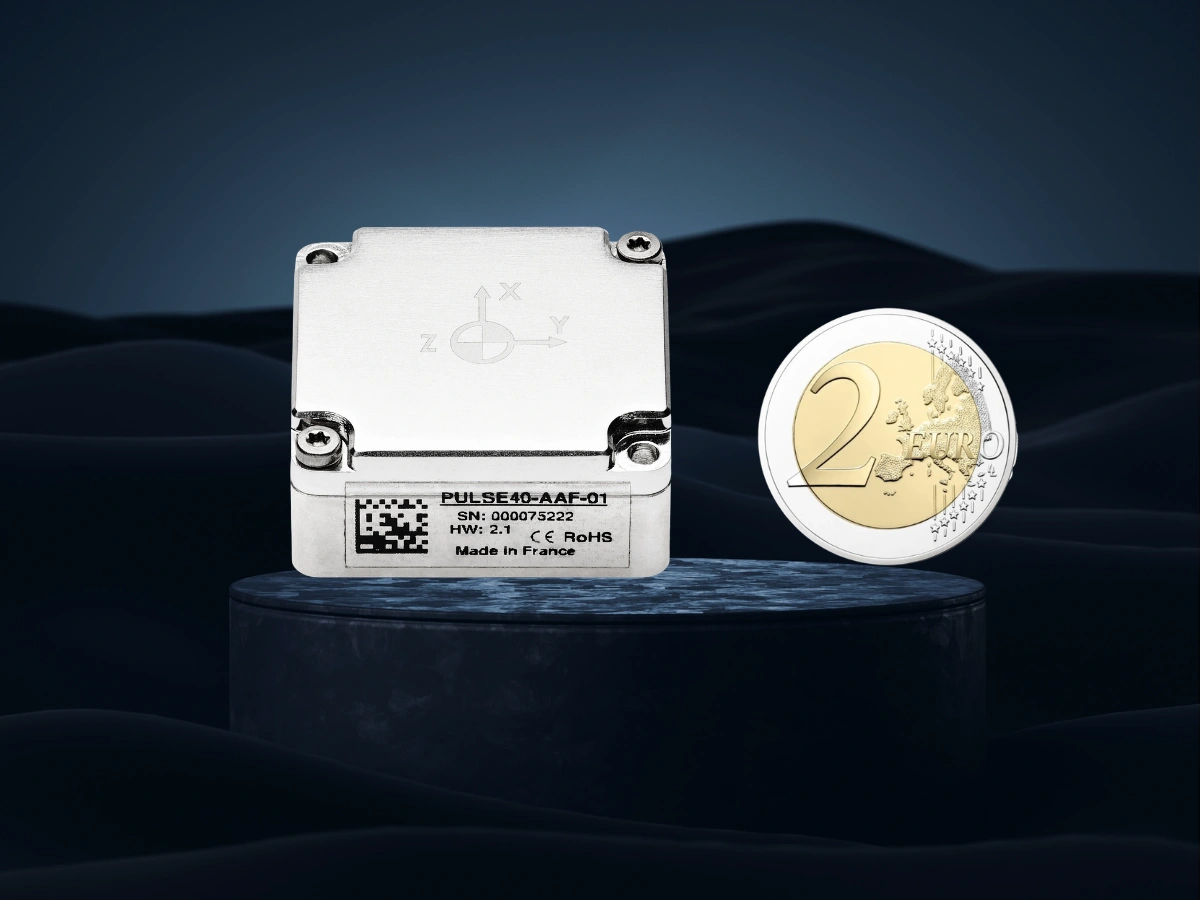
Le Pulse‑40 OEM associe un encombrement compact de 30 mm (L) × 28 mm (l) × 13,3 mm (H), un poids de seulement 19 g et une consommation électrique de 0,3 W, permettant des performances de niveau tactique dans les systèmes embarqués les plus contraints.
Outil de surveillance des vibrations intégré
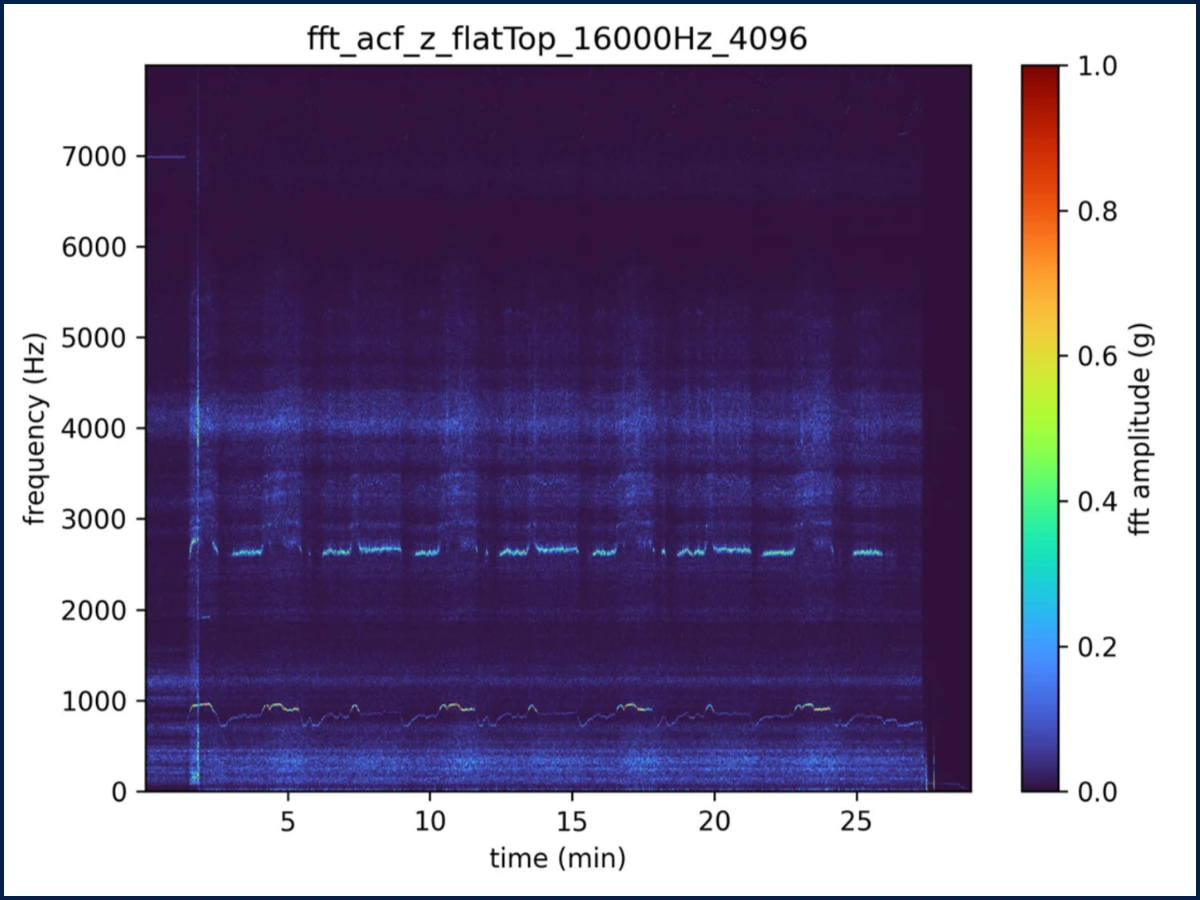
Le Pulse-40 intègre une solution dédiée de surveillance des vibrations fournissant le spectre complet des vibrations (FFT) jusqu'à 8 kHz et des avertissements de haut niveau.
Magnétomètre intégré
Le Pulse‑40 OEM intègre des magnétomètres triaxiaux, offrant une solution de mesure complète à 9 DoF dans le même format compact.
API de haut niveau et simple d'utilisation
Basée sur le protocole de communication standard de SBG Systems, la Pulse‑40 OEM offre une expérience d'intégration cohérente sur l'ensemble des produits.
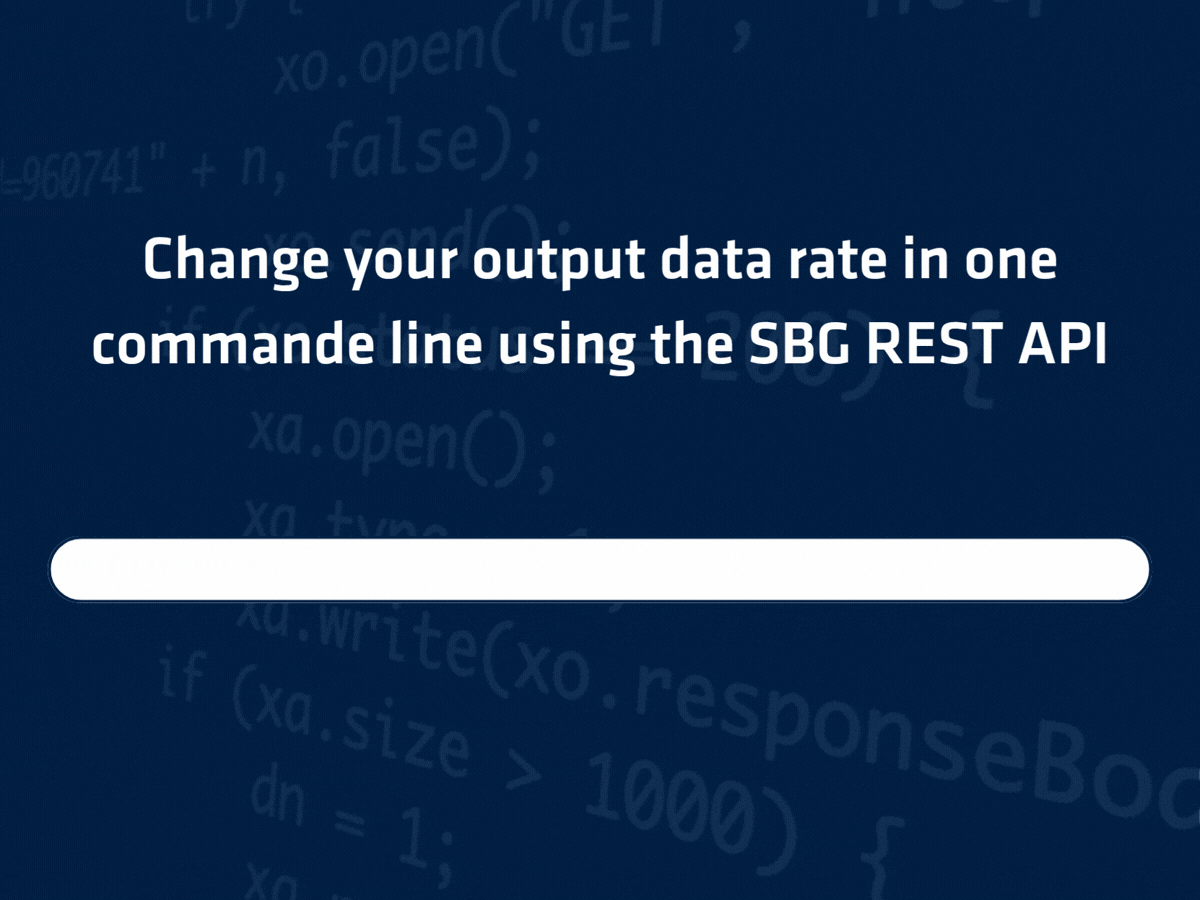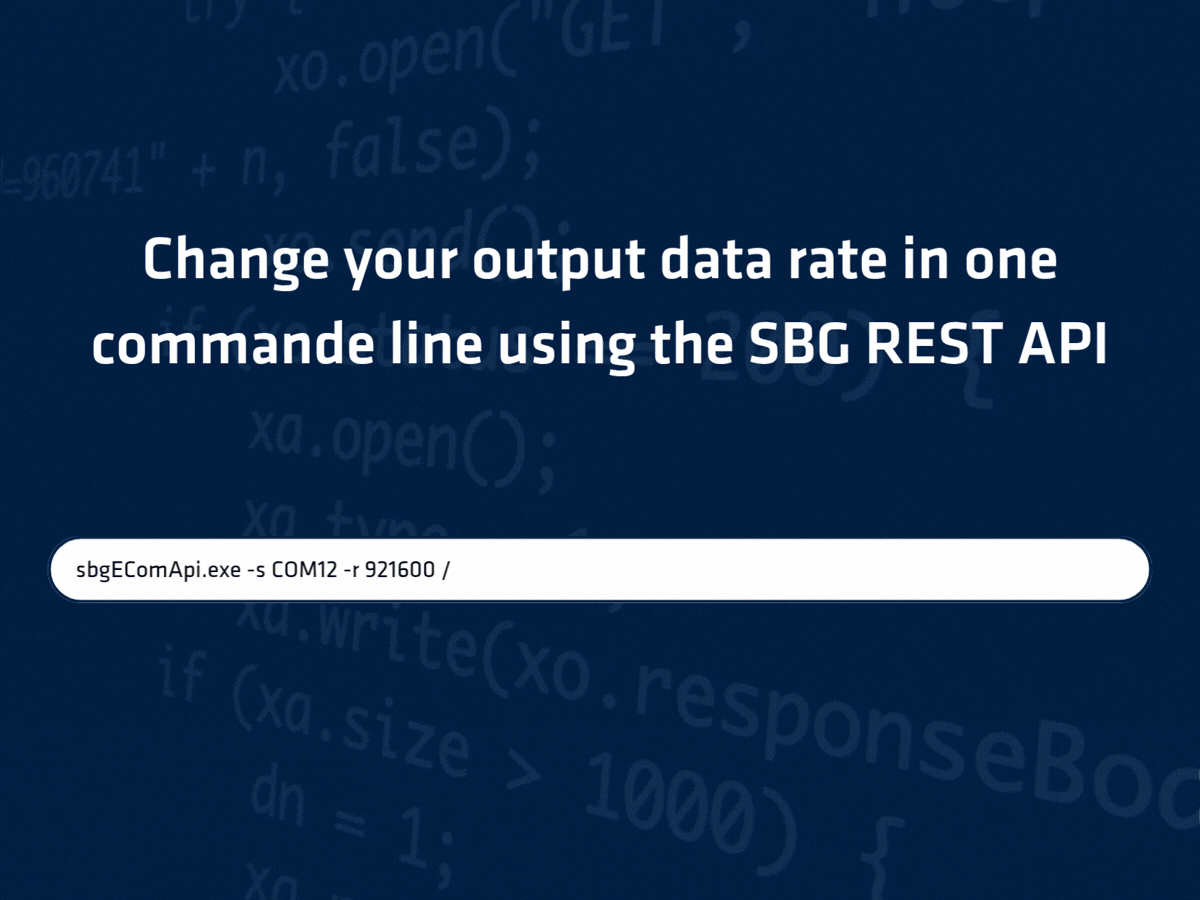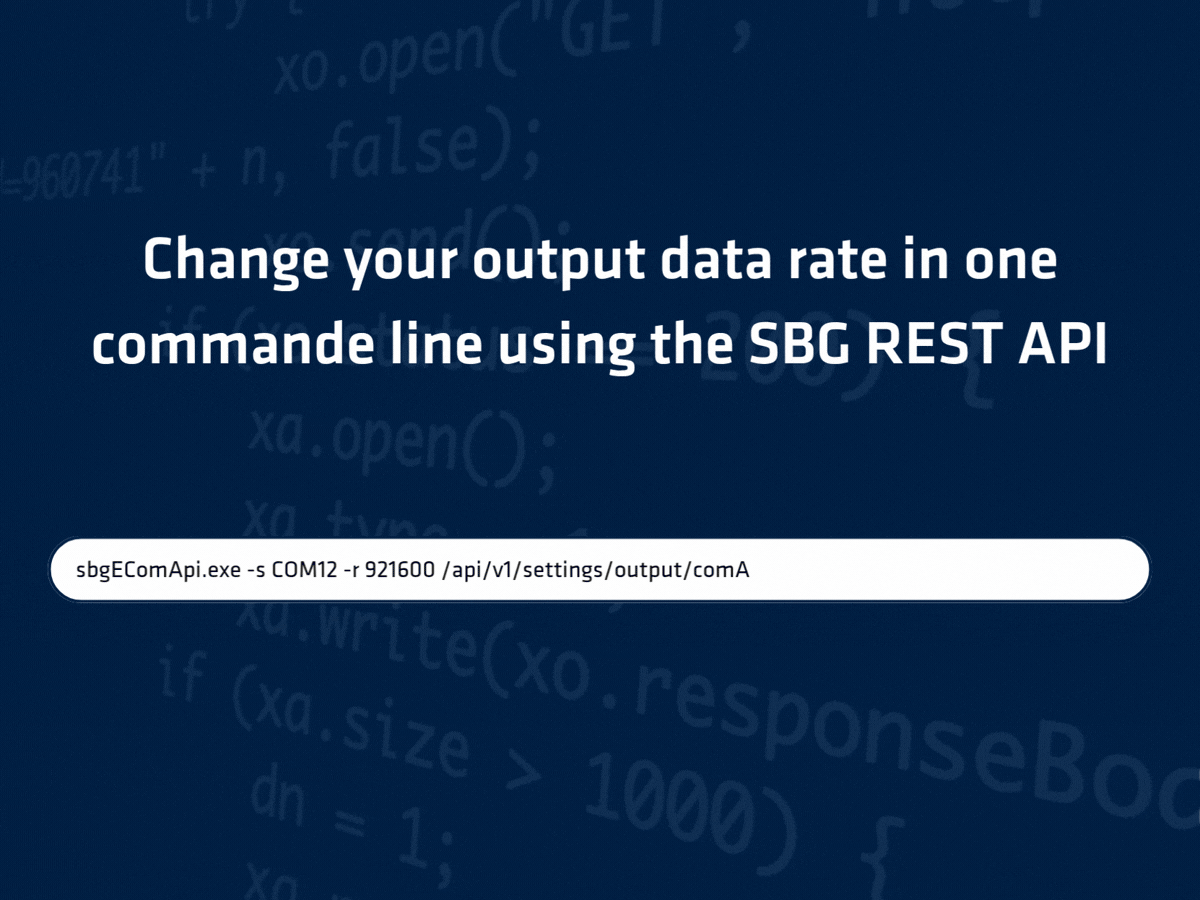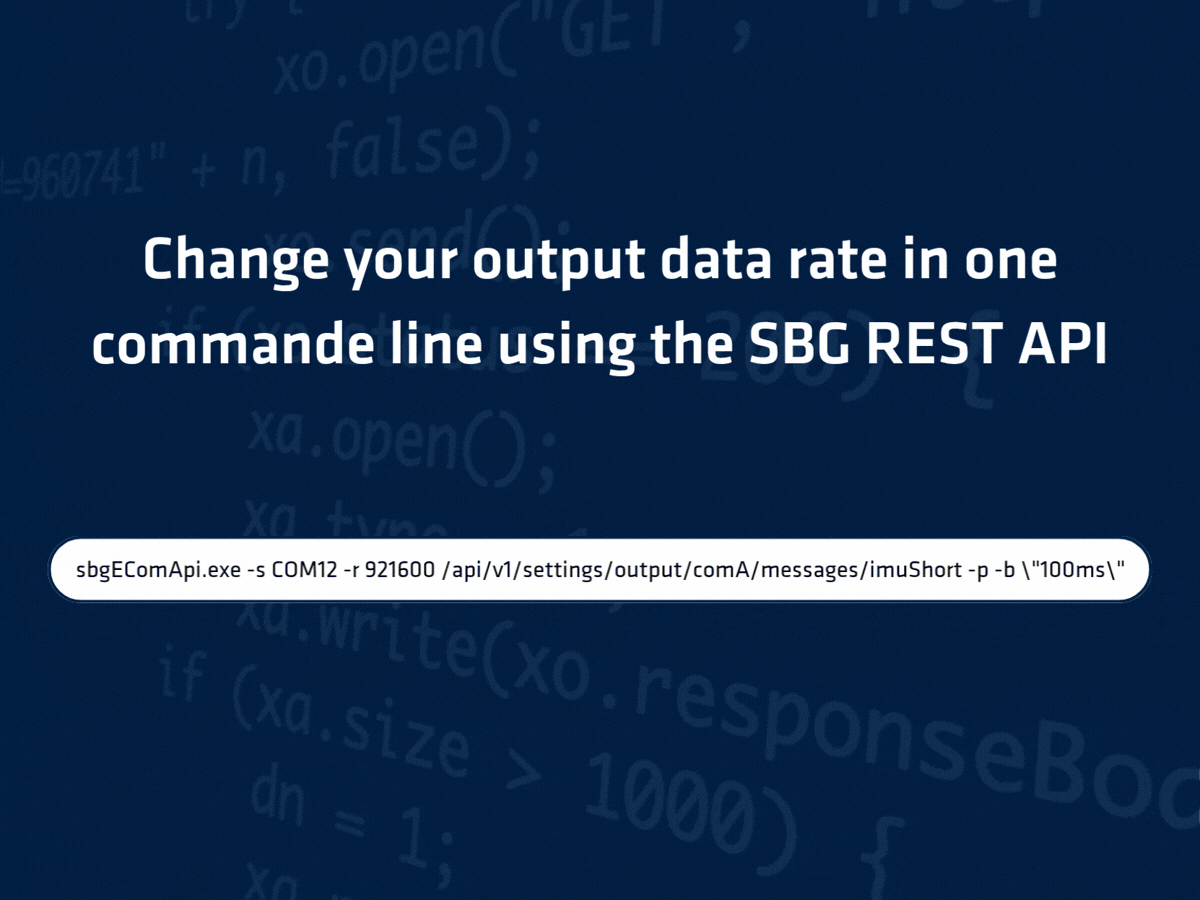
Le protocole sbgECom fournit des flux de données à haute bande passante et faible latence, tandis que l'API RESTful sbgINSrestApi permet une configuration et un contrôle entièrement logiciels.
Spécifications du produit
Performance de l’accéléromètre
±40 g Répétabilité de la dérive à long terme
1250 µg Instabilité de biais en fonctionnement
6 μg Facteur d'échelle
500 ppm Marche aléatoire de la vitesse
0,02 m/s/√h Erreur de rectification de vibration
0,03 mg/g² Bande passante
250 Hz
Performance du gyroscope
± 4000 °/s Répétabilité de la dérive à long terme
150 °/h Instabilité de biais en fonctionnement
0,5 °/h Facteur d'échelle
500 ppm Marche Aléatoire Angulaire
0,18 °/√h Erreur de rectification de vibration
0,2 °/h/g² Bande passante
250 Hz
Interfaces
Binaire sbgECom Fréquence de sortie
Jusqu'à 2 kHz Entrées / Sorties
1x UART (LvTTL) – jusqu'à 4 Mbps Sync IN/OUT
1x Sortie de synchro / Entrée d'horloge Modes d'horloge
Interne ou externe (directement à 2 kHz ou mis à l'échelle) Configuration de l'IMU
sbgINSRestAPI (mode horloge, ODR, sync in/out, événements)
Spécifications mécaniques et électriques
3.3 VDC Consommation d'énergie
0.30 W CEM
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Poids (g)
19 g Dimensions (LxlxH)
30 mm x 28 mm x 13,3 mm
Spécifications environnementales et plage de fonctionnement
IP-50 Température de fonctionnement
-40 °C à 85 °C Vibrations
10 g RMS – 20 à 2 kHz & 6 g RMS 20 Hz à 4,5 kHz Chocs
2000 g pendant 0,3 ms MTBF (calculé)
4 000 000 heures Conforme à
MIL-STD-810
Conçu pour les applications critiques
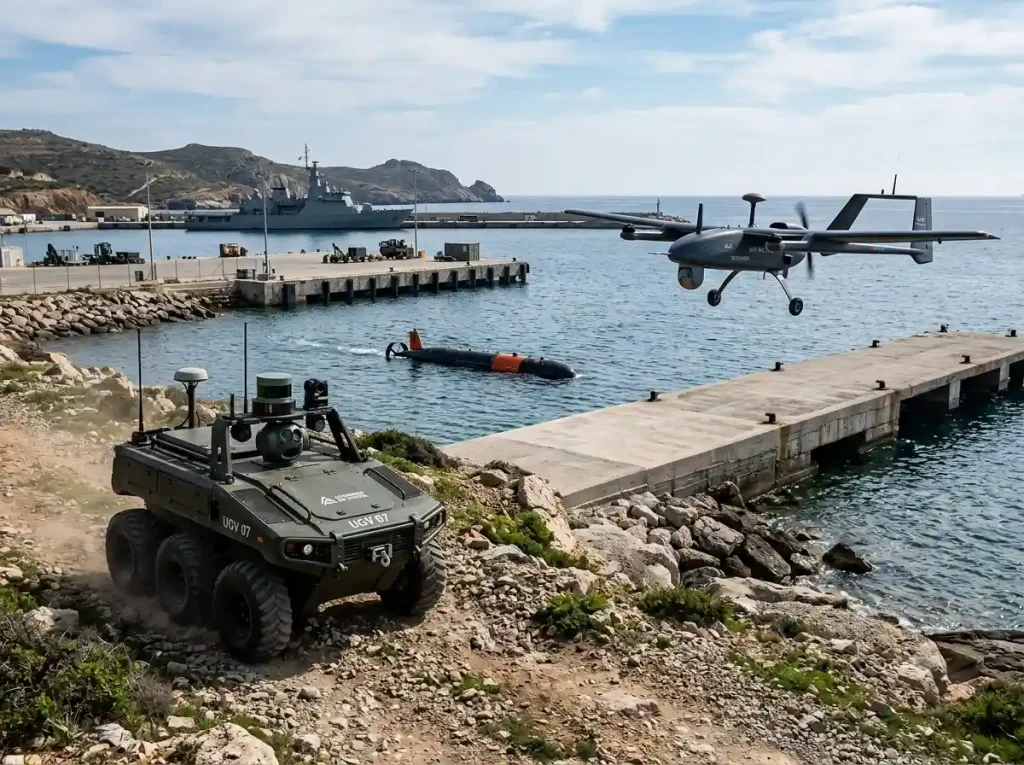
Polyvalent et éprouvé sur le terrain, le Pulse‑40 OEM offre les performances, la robustesse et l'efficacité SWaP requises par les applications critiques, allant des munitions à guidage de précision et de la stabilisation d'autodirecteurs aux systèmes de navigation, à l'optronique et aux plateformes autonomes.
Systèmes de navigation
Le Pulse‑40 OEM fournit des données d'orientation et de mouvement fiables pour les systèmes de navigation opérant dans des environnements où le GNSS est perturbé, permettant une estimation précise de l'attitude et une navigation àestime sur les plateformes terrestres, aériennes et maritimes.
Principaux avantages
- Performances inertielles de qualité tactique
- Fonctionnalités avancées de synchronisation d'horloge avec prise en charge de l'horloge interne et d'horloges externes
- Excellente stabilité et répétabilité de la dérive
- Bruit très faible pour une précision de navigation accrue
- Résistance éprouvée aux vibrations, aux perturbations CEM et aux environnements difficiles
- Magnétomètres intégrés pour une observabilité du cap améliorée
Systèmes autonomes
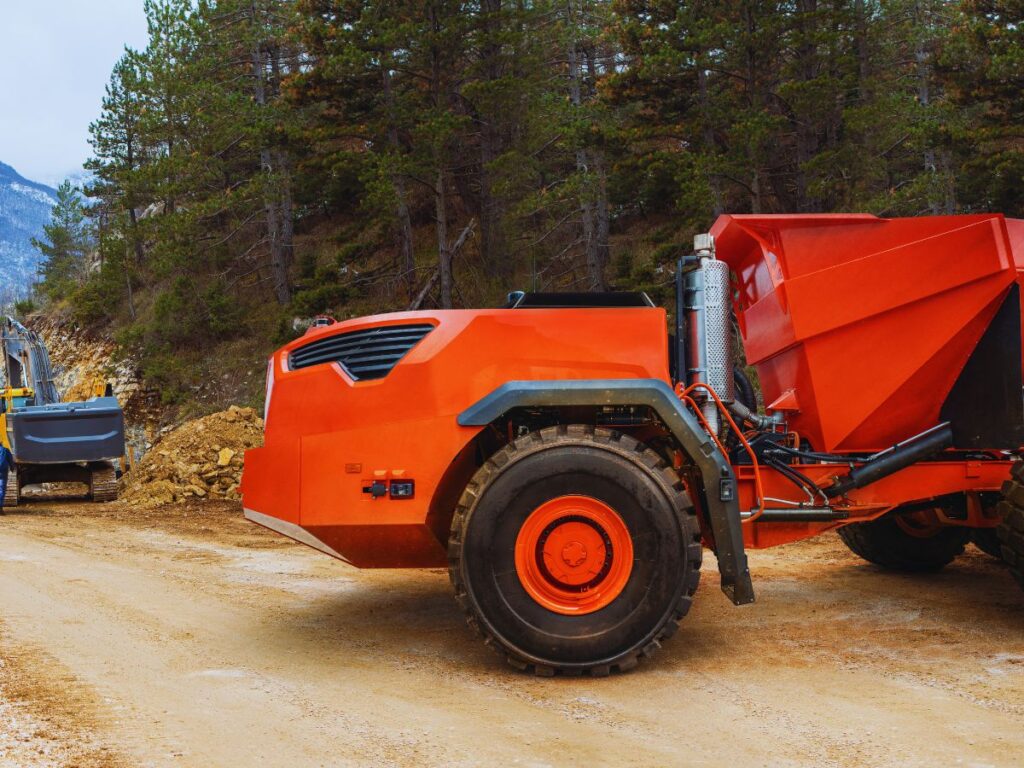
Le Pulse‑40 OEM fournit des données de mesure de mouvement et d'orientation fiables pour les plateformes autonomes, prenant en charge la localisation, la navigation et le contrôle dans des environnements opérationnels complexes.
Principaux avantages
- Performances de qualité tactique pour une mesure précise de l'attitude et des mouvements
- Fonctionnalités avancées de synchronisation d'horloge avec prise en charge de l'horloge interne et d'horloges externes
- Conception compacte optimisée SWaP
- Surveillance intégrée continue
- Robustesse accrue face aux vibrations et aux perturbations CEM
- Intégration OEM simplifiée
Stabilisation EO/IR
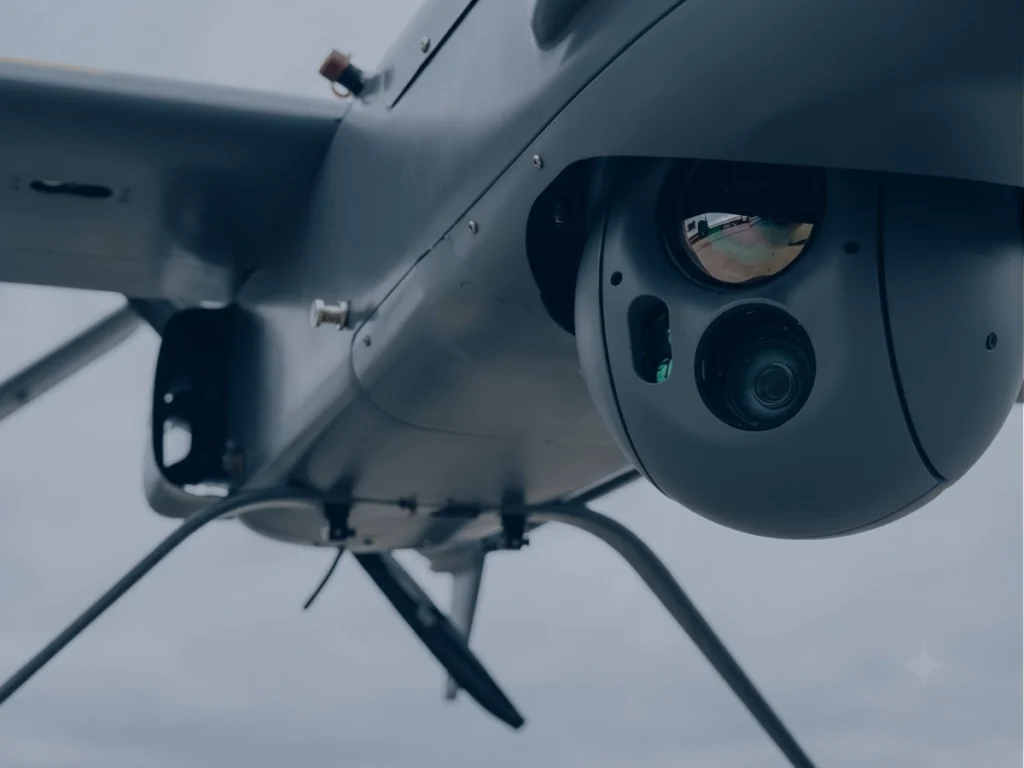
Le Pulse‑40 OEM permet une stabilisation fluide et un pointage précis de la charge utile pour les systèmes optroniques fonctionnant sur des plateformes en mouvement, offrant ainsi d'excellentes performances de suivi dans des conditions exigeantes.
Principaux avantages
- Très faible bruit pour une précision de stabilisation supérieure (ARW 0,08 °/√h)
- Faible latence (1,5 ms du mouvement à la sortie)
- Mesures à haute bande passante pour des boucles de stabilisation réactives
- Intégration compacte et légère
- Performances stables dans les environnements vibrants
Postes de tir télécommandés et tourelles
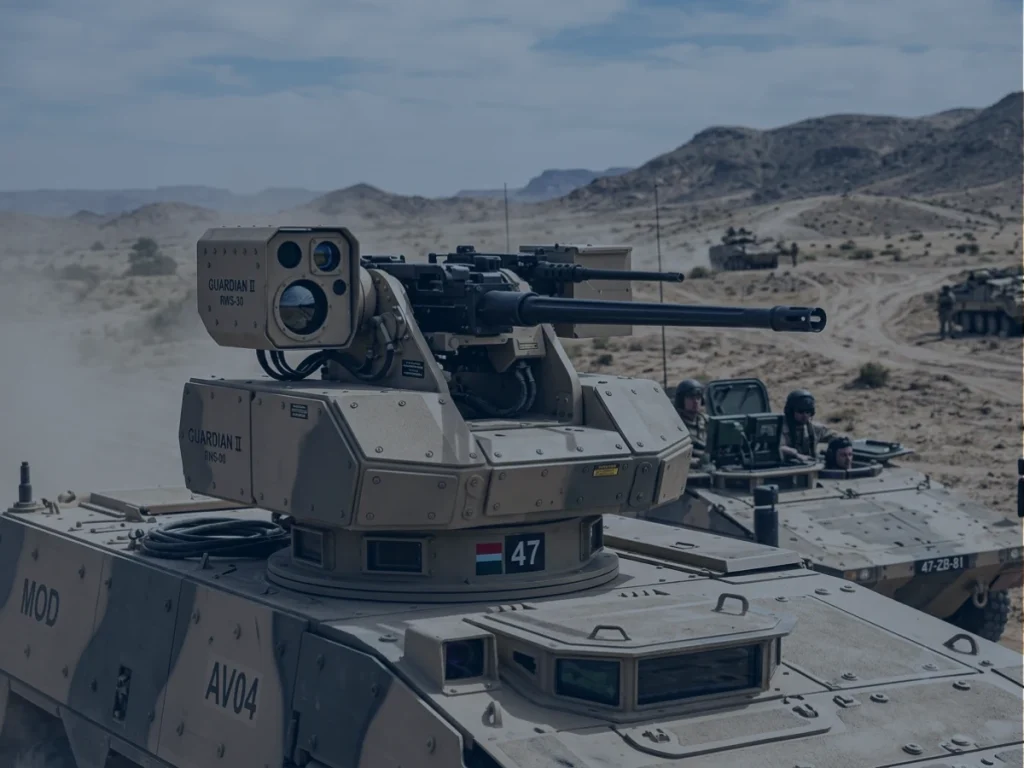
Le Pulse‑40 OEM permet une stabilisation, un suivi et un pointage précis des armes sur les plates-formes mobiles, maintenant la précision malgré les mouvements, les vibrations et les chocs du véhicule.
Principaux avantages
- Excellente stabilité angulaire lors des mouvements de la plate-forme
- Forte résistance aux vibrations avec un faible VRE (0,02 °/h/g²)
- Faible latence pour des boucles de stabilisation réactives
- Conception OEM compacte mais robuste
- Performances constantes dans des conditions d'exploitation difficiles
Munitions à guidage précis (GNC)
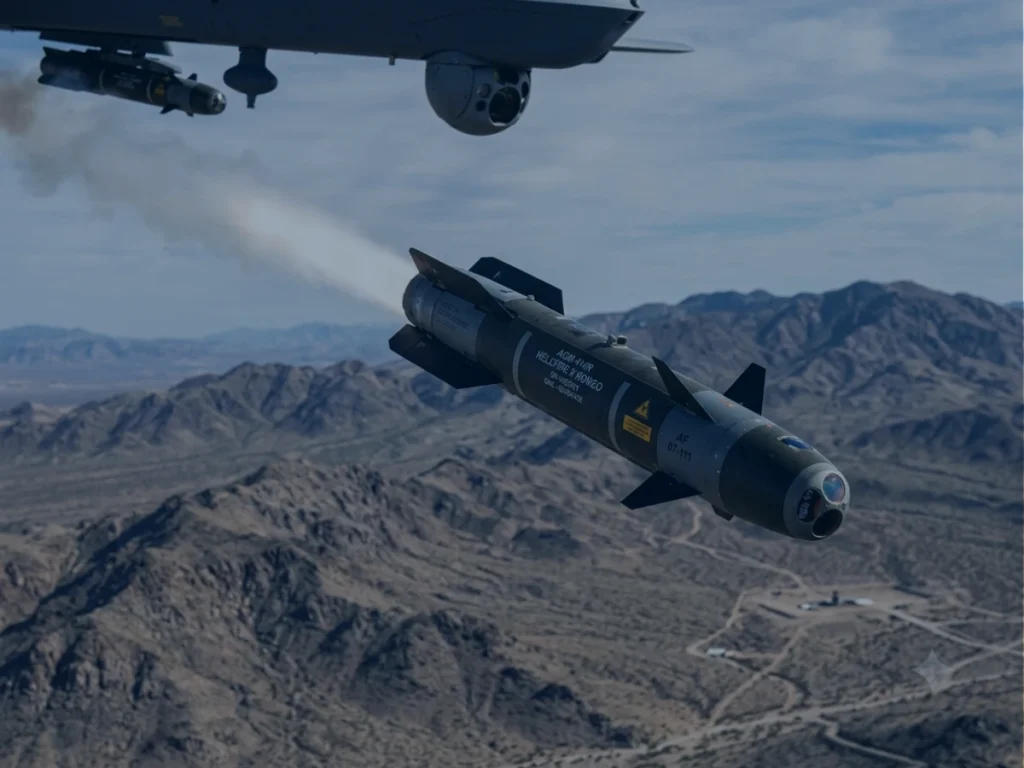
Le Pulse‑40 OEM fournit des mesures de mouvement précises pour les systèmes de guidage, de navigation et de contrôle dans les missiles, les roquettes guidées et les bombes planantes, combinant des performances de niveau tactique avec la compacité, la légèreté et la résistance environnementale requises par les plates-formes de frappe de précision modernes.
Principaux avantages
- Contrôle complet de la chaîne d'approvisionnement pour les munitions guidées et les programmes de défense souverains
- Plage de gyroscope de ±4000 °/s et d'accéléromètre de 40 g pour les manœuvres à forte dynamique
- Haute survivabilité environnementale avec une qualification poussée au-delà de la norme MIL-STD-810
- Stabilité de biais de qualité tactique pour la navigation et le guidage
- Facteur de forme compact de 30 × 28 × 13,3 mm et faible poids (19 g)
- Faible consommation d'énergie (0,3 W) pour les conceptions contraintes en SWaP
Stabilisation et contrôle des autodirecteurs (Seeker)
Le Pulse‑40 OEM fournit des mesures d'attitude à faible latence pour les autodirecteurs EO/IR, permettant une stabilisation précise de la ligne de visée, le suivi des cibles et le contrôle du guidage terminal dans des environnements hautement dynamiques.
Principaux avantages
- Chaîne d'approvisionnement contrôlée et traçable pour les programmes de développement d'autodirecteurs souverains
- Faible bruit, mesures à haute bande passante et seulement 1,5 ms de latence
- Plage de gyroscope de ±4000 °/s et d'accéléromètre de 40 g pour les manœuvres à forte dynamique
- Maintien de la précision du pointage lors de manœuvres agressives
- Taux de rafraîchissement élevés (2 kHz) pour des boucles de contrôle réactives
Fiche technique du Pulse-40
Recevez directement dans votre boîte de réception toutes les caractéristiques et spécifications des capteurs !
Comparer le Pulse-40 avec d'autres produits
Explorez comment le Pulse-40 se positionne par rapport aux autres produits grâce à notre tableau comparatif complet.
Découvrez les avantages uniques qu'il offre en termes de performances, de précision et de conception compacte, ce qui en fait un choix exceptionnel pour vos besoins d'orientation et de navigation.
-
Pulse-40 OEM
- Plage de l’accéléromètre
- ±40 g
- Plage du gyroscope
- ± 4000 °/s
- Instabilité du biais de l’accéléromètre en fonctionnement
- 6 μg
- Instabilité du biais gyroscopique en fonctionnement
- 0,5 °/h
- Marche aléatoire de la vitesse
- 0,02 m/s/√h
- Marche Aléatoire Angulaire
- 0,18 °/√h
- Bande passante de l’accéléromètre
- 250 Hz
- Bande passante du gyroscope
- 250 Hz
- Fréquence de sortie
- Jusqu'à 2kHz
- Tension de fonctionnement
- 3,3 à 5,5 VDC
- Consommation d'énergie
- 0.30 W
- Poids (g)
- 19 g
- Dimensions (LxlxH)
- 30 x 28 x 13,3 mm
-
- Plage de l’accéléromètre
- ± 40 g
- Plage du gyroscope
- ± 1000 °/s
- Instabilité du biais de l’accéléromètre en fonctionnement
- 14 µg
- Instabilité du biais gyroscopique en fonctionnement
- 7 °/h
- Marche aléatoire de la vitesse
- 0,03 m/s/√h
- Marche Aléatoire Angulaire
- 0,08 °/√h
- Bande passante de l’accéléromètre
- 203 Hz
- Bande passante du gyroscope
- 125 Hz
- Fréquence de sortie
- Jusqu'à 2kHz
- Tension de fonctionnement
- 4 à 15 VDC
- Consommation d'énergie
- 400 mW
- Poids (g)
- 10 g
- Dimensions (LxlxH)
- 26,8 x 18,8 x 9,5 mm
-
- Plage de l’accéléromètre
- ± 40 g
- Plage du gyroscope
- ± 400 °/s
- Instabilité du biais de l’accéléromètre en fonctionnement
- 6 μg
- Instabilité du biais gyroscopique en fonctionnement
- 0,05 °/h
- Marche aléatoire de la vitesse
- 0,02 m/s/√h
- Marche Aléatoire Angulaire
- 0,012 °/√h
- Bande passante de l’accéléromètre
- 450 Hz
- Bande passante du gyroscope
- 100 Hz
- Fréquence de sortie
- Jusqu'à 2 kHz
- Tension de fonctionnement
- 5 à 36 VDC
- Consommation d'énergie
- 2 W
- Poids (g)
- 250 g
- Dimensions (LxlxH)
- 56 x 56 x 48 mm


Compatibilité du produit


Documentation et ressources
Le Pulse-40 est livré avec une documentation complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Études de cas
Découvrez les avantages uniques de nos produits. Ils sont performants, précis et compacts, ce qui en fait un excellent choix pour vous orienter.
Ellipse alimente un camion autonome
Navigation autonome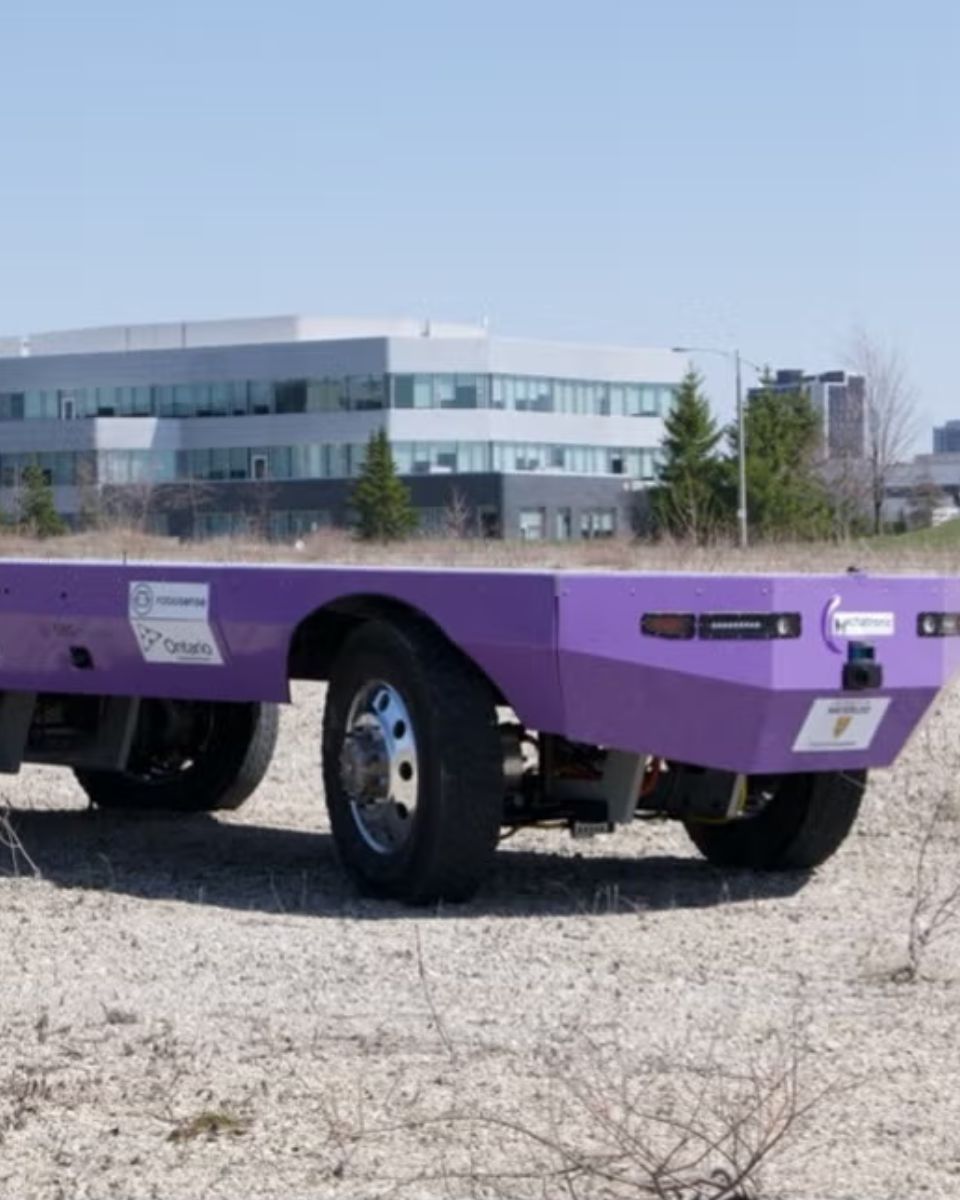
Comment Treeswift modernise les opérations sur le terrain des services publics
Cartographie mobile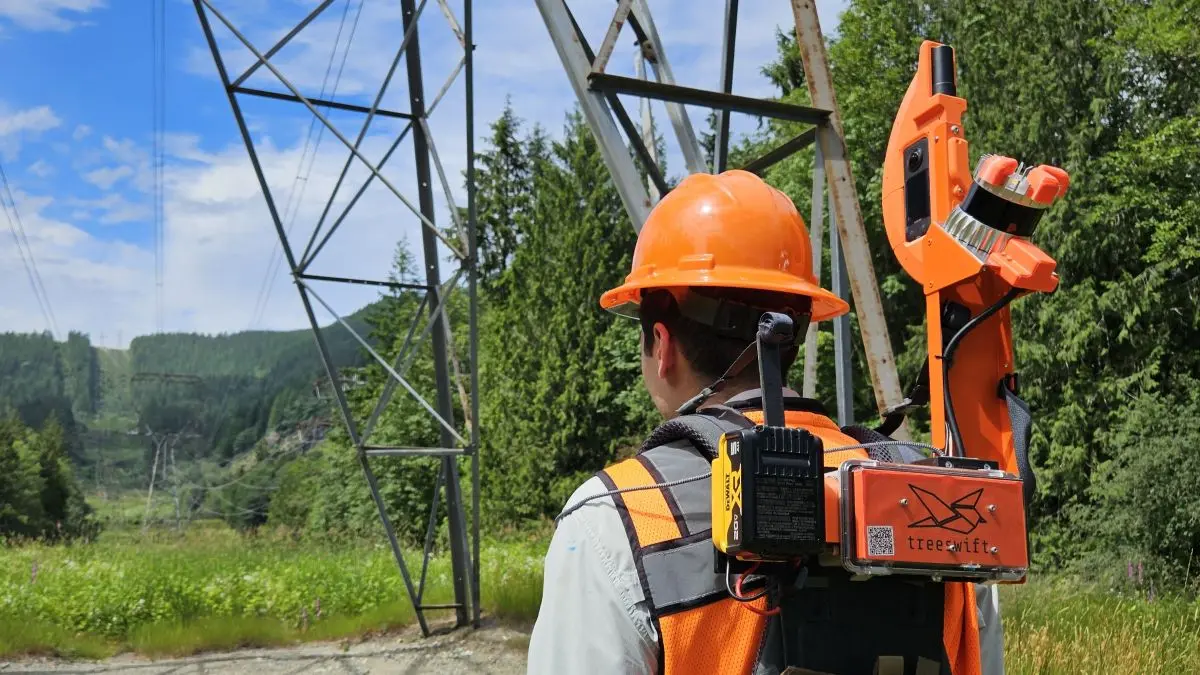
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement des tramways et des trains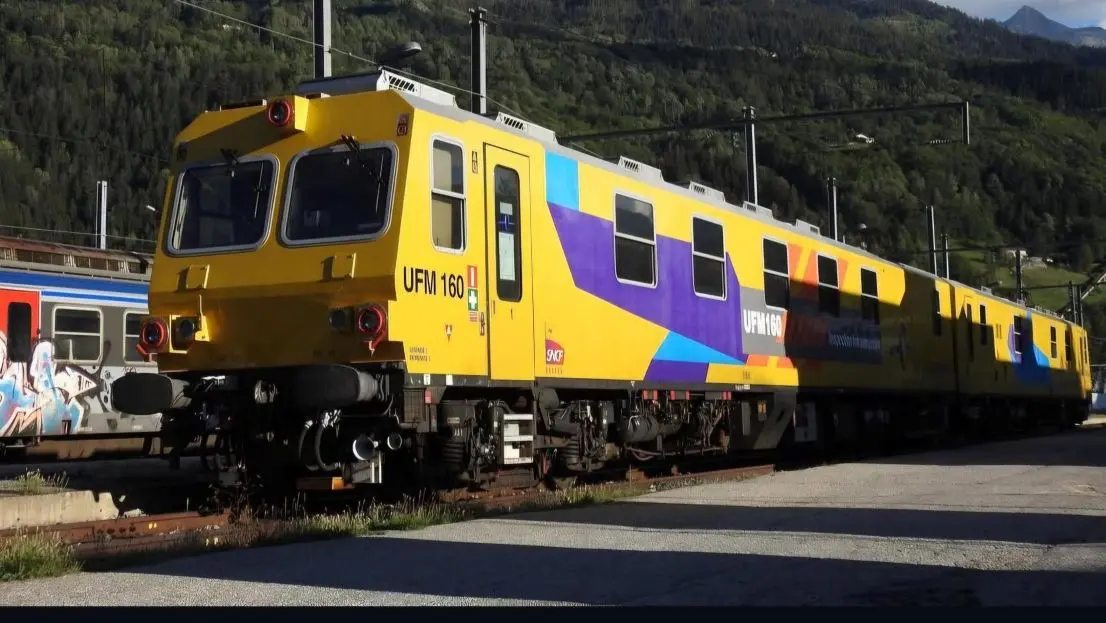
Notre processus de production
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. La vidéo suivante offre un aperçu de la façon dont nous concevons, fabriquons et testons méticuleusement nos systèmes inertiels haute performance.
De l'ingénierie avancée au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux normes les plus élevées de fiabilité et de précision.
Regardez maintenant pour en savoir plus !
Demander un devis
Ils parlent de nous
Découvrez les expériences et témoignages de professionnels du secteur et de clients qui ont intégré nos produits dans leurs projets.
Apprenez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et fourni des résultats fiables à travers diverses applications.


Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus importantes concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les caractéristiques des produits, les processus d'installation, des conseils de dépannage et les meilleures pratiques pour optimiser votre expérience.
Trouvez vos réponses ici !
Quelle est la différence entre une IMU et un INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un système de navigation inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle fournit des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule pas les données de position ou de navigation. L'IMU est spécifiquement conçue pour transmettre des données essentielles sur le mouvement et l'orientation en vue d'un traitement externe permettant de déterminer la position ou la vitesse.
D'autre part, un INS combine les données de l'IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans les applications nécessitant des solutions de navigation complètes, en particulier dans les environnements où le GNSS n'est pas disponible, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce qu'une centrale de mesure inertielle ?
Les Unités de Mesure Inertielle (IMU) sont des dispositifs sophistiqués qui mesurent et fournissent des données sur la force spécifique d'un corps, sa vitesse angulaire, et parfois l'orientation de son champ magnétique. Les IMU constituent des éléments essentiels dans diverses applications, notamment la navigation, la robotique et le suivi de mouvement. Voici un aperçu plus détaillé de leurs principales caractéristiques et fonctions :
- Accéléromètres : Mesurent l’accélération linéaire le long d’un ou plusieurs axes. Ils fournissent des données sur la vitesse à laquelle un objet accélère ou ralentit et peuvent détecter les changements de mouvement ou de position.
- Gyroscopes: Mesurent la vitesse angulaire, ou le taux de rotation autour d'un axe spécifique. Ils aident à déterminer les changements d'orientation, permettant aux dispositifs de maintenir leur position par rapport à un référentiel.
- Magnétomètres (en option) : Certaines IMU intègrent des magnétomètres, qui mesurent l'intensité et la direction des champs magnétiques. Ces données permettent de déterminer l'orientation de l'appareil par rapport au champ magnétique terrestre, améliorant ainsi la précision de la navigation.
Les IMU fournissent des données continues sur le mouvement d'un objet, ce qui permet de suivre en temps réel sa position et son orientation. Ces informations sont essentielles pour des applications telles que les drones, les véhicules et la robotique.
Dans des applications telles que les nacelles de caméra ou les UAV, les IMU aident à stabiliser les mouvements en compensant les mouvements ou vibrations indésirables, ce qui permet des opérations plus fluides.
