AHRS för AUV:er
Våra sensorer är utformade för sömlös integrering i din autonoma undervattensfarkost (AUV). De säkerställer kontinuerlig insamling och realtidsöverföring av data för rullning, pitch och magnetbaserad kurs. Dessa data är avgörande för att noggrant bestämma AUV:ns orientering. Dessutom garanterar de stabilitet under undervattensuppdrag. Följaktligen möjliggör det exakt navigering och kontroll i utmanande undervattensmiljöer.
Våra system kombinerar data från accelerometrar, gyroskop och magnetometrar, vilka alla sammansmälts genom en robust algoritm som inkluderar avancerad beslutslogik och kvalitetskontroller. Detta säkerställer en tillförlitlig och noggrann uppskattning av attityden, även under magnetiskt störda eller dynamiska förhållanden. Med utdatafrekvenser på upp till 1 kHz levererar vårt AHRS orienteringsuppdateringar i realtid, vilket möjliggör snabb och följsam styrning – ett kritiskt krav för modern AUV-vägledning och autonomi.
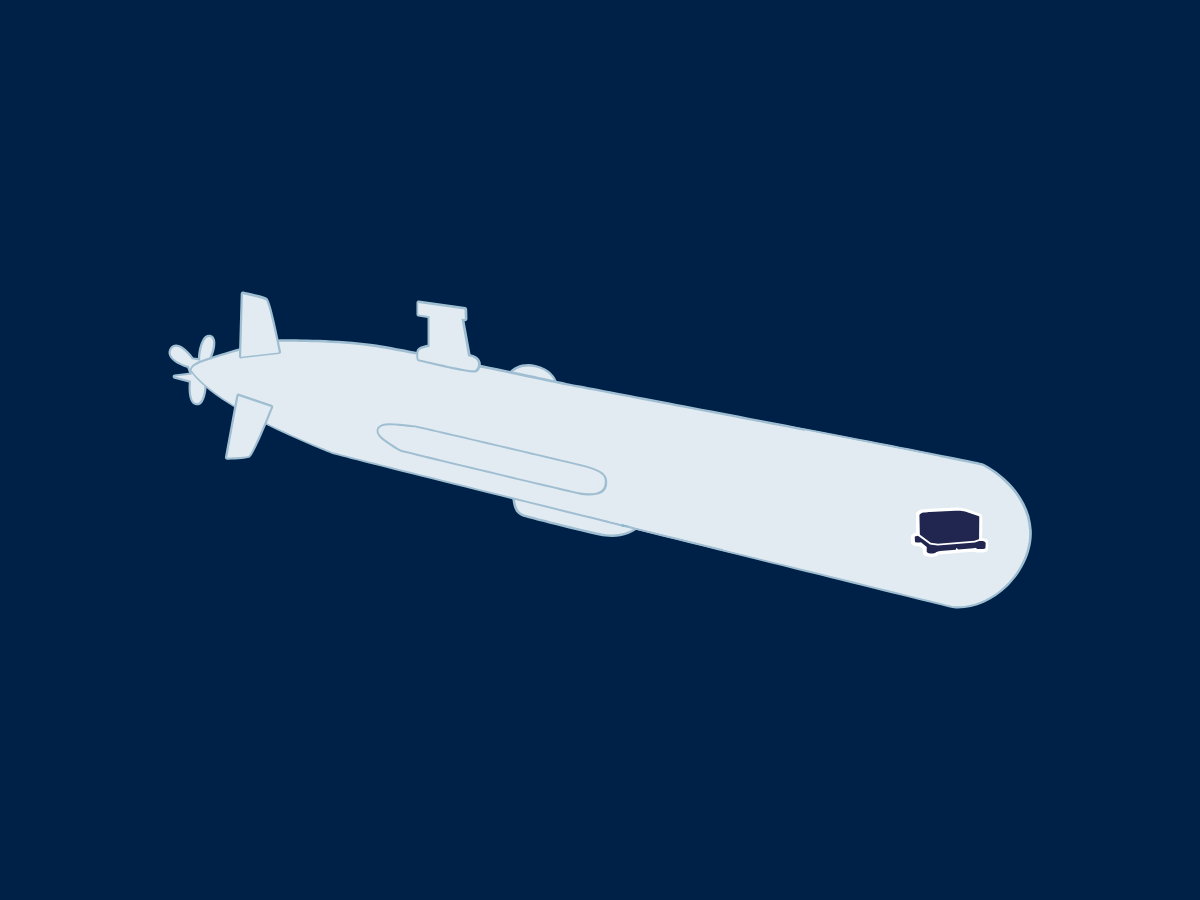
Rörelse- och navigeringssystem för AUV
I AUV-tillämpningar säkerställer AHRS att farkosten kan stabilisera sig i strömt vatten, navigera noggrant och anpassa sina rörelser efter den föränderliga undervattensmiljön. Till exempel förlitar sig AUV:er som används vid kartering av havsbotten på exakta attityddata för att upprätthålla en stabil plattform för sina sonarsystem eller andra sensorer. Utan exakt information om attityden kan farkostens datainsamling äventyras, vilket leder till fel vid kartering eller inspektion.
För undervattensmätningar är INS avgörande. Det hjälper AUV:er att beräkna sin bana över tid, vilket gör det möjligt för operatörer att utföra exakta karterings- eller övervakningsuppgifter. Med sin förmåga att tillhandahålla återkoppling i realtid om position och rörelse är INS av största vikt för att navigera genom komplex terräng under vatten och undvika hinder som undervattensstrukturer, vrak eller naturliga formationer.
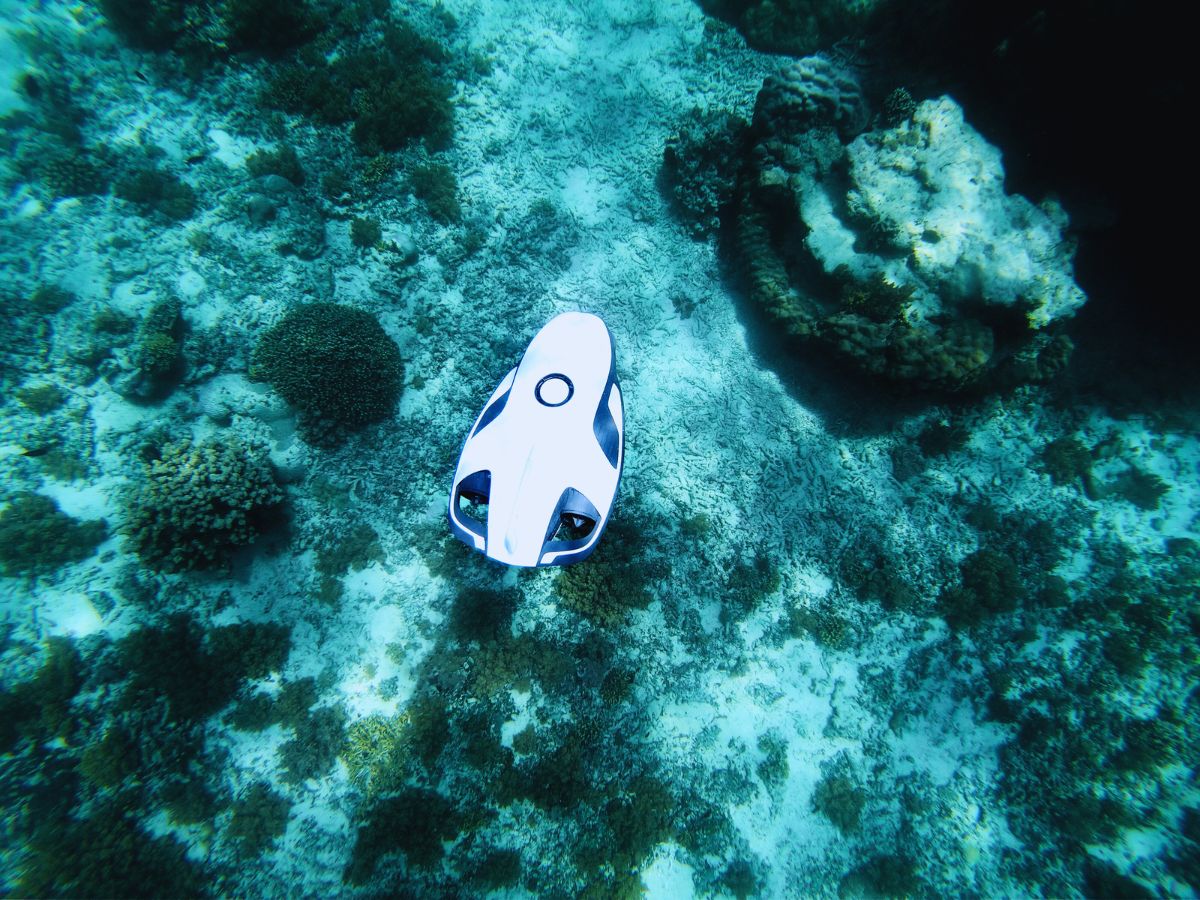
Våra lösningar för AUV:er
Utrusta dina AUV:er med våra tröghetsnavigeringslösningar. Dessutom erbjuder vi både OEM- och kapslade produkter för att möta olika användarbehov. Vi konstruerar våra produkter för att uppnå maximal precision i undervattensmiljöer. Oavsett om det gäller utforskning, forskning eller försvar levererar våra system exceptionell noggrannhet och hållbarhet, vilket säkerställer framgångsrika uppdrag varje gång.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Broschyr om autonoma farkoster
Få vår broschyr direkt till din inkorg på ett ögonblick!
Fallstudier
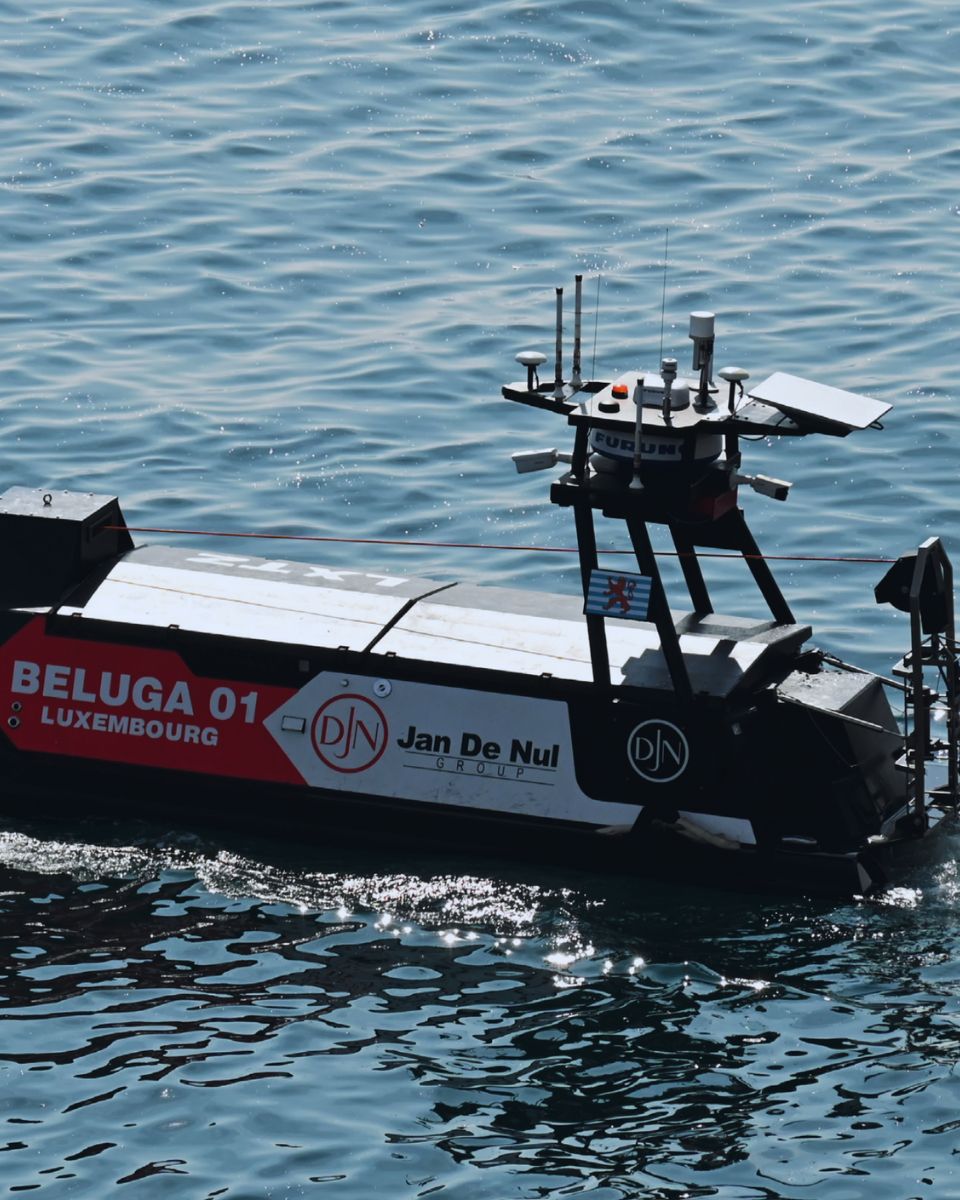
SBG Systems har inlett ett samarbete med ledande företag inom olika branscher för att leverera högpresterande tröghetslösningar för deras applikationer. Våra fallstudier visar på framgångsrika projekt där vår teknik har spelat en avgörande roll för navigering.


De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras uttalanden och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska tillämpningar för autonoma fordonsapplikationer.



Utforska andra tillämpningar till havs
Upptäck hur våra tekniker för navigering och rörelsemätning sträcker sig till ett brett utbud av yt- och undervattensapplikationer. Från obemannade ytfarkoster (USV) till autonoma undervattensfarkoster (AUV) levererar våra lösningar tillförlitlig positions-, orienterings- och rörelsedata – även i de mest krävande marina miljöer.
Har du frågor?
Vår FAQ-sektion besvarar de vanligaste frågorna om mobila karteringssystem. Den förklarar den underliggande tekniken och delar med sig av bästa praxis. Dessutom vägleder den användare i att integrera våra produkter i sina lösningar.
Vad är skillnaden mellan AUV och ROV?
Den huvudsakliga skillnaden mellan en autonom undervattensfarkost (AUV) och en fjärrstyrd undervattensfarkost (ROV) ligger i deras styrning och drift. AUV:er är autonoma och fungerar utan en direkt mänsklig operatör, förprogrammerade för att följa specifika uppdrag. Batteridrivna och utan navelsträng erbjuder AUV:er rörelsefrihet, vilket gör dem idealiska för uppgifter som havsbottenkartering och miljöövervakning.
AUV:er kan täcka enorma avstånd tack vare sin autonomi. ROV:er styrs däremot av operatörer via en kabel som ansluter dem till ett fartyg eller en plattform. Denna kabel ger kraft och kommunikation men begränsar deras räckvidd, vilket gör ROV:er idealiska för undervattensinspektioner och reparationer som kräver styrning i realtid.
Vad är AHRS?
AHRS (Attitude and Heading Reference System) är ett integrerat navigeringsdelsystem som ger en realtids- och driftkontrollerad uppskattning av en plattforms orientering – dess rullning, stampning och kurs. I sin kärna kombinerar ett AHRS mätningar från tre typer av sensorer: gyroskop, accelerometrar och magnetometrar.
Gyroskop spårar vinkelhastigheter, accelerometrar känner av specifika krafter inklusive tyngdkraft, och magnetometrar mäter jordens magnetfält för kursreferens. Enskilt har varje sensor sina begränsningar – gyron driver över tid, accelerometrar påverkas av dynamiska rörelser och magnetometrar kan störas av närliggande järnhaltiga föremål – men när de kombineras genom avancerade filtreringsalgoritmer som utökade eller icke-linjära Kalman-filter, producerar systemet en stabil, exakt och kontinuerlig orienteringslösning.
Moderna AHRS-enheter innehåller också kalibreringsmodeller för att kompensera för temperaturvariationer, felinriktning, skal-faktorfel och magnetiska störningar, vilket avsevärt förbättrar robustheten. Jämfört med enkla IMU:er, som enbart levererar råa sensorutdata, tillhandahåller ett AHRS en fullständigt beräknad och färdig att använda orienteringsutdata.
Till skillnad från ett komplett navigationsklassat INS integrerar det dock vanligtvis inte hastighet eller position om det inte kopplas till ytterligare sensorer. AHRS-lösningar används i stor utsträckning i UAV:er, USV:er, UGV:er, flygplan, marina fartyg och många försvarsplattformar där tillförlitlig information om attityd och kurs är avgörande för kontroll, stabilisering och lägesmedvetenhet – även i miljöer där GPS kan vara otillgängligt eller försämrat.
