Systèmes inertiels pour véhicules de chantier autonomes
Les INS, ou systèmes de navigation inertielle, sont essentiels pour les machines de construction autonomes, car ils fournissent un positionnement précis et un suivi des mouvements dans des environnements complexes. Nos capteurs INS guident des véhicules tels que les camions autonomes, les bulldozers, les excavatrices et les grues. Ils fournissent des données de position, de vitesse et d'orientation en temps réel, permettant un fonctionnement sûr et efficace même dans les endroits où la couverture GNSS est médiocre.
Lorsqu'ils sont combinés à la technologie GNSS cinématique en temps réel (RTK), nos INS garantissent une précision centimétrique pour des tâches telles que le nivellement, l'excavation et le placement de matériaux. Cette intégration améliore la précision, réduit les erreurs et minimise les retards de projets.
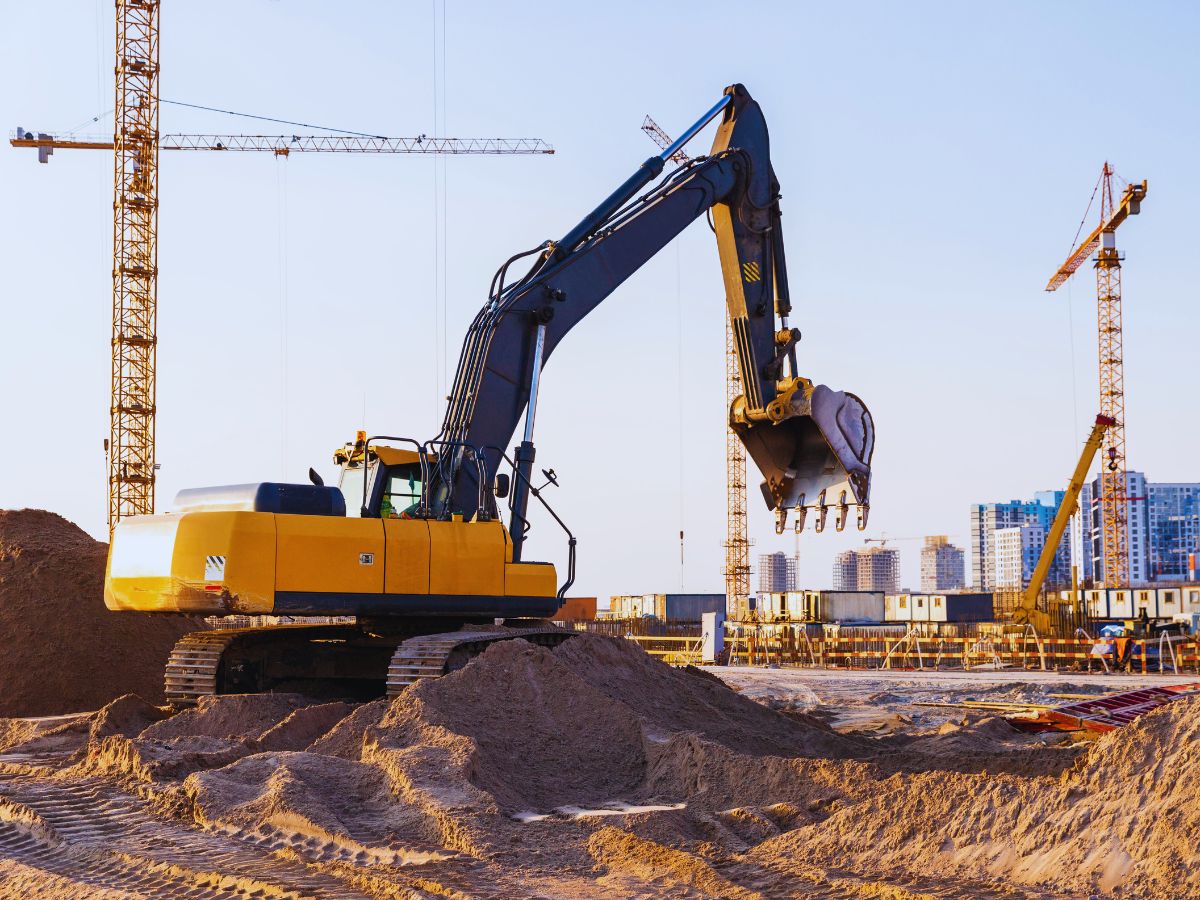
Des machines telles que les excavatrices et les bulldozers peuvent fonctionner 24 heures sur 24, effectuant les travaux de terrassement et de nivellement avec un minimum de supervision. Cela permet de réduire la consommation de carburant et d'améliorer l'efficacité, ce qui se traduit par des économies de coûts et des avantages environnementaux.
Solutions pour l'arpentage et la cartographie
Les systèmes inertiels jouent également un rôle crucial dans les applications d'arpentage et de cartographie de construction. Des drones équipés d'INS et de GNSS sont utilisés pour mener des levés aériens. Ils capturent des images et des données à haute résolution pour créer des cartes topographiques détaillées et des modèles 3D des chantiers. Ces cartes fournissent des informations précieuses sur l'état du site, aidant les chefs de projet et les ingénieurs à prendre des décisions éclairées.
L'intégration d'un INS garantit un géoréférencement précis des données, même dans les zones au relief complexe ou où les signaux GNSS sont de mauvaise qualité. De plus, les drones équipés d'un INS peuvent assurer un suivi continu de l'avancement des travaux, enregistrant l'évolution des conditions du site et s'assurant que le travail est exécuté conformément au plan.
Ce niveau de précision et d'automatisation réduit considérablement le temps et la main-d'œuvre requis par les méthodes d'arpentage traditionnelles.
Sécurité accrue sur les chantiers de construction
Les véhicules de construction autonomes tels que les bulldozers, les excavatrices, les chargeuses sur pneus et les camions de tombereau contribuent à améliorer la sécurité sur les chantiers.
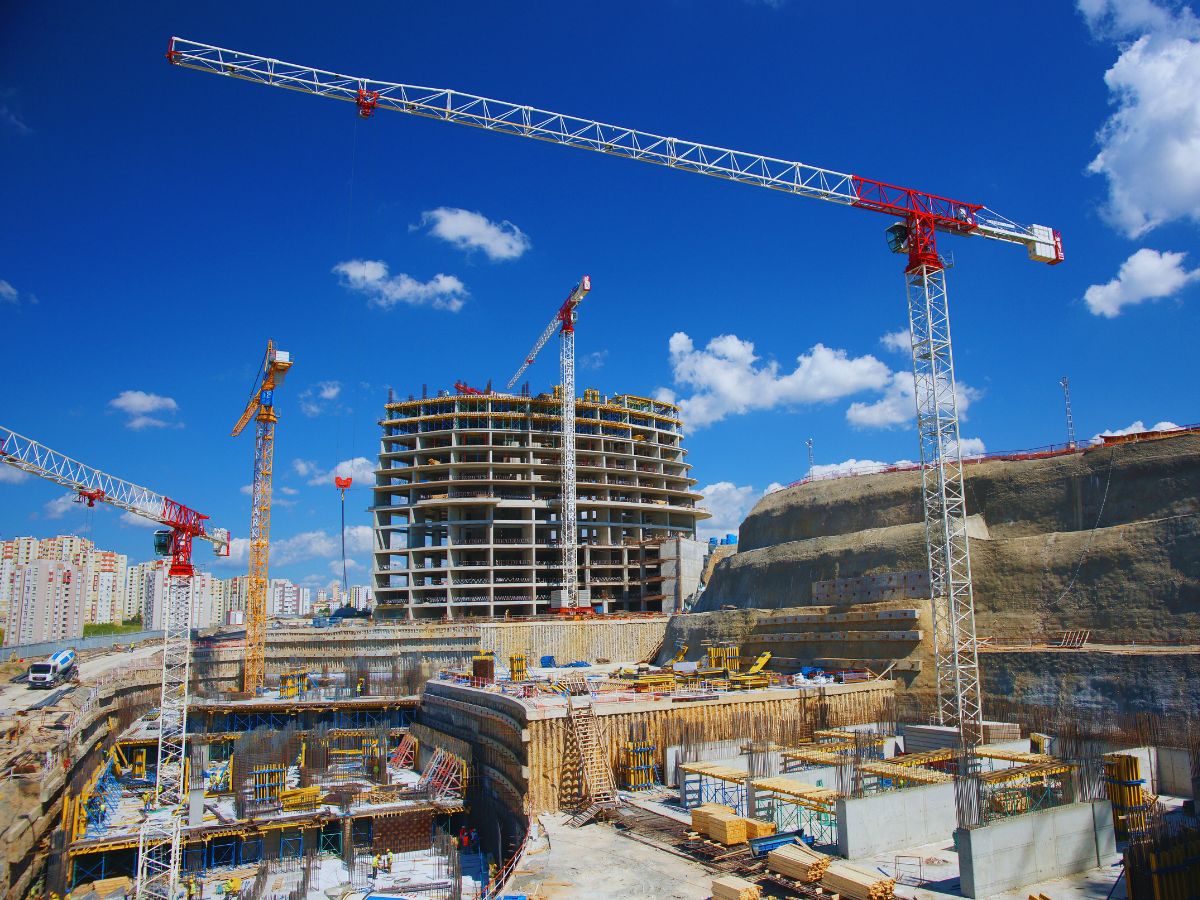
La construction comporte des risques inhérents, les travailleurs étant exposés à des dangers tels que les engins lourds, les terrains instables et les hauteurs. En intégrant des machines autonomes et des véhicules de chantier télécommandés, nombre de ces risques peuvent être atténués.
Nos systèmes inertiels fournissent des données en temps réel sur l'emplacement et les mouvements des équipements de construction autonomes, permettant un contrôle précis et réduisant la probabilité d'accidents.
De plus, les drones autonomes peuvent être utilisés pour inspecter des zones dangereuses, telles que des structures instables ou des sites d'excavation profonds, sans exposer les travailleurs humains. Cette association d'automatisation et de navigation précise contribue à créer un environnement de travail plus sûr pour le personnel de chantier.
Solutions pour la construction autonome
Nous proposons une large gamme de produits de mouvement et de navigation conçus pour améliorer les performances des machines et systèmes autonomes. Nos systèmes inertiels de haute précision, intégrés à la technologie GNSS, offrent l'exactitude et la fiabilité nécessaires à vos projets de construction autonomes. Ils permettent à vos équipements d'exécuter des tâches telles que le nivellement, l'excavation et le positionnement de matériaux avec un minimum d'intervention humaine.

Ellipse-A

Ellipse-D

Ekinox Micro
Brochure sur les applications autonomes
Recevez notre brochure directement dans votre boîte de réception.
Études de cas
Curieux de savoir comment nos produits inertiels transforment l'industrie de la construction ?
Nos études de cas mettent en lumière des applications concrètes de la technologie de SBG Systems dans des projets de construction autonome.
Par exemple, nos solutions s'intègrent avec succès dans les chantiers routiers et les développements d'infrastructures à grande échelle.
De plus, elles améliorent l'efficacité, renforcent la précision et accroissent la sécurité sur l'ensemble des processus de construction.

Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement de tramways et de trains


Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et retours d'expérience illustrent l'impact significatif de nos capteurs dans les applications concrètes de pointage et de stabilisation.



Explorer d'autres applications industrielles autonomes
Découvrez comment nos systèmes de navigation inertielle et nos capteurs de mouvement avancés transforment un large éventail d'applications de véhicules autonomes. Des robots terrestres aux véhicules sous-marins, nos solutions permettent des performances précises et fiables dans des environnements divers et exigeants. Explorez notre manière de soutenir l'évolution des technologies autonomes grâce à nos solutions de pointe.
Vous avez des questions ?
La construction autonome est un domaine en évolution rapide, et vous vous posez peut-être des questions sur la meilleure façon de tirer parti de ces technologies dans vos projets. Notre section FAQ apporte des réponses claires et concises. Elle aborde la construction autonome, les systèmes inertiels et leurs applications pratiques.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Qu'est-ce que le Real Time Kinematic ?
Le Real-Time Kinematic (RTK) est une technique de navigation par satellite de précision utilisée pour améliorer l'exactitude des données de position issues des mesures du système mondial de navigation par satellite (GNSS). Elle est largement employée dans des applications telles que l'arpentage, l'agriculture et la navigation de véhicules autonomes.
En utilisant une station de base qui reçoit les signaux GNSS et calcule sa position avec une haute précision. Elle transmet ensuite les données de correction à un ou plusieurs récepteurs mobiles (rovers) en temps réel. Les rovers utilisent ces données pour ajuster leurs mesures GNSS, améliorant ainsi leur précision de positionnement.
Le RTK offre une précision centimétrique en corrigeant les signaux GNSS en temps réel. Cette méthode est nettement plus précise que le positionnement GNSS standard, qui offre généralement une précision de l'ordre de quelques mètres.
Les données de correction de la station de base sont envoyées aux mobiles (rovers) via diverses méthodes de communication, telles que la radio, les réseaux cellulaires ou Internet. Cette communication en temps réel est essentielle pour maintenir la précision lors d'opérations dynamiques.
Qu'est-ce que le géoréférencement dans les systèmes de construction autonome ?
Le géoréférencement dans les systèmes de construction autonome désigne le processus d'alignement des données de construction, telles que les cartes, les modèles ou les mesures de capteurs, avec des coordonnées géographiques réelles. Cela garantit que toutes les données collectées ou générées par les machines autonomes, telles que les drones, les robots ou les équipements lourds, sont positionnées avec précision dans un système de coordonnées mondial, comme la latitude, la longitude et l'altitude.
Dans le cadre de la construction autonome, le géoréférencement est essentiel pour garantir que les machines fonctionnent avec précision sur de grands chantiers. Il permet le positionnement exact des structures, des matériaux et des équipements en utilisant des technologies de positionnement par satellite, telles que le GNSS (Global Navigation Satellite Systems), pour rattacher le projet à un emplacement réel.
Le géoréférencement permet d'automatiser et de contrôler avec précision des tâches telles que l'excavation, le nivellement ou le dépôt de matériaux, améliorant ainsi l'efficacité, réduisant les erreurs et garantissant que la construction respecte les spécifications de conception. Il facilite également le suivi de l'avancement, le contrôle qualité et l'intégration avec les systèmes d'information géographique (SIG) et la modélisation des informations du bâtiment (BIM) pour une gestion de projet optimisée.
Qu'est-ce qu'un INS ?
Un INS (Système de Navigation Inertielle) est une solution de navigation autonome qui détermine la position, l'orientation et la vitesse d'une plateforme en utilisant uniquement des capteurs inertiels—généralement :
- Accéléromètres (mesurent l'accélération linéaire)
- Gyroscopes (mesurent la rotation angulaire)
Comment ça fonctionne ?
Les gyroscopes suivent la rotation de la plateforme (roulis, tangage, cap). Les accéléromètres mesurent le mouvement le long de trois axes. Un filtre de navigation (généralement un filtre de Kalman) intègre ces mesures au fil du temps pour calculer :
- Position (x, y, z)
- Vitesse
- Attitude (orientation)
Caractéristiques clés
- Entièrement autonome : aucun signal externe nécessaire pour fonctionner
- Fréquence de mise à jour élevée : souvent des centaines ou des milliers de mesures par seconde
- Fonctionne dans n'importe quel environnement : fonctionne sous terre, sous l'eau, à l'intérieur et dans les environnements privés de GPS
- La précision dépend de la gamme de capteurs : elle s'étend des IMU grand public aux INS de classe tactique et de navigation.
Applications courantes
- Aérospatiale et défense : missiles, UAV, munitions rôdeuses, véhicules blindés
- Marine : AUVs, USVs, navires, systèmes d'hydrographie
- Robotique terrestre : véhicules autonomes, SLAM, AGV
- Arpentage et cartographie : systèmes de cartographie mobile, LiDAR
- Industriel : stabilisation, suivi de mouvement
