Garantir des opérations sûres
Nos capteurs sont intégrés à ces véhicules autonomes pour collecter en continu des données sur leur position et leur orientation, permettant ainsi des ajustements en temps réel et une planification stratégique basée sur ces informations.
Les systèmes autonomes peuvent s'adapter à divers terrains et environnements, et leur déploiement peut être modulé en fonction des besoins opérationnels.
Accroître l'efficacité
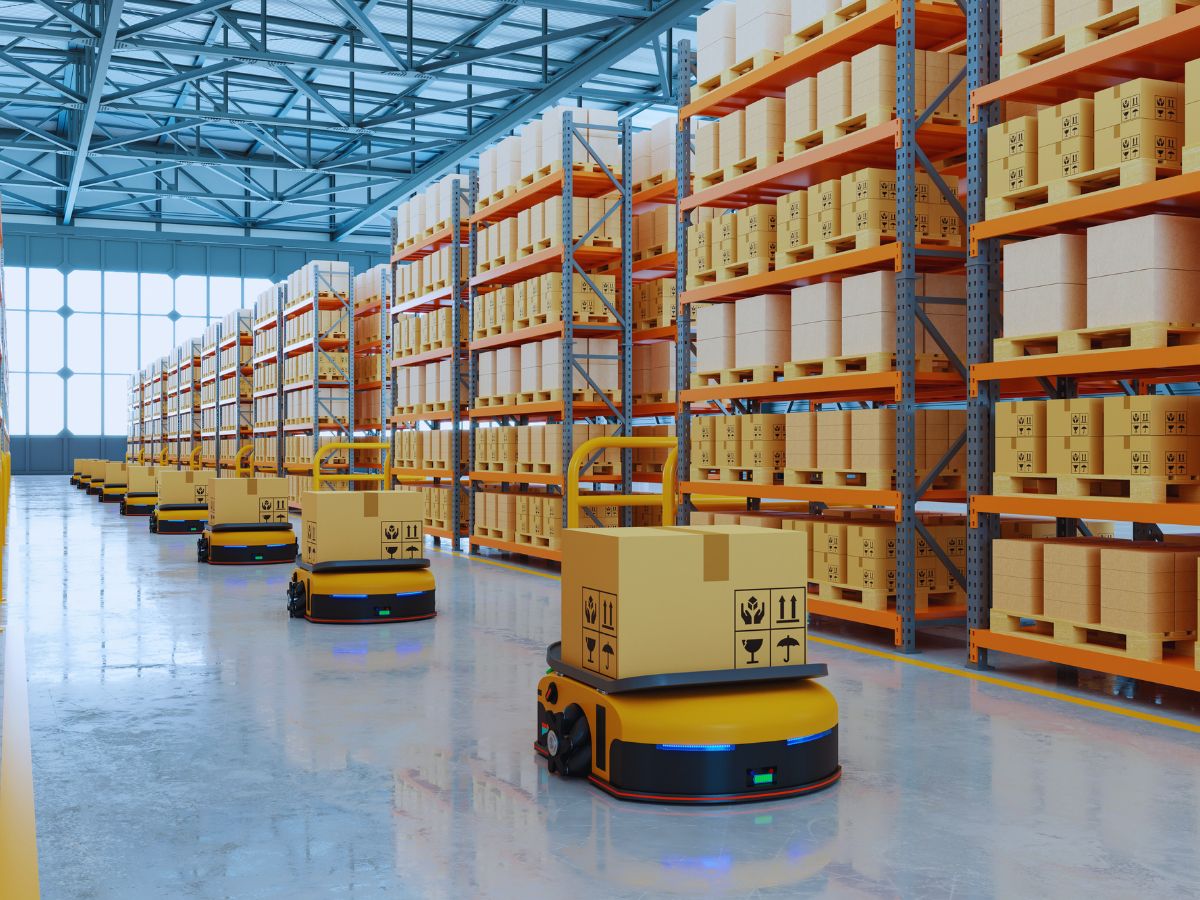
Les systèmes autonomes de logistique industrielle fonctionnent en continu sans fatigue, optimisant le temps et les ressources lors du transport de matériaux et d'autres opérations logistiques. Ils réduisent l'intervention humaine dans les environnements dangereux, abaissant ainsi les taux d'accidents et améliorant la sécurité globale dans des secteurs tels que l'exploitation minière ou la construction.
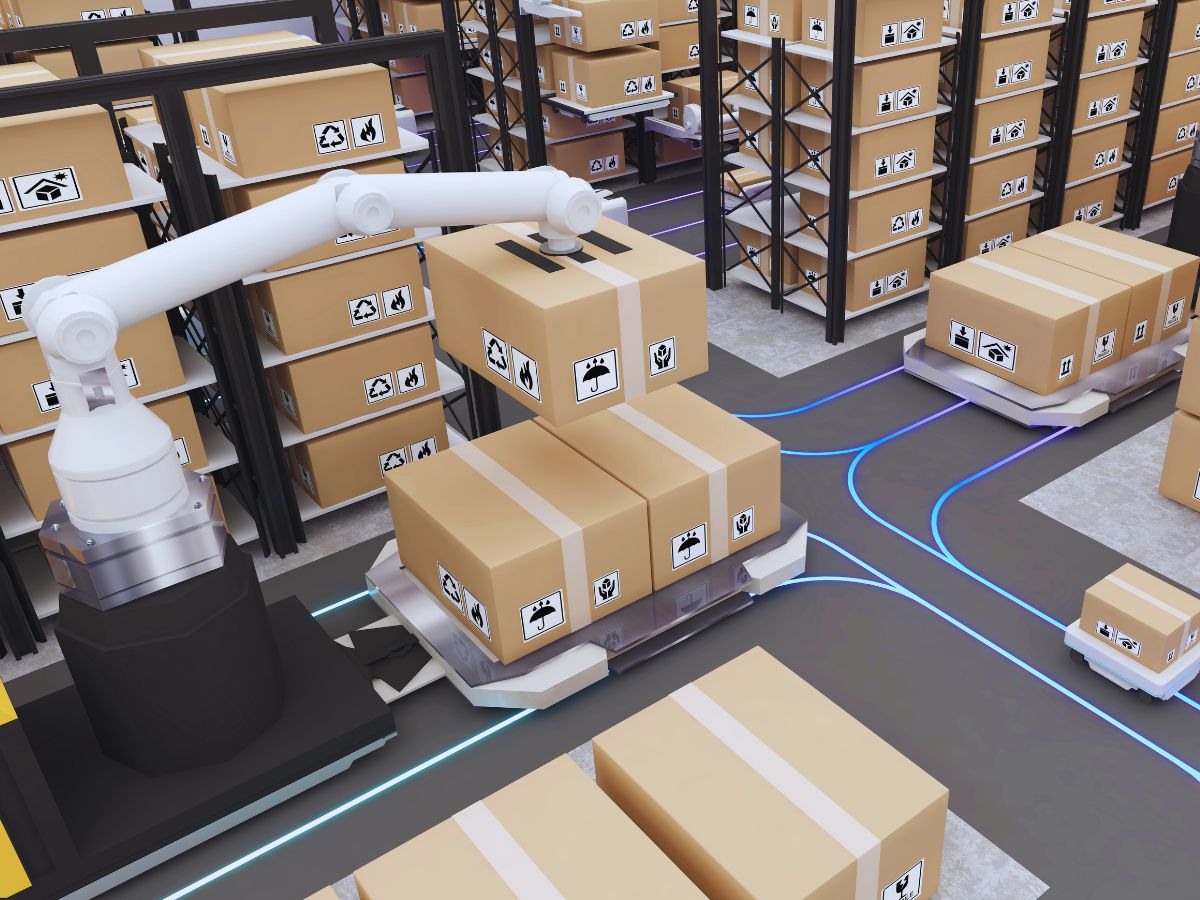
Des convoyeurs, trieurs et grues automatisés déplacent les articles entre les zones de stockage, les quais de chargement et les lignes de production, améliorant le flux des marchandises et réduisant le travail manuel. L'automatisation accélère les processus tels que la préparation des commandes, l'emballage et l'expédition, permettant aux entreprises de traiter de plus grands volumes de marchandises avec moins de retards.
Les principaux avantages de ces solutions incluent l'optimisation des processus, une efficacité accrue et une sécurité renforcée pour les employés.
Fournir un positionnement en temps réel
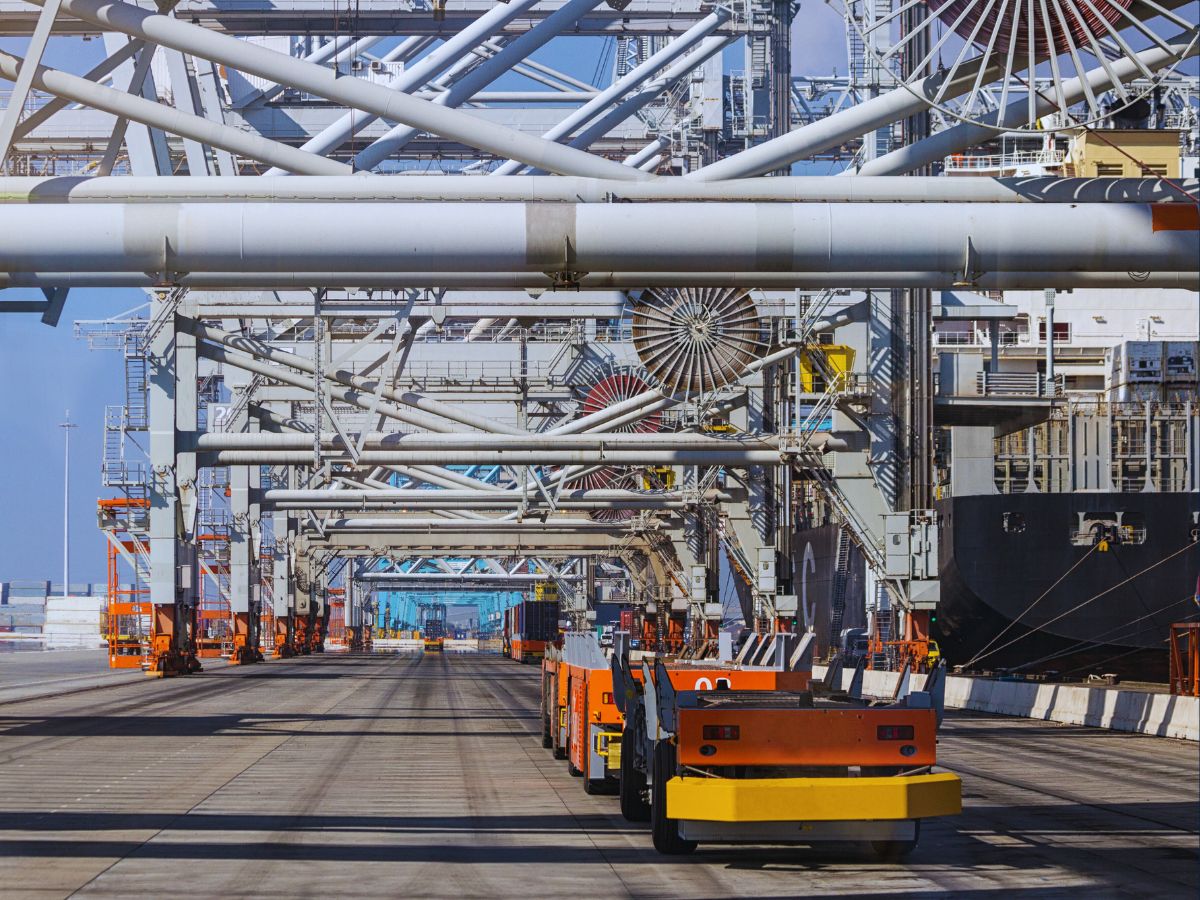
Nos systèmes de positionnement en temps réel fournissent aux opérateurs des données de localisation pertinentes et rendent les processus logistiques plus rapides et plus fluides. De plus, un système de localisation contribue à augmenter la productivité de l'ensemble des opérations. Par ailleurs, il permet une prise de décision automatisée en temps réel et identifie efficacement les coûts cachés.
En outre, le positionnement en intérieur rend visibles les emplacements des marchandises et des employés au sein des environnements industriels et logistiques.
Par conséquent, il permet l'analyse, la coordination et l'optimisation des processus de fabrication et de logistique.
Solutions pour la logistique industrielle
Découvrez comment nos capteurs s'intègrent parfaitement aux plateformes de logistique industrielle pour offrir des performances fiables, même dans les conditions les plus difficiles.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Brochure sur les applications industrielles
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
Découvrez nos études de cas liées à votre application.
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement de tramways et de trains
Comment GapEOD sécurise les levés géophysiques grâce à l'Ellipse
Positionnement de tramways et de trains
Essais en conditions réelles d'un ferry autonome en milieu urbain
Navigation de ferry autonome

Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et réussites illustrent l'impact significatif de nos capteurs dans les applications pratiques de navigation de drones.



Explorer d'autres applications industrielles
Découvrez comment nos systèmes de navigation inertielle et nos capteurs de mouvement avancés transforment un large éventail d'applications de véhicules autonomes. Des robots terrestres aux véhicules sous-marins, nos solutions permettent des performances précises et fiables dans des environnements divers et exigeants. Explorez notre manière de soutenir l'évolution des technologies autonomes grâce à nos solutions de pointe.
Vous avez des questions ?
Qu'est-ce qu'un véhicule à guidage automatique ?
Un véhicule à guidage automatique, ou AGV, est un type de robot mobile utilisé dans les applications industrielles pour transporter des matériaux et des produits au sein d'une installation sans intervention humaine.
Les AGV sont guidés par diverses technologies telles que les bandes magnétiques, les lasers, les capteurs inertiels ou les caméras, ce qui leur permet de suivre des chemins prédéfinis et d'éviter les obstacles. Ils sont couramment utilisés dans des secteurs comme la fabrication, l'entreposage et la logistique pour automatiser des tâches telles que le déplacement de palettes, de matières premières ou de produits finis.
Les AGV améliorent l'efficacité, réduisent les coûts de main-d'œuvre et renforcent la sécurité en effectuant des tâches répétitives de manière autonome. Ils jouent un rôle clé dans les systèmes industriels automatisés modernes.
Qu'est-ce qu'un système de navigation inertielle ?
Un système de navigation inertielle (INS) est une solution de navigation autonome qui détermine la position, la vitesse et l'orientation d'une plateforme mobile en mesurant continuellement son mouvement à l'aide de capteurs inertiels. À la base, un INS repose sur une triade d'accéléromètres pour détecter les accélérations linéaires le long de trois axes perpendiculaires et une triade de gyroscopes pour mesurer les vitesses angulaires autour de ces mêmes axes. En intégrant ces mesures au fil du temps, le système calcule l'évolution de la vitesse, de l'attitude et de la position de la plateforme à partir d'un point de départ connu.
Puisqu'un INS ne dépend pas de signaux externes tels que le GPS, les radiophares ou les références visuelles, il peut fonctionner de manière fiable dans des environnements où les aides à la navigation externes sont indisponibles, brouillées ou dégradées — tels que sous l'eau, en intérieur, sous terre, ou dans des scénarios de brouillage GNSS militaires.
Les INS modernes intègrent généralement des algorithmes de filtrage sophistiqués, le plus souvent un filtre de Kalman, pour fusionner les données brutes des capteurs, atténuer la dérive et estimer l'état de navigation le plus précis. Dans de nombreuses applications, l'INS est couplée au GNSS, à des odomètres, des lochs Doppler ou des magnétomètres afin de limiter la dérive à long terme et de fournir une navigation très stable. Il en résulte une solution de navigation robuste, à taux de rafraîchissement élevé, essentielle pour les aéronefs, les UAV, les missiles, les véhicules autonomes, les navires, les AUV et un large éventail de systèmes industriels qui exigent une connaissance précise et continue du mouvement et de l'orientation.
Qu'est-ce qu'une IMU ?
Une Unité de Mesure Inertielle (IMU) est un module de capteurs compact qui mesure le mouvement et l'orientation d'une plateforme en capturant ses accélérations linéaires et ses vitesses de rotation angulaire. À sa base, une IMU intègre trois accéléromètres et trois gyroscopes disposés le long d'axes orthogonaux pour fournir six degrés de mesure.
Les accéléromètres détectent l'accélération de la plateforme dans l'espace, tandis que les gyroscopes suivent sa rotation. En traitant ces mesures conjointement, une IMU fournit des informations précises sur les variations de vitesse, d'attitude et de cap sans dépendre de signaux externes. Cela rend les IMU indispensables pour la navigation dans les environnements où le GPS est indisponible, peu fiable ou volontairement brouillé. Leurs performances dépendent fortement de la qualité des capteurs, de l'étalonnage et de la maîtrise des erreurs telles que les biais, le bruit, les facteurs d'échelle et les défauts d'alignement.
Les IMU haut de gamme intègrent un étalonnage avancé, une compensation thermique, un filtrage des vibrations et des mécanismes de stabilité de la dérive pour empêcher une accumulation rapide des erreurs dans le temps. En raison de ces caractéristiques, les IMU sont utilisées dans un large éventail d'applications — des drones, munitions rôdeuses et véhicules autonomes aux AUV, à la robotique et aux systèmes de stabilisation industriels — garantissant une perception robuste et continue du mouvement et de l'orientation, même dans les conditions opérationnelles les plus extrêmes.
