Améliorer la précision dans les environnements complexes
Alors que le Géoréférencement Direct (GD) est la méthode principale pour la production de cartes en extérieur, il est rarement utilisé en intérieur ou dans des environnements fortement contraints par le GNSS. Le GD fonctionne en combinant les données INS (position et attitude) avec les données de capteurs (tels que le LiDAR ou l'imagerie caméra) pour déterminer avec précision la position des objets observés sans dépendre de nombreux Points de Contrôle au Sol (GCPs) pré-arpentés.
Cependant, comme le GNSS n'est pas disponible en intérieur, le géoréférencement direct traditionnel ne peut pas être appliqué dans des espaces entièrement clos. Dans de nombreux cas, la cartographie est réalisée de manière hybride, couvrant à la fois les environnements intérieurs et extérieurs.
Alors que la plupart des gens s'appuient sur des technologies de cartographie conventionnelles pour de tels scénarios, le choix du bon INS et d'un logiciel de post-traitement peut étendre les avantages du Géoréférencement Direct à ces cas d'utilisation. En intégrant un INS de haute précision et à faible dérive avec un logiciel de post-traitement avancé, il est possible de maintenir une solution précise et directement géoréférencée sur des durées prolongées. Les algorithmes basés sur la perception, tels que le SLAM, peuvent utiliser directement ce positionnement précis pour améliorer davantage la précision de la cartographie.
Cette approche permet de créer des cartes intérieures entièrement alignées avec une solution de positionnement absolu et un système de référence de coordonnées (datum). En conséquence, elle améliore les flux de travail et la collaboration en assurant une cohérence spatiale entre les ensembles de données intérieurs et extérieurs.
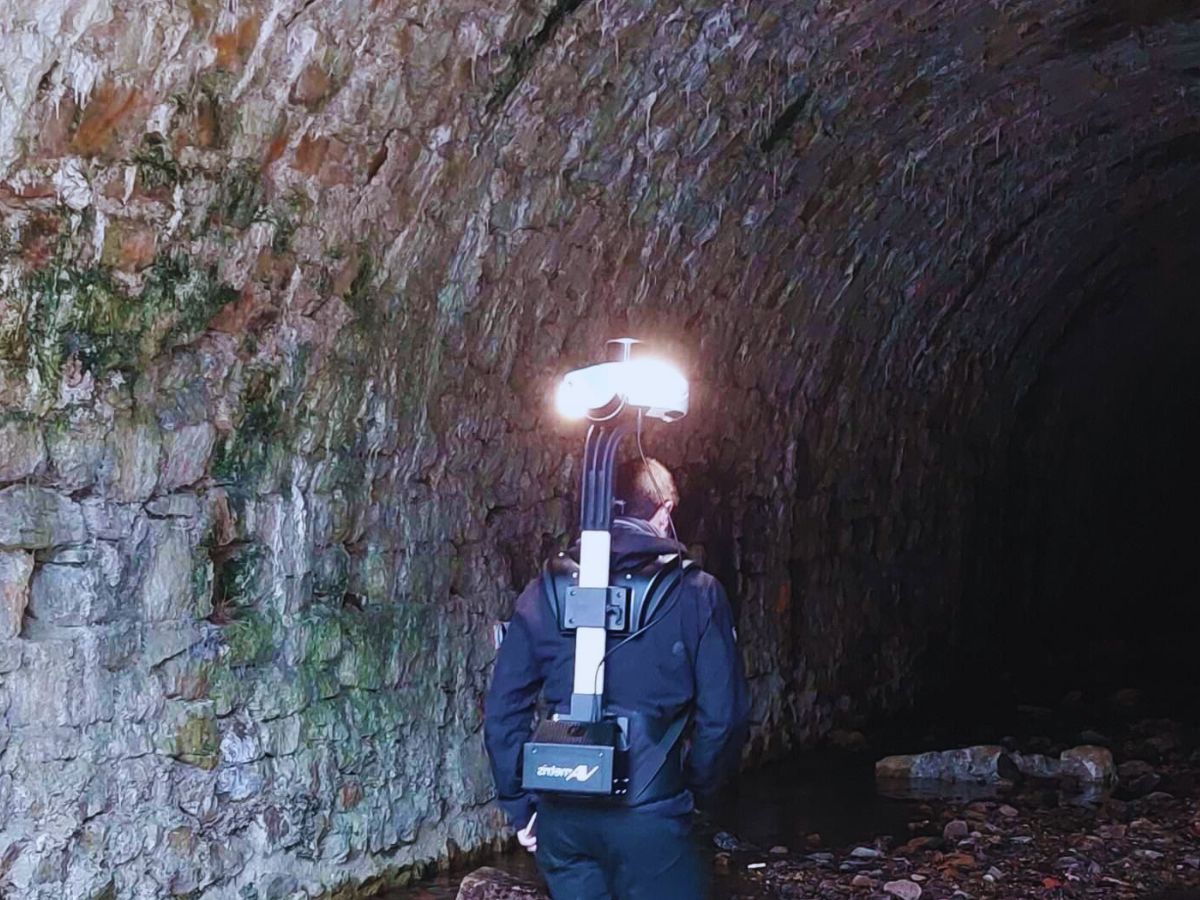
Systèmes inertiels pour des solutions de cartographie intérieure
Dans les environnements entièrement intérieurs où le GNSS est indisponible, la cartographie s'appuie sur des unités de mesure inertielle (IMU) associées à des algorithmes basés sur la perception, tels que le SLAM (Simultaneous Localization and Mapping). Contrairement au géoréférencement direct traditionnel, cette approche ne dépend pas du GNSS mais utilise les données des IMU combinées à des LiDARs, des caméras ou des capteurs de profondeur pour maintenir un positionnement précis.
Le SLAM fonctionne en cartographiant en continu l'environnement tout en estimant simultanément la position du système en son sein. Cependant, le SLAM seul peut souffrir de dérive, en particulier dans les zones pauvres en repères ou les environnements dynamiques. Les IMU haut de gamme jouent un rôle crucial dans la stabilisation de la cartographie par SLAM, garantissant un suivi des mouvements cohérent même lorsque les entrées visuelles ne sont pas fiables. En intégrant une IMU de haute précision et à faible dérive, il est possible d'améliorer les performances du SLAM dans les applications de cartographie.
En effet, l'IMU réduira l'accumulation de dérive, maintenant un positionnement précis sur de plus longues durées, et améliorera la fiabilité dans des conditions de faible visibilité, telles que des pièces sombres ou des couloirs sans repères. Cette combinaison permet la création de cartes intérieures précises qui restent cohérentes sur le plan spatial et bien alignées avec les jeux de données externes.
Par conséquent, le système rationalise les flux de travail et améliore les efforts de cartographie collaborative, même dans des environnements totalement privés de GNSS.
Découvrez nos solutions pour la cartographie intérieure
Nos produits de mouvement et de navigation s'intègrent de manière transparente aux systèmes de cartographie intérieure. Nos systèmes inertiels de pointe offrent la précision et la fiabilité dont vous avez besoin pour produire des cartes d'intérieur de haute qualité, même dans les environnements les plus exigeants.
Que vous utilisiez des robots mobiles ou des systèmes portables pour la cartographie intérieure, nos produits offrent la précision, les performances et le flux de travail nécessaires pour produire des cartes exactes. Nos systèmes conviennent parfaitement à de nombreuses applications, notamment les inspections industrielles, la gestion des installations, les interventions d'urgence, et bien plus encore.

Quanta Plus

Qinertia GNSS-INS
Brochure des applications de cartographie
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
Explorez nos études de cas pour voir comment des équipes du monde entier ont intégré avec succès nos solutions inertielles dans diverses applications de cartographie intérieure. Qu'il s'agisse de robots d'entrepôt naviguant dans des installations complexes ou de drones produisant des cartes 3D précises d'espaces intérieurs, nos produits ont joué un rôle déterminant dans l'amélioration de l'efficacité et de la précision des projets de cartographie.
Découvrez des exemples concrets de nos systèmes en action. Lisez nos études de cas pour comprendre comment SBG Systems peut apporter précision et fiabilité à vos solutions de cartographie.
Cartographie mobile basée sur SLAM utilisant un système de navigation inertielle RTK
Cartographie mobile
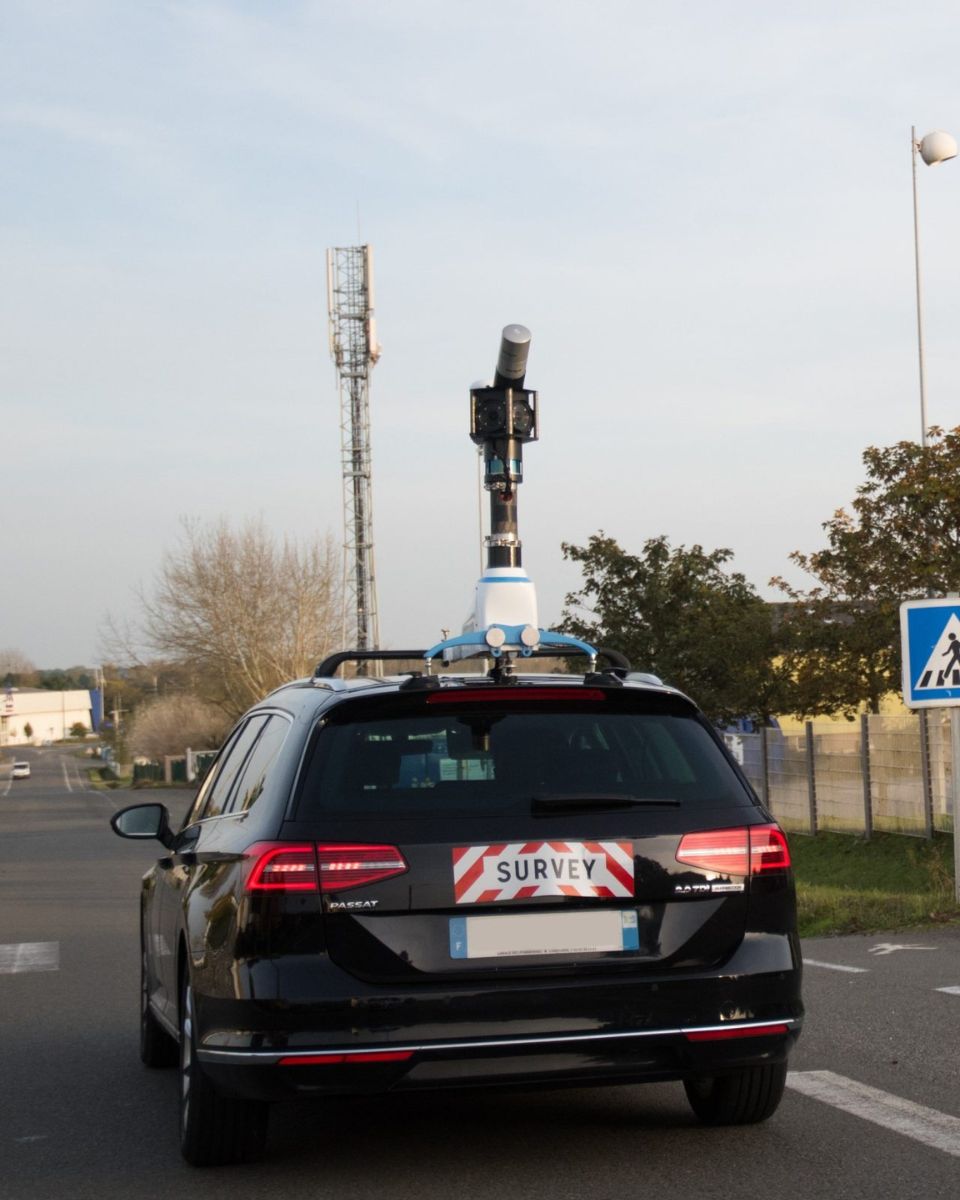

Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile


Ils parlent de nous
Nos clients vont des fabricants industriels aux équipes d'intervention d'urgence, et ils comptent sur nos systèmes inertiels pour produire des cartes précises et fiables dans les environnements où le GNSS est absent.
Rejoignez nos clients satisfaits et découvrez comment nous pouvons répondre à vos besoins en matière de cartographie intérieure grâce à nos solutions de pointe.



Découvrir d'autres applications topographiques
Libérez la puissance de nos solutions avancées de navigation inertielle pour divers besoins de levés. Elles prennent en charge les opérations terrestres, aériennes et maritimes. Notre technologie fournit des données fiables, une haute précision et des performances constantes dans tous les environnements.
Vous avez des questions ?
Vous vous demandez comment fonctionnent les systèmes de cartographie intérieure ? Vous voulez en savoir plus sur la contribution des systèmes inertiels à une cartographie précise dans les environnements sans GNSS ? Notre section FAQ aborde les questions les plus courantes sur les systèmes de cartographie intérieure, notamment des informations sur les technologies impliquées, les meilleures pratiques et la manière d'intégrer nos produits dans vos solutions.
Qu'est-ce qu'un système de positionnement en intérieur ?
Un système de positionnement en intérieur (IPS) est une technologie spécialisée qui identifie avec précision l'emplacement d'objets ou de personnes dans des espaces clos, tels que les bâtiments, où les signaux GNSS peuvent être faibles ou inexistants. L'IPS emploie diverses techniques pour fournir des informations de positionnement précises dans des environnements tels que les centres commerciaux, les aéroports, les hôpitaux et les entrepôts.
L'IPS peut s'appuyer sur plusieurs technologies pour la détermination de la position, notamment :
- Wi-Fi : Utilise la puissance du signal et la triangulation à partir de plusieurs points d'accès pour estimer la position.
- Bluetooth Low Energy (BLE) : Utilise des balises qui émettent des signaux vers les appareils à proximité pour le suivi.
- Ultrasons : Utilisent des ondes sonores pour une détection précise de la position, souvent couplées aux capteurs d'appareils mobiles.
- RFID (Identification par radiofréquence) : Implique des étiquettes placées sur des objets pour un suivi en temps réel.
- Unités de Mesure Inertielle (IMU) : Ces capteurs surveillent le mouvement et l'orientation, améliorant ainsi la précision du positionnement lorsqu'ils sont combinés à d'autres méthodes.
Une carte numérique détaillée de l'espace intérieur est essentielle pour un positionnement précis, tandis que des appareils mobiles ou des équipements spécialisés collectent les signaux de l'infrastructure de positionnement.
L'IPS améliore la navigation, suit les actifs, aide les services d'urgence, analyse le comportement de la clientèle dans le commerce de détail et s'intègre dans les systèmes de bâtiments intelligents, augmentant considérablement l'efficacité opérationnelle là où le GNSS traditionnel échoue.
Que signifie SLAM ?
Le SLAM, qui signifie Simultaneous Localization and Mapping (localisation et cartographie simultanées), est une technique informatique utilisée en robotique et en vision par ordinateur pour construire la carte d'un environnement inconnu tout en suivant simultanément la position d'un agent au sein de cet environnement. Cela est particulièrement utile dans les scénarios où le GNSS est indisponible, comme à l'intérieur de bâtiments ou dans des zones urbaines denses.
Les systèmes SLAM déterminent la position et l'orientation de l'agent en temps réel. Cela implique le suivi du mouvement du robot ou de l'appareil lorsqu'il navigue dans l'environnement. Pendant que l'agent se déplace, le système SLAM crée une carte de l'environnement. Il peut s'agir d'une représentation 2D ou 3D, capturant la disposition, les obstacles et les caractéristiques de l'environnement.
Ces systèmes utilisent souvent de multiples capteurs, tels que des caméras, des LiDARs ou des unités de mesure inertielle (IMU), pour recueillir des données sur l'environnement. Ces données sont combinées pour améliorer la précision de la localisation et de la cartographie.
Les algorithmes SLAM traitent les données entrantes pour mettre à jour en continu la carte et la position de l'agent. Cela implique des calculs mathématiques complexes, incluant des techniques de filtrage et d'optimisation.
Qu'est-ce que la photogrammétrie ?
La photogrammétrie est la science et la technique qui consistent à utiliser des photographies pour mesurer et cartographier les distances, les dimensions et les caractéristiques d'objets ou d'environnements. En analysant des images superposées prises sous différents angles, la photogrammétrie permet de créer des modèles 3D, des cartes ou des mesures précis. Ce procédé fonctionne en identifiant des points communs sur plusieurs photographies et en calculant leurs positions dans l'espace, selon les principes de la triangulation.
La photogrammétrie est largement utilisée dans divers domaines, tels que :
- Cartographie topographique par photogrammétrie : Création de cartes 3D de paysages et de zones urbaines.
- Architecture et ingénierie : Pour la documentation de bâtiments et l'analyse structurelle.
- Photogrammétrie en archéologie : Documentation et reconstruction de sites et d'artefacts.
- Cartographie par photogrammétrie aéroportée : Pour la mesure de terrains et la planification de construction.
- Foresterie et agriculture : Surveillance des cultures, des forêts et de l'évolution de l'utilisation des sols.
Lorsque la photogrammétrie est associée à des drones modernes ou à des UAV (véhicules aériens sans pilote), elle permet une collecte rapide d'images aériennes, ce qui en fait un outil efficace pour les projets de relevés à grande échelle, de construction et de surveillance environnementale.
Qu'est-ce qu'un LiDAR ?
Le LiDAR (Light Detection and Ranging) est une technologie de télédétection qui utilise un faisceau laser pour mesurer les distances par rapport à des objets ou des surfaces. En émettant des pulses laser et en mesurant le temps nécessaire pour que la lumière revienne après avoir touché une cible, le LiDAR peut générer des informations tridimensionnelles précises sur la forme et les caractéristiques de l'environnement. Il est couramment utilisé pour créer des cartes 3D haute résolution de la surface de la terre, des structures et de la végétation.
Les systèmes LiDAR sont largement utilisés dans divers secteurs, notamment :
- Cartographie topographique : Pour mesurer les paysages, les forêts et les environnements urbains.
- Véhicules autonomes LiDAR : Pour la navigation et la détection d'obstacles.
- Agriculture : Pour surveiller les cultures et l'état des champs.
- Surveillance environnementale : Pour la modélisation des inondations, l'érosion côtière, et plus encore.
Les capteurs LiDAR peuvent être montés sur des drones, des avions ou des véhicules, permettant une collecte rapide de données sur de grandes zones. Cette technologie est appréciée pour sa capacité à fournir des mesures détaillées et précises, même dans des environnements exigeants, tels que des forêts denses ou des terrains accidentés.
Qu'est-ce qu'une IMU ?
Une Unité de Mesure Inertielle (IMU) est un module de capteurs compact qui mesure le mouvement et l'orientation d'une plateforme en capturant ses accélérations linéaires et ses vitesses de rotation angulaire. À sa base, une IMU intègre trois accéléromètres et trois gyroscopes disposés le long d'axes orthogonaux pour fournir six degrés de mesure.
Les accéléromètres détectent l'accélération de la plateforme dans l'espace, tandis que les gyroscopes suivent sa rotation. En traitant ces mesures conjointement, une IMU fournit des informations précises sur les variations de vitesse, d'attitude et de cap sans dépendre de signaux externes. Cela rend les IMU indispensables pour la navigation dans les environnements où le GPS est indisponible, peu fiable ou volontairement brouillé. Leurs performances dépendent fortement de la qualité des capteurs, de l'étalonnage et de la maîtrise des erreurs telles que les biais, le bruit, les facteurs d'échelle et les défauts d'alignement.
Les IMU haut de gamme intègrent un étalonnage avancé, une compensation thermique, un filtrage des vibrations et des mécanismes de stabilité de la dérive pour empêcher une accumulation rapide des erreurs dans le temps. En raison de ces caractéristiques, les IMU sont utilisées dans un large éventail d'applications — des drones, munitions rôdeuses et véhicules autonomes aux AUV, à la robotique et aux systèmes de stabilisation industriels — garantissant une perception robuste et continue du mouvement et de l'orientation, même dans les conditions opérationnelles les plus extrêmes.
Qu'est-ce qu'un référentiel ?
Un référentiel est essentiellement un système de coordonnées que vous utilisez pour décrire la position, le mouvement et l'orientation des objets. En navigation inertielle, il fournit la base mathématique qui vous permet d'exprimer les mesures de capteurs — tels que les accéléromètres, les gyroscopes et les magnétomètres — de manière cohérente et significative.
Chaque vecteur manipulé (accélération, vitesse, attitude) est défini par rapport à un repère choisi ; il est donc crucial de sélectionner et de comprendre ces repères. En pratique, on distingue deux grandes catégories : les repères inertiels et les repères non inertiels.
Un référentiel inertiel est un repère soit parfaitement au repos, soit en mouvement à vitesse constante, exempt de rotation ou d'accélération ; il permet d'appliquer directement les lois de Newton. Les véritables référentiels inertiels n'existant pas sur Terre, nous les approchons — généralement en utilisant un référentiel inertiel centré sur la Terre (ECI) pour les applications à haute altitude ou spatiales.
Pour la plupart des opérations terrestres et maritimes, nous nous appuyons sur des référentiels non inertiels tels que le référentiel terrestre fixe (ECEF) ou des référentiels de navigation locaux tels que North-East-Down (NED) ou East-North-Up (ENU). Ces référentiels tournent avec la Terre et incluent la gravité ; les équations de mouvement doivent donc être corrigées des effets de Coriolis et de force centrifuge.
Dans un INS, le repère lié au véhicule est celui où les données brutes de l'IMU sont mesurées ; le repère de navigation est celui où l'on souhaite exprimer la vitesse, l'attitude et la position ; et le repère inertiel se situe au-dessus de ceux-ci en tant que référence mathématique idéale. Les transformations entre ces repères — gérées par des matrices de rotation, des quaternions ou des matrices cosinus directrices — permettent au système de propager l'orientation et d'intégrer les accélérations en vitesse et en position. En fin de compte, un repère fournit le « langage » commun qui transforme les mesures inertielles brutes en informations de navigation exploitables.
