Coast Autonomous équipe sa navette sans conducteur d'un Ellipse-D
Notre centrale inertielle fait partie du système de cartographie et de localisation à 7 couches de notre client pour une solution de navette autonome.
“Ellipse-D est un INS/GNSS entièrement intégré, très facile à implémenter dans notre solution.” | Coast Autonomous
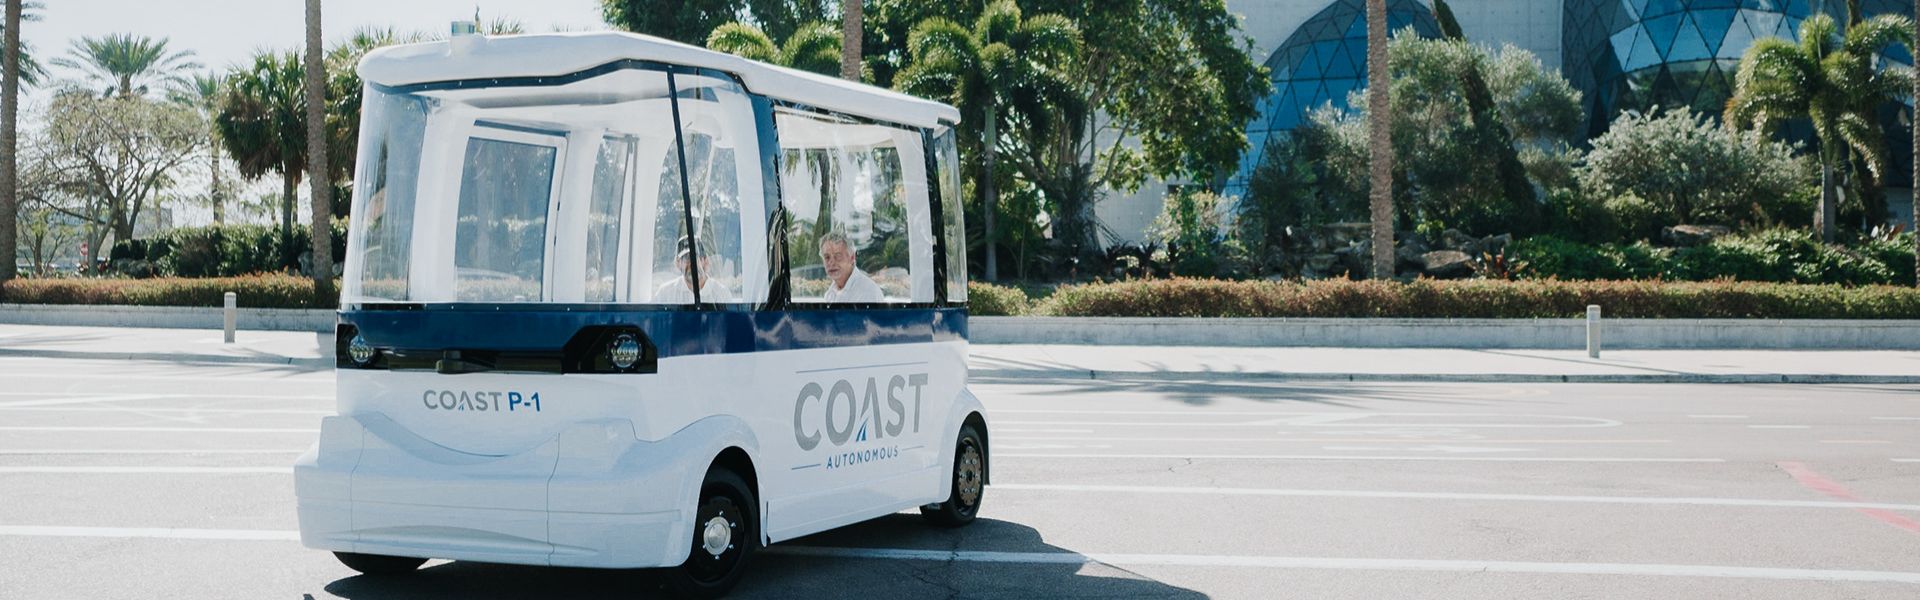
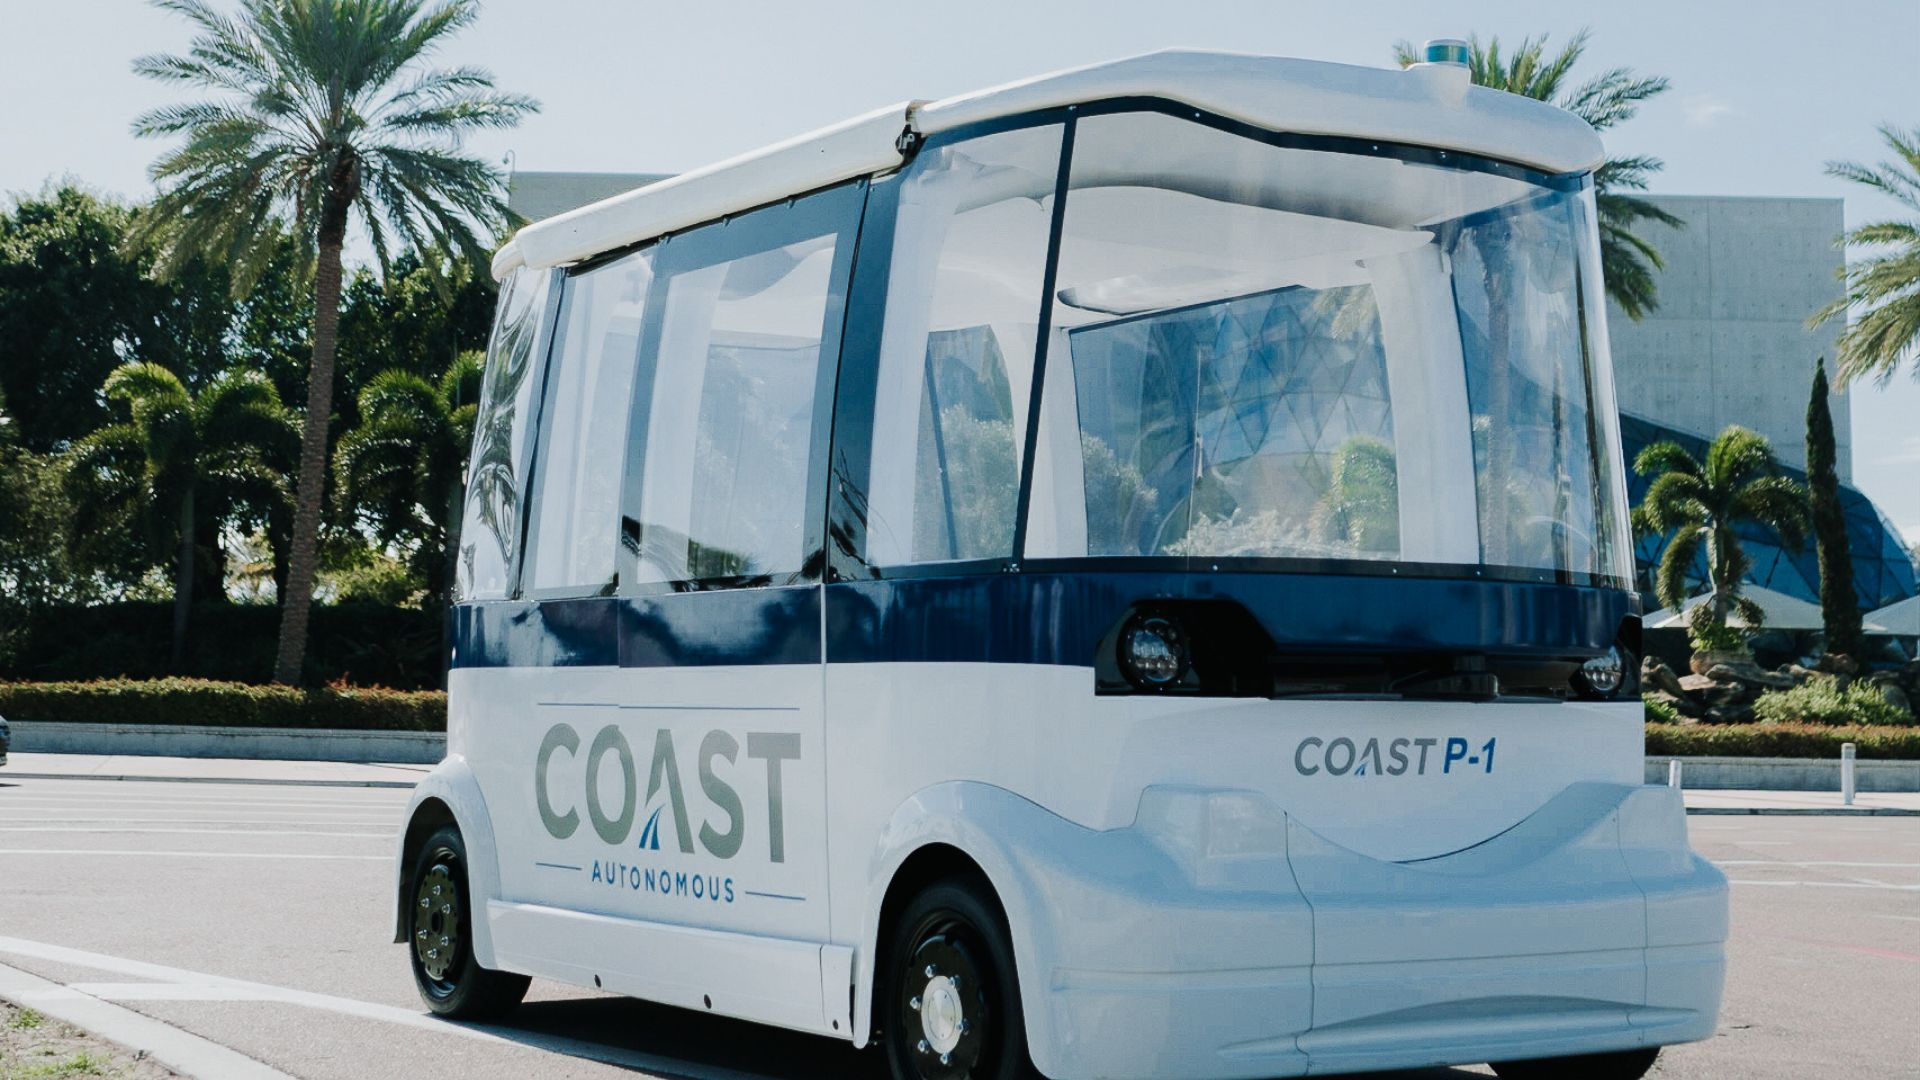
Notre estimé partenaire Coast Autonomous est une entreprise qui propose des solutions de mobilité autonome, allant des voiturettes de golf autonomes aux véhicules utilitaires. Ces solutions intègrent notre capteur de navigation inertielle Ellipse-D dans leur toute dernière navette sans conducteur P-1.
Solutions de transport sans conducteur en milieu urbain
C'est avec l'idée de « rendre la ville aux piétons » que Coast Autonomous a inventé la navette autonome P-1.
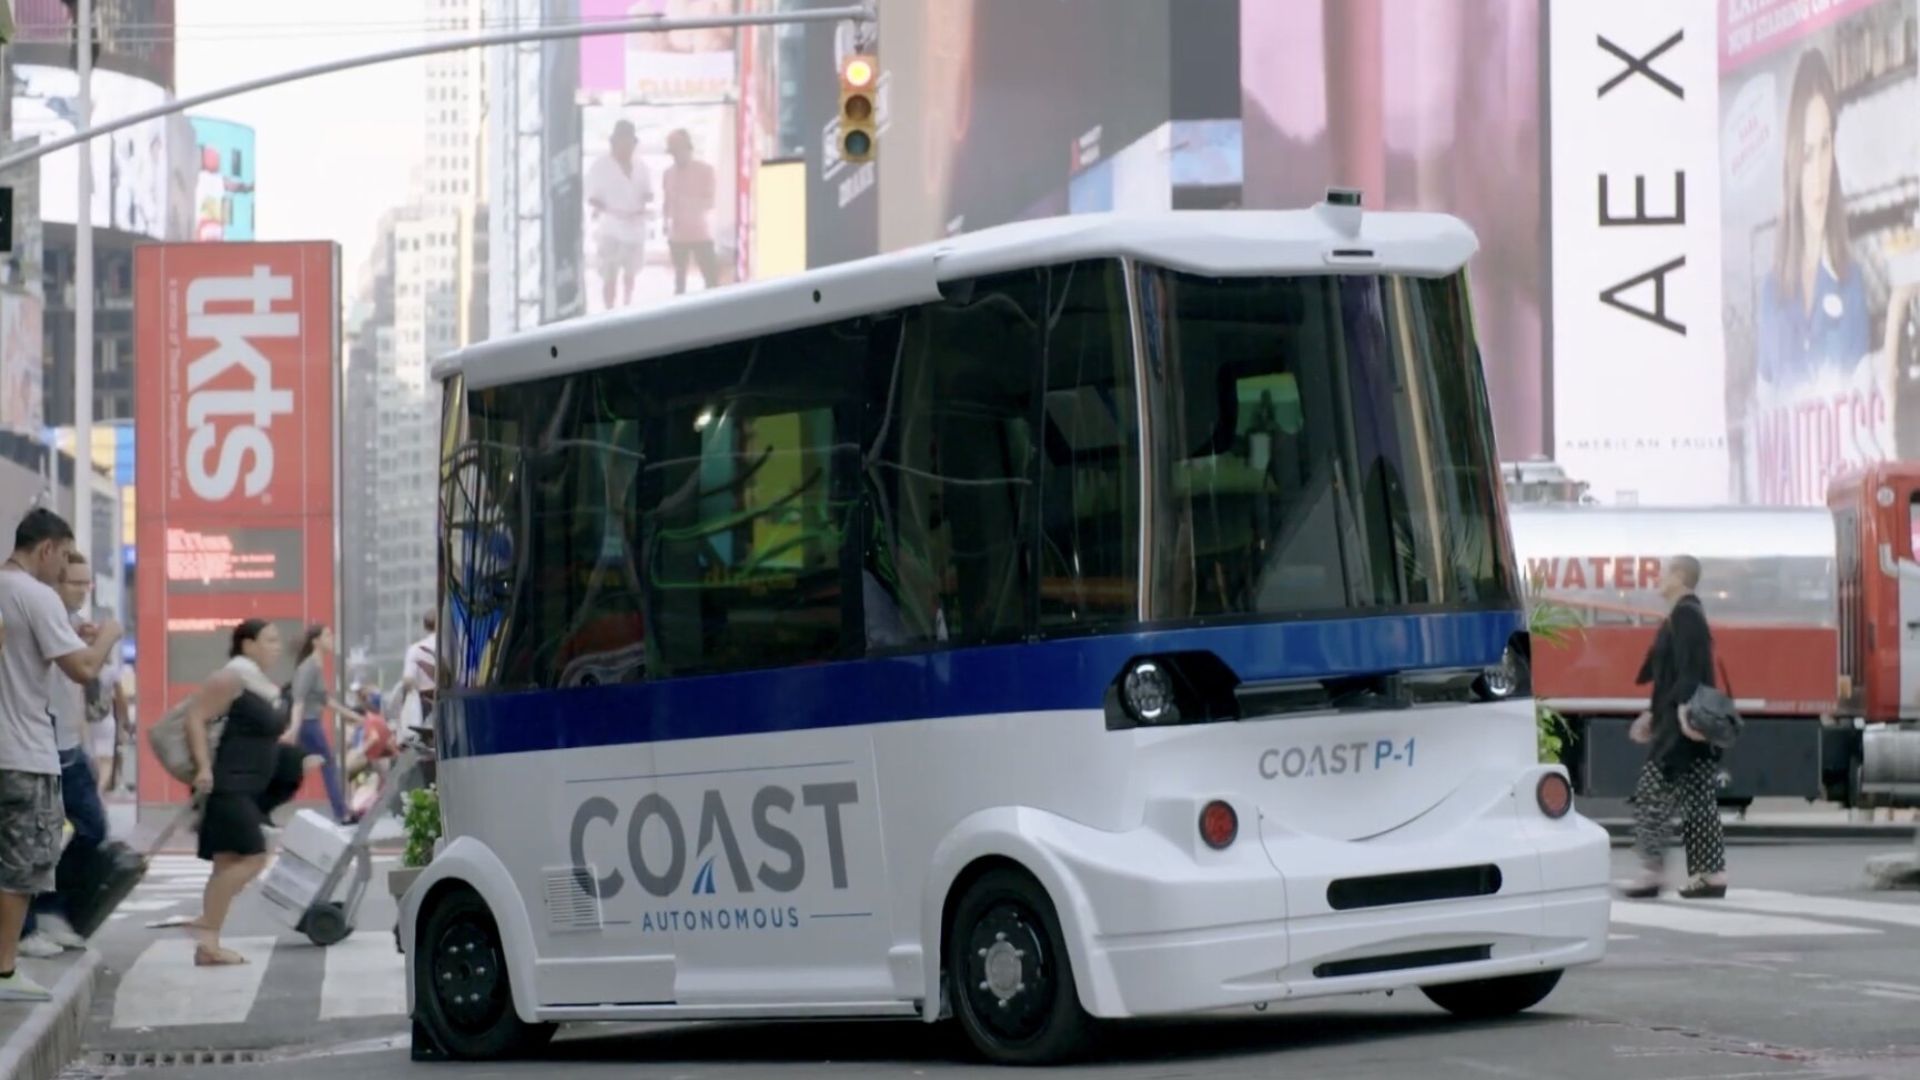
Cette navette autonome a été conçue pour transporter des personnes dans des zones piétonnes, telles que les environnements urbains ou les campus. Elle peut circuler en trafic mixte ainsi que sur des voies rapides.
Trois axes majeurs pour le développement d'une telle navette sont la sécurité, l'expérience passager et une vitesse adaptée, le véhicule analysant en permanence son environnement pour déterminer sa vitesse et son comportement.
La technologie Coast Autonomous assure une conduite sûre et confortable à des vitesses variables, avec des arrêts en douceur.
La solution a été testée avec succès plus de 60 fois dans sept pays, transportant en toute sécurité plus de 120 000 passagers. L'un des essais s'est déroulé dans la zone piétonne très fréquentée de Broadway à New York, reconnue comme une « zone très difficile pour le GNSS ».
Déterminer la position et l'orientation de la navette autonome
L'entreprise a élaboré un Système Autonome à 6 niveaux entièrement intégré, comprenant la robotique et l'intelligence artificielle (IA), la gestion et la supervision de flotte, ainsi que la localisation et la cartographie.
Alors qu'un logiciel robotique contrôle la navette, une intelligence artificielle détermine le comportement du véhicule et prend des décisions en fonction de son environnement.
En ce qui concerne la cartographie et la localisation, l'entreprise ne se base pas uniquement sur le GPS/GNSS ou les balises pour la navigation.
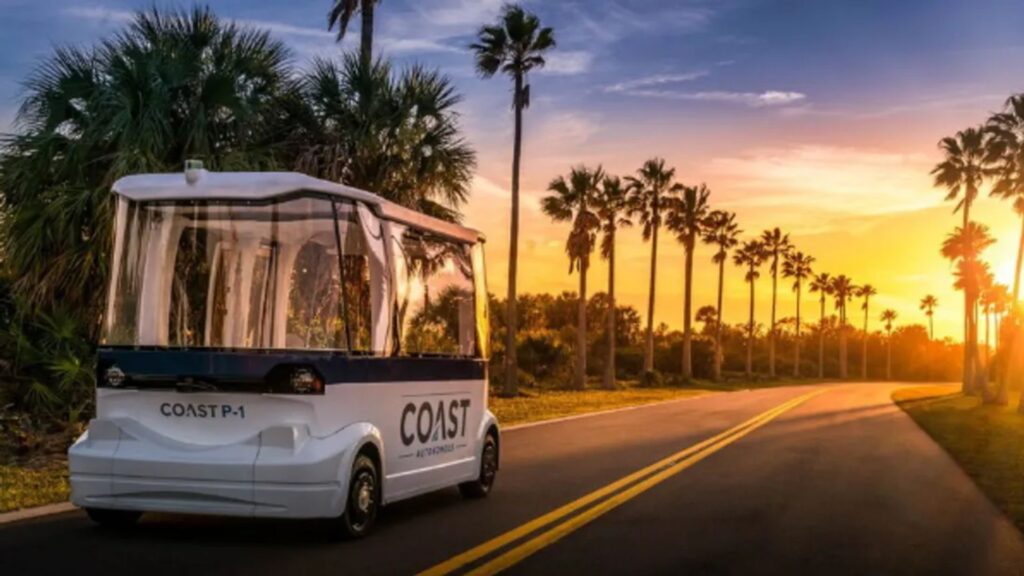
Ils ont construit un système complet utilisant 7 technologies différentes, telles que l'inertiel et le SLAM. Cela permet à la navette de naviguer en intérieur et même dans des conditions difficiles, comme à proximité de bâtiments ou sous des auvents.
Ces technologies étant complémentaires, le système peut déterminer la meilleure à utiliser à un moment précis ou dans n'importe quel environnement.
Les sept couches de localisation sont :
– SLAM optique.
– SBG Ellipse-D RTK GNSS/INS avec GNSS double antenne et capteur de vitesse
– Odométrie pour le positionnement à l'estime
– SLAM LiDAR 2D
– SLAM LiDAR 3D
Quand le GNSS/INS RTK devient plus petit et plus économique
L'Ellipse-D était un système de navigation inertielle (INS) intégrant une double antenne et un GNSS RTK double fréquence, également compatible avec notre logiciel de post-traitement Qinertia.
La gamme de produits Ellipse ayant été récemment renouvelée, cette solution est désormais remplacée par l'Ellipse-D 3ème Génération.
Ce nouvel INS/GNSS conserve toutes ses fonctionnalités précédentes dans un boîtier plus petit et plus léger, et intègre une puissante architecture 64 bits permettant un filtrage de haute performance.
La consommation électrique a également été réduite. Conçu pour les applications automobiles, il peut fusionner les données d'un odomètre avec un Pulse ou un CAN OBDII pour une précision accrue du dead-reckoning.
Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quels sont les niveaux d'autonomie des véhicules autonomes ?
Les niveaux d'autonomie des véhicules autonomes sont classés en six niveaux (du Niveau 0 au Niveau 5) par la Society of Automotive Engineers (SAE), définissant le degré d'automatisation de la conduite. En voici le détail :
- Niveau 0 : Pas d'automatisation – Le conducteur humain contrôle entièrement le véhicule à tout moment, avec seulement des systèmes passifs tels que des alertes et des avertissements.
- Niveau 1 : Aide à la conduite – Le véhicule peut assister soit la direction, soit l'accélération/décélération, mais le conducteur humain doit rester aux commandes et surveiller l'environnement (par exemple, le régulateur de vitesse adaptatif).
- Niveau 2 : Automatisation partielle – Le véhicule peut contrôler simultanément la direction et l'accélération/décélération, mais le conducteur doit rester attentif et prêt à reprendre le contrôle à tout moment (par exemple, l'Autopilot de Tesla ou le Super Cruise de GM).
- Niveau 3 : Automatisation conditionnelle – Le véhicule peut gérer tous les aspects de la conduite dans certaines conditions, mais le conducteur humain doit être prêt à intervenir lorsque le système le lui demande (par exemple, sur autoroute). Le conducteur n'a pas besoin de surveiller activement la route, mais doit rester vigilant.
- Niveau 4 : Automatisation élevée – Le véhicule peut effectuer toutes les tâches de conduite de manière autonome dans des conditions ou des environnements spécifiques (tels que les zones urbaines ou les autoroutes) sans intervention humaine. Cependant, dans d'autres environnements ou dans des circonstances particulières, un humain peut avoir besoin de reprendre le volant.
- Niveau 5 : Automatisation complète – Le véhicule est entièrement autonome et peut gérer toutes les tâches de conduite dans toutes les conditions, sans aucune intervention humaine. Aucun conducteur n'est requis et le véhicule peut circuler partout, quelles que soient les conditions.
Ces niveaux permettent de définir l'évolution de la technologie des véhicules autonomes, de l'aide à la conduite de base à l'autonomie complète.
Qu'est-ce que le géoréférencement dans les systèmes de construction autonome ?
Le géoréférencement dans les systèmes de construction autonome désigne le processus d'alignement des données de construction, telles que les cartes, les modèles ou les mesures de capteurs, avec des coordonnées géographiques réelles. Cela garantit que toutes les données collectées ou générées par les machines autonomes, telles que les drones, les robots ou les équipements lourds, sont positionnées avec précision dans un système de coordonnées mondial, comme la latitude, la longitude et l'altitude.
Dans le cadre de la construction autonome, le géoréférencement est essentiel pour garantir que les machines fonctionnent avec précision sur de grands chantiers. Il permet le positionnement exact des structures, des matériaux et des équipements en utilisant des technologies de positionnement par satellite, telles que le GNSS (Global Navigation Satellite Systems), pour rattacher le projet à un emplacement réel.
Le géoréférencement permet d'automatiser et de contrôler avec précision des tâches telles que l'excavation, le nivellement ou le dépôt de matériaux, améliorant ainsi l'efficacité, réduisant les erreurs et garantissant que la construction respecte les spécifications de conception. Il facilite également le suivi de l'avancement, le contrôle qualité et l'intégration avec les systèmes d'information géographique (SIG) et la modélisation des informations du bâtiment (BIM) pour une gestion de projet optimisée.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
