
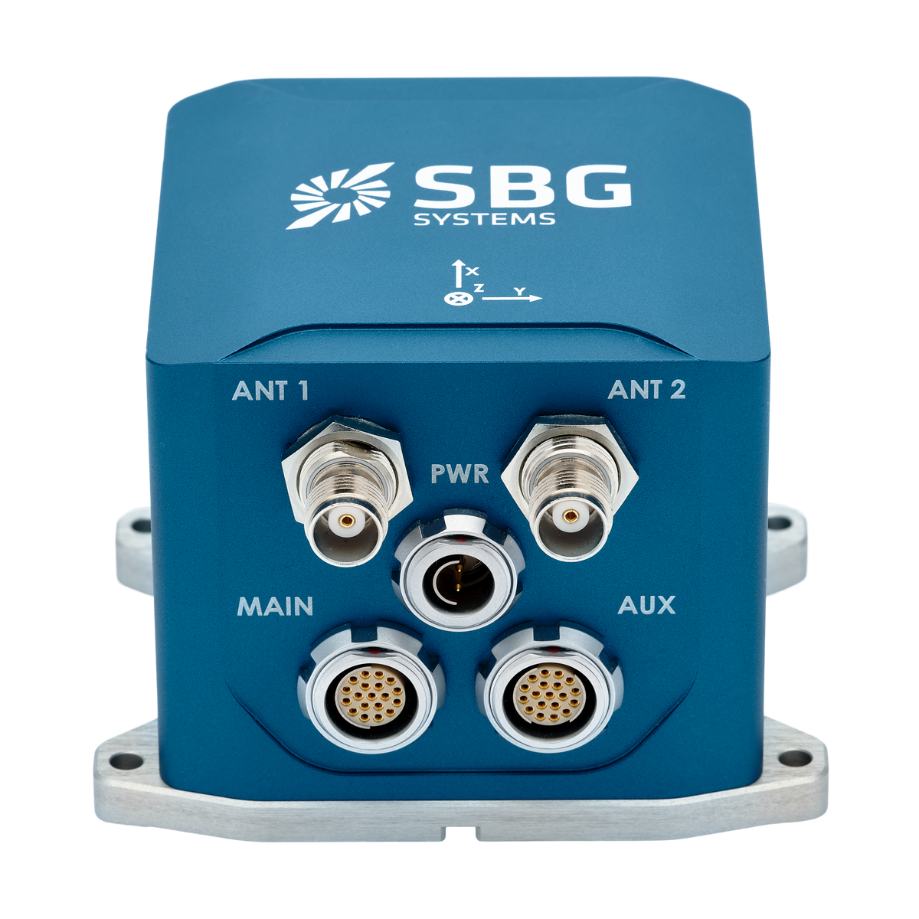

Ekinox-D Solution INS GNSS compacte à double antenne
L'Ekinox-D est un système de navigation inertielle tout-en-un avec récepteur RTK GNSS intégré, idéal pour les applications où l'espace est compté. Cet INS/GNSS avancé est fourni avec une ou deux antennes et fournit l'orientation, le pilonnement (heave) et une position centimétrique même en cas de panne du GNSS.
Une IMU est le composant central de ce système de navigation inertielle. S'appuyant sur la technologie MEMS et une intégration propriétaire innovante, l'IMU de l'Ekinox-D offre des performances exceptionnelles tout en maintenant un coût raisonnable. De plus, un DVL ou un loch (odomètre) peut être connecté à l'Ekinox-D en tant qu'entrées d'aide à la vitesse.
Découvrez toutes les fonctionnalités et applications de l'Ekinox-D.
Caractéristiques de l'Ekinox-D
L'Ekinox-D intègre un récepteur GNSS de classe géodésique (GPS L1/L2/L5, GLONASS, GALILEO, BEIDOU), capable de positionnement SBAS, DGNSS et RTK. Avec une fréquence de rafraîchissement configurée à 5 Hz, ce récepteur offre une précision et une fiabilité optimales dans les environnements GNSS difficiles grâce à des algorithmes d'atténuation automatique très avancés qui détectent et éliminent les situations de trajets multiples ou le brouillage Inmarsat / Iridium.
Il dispose du positionnement RTK ainsi que de la prise en charge des données BRUTES (RAW) en standard pour une précision centimétrique en temps réel ou en post-traitement. La double antenne permet un cap précis dans les applications à faible dynamique.
Le double démodulateur L-Band interne prend en charge les services PPP Fugro Marinestar™ pour offrir, à l'échelle mondiale et sans infrastructure spécifique, une précision de positionnement supérieure à 10 cm.
Consultez plus d'informations sur nos spécifications de l'Ekinox-D.


Spécifications
Performances de navigation et de mouvement
1.2 m Position verticale en point unique
1.2 m Position horizontale RTK
0,01 m + 0,5 ppm Position verticale RTK
0,015 m + 1 ppm Position horizontale PPK
0,01 m + 0,5 ppm * Position verticale PPK
0,015 m + 1 ppm * Roulis/tangage en point unique
0.02 ° Roulis/tangage RTK
0.015 ° Roulis/tangage PPK
0,01 ° * Cap en point unique
0.05 ° Cap RTK
0.04 ° Cap PPK
0,03 ° *
Fonctionnalités de navigation
Antenne GNSS simple et double Précision du pilonnement en temps réel
5 cm ou 5 % de la houle Période de la houle du pilonnement en temps réel
0 à 20 s Mode de pilonnement en temps réel
Réglage automatique Précision du pilonnement différé
2 cm ou 2 % Période de la houle du pilonnement différé
0 à 40 s
Profils de mouvement
Navires de surface, véhicules sous-marins, levés hydrographiques, secteur maritime et environnements marins difficiles Air
Avions, hélicoptères, aéronefs, UAV Terrestre
Voiture, automobile, train/ferroviaire, camion, deux-roues, engins lourds, piéton, sac à dos, tout-terrain
Performances GNSS
Double antenne géodésique interne Bande de fréquence
Bi-fréquence Fonctionnalités GNSS
SBAS, SP, RTK, PPK Signaux GPS
L1, L2, L5, L6 * Signaux Galileo
E1, E5a, E5b Signaux Glonass
L1 C/A, L2 C/A, L2P, L3 Signaux Beidou
B1I, B1C, B2a, B2I, B3I Autres signaux
Marinestar, CLAS, QZSS, Navic, Bande L * Temps d'obtention de la première position GNSS
< 45 s Brouillage et usurpation (Jamming & spoofing)
Atténuation avancée et indicateurs, OSNMA
Spécifications environnementales et plage de fonctionnement
IP-68 Température de fonctionnement
-40 °C à 75 °C Vibrations
3 g RMS – 20 Hz à 2 kHz Chocs
500 g pendant 0,3 ms MTBF (calculé)
50 000 heures Conforme à
MIL-STD-810, EN60945
Interfaces
GNSS, RTCM, odomètre, DVL Protocoles de sortie
NMEA, Binaire sbgECom, TSS, Simrad, Dolog Protocoles d'entrée
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Enregistreur de données (Datalogger)
8 Go ou 48 h à 200 Hz Fréquence de sortie
Jusqu'à 200 Hz Ethernet
Full duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST Ports série
RS-232/422 jusqu'à 921 kbps : 3 sorties / 5 entrées CAN
1x CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
PPS, déclencheur jusqu'à 200 Hz, odomètre virtuel – 2 sorties Sync IN
PPS, odomètre, marqueur d'événement jusqu'à 1 kHz – 5 entrées
Spécifications mécaniques et électriques
9 à 36 VDC Consommation électrique
6 W Alimentation de l'antenne
5 VDC – max 150 mA par antenne | Gain : 17 – 50 dB Poids (g)
600 g Dimensions (LxlxH)
100 mm x 86 mm x 75 mm
Spécifications de synchronisation
< 200 ns Précision PTP
< 1 µs Précision PPS
< 1 µs (jitter < 1 µs) Dérive en navigation àestime
1 ppm
Applications de l'Ekinox-D
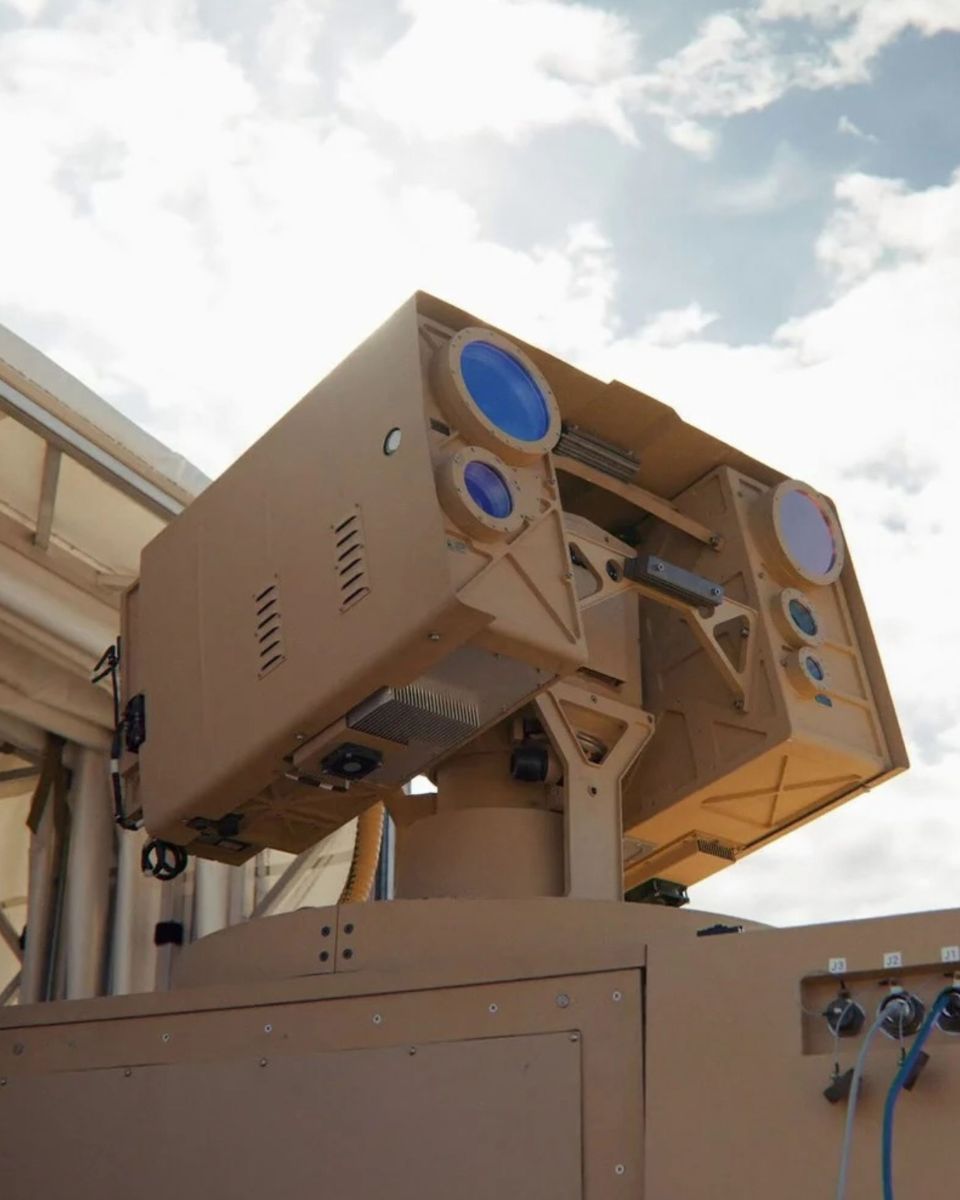
L'Ekinox-D est conçu pour la navigation de haute précision et la surveillance en temps réel dans les applications terrestres, marines, sous-marines et aériennes, garantissant des données précises même dans les conditions les plus exigeantes.
Pour les applications terrestres, il fournit un positionnement et une orientation fiables pour la cartographie mobile, les véhicules autonomes et les opérations tactiques. Pour les projets marins et sous-marins, il prend en charge une navigation robuste et le guidage des navires, essentiels pour des opérations sûres et efficaces. Dans les applications aériennes, notre INS améliore la stabilité et la précision des UAV et des aéronefs habités. Grâce à la surveillance des performances en temps réel, notre INS garantit des informations précises et exploitables dans tous les environnements.
Explorez toutes les applications à travers divers secteurs.
Fiche technique de l'Ekinox-D
Recevez toutes les fonctionnalités et spécifications du capteur directement dans votre boîte de réception !
Comparer l'Ekinox-D avec d'autres produits
Comparez notre gamme de capteurs inertiels la plus avancée pour la navigation, le mouvement et la mesure de pilonnement (heave).
Les spécifications complètes se trouvent dans le manuel matériel disponible sur demande.
-

Ekinox-D
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.04 °
- Récepteur GNSS
- Double antenne géodésique interne
- Poids (g)
- 600 g
- Dimensions (LxlxH)
- 100 x 86 x 75 mm
-
- Position horizontale RTK
- 0,01 m + 1 ppm
- Roulis/tangage RTK
- 0.05 °
- Cap RTK
- 0.2 °
- Récepteur GNSS
- Double antenne interne
- Poids (g)
- 65 g
- Dimensions (LxlxH)
- 46 x 45 x 32 mm
-
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.05 °
- Récepteur GNSS
- Double antenne interne
- Poids (g)
- 165 g
- Dimensions (LxlxH)
- 42 x 57 x 60 mm
-
- Position horizontale RTK
- 0,015 m + 1 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.05 °
- Récepteur GNSS
- Double antenne interne
- Poids (g)
- 38 g
- Dimensions (LxlxH)
- 50 x 37 x 23 mm


Compatibilité de l'Ekinox-D


Documentation et ressources
Ekinox-D est fourni avec une documentation complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Nos études de cas
Découvrez des cas d'usage réels illustrant comment nos INS améliorent les performances, réduisent les temps d'arrêt et accroissent l'efficacité opérationnelle. Apprenez comment nos capteurs avancés et nos interfaces intuitives procurent la précision et le contrôle dont vous avez besoin pour exceller dans vos applications.
Marine Techonology intègre l'INS/GNSS de SBG dans le USV HydroDron
Navigation USV
Solution ASV intégrant l'INS et le sondeur multifaisceaux de SBG
ASV – Véhicules de surface autonomes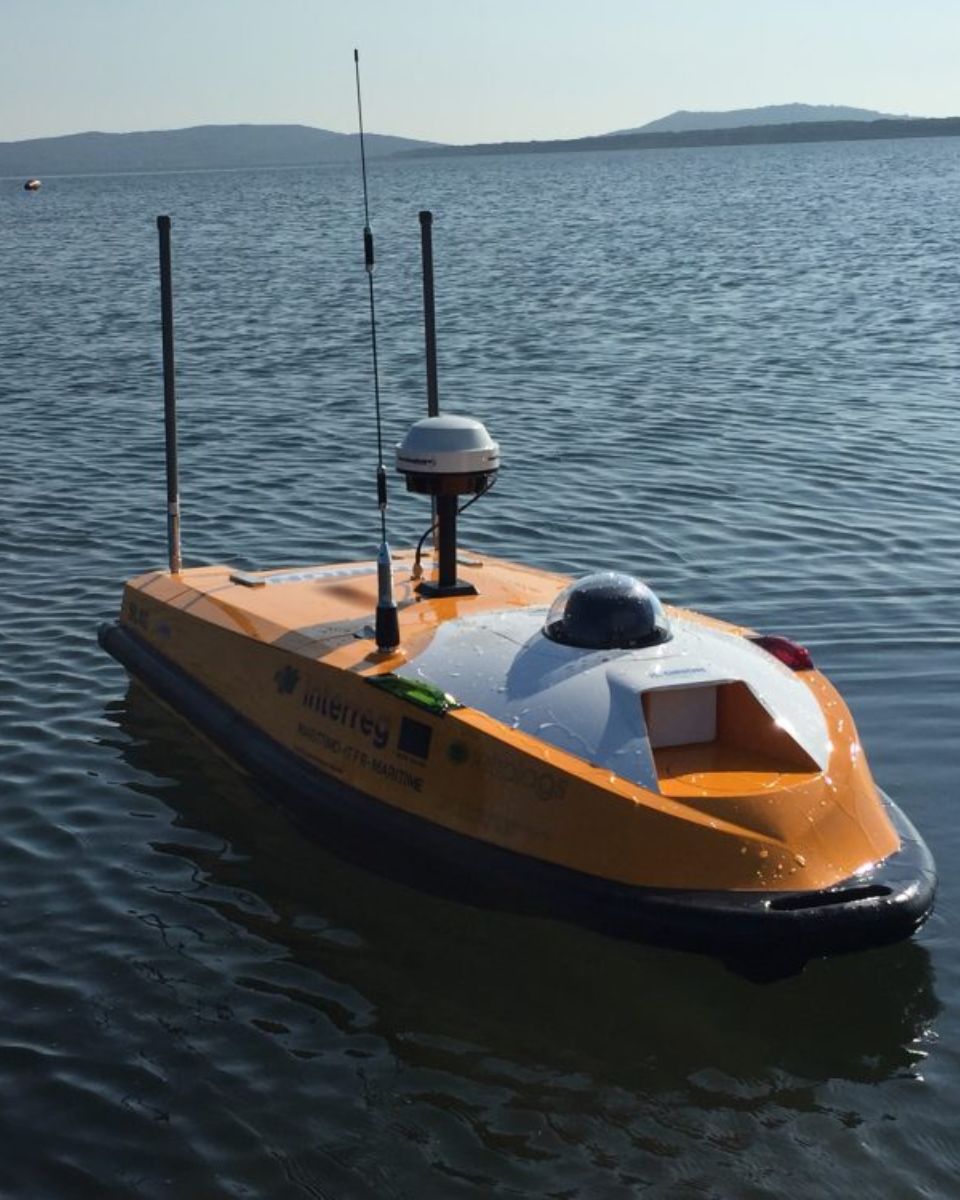
OPSIA améliore sa solution grâce à l'intégration de l'INS Ekinox
Sondeur multifaisceaux et scanner laser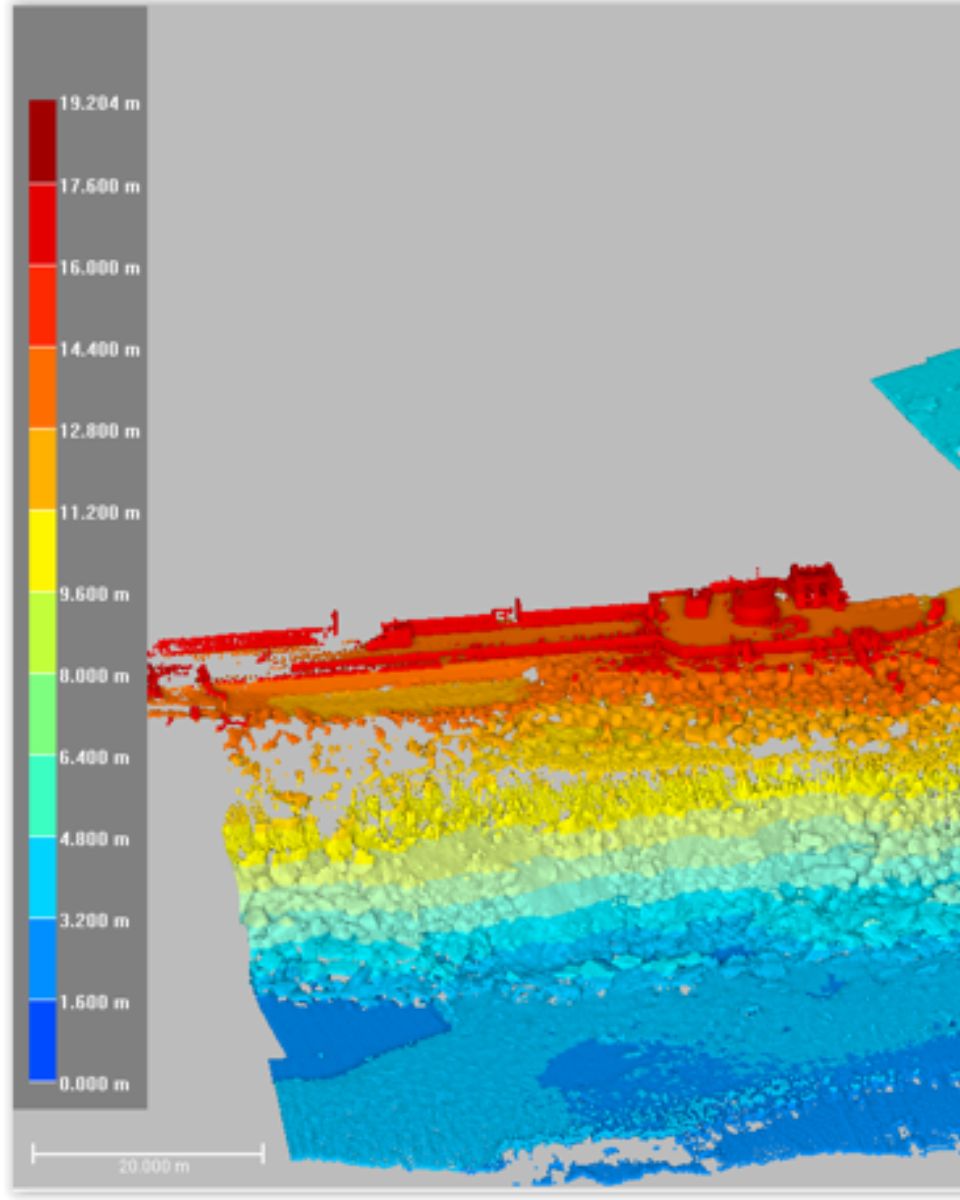
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile


Produits et accessoires complémentaires
Découvrez comment nos solutions peuvent transformer vos opérations en explorant notre vaste gamme d'applications. Grâce à nos capteurs et logiciels de mouvement et de navigation, vous accédez à des technologies de pointe qui stimulent la réussite et l'innovation dans votre domaine.
Rejoignez-nous pour libérer le potentiel des solutions de navigation inertielle et de positionnement dans divers secteurs.

Qinertia GNSS-INS

Câbles

Antennes GNSS
Notre processus de fabrication
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. Cette vidéo vous donne un aperçu de la façon dont nous concevons, fabriquons et testons minutieusement nos systèmes de navigation inertielle haute performance.
De l'ingénierie de pointe au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux normes les plus strictes en matière de fiabilité et de précision.
Regardez dès maintenant pour en savoir plus !

Demander un devis
Ils parlent de nous
Nous mettons en avant les retours d'expérience et les témoignages de professionnels et de clients de l'industrie qui ont intégré nos produits dans leurs projets. Découvrez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et délivré des résultats fiables à travers diverses applications.



Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus cruciales concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les caractéristiques des produits, les processus d'installation, des conseils de dépannage et les meilleures pratiques pour optimiser votre expérience.
Trouvez vos réponses ici !
Que signifient les mouvements de pilonnement, embardée et tangage longitudinal (surge, sway, heave) ?
Le déplacement longitudinal (surge), le déplacement transversal (sway) et le pilonnement (heave) sont les trois mouvements de translation qui décrivent le déplacement d'un navire ou d'une plate-forme en mer. Ils font partie des six degrés de liberté (DDL) du mouvement, qui incluent également le tangage, le roulis et le lacet (les mouvements de rotation).
- Le déplacement longitudinal (surge) est le mouvement linéaire du navire le long de son axe longitudinal (d'avant en arrière). Par exemple, lorsqu'un navire accélère ou ralentit sous l'effet des vagues ou de la propulsion, il subit ce mouvement.
- Le déplacement transversal (sway) est le mouvement linéaire le long de l'axe transversal (d'un bord à l'autre). Il se produit lorsqu'un navire dérive latéralement en raison des courants, du vent ou de vagues venant de profil.
- Le pilonnement (heave) est le mouvement linéaire le long de l'axe vertical (de haut en bas). Il est principalement provoqué par les vagues qui soulèvent et abaissent le navire.
Ensemble, le déplacement longitudinal, le déplacement transversal et le pilonnement définissent les translations du navire dans l'espace tridimensionnel. Ces mouvements sont essentiels en navigation, en forage en mer, en positionnement dynamique et en levés hydrographiques, car ils impactent directement la stabilité, la précision et la sécurité.
Qu'est-ce que la bathymétrie ?
La bathymétrie est l'étude et la mesure de la profondeur et de la forme des reliefs sous-marins, axée principalement sur la cartographie des fonds marins et d'autres paysages immergés. C'est l'équivalent sous-marin de la topographie, fournissant des informations détaillées sur les caractéristiques sous-marines des océans, des mers, des lacs et des rivières. La bathymétrie joue un rôle crucial dans de nombreuses applications, telles que la navigation, la construction marine, l'exploration des ressources et les études environnementales.
Les techniques bathymétriques modernes reposent sur des systèmes acoustiques, tels que les sondeurs monofaisceaux et multifaisceaux, qui utilisent des ondes sonores pour mesurer la profondeur de l'eau. Ces appareils émettent des impulsions sonores vers le fond marin et enregistrent le temps de trajet des échos de retour, ce qui permet de calculer la profondeur à partir de la vitesse du son dans l'eau. Les sondeurs multifaisceaux, en particulier, permettent de cartographier de larges bandes du fond marin en une seule passe, fournissant ainsi des représentations extrêmement détaillées et précises des fonds marins. Souvent, une solution RTK + INS est associée pour générer des représentations bathymétriques 3D du fond marin précisément positionnées.
Les données bathymétriques sont indispensables à l'élaboration des cartes marines, qui contribuent à guider les navires en toute sécurité en signalant les dangers sous-marins potentiels tels que les roches immergées, les épaves et les bancs de sable. Elles jouent également un rôle primordial dans la recherche scientifique, aidant les chercheurs à comprendre les caractéristiques géologiques sous-marines, les courants océaniques et les écosystèmes marins.
Qu'est-ce que le levé hydrographique ?
Le levé hydrographique consiste à mesurer et à cartographier les caractéristiques physiques des plans d'eau, incluant les océans, les rivières, les lacs et les zones côtières. Il implique la collecte de données relatives à la profondeur, à la forme et aux contours des fonds marins (cartographie des fonds marins), ainsi qu'à l'emplacement des objets submergés, des dangers pour la navigation et d'autres particularités sous-marines (ex. : fosses marines). Le levé hydrographique est crucial pour de nombreuses applications, telles que la sécurité de la navigation, la gestion et les levés côtiers, la construction et la surveillance environnementale.
L'levé hydrographique implique plusieurs composants clés, à commencer par la bathymétrie, qui mesure la profondeur de l'eau et la topographie des fonds marins à l'aide de systèmes sonars tels que des sondeurs mono-faisceau ou multi-faisceaux qui envoient des pulses sonores vers le fond marin et mesurent le temps de retour de l'écho.
Un positionnement précis est essentiel ; il est obtenu à l'aide de systèmes de navigation par satellite (GNSS) et de systèmes de navigation inertielle (INS) pour relier les mesures de profondeur à des coordonnées géographiques exactes. De plus, les données de la colonne d'eau (telles que la température, la salinité et les courants) sont mesurées, et des données géophysiques sont collectées pour détecter les objets sous-marins, les obstacles ou les dangers à l'aide d'outils tels que le sonar à balayage latéral et les magnétomètres.
Qu'est-ce que le sondage par échosondeur multifaisceaux ?
Le sondage par échosondeur multifaisceaux (MBES) est une technique hydrographique avancée utilisée pour cartographier le fond marin et les reliefs sous-marins avec une grande précision.
Contrairement aux sondeurs monofaisceaux traditionnels qui mesurent la profondeur en un point unique directement sous le navire, le sondeur multifaiseau (MBES) utilise un réseau de faisceaux sonores pour capturer simultanément des mesures de profondeur sur une large fauchée du fond marin. Cela permet une cartographie détaillée et haute résolution du relief sous-marin, incluant la topographie, les structures géologiques et les dangers potentiels.
Les systèmes MBES émettent des ondes sonores qui se propagent dans l'eau, se réfléchissent sur le fond marin et retournent vers le navire. En analysant le temps de parcours des échos, le système calcule la profondeur en de nombreux points, créant ainsi une carte détaillée du relief sous-marin.
Cette technologie est essentielle pour diverses applications, notamment la navigation, la construction maritime, la surveillance environnementale et l'exploration des ressources, fournissant des données cruciales pour la sécurité des opérations maritimes et la gestion durable des ressources marines.
Que sont les capteurs de mesure de houle ?
Les capteurs de mesure de houle sont des outils indispensables pour comprendre la dynamique océanique et améliorer la sécurité ainsi que l'efficacité des opérations maritimes. En fournissant des données précises et actualisées sur l'état de la mer, ils contribuent à éclairer la prise de décision dans divers secteurs, de la navigation marchande à la conservation environnementale. Les bouées houlographes sont des dispositifs flottants équipés de capteurs pour mesurer les paramètres de la houle tels que la hauteur, la période et la direction.
Elles utilisent généralement des accéléromètres ou des gyroscopes pour détecter les mouvements des vagues (par exemple, la période de la houle) et peuvent transmettre des données en temps réel à des installations côtières pour analyse.
