Aprimorando a precisão em ambientes complexos
Embora o Georreferenciamento Direto (DG) seja o método principal para a produção de mapas em ambientes externos, raramente é utilizado em ambientes internos ou em locais com alto desafio de GNSS. O DG funciona combinando dados de INS (posição e atitude) com dados de sensores (como LiDAR ou imagens de câmera) para determinar com precisão a posição de objetos observados sem depender de numerosos Pontos de Controle Terrestre (GCPs) pré-levantados.
No entanto, como o GNSS não está disponível em ambientes internos, o georreferenciamento direto tradicional não pode ser aplicado em espaços totalmente fechados. Em muitos casos, o mapeamento é realizado de forma híbrida, cobrindo tanto ambientes internos quanto externos.
Enquanto a maioria das pessoas depende de tecnologias de mapeamento convencionais para tais cenários, selecionar o INS e o software de pós-processamento corretos pode estender os benefícios do Georreferenciamento Direto a esses casos de uso. Ao integrar um INS de alta precisão e baixa deriva com software de pós-processamento avançado, é possível manter uma solução precisa e diretamente georreferenciada por durações estendidas. Algoritmos baseados em percepção, como o SLAM, podem usar diretamente esse posicionamento preciso para melhorar ainda mais a precisão do mapeamento.
Essa abordagem cria mapas internos totalmente alinhados com uma solução de posicionamento absoluto e um referencial de coordenadas (datum). Como resultado, ela aprimora os fluxos de trabalho e melhora a colaboração, garantindo consistência espacial entre conjuntos de dados internos e externos.
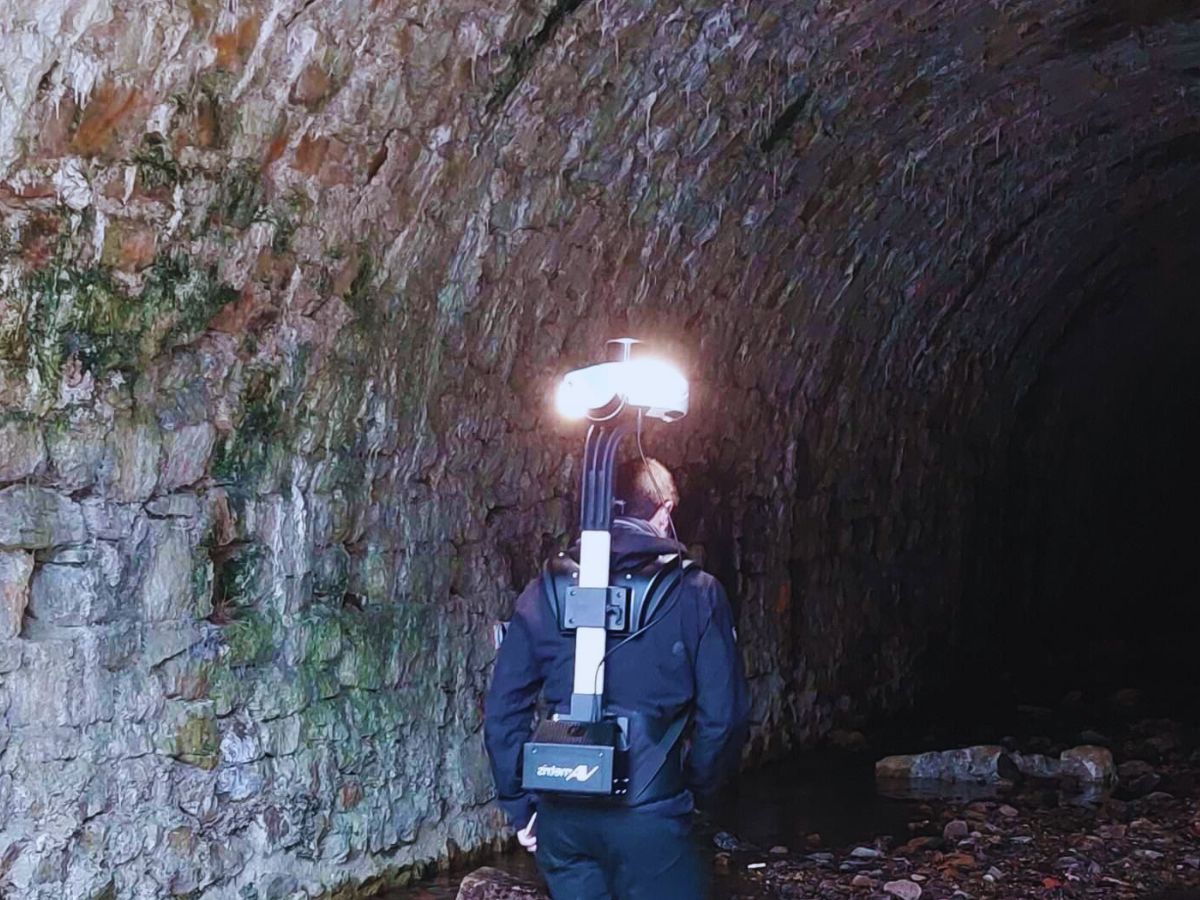
Sistemas inerciais para soluções de mapeamento interno
Em ambientes totalmente internos, onde o GNSS não está disponível, o mapeamento depende de Unidades de Medição Inercial (IMUs) combinadas com algoritmos baseados em percepção, como SLAM (Simultaneous Localization and Mapping). Ao contrário do georreferenciamento direto tradicional, essa abordagem não depende do GNSS, utilizando em vez disso os dados da IMU junto com LiDAR, câmeras ou sensores de profundidade para manter um posicionamento preciso.
O SLAM funciona mapeando continuamente o ambiente e, ao mesmo tempo, estimando a posição do sistema nele. No entanto, o SLAM isoladamente pode sofrer com desvios (drift), especialmente em áreas com poucos detalhes ou ambientes dinâmicos. IMUs de alta performance desempenham um papel crucial na estabilização do mapeamento baseado em SLAM, garantindo um rastreamento de movimento consistente mesmo quando as entradas visuais não são confiáveis. Ao integrar uma IMU de alta precisão e baixo desvio, é possível aprimorar o desempenho do SLAM em aplicações de mapeamento.
De fato, a IMU reduzirá o acúmulo de desvios, mantendo o posicionamento preciso por períodos mais longos e melhorando a confiabilidade em condições de baixa visibilidade, como salas escuras ou corredores sem referências visuais. Essa combinação permite a criação de mapas internos precisos que permanecem espacialmente consistentes e bem alinhados com conjuntos de dados externos.
Como resultado, o sistema otimiza os fluxos de trabalho e aprimora os esforços de mapeamento colaborativo, mesmo em ambientes totalmente desprovidos de GNSS.
Explore nossas soluções para mapeamento interno
Nossos produtos de movimento e navegação integram-se perfeitamente a sistemas de mapeamento interno. Nossos sistemas inerciais de última geração entregam a precisão e a confiabilidade necessárias para produzir mapas internos de alta qualidade, mesmo nos ambientes mais desafiadores.
Independentemente de você estar usando robôs móveis ou sistemas portáteis para mapeamento interno, nossos produtos oferecem a precisão, o desempenho e o fluxo de trabalho necessários para gerar mapas precisos. Nossos sistemas são ideais para uma variedade de aplicações, incluindo inspeções industriais, gerenciamento de instalações, resposta a emergências e muito mais.

Quanta Plus

Qinertia GNSS-INS
Folheto de aplicações de mapeamento
Receba nosso folheto diretamente na sua caixa de entrada!
Estudos de caso
Explore nossos estudos de caso para ver como equipes no mundo todo integraram com sucesso nossas soluções inerciais em diversas aplicações de mapeamento interno. De robôs de armazém navegando por instalações complexas a drones produzindo mapas 3D precisos de espaços internos, nossos produtos têm sido fundamentais para melhorar a eficiência e a precisão de projetos de mapeamento.
Veja exemplos reais de nossos sistemas em ação. Leia nossos estudos de caso para entender como a SBG Systems pode trazer precisão e confiabilidade para as suas soluções de mapeamento.
Mapeamento Móvel baseado em SLAM usando um Sistema de Navegação Inercial RTK
Mapeamento móvel

Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel


Eles falam sobre nós
Nossos clientes vão desde fabricantes industriais até equipes de resposta a emergências, que confiam em nossos sistemas inerciais para produzir mapas precisos e confiáveis em ambientes sem sinal de GNSS.
Junte-se ao nosso grupo de clientes satisfeitos e saiba mais sobre como podemos apoiar suas necessidades de mapeamento interno com nossas soluções líderes de mercado.



Descubra outras aplicações de levantamento
Desbloqueie o potencial de nossas soluções avançadas de navegação inercial para diversas necessidades de levantamento. Elas oferecem suporte a operações terrestres, aéreas e marítimas. Nossa tecnologia fornece dados confiáveis, alta precisão e desempenho consistente em todos os ambientes.
Você tem alguma dúvida?
Curioso sobre como funcionam os sistemas de mapeamento interno? Quer saber mais sobre como os sistemas inerciais contribuem para o mapeamento preciso em ambientes sem sinal de GNSS? Nossa seção de perguntas frequentes aborda as dúvidas mais comuns sobre sistemas de mapeamento interno, incluindo informações sobre as tecnologias envolvidas, melhores práticas e como integrar nossos produtos às suas soluções.
O que é um sistema de posicionamento interno?
Um Indoor Positioning System (IPS) é uma tecnologia especializada que identifica com precisão a localização de objetos ou indivíduos em espaços fechados, como edifícios, onde os sinais GNSS podem ser fracos ou inexistentes. O IPS emprega várias técnicas para fornecer informações de posicionamento preciso em locais como shopping centers, aeroportos, hospitais e armazéns.
IPS pode utilizar diversas tecnologias para determinação de localização, incluindo:
- Wi-Fi: Utiliza a intensidade do sinal e a triangulação a partir de vários pontos de acesso para estimar a posição.
- Bluetooth Low Energy (BLE): Utiliza beacons que enviam sinais a dispositivos próximos para fins de rastreamento.
- Ultrassom: utiliza ondas sonoras para a detecção precisa da localização, geralmente com sensores de dispositivos móveis.
- RFID (Identificação por Radiofrequência): Envolve a colocação de etiquetas nos itens para rastreamento em tempo real.
- Unidades de Medição Inercial (IMUs): Esses sensores monitoram movimento e orientação, melhorando a precisão posicional quando combinados com outros métodos.
Um mapa digital detalhado do espaço interno é essencial para o posicionamento preciso, enquanto dispositivos móveis ou equipamentos especializados captam sinais da infraestrutura de posicionamento.
O IPS aprimora a navegação, rastreia ativos, auxilia serviços de emergência, analisa o comportamento de varejo e se integra a sistemas de edifícios inteligentes, melhorando significativamente a eficiência operacional onde o GNSS tradicional falha.
O que significa SLAM?
SLAM, que significa Localização e Mapeamento Simultâneos (Simultaneous Localization and Mapping), é uma técnica computacional usada em robótica e visão computacional para construir um mapa de um ambiente desconhecido enquanto rastreia simultaneamente a localização de um agente dentro desse ambiente. Isso é particularmente útil em cenários onde o GNSS não está disponível, como em ambientes internos ou áreas urbanas densas.
Sistemas SLAM determinam a posição e orientação do agente em tempo real. Isso envolve o rastreamento do movimento do robô ou dispositivo enquanto ele navega pelo ambiente. Enquanto o agente se move, o sistema SLAM cria um mapa do ambiente. Pode ser uma representação 2D ou 3D, capturando o layout, obstáculos e características do entorno.
Esses sistemas frequentemente utilizam múltiplos sensores, como câmeras, LiDAR ou unidades de medida inercial (IMUs), para coletar dados sobre o ambiente. Esses dados são combinados para melhorar a precisão tanto da localização quanto do mapeamento.
Os algoritmos SLAM processam os dados recebidos para atualizar continuamente o mapa e a localização do agente. Isso envolve computações matemáticas complexas, incluindo técnicas de filtragem e otimização.
O que é fotogrametria?
A fotogrametria é a ciência e a técnica que consistem no uso de fotografias para medir e mapear distâncias, dimensões e características de objetos ou ambientes. Ao analisar imagens sobrepostas tiradas de diferentes ângulos, a fotogrametria permite a criação de modelos 3D, mapas ou medições precisas. Esse processo funciona por meio da identificação de pontos comuns em várias fotografias e do cálculo de suas posições no espaço, utilizando princípios de triangulação.
A fotogrametria é amplamente utilizada em diversos campos, tais como:
- Mapeamento topográfico por fotogrametria: Criação de mapas 3D de paisagens e áreas urbanas.
- Arquitetura e engenharia: Para documentação de obras e análise estrutural.
- Fotogrametria na arqueologia: documentação e reconstrução de sítios e artefatos.
- Levantamento fotogramétrico aéreo: para medição de terrenos e planejamento de obras.
- Silvicultura e agricultura: Monitoramento de culturas, florestas e mudanças no uso da terra.
Quando a fotogrametria é combinada com drones modernos ou UAVs (veículos aéreos não tripulados), ela permite a coleta rápida de imagens aéreas, tornando-se uma ferramenta eficiente para projetos de levantamento topográfico, construção e monitoramento ambiental em grande escala.
O que é um LiDAR?
O LiDAR (Light Detection and Ranging) é uma tecnologia de sensoriamento remoto que utiliza luz laser para medir distâncias até objetos ou superfícies. Ao emitir pulsos de laser e medir o tempo que a luz leva para retornar após atingir um alvo, o LiDAR pode gerar informações tridimensionais precisas sobre a forma e as características do ambiente. Ele é comumente usado para criar mapas 3D de alta resolução da superfície da Terra, estruturas e vegetação.
Os sistemas LiDAR são amplamente utilizados em diversos setores, incluindo:
- Cartografia topográfica: Para medir paisagens, florestas e ambientes urbanos.
- Veículos autônomos com Lidar: para navegação e detecção de obstáculos.
- Agricultura: Para monitorar as culturas e as condições do campo.
- Monitoramento ambiental: para modelagem de enchentes, erosão costeira e muito mais.
Os sensores LiDAR podem ser instalados em drones, aviões ou veículos, permitindo a coleta rápida de dados em grandes áreas. A tecnologia é valorizada por sua capacidade de fornecer medições detalhadas e precisas, mesmo em ambientes desafiadores, como florestas densas ou terrenos acidentados.
O que é uma IMU?
Uma Unidade de Medição Inercial (IMU) é um módulo de sensor compacto que mede o movimento e a orientação de uma plataforma capturando suas acelerações lineares e taxas de rotação angular. Em sua essência, uma IMU integra três acelerômetros e três giroscópios dispostos ao longo de eixos ortogonais para fornecer seis graus de medição.
Os acelerômetros detectam como a plataforma acelera no espaço, enquanto os giroscópios acompanham como ela rota. Ao processar essas medições em conjunto, uma IMU fornece informações precisas sobre mudanças de velocidade, atitude e direção (heading) sem depender de sinais externos. Isso torna as IMUs essenciais para a navegação em ambientes onde o GPS está indisponível, não confiável ou intencionalmente bloqueado. Seu desempenho depende fortemente da qualidade do sensor, da calibração e de quão bem os erros — como vieses, ruído, fatores de escala e desalinhamientos — são controlados.
IMUs de alto desempenho incluem calibração avançada, compensação térmica, filtragem de vibração e mecanismos de estabilidade de polarização para garantir que os erros não se acumulem rapidamente ao longo do tempo. Devido a essas características, as IMUs são utilizadas em uma ampla gama de aplicações—desde UAVs, munições de espera e veículos autônomos até AUVs, robótica e sistemas de estabilização industrial—fornecendo monitoramento robusto e contínuo de movimento e orientação mesmo nas condições operacionais mais severas.
O que é um referencial?
Um referencial é essencialmente um sistema de coordenadas usado para descrever a posição, o movimento e a orientação de objetos. Na navegação inercial, ele fornece a base matemática que permite expressar medições de sensores — como acelerômetros, giroscópios e magnetômetros — de forma consistente e significativa.
Cada vetor com o qual você trabalha (aceleração, velocidade, atitude) é definido em relação a um referencial escolhido, portanto, selecionar e compreender esses referenciais é fundamental. Na prática, lidamos com duas grandes categorias: referenciais inerciais e não inerciais.
Um referencial inercial é aquele que está perfeitamente em repouso ou se move a velocidade constante, livre de rotação ou aceleração; ele permite que as leis de Newton sejam aplicadas diretamente. Como referenciais inerciais verdadeiros não existem na Terra, nós os aproximamos — normalmente utilizando um referencial Inercial Centrado na Terra (ECI) para aplicações de alta altitude ou espaciais.
Para a maioria das operações terrestres e marítimas, contamos com referenciais não inerciais, como o referencial Centrado na Terra, Fixo na Terra (ECEF) ou referenciais de navegação local, como Norte-Leste-Para Baixo (NED) ou Leste-Norte-Para Cima (ENU). Esses referenciais giram com a Terra e incluem a gravidade, de modo que as equações de movimento devem ser compensadas pelos efeitos de Coriolis e centrífugos.
Em um INS, o referencial do corpo fixado ao veículo é onde os dados brutos da IMU são medidos; o referencial de navegação é onde você deseja expressar velocidade, atitude e posição; e o referencial inercial fica acima deles como a referência matemática ideal. As transformações entre esses referenciais — tratadas por meio de matrizes de rotação, quatérnions ou matrizes de cossenos diretores — permitem que o sistema propague a orientação e integre as acelerações em velocidade e posição. Em última análise, um referencial fornece a "linguagem" compartilhada que transforma medições inerciais brutas em informações de navegação utilizáveis.
