Mapeo de interiores con mochila
El INS RTK Ellipse-D ayuda al cálculo SLAM y sincroniza LiDAR y cámara.
«Llevamos años trabajando con SBG Systems y con la serie Ellipse en particular. Siempre hemos confiado en estos robustos sensores inerciales.» | Jérôme N., fundador de VIAMETRIS
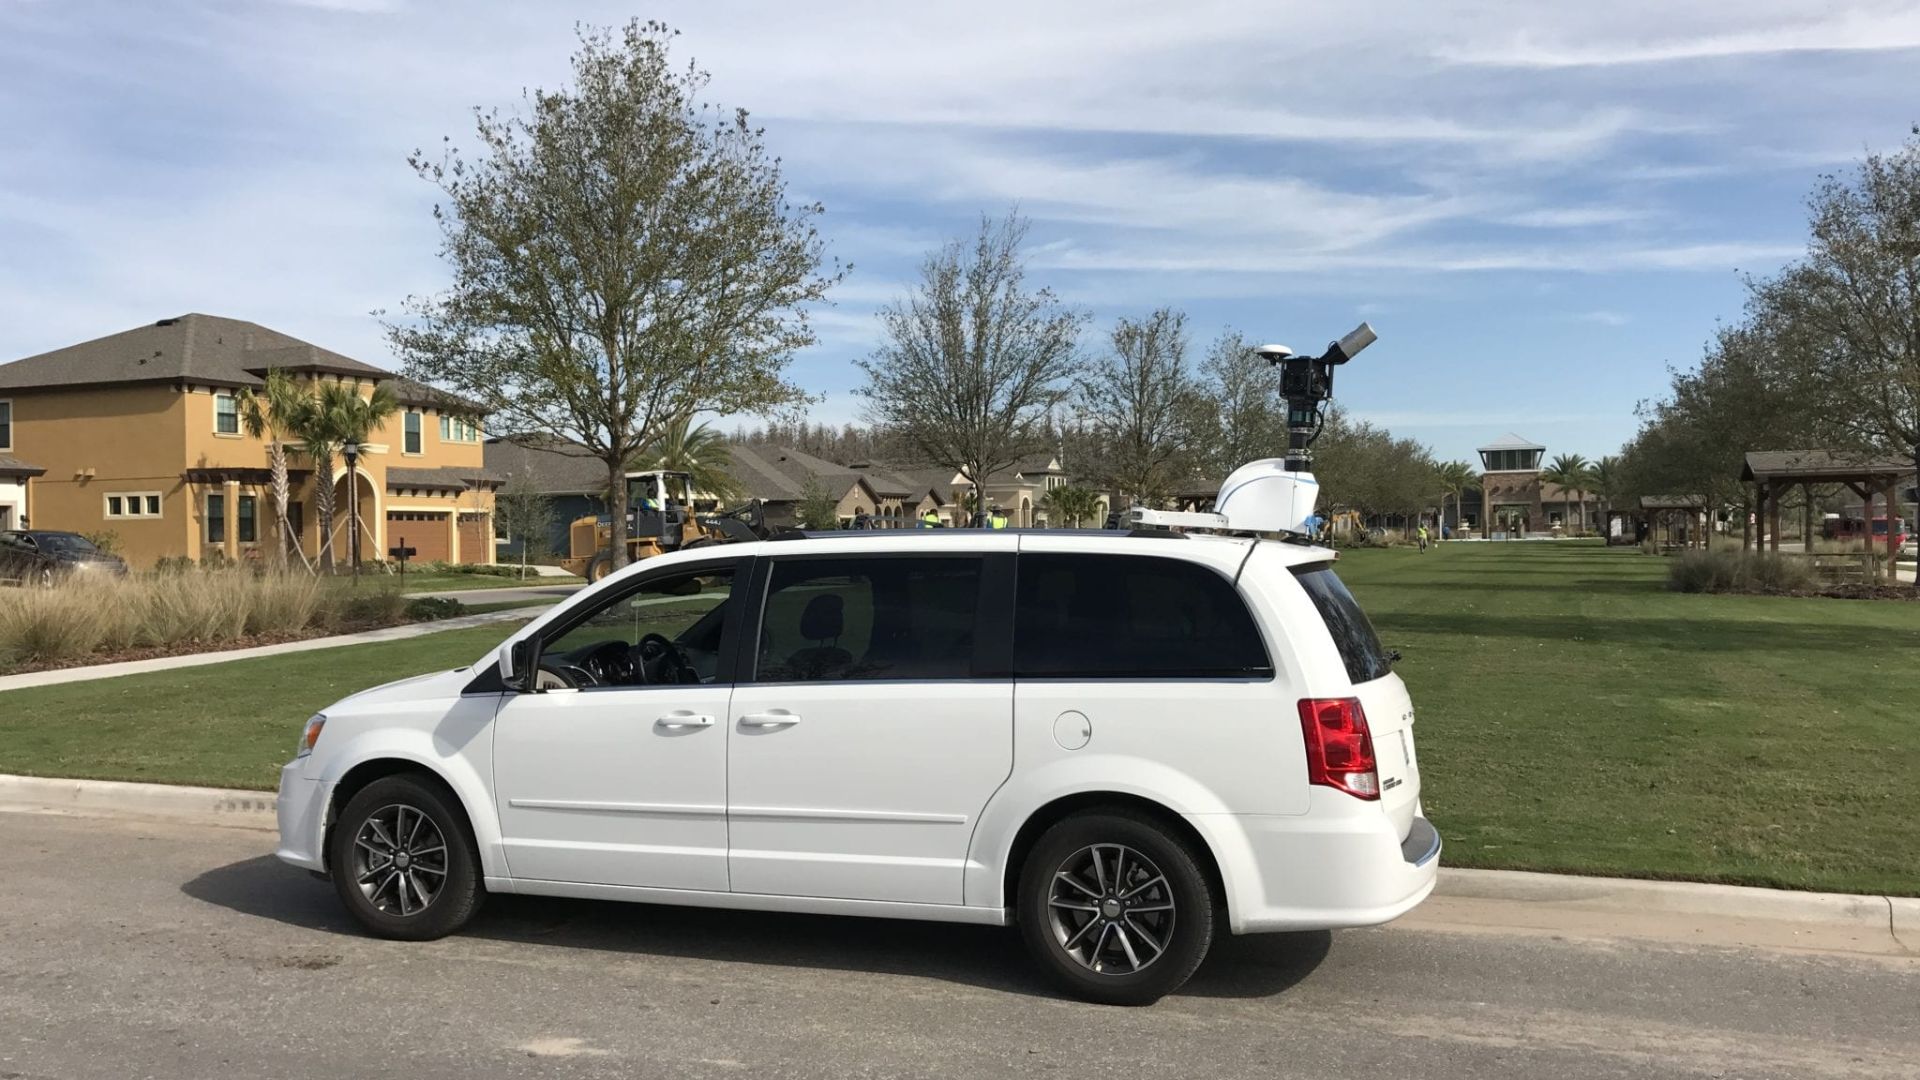
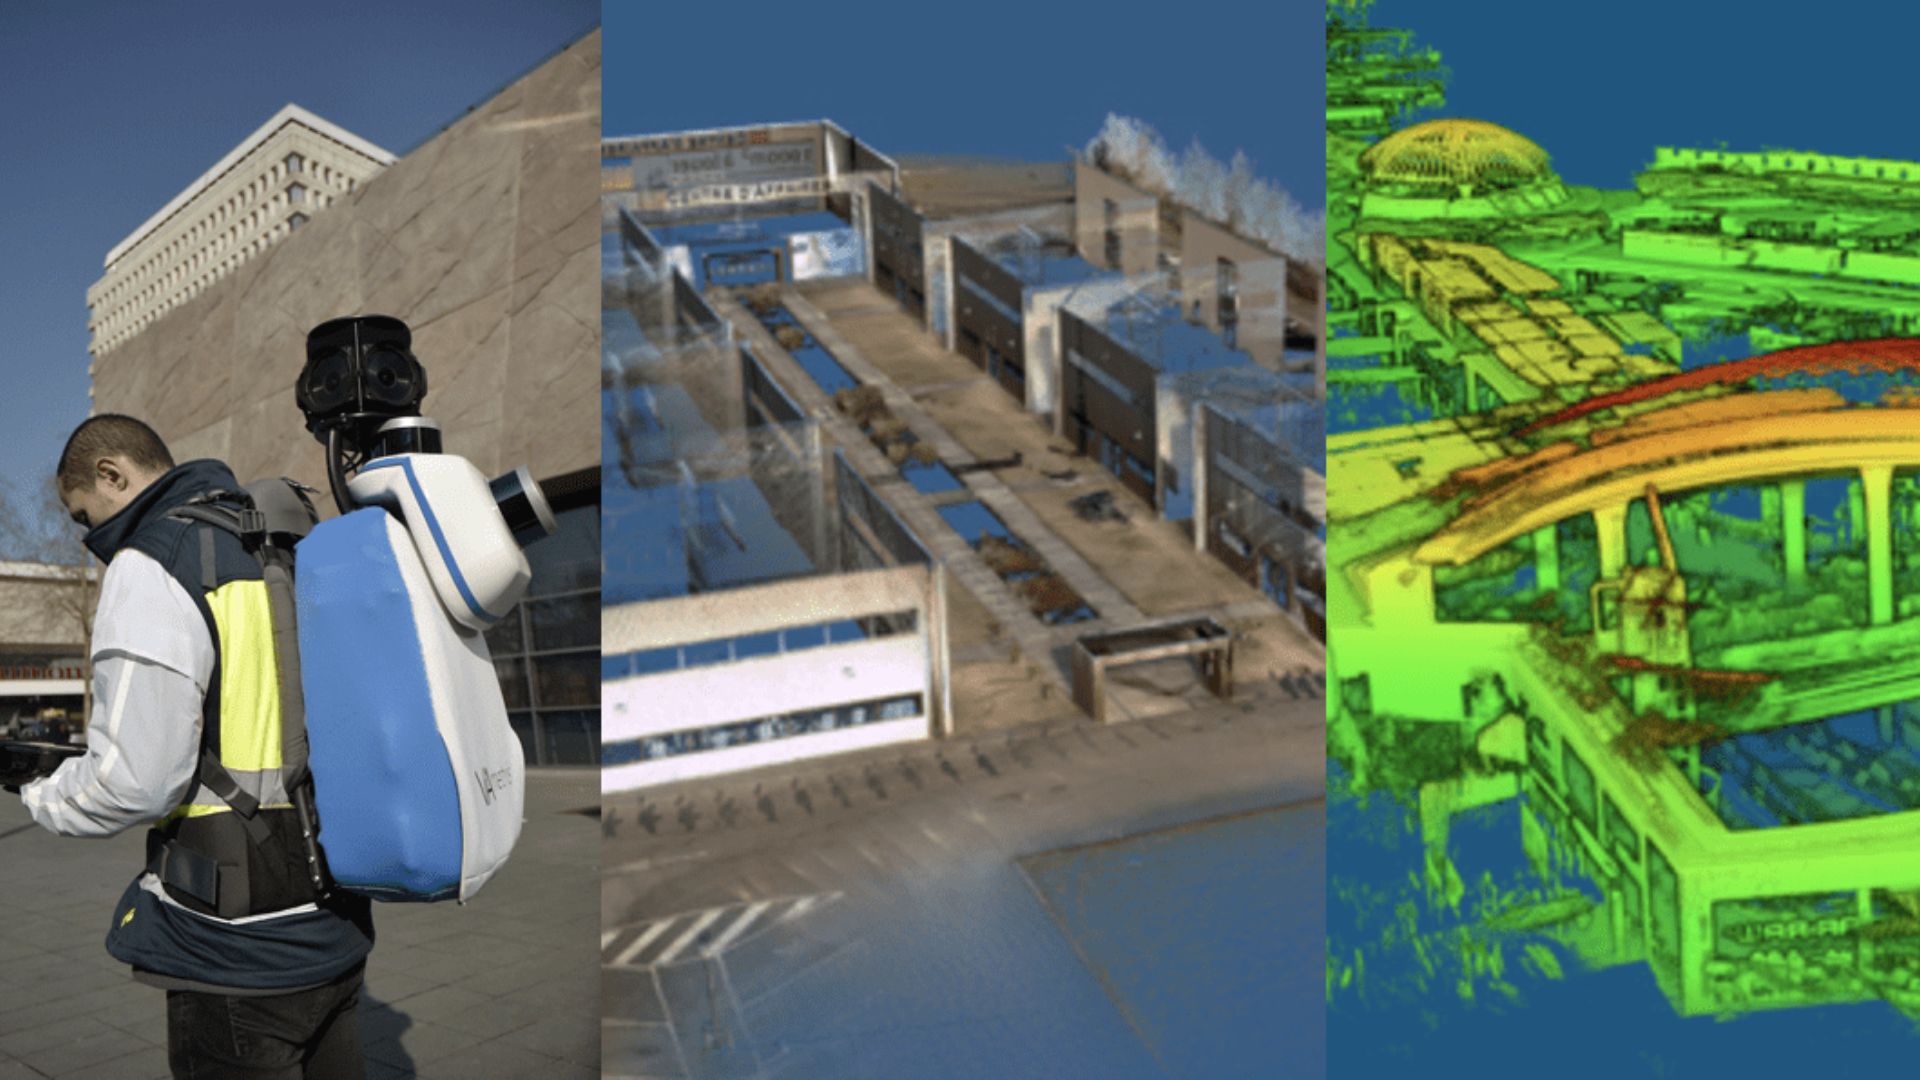
Sistema de escaneo móvil basado en mochila
El bMS3D-360 ha sido diseñado para los entornos más exigentes. Integra dos sensores LiDAR de Velodyne, una cámara 360 Lady-bug, el Ellipse-D, el sistema de navegación inercial de SBG con receptor GNSS L1/L2 interno y un ordenador.
Un flujo de trabajo 7 veces más rápido
El flujo de trabajo es sencillo. El topógrafo inicia el sistema, comprueba en una tablet que la información inercial y del GNSS se estén calculando y comienza el levantamiento.
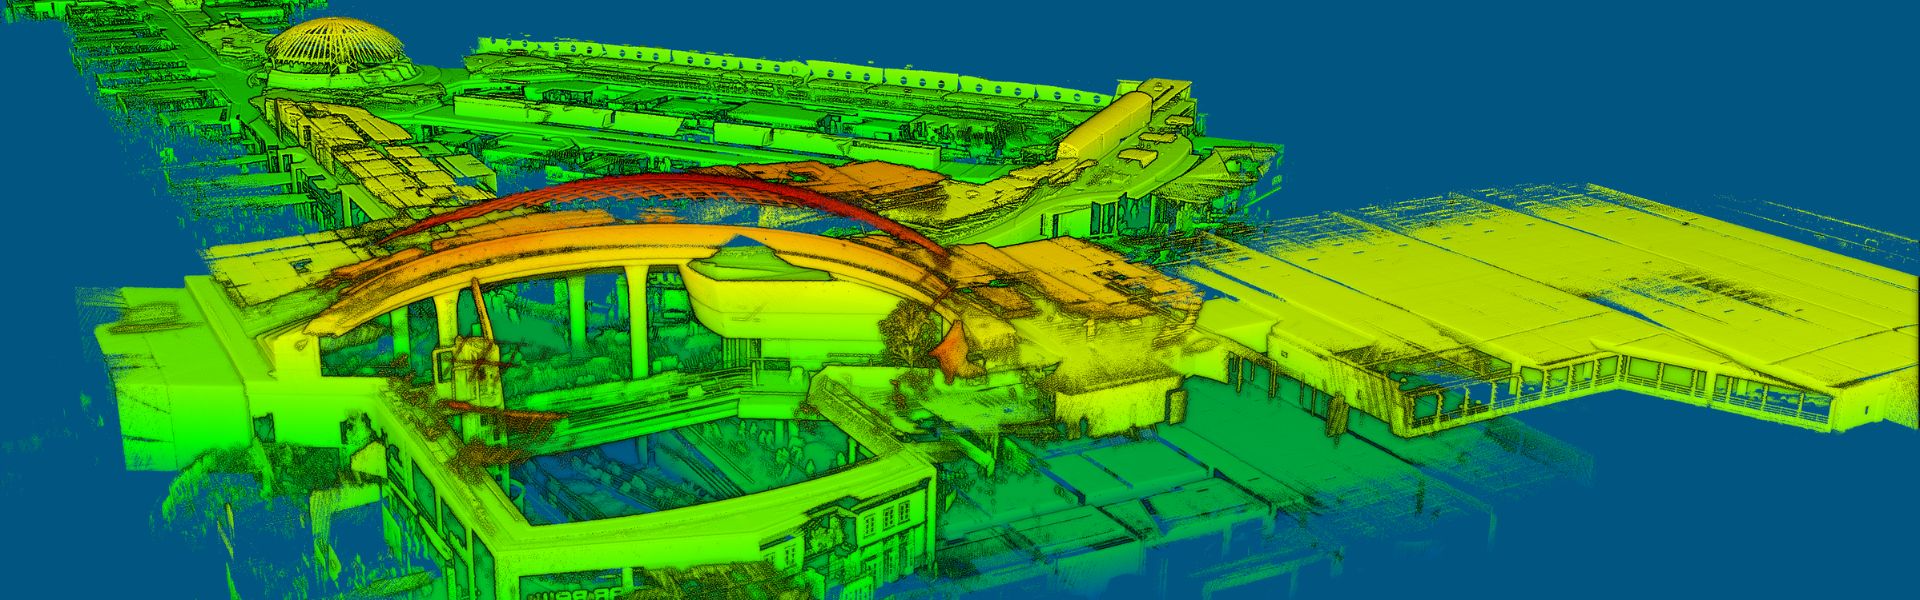
De regreso en la oficina, el usuario ejecuta el software de postprocesamiento INS/GNSS para aumentar la precisión de la posición y la orientación, y luego utiliza el software VIAMETRIS para georreferenciar y colorear la nube de puntos.
Los datos recopilados están listos para importarse en el software de diseño más común. Este flujo de trabajo es 7 veces más rápido en comparación con un método tradicional.
No hay pérdida de datos; la nube de puntos se puede utilizar para mediciones adicionales, lo que se traduce en un ahorro de tiempo y de gastos de desplazamiento.
Además del rendimiento comprobado del bMS3D-360, algunos detalles marcan la diferencia en el mercado, como la cámara de 360° situada en un mástil retráctil para ofrecer un mayor campo de visión cuando está desplegada y una mayor seguridad cuando está replegada (algunos techos pueden ser muy bajos, por ejemplo, en los aparcamientos).
Es la única mochila que ofrece una cámara de este tipo, lo que simplifica enormemente el trabajo de procesamiento. Al navegar por la nube de puntos, el usuario abre una única imagen del entorno escaneado a 360° en lugar de consultar 4 puntos de vista de cámara diferentes.
Cuando el GNSS se enfrenta a fuentes de interferencia, el INS mantiene la trayectoria allí donde la tecnología SLAM muestra limitaciones.
El INS RTK para asistir en el cálculo SLAM
El Ellipse-D es un sistema de navegación inercial muy compacto que integra un receptor GNSS L1/L2. Este INS de grado industrial calcula el balanceo, el cabeceo, el rumbo y la posición gracias al filtrado de Kalman extendido integrado.
En tiempo real, los datos de orientación del Ellipse-D se utilizan para corregir la actitud del equipo y ayudar al rumbo calculado por SLAM.
De hecho, si el rumbo basado en SLAM se proporciona a 20 Hz, el rumbo basado en inercia se entrega a 200 Hz. Entre dos informaciones de SLAM, el INS mantiene el rumbo robusto.
El receptor GNSS proporciona un posicionamiento absoluto a la nube de puntos y añade una restricción de altitud. Además, cuando las perturbaciones afectan al GNSS, el INS mantiene la trayectoria donde la tecnología SLAM falla. Por ejemplo, en aparcamientos sin objetos cercanos para la medición LiDAR, el INS garantiza una navegación precisa.
Jérôme Ninot, fundador de VIAMETRIS, explica esta elección: «Llevamos años trabajando con SBG Systems y con la serie Ellipse en particular. Siempre hemos confiado en estos robustos sensores inerciales, así que cuando llegó el momento de elegir un sistema INS/GNSS para nuestra mochila, nos alegró ver que el Ellipse-D ya integraba un receptor GNSS».
Siempre supone un ahorro de tiempo no tener que integrar un equipo adicional, insiste Jérôme.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cómo puedo combinar sistemas inerciales con un LiDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systems con LiDAR para el mapeo con drones mejora la precisión y la fiabilidad en la captura de datos geoespaciales precisos.
Así es como funciona la integración y cómo beneficia al mapeo basado en drones:
- Método de percepción remota que utiliza pulsos láser para medir distancias a la superficie terrestre, creando un mapa 3D detallado del terreno o las estructuras.
- El INS de SBG Systems combina una unidad de medición inercial (IMU) con datos GNSS para proporcionar un posicionamiento, una orientación (cabeceo, alabeo, guiñada) y una velocidad precisos, incluso en entornos sin GNSS.
El sistema inercial de SBG se sincroniza con los datos del LiDAR. El INS rastrea con precisión la posición y la orientación del dron, mientras que el LiDAR captura los detalles del terreno o de los objetos situados debajo.
Al conocer la orientación precisa del dron, los datos LiDAR se pueden posicionar con precisión en un espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que la IMU ofrece datos de orientación y movimiento en tiempo real. La combinación garantiza que, incluso cuando la señal GNSS sea débil o no esté disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir rastreando la trayectoria y la posición del dron, permitiendo un mapeo LiDAR coherente.
¿Qué significa la localización y cartografía simultáneas?
Localización y Mapeo Simultáneos (SLAM) es una técnica computacional que permite a un robot, vehículo o dispositivo construir un mapa de un entorno desconocido mientras determina simultáneamente su propia posición dentro de ese mapa.
Combina datos de varios sensores (por ejemplo, cámaras, LiDAR, radar, IMUs, GNSS) con algoritmos como el filtrado o la optimización para lograr el mapeo y la navegación en tiempo real.
SLAM permite a los sistemas autónomos navegar y comprender su entorno sin mapas previos ni GPS.
