


Pulse-80 La mejor IMU de su clase para aplicaciones que requieren la máxima precisión
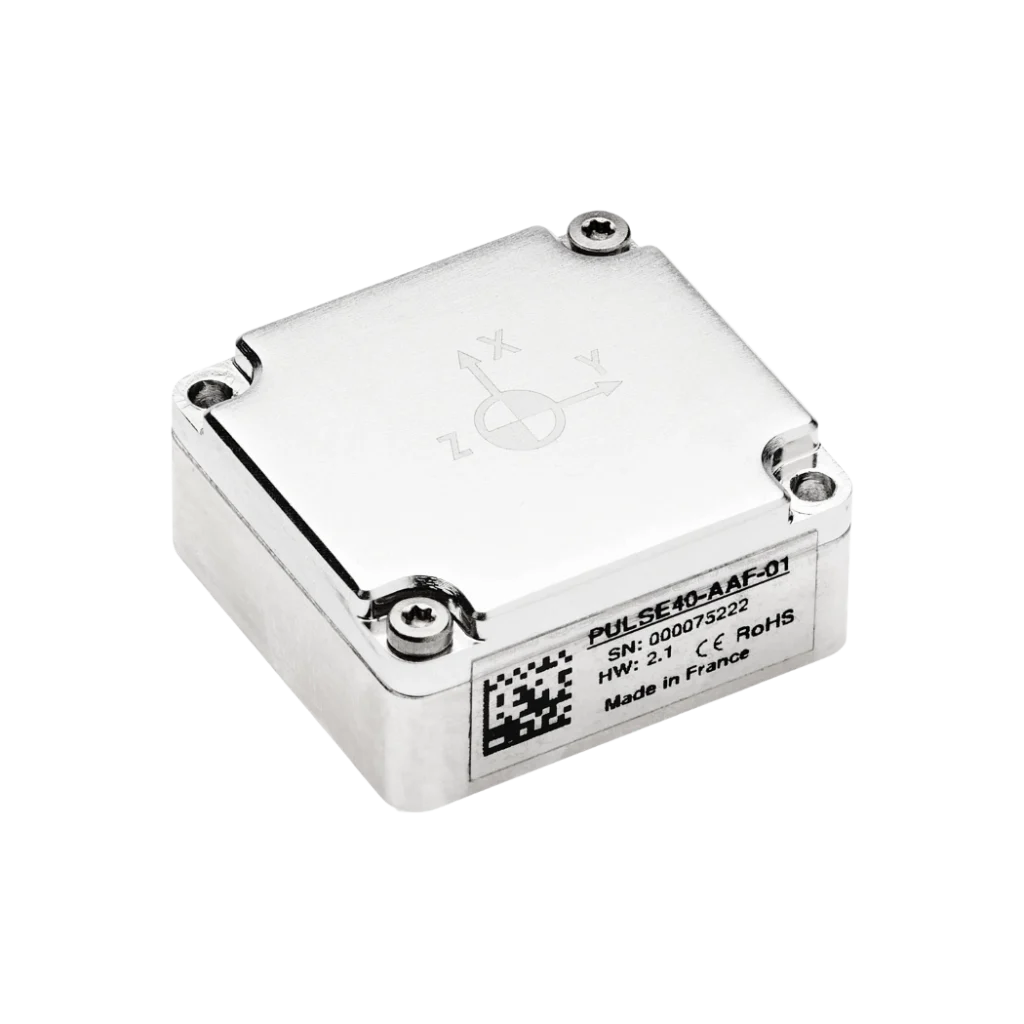
La IMU Pulse-80 es una Unidad de Medición Inercial (IMU) de grado táctico que integra giróscopos y acelerómetros de bajo ruido para ofrecer un rendimiento óptimo en aplicaciones donde la precisión y la robustez son fundamentales en cualquier condición.
Ha sido diseñada con un sensor redundante que mejora la robustez de los datos, ya que realiza una prueba continua integrada (CBIT). Esto hace que nuestra IMU sea ideal para aplicaciones críticas. No comprometa el tamaño, el rendimiento ni la fiabilidad.
Características del Pulse-80
Pulse-80 es una unidad de medida inercial (IMU) de grado táctico y alto rendimiento, diseñada para una amplia gama de aplicaciones, que ofrece un rendimiento inigualable en condiciones adversas sin comprometer el tamaño, el peso, la potencia y el coste (SWaP-C).
Basada en una integración redundante de acelerómetros y giróscopos MEMS, Pulse-80 ofrece un conjunto único de ventajas para una unidad de medida inercial tan pequeña. Nuestra IMU cuenta con un bajo ruido de sensor, una estabilidad de sesgo excepcional y una alta tasa de datos que se alinean perfectamente con las aplicaciones de estabilización y navegación.
Esta IMU está diseñada específicamente para entornos con vibraciones, gracias a un error de rectificación por vibración (VRE) ultrabajo y a una robusta carcasa de aluminio.


Especificaciones
Rendimiento del acelerómetro
± 40 g Repetibilidad del sesgo a largo plazo
1250 µg * Inestabilidad de polarización en marcha
6 μg ** Factor de escala
300 ppm * Densidad espectral de velocidad (Velocity random walk)
0,02 m/s/√h ** Coeficiente de rectificación por vibración
0,03 mg/g² Ancho de banda
480 Hz
Rendimiento del giróscopo
± 400 °/s Repetibilidad del sesgo a largo plazo
20 °/h * Inestabilidad de polarización en marcha
0,1 °/h ** Factor de escala
150 ppm * Ruido angular aleatorio (Angular Random Walk)
0,012 °/√h ** Error de rectificación por vibración
0,08 °/h/g² rms Ancho de banda
100 Hz
Interfaces
Binario sbgECom Tasa de salida
Hasta 2 kHz Entradas / Salidas
1x RS422 Sincronización ENTRADA/SALIDA
1 x Entrada/Salida de sincronización (Entrada de eventos, Salida de sincronización, Entrada de reloj) Modos de reloj
Interno o externo (directo a 2 kHz o escalado) Configuración de la IMU
sbgINSRestAPI (modo reloj, ODR, E/S de sincronización, eventos)
Especificaciones mecánicas y eléctricas
5 a 36 VDC Consumo de energía
<1.8 W CEM
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Peso (g)
260 g Dimensiones (La x An x Al)
56 x 56 x 50,5 mm
Especificaciones ambientales y rango operativo
IP-4x Temperatura de funcionamiento
-40 °C a 71 °C Vibraciones
10 g RMS | De 20 Hz a 2 kHz Impactos
< 2000 g MTBF (calculado)
50 000 horas Cumple con
No
Aplicaciones
Hemos diseñado Pulse-80, una unidad de medida inercial (IMU) de alto rendimiento concebida para satisfacer las exigentes necesidades de diversas aplicaciones en múltiples industrias.
Garantiza una detección de movimiento precisa y fiable, lo que la hace ideal para aplicaciones en robótica, aeroespacial, automoción y entornos marinos.
Nuestra IMU destaca por proporcionar datos precisos de orientación y posicionamiento, lo que permite una integración perfecta en sistemas que requieren altos niveles de estabilidad y capacidad de respuesta.
Experimente la precisión y versatilidad de Pulse-80 y descubra sus aplicaciones.
Hoja de datos del Pulse-80
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Compare el Pulse-80 con otros productos
Explore cómo se compara el Pulse-80 con otros productos mediante nuestra tabla comparativa completa.
Descubra las ventajas únicas que ofrece en rendimiento, precisión y diseño compacto, lo que lo convierte en una opción sobresaliente para sus necesidades de orientación y navegación.
-
Pulse-80
- Rango del acelerómetro
- ±40 g
- Rango del giróscopo
- ± 400 °/s
- Inestabilidad en marcha del sesgo del acelerómetro
- 6 μg
- Inestabilidad en marcha del sesgo del giróscopo
- 0,1 °/h
- Caminata aleatoria de velocidad
- 0,02 m/s/√h
- Ruido angular aleatorio (Angular Random Walk)
- 0,012 °/√h
- Ancho de banda del acelerómetro
- 480 Hz
- Ancho de banda del giróscopo
- 100 Hz
- Tasa de salida
- Hasta 2 kHz
- Tensión de funcionamiento
- 5 a 36 VDC
- Consumo de energía
- < 1.8 W
- Peso (g)
- 260 g
- Dimensiones (La x An x Al)
- 56 x 56 x 50,5 mm
-
- Rango del acelerómetro
- ± 40 g
- Rango del giróscopo
- ± 1000 °/s
- Inestabilidad en marcha del sesgo del acelerómetro
- 14 µg
- Inestabilidad en marcha del sesgo del giróscopo
- 7 °/h
- Caminata aleatoria de velocidad
- 0.03 m/s/√h
- Ruido angular aleatorio (Angular Random Walk)
- 0,08 °/√h
- Ancho de banda del acelerómetro
- 390 Hz
- Ancho de banda del giróscopo
- 133 Hz
- Tasa de salida
- Hasta 2 kHz
- Tensión de funcionamiento
- 4 a 15 VCC
- Consumo de energía
- 400 mW
- Peso (g)
- 10 g
- Dimensiones (La x An x Al)
- 26,8 x 18,8 x 9,5 mm
-
- Rango del acelerómetro
- ±40 g
- Rango del giróscopo
- ± 4000 °/s
- Inestabilidad en marcha del sesgo del acelerómetro
- 6 μg
- Inestabilidad en marcha del sesgo del giróscopo
- 0,5 °/h
- Caminata aleatoria de velocidad
- 0,02 m/s/√h
- Ruido angular aleatorio (Angular Random Walk)
- 0,18 °/√h
- Ancho de banda del acelerómetro
- 250 Hz
- Ancho de banda del giróscopo
- 250 Hz
- Tasa de salida
- Hasta 2 kHz
- Tensión de funcionamiento
- De 3,3 a 5,5 VCC
- Consumo de energía
- 0.30 W
- Peso (g)
- 19 g
- Dimensiones (La x An x Al)
- 30 x 28 x 13,3 mm

Compatibilidad



Documentación y recursos del Pulse-80
El Pulse-80 incluye documentación completa, diseñada para ayudar a los usuarios en cada paso.
Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento fluidos.
Proceso de producción
Descubra la precisión y la experiencia que hay detrás de cada producto de SBG Systems. El siguiente vídeo ofrece una visión interna de cómo diseñamos, fabricamos y probamos minuciosamente nuestros sistemas inerciales de alto rendimiento.
Desde la ingeniería avanzada hasta un riguroso control de calidad, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea el vídeo ahora para obtener más información!

Solicitar detalles sobre el Pulse-80
Hablan de nosotros
Presentamos las experiencias y testimonios de profesionales de la industria y clientes que han aprovechado nuestros productos en sus proyectos.
Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados confiables en diversas aplicaciones.


Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde abordamos sus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones.
Aquí encontrará respuestas exhaustivas sobre las características del producto, los procesos de instalación, consejos de solución de problemas y las mejores prácticas para maximizar su experiencia con nuestra IMU.
¡Encuentre sus respuestas aquí!
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Qué es una unidad de medición inercial (IMU)?
Las unidades de medición inercial (IMU) son dispositivos sofisticados que miden e informan sobre la fuerza específica, la velocidad angular y, en ocasiones, la orientación del campo magnético de un cuerpo. Las IMU son componentes cruciales en diversas aplicaciones, como la navegación, la robótica y el seguimiento de movimientos. A continuación, se detallan con más profundidad sus características y funciones principales:
- Acelerómetros: Miden la aceleración lineal a lo largo de uno o más ejes. Proporcionan datos sobre la rapidez con la que un objeto acelera o desacelera y pueden detectar cambios de movimiento o posición.
- Giróscopos: Miden la velocidad angular, o la tasa de rotación alrededor de un eje específico. Los giróscopos ayudan a determinar los cambios de orientación, permitiendo que los dispositivos mantengan su posición relativa a un marco de referencia.
- Magnetómetros (opcional): Algunas IMU incluyen magnetómetros, que miden la intensidad y la dirección de los campos magnéticos. Estos datos pueden ayudar a determinar la orientación del dispositivo en relación con el campo magnético terrestre, mejorando la precisión de la navegación.
Las IMU proporcionan datos continuos sobre el movimiento de un objeto, lo que permite realizar un seguimiento en tiempo real de su posición y orientación. Esta información es fundamental para aplicaciones como drones, vehículos y robótica.
En aplicaciones como estabilizadores de cámaras (gimbals) o drones (UAV), las IMU ayudan a estabilizar los movimientos compensando oscilaciones o vibraciones no deseadas, lo que se traduce en un funcionamiento más fluido.
¿Qué es el RMS?
RMS (Root Mean Square / Raíz Cuadrada Media) es una medida estadística utilizada para cuantificar la magnitud de errores o señales variables. Representa la raíz cuadrada de la media de los valores al cuadrado dentro de un conjunto de datos. Debido a que los errores en los sensores inerciales —como acelerómetros, giróscopos o salidas completas de INS— pueden fluctuar alrededor de cero, simplemente calcular su promedio sugeriría que no hay ningún error.
El RMS resuelve esto elevando al cuadrado cada valor (haciendo que todo sea positivo), promediando esos cuadrados y luego calculando la raíz cuadrada para devolver el resultado a la unidad original.
En la práctica, el valor RMS proporciona un único número significativo que describe el nivel efectivo o global de ruido, deriva o desviación en el sistema. Para la navegación inercial, el RMS se utiliza ampliamente para expresar la densidad espectral de ruido del sensor, la precisión de actitud o posición, los niveles de vibración y los errores residuales de calibración. Permite a los ingenieros comparar el rendimiento entre sensores, validar especificaciones y evaluar la estabilidad o calidad de las salidas de navegación a lo largo del tiempo. En resumen, el RMS es una métrica compacta y robusta que captura la energía real de las fuentes de error fluctuantes en sistemas inerciales.
