Zwiększanie precyzji w złożonych warunkach
Chociaż georeferencja bezpośrednia (DG) jest podstawową metodą tworzenia map w środowiskach zewnętrznych, rzadko stosuje się ją w pomieszczeniach lub w środowiskach o znacząco utrudnionym dostępie do sygnału GNSS. DG działa poprzez łączenie danych z INS (pozycja i orientacja) z danymi z czujników (takich jak LiDAR lub obrazy z kamery), aby dokładnie określić położenie obserwowanych obiektów bez konieczności korzystania z licznych, wstępnie zwymiarowanych punktów kontrolnych (GCP).
Jednakże, ponieważ GNSS jest niedostępny w pomieszczeniach, tradycyjnej georeferencji bezpośredniej nie można zastosować w przestrzeniach całkowicie zamkniętych. W wielu przypadkach mapowanie odbywa się w sposób hybrydowy, obejmujący zarówno środowiska wewnętrzne, jak i zewnętrzne.
Podczas gdy większość osób polega na konwencjonalnych technologiach mapowania w takich scenariuszach, wybór odpowiedniego INS i oprogramowania do post-processingu może rozszerzyć korzyści płynące z georeferencji bezpośredniej na te przypadki użycia. Integrując precyzyjny INS o niskim dryfie z zaawansowanym oprogramowaniem do post-processingu, możliwe jest utrzymanie dokładnego, bezpośrednio georeferencyjnego rozwiązania przez dłuższy czas. Algorytmy oparte na percepcji, takie jak SLAM, mogą bezpośrednio wykorzystywać to precyzyjne pozycjonowanie w celu dalszej poprawy dokładności mapowania.
Takie podejście umożliwia tworzenie map wewnętrznych w pełni zsynchronizowanych z absolutnym rozwiązaniem pozycjonowania i układem odniesienia współrzędnych (datum). W rezultacie usprawnia to przepływ pracy i poprawia współpracę, zapewniając spójność przestrzenną w zbiorach danych wewnętrznych i zewnętrznych.
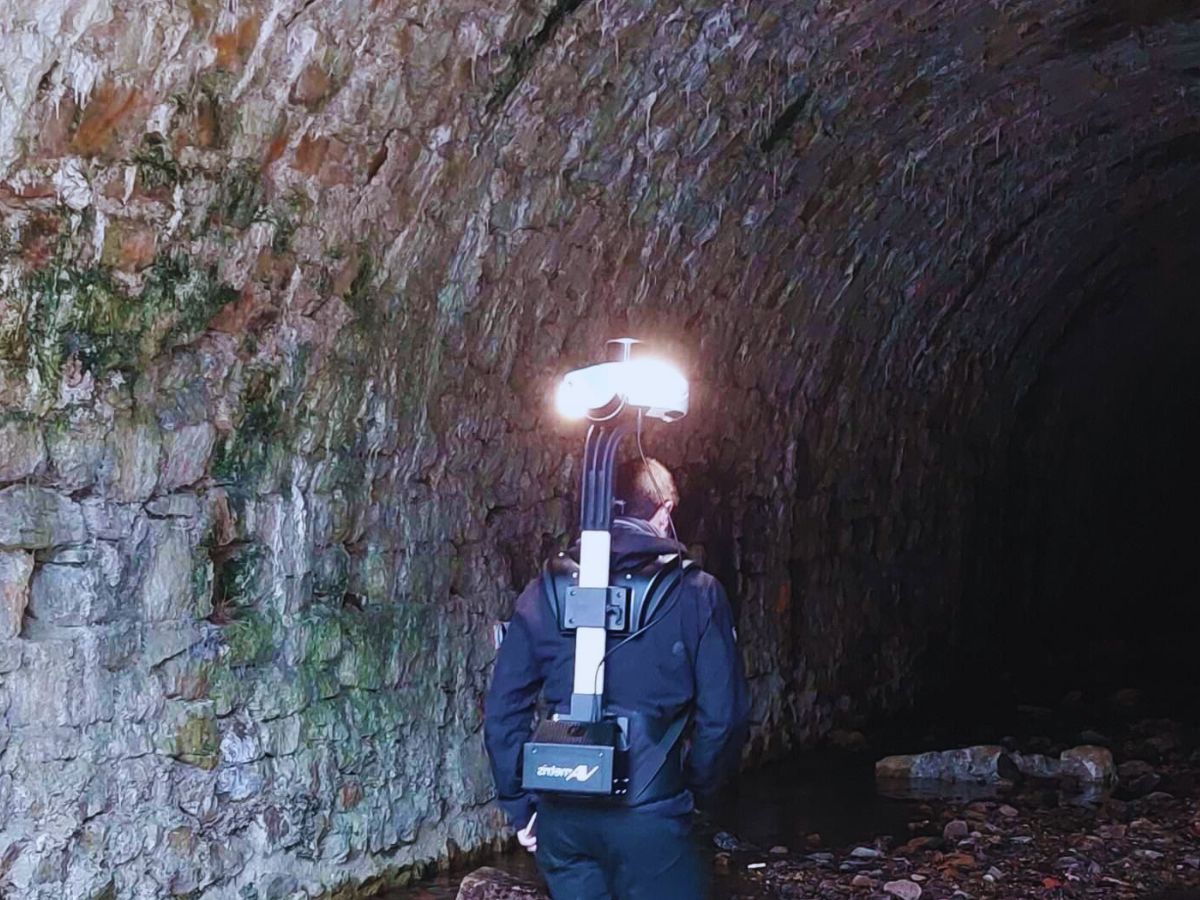
Systemy inercyjne do rozwiązań z zakresu mapowania wnętrz
W środowiskach całkowicie zadaszonych, gdzie sygnał GNSS jest niedostępny, mapowanie opiera się na jednostkach pomiaru inercyjnego (IMU) połączonych z algorytmami opartymi na percepcji, takimi jak SLAM (Simultaneous Localization and Mapping). W przeciwieństwie do tradycyjnego bezpośredniego georeferencjonowania, podejście to nie zależy od GNSS, lecz wykorzystuje dane z IMU wraz z systemami LiDAR, kamerami lub czujnikami głębi w celu zachowania precyzyjnego pozycjonowania.
SLAM działa poprzez ciągłe mapowanie otoczenia przy jednoczesnym szacowaniu pozycji systemu w jego obrębie. Jednak sam system SLAM może ulegać błędom dryfu, zwłaszcza w obszarach ubogich w cechy terenu lub w środowiskach dynamicznych. Wysokiej klasy IMU odgrywają kluczową rolę w stabilizowaniu mapowania oparte śledzenie ruchu nawet wtedy, gdy dane wizualne są niewiarygodne. Integrując wysokoprecyzyjne IMU o niskim dryfie, można poprawić wydajność SLAM w aplikacjach mapowania.
Rzeczywiście, IMU ograniczy kumulację dryfu, utrzymując dokładne pozycjonowanie przez dłuższy czas i poprawiając niezawodność w warunkach słabej widoczności, takich jak ciemne pomieszczenia czy pozbawione cech charakterystycznych korytarze. Połączenie to umożliwia tworzenie dokładnych map wnętrz, które pozostają spójne przestrzennie i dobrze dopasowane do zewnętrznych zbiorów danych.
W rezultacie system usprawnia przepływ pracy i poprawia efektywność wspólnego mapowania, nawet w środowiskach całkowicie pozbawionych dostępu do GNSS.
Zapoznaj się z naszymi rozwiązaniami w zakresie mapowania wnętrz
Nasze produkty związane z ruchem i nawigacją płynnie integrują się z systemami mapowania wnętrz. Nasze najnowocześniejsze systemy inercyjne zapewniają dokładność i niezawodność, których potrzebujesz do tworzenia wysokiej jakości map wnętrz, nawet w najbardziej wymagających środowiskach.
Niezależnie od tego, czy używasz robotów mobilnych, czy systemów przenośnych do mapowania wnętrz, nasze produkty oferują precyzję, wydajność i procedury robocze niezbędne do tworzenia dokładnych map. Nasze systemy idealnie nadają się do wielu zastosowań, w tym inspekcji przemysłowych, zarządzania obiektami, reagowania kryzysowego i innych.

Quanta Plus

Qinertia GNSS-INS
Broszura dotycząca aplikacji do tworzenia map
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Zapoznaj się z naszymi studiami przypadku, aby zobaczyć, jak zespoły na całym świecie z powodzeniem zintegrowały nasze rozwiązania inercyjne z różnorodnymi zastosowaniami mapowania wnętrz. Od robotów magazynowych poruszających się po skomplikowanych obiektach po drony tworzące dokładne mapy 3D przestrzeni wewnętrznych – nasze produkty odegrały kluczową rolę w poprawie wydajności i dokładności projektów mapowania.
Zobacz rzeczywiste przykłady działania naszych systemów. Przeczytaj nasze studia przypadku, aby dowiedzieć się, jak SBG Systems może zapewnić precyzję i niezawodność Twoim rozwiązaniom z zakresu mapowania.
Mobilne mapowanie oparte na SLAM przy użyciu systemu nawigacji inercyjnej RTK
Mapowanie mobilne
INS a RTK wspomaga obliczenia SLAM oraz synchronizuje dane z LiDAR i kamery
Mapowanie wnętrz
Ellipse stosowany w nawigacji pojazdów autonomicznych
Nawigacja autonomiczna
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Mówią o nas
Nasi klienci, od producentów przemysłowych po zespoły reagowania kryzysowego, polegają na naszych systemach inercyjnych, aby tworzyć dokładne i niezawodne mapy w środowiskach pozbawionych sygnału GNSS.
Dołącz do grona naszych zadowolonych klientów i dowiedz się więcej o tym, jak możemy zaspokoić Twoje potrzeby w zakresie mapowania wnętrz dzięki naszym wiodącym w branży rozwiązaniom.



Odkryj inne aplikacje do ankiet
Wykorzystaj możliwości naszych zaawansowanych rozwiązań nawigacji inercyjnej dla różnorodnych potrzeb pomiarowych. Obsługują one operacje lądowe, powietrzne i morskie. Nasza technologia zapewnia niezawodne dane, wysoką precyzję i stałą wydajność we wszystkich środowiskach.
Czy masz jakieś pytania?
Zastanawiasz się, jak działają systemy mapowania wnętrz? Chcesz dowiedzieć się więcej o tym, jak systemy inercyjne przyczyniają się do dokładnego tworzenia map w środowiskach bez dostępu do GNSS? Nasza sekcja FAQ zawiera odpowiedzi na najczęstsze pytania dotyczące systemów mapowania wnętrz, w tym informacje o zaangażowanych technologiach, najlepszych praktykach oraz sposobach integracji naszych produktów z Twoimi rozwiązaniami.
Czym jest system pozycjonowania w pomieszczeniach?
Indoor Positioning System (IPS) to wyspecjalizowana technologia, która precyzyjnie określa lokalizację obiektów lub osób w zamkniętych przestrzeniach, takich jak budynki, gdzie sygnały GNSS mogą być słabe lub nie występować wcale. IPS wykorzystuje różnorodne techniki do dostarczania precyzyjnych informacji o pozycji w miejscach takich jak galerie handlowe, lotniska, szpitale i magazyny.
IPS może wykorzystywać kilka technologii do określania lokalizacji, w tym:
- Wi-Fi: Wykorzystuje siłę sygnału oraz triangulację z wielu punktów dostępowych do oszacowania położenia.
- Bluetooth Low Energy (BLE): Wykorzystuje nadajniki, które wysyłają sygnały do pobliskich urządzeń w celu śledzenia.
- Ultradźwięki: Wykorzystują fale dźwiękowe do precyzyjnego wykrywania położenia, często w połączeniu z czujnikami urządzeń mobilnych.
- RFID (identyfikacja radiowa): Polega na umieszczaniu tagów na przedmiotach w celu śledzenia ich w czasie rzeczywistym.
- Jednostki pomiaru inercyjnego (IMU): Czujniki te monitorują ruch i orientację, zwiększając dokładność pozycjonowania w połączeniu z innymi metodami.
Szczegółowa mapa cyfrowa przestrzeni wewnętrznej ma zasadnicze znaczenie dla dokładnego pozycjonowania, podczas gdy urządzenia mobilne lub specjalistyczny sprzęt odbierają sygnały z infrastruktury pozycjonującej.
IPS zwiększa wydajność nawigacji, śledzi zasoby, wspiera służby ratunkowe, analizuje zachowania w handlu detalicznym i integruje się z systemami inteligentnych budynków, znacząco poprawiając efektywność operacyjną tam, gdzie tradycyjny GNSS zawodzi.
Co oznacza skrót SLAM?
SLAM, czyli jednoczesna lokalizacja i mapowanie (Simultaneous Localization and Mapping), to technika obliczeniowa stosowana w robotyce i widzeniu komputerowym do tworzenia mapy nieznanego otoczenia przy jednoczesnym śledzeniu położenia obiektu w tym otoczeniu. Jest to szczególnie przydatne w scenariuszach, w których system GNSS jest niedostępny, takich jak wnętrza budynków lub gęsto zabudowane obszary miejskie.
Systemy SLAM określają pozycję i orientację agenta w czasie rzeczywistym. Polega to na śledzeniu ruchu robota lub urządzenia podczas nawigacji w środowisku. Gdy agent się porusza, system SLAM tworzy mapę środowiska. Może to być reprezentacja 2D lub 3D, odwzorowująca układ, przeszkody i cechy otoczenia.
Systemy te często wykorzystują wiele czujników, takich jak kamery, LiDAR czy jednostki pomiaru inercyjnego (IMU), do zbierania danych o otoczeniu. Dane te są łączone w celu poprawy dokładności zarówno lokalizacji, jak i mapowania.
Algorytmy SLAM przetwarzają napływające dane w celu ciągłej aktualizacji mapy i położenia agenta. Wymaga to przeprowadzenia złożonych obliczeń matematycznych, w tym zastosowania technik filtrowania i optymalizacji.
Czym jest fotogrametria?
Fotogrametria to nauka i technika polegająca na wykorzystywaniu zdjęć do pomiaru i odwzorowywania odległości, wymiarów oraz cech obiektów lub otoczenia. Dzięki analizie nakładających się na siebie zdjęć wykonanych pod różnymi kątami fotogrametria umożliwia tworzenie dokładnych modeli 3D, map lub pomiarów. Proces ten polega na identyfikacji wspólnych punktów na wielu zdjęciach oraz obliczaniu ich położenia w przestrzeni z wykorzystaniem zasad triangulacji.
Fotogrametria znajduje szerokie zastosowanie w różnych dziedzinach, takich jak:
- Fotogrametryczne mapowanie topograficzne: Tworzenie trójwymiarowych map krajobrazów i obszarów miejskich.
- Architektura i inżynieria: Do sporządzania dokumentacji budowlanej i analiz konstrukcyjnych.
- Fotogrametria w archeologii: dokumentowanie i rekonstrukcja stanowisk archeologicznych oraz artefaktów.
- Fotogrametria lotnicza: Do pomiarów terenowych i planowania budowlanego.
- Leśnictwo i rolnictwo: Monitorowanie upraw, lasów i zmian w użytkowaniu gruntów.
Połączenie fotogrametrii z nowoczesnymi dronami lub bezzałogowymi statkami powietrznymi (UAV) umożliwia szybkie pozyskiwanie zdjęć lotniczych, co czyni ją skutecznym narzędziem w realizacji projektów związanych z pomiarami geodezyjnymi na dużą skalę, budownictwem oraz monitorowaniem środowiska.
Czym jest LiDAR?
LiDAR (Light Detection and Ranging) to technologia teledetekcyjna, która wykorzystuje światło laserowe do pomiaru odległości do obiektów lub powierzchni. Emitując impulsy laserowe i mierząc czas potrzebny na powrót światła po uderzeniu w cel, LiDAR może generować precyzyjne, trójwymiarowe informacje o kształcie i właściwościach otoczenia. Jest powszechnie używany do tworzenia map 3D o wysokiej rozdzielczości przedstawiających powierzchnię Ziemi, struktury oraz roślinność.
Systemy LiDAR znajdują szerokie zastosowanie w różnych branżach, m.in.:
- Kartografia topograficzna: Służy do pomiarów terenów, lasów i obszarów miejskich.
- Pojazdy z autonomicznym systemem lidarowym: do nawigacji i wykrywania przeszkód.
- Rolnictwo: W celu monitorowania upraw i warunków panujących na polach.
- Monitorowanie środowiska: do modelowania powodzi, erozji linii brzegowej i innych celów.
Czujniki LiDAR można montować na dronach, samolotach lub pojazdach, co umożliwia szybkie gromadzenie danych na rozległych obszarach. Technologia ta jest ceniona za zdolność do dostarczania szczegółowych i dokładnych pomiarów nawet w trudnych warunkach, takich jak gęste lasy czy trudny teren.
Czym jest IMU?
Inercyjna jednostka pomiarowa (IMU) to kompaktowy moduł czujnika, który mierzy ruch i orientację platformy poprzez rejestrowanie jej przyspieszeń liniowych oraz prędkości kątowych obrotu. W swojej konstrukcji IMU integruje trzy akcelerometry oraz trzy żyroskopy rozmieszczone wzdłuż osi ortogonalnych, co zapewnia sześć stopni swobody pomiaru.
Akcelerometry wykrywajú, jak platforma przyspiesza w przestrzeni, podczas gdy żyroskopy śledzą jej obrót. Przetwarzając te pomiary razem, an IMU dostarcza precyzyjnych informacji o zmianach prędkości, orientacji i kursu bez polegania na żadnych zewnętrznych sygnałach. Czyni to systemy IMU niezbędnymi do nawigacji w środowiskach, w których GPS jest niedostępny, niepewny lub celowo zakłócany. Ich wydajność silnie zależy od jakości sensorów, kalibracji oraz tego, jak dobrze kontrolowane są błędy – takie jak błędy składowe, szum, czynniki skalowania i niedopasowania.
Wysokiej klasy IMU zawierają zaawansowaną kalibrację, kompensację termiczną, filtrowanie drgań oraz mechanizmy stabilności dryftu, aby zapewnić, że błędy nie kumulują się szybko w czasie. Dzięki tym właściwościom IMU są wykorzystywane w szerokim zakresie zastosowań — od UAV, amunicji krążącej i pojazdów autonomicznych po AUV, robotykę i przemysłowe systemy stabilizacji — zapewniając niezawodne i ciągłe monitorowanie ruchu i orientacji nawet w najtrudniejszych warunkach operacyjnych.
Czym jest układ odniesienia?
Układ odniesienia to w zasadzie układ współrzędnych, który służy do opisywania pozycji, ruchu i orientacji obiektów. W nawigacji inercyjnej stanowi on matematyczny fundament, który pozwala wyrazić pomiary z czujników – takich jak akcelerometry, żyroskopy i magnetometry – w spójny i zrozumiały sposób.
Każdy wektor, z którym pracujesz (przyspieszenie, prędkość, orientacja), jest zdefiniowany względem wybranego układu odniesienia, dlatego jego wybór i zrozumienie mają kluczowe znaczenie. W praktyce mamy do czynienia z dwiema głównymi kategoriami: układami inercyjnymi i nieinercyjnymi.
Układ odniesienia inercyjnego to taki, który znajduje się w stanie idealnego spoczynku lub porusza się ze stałą prędkością, wolny od rotacji lub przyspieszenia; pozwala on na bezpośrednie zastosowanie praw Newtona. Ponieważ prawdziwe układy inercyjne nie istnieją na Ziemi, dokonujemy ich przybliżenia – zazwyczaj stosując układ inercyjny związany ze środkiem Ziemi (ECI) w zastosowaniach wysokogórskich lub kosmicznych.
W przypadku większości operacji naziemnych i morskich polegamy na układach nieinercyjnych, takich jak układ współrzędnych związany ze środkiem i masą Ziemi (ECEF) lub lokalne układy nawigacyjne, takie jak Północ-Wschód-Dół (NED) lub Wschód-Północ-Góra (ENU). Układy te obracają się wraz z Ziemią i uwzględniają grawitację, dlatego równania ruchu muszą być kompensowane pod kątem siły Coriolisa i efektów odśrodkowych.
W systemie INS układ odniesienia związany z pojazdem to ten, w którym mierzone są surowe dane IMU; układ nawigacyjny to miejsce, w którym chcesz wyrazić prędkość, orientację i pozycję; natomiast układ inercyjny znajduje się ponad nimi jako idealny punkt odniesienia matematycznego. Transformacje między tymi układami – obsługiwane za pomocą macierzy rotacji, kwaternionów lub macierzy cosinusów kierunkowych – pozwalają systemowi propagować orientację i całkować przyspieszenia do postaci prędkości i pozycji. Ostatecznie układ odniesienia zapewnia wspólny „język”, który zamienia surowe pomiary inercyjne w użyteczne informacje nawigacyjne.
