Die Notwendigkeit einer genauen Zugortung
Bahnsysteme sind extremem Wetter, Vibrationen und elektromagnetischen Störungen ausgesetzt. Diese Faktoren verringern die Genauigkeit von Wegstreckenzählern und Tachometern. Tachometer erzeugen Kilometerpunkte, aber Gleisverpfändungen, Radverschleiß und Kalibrierdrift führen häufig zu erheblichen Fehlern.
Moderne Züge erfordern extrem schnelle und präzise Positionierungsaktualisierungen, um einen reibungslosen und sicheren Betrieb zu gewährleisten. Herkömmliche GNSS-Systeme können manchmal versagen, schnelle Positions- und Geschwindigkeitsänderungen bei hoher Geschwindigkeit zu verfolgen.
Unsere Positionierungs- und Ortungsprodukte bieten eine zuverlässige Alternative zu rein GNSS-basierten Systemen und gewährleisten eine kontinuierliche und genaue Positionierungslösung in GNSS-freien Bereichen. Durch die Integration von Daten aus Beschleunigungsmessern, Gyroskopen und anderen Sensoren wie Odometern liefern diese Systeme präzise Echtzeitinformationen über die Position und Geschwindigkeit des Zuges, wodurch sie für moderne Bahnbetriebe unverzichtbar sind.

Steigerung der Effizienz von Stadtbahnen und Verbesserung der Fahrgastinformation
Moderne Fahrgastinformationssysteme sind auf eine präzise, kontinuierliche Fahrzeugortung angewiesen. In dichten Städten stößt GNSS allein an seine Grenzen: Tunnel, Einschnitte, Baumbestand, Depots und Straßenschluchten («Urban Canyons») führen zu Signalverlusten und Mehrwegeausbreitung. Unsere Inertialsensoren lösen dieses Problem und liefern eine zuverlässige Kontinuität auf Spur- bzw. Gleisebene, ohne dass Beacons entlang der Schienen installiert werden müssen. Verglichen mit reinen GNSS-Lösungen bieten INS klare Vorteile für den Straßenbahnbetrieb, da sie eine lückenlose Positionsbestimmung gewährleisten und die genaue Position selbst in Tunneln, Unterführungen oder an überdachten Haltestellen aufrechterhalten. So «springen» die Fahrgastanzeigen nie, was eine zuverlässige Kontinuität ohne die Installation von Beacons entlang der Schienen ermöglicht.
Die INS-Integration bietet Robustheit gegen Mehrwegeausbreitung: Durch die Gewichtung von Inertial- und Odometriedaten kann sie fehlerhafte Satellitenmessungen verwerfen und plötzliche Kartensprünge in engen, signalgeschwächten Straßenzügen verhindern, während das Map-Matching die Trajektorie auf die Gleisgeometrie beschränkt und so Drifts wirksam unterdrückt.

Lösungen für Ortungssysteme für Straßenbahnen und Züge
Unsere Zugpositionierungslösungen gewährleisten präzise Echtzeit-Standortdaten für Zugsicherungssysteme und steigern so die Betriebseffizienz. Dank modernster GNSS- und Inertialtechnologie garantieren unsere Systeme eine nahtlose Navigation selbst in Tunneln und GNSS-freien Umgebungen.
Entdecken Sie, wie unsere Positionierungslösungen Ihren Bahnbetrieb verbessern können!

Ekinox Micro

Ellipse-N
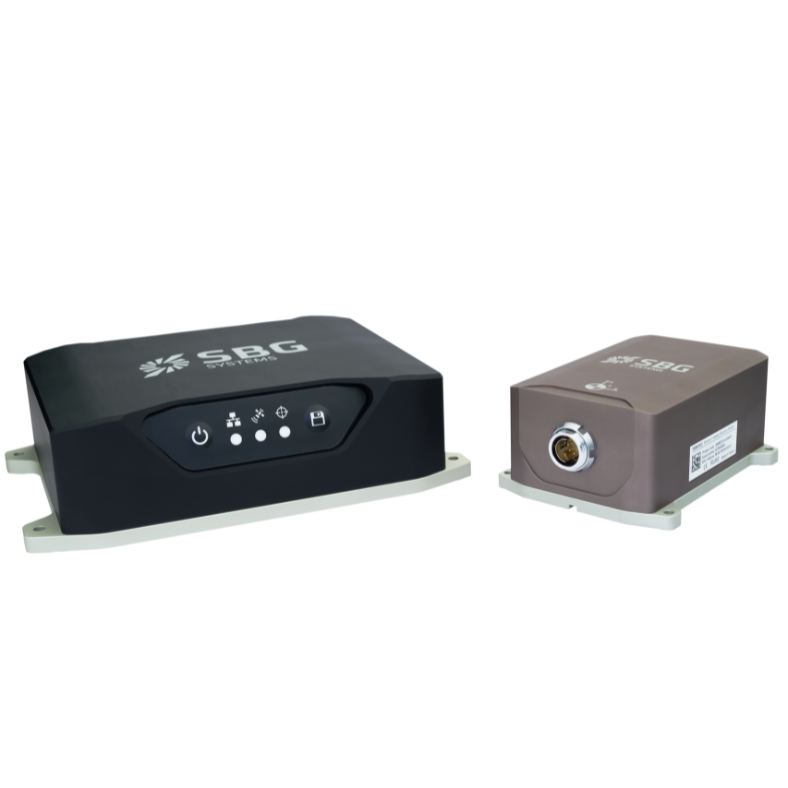
Navsight Land-Air
Produktdatenblätter herunterladen
Erfahren Sie, wie unsere ausfallsicheren und robusten Lösungen zur Zugortung die Zugsteuerung und die Fahrgastinformation verbessern können.
Unsere Anwendungsfälle
SBG Systems unterstützt die Entwicklung und Validierung von Schienenverfolgungssystemen und Zugpositionierungssystemen mit hochpräzisen Trägheitsnavigationslösungen.
Entdecken Sie, wie unsere Kunden unsere Technologie integriert haben, um Leistung und Innovation in Bahnanwendungen zu steigern.

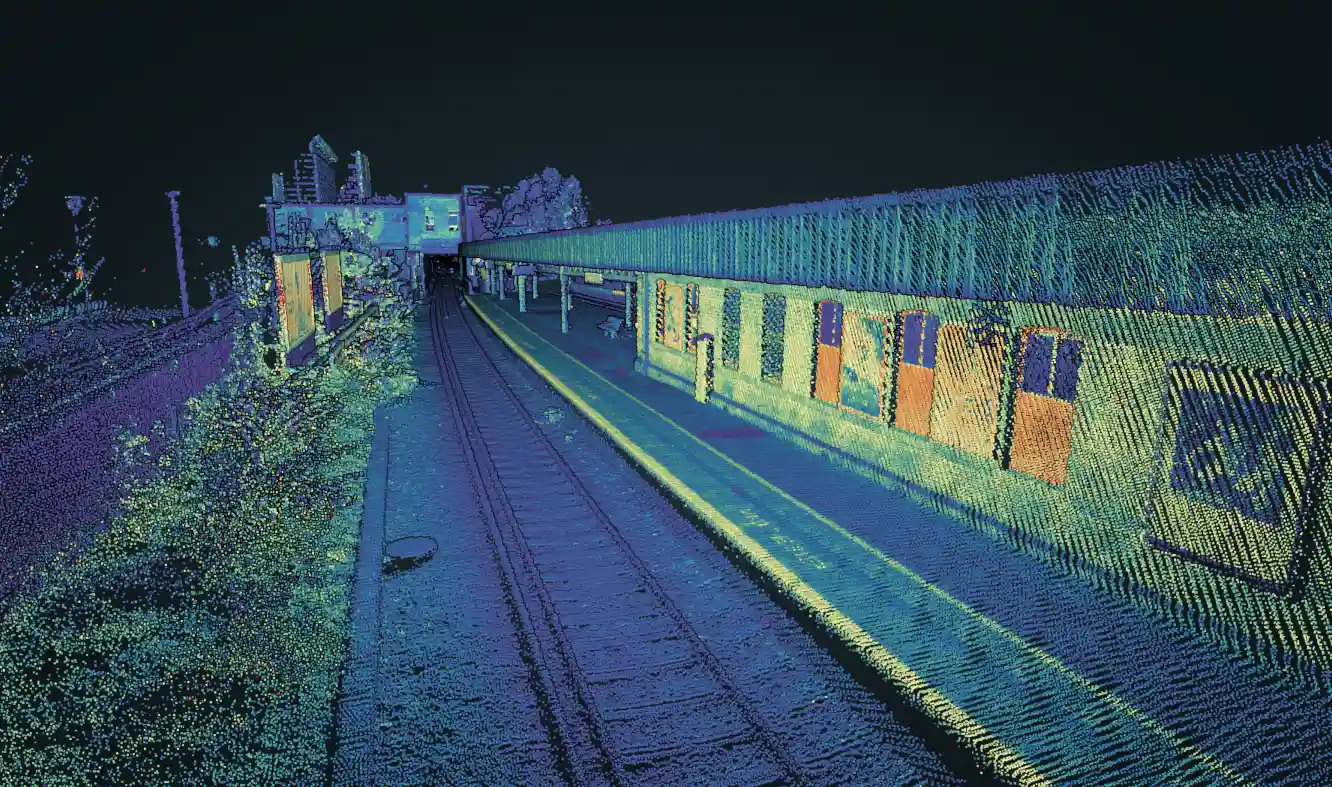
Hyperloop-Challenge – Position, Geschwindigkeit und Beschleunigung mit INS
Positionierung von Schienen
Wie Treeswift den Außendienst von Versorgungsunternehmen modernisiert
Mobile Kartierung


Man spricht über uns
Erfahren Sie, wie unsere Kunden und Branchenführer SBG Systems als Pionier im Bereich Trägheitslösungen für autonome Fahrzeuganwendungen und Schienenpositionierungssysteme ansehen. Unsere innovative Technologie kombiniert leistungsstarke Trägheitssensoren und GNSS-Funktionen und setzt Maßstäbe für Präzision und Zuverlässigkeit in komplexen Fahrumgebungen.



Entdecken Sie weitere Anwendungsbereiche für autonome Fahrzeuge
Die Trägheitsnavigationslösungen von SBG Systems unterstützen zahlreiche Anwendungen für autonome Fahrzeuge über traditionelle Personenkraftwagen hinaus. Unsere Sensoren ermöglichen präzise Positions-, Orientierungs- und Bewegungsdaten für unbemannte Landfahrzeuge und Lieferroboter. Sie dienen auch autonomen Shuttles und Industriemaschinen mit Echtzeitleistung. Selbst in GNSS-gestörten Umgebungen gewährleistet unsere Technologie eine zuverlässige Navigation und Steuerung.
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu der von uns vorgestellten Anwendung für Eisenbahnsysteme.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Was ist ein Gyroskop?
Ein Gyroskop ist ein Sensor, der die Winkelgeschwindigkeit misst – die Rate, mit der sich ein Objekt um eine oder mehrere Achsen dreht – und ist einer der grundlegenden Bausteine von Trägheitsnavigationssystemen. Sein Hauptzweck ist es, präzise Echtzeitinformationen über die Rotationsbewegung bereitzustellen, damit ein INS oder eine IMU bestimmen kann, wie sich die Orientierung eines Objekts im Laufe der Zeit entwickelt.
Moderne Kreiselkompasse, die in der Navigation eingesetzt werden – insbesondere in der Luft- und Raumfahrt, im Verteidigungssektor, in der Schifffahrt und in der Robotik –, basieren typischerweise auf MEMS (Micro-Electro-Mechanical Systems) oder optischen Technologien wie FOG (Fiber Optic Gyroscopes) und RLG (Ring Laser Gyroscopes). Auch wenn sich ihre physikalischen Prinzipien unterscheiden, nutzen sie alle dasselbe grundlegende Konzept: Wenn ein System rotiert, erkennt der Sensor den daraus resultierenden Trägheitseffekt und wandelt ihn in ein elektrisches Signal um.
In einem MEMS-Gyroskop erfahren winzige vibrierende Strukturen – häufig Siliziummassen, die mit bestimmten Resonanzfrequenzen betrieben werden – Corioliskräfte, wenn das Gerät rotiert. Diese Kräfte verursachen messbare Änderungen der Schwingungsmuster, die in Winkelgeschwindigkeitsinformationen umgewandelt werden. Bei optischen Gyroskopen erfahren Lichtstrahlen, die sich in entgegengesetzte Richtungen entlang einer geschlossenen Schleife bewegen, Phasenverschiebungen, wenn das System rotiert; dieser Sagnac-Effekt ermöglicht extrem genaue und driftstabile Rotationsmessungen ganz ohne bewegliche Teile.
Gyroskope liefern entscheidende Daten für die Algorithmen eines Inertialen Navigationssystems und ermöglichen dem System die Berechnung der Lage (Roll-, Nick- und Gierwinkel). In Kombination mit Beschleunigungsmessern bilden sie eine IMU, die eine umfassende Bewegungserfassung ermöglicht. Hochwertige Gyroskope reduzieren Drift, verbessern die Stabilität und sorgen dafür, dass das Navigationssystem auch in GPS-gestörten oder -freien Umgebungen zuverlässig funktioniert. Bei Anwendungen wie der Steuerung von UAVs, loitering munitions (Lenkmunition), der AUV-Steuerung, maritimer Heabekompensation oder der Navigation autonomer Fahrzeuge wirkt sich die Genauigkeit des Gyroskops direkt auf die Fähigkeit des Systems aus, eine präzise und stabile Trajektorie einzuhalten.
Was ist eine IMU?
Eine Inertial Measurement Unit (IMU) ist ein kompaktes Sensormodul, das die Bewegung und Ausrichtung einer Plattform durch die Erfassung von Linearbeschleunigungen und Drehwraten misst. Im Kern integriert eine IMU drei Beschleunigungsmesser und drei Gyroskope, die entlang orthogonaler Achsen angeordnet sind, um sechs Messfreiheitsgrade zu ermöglichen.
Beschleunigungsmesser erfassen, wie die Plattform im Raum beschleunigt, während Gyroskope ihre Drehung verfolgen. Durch die gemeinsame Verarbeitung dieser Messungen liefert eine IMU präzise Informationen über Änderungen von Geschwindigkeit, Lage und Kurs, ohne auf externe Signale angewiesen zu sein. Dies macht IMUs unverzichtbar für die Navigation in Umgebungen, in denen GPS nicht verfügbar, unzuverlässig oder absichtlich gestört ist. Ihre Leistung hängt stark von der Sensorqualität, der Kalibrierung und davon ab, wie gut Fehler wie Offsets (Biases), Rauschen, Skalierungsfaktoren und Fehlausrichtungen kontrolliert werden.
Hochwertige IMUs verfügen über fortschrittliche Kalibrierung, Temperaturkompensation, Vibrationsfilterung und Bias-Stabilitätsmechanismen, um sicherzustellen, dass sich Fehler im Laufe der Zeit nicht rasch anhäufen. Aufgrund dieser Eigenschaften werden IMUs in einem breiten Anwendungsspektrum eingesetzt – von UAVs, loitering munitions und autonomen Fahrzeugen bis hin zu AUVs, Robotik und industriellen Stabilisierungssystemen – und bieten selbst unter härtesten Einsatzbedingungen eine robuste, kontinuierliche Erfassung von Bewegung und Orientierung.
