Potrzeba dokładnego pozycjonowania pociągów
Systemy kolejowe stykają się z ekstremalnymi warunkami pogodowymi, wibracjami i zakłóceniami elektromagnetycznymi. Czynniki te zmniejszają dokładność odometrów i tachometrów. Tachometry wyznaczają punkty kilometrowe, jednak poślizgi szynowe, zużycie kół i błąd dryfu kalibracyjnego często generują znaczne niedokładności.
Nowoczesne pociągi wymagają niezwykle szybkich i precyzyjnych aktualizacji pozycji, aby zapewnić płynną i bezpieczną jazdę. Tradycyjne systemy GNSS mogą czasami nie radzić sobie ze śledzeniem gwałtownych zmian pozycji i prędkości przy dużych prędkościach.
Nasze produkty do pozycjonowania i lokalizacji stanowią niezawodną alternatywę dla systemów opartych wyłącznie na GNSS, gwarantując ciągłe i dokładne rozwiązanie pozycjonujące w obszarach bez dostępu do GNSS. Dzięki integracji danych z akcelerometrów, żyroskopów i innych czujników, takich jak odometry, systemy te dostarczają dokładnych informacji o pozycji i prędkości pociągu w czasie rzeczywistym, co czyni je niezastąpionymi w nowoczesnym transporcie kolejowym.

Zwiększenie wydajności kolei miejskiej oraz poprawę informacji dla pasażerów
Nowoczesne systemy informacji pasażerskiej zależy od precyzyjnej, ciągłej lokalizacji pojazdu. W gęstej zabudowie miejskiej sam GNSS napotyka trudności: tunele, wykopy, zadaszenia z drzew, zajezdnie oraz ulice typu „kanion miejski” powodują zaniki sygnału i zjawisko wielodrogowości. Nasze czujniki inercjalne rozwiązują ten problem, zapewniając niezawodną ciągłość na poziomie pasa ruchu lub toru bez konieczności rozstawiania beaconów wzdłuż torów. W porównaniu do rozwiązań opartych wyłącznie na GNSS, INS oferuje wyraźne zalety w eksploatacji tramwajów, ponieważ zapewnia pozycjonowanie bez przerw, utrzymując dokładną lokalizację nawet w tunelach, przejściach podziemnych czy na stacjach z zadaszeniem. Dzięki temu wyświetlaj informacji pasażerskiej nigdy nie „skaczą”, zapewniając niezawodną ciągłość bez konieczności rozmieszczania nadajników wzdłuż torowiska.
Integracja INS zapewnia odporność na wielodrogowość: poprzez nadawanie odpowiedniej wagi danym inercjalnym i odometrycznym, może odrzucać błędne odczyty satelitarne i zapobiegać nagłym przeskokom na mapie w wąskich, trudnych pod względem sygnału ulicach miejskich, podczas gdy dopasowanie do mapy ogranicza trajektorię do geometrii toru, skutecznie tłumiąc znoszenie.

Rozwiązania w zakresie systemów pozycjonowania tramwajów i pociągów
Nasze rozwiązania do pozycjonowania pociągów zapewniają precyzyjne dane o lokalizacji w czasie rzeczywistym dla systemów sterowania pociągiem, zwiększając efektywność operacyjną. Dzięki zaawansowanej technologii GNSS i inercjalnej nasze systemy gwarantują bezproblemową nawigację nawet w tunelach i środowiskach bez dostępu do GNSS.
Dowiedz się, jak nasze rozwiązania w zakresie pozycjonowania mogą usprawnić Twoje operacje kolejowe!

Ekinox Micro

Ellipse-N
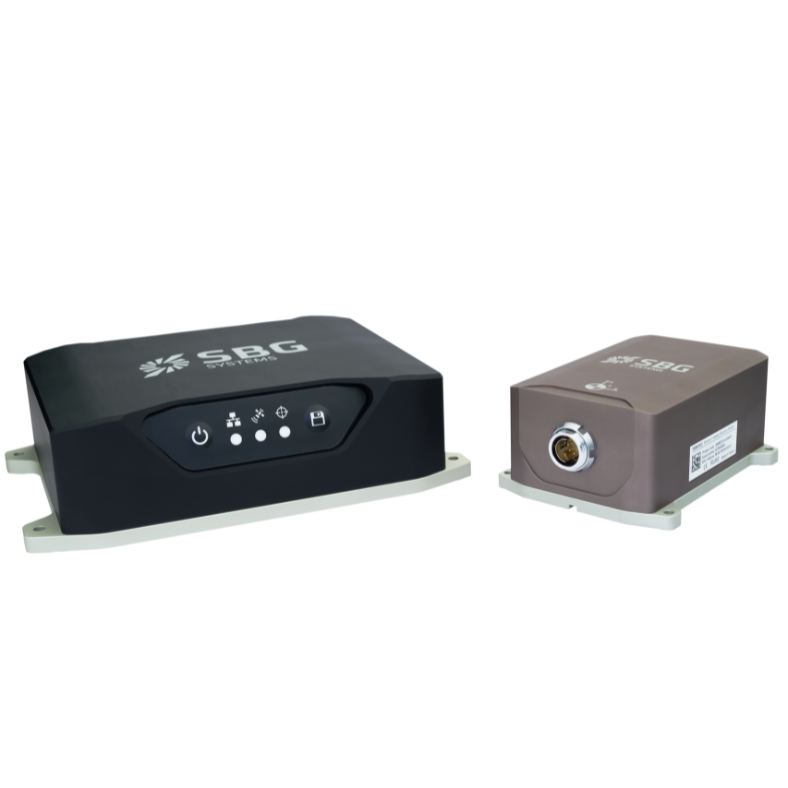
Navsight Land-Air
Pobierz karty katalogowe produktów
Dowiedz się, w jaki sposób nasze niezawodne i solidne rozwiązania w zakresie pozycjonowania pociągów mogą usprawnić sterowanie pociągami oraz przekazywanie informacji pasażerom.
Nasze przykłady zastosowań
SBG Systems wspiera rozwój i walidację systemów śledzenia pociągów oraz systemów pozycjonowania pociągów za pomocą wysokoprecyzyjnych rozwiązań nawigacji inercyjnej.
Dowiedz się, jak nasi klienci zintegrowali naszą technologię, aby zwiększyć wydajność i innowacyjność w zastosowaniach kolejowych.

Utrzymanie infrastruktury kolejowej z systemami Quanta Plus i Qinertia
Mapowanie za pomocą technologii LiDAR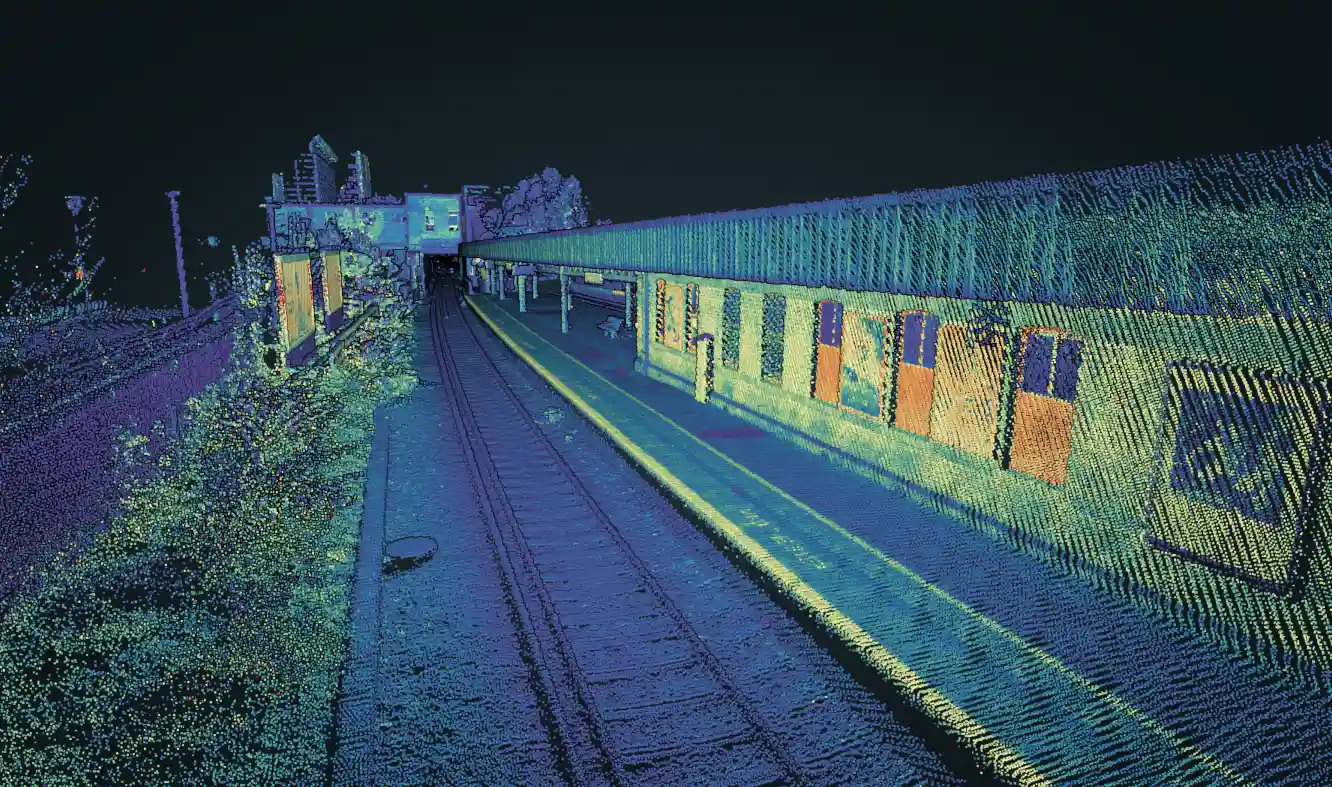
Wyzwanie Hyperloop – Położenie, prędkość i przyspieszenie z wykorzystaniem INS
Pozycjonowanie kolejowe
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Mówią o nas
Dowiedz się, jak nasi klienci i liderzy branży postrzegają SBG Systems jako pioniera w dziedzinie rozwiązań inercyjnych do zastosowań w pojazdach autonomicznych i systemach pozycjonowania kolejowego. Nasza innowacyjna technologia łączy wysokowydajne czujniki inercyjne i możliwości GNSS, wyznaczając standardy precyzji i niezawodności w złożonych środowiskach jazdy.



Poznaj inne zastosowania pojazdów autonomicznych
Rozwiązania nawigacji inercyjnej SBG Systems wspierają wiele zastosowań pojazdów autonomicznych poza tradycyjnymi samochodami osobowymi. Nasze czujniki zapewniają precyzyjne dane o pozycji, orientacji i ruchu dla bezzałogowych pojazdów lądowych oraz robotów dostawczych. Obsługują również autonomiczne promy i maszyny przemysłowe, oferując wydajność w czasie rzeczywistym. Nawet w środowiskach pozbawionych sygnału GNSS nasza technologia gwarantuje niezawodną nawigację i kontrolę.
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanej przez nas aplikacji poświęconej systemom kolejowym.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Czym jest żyroskop?
Żyroskop to czujnik mierzący prędkość kątową – szybkość, z jaką obiekt obraca się wokół jednej lub wielu osi – i jest jednym z fundamentalnych elementów systemów nawigacji inercyjnej. Jego głównym celem jest dostarczanie precyzyjnych, bieżących informacji o ruchu obrotowym, aby INS lub IMU mogły określić, jak orientacja obiektu zmienia się w czasie.
Nowoczesne żyroskopy stosowane w nawigacji, zwłaszcza w przemyśle lotniczym, obronnym, morskim i w robotyce, to zazwyczaj czujniki MEMS (Micro-Electro-Mechanical Systems) lub technologie optyczne, takie jak FOG (Fiber Optic Gyroscopes) oraz RLG (Ring Laser Gyroscopes). Choć ich zasady fizyczne się różnią, wszystkie wykorzystują tę samą fundamentalną koncepcję: gdy system wiruje, czujnik wykrywa wynikowy efekt inercyjny i przekształca go w sygnał elektryczny.
W żyroskopie MEMS maleńkie wibrujące struktury – często masy krzemowe wprawiane w ruch z określonymi częstotliwościami rezonansowymi – doświadczają sił Coriolisa, gdy urządzenie się obraca. Siły te wywołują mierzalne zmiany wzorców wibracji, które są przekształcane w informacje o prędkości kątowej. W żyroskopach optycznych światło poruszające się w przeciwnych kierunkach po zamkniętej pętli ulega przesunięciom fazowym podczas obrotu systemu; ten efekt Sagnaca umożliwia niezwykle precyzyjne pomiary rotacji odporne na dryf, bez użycia jakichkolwiek części ruchomych.
Żyroskopy dostarczają kluczowych danych do algorytmów systemu nawigacji inercyjnej, pozwalając systemowi obliczać orientację przestrzenną (kąty pochylenia wzdłużnego, poprzecznego i kursu). W połączeniu z akcelerometrami tworzą one IMU, który zapewnia wszechstronne możliwości wykrywania ruchu. Wysokiej jakości żyroskopy ograniczają znoszenie (drift), zwiększają stabilność i pozwalają systemowi nawigacyjnemu działać niezawodnie nawet w środowiskach pozbawionych sygnału GPS. W zastosowaniach takich jak prowadzenie UAV, amunicja krążąca, sterowanie AUV, kompensacja kołysania w żegludze morskiej czy nawigacja pojazdów autonomicznych, dokładność żyroskopu bezpośrednio wpływa na zdolność systemu do utrzymania precyzyjnej i stabilnej trajektorii.
Czym jest IMU?
Inercyjna jednostka pomiarowa (IMU) to kompaktowy moduł czujnika, który mierzy ruch i orientację platformy poprzez rejestrowanie jej przyspieszeń liniowych oraz prędkości kątowych obrotu. W swojej konstrukcji IMU integruje trzy akcelerometry oraz trzy żyroskopy rozmieszczone wzdłuż osi ortogonalnych, co zapewnia sześć stopni swobody pomiaru.
Akcelerometry wykrywajú, jak platforma przyspiesza w przestrzeni, podczas gdy żyroskopy śledzą jej obrót. Przetwarzając te pomiary razem, an IMU dostarcza precyzyjnych informacji o zmianach prędkości, orientacji i kursu bez polegania na żadnych zewnętrznych sygnałach. Czyni to systemy IMU niezbędnymi do nawigacji w środowiskach, w których GPS jest niedostępny, niepewny lub celowo zakłócany. Ich wydajność silnie zależy od jakości sensorów, kalibracji oraz tego, jak dobrze kontrolowane są błędy – takie jak błędy składowe, szum, czynniki skalowania i niedopasowania.
Wysokiej klasy IMU zawierają zaawansowaną kalibrację, kompensację termiczną, filtrowanie drgań oraz mechanizmy stabilności dryftu, aby zapewnić, że błędy nie kumulują się szybko w czasie. Dzięki tym właściwościom IMU są wykorzystywane w szerokim zakresie zastosowań — od UAV, amunicji krążącej i pojazdów autonomicznych po AUV, robotykę i przemysłowe systemy stabilizacji — zapewniając niezawodne i ciągłe monitorowanie ruchu i orientacji nawet w najtrudniejszych warunkach operacyjnych.
