Hyperloop-Challenge
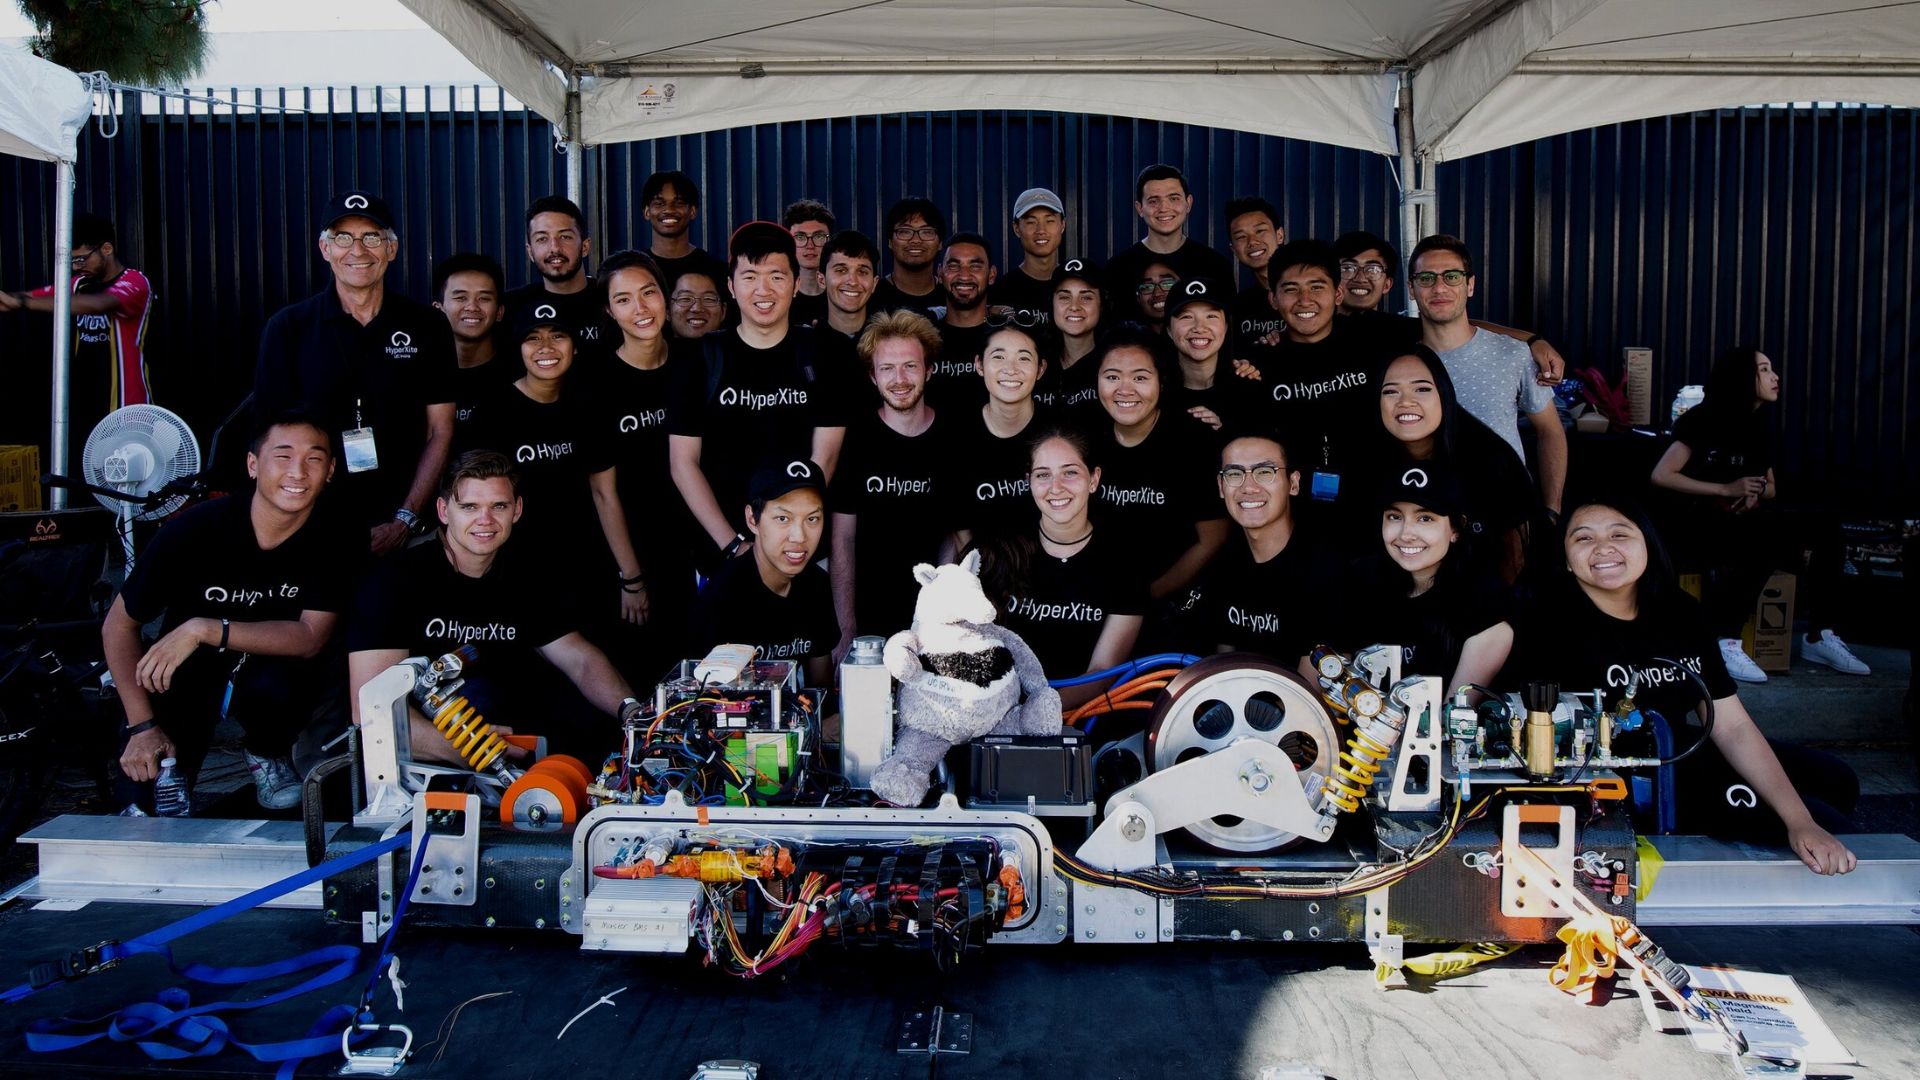
Das UCI-Team nutzte das miniaturisierte INS Ellipse-N, um die Position, Geschwindigkeit und Beschleunigung ihres Pods zu messen.
„Wir waren mit den Ergebnissen der Ellipse-N mehr als zufrieden. Sie war die zuverlässigste Datenquelle, die uns zur Verfügung stand.“ | Andrew T., Kapitän des HyperXite-Teams
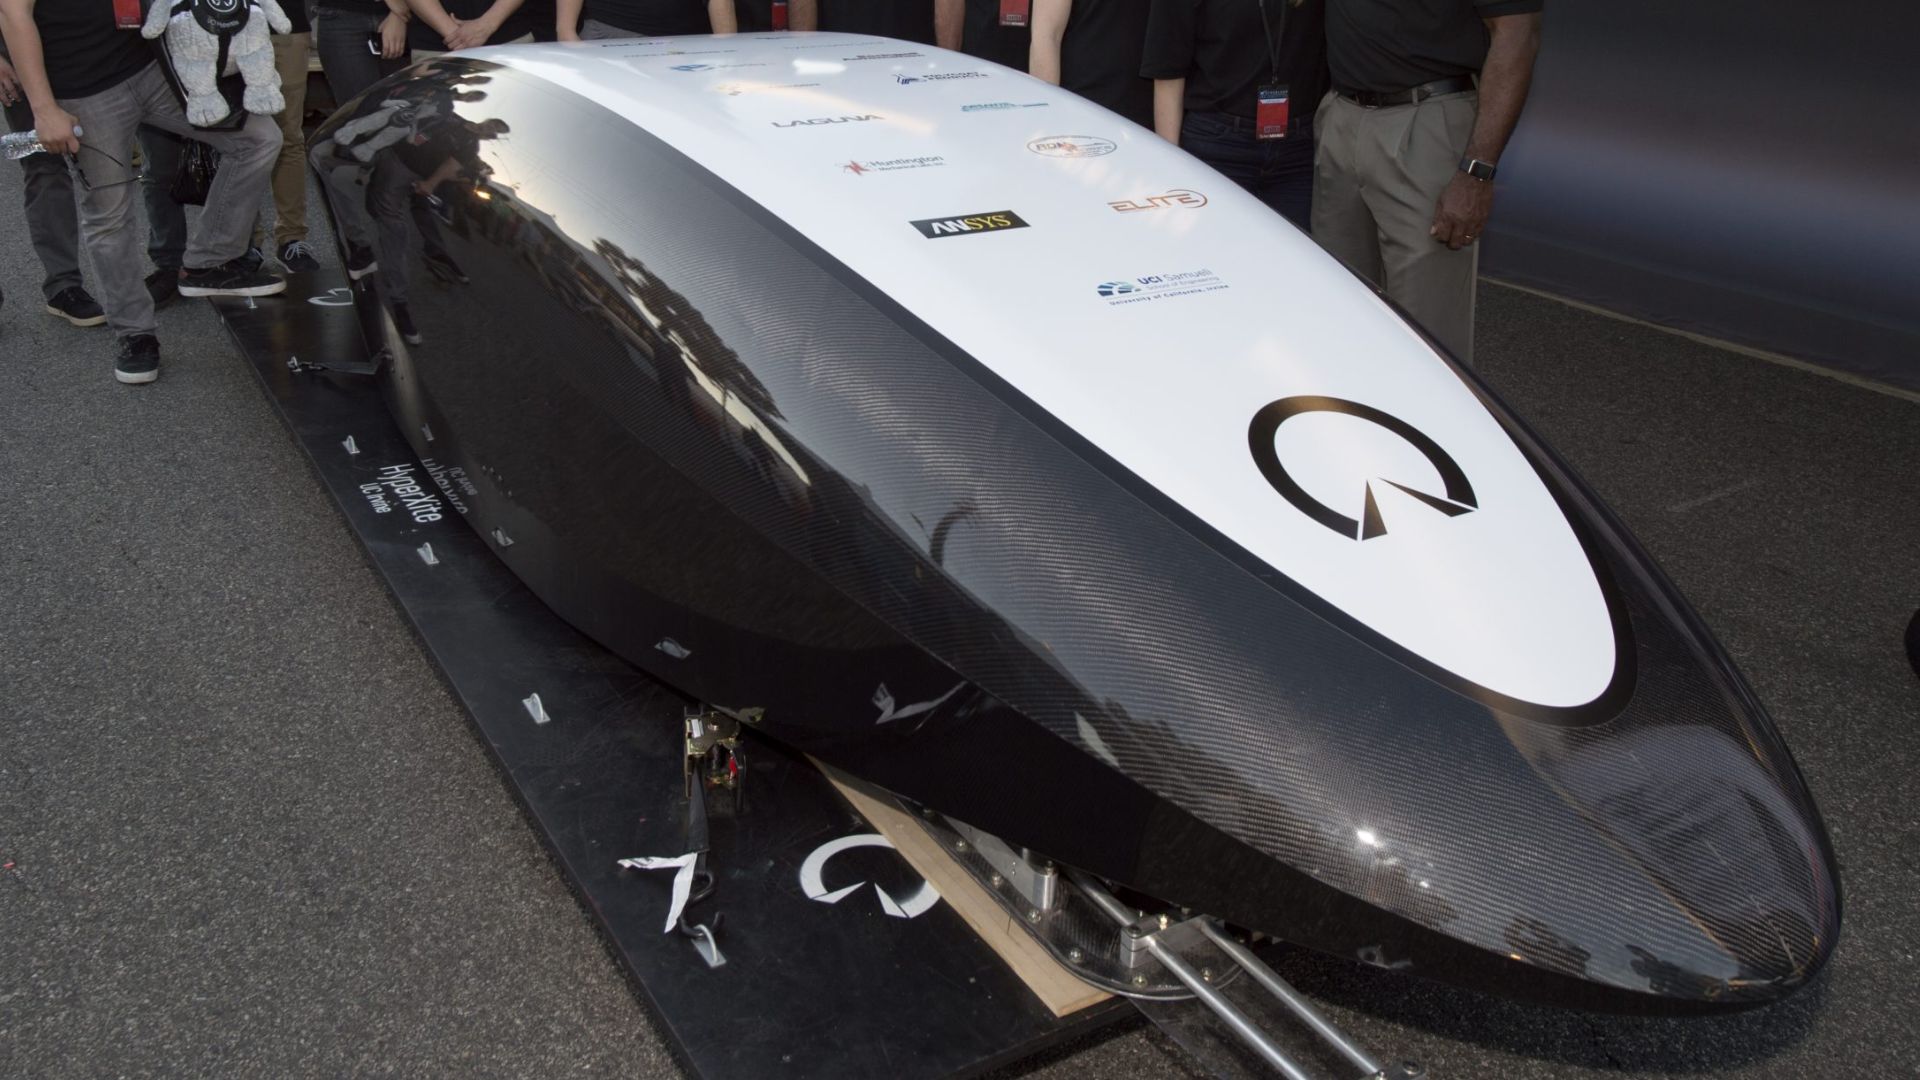
HyperXite, das Team der UC Irvine, nahm am zweiten Hyperloop-Wettbewerb teil, belegte den 1. Platz unter allen amerikanischen Hyperloop-Teams und den 2. Platz weltweit in der Kategorie Luftschwebebahn (Air-Based Levitation). Sie verwendeten das miniaturisierte INS Ellipse-N zur Messung von Position, Geschwindigkeit und Beschleunigung ihres Pods.
Hyperloop-Konzept
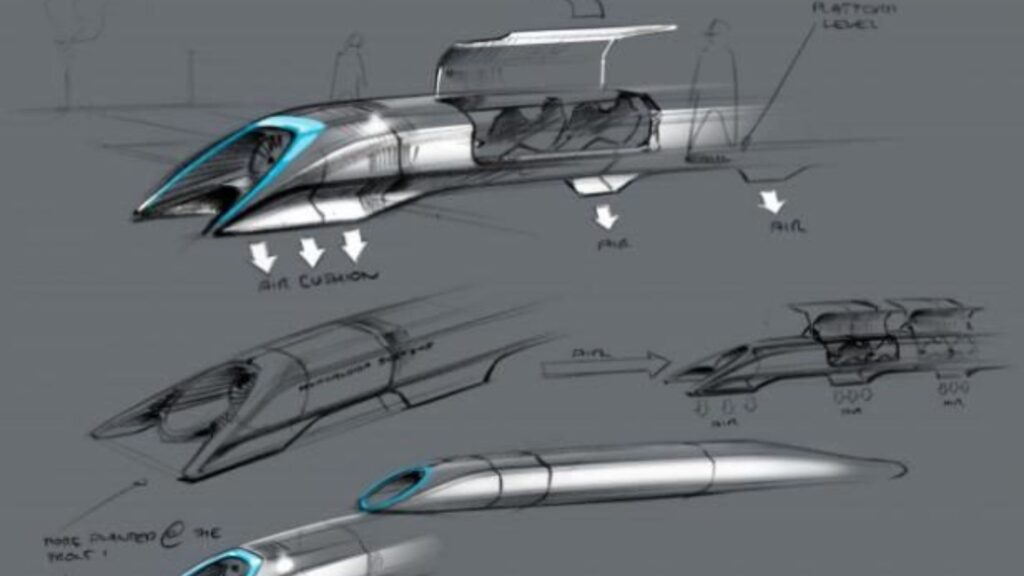
Der Hyperloop ist ein faszinierendes Konzept zur Steigerung der Transporteffizienz. Er besteht aus einer versiegelten Röhre, durch die sich eine Kapsel frei von Luftwiderstand oder Reibung bewegen kann, um Menschen oder Güter mit hoher Geschwindigkeit und gleichzeitig hoher Effizienz zu transportieren.
Im Jahr 2015 sponserte SpaceX den ersten Hyperloop Pod Wettbewerb, bei dem Teams einen verkleinerten Prototyp bauten, um die technische Machbarkeit verschiedener Aspekte des Hyperloop-Konzepts zu demonstrieren. HyperXite, das Team der University of California, Irvine (UCI), nahm mit der Ellipse-N von SBG Systems am zweiten Hyperloop-Wettbewerb teil.
Der Wettbewerb II ist nun beendet, und HyperXite belegt Platz 1 unter den All-American-Hyperloop-Teams sowie Platz 2 weltweit in der Kategorie „Luftbasierte Levitation“. Das erfolgreiche Team ist eines von nur sechs Teams weltweit, die es geschafft haben, die gesamte Strecke durch die Hyperloop-Röhre bis ins Freie zurückzulegen.
Das UCI-Team „Hyperxite“ beim Hyperloop-Wettbewerb
Studierende der UCI haben ein röhrenförmiges Fahrzeug entwickelt, das sich effizient mit hoher Geschwindigkeit durch eine nahezu vakuumierte Röhre bewegen kann. Darüber hinaus nutzt die Kapsel leichte Kohlefaser und fortschrittliche Systeme, um zu schweben, Passagiere zu befördern und sicher anzuhalten.
Der Wettbewerb findet auf einer Teststrecke von einer Meile in Südkalifornien statt. Zudem beschleunigt jede Kapsel auf ihre Höchstgeschwindigkeit, die in Echtzeit gemeldet wird, und bremst anschließend ab.
Schließlich bewerten die Juroren die Pods hinsichtlich Geschwindigkeit, Stabilität, Bremsverhalten und Laufruhe.
Position, Geschwindigkeit und Beschleunigung des Pods
„Unser Prototyp-Pod benötigte eine zuverlässige Möglichkeit, seine Position, Geschwindigkeit und Beschleunigung in der SpaceX Hyperloop-Vakuumröhre zu messen“, erklärt Andrew Tec, Kapitän des HyperXite-Teams.
Obwohl das Team ursprünglich plante, eine Sensorfusion mit mehreren Beschleunigungsmessern und Drehgebern zur Schätzung des Pod-Verhaltens zu implementieren, bot die Ellipse-N all diese Funktionen in Industriequalität (0,1° Roll-/Nickwinkel) und in einem kompakten Format.
Der Inertialsensor bot zusätzliche wertvolle Funktionen wie GNSS-Positionierung und CAN-Bus-Protokoll.

„Wir brauchten eine Komponente, die unter nahezu Vakuum-Bedingungen zuverlässig funktioniert und sich einfach mit präzisen Sensoren integrieren lässt – die Ellipse-N hat alle Kriterien erfüllt.“ | Andrew T., Kapitän des HyperXite-Teams
Die schnelle und einfache Integration der Ellipse-N
Das Team entwickelte mit einem CompactRIO-Controller von National Instruments und empfand das öffentliche LabVIEW-Plugin von SBG als äußerst praktisch; es machte Tests und Entwicklung enorm einfach und schnell.
„Wir waren mit den Ergebnissen der Ellipse-N mehr als zufrieden. Sie war die zuverlässigste Datenquelle, die wir erhalten haben. Das Zustandsmaschinenverhalten unseres Pods war stark von seinem geschätzten Trajektorienprofil und der Zeit abhängig“, fasst der Teamkapitän zusammen.
SpaceX hat den dritten Wettbewerb für 2018 angekündigt. Darüber hinaus wird HyperXite mit einem neu gestalteten Pod antreten, um die aktualisierten Regeln des Hyperloop-Wettbewerbs zu erfüllen.
Ellipse-N
Ellipse-N ist ein kompaktes, leistungsstarkes RTK-Trägheitsnavigationssystem mit integriertem Dual-Band-, Quad-Konstellations-GNSS-Empfänger. Darüber hinaus liefert es Nick-, Roll-, Gier-, Hub- (Heave) und zentimetergenaue GNSS-Positionsdaten.
Der Ellipse-N-Sensor zeichnet sich durch seine Stärke in dynamischen Umgebungen und schwierigen GNSS-Bedingungen aus. Zudem arbeitet er bei Anwendungen mit geringerer Dynamik unter Verwendung des Magnetkompasses (Heading) effektiv.

Angebot für Ellipse-N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
