La necessità di un posizionamento accurato dei treni
I sistemi ferroviari affrontano condizioni meteorologiche estreme, vibrazioni e interferenze elettromagnetiche. Questi fattori riducono la precisione di odometri e tachimetri. I tachimetri generano punti chilometrici, ma lo slittamento dei binari, l'usura delle ruote e la deriva di taratura introducono frequentemente errori significativi.
I treni moderni richiedono aggiornamenti di posizionamento estremamente rapidi e accurati per garantire un funzionamento fluido e sicuro. I tradizionali sistemi GNSS possono a volte non riuscire a tracciare rapidi cambiamenti di posizione e velocità ad alte velocità.
I nostri prodotti di posizionamento e localizzazione offrono un'alternativa affidabile ai sistemi basati unicamente sul GNSS, garantendo una soluzione di posizionamento continua e precisa in aree a ricezione GNSS degradata o assente. Integrando i dati provenienti da accelerometri, giroscopi e altri sensori come gli odometri, questi sistemi forniscono informazioni accurate e in tempo reale sulla posizione e sulla velocità del treno, rendendoli indispensabili per le moderne operazioni ferroviarie.

Migliorare l'efficienza della metropolitana leggera e l'informazione ai passeggeri
I moderni sistemi di informazione per i passeggeri dipendono da una localizzazione del veicolo precisa e continua. Nelle aree urbane densamente edificate, il solo GNSS incontra difficoltà: gallerie, trincee ferroviarie, copertura arborea, depositi e strade in "canyon urbano" causano interruzioni del segnale e percorsi multipli (multipath). I nostri sensori inerziali risolvono questo problema, offrendo una continuità affidabile a livello di singola corsia o binario senza la necessità di installare boe di riferimento lungo i binari. Rispetto alle soluzioni basate esclusivamente sul GNSS, l'INS offre evidenti vantaggi per l'esercizio tranviario, in quanto garantisce un posizionamento senza interruzioni, mantenendo una localizzazione precisa anche in gallerie, sottopassi o stazioni provviste di pensiline. In questo modo i display informativi per i passeggeri non subiscono mai "salti", garantendo una continuità affidabile senza dover installare boe lungo i binari.
L'integrazione INS offre una forte robustezza contro il multipath: ponderando i dati inerziali e di odometria, è in grado di scartare agganci satellitari errati e prevenire improvvisi salti sulla mappa nelle strade urbane strette e difficili per il segnale, mentre il sistema di map-matching vincola la traiettoria alla geometria dei binari, sopprimendo efficacemente la deriva.

Soluzioni per sistemi di localizzazione di tram e treni
Le nostre soluzioni per il posizionamento dei treni garantiscono dati di localizzazione precisi in tempo reale per i sistemi di controllo ferroviario, incrementando l'efficienza operativa. Grazie a tecnologie GNSS e inerziali avanzate, i nostri sistemi assicurano una navigazione senza interruzioni anche all'interno delle gallerie e in ambienti a ricezione GNSS assente o degradata.
Scopri come le nostre soluzioni di posizionamento possono migliorare le tue operazioni ferroviarie!

Ekinox Micro

Ellipse-N
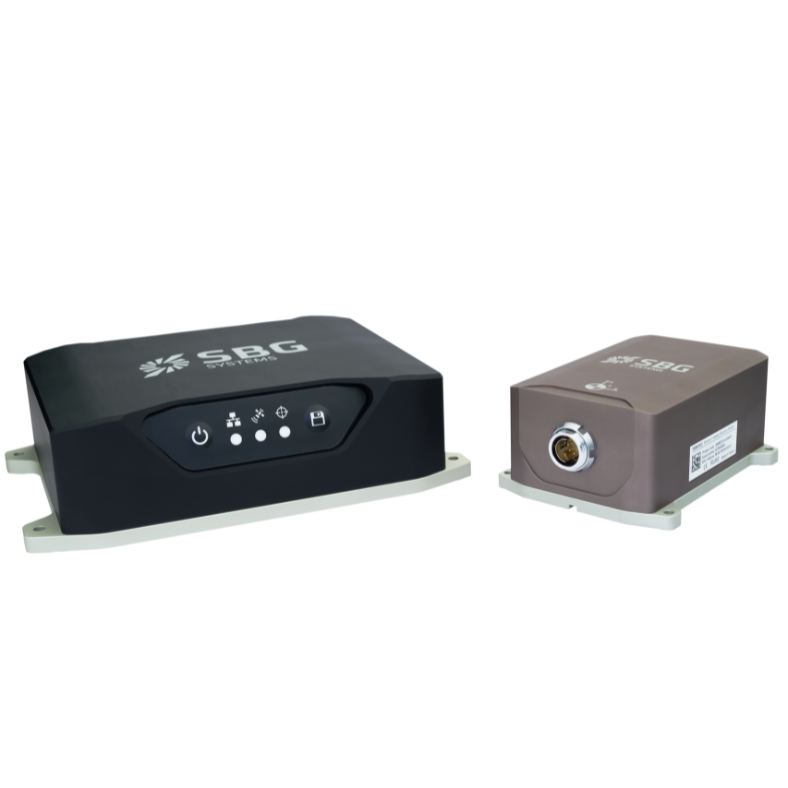
Navsight Land-Air
Scarica le schede tecniche dei prodotti
Scoprite come le nostre soluzioni resilienti e affidabili per il posizionamento dei treni possano migliorare il controllo dei treni e l'informazione ai passeggeri.
I nostri casi d'uso
SBG Systems supporta lo sviluppo e la validazione di sistemi di tracciamento ferroviario e sistemi di posizionamento dei treni con soluzioni di navigazione inerziale ad alta precisione.
Scopri come i nostri clienti hanno integrato la nostra tecnologia per migliorare le prestazioni e l'innovazione nelle applicazioni ferroviarie.

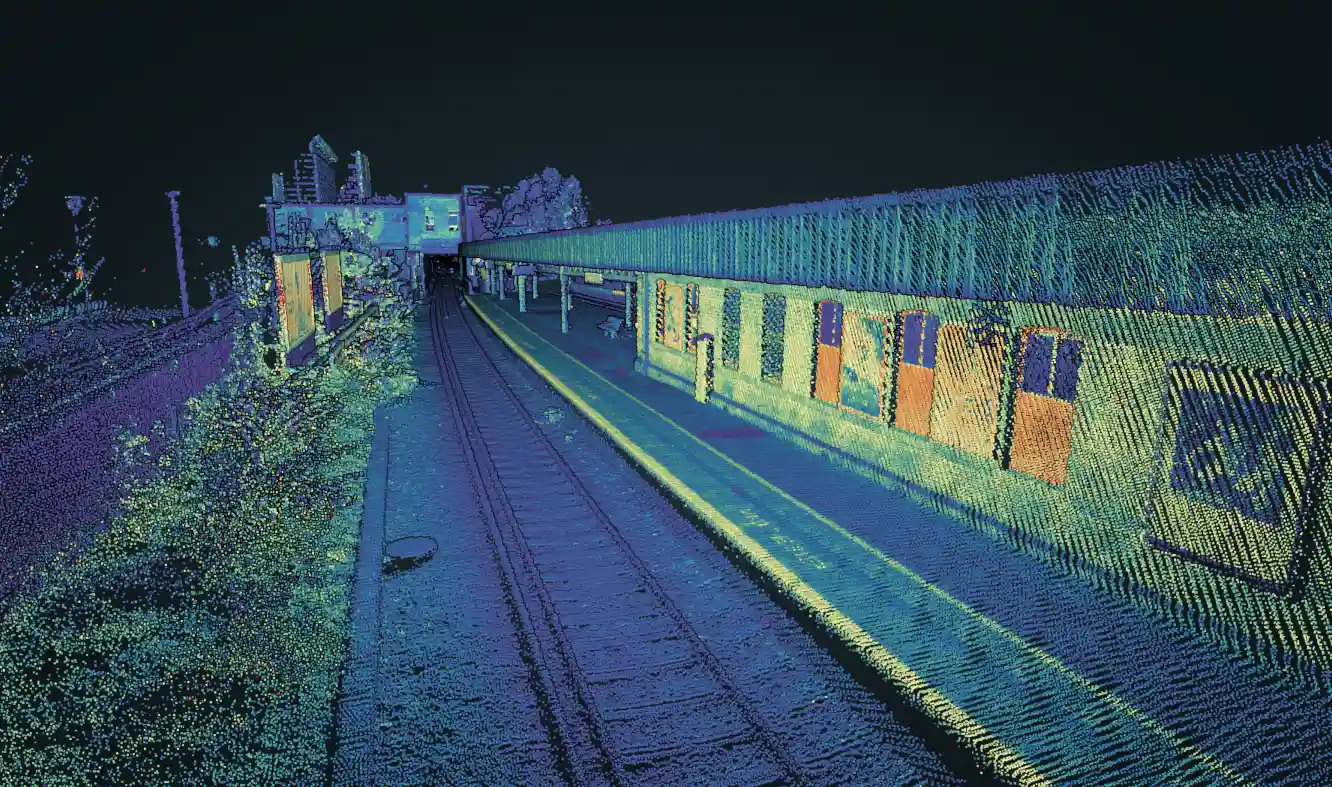
Hyperloop Challenge – Posizione, velocità e accelerazione con INS
Posizionamento ferroviario
Come Treeswift sta modernizzando le operazioni sul campo delle aziende di servizi pubblici
Mappatura mobile


Si parla di noi
Scopri come i nostri clienti e i leader del settore riconoscono SBG Systems come pioniere nelle soluzioni inerziali per applicazioni di veicoli autonomi e sistemi di posizionamento ferroviario. La nostra tecnologia innovativa combina sensori inerziali ad alte prestazioni e funzionalità GNSS, stabilendo lo standard di precisione e affidabilità in ambienti di guida complessi.



Scopri altre applicazioni dei veicoli autonomi
Le soluzioni di navigazione inerziale di SBG Systems supportano molteplici applicazioni di veicoli autonomi oltre alle tradizionali autovetture. I nostri sensori consentono di ottenere dati precisi su posizionamento, orientamento e movimento per veicoli terrestri senza conducente e robot di consegna. Trovano impiego anche su navette autonome e macchine industriali, garantendo prestazioni in tempo reale. Anche in ambienti in cui il GNSS non è disponibile, la nostra tecnologia assicura navigazione e controllo affidabili.
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sull’applicazione dedicata ai sistemi ferroviari che vi presentiamo.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Che cos'è un giroscopio?
Un giroscopio è un sensore che misura la velocità angolare—ossia la velocità con cui un oggetto ruota attorno a uno o più assi—ed è uno degli elementi costitutivi fondamentali dei sistemi di navigazione inerziale. Il suo scopo principale è fornire informazioni precise e in tempo reale sul moto rotatorio in modo che un INS o un IMU possa determinare come l'orientamento di un oggetto si evolve nel tempo.
I moderni giroscopi utilizzati nella navigazione, in particolare nei settori aerospaziale, della difesa, marino e della robotica, si basano tipicamente su MEMS (Micro-Electro-Mechanical Systems) o su tecnologie ottiche come FOG (Fiber Optic Gyroscopes) e RLG (Ring Laser Gyroscopes). Sebbene i loro principi fisici differiscano, tutti sfruttano lo stesso concetto fondamentale: quando un sistema ruota, il sensore rileva l'effetto inerziale risultante e lo converte in un segnale elettrico.
In un giroscopio MEMS, minuscole strutture vibranti, spesso masse di silicio guidate a specifiche frequenze di risonanza, subiscono forze di Coriolis quando il dispositivo ruota. Queste forze provocano variazioni misurabili nei pattern di vibrazione, che vengono tradotte in informazioni sulla velocità angolare. Nei giroscopi ottici, la luce che viaggia in direzioni opposte lungo un anello chiuso subisce sfiati di fase quando il sistema ruota; questo effetto Sagnac consente misurazioni della rotazione estremamente accurate e stabili alla deriva senza alcuna parte in movimento.
I giroscopi alimentano dati cruciali negli algoritmi di un sistema di navigazione inerziale, consentendo al sistema di calcolare l'assetto (beccheggio, rollio e imbardata). Se combinati con gli accelerometri, formano un'IMU, che fornisce una capacità completa di rilevamento del movimento. I giroscopi di alta qualità riducono la deriva, migliorano la stabilità e consentono al sistema di navigazione di funzionare in modo affidabile anche in ambienti privi di GPS. In applicazioni come la guida di UAV, munizioni circuitanti (loitering munitions), controllo di AUV, compensazione del beccheggio marittimo (heave compensation) o navigazione di veicoli autonomi, l'accuratezza del giroscopio influisce direttamente sulla capacità del sistema di mantenere una traiettoria precisa e stabile.
Che cos'è un'IMU?
Un'Unità di Misura Inerziale (IMU) è un modulo sensore compatto che misura il movimento e l'orientamento di una piattaforma catturandone le accelerazioni lineari e le velocità di rotazione angolare. Nella sua essenza, un'IMU integra tre accelerometri e tre giroscopi disposti lungo assi ortogonali per fornire sei gradi di misura.
Gli accelerometri rilevano come la piattaforma accelera nello spazio, mentre i giroscopi ne tracciano la rotazione. Elaborando insieme queste misurazioni, un'IMU fornisce informazioni precise sui cambiamenti di velocità, assetto e rotta senza fare affidamento su alcun segnale esterno. Ciò rende le IMU essenziali per la navigazione in ambienti in cui il GPS non è disponibile, non è affidabile o è intenzionalmente negato. Le loro prestazioni dipendono fortemente dalla qualità del sensore, dalla calibrazione e da come vengono controllati gli errori, come bias, rumore, fattori di scala e disallineamenti.
Le IMU di alta qualità includono calibrazione avanzata, compensazione termica, filtraggio delle vibrazioni e meccanismi di stabilità del bias per garantire che gli errori non si accumulino rapidamente nel tempo. Grazie a queste caratteristiche, le IMU sono utilizzate in un'ampia gamma di applicazioni—dai UAV, munizioni circuitanti e veicoli autonomi agli AUV, alla robotica e ai sistemi di stabilizzazione industriale—fornendo una consapevolezza robusta e continua del movimento e dell'orientamento anche nelle condizioni operative più difficili.
