INS für das Projekt zur zertifizierbaren Zugortung (CLUG) ausgewählt
SBG INS/GNSS für zertifizierbares Zuglokalisierungsprojekt (CLUG) unter der Leitung großer europäischer Eisenbahnunternehmen ausgewählt.
„SBG Systems liefert ausgezeichnete Trägheitssensoren. Es war uns wichtig, mit einem zuverlässigen, lokalen Anbieter zusammenzuarbeiten.“ | Valentin B. – Projektleiter für Zuglokalisierung bei der SNCF
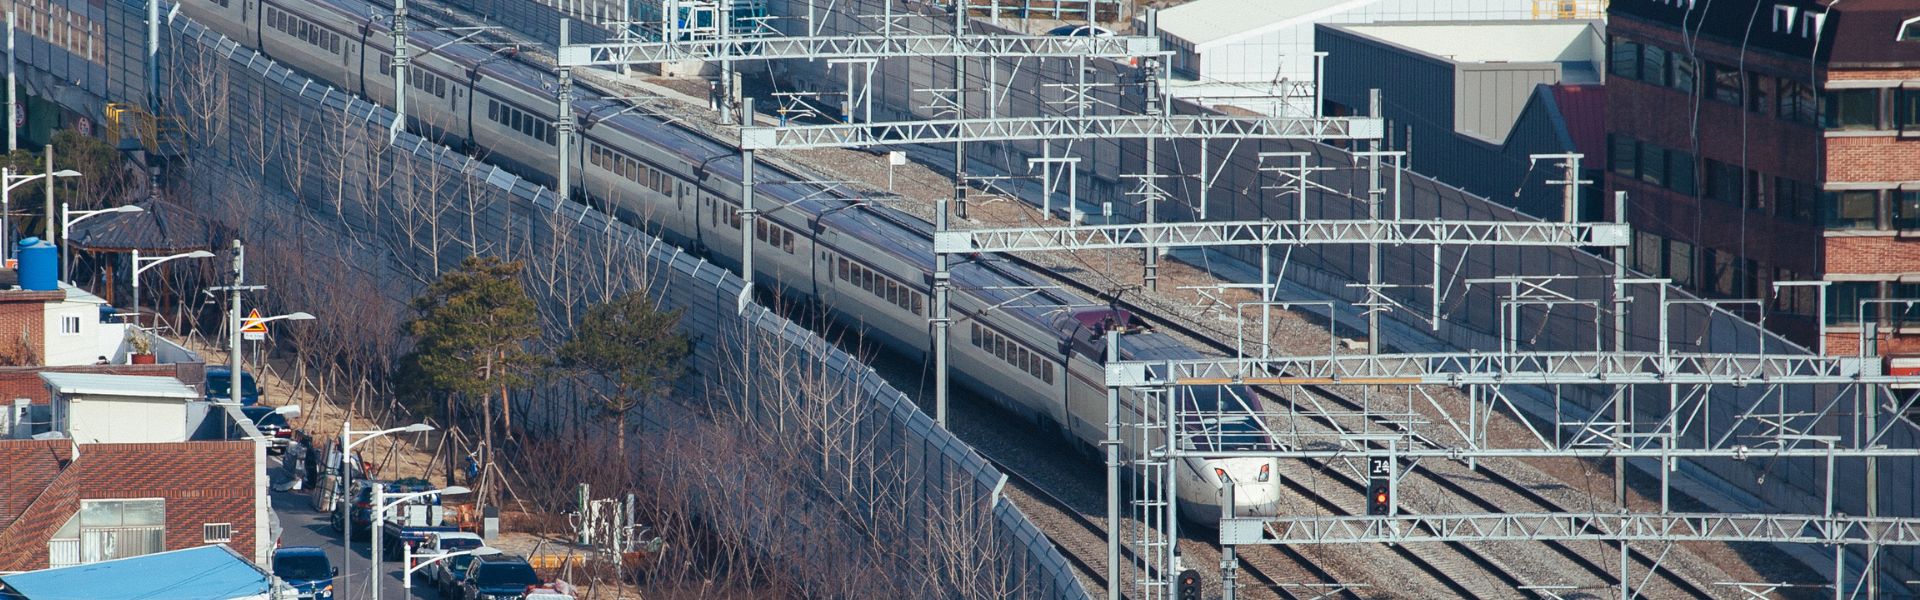
Mit der Digitalisierung der Transportdienstleistungen wird die Echtzeit-Zuglokalisierung für den europäischen Bahnsektor und europäische Reisende immer wichtiger.
Derzeit basiert die Position des Zuges für Signalisierungszwecke auf gleisseitigen Einrichtungen wie Gleisstromkreisen oder Achszählern, die in bestimmten Abständen entlang der Eisenbahnstrecke montiert sind. Der Einsatz von GNSS könnte den Ausschlag für das europäische Schienennetz geben.
Was ist das CLUG-Projekt?
Das CLUG-Projekt steht für „Certifiable Localization Unit with GNSS“.
Es handelt sich um ein zweijähriges Projekt (Beginn Januar 2020), das ein großes und umfassendes Konsortium aus verschiedenen Partnern zusammenbringt, darunter Eisenbahnunternehmen (SNCF, DB NETZ und SBB), Eisenbahnsignaltechnik-Unternehmen (CAF und Siemens), Navigationsspezialisten (Airbus Defence and Space, Naventik, FDC), ein Forschungsinstitut (ENAC) und ein Zertifizierungsexperte (Navcert).
Es kombiniert GNSS mit anderen Sensoren wie IMU und Odometrie, um eine kontinuierliche und präzise Zuglokalisierung zu ermöglichen. Darüber hinaus könnte sich diese Lokalisierung nahtlos in das künftige European Rail Traffic Management System (ERTMS) integrieren.
Das von der EU finanzierte CLUG-Projekt bewertet die Entwicklung einer ausfallsicheren Bords-Lokalisierungseinheit mit den folgenden 4 Merkmalen:
– Eine ausfallsichere Multisensor-Lokalisierungseinheit an Bord, bestehend aus einem Navigationskern (IMU, Tachometer usw.), der über GNSS, Gleiskarte und eine minimale Anzahl von Referenzpunkten referenziert wird;
– Ein kontinuierliches Lokalisierungssystem an Bord, das Standort, Geschwindigkeit und andere Dynamiken des Zuges liefert;
– Betriebsbereit und interoperabel im gesamten europäischen Schienennetz;
– Es wird mit dem aktuellen ERTMS TSI oder dessen zukünftigen Entwicklungen kompatibel sein.
Warum könnte dies für das europäische Eisenbahnnetz eine bahnbrechende Neuerung sein?
Durch die erhebliche Reduzierung der streckenseitigen Ausrüstung – was auch weniger empfindliche und anfällige Geräte bedeutet – sowie durch die Verbesserung der Ortungsleistung könnte sich das CLUG-Projekt als bahnbrechender Meilenstein für das europäische Eisenbahnnetz erweisen.
Letztendlich ist dieses Projekt die Schlüsseltechnologie für die zukunftssichere Entwicklung der Digitalisierung und Automatisierung im Eisenbahnverkehr.
Effizienz, Pünktlichkeit und Sicherheit: Diese zukunftsweisende Eisenbahntechnologie wird den gestiegenen Mobilitätsbedürfnissen aller europäischen Reisenden gerecht und bietet ihnen ein verbessertes Kundenerlebnis.
Projekt zur Lokalisierung von Zügen (CLUG) unter der Leitung großer europäischer Eisenbahnunternehmen
Zwei verschiedene Trägheitsnavigationssysteme unterstützen die Experimente im Rahmen des CLUG-Projekt. Zudem schätzte die SNCF die Zusammenarbeit mit einem zuverlässigen, lokalen Anbieter wie SBG Systems.
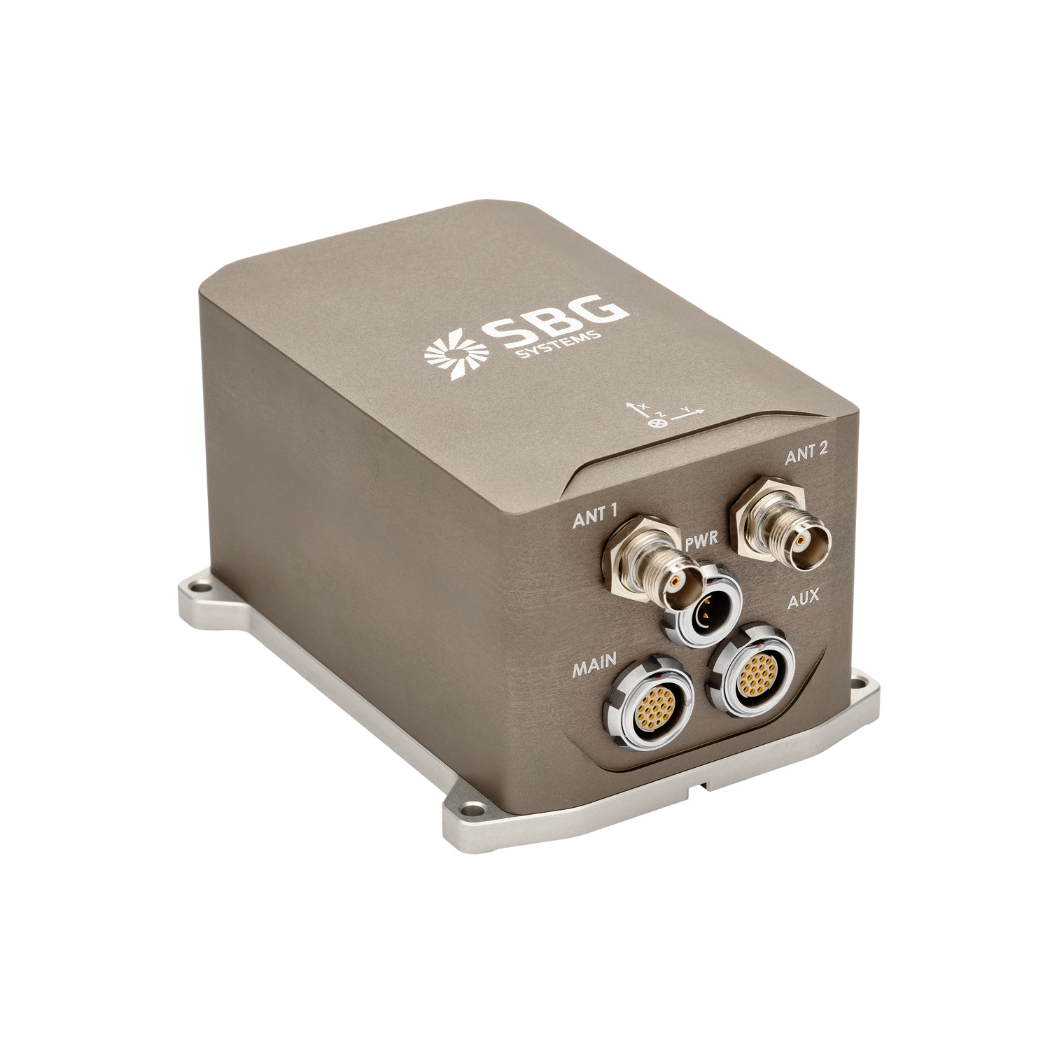
Erstens bietet das Apogee-D ein All-in-One-INS mit einem dreifrequenten GNSS-Empfänger. Es liefert hochpräzise Lagesdaten (0,008°), einen echten Kurs (0,015°) und Positionsdaten.
Zweitens fungiert das Ekinox-E als extern gestütztes INS. Darüber hinaus können Anwender es an einen beliebigen externen GNSS-Empfänger ihrer Wahl anschließen. Es liefert in Echtzeit Lagedaten von bis zu 0,02°. Zusätzlich ist es mit einem GNSS-Empfänger gekoppelt, um einen wahren Kurs (0,05°) und eine kontinuierliche Position bei GNSS-Ausfällen zu gewährleisten.
Das CLUG-Team schließt zudem zur Erhöhung der Genauigkeit – insbesondere in langen Tunneln – an beide INS einen Wegmesser (Odometer) an. Darüber hinaus nutzen sie die Rohdaten des INS zur Leistungssteigerung.
Schließlich hat Airbus Defence and Space den Lokalisierungsalgorithmus entworfen. Sie verwenden nachbearbeitete Trägheits- und GNSS-Daten des Apogee als Referenz für Tests.
Wie alle Trägheitssensoren von SBG profitieren das Apogee-D und das Ekinox-E von einem umfassenden Test-, Prüf- und Kalibrierungsprozess.
Jeder Sensor wird individuell von -40 °C bis 85 °C kalibriert und mit seinem Kalibrierbericht ausgeliefert. Sensoren werden getestet, und nur solche, die den Spezifikationen entsprechen, werden ausgeliefert. Dieser Prozess gewährleistet ein Höchstmaß an Zuverlässigkeit.
INS von SBG Systems zur Zuglokalisierung eingesetzt
Apogee- und Ekinox INS liefern in Echtzeit fusionierte Daten und ermöglichen ein Post-Processing mit einem integrierten Datenlogger. Darüber hinaus vereinfacht die hauseigene PPK-Software Qinertia von SBG das Post-Processing. Qinertia enthält eine einzigartige VBS-Funktion zur automatischen Korrekturintegration.
Darüber hinaus verwandelt VBS die Korridorkartierung von Hunderten von Kilometern Eisenbahnstrecken in einen nahtlosen Prozess. Die Endergebnisse dieses Versuchs werden im Dezember 2021 erwartet.
Verfolgen Sie schließlich jeden Schritt dieses technischen Weges auf der CLUG-Website und in den sozialen Netzwerken.
Apogee-D
Die Ellipse-D ist ein Trägheitsnavigationssystem, das ein Dual-Antennen- und Dual-Frequenz-RTK-GNSS integriert. Unser INS ist mit unserer Post-Processing-Software Qinertia kompatibel.
Entwickelt für robotische und geodätische Anwendungen, kann es den Odometer-Eingang mit Pulse oder CAN OBDII kombinieren, um die Koppelnavigation-Genauigkeit zu erhöhen.
Angebot für Apogee-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Was ist GNSS-Post-Processing?
GNSS-Post-Processing, oder auch PPK, ist ein Verfahren, bei dem die auf einem GNSS-Empfänger aufgezeichneten Rohdaten nach der Datenerfassung ausgewertet werden. Sie können mit anderen GNSS-Messdatenquellen kombiniert werden, um selbst in anspruchsvollsten Umgebungen die vollständigste und präziseste kinematische Trajektorie für diesen GNSS-Empfänger zu ermitteln.
Bei diesen anderen Quellen kann es sich um eine lokale GNSS-Basisstation am oder in der Nähe des Datenerfassungsprojekts handeln oder um bestehende Referenzstationen (CORS – Continuously Operating Reference Stations), wie sie typischerweise von Behörden und/oder kommerziellen CORS-Netzwerkanbietern bereitgestellt werden.
Eine Post-Processing Kinematic (PPK)-Software kann frei verfügbare GNSS-Satelliten-Umlaufbahn- und Taktinformationen nutzen, um die Genauigkeit weiter zu verbessern. PPK ermöglicht die präzise Bestimmung des Standorts einer lokalen GNSS-Basisstation in einem absoluten globalen Koordinatenreferenzrahmen-Datum, das verwendet wird.
Die PPK-Software kann zudem komplexe Transformationen zwischen verschiedenen Koordinatenreferenzsystemen zur Unterstützung von Ingenieurprojekten durchführen.
Mit anderen Worten: Es ermöglicht den Zugriff auf Korrekturen, erhöht die Genauigkeit des Projekts und kann sogar Datenverluste oder Fehler, die während der Vermessung oder der Installation nach dem Einsatz entstanden sind, beheben.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist der Unterschied zwischen RTK und PPK?
Real-Time Kinematic (RTK) ist eine Positionierungstechnik, bei der GNSS-Korrekturdaten fast in Echtzeit übertragen werden, typischerweise über einen Korrekturdatenstrom im RTCM-Format. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität sicherzustellen.
Der größte Vorteil von PPK gegenüber der RTK-Nachbearbeitung besteht darin, dass die Datenverarbeitungsschritte während der Nachbearbeitung optimiert werden können, einschließlich der Vorwärts- und Rückwärtsverarbeitung, während bei der Echtzeitverarbeitung jede Unterbrechung oder Inkompatibilität bei den Korrekturen und deren Übertragung zu einer geringeren Positionsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-Nachbearbeitung (PPK) gegenüber Echtzeit (RTK) besteht darin, dass das im Feld eingesetzte System keine Datenverbindung bzw. kein Funkmodul benötigt, um die von CORS stammenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Das größte Hindernis für den Einsatz der Nachbearbeitung ist die Anforderung, dass die Endanwendung auf die Umgebung einwirken muss. Kann Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit verkraften, die zur Erstellung einer optimierten Flugbahn erforderlich ist, wird sich die Datenqualität all Ihrer Ergebnisse erheblich verbessern.
