A necessidade de um posicionamento preciso de trens
Os sistemas ferroviários enfrentam condições climáticas extremas, vibrações e interferência eletromagnética. Esses fatores reduzem a precisão de hodômetros e tacômetros. Os tacômetros geram pontos quilométricos, mas o deslizamento ferroviário, o desgaste das rodas e a deriva de calibração frequentemente introduzem erros significativos.
Os trens modernos exigem atualizações de posicionamento extremamente rápidas e precisas para garantir uma operação suave e segura. Os sistemas GNSS tradicionais às vezes podem falhar no rastreamento de mudanças rápidas de posição e velocidade em altas velocidades.
Nossos produtos de posicionamento e localização oferecem uma alternativa confiável aos sistemas exclusivamente GNSS, garantindo uma solução de posicionamento contínua e precisa em áreas sem cobertura GNSS. Ao integrar dados de acelerômetros, giroscópios e outros sensores, como hodômetros, esses sistemas fornecem informações precisas e em tempo real sobre a posição e a velocidade do trem, tornando-os indispensáveis para as operações ferroviárias modernas.

Aumentando a eficiência dos trens leves e a informação ao passageiro
Os sistemas modernos de informação ao passageiro dependem da localização precisa e contínua do veículo. Em áreas urbanas densas, o GNSS sozinho enfrenta dificuldades: túneis, trincheiras, cobertura de árvores, depósitos e ruas em "câinions urbanos" causam perdas de sinal e multicaminhamento. Nossos sensores inerciais resolvem isso, proporcionando continuidade confiável em nível de faixa e trilho, sem a necessidade de implantar balizas ao longo dos trilhos. Em comparação com soluções exclusivamente GNSS, o INS oferece vantagens claras para operações de bondes e VLTs, pois garante posicionamento sem lacunas, mantendo a localização precisa mesmo em túneis, passagens subterrâneas ou estações com coberturas. Assim, as telas de informação ao passageiro nunca "pulam", entregando uma continuidade confiável sem a necessidade de implantar balizas ao longo dos trilhos.
A integração de INS oferece robustez contra o multicaminhamento: ao ponderar os dados inerciais e de odometria, o sistema pode rejeitar correções de satélite defeituosas e evitar saltos repentinos no mapa em ruas urbanas estreitas e desafiadoras em termos de sinal, enquanto o casamento de mapas restringe a trajetória à geometria do trilho, suprimindo efetivamente a deriva.

Soluções para sistemas de posicionamento de trens e VLTs
Nossas soluções de posicionamento ferroviário garantem dados de localização precisos e em tempo real para sistemas de controle de trens, aumentando a eficiência operacional. Com tecnologia GNSS e inercial avançada, nossos sistemas garantem navegação contínua mesmo em túneis e ambientes com restrição GNSS.
Descubra como nossas soluções de posicionamento podem aprimorar suas operações ferroviárias!

Ekinox Micro

Ellipse-N
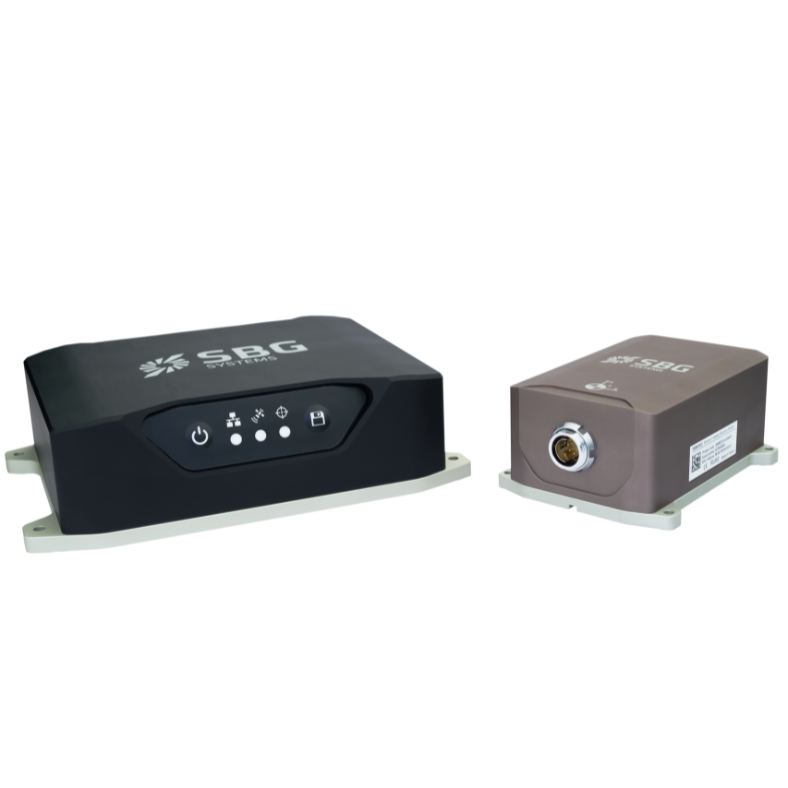
Navsight Land-Air
Baixe as fichas técnicas dos produtos
Explore como nossas soluções robustas e resilientes de posicionamento de trens podem aprimorar o controle ferroviário e a informação aos passageiros.
Nossos casos de uso
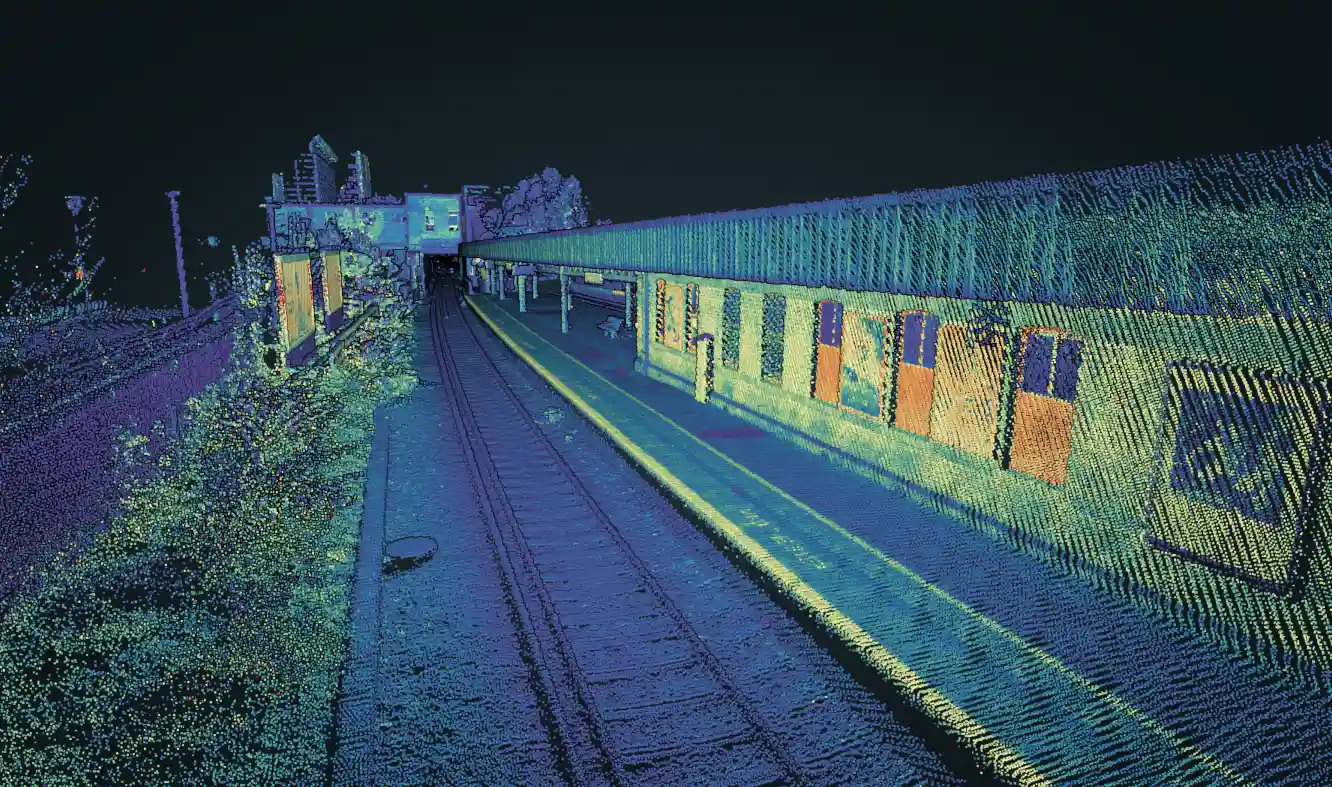
A SBG Systems apoia o desenvolvimento e a validação de sistemas de rastreamento ferroviário e sistemas de posicionamento de trens com soluções de navegação inercial de alta precisão.
Descubra como nossos clientes integraram nossa tecnologia para aprimorar o desempenho e a inovação em aplicações ferroviárias.




Eles falam sobre nós
Descubra como nossos clientes e líderes da indústria reconhecem a SBG Systems como pioneira em soluções inerciais para aplicações em veículos autônomos e sistemas de posicionamento ferroviário. Nossa tecnologia inovadora combina sensores inerciais de alto desempenho e recursos GNSS, estabelecendo o padrão de precisão e confiabilidade em ambientes de condução complexos.



Explore outras aplicações de veículos autônomos
As soluções de navegação inercial da SBG Systems dão suporte a diversas aplicações de veículos autônomos além dos carros de passeio tradicionais. Nossos sensores fornecem dados precisos de posicionamento, orientação e movimento para veículos terrestres não tripulados e robôs de entrega. Eles também atendem a ônibus autônomos e máquinas industriais com desempenho em tempo real. Mesmo em ambientes sem sinal GNSS, nossa tecnologia garante navegação e controle confiáveis.
Você tem alguma dúvida?
Bem-vindo à nossa seção de FAQ! Aqui, você encontrará respostas para as perguntas mais frequentes sobre a aplicação de sistemas ferroviários que destacamos.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
O que é um giroscópio?
Um giroscópio é um sensor que mede a velocidade angular — a taxa na qual um objeto gira em torno de um ou mais eixos — e é um dos componentes fundamentais dos sistemas de navegação inercial. Seu principal objetivo é fornecer informações precisas e em tempo real sobre o movimento rotacional para que um INS ou IMU possa determinar como a orientação de um objeto evolui ao longo do tempo.
Os giroscópios modernos utilizados na navegação, especialmente nos setores aeroespacial, de defesa, marítimo e de robótica, são tipicamente baseados em tecnologias MEMS (Micro-Electro-Mechanical Systems) ou ópticas, como FOG (giroscópios de fibra óptica) e RLG (giroscópios a laser de anel). Embora seus princípios físicos sejam diferentes, todos exploram o mesmo conceito fundamental: quando um sistema rotaciona, o sensor detecta o efeito inercial resultante e o converte em um sinal elétrico.
Em um giroscópio MEMS, estruturas diminutas em vibração — frequentemente massas de silício acionadas em frequências de ressonância específicas — sofrem forças de Coriolis quando o dispositivo rotaciona. Essas forças causam alterações mensuráveis nos padrões de vibração, que são traduzidas em informações de taxa angular. Nos giroscópios ópticos, a luz que viaja em direções opostas ao longo de um circuito fechado sofre desvios de fase quando o sistema rotaciona; esse efeito Sagnac permite medições de rotação extremamente precisas e livres de deriva, sem nenhuma peça móvel.
Os giroscópios fornecem dados cruciais para os algoritmos de um sistema de navegação inercial, permitindo que o sistema calcule a atitude (inclinação lateral, arfagem e guinada). Quando combinados com acelerômetros, eles formam uma IMU, que oferece capacidade abrangente de detecção de movimento. Giroscópios de alta qualidade reduzem a deriva, aumentam a estabilidade e permitem que o sistema de navegação funcione de maneira confiável mesmo em ambientes sem sinal GPS. Em aplicações como orientação de VANTs, munições loitering, controle de AUVs, compensação de caturro marítimo ou navegação de veículos autônomos, a precisão do giroscópio impacta diretamente a capacidade do sistema de manter uma trajetória precisa e estável.
O que é uma IMU?
Uma Unidade de Medição Inercial (IMU) é um módulo de sensor compacto que mede o movimento e a orientação de uma plataforma capturando suas acelerações lineares e taxas de rotação angular. Em sua essência, uma IMU integra três acelerômetros e três giroscópios dispostos ao longo de eixos ortogonais para fornecer seis graus de medição.
Os acelerômetros detectam como a plataforma acelera no espaço, enquanto os giroscópios acompanham como ela rota. Ao processar essas medições em conjunto, uma IMU fornece informações precisas sobre mudanças de velocidade, atitude e direção (heading) sem depender de sinais externos. Isso torna as IMUs essenciais para a navegação em ambientes onde o GPS está indisponível, não confiável ou intencionalmente bloqueado. Seu desempenho depende fortemente da qualidade do sensor, da calibração e de quão bem os erros — como vieses, ruído, fatores de escala e desalinhamientos — são controlados.
IMUs de alto desempenho incluem calibração avançada, compensação térmica, filtragem de vibração e mecanismos de estabilidade de polarização para garantir que os erros não se acumulem rapidamente ao longo do tempo. Devido a essas características, as IMUs são utilizadas em uma ampla gama de aplicações—desde UAVs, munições de espera e veículos autônomos até AUVs, robótica e sistemas de estabilização industrial—fornecendo monitoramento robusto e contínuo de movimento e orientação mesmo nas condições operacionais mais severas.
