列车精确定位,以提升控制系统性能

铁路行业正在经历显著的技术进步,从而在全球范围内实现更高效、更可靠的铁路运输系统。在这些创新中,精确的有轨电车和列车定位解决方案已成为现代铁路系统顺畅运行的关键。

SBG Systems 提出的定位和导航解决方案非常适合满足美国实施列车自动防护系统 (PTC) 以及欧洲 ETCS 项目持续发展带来的下一代铁路挑战的需求。

作为高性能运动、导航和控制系统的领导者,我们开发了先进的列车定位解决方案,能够在 GNSS 信号无法覆盖的环境中运行。我们惯性解决方案的稳健性正在通过提高精度和效率来改变铁路运输。

精确的列车定位源对于各种作业至关重要。从轨道维护和监测到未来的自动列车。此外,它们提高了系统可靠性,这对于诸如 ETCS(欧洲列车控制系统)等信号系统至关重要。列车必须高效地导航复杂的铁路网络,通常是在传统 GNSS 信号不可靠或完全不可用的环境中,例如隧道、市区或山区。为了补偿 GNSS 误差,IMU 传感器与里程计融合允许系统通过使用惯性数据在这些中断期间保持精确定位。

首页 车辆 有轨电车和火车的定位

准确确定列车位置的必要性

铁路系统会遭遇极端天气、振动和电磁干扰。这些因素会降低里程表和转速计的精度。转速计可生成公里点,但铁路滑行、车轮磨损和校准漂移经常会引入重大误差。

现代列车需要极其快速和准确的定位更新,以确保运行平稳安全。传统的 GNSS 系统有时无法在高速下追踪位置和速度的快速变化。

我们的定位和位置产品为仅靠 GNSS 的系统提供了一种可靠的替代方案,确保在 GNSS 盲区中提供持续且准确的定位解决方案。通过集成来自加速度计、陀螺仪以及其他传感器(如里程表)的数据,这些系统可提供关于列车位置和速度的准确实时信息,这使得它们对于现代铁路运营不可或缺。

了解我们的解决方案
列车定位

提高轻轨运营效率和乘客信息服务

现代乘客信息系统依赖于精确、持续的车辆定位。在密集的城市中,仅靠 GNSS 举步维艰:隧道、路堑、树木遮挡、车场和“城市峡谷”街道会导致信号丢失和多径效应。我们的惯性传感器解决了这一问题——在无需沿铁轨部署信标的情况下,提供可靠的车道/轨道级连续性。与纯 GNSS 解决方案相比,INS 为有轨电车运营提供了明显的优势,因为它确保了无缝隙定位,即使在隧道、地道或带顶棚的车站也能保持准确的位置。因此,乘客信息显示屏绝不会“跳变”,在无需沿铁轨部署信标的情况下提供可靠的连续性。

INS 集成具有强大的抗多径能力:通过对惯性和里程计数据进行加权,它可以剔除错误的卫星定位结果,并防止在信号受阻的狭窄城市街道中发生突然的地图跳变,而地图匹配则将轨迹限制在轨道几何形状内,从而有效抑制漂移。

请向我们介绍一下您的项目
有轨电车跟踪系统

列车定位系统对确保运营顺畅至关重要

准确的定位数据对于监测铁路线路状况和进行维护至关重要。我们的解决方案可帮助铁路运营商追踪接触网(架空线路)异常或轨道磨损的确切位置。它们能够实现更快、更高效的维护作业,并降低与轨道状况相关的事故风险。由于完全没有 GNSS 信号,隧道是铁路定位系统最具挑战性的环境之一。我们的定位解决方案可在隧道中提供可靠的定位数据,使列车无需外部信号即可安全、高效地穿过这些区域。

恒定定位 在隧道、地下通道和城市峡谷中实现精准定位
成本控制 通过消除对轨道旁信标的需求,降低了基础设施成本。
可靠的信息服务 弥补 GNSS 信号中断,确保不间断的乘客信息服务
更准确的预计到达时间 利用更平滑、无漂移的位置数据连续性,改进预计到达时间(ETA)预测

有轨电车和火车定位系统解决方案

我们的列车定位解决方案为列车控制系统提供精确的实时位置数据,从而提升运营效率。凭借先进的 GNSS 和惯性技术,我们的系统甚至能在隧道和 GNSS 不可用环境中确保无缝导航。

了解我们的定位解决方案如何改善您的铁路运营!

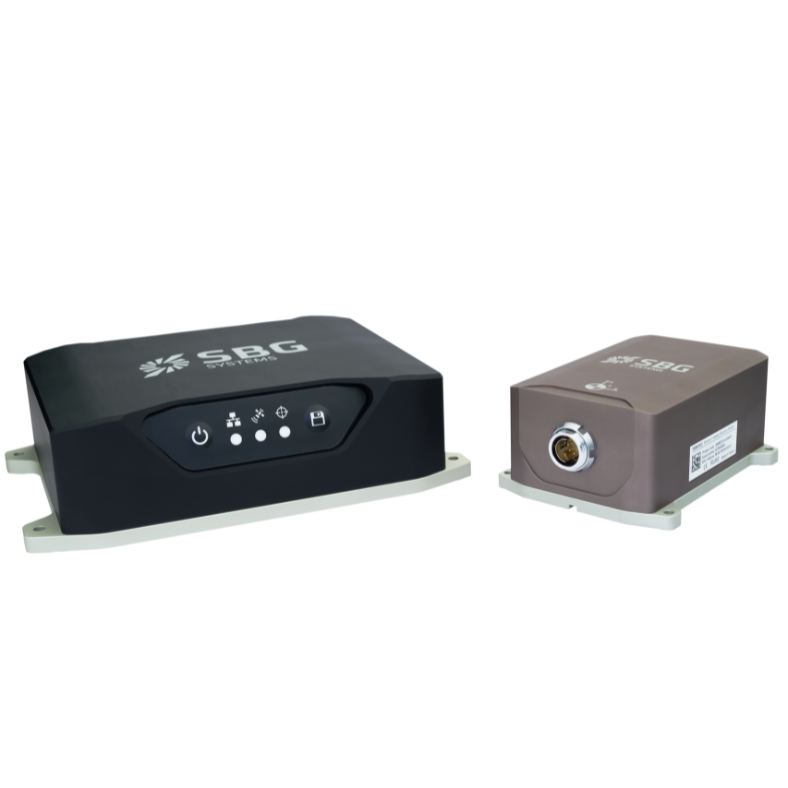
Ekinox Micro INS 迷你单元右侧

Ekinox Micro

Ekinox Micro 是一款紧凑型高性能 INS,配备双天线 GNSS,在任务关键型应用中提供无与伦比的精度和可靠性。
INS 内置 GNSS 单/双天线 0.015° 横滚角和俯仰角 0.05° 航向
探索
Ekinox Micro
Ellipse N INS 迷你单元右侧视图

Ellipse-N

Ellipse-N 是一款紧凑、高性能的单天线 GNSS,可提供精确的厘米级定位和强大的导航能力。
INS 单天线 RTK GNSS 0.05° 横滚角与俯仰角 0.2° 航向
探索
Ellipse-N
Navsight 陆地航空 Apogee 级 INS GNSS 正面

Navsight Land-Air

Navsight Land-Air 是一种运动和导航解决方案,旨在让测量人员的移动数据采集更加轻松。
INS 嵌入式 GNSS 运行专有的导航算法 0.02° 横滚角与俯仰角(RTK)
探索
Navsight Land-Air

下载产品数据表

了解我们的列车定位解决方案如何凭借其高可靠性和稳健性,提升列车控制和乘客信息服务。

我们的应用场景

SBG Systems 凭借高精度惯性导航解决方案,支持铁路追踪系统和列车定位系统的开发与验证。
了解我们的客户如何集成我们的技术,以提升铁路应用中的性能与创新。

SNCF

用于列车定位测试的 GNSS/INS

列车定位
CLUG 项目列车本土化
科尔德尔

使用 Quanta Plus 和 Qinertia 进行铁路维护

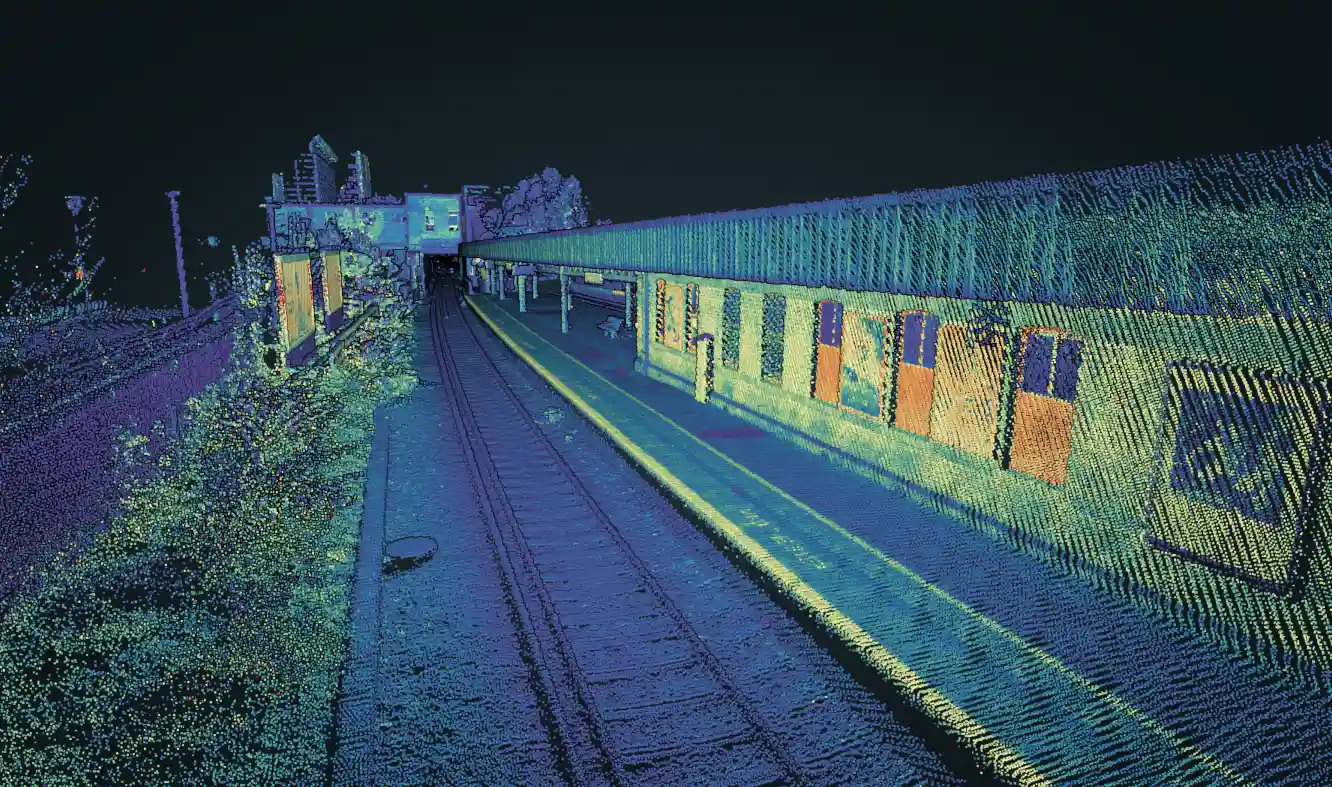
激光雷达测绘
用于铁路养护的带建模运动包络线的激光雷达点云
HyperXite

Hyperloop 挑战赛——位置、速度和加速度与INS

铁路定位
“超回路列车舱”示例
树雨燕

Treeswift 如何推动公用事业现场运营现代化

移动测绘
公用事业现场技术人员在进行植被管理检查时佩戴了Treeswift Swiftpack AI驱动的激光雷达设备
TREALIS

TREALIS 结合 Apogee Navsight 的钢轨缺陷检测

有轨电车和火车的定位
TREALIS检测列车正在法国铁路网络上进行轨道缺陷检测
GapEOD

GapEOD 如何借助 Ellipse 实现更安全的地球物理勘测

有轨电车和火车的定位
GapEOD 的系统已启动并正在运行
查看所有用例

他们在谈论我们

了解我们的客户和行业领袖如何认可 SBG Systems 是自动驾驶汽车应用和铁路定位系统惯性解决方案的先驱。我们的创新技术结合了高性能惯性传感器和 GNSS 功能,树立了复杂驾驶环境中精度和可靠性的标准。


WarnowstromerAI 自动驾驶渡轮项目标志
WarnowstromerAI
“Ekinox Micro 是推动城市地区自动船舶航行的最佳传感器设备。”
WarnowstromerAI 团队
Logo GapEOD 调查
GapEOD
“总体而言,SBG解决方案非常符合我们的应用要求。它提供了我们所需的方向稳定性和精度,并在日常运行中,在所有平台上都表现得非常可靠。”
玛丽-莉斯·蒂尔克,项目经理
滑铁卢大学
“来自 SBG Systems 的 Ellipse-D 易于使用、非常精准且稳定,并且外形小巧——所有这些对于我们的 WATonoTruck 开发至关重要。”
阿米尔·K,教授兼主任

探索其他自动驾驶汽车的应用

SBG Systems 的惯性 navigation 解决方案不仅适用于传统乘用车,还支持众多自主车辆应用。我们的传感器为无人地面车辆和配送机器人提供精确的位置、姿态和运动数据。它们还能为自动驾驶穿梭巴士和工业机械提供实时的性能表现。即使在 GNSS 信号受限的环境中,我们的技术也能确保可靠的导航与控制。


你有问题吗?

欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们重点介绍的铁路系统应用程序的常见问题解答。

INS 是否支持接收来自外部辅助传感器的输入?

惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。

这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。

这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。

什么是陀螺仪?

陀螺仪是一种测量角速度的传感器——即物体围绕一个或多个轴旋转的速率——并且是惯性导航系统(INS)的基本组成部分之一。它的核心目的是提供关于旋转运动的精确实时信息,以便 INS 或 IMU 能够确定物体随时间推移的姿态变化。

导航中使用的现代陀螺仪,尤其是航空航天、国防、船舶和机器人技术中使用的陀螺仪,通常是 MEMS(微机电系统)或诸如FOG(光纤陀螺仪)和 RLG(环形激光陀螺仪)之类的光学技术。虽然它们的物理原理不同,但它们都利用了相同的基本概念:当系统旋转时,传感器会检测由此产生的惯性效应并将其转换为电信号。

在 MEMS 陀螺仪中,微小的振动结构(通常是以特定谐振频率驱动的硅质量)在设备旋转时会受到科里奥利力的作用。这些力会导致振动模式发生可测量的变化,进而转化为角速率信息。在光学陀螺仪中,沿闭合回路反向传播的光在系统旋转时会产生相移;这种萨尼亚克效应无需任何活动部件即可实现极其准确且漂移稳定的旋转测量。

陀螺仪将关键数据馈送到惯性导航系统的算法中,使系统能够计算姿态(横滚、俯仰和偏航)。当与加速度计结合时,它们形成 an IMU,提供全面的运动感知能力。高质量的陀螺仪可减少漂移、增强稳定性,并使导航系统即使在 GPS 信号遮挡的环境中也能可靠地运行。在无人机引导、巡飞弹、AUV 控制、海上升沉补偿或自动驾驶汽车导航等应用中,陀螺仪的精度直接影响系统保持精确稳定轨迹的能力。

什么是 IMU?

惯性测量单元 (IMU) 是一种紧凑型传感器模块,通过捕获平台的线加速度和角旋转速率来测量平台的运动和方位。在其核心,IMU 集成了沿正交轴排列的三个加速度计和三个陀螺仪,以提供六个自由度的测量。

加速度计感测平台在空间中的加速度,而陀螺仪则追踪其旋转方式。通过将这些测量结果结合起来进行处理,IMU 无需依赖任何外部信号即可提供有关速度、姿态和航向变化的精确信息。这使得 IMU 对于 GPS 不可用、不可靠或被人为干扰的环境中的导航至关重要。它们的性能很大程度上取决于传感器质量、校准以及如何控制误差(例如偏置、噪声、比例因子和失准)。

高级别 IMU 包含先进的校准、热补偿、振动滤波和偏置稳定性机制,以确保误差不会随时间迅速积累。由于这些特性,IMU 被广泛应用于各种领域——从无人机、巡飞弹、自主车辆到 AUV、机器人以及工业稳定系统——即使在最恶劣的操作条件下,也能提供强大、持续的运动和方位感知。