Необхідність точного визначення місцезнаходження поїзда
Залізничні системи стикаються з екстремальними погодними умовами, вібраціями та електромагнітними перешкодами. Ці фактори знижують точність одометрів та тахометрів. Тахометри генерують кілометрові позначки, але прослизання коліс, знос та дрейф калібрування часто спричиняють значні похибки.
Сучасні поїзди потребують надзвичайно швидких і точних оновлень координат для забезпечення плавної та безпечної експлуатації. Традиційні системи GNSS іноді не справляються з відстеженням швидких змін положення та швидкості на високих швидкостях.
Наші продукти для позиціювання та визначення координат пропонують надійна альтернатива системам, що базуються виключно на GNSS, гарантуючи безперервне та точне рішення для позиціювання в зонах, де сигнали GNSS відсутні (denied). Завдяки інтеграції даних від акселерометрів, гіроскопів та інших датчиків, таких як одометри, ці системи надають точну інформацію про положення та швидкість поїзда в реальному часі, що робить їх незамінними для сучасних залізничних перевезень.

Підвищення ефективності роботи легкої залізниці та покращення інформування пасажирів
Сучасні пасажирські інформаційні системи залежать від точного безперервного визначення місцеперебування транспортного засобу. У густонаселених містах системи GNSS поодинці стикаються з труднощами: тунелі, виїмки, крони дерев, депо та «урбанізовані каньйони» спричинюють втрату сигналу та багатопроменевість. Наші інерціальні датчики вирішують цю проблему, забезпечуючи надійну безперервність на рівні смуги та колії без встановлення маяків уздовж рейкового полотна. Порівняно з рішеннями виключно на базі GNSS, INS пропонують чіткі переваги для експлуатації трамваїв, оскільки вони гарантують безперервне позиціонування, зберігаючи точні координати навіть у тунелях, підземних переходах або на станціях із навісами. Завдяки цьому табло пасажирської інформації ніколи не «стрибають», забезпечуючи надійну безперервність без потреби встановлення маяків уздовж колій.
Інтеграція INS забезпечує стійкість до багатопроменевості: шляхом зважування інерціальних даних та одометрії вона може відкидати помилкові коригування супутників і запобігати різким стрибкам на карті у вузьких міських вулицях із проблемним сигналом, тоді як прив'язка до карти обмежує траєкторію геометрією рейки, ефективно придушуючи дрейф.

Рішення для систем визначення місцезнаходження трамваїв та поїздів
Наші рішення для позиціонування поїздів забезпечують точні дані про місцеперебування в реальному часі для систем керування поїздами, підвищуючи операційну ефективність. Завдяки передовій технології GNSS та інерціальній технології наші системи гарантують безперебійну навігацію навіть у тунелях і середовищах, де заборонено GNSS.
Дізнайтеся, як наші рішення для позиціонування можуть покращити роботу вашої залізниці!

Ekinox Micro

Ellipse-N
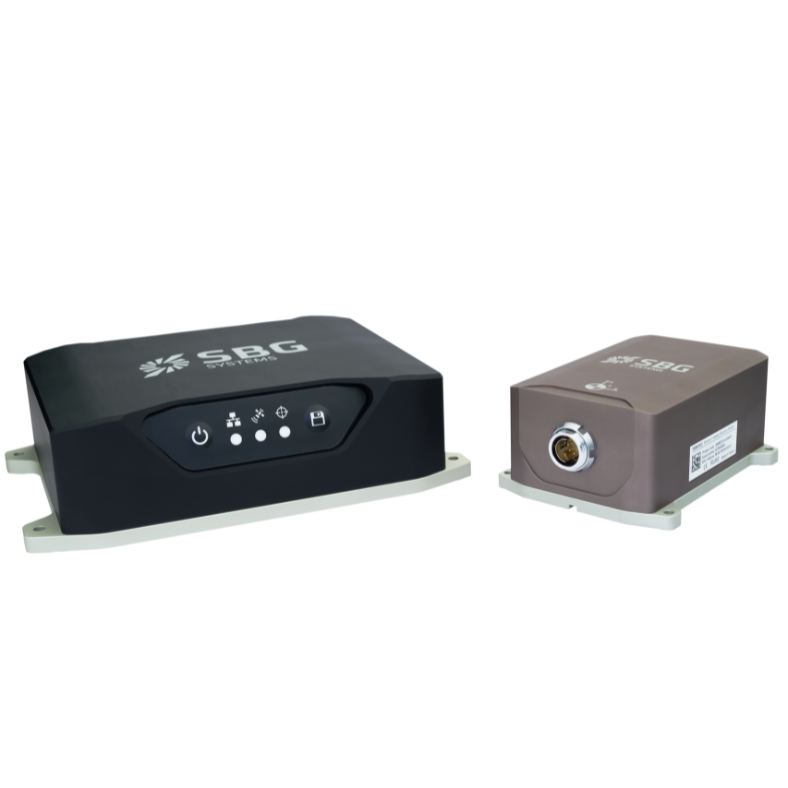
Navsight для наземного та повітряного застосування
Завантажити технічні характеристики продукції
Дізнайтеся, як наші надійні та стійкі рішення з визначення місцезнаходження поїздів можуть покращити управління рухом поїздів та інформування пасажирів.
Наші приклади застосування
SBG Systems підтримує розробку та валідацію систем відстеження залізничного транспорту та систем позиціювання поїздів за допомогою високоточних інерціальних навігаційних рішень.
Дізнайтеся, як наші клієнти інтегрували нашу технологію для підвищення продуктивності та інновацій у залізничних застосуваннях.
GNSS/INS, що використовуються для тестування локалізації поїздів
Визначення місцезнаходження поїзда
Моніторинг залізничної інфраструктури з Quanta Plus та Qinertia
Картографування за допомогою LiDAR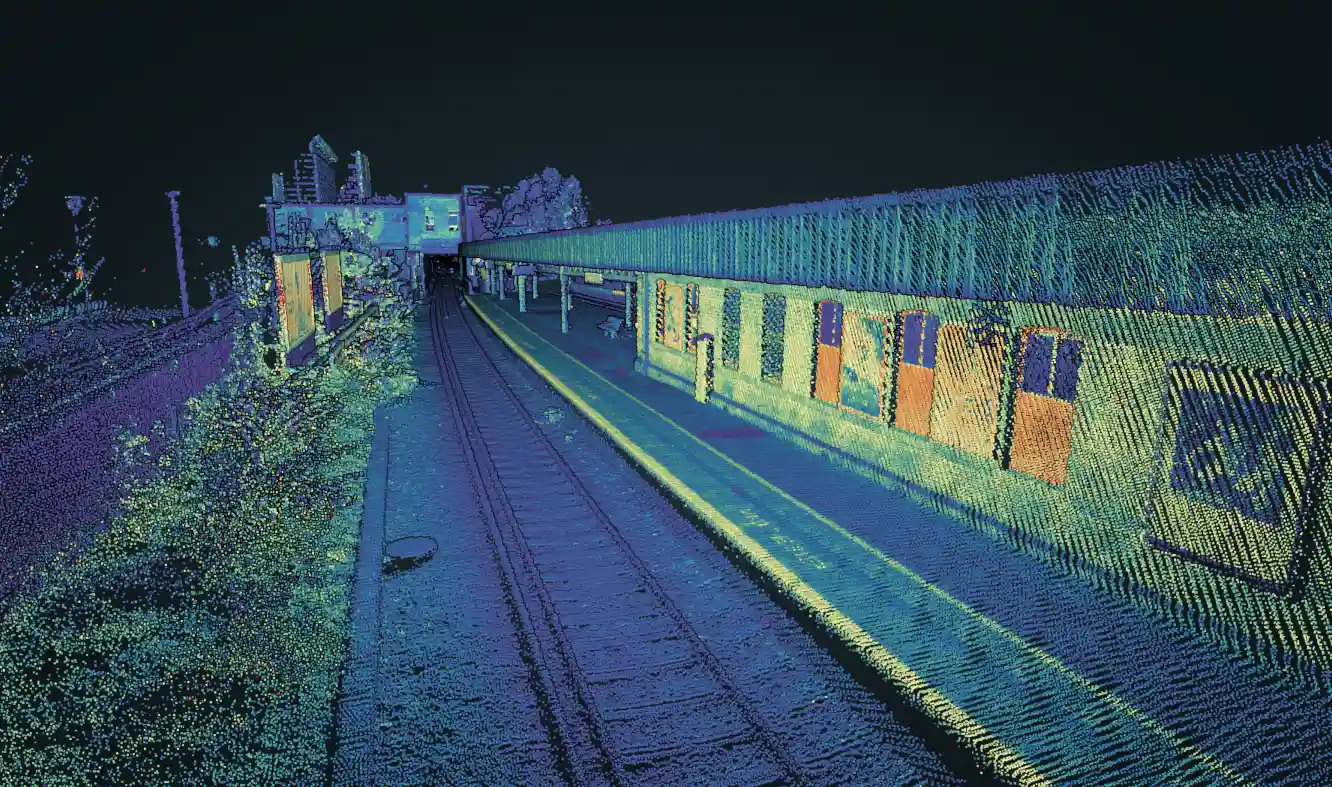
Hyperloop Challenge — Координати, швидкість і прискорення за допомогою INS
Визначення місцезнаходження залізниці
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування


Про нас говорять
Дізнайтеся, чому наші клієнти та лідери індустрії визнають SBG Systems піонером у сфері інерціальних рішень для автономних транспортних засобів та систем залізничного позиціювання. Наша інноваційна технологія поєднує в собі високопродуктивні інерціальні датчики та можливості GNSS, встановлюючи стандарти точності й надійності в складних умовах руху.



Дізнайтеся про інші сфери застосування автономних транспортних засобів
Інерціальні навігаційні рішення SBG Systems підтримують безліч застосувань автономних транспортних засобів поза межами традиційних легкових автомобілів. Наші датчики забезпечують точне позиціювання, орієнтацію та дані про рух для безпілотних наземних транспортних засобів і роботів-доставників. Вони також обслуговують автономні шатли та промислові машини з продуктивністю в реальному часі. Навіть в умовах відсутності сигналу GNSS (GNSS-denied) наша технологія гарантує надійну навігацію та керування.
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо додатка для залізничних систем, який ми презентуємо.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
Що таке гіроскоп?
Гіроскоп — це датчик, який вимірює кутову швидкість — швидкість, з якою об'єкт обертається навколо однієї або кількох осей — і є одним із фундаментальних будівельних блоків інерціальних навігаційних систем. Його головна мета полягає в наданні точної інформації в реальному часі про обертовий рух, щоб INS або IMU могли визначити, як орієнтація об'єкта змінюється з часом.
Сучасні гіроскопи, що використовуються в навігації, особливо в аерокосмічній, оборонній, морській та робототехнічній галузях, зазвичай є МЕМС (мікроелектромеханічними системами) або оптичними технологіями, такими як FOG (волоконно-оптичні гіроскопи) та RLG (лазерні кільцеві гіроскопи). Хоча їхні фізичні принципи відрізняються, усі вони використовують одну й ту саму фундаментальну концепцію: коли система обертається, датчик виявляє результуючий інерціальний ефект і перетворює його на електричний сигнал.
У MEMS-гіроскопі крихітні вібруючі структури (часто кремнієві маси, що збуджуються на певних резонансних частотах) зазнають дії сил Коріоліса під час обертання пристрою. Ці сили спричиняють вимірні зміни в патернах вібрації, які перетворюються на інформацію про кутову швидкість. В оптичних гіроскопах світло, що рухається у протилежних напрямках замкнутим контуром, зазнає фазових зрушень під час обертання системи; цей ефект Саньяка забезпечує надзвичайно точні вимірювання обертання зі стабільним нулем без жодних рухомих деталей.
Гіроскопи подають важливі дані в алгоритми інерціальної навігаційної системи, дозволяючи системі обчислювати положення (roll, pitch та yaw). У поєднанні з акселерометрами вони утворюють IMU, що забезпечує всебічні можливості вимірювання руху. Високоякісні гіроскопи зменшують дрейф, підвищують стабільність і дозволяють навігаційній системі надійно працювати навіть у середовищах із забороненим або недоступним GPS. У таких застосуваннях, як наведення БПЛА, боєприпаси, що барражують, керування AUV, морська компенсація heave або навігація автономних транспортних засобів, точність гіроскопа безпосередньо впливає на здатність системи підтримувати точну та стабільну траєкторію.
Що таке IMU?
Інерціальний вимірювальний блок (IMU) — це компактний модуль датчиків, який вимірює рух та орієнтацію платформи шляхом фіксації її лінійних прискорень і кутових швидкостей обертання. За своєю суттю IMU об'єднує три акселерометри та три гіроскопи, розташовані вздовж ортогональних осей, щоб забезпечити шість ступенів вимірювання.
Акселерометри визначають, як платформа прискорюється в просторі, тоді як гіроскопи відстежують її обертання. Опрацьовуючи ці вимірювання разом, IMU надає точну інформацію про зміни швидкості, положення (attitude) та heading без покладання на будь-які зовнішні сигнали. Це робить IMU незамінними для навігації в середовищах, де GPS недоступний, ненадійний або навмисно denied. Їхня продуктивність сильно залежить від якості датчиків, калібрування та того, наскільки добре контролюються похибки, такі як зміщення (biases), шум, масштабні коефіцієнти та невідповідності осей.
Висококласні IMU містять розширене калібрування, температурну компенсацію, фільтрацію вібрацій та механізми стабілізації зміщення (bias stability), щоб гарантувати, що похибки не накопичуються швидко з часом. Завдяки цим характеристикам IMU використовуються в широкому спектрі застосувань — від БПЛА, боєприпасів, що баражують, і автономних транспортних засобів до AUV, робототехніки та промислових систем стабілізації, забезпечуючи надійне, безперервне усвідомлення руху та орієнтації навіть у найсуворіших умовах експлуатації.
