La nécessité d'un positionnement ferroviaire précis
Les systèmes ferroviaires sont confrontés à des conditions météorologiques extrêmes, à des vibrations et à des interférences électromagnétiques. Ces facteurs réduisent la précision des odomètres et des tachymètres. Les tachymètres génèrent des points kilométriques, mais le patinage des rails, l'usure des roues et la dérive d'étalonnage introduisent fréquemment des erreurs significatives.
Les trains modernes exigent des mises à jour de positionnement extrêmement rapides et précises pour garantir un fonctionnement fluide et sûr. Les systèmes GNSS traditionnels peuvent parfois échouer à suivre les changements rapides de position et de vitesse à grande vitesse.
Nos produits de positionnement et de localisation offrent une alternative fiable aux systèmes purement GNSS, garantissant une solution de positionnement continue et précise dans les zones sans couverture GNSS. En intégrant les données d'accéléromètres, de gyroscopes et d'autres capteurs tels que des odomètres, ces systèmes fournissent des informations précises et en temps réel sur la position et la vitesse du train, les rendant indispensables aux exploitations ferroviaires modernes.

Amélioration de l'efficacité du transport léger sur rail et de l'information aux voyageurs
Les systèmes d'information voyageurs modernes dépendent d'une localisation précise et continue des véhicules. Dans les zones urbaines denses, le GNSS seul montre ses limites : tunnels, tranchées, couverts forestiers, dépôts et rues en « canyon urbain » provoquent des pertes de signal et des trajets multiples. Nos capteurs inertiels résolvent ce problème en offrant une continuité fiable au niveau de la voie et de la trajectoire, sans qu'il soit nécessaire de déployer des balises le long des rails. Comparés aux solutions purement GNSS, les INS offrent des avantages évidents pour l'exploitation des tramways en garantissant un positionnement sans coupure, tout en conservant une localisation précise même dans les tunnels, les passages souterrains ou les gares dotées d'auvents. Ainsi, les affichages d'information voyageurs ne « sautent » jamais, assurant une continuité fiable sans déploiement de balises le long des voies.
L'intégration de l'INS offre une robustesse face aux trajets multiples : en pondérant les données inertielles et odométriques, elle permet d'écarter les corrections satellites erronées et d'éviter les sauts de carte soudains dans les rues urbaines étroites et difficiles en termes de signal, tandis que l'appariement de cartes contraint la trajectoire à la géométrie du rail, supprimant efficacement la dérive.

Solutions pour les systèmes de positionnement de trams et de trains
Nos solutions de positionnement pour trains garantissent des données de localisation précises en temps réel pour les systèmes de contrôle des trains, renforçant ainsi l'efficacité opérationnelle. Grâce à une technologie GNSS et inertielle avancée, nos systèmes assurent une navigation fluide, y compris dans les tunnels et les environnements sans signal GNSS.
Découvrez comment nos solutions de positionnement peuvent optimiser vos opérations ferroviaires !

Ekinox Micro

Ellipse-N
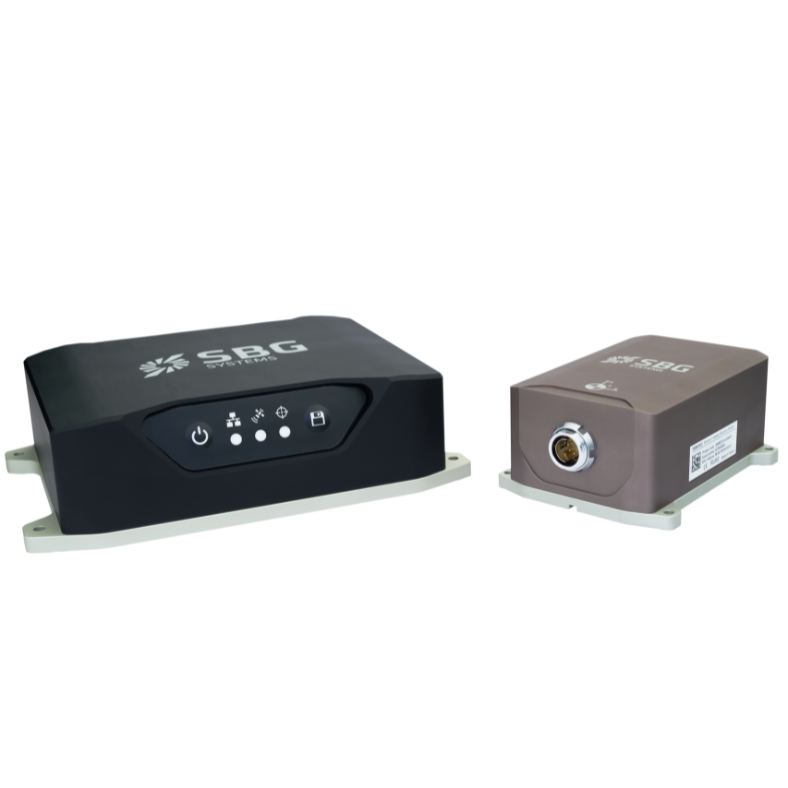
Navsight Land-Air
Télécharger les fiches techniques des produits
Découvrez comment nos solutions résilientes et robustes pour le positionnement des trains peuvent améliorer le contrôle ferroviaire et l'information des passagers.
Nos cas d' usage
SBG Systems soutient le développement et la validation de systèmes de suivi ferroviaire et de positionnement des trains grâce à des solutions de navigation inertielle de haute précision.
Découvrez comment nos clients ont intégré notre technologie pour accroître la performance et l'innovation dans les applications ferroviaires.

Challenge Hyperloop – Position, vitesse et accélération avec l'INS
Positionnement ferroviaire
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile


Ils parlent de nous
Découvrez comment nos clients et les leaders de l'industrie considèrent SBG Systems comme un pionnier des solutions inertielles pour les applications de véhicules autonomes et les systèmes de positionnement ferroviaire. Notre technologie innovante associe des capteurs inertiels de haute performance et des capacités GNSS, établissant la norme en matière de précision et de fiabilité dans les environnements de conduite complexes.



Explorer d'autres applications de véhicules autonomes
Les solutions de navigation inertielle de SBG Systems prennent en charge de nombreuses applications de véhicules autonomes au-delà des voitures particulières traditionnelles. Nos capteurs permettent d'obtenir des données précises de positionnement, d'orientation et de mouvement pour les véhicules terrestres sans pilote et les robots de livraison. Ils servent également les navettes autonomes et les machines industrielles avec des performances en temps réel. Même dans les environnements privés de GNSS, notre technologie garantit une navigation et un contrôle fiables.
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant l'application ferroviaire que nous mettons en avant.
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
Qu'est-ce qu'un gyroscope ?
Un gyroscope est un capteur qui mesure la vitesse angulaire (le taux de rotation d'un objet autour d'un ou plusieurs axes) et constitue l'un des piliers des systèmes de navigation inertielle. Son objectif principal est de fournir des informations précises et en temps réel sur le mouvement de rotation afin qu'un INS ou une IMU puisse déterminer comment l'orientation d'un objet évolue au fil du temps.
Les gyroscopes modernes utilisés en navigation, notamment dans l'aérospatiale, la défense, le secteur maritime et la robotique, sont généralement des MEMS (Micro-Electro-Mechanical Systems) ou des technologies optiques telles que les FOG (Fiber Optic Gyroscopes) et les RLG (Ring Laser Gyroscopes). Bien que leurs principes physiques diffèrent, ils exploitent tous le même concept fondamental : lorsqu'un système tourne, le capteur détecte l'effet inertiel résultant et le convertit en un signal électrique.
Dans un gyroscope MEMS, de minuscules structures vibrantes — souvent des masses en silicium entraînées à des fréquences de résonance spécifiques — subissent des forces de Coriolis lorsque l'appareil tourne. Ces forces provoquent des changements mesurables dans les modes de vibration, qui sont convertis en informations de vitesse angulaire. Dans les gyroscopes optiques, la lumière se propageant dans des directions opposées le long d'une boucle fermée subit des déphasages lorsque le système tourne ; cet effet Sagnac permet des mesures de rotation extrêmement précises et stables sans aucune pièce mobile.
Les gyroscopes alimentent les algorithmes d'un système de navigation inertielle en données cruciales, permettant au système de calculer l'attitude (roulis, tangage et cap). Combinés à des accéléromètres, ils forment une IMU, qui offre une capacité complète de mesure des mouvements. Les gyroscopes de haute qualité réduisent la dérive, améliorent la stabilité et permettent au système de navigation de fonctionner de manière fiable même dans les environnements brouillés ou sans GPS. Dans des applications telles que le guidage de drones (UAV), les munitions rôdeuses, le contrôle de véhicules sous-marins autonomes (AUV), la compensation du pilonnement maritime ou la navigation de véhicules autonomes, la précision du gyroscope a un impact direct sur la capacité du système à maintenir une trajectoire précise et stable.
Qu'est-ce qu'une IMU ?
Une Unité de Mesure Inertielle (IMU) est un module de capteurs compact qui mesure le mouvement et l'orientation d'une plateforme en capturant ses accélérations linéaires et ses vitesses de rotation angulaire. À sa base, une IMU intègre trois accéléromètres et trois gyroscopes disposés le long d'axes orthogonaux pour fournir six degrés de mesure.
Les accéléromètres détectent l'accélération de la plateforme dans l'espace, tandis que les gyroscopes suivent sa rotation. En traitant ces mesures conjointement, une IMU fournit des informations précises sur les variations de vitesse, d'attitude et de cap sans dépendre de signaux externes. Cela rend les IMU indispensables pour la navigation dans les environnements où le GPS est indisponible, peu fiable ou volontairement brouillé. Leurs performances dépendent fortement de la qualité des capteurs, de l'étalonnage et de la maîtrise des erreurs telles que les biais, le bruit, les facteurs d'échelle et les défauts d'alignement.
Les IMU haut de gamme intègrent un étalonnage avancé, une compensation thermique, un filtrage des vibrations et des mécanismes de stabilité de la dérive pour empêcher une accumulation rapide des erreurs dans le temps. En raison de ces caractéristiques, les IMU sont utilisées dans un large éventail d'applications — des drones, munitions rôdeuses et véhicules autonomes aux AUV, à la robotique et aux systèmes de stabilisation industriels — garantissant une perception robuste et continue du mouvement et de l'orientation, même dans les conditions opérationnelles les plus extrêmes.
