


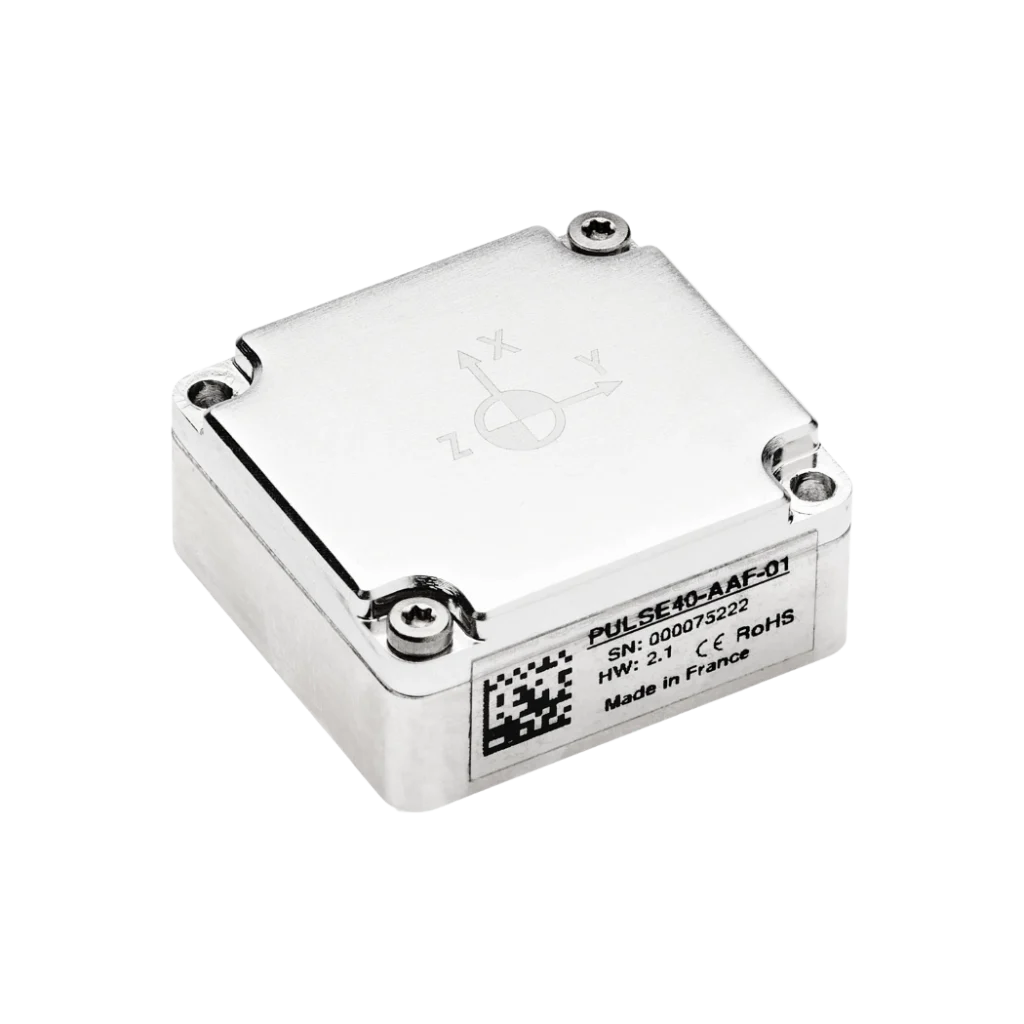
Pulse-80 Erstklassige IMU für Anwendungen, die höchste Genauigkeit erfordern
Die Pulse-80 IMU ist eine Inertialmesseinheit (IMU) in taktischer Qualität mit integrierten rauscharmen Gyroskopen und Beschleunigungsmessern, die unter allen Bedingungen eine optimale Leistung liefert, wenn Präzision und Robustheit zählen.
Sie wurde mit einem redundanten Sensordesign entwickelt, das die Datenrobustheit durch kontinuierliche Selbsttests (CBIT) verbessert. Das macht unsere IMU ideal für kritische Anwendungen. Keine Kompromisse bei Größe, Leistung und Zuverlässigkeit.
Pulse-80 Merkmale
Die Pulse-80 ist eine hochleistungsfähige Inertialmesseinheit (IMU) in taktischer Qualität für ein breites Anwendungsspektrum. Sie liefert unübertroffene Leistung unter rauen Bedingungen, ohne Kompromisse bei SWaP-C einzugehen.
Basierend auf einer redundanten Integration von MEMS-Beschleunigungsmessern und -Gyroskopen bietet die Pulse-80 eine einzigartige Kombination von Vorteilen für eine so kleine Inertialmesseinheit. Unsere IMU zeichnet sich durch geringes Sensorrauschen, eine Stellar-Bias-Stabilität und eine hohe Datenrate aus, die perfekt auf Stabilisierungs- und Navigationsanwendungen abgestimmt sind.
Dank eines extrem geringen VRE-Werts (Vibration Rectification Error) und eines robusten Aluminiumgehäuses ist diese IMU optimal für vibrierende Umgebungen ausgelegt.


Technische Daten
Leistung des Beschleunigungssensors
± 40 g Langzeit-Bias-Wiederholbarkeit
1250 µg * In-Run-Instabilität aufgrund von Verzerrungen
6 μg ** Skalierungsfaktor
300 ppm * Zufallsweg mit Geschwindigkeitsvariation
0,02 m/s/√h ** Schwingungsausgleichskoeffizient
0,03 mg/g² Bandbreite
480 Hz
Leistung des Gyroskops
± 400 °/s Langzeit-Bias-Wiederholbarkeit
20 °/h * In-Run-Instabilität aufgrund von Verzerrungen
0,1 °/h ** Skalierungsfaktor
150 ppm * Winkel-Zufallsweg
0,012 °/√h ** Fehler bei der Schwingungsausgleichung
0,08 °/h/g² (Effektivwert) Bandbreite
100 Hz
Schnittstellen
Binärdatei sbgECom Ausgangsrate
Bis zu 2 kHz Ein- und Ausgänge
1x RS422 Sync IN/OUT
1 x Sync-Ein-/Ausgang (Event-Eingang, Sync-Ausgang, Clock-Eingang) Taktmodi
Intern oder extern (direkt bei 2 kHz oder skaliert) IMU-Konfiguration
sbgINSRestAPI (Taktmodus, ODR, Sync-Ein-/Ausgang, Ereignisse)
Mechanische und elektrische Spezifikationen
5 bis 36 VDC Stromverbrauch
<1.8 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Gewicht (g)
260 g Abmessungen (L x B x H)
56 × 56 × 50,5 mm
Umgebungsbedingungen und Betriebsbereich
IP-4x Betriebstemperatur
-40 °C bis 71 °C Schwingungen
10 g RMS | 20 Hz bis 2 kHz Stoßdämpfer
< 2000 g MTBF (berechnet)
50.000 Stunden Entspricht
Nein
Anwendungen
Wir haben die Pulse-80 als hochleistungsfähige Inertialmesseinheit (IMU) entwickelt, um den anspruchsvollen Anforderungen verschiedenster Anwendungen in zahlreichen Branchen gerecht zu werden.
Sie gewährleistet eine genaue und zuverlässige Bewegungserfassung und ist damit ideal für den Einsatz in Robotik, Luft- und Raumfahrt, Automotive- und Schifffahrtsumgebungen.
Unsere IMU liefert hervorragende Präzisionsdaten zu Orientierung und Positionierung und ermöglicht eine nahtlose Integration in Systeme, die ein hohes Maß an Stabilität und Reaktionsfähigkeit erfordern.
Erleben Sie die Präzision und Vielseitigkeit der Pulse-80 und entdecken Sie ihre Einsatzmöglichkeiten.
Pulse-80 Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Pulse-80 mit anderen Produkten vergleichen
Entdecken Sie anhand unserer umfassenden Vergleichstabelle, wie sich der Pulse-80 im Vergleich zu anderen Produkten schlägt.
Erfahren Sie mehr über seine einzigartigen Vorteile in Bezug auf Leistung, Präzision und kompaktes Design, die ihn zu einer hervorragenden Wahl für Ihre Orientierungs- und Navigationsanforderungen machen.
-
Pulse-80
- Messbereich des Beschleunigungssensors
- ±40 g
- Gyroskop-Reichweite
- ± 400 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 6 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 0,1 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,02 m/s/√h
- Winkel-Zufallsweg
- 0,012 °/√h
- Bandbreite des Beschleunigungssensors
- 480 Hz
- Bandbreite des Gyroskops
- 100 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 5 bis 36 VDC
- Stromverbrauch
- < 1.8 W
- Gewicht (g)
- 260 g
- Abmessungen (L x B x H)
- 56 × 56 × 50,5 mm
-
- Messbereich des Beschleunigungssensors
- ± 40 g
- Gyroskop-Reichweite
- ± 1000 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 14 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 7 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,03 m/s/√h
- Winkel-Zufallsweg
- 0,08 °/√h
- Bandbreite des Beschleunigungssensors
- 390 Hz
- Bandbreite des Gyroskops
- 133 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 4 bis 15 VDC
- Stromverbrauch
- 400 mW
- Gewicht (g)
- 10 g
- Abmessungen (L x B x H)
- 26,8 × 18,8 × 9,5 mm
-
- Messbereich des Beschleunigungssensors
- ±40 g
- Gyroskop-Reichweite
- ± 4000 °/s
- In-Run-Instabilität der Beschleunigungsmesservorspannung
- 6 μg
- In-Run-Instabilität der Gyroskop-Vorspannung
- 0,5 °/h
- Zufallsweg mit Geschwindigkeitsvariation
- 0,02 m/s/√h
- Winkel-Zufallsweg
- 0,18 °/√h
- Bandbreite des Beschleunigungssensors
- 250 Hz
- Bandbreite des Gyroskops
- 250 Hz
- Ausgangsrate
- Bis zu 2 kHz
- Betriebsspannung
- 3,3 bis 5,5 V Gleichstrom
- Stromverbrauch
- 0.30 W
- Gewicht (g)
- 19 g
- Abmessungen (L x B x H)
- 30 × 28 × 13,3 mm

Kompatibilität



Pulse-80 Dokumentation & Ressourcen
Der Pulse-80 wird mit einer umfassenden Dokumentation geliefert, die den Anwender bei jedem Schritt unterstützen soll.
Von Installationsanleitungen bis hin zu erweiterter Konfiguration und Fehlerbehebung – unsere klaren und detaillierten Handbücher gewährleisten eine reibungslose Integration und einen reibungslosen Betrieb.
Herstellungsprozess
Entdecken Sie die Präzision und das Know-how hinter jedem Produkt von SBG Systems. Das folgende Video gibt Ihnen einen Einblick, wie wir unsere Hochleistungs-Inertialsysteme akribisch entwickeln, fertigen und testen.
Von fortschrittlicher Ingenieurskunst bis hin zu strenger Qualitätskontrolle stellt unser Produktionsprozess sicher, dass jedes Produkt höchsten Ansprüchen an Zuverlässigkeit und Genauigkeit gerecht wird.
Jetzt ansehen und mehr erfahren!

Details zu Pulse-80 anfordern
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unsere Produkte in ihren Projekten eingesetzt haben.
Erfahren Sie, wie unsere innovative Technologie ihre Abläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.


FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir Ihre wichtigsten Fragen zu unserer Spitzentechnologie und deren Anwendungen beantworten.
Hier finden Sie umfassende Antworten zu Produktmerkmalen, Installationsprozessen, Tipps zur Fehlerbehebung und Best Practices, um das Maximum aus Ihrer Erfahrung mit unserer IMU herauszuholen.
Hier finden Sie Ihre Antworten!
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist eine Inertialmesseinheit?
Inertiale Messeinheiten (IMUs) sind hochentwickelte Geräte, die die spezifische Kraft, die Winkelgeschwindigkeit und teilweise auch die Magnetfeldorientierung eines Körpers messen und ausgeben. IMUs sind entscheidende Komponenten in verschiedenen Anwendungen wie Navigation, Robotik und Motion-Tracking. Hier ist ein genauerer Blick auf ihre wichtigsten Funktionen und Eigenschaften:
- Beschleunigungssensoren: Messen die lineare Beschleunigung entlang einer oder mehrerer Achsen. Sie liefern Daten darüber, wie schnell ein Objekt beschleunigt oder abbremst, und können Veränderungen in der Bewegung oder Position erkennen.
- Gyroskope: Messen die Winkelgeschwindigkeit oder die Rotationsrate um eine bestimmte Achse. Gyroskope helfen bei der Bestimmung von Orientierungsänderungen, wodurch Geräte ihre Position relativ zu einem Referenzrahmen beibehalten können.
- Magnetometer (optional): Einige IMUs enthalten Magnetometer, die die Stärke und Richtung von Magnetfeldern messen. Diese Daten können dazu beitragen, die Orientierung des Geräts relativ zum Erdmagnetfeld zu bestimmen, wodurch die Navigationsgenauigkeit erhöht wird.
IMUs liefern kontinuierliche Daten über die Bewegung eines Objekts und ermöglichen so die Echtzeitverfolgung von Position und Ausrichtung. Diese Informationen sind für Anwendungen wie Drohnen, Fahrzeuge und Robotik von entscheidender Bedeutung.
In Anwendungen wie Kameragimbalen oder UAVs tragen IMUs dazu bei, Bewegungen durch die Kompensation unerwünschter Bewegungen oder Vibrationen zu stabilisieren, was zu reibungsloseren Abläufen führt.
Was ist RMS?
RMS (Root Mean Square / Quadratischer Mittelwert) ist ein statistisches Maß zur Quantifizierung der Größe von variierenden Fehlern oder Signalen. Es stellt die Quadratwurzel des Durchschnitts der quadrierten Werte innerhalb eines Datensatzes dar. Da Fehler in Trägheitssensoren – wie Beschleunigungsmessern, Gyroskopen oder vollständigen INS-Ausgaben – um null schwanken können, würde eine einfache Mittelwertbildung einen Fehler von Null vortreffen.
RMS löst dieses Problem, indem es jeden Wert quadriert (wodurch alle Werte positiv werden), den Mittelwert dieser Quadrate bildet und anschließend die Quadratwurzel zieht, um das Ergebnis wieder auf die ursprüngliche Einheit zurückzuführen.
In der Praxis liefert der RMS-Wert (Effektivwert) eine einzige, aussagekräftige Zahl, die das effektive bzw. Gesamtniveau von Rauschen, Drift oder Abweichung im System beschreibt. Bei der Trägheitsnavigation wird der RMS-Wert häufig verwendet, um die Sensor-Rauschdichte, die Lage- oder Positionsgenauigkeit, das Schwingungsniveau und Restfehler bei der Kalibrierung auszudrücken. Er ermöglicht es Ingenieuren, die Leistung verschiedener Sensoren zu vergleichen, Spezifikationen zu validieren und die Stabilität oder Qualität von Navigationsausgaben über die Zeit zu bewerten. Kurz gesagt ist der RMS ein kompakter und robustes Messwert, der die wahre Energie fluktuierender Fehlerquellen in Inertialsystemen erfasst.
