


Ekinox-E Liefert Orientierungs-, Hebungs- und Navigationsdaten
Ekinox-E gehört zur Ekinox-Produktlinie von sehr leistungsstarken, MEMS-basierten Trägheitssystemen, die außergewöhnliche Orientierungs- und Navigationsleistungen in einem kompakten und erschwinglichen Paket erzielen.
Es handelt sich um ein Trägheitsnavigationssystem (INS), das sowohl Orientierungs- als auch Navigationsdaten selbst bei GNSS-Ausfällen liefert. Um die Ausrichtungsgenauigkeit zu verbessern, verbinden Sie Ihre Ekinox-E mit externen Hilfsgeräten wie GNSS-Empfängern, 1xDVL oder Wegstreckenzählern (Odometer). Wir haben spezielle „Split“-Kabel entwickelt, um die Integration mit externen Geräten zu vereinfachen.
Entdecken Sie alle Funktionen und Anwendungen.
Ekinox-E Eigenschaften
Entdecken Sie die fortschrittlichen Funktionen von Ekinox-E, bei dem unsere Kern-IMU modernste MEMS-Technologie mit proprietärer Integration für herausragende Leistung zu einem zugänglichen Preis verbindet.
Die IMU des Ekinox integriert drei kapazitive MEMS-Beschleunigungsmesser, die durch ausgefeilte Filtertechniken erweitert wurden und eine Genauigkeit auf Quarzebene bieten. Mit extrem geringem VRE behalten diese Beschleunigungsmesser selbst in anspruchsvollen, vibrationsintensiven Umgebungen eine hohe Leistung bei.
Ergänzt wird dies durch einen Satz von drei hochwertigen taktischen MEMS-Gyroskopen, die mit 2,3 kHz abgetastet werden. Durch eine einzigartige Integration und fortschrittliche Signalverarbeitung – einschließlich FIR-Filtern – gewährleisten diese Gyroskope eine überlegene Leistung in dynamischen Umgebungen.
Erkunden Sie die außergewöhnlichen Funktionen und Spezifikationen von Ekinox-E, um zu sehen, wie er Ihr Projekt voranbringen kann.


Technische Daten
Bewegungs- und Navigationsleistung
1.2 m Vertikale Position an einem Punkt
1.2 m RTK-Horizontalposition
0,01 m + 0,5 ppm * RTK-Höhenposition
0,015 m + 1 ppm * PPK in horizontaler Position
0,01 m + 0,5 ppm ** PPK-Vertikalposition
0,015 m + 1 ppm ** Einpunkt-Roll-/Nicklage
0.02 ° RTK-Roll-/Nickwinkel
0,015 ° * PPK-Roll-/Nickwinkel
0,01 ° ** Einzelpunkt-Kursangabe
0.05 ° RTK-Kurs
0,04 ° * PPK-Überschrift
0,03 ° **
Navigationsfunktionen
Einzel- und Dual-GNSS-Antenne Genauigkeit der Vertikalbewegung in Echtzeit
5 cm oder 5 % Quellung Echtzeit-Periode der Hebewelle
0 bis 20 s Echtzeit-Heave-Modus
Automatische Anpassung Genauigkeit bei verzögertem Hub
2 cm oder 2 % Verzögerte Periode der Hebewelle
0 bis 40 s
Bewegungsprofile
Oberflächenfahrzeuge, Unterwasserfahrzeuge, Meeresvermessung, Meeresumwelt und raue Meeresbedingungen Luft
Flugzeuge, Hubschrauber, Luftfahrzeuge, Drohnen Land
Auto, Kraftfahrzeuge, Zug/Eisenbahn, Lkw, Zweiräder, Schwermaschinen, Fußgänger, Rucksack, Gelände
GNSS-Leistung
Extern (nicht angegeben) Frequenzband
Abhängig vom externen GNSS-Empfänger GNSS-Funktionen
Abhängig vom externen GNSS-Empfänger GPS-Signale
Abhängig vom externen GNSS-Empfänger Galileo-Signale
Abhängig vom externen GNSS-Empfänger GLONASS-Signale
Abhängig vom externen GNSS-Empfänger Beidou-Signale
Abhängig vom externen GNSS-Empfänger Sonstige Signale
Abhängig vom externen GNSS-Empfänger GNSS-Zeit bis zur ersten Positionsbestimmung (Time to First Fix)
Abhängig vom externen GNSS-Empfänger Störsignale und Spoofing
Abhängig vom externen GNSS-Empfänger
Umgebungsbedingungen und Betriebsbereich
IP-68 Betriebstemperatur
-40 °C bis 75 °C Schwingungen
3 g RMS – 20 Hz bis 2 kHz Stoßdämpfer
500 g für 0,3 ms MTBF (berechnet)
50.000 Stunden Entspricht
MIL-STD-810, EN 60945
Schnittstellen
GNSS, RTCM, Odometer, DVL Ausgabeprotokolle
NMEA, Binärformat sbgECom, TSS, Simrad, Dolog Eingabeprotokolle
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datenlogger
8 GB oder 48 Stunden bei 200 Hz Ausgangsrate
Bis zu 200 Hz Ethernet
Vollduplex (10/100 Base-T), PTP-Master-Takt, NTP, Webschnittstelle, FTP, REST-API Seriellanschlüsse
RS-232/422 bis zu 921 kbit/s: 3 Ausgänge / 5 Eingänge CAN
1x CAN 2.0 A/B, bis zu 1 Mbit/s Sync OUT
PPS, Triggerfrequenz bis zu 200 Hz, virtueller Kilometerzähler – 2 Ausgänge Sync IN
PPS, Kilometerzähler, Ereignismarker bis zu 1 kHz – 5 Eingänge
Mechanische und elektrische Spezifikationen
9 bis 36 VDC Stromverbrauch
3 W Antennenleistung
5 VDC – max. 150 mA pro Antenne | Verstärkung: 17 – 50 dB * Gewicht (g)
400 g Abmessungen (L x B x H)
100 mm × 86 mm × 58 mm
Zeitliche Vorgaben
< 200 ns PTP-Genauigkeit
< 1 µs PPS-Genauigkeit
< 1 µs (jitter < 1 µs) Abdrift bei der Koppelnavigation
1 ppm
Ekinox-E Anwendungen
Die Ekinox-E wurde entwickelt, um präzise Navigation und Orientierung in verschiedenen Branchen zu ermöglichen und auch in anspruchsvollen Umgebungen eine konstante Hochleistung zu gewährleisten. Sie lässt sich nahtlos in externe GNSS-Module integrieren, sodass alle GNSS-Empfänger wesentliche Geschwindigkeits- und Positionsdaten liefern können. Wir garantieren für dieses Produkt kostenlose und lebenslange Firmware-Updates.
Zweiantennensysteme bieten den zusätzlichen Vorteil einer wahren Kursgenauigkeit, während RTK-GNSS-Empfänger zur deutlichen Verbesserung der Positionierungsgenauigkeit eingesetzt werden können.
Erleben Sie die Präzision und Vielseitigkeit der Ekinox-E und entdecken Sie ihre Einsatzmöglichkeiten.
Ekinox-E Datenblatt
Erhalten Sie alle Funktionen und technischen Daten der Sensoren direkt in Ihren Posteingang!
Ekinox-E mit anderen Produkten vergleichen
Vergleichen Sie unsere fortschrittlichsten Inertialsensoren für Navigation, Bewegung und Heave-Erfassung.
Vollständige technische Daten finden Sie im Hardware-Handbuch, das auf Anfrage erhältlich ist.
-

Ekinox-E
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm *
- RTK-Roll-/Nickwinkel
- 0,015 ° *
- RTK-Kurs
- 0,04 ° *
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- IN-Protokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Gewicht (g)
- 400 g
- Abmessungen (L x B x H)
- 100 × 86 × 58 mm
-
- RTK-Horizontalposition
- 0,01 m + 1 ppm
- RTK-Roll-/Nickwinkel
- 0.05 °
- RTK-Kurs
- 0.2 °
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, KVH, Dolog
- IN-Protokolle
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Gewicht (g)
- 47 g
- Abmessungen (L x B x H)
- 46 × 45 × 24 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.015 °
- RTK-Kurs
- 0.05 °
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- IN-Protokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Gewicht (g)
- 165 g
- Abmessungen (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-Horizontalposition
- 0,01 m + 0,5 ppm
- RTK-Roll-/Nickwinkel
- 0.008 °
- RTK-Kurs
- 0.02 °
- OUT-Protokolle
- NMEA, Binärformat sbgECom, TSS, Simrad, Dolog
- IN-Protokolle
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Gewicht (g)
- < 900 g
- Abmessungen (L x B x H)
- 130 × 100 × 75 mm


Ekinox-E-Kompatibilität


Dokumentation und Ressourcen
Ekinox-E wird mit einer umfassenden Online-Dokumentation geliefert, die Anwender bei jedem Schritt unterstützt. Von Installationsanleitungen bis hin zu fortgeschrittener Konfiguration und Fehlerbehebung sorgen unsere klaren und detaillierten Handbücher für eine reibungslose Integration und einen reibungslosen Betrieb.
Unsere Fallstudien
Entdecken Sie Anwendungsbeispiele aus der Praxis, die zeigen, wie unsere „ INS “ die Leistung steigern, Ausfallzeiten reduzieren und die betriebliche Effizienz verbessern. Erfahren Sie, wie unsere fortschrittlichen Sensoren und intuitiven Benutzeroberflächen Ihnen die Präzision und Kontrolle bieten, die Sie benötigen, um bei Ihren Anwendungen herausragende Ergebnisse zu erzielen.
OPSIA erweitert seine Lösung durch die Integration des Ekinox INS
Mehrstrahl-Echolot und Laserscanner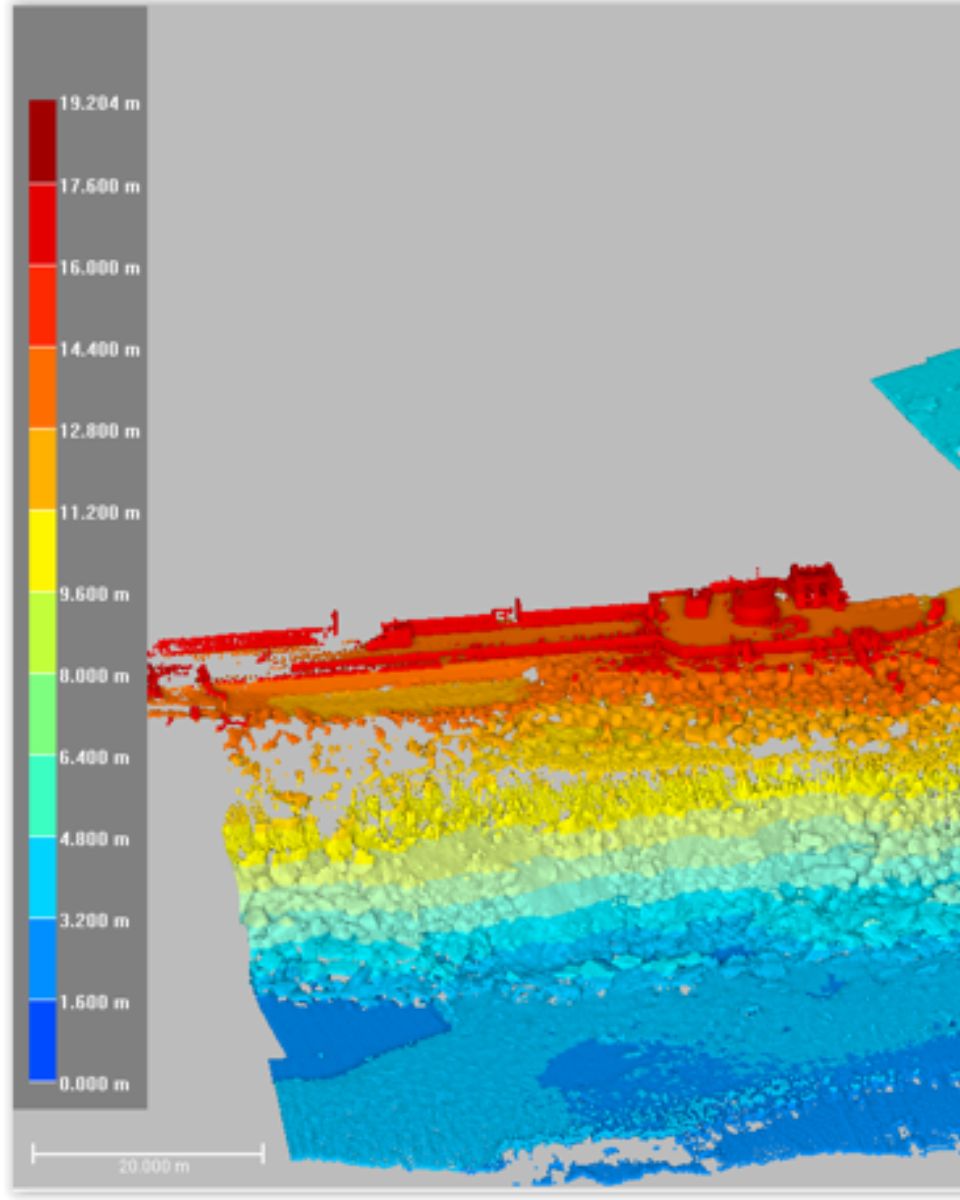
ASV-Lösung mit Integration des „ INS “ und des Multibeam-Echolots von SBG
ASV – Autonome Oberflächenfahrzeuge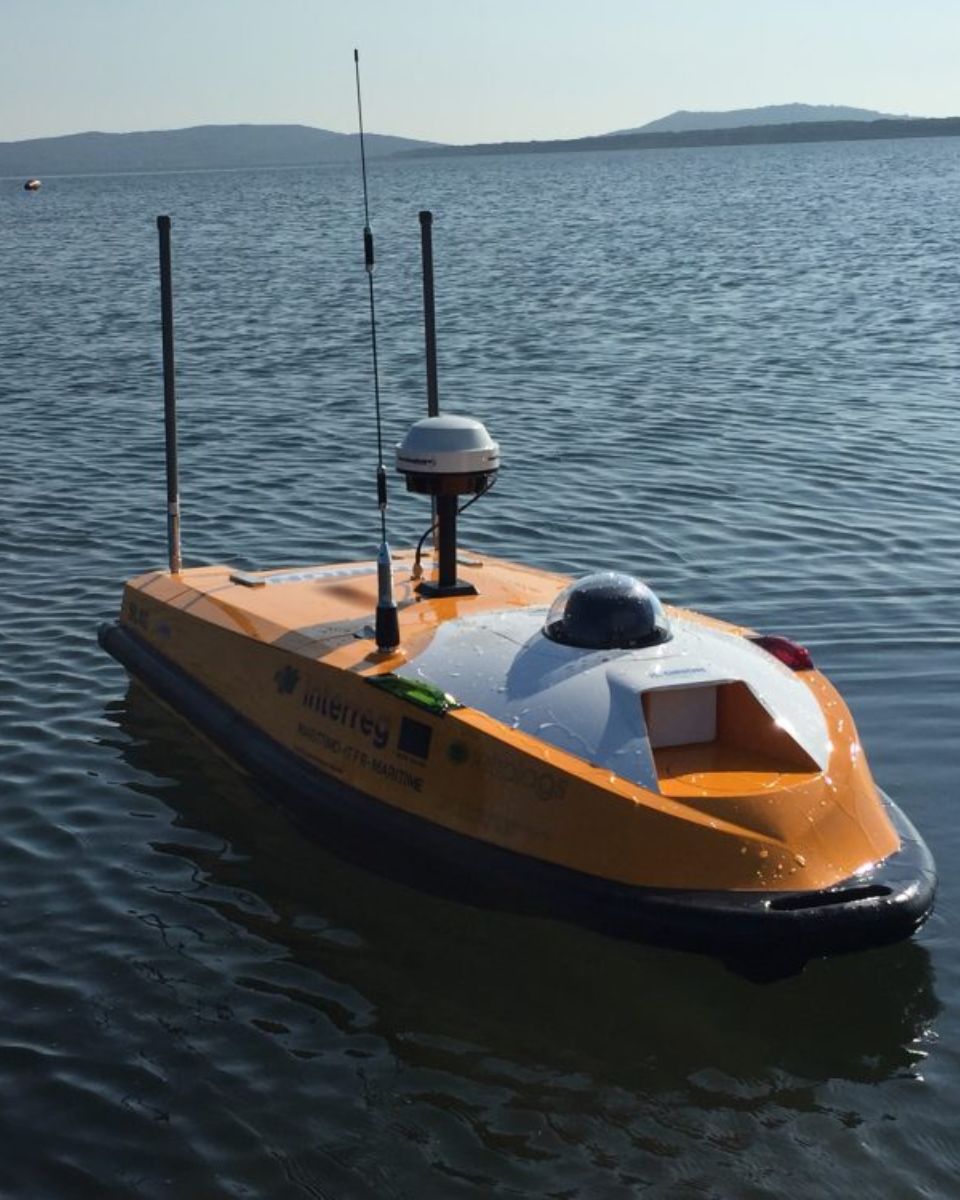

Marine Technology integriert das INS/GNSS von SBG in die HydroDron USV
USV-Navigation


Weitere Produkte und Zubehör
Entdecken Sie, wie unsere Lösungen Ihre Abläufe durch die Erkundung unseres vielfältigen Anwendungsspektrums transformieren können. Mit unseren Bewegungs- und Navigationssensoren sowie unserer Software erhalten Sie Zugriff auf modernste Technologien, die Erfolg und Innovation in Ihrem Fachgebiet vorantreiben.
Schließen Sie sich uns an, um das Potenzial von Trägheitsnavigations- und Positionierungslösungen über verschiedene Branchen hinweg zu erschließen.

Qinertia GNSS-INS

Kabel

GNSS-Antennen
Unser Produktionsprozess
Entdecken Sie die Präzision und das Fachwissen hinter jedem Produkt von SBG Systems. Das folgende Video bietet einen Blick hinter die Kulissen unseres akribischen Design-, Fertigungs- und Testprozesses für unsere Hochleistungs-Inertials navigationssysteme. Von modernster Entwicklung bis hin zu strengen Qualitätskontrollen stellt unser Produktionsprozess sicher, dass jedes Produkt den höchsten Standards an Zuverlässigkeit und Genauigkeit entspricht.
Schauen Sie jetzt rein und erfahren Sie mehr!

Fordern Sie ein Angebot an
Man spricht über uns
Wir stellen Erfahrungsberichte und Referenzen von Branchenexperten und Kunden vor, die unsere Produkte in ihren Projekten eingesetzt haben. Erfahren Sie, wie unsere innovative Technologie ihre Arbeitsabläufe verändert, die Produktivität gesteigert und in verschiedenen Anwendungsbereichen zuverlässige Ergebnisse geliefert hat.



FAQ-Bereich
Willkommen in unserem FAQ-Bereich, in dem wir auf Ihre wichtigsten Fragen zu unserer Spitzentechnologie und deren Anwendungen eingehen. Hier finden Sie umfassende Antworten zu Produktmerkmalen, Installationsprozessen, Tipps zur Fehlerbehebung und bewährten Verfahren zur Maximierung Ihrer Erfahrung mit unseren Inertialsystemen.
Finden Sie hier Ihre Antworten!
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Wie kann ich Inertialsysteme für die Drohnenkartierung mit einem LIDAR kombinieren?
Die Kombination der Trägheitssysteme von SBG Systems mit LiDAR für die Drohnenkartierung erhöht die Genauigkeit und Zuverlässigkeit bei der Erfassung präziser Geodaten.
So funktioniert die Integration und welche Vorteile sie für die Kartierung mit Drohnen bietet:
- Eine Fernerkundungsmethode, bei der Laserpulse verwendet werden, um Entfernungen zur Erdoberfläche zu messen und eine detaillierte 3D-Karte des Geländes oder von Strukturen zu erstellen.
- Das INS von SBG Systems kombiniert eine Trägheitsmesseinheit (IMU) mit GNSS-Daten, um präzise Positionen, Orientierungen (Nick-, Roll- und Gierwinkel) sowie Geschwindigkeiten bereitzustellen – selbst in GNSS-gestörten oder -abgedeckten Umgebungen.
Das Inertialsystem von SBG ist mit den LiDAR-Daten synchronisiert. Das INS erfasst präzise die Position und Ausrichtung der Drohne, während das LiDAR die darunterliegenden Details des Geländes oder Objekts erfasst.
Da die genaue Ausrichtung der Drohne bekannt ist, lassen sich die LiDAR-Daten im 3D-Raum präzise verorten.
Die GNSS-Komponente sorgt für die globale Positionierung, während die IMU Echtzeitdaten zu Ausrichtung und Bewegung liefert. Diese Kombination stellt sicher, dass das INS selbst bei schwachem oder nicht verfügbarem GNSS-Signal (z. B. in der Nähe hoher Gebäude oder dichter Wälder) den Pfad und die Position der Drohne weiterhin verfolgen kann, was eine konsistente LiDAR-Kartierung ermöglicht.
Wie funktioniert eine selbstausrichtende Antenne?
Eine selbstausrichtende Antenne richtet sich automatisch auf einen Satelliten oder eine Signalquelle aus, um eine stabile Kommunikationsverbindung aufrechtzuerhalten. Sie verwendet Sensoren wie Gyroskope, Beschleunigungsmesser und GNSS, um ihre Orientierung und Position zu bestimmen.
Wenn die Antenne eingeschaltet wird, berechnet sie die erforderlichen Korrekturen, um sich auf den gewünschten Satelliten auszurichten. Motoren und Stellantriebe bewegen die Antenne dann in die richtige Position. Das System überwacht kontinuierlich die Ausrichtung und nimmt in Echtzeit Korrekturen vor, um etwaige Bewegungen – beispielsweise auf einem fahrenden Fahrzeug oder Schiff – auszugleichen.
Dadurch wird auch in dynamischen Umgebungen eine zuverlässige Verbindung gewährleistet, ohne dass ein manueller Eingriff erforderlich ist.
Wie lassen sich Ausgabeverzögerungen beim Einsatz von UAVs kontrollieren?
Die Steuerung von Ausgangsverzögerungen beim Einsatz von UAVs ist unerlässlich, um eine reaktionsschnelle Leistung, präzise Navigation und effektive Kommunikation zu gewährleisten, insbesondere in Verteidigungs- oder missionskritischen Anwendungen.
Die Ausgangsverzögerung ist ein wichtiger Aspekt bei Echtzeit-Regelanwendungen, bei denen eine höhere Ausgangsverzögerung die Leistung von Regelkreisen beeinträchtigen könnte. Unsere eingebettete Software „ INS “ wurde entwickelt, um die Ausgangsverzögerung zu minimieren: Sobald die Sensordaten erfasst wurden, führt der Extended Kalman Filter (EKF) kleine Berechnungen mit konstanter Laufzeit durch, bevor die Ausgangssignale erzeugt werden. In der Regel beträgt die beobachtete Ausgangsverzögerung weniger als eine Millisekunde.
Um die Gesamtverzögerung zu ermitteln, muss die Verarbeitungsverzögerung zur Datenübertragungsverzögerung addiert werden. Diese Übertragungsverzögerung variiert je nach Schnittstelle. So dauert beispielsweise die vollständige Übertragung einer 50-Byte-Nachricht, die über eine UART-Schnittstelle mit 115.200 bps gesendet wird, 4 ms. Um die Ausgabeverzögerung zu minimieren, sollten höhere Baudraten in Betracht gezogen werden.
Was bedeutet UART?
UART steht für „Universal Asynchronous Receiver-Transmitter“.
Es handelt sich um eine Hardware-Kommunikationsschnittstelle, die parallele Daten von einem Prozessor zur Übertragung in serielle Form umwandelt und empfangene serielle Daten anschließend wieder in parallele Form zurückwandelt.
- Universell → Es funktioniert mit verschiedenen Konfigurationen (Baudrate, Datenbits, Stoppbits, Parität).
- Asynchron → Es wird keine gemeinsame Taktleitung verwendet; die Zeitsteuerung erfolgt über Start- und Stoppbits.
- Sende-Empfangsgerät → Es sendet (Sender) und empfängt (Empfänger) Daten über einen seriellen Kanal.
UART wird in eingebetteten Systemen wie INS (Inertial Navigation Systems) häufig verwendet, um Sensordaten auf einfache und zuverlässige Weise zwischen einer IMU und einem Prozessor zu übertragen.
