


Ekinox-E Надає дані щодо орієнтації, heave та навігації
Ekinox-E належить до лінійки надзвичайно високоефективних інерціальних систем на базі MEMS серії Ekinox, які забезпечують виняткову точність орієнтації та навігації у компактному й доступному виконанні.
Це інерціальна навігаційна система (INS), яка надає дані як про орієнтацію, так і про навігацію навіть під час збоїв у роботі GNSS. Для підвищення точності орієнтації підключіть ваш Ekinox-E до зовнішнього допоміжного обладнання, такого як GNSS-приймачі, 1xDVL або одометр. Ми розробили спеціальні «розділені» кабелі (split cables) для спрощення інтеграції із зовнішнім обладнанням.
Дізнайтеся про всі функції та сфери застосування.
Характеристики Ekinox-E
Відкрийте для себе передові можливості Ekinox-E, де наш базовий IMU поєднує в собі передову технологію MEMS і власну інтеграцію для досягнення виняткової продуктивності за доступною ціною.
IMU моделі Ekinox об'єднує три ємнісні акселерометри MEMS, доповнені складними методами фільтрації, що забезпечує точність кварцового рівня. Завдяки надзвичайно низькому рівню вібраційної похибки випрямлення (VRE), ці акселерометри підтримують високу продуктивність навіть у складних умовах з інтенсивною вібрацією.
Доповненням до цього є набір із трьох високоякісних тактичних гіроскопів MEMS, що дискретизуються з частотою 2,3 кГц. Завдяки унікальній інтеграції та розширеній обробці сигналів, зокрема фільтрам FIR, ці гіроскопи забезпечують чудову продуктивність у динамічних середовищах.
Ознайомтеся з винятковими характеристиками та специфікаціями Ekinox-E, щоб дізнатися, як він може покращити ваш проєкт.


Технічні характеристики
Продуктивність руху та навігації
1.2 m Одноточкове вертикальне положення
1.2 m Горизонтальне положення RTK
0,01 м + 0,5 ppm * Вертикальне положення RTK
0,015 м + 1 ppm * Горизонтальне положення PPK
0,01 м + 0,5 ppm ** Вертикальне положення PPK
0,015 м + 1 ppm ** Одноточковий roll/pitch
0.02 ° RTK roll/pitch
0,015 ° * PPK roll/pitch
0,01 ° ** Один пункт heading
0.05 ° RTK heading
0,04 ° * PPK heading
0,03 ° **
Функції навігації
Одинарна та подвійна GNSS-антена Точність « heave » у режимі реального часу
5 см або 5 % від swell Період хвилі « heave » у реальному часі
від 0 до 20 с Режим « heave » у реальному часі
Автоматичне регулювання Затримка у роботі системи « heave »
2 см або 2 % Зміщення періоду хвилі « heave »
від 0 до 40 с
Профілі руху
Надводні судна, підводні апарати, морські дослідження, морські та екстремальні морські умови Повітря
Літаки, вертольоти, повітряні судна, безпілотні літальні апарати Земля
Автомобіль, автопромисловість, поїзд/залізниця, вантажівка, двоколісний транспорт, важка техніка, пішохід, рюкзак, позашляховик
Продуктивність GNSS
Зовнішнє джерело (не вказано) Діапазон частот
Залежно від зовнішнього приймача GNSS Функції GNSS
Залежно від зовнішнього приймача GNSS Сигнали GPS
Залежно від зовнішнього приймача GNSS Сигнали «Галілео»
Залежно від зовнішнього приймача GNSS Сигнали ГЛОНАСС
Залежно від зовнішнього приймача GNSS Сигнали «Бейдоу»
Залежно від зовнішнього приймача GNSS Інші сигнали
Залежно від зовнішнього приймача GNSS Час до першої фіксації GNSS
Залежно від зовнішнього приймача GNSS Перешкоди та підробка
Залежно від зовнішнього приймача GNSS
Екологічні характеристики та діапазон експлуатації
IP-68 Робоча температура
від -40 °C до 75 °C Вібрації
3 г RMS — від 20 Гц до 2 кГц Амортизатори
500 г за 0,3 мс MTBF (розраховане значення)
50 000 годин Відповідає вимогам
MIL-STD-810, EN 60945
Інтерфейси
GNSS, RTCM, одометр, DVL Протоколи виводу
NMEA, двійковий формат sbgECom, TSS, Simrad, Dolog Протоколи введення даних
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Реєстратор даних
8 ГБ або 48 годин при частоті 200 Гц Швидкість випуску
До 200 Гц Ethernet
Повнодуплексний режим (10/100 Base-T), головний тактовий генератор PTP, NTP, веб-інтерфейс, FTP, REST API Послідовні порти
RS-232/422, швидкість передачі даних до 921 кбіт/с: 3 виходи / 5 входів CAN
1 порт CAN 2.0 A/B, швидкість до 1 Мбіт/с Вихід синхронізації
PPS, частота тригера до 200 Гц, віртуальний одометр — 2 виходи Вхід синхронізації
PPS, лічильник пробігу, маркер подій до 1 кГц — 5 входів
Технічні характеристики механічної та електричної частин
від 9 до 36 В постійного струму Споживання електроенергії
3 W Потужність антени
5 В постійного струму — не більше 150 мА на антену | Коефіцієнт підсилення: 17 — 50 дБ * Вага (г)
400 g Розміри (Д×Ш×В)
100 мм × 86 мм × 58 мм
Технічні характеристики щодо часу
< 200 ns Точність PTP
< 1 µs Точність PPS
< 1 µs (jitter < 1 µs) Зайти dead reckoning
1 ppm
Застосування Ekinox-E
Ekinox-E розроблено для забезпечення точної навігації та орієнтації в різних галузях, що гарантує незмінно високу продуктивність навіть у складних умовах. Система легко інтегрується із зовнішніми модулями GNSS, дозволяючи будь-яким приймачам GNSS надавати необхідні дані про швидкість та положення. Ми гарантуємо, що цей продукт має безкоштовні та довічні оновлення мікропрограми.
Системи з двома антенами дають перевагу точного вимірювання heading, тоді як приймачі RTK GNSS можуть використовуватися для значного підвищення точності позиціювання.
Оцініть точність та універсальність Ekinox-E і дізнайтеся про можливості його застосування.
Технічний паспорт Ekinox-E
Отримуйте інформацію про всі функції та технічні характеристики датчиків прямо на свою електронну пошту!
Порівняти Ekinox-E з іншими продуктами
Порівняйте наш найсучасніший ряд інерціальних датчиків для навігації, визначення руху та heave.
Повні технічні характеристики можна знайти в апаратному посібнику, який надається за запитом.
-

Ekinox-E
- Горизонтальне положення RTK
- 0,01 м + 0,5 ppm *
- RTK roll/pitch
- 0,015 ° *
- RTK heading
- 0,04 ° *
- Протоколи OUT
- NMEA, двійковий формат sbgECom, TSS, Simrad, Dolog
- Протоколи IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Вага (г)
- 400 g
- Розміри (Д×Ш×В)
- 100 × 86 × 58 мм
-
- Горизонтальне положення RTK
- 0,01 м + 1 ppm
- RTK roll/pitch
- 0.05 °
- RTK heading
- 0.2 °
- Протоколи OUT
- NMEA, двійковий формат sbgECom, TSS, KVH, Dolog
- Протоколи IN
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Вага (г)
- 47 g
- Розміри (Д×Ш×В)
- 46 × 45 × 24 мм
-
- Горизонтальне положення RTK
- 0,01 м + 0,5 ppm
- RTK roll/pitch
- 0.015 °
- RTK heading
- 0.05 °
- Протоколи OUT
- NMEA, двійковий формат sbgECom, TSS, Simrad, Dolog
- Протоколи IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Вага (г)
- 165 g
- Розміри (Д×Ш×В)
- 42 × 57 × 60 мм
-
- Горизонтальне положення RTK
- 0,01 м + 0,5 ppm
- RTK roll/pitch
- 0.008 °
- RTK heading
- 0.02 °
- Протоколи OUT
- NMEA, двійковий формат sbgECom, TSS, Simrad, Dolog
- Протоколи IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Вага (г)
- < 900 g
- Розміри (Д×Ш×В)
- 130 × 100 × 75 мм


Сумісність Ekinox-E


Документація та ресурси
Ekinox-E постачається з повною онлайн-документацією, створеною для підтримки користувачів на кожному етапі. Від інструкцій з встановлення до розширеної конфігурації та пошуку й усунення несправностей — наші чіткі та детальні посібники забезпечують безперебійну інтеграцію та експлуатацію.
Наші приклади з практики
Ознайомтеся з реальними прикладами застосування, які демонструють, як наші системи « INS » підвищують продуктивність, скорочують час простою та покращують операційну ефективність. Дізнайтеся, як наші сучасні датчики та інтуїтивно зрозумілі інтерфейси забезпечують точність і контроль, необхідні для досягнення найкращих результатів у ваших сферах застосування.
OPSIA розширює своє рішення завдяки інтеграції Ekinox INS
Багатопроменевий ехолот та лазерний сканер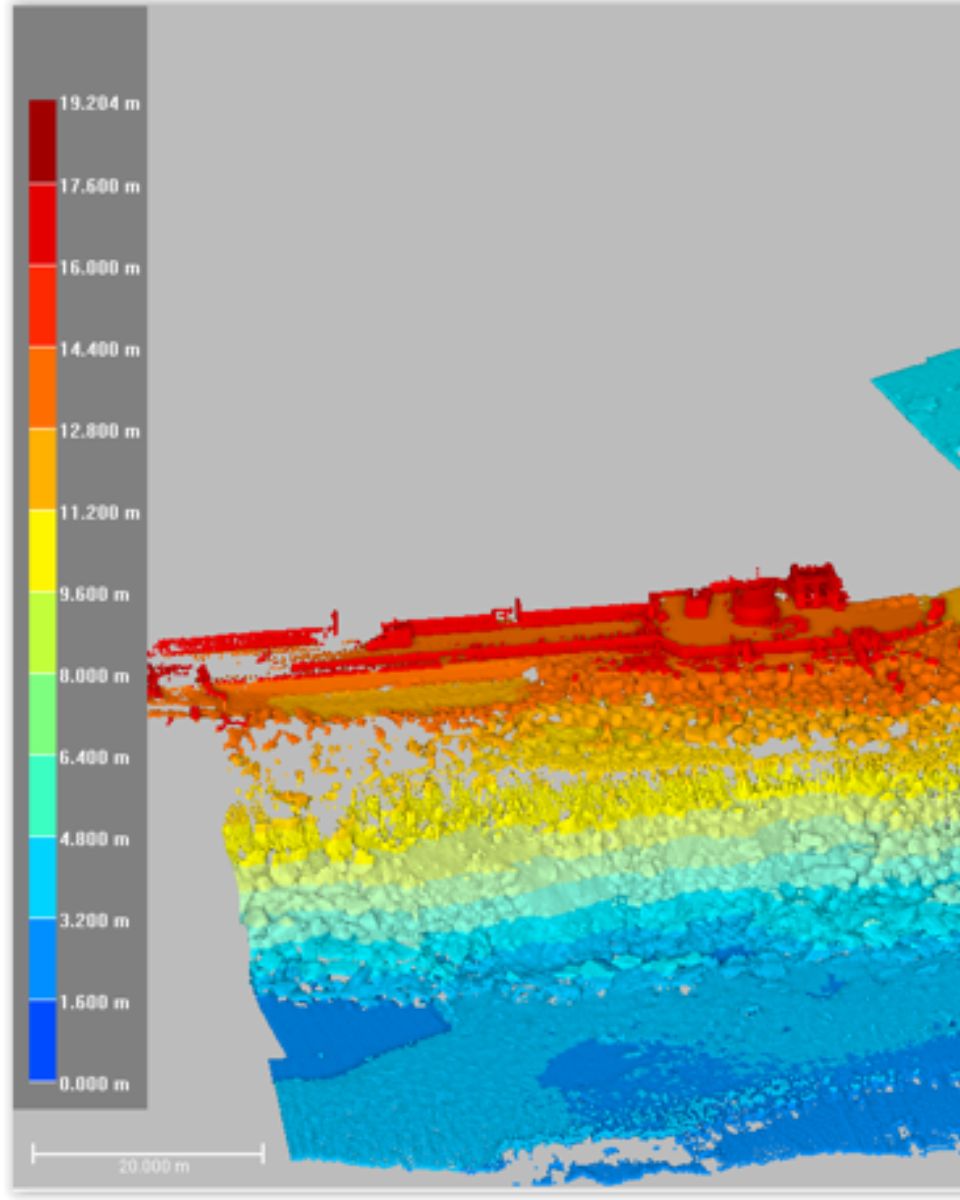
Рішення ASV, що об’єднує систему « INS » та багатопроменевий ехолот від компанії SBG
ASV — автономні наземні транспортні засоби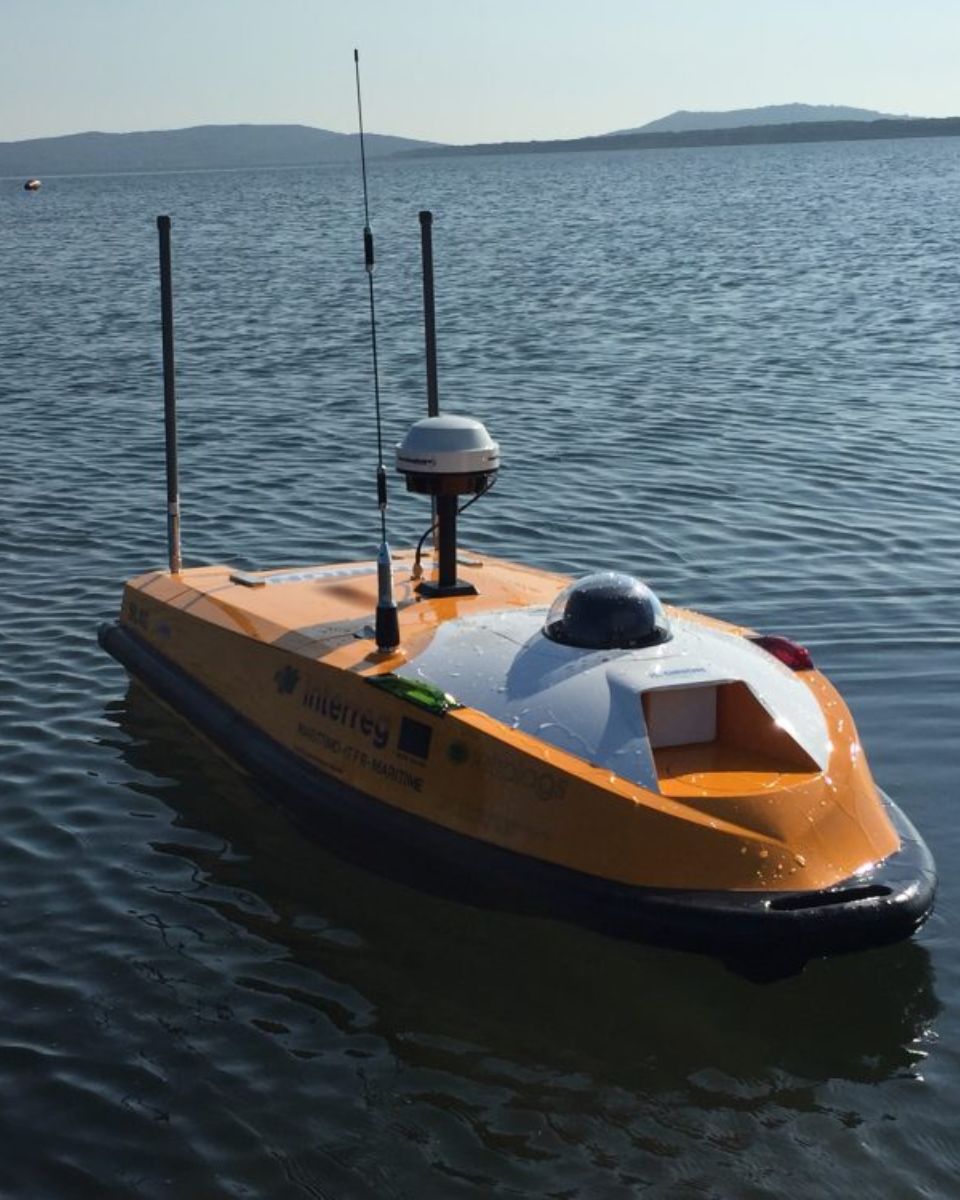

Marine Technology інтегрує INS/GNSS від SBG у безпілотне надводне судно HydroDron
Навігація на безпілотному судні (USV)


Додаткові товари та аксесуари
Дізнайтеся, як наші рішення можуть змінити вашу роботу, ознайомившись із нашими різноманітними сферами застосування. Завдяки нашим датчикам і програмному забезпеченню для визначення руху та навігації ви отримуєте доступ до найсучасніших технологій, які сприяють успіху та інноваціям у вашій галузі.
Приєднуйтесь до нас у розкритті потенціалу рішень інерціальної навігації та позиціонування в різних галузях.

Qinertia GNSS-INS

Кабелі

GNSS-антени
Наш виробничий процес
Дізнайтеся про точність та експертизу, які стоять за кожним продуктом SBG Systems. Це відео дає змогу зазирнути всередину процесу ретельного проєктування, виробництва та випробувань наших високопродуктивних інерціальних навігаційних систем. Від передової інженерії до суворого контролю якості — наш виробничий процес гарантує, що кожен продукт відповідає найвищим стандартам надійності та точності.
Дивіться зараз, щоб дізнатися більше!

Запитайте про вартість
Про нас говорять
Ми представляємо досвід та відгуки фахівців галузі та клієнтів, які використовували наші продукти у своїх проєктах. Дізнайтеся, як наша інноваційна технологія змінила їхню діяльність, підвищила продуктивність та забезпечила надійні результати в різних сферах застосування.



Розділ «Часті запитання»
Ласкаво просимо до нашого розділу поширених запитань (FAQ), де ми відповідаємо на найважливіші запитання про наші передові технології та сфери їх застосування. Тут ви знайдете вичерпні відповіді щодо характеристик продукту, процесу встановлення, порад з усунення несправностей та найкращих практик для максимальної ефективності використання наших інерціальних систем.
Знайдіть свої відповіді тут!
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
Як об'єднати інерціальні системи з лідаром (LiDAR) для картографування за допомогою дронів?
Поєднання інерціальних систем SBG Systems з LiDAR для картографування за допомогою дронів підвищує точність і надійність збору точних геопросторових даних.
Ось як працює ця інтеграція та які переваги вона дає для картографування за допомогою дронів:
- Метод дистанційного зондування, який використовує лазерні імпульси для вимірювання відстаней до земної поверхні, створюючи детальну 3D-карту рельєфу або споруд.
- SBG Systems INS поєднує інерціальний вимірювальний блок (IMU) із даними GNSS для забезпечення точного позиціонування, орієнтації (pitch, roll, yaw) та швидкості навіть у середовищах із denied GNSS.
Інерціальна система SBG синхронізована з даними LiDAR. INS точно відстежує положення та орієнтацію дрона, тоді як LiDAR захоплює деталі рельєфу або об'єктів внизу.
Знаючи точне положення дрона, дані LiDAR можна точно розмістити у тривимірному просторі.
Компонент GNSS забезпечує глобальне позиціонування, тоді як IMU надає дані про орієнтацію та рух у реальному часі. Ця комбінація гарантує, що навіть у разі слабкого або недоступного сигналу GNSS (наприклад, поблизу високих будівель або густих лісів), INS може продовжувати відстежувати траєкторію та положення дрона, забезпечуючи стабільне створення LiDAR-карти.
Як працює антена з автоматичним наведенням?
Антена з автоматичним наведенням автоматично вирівнюється за супутником або джерелом сигналу для підтримання стабільного каналу зв'язку. Вона використовує такі датчики, як гіроскопи, акселерометри та GNSS, для визначення своєї орієнтації та розташування.
Після увімкнення антени вона розраховує необхідні параметри налаштування для вирівнювання щодо потрібного супутника. Потім двигуни та приводи переміщують антену у потрібне положення. Система постійно контролює її вирівнювання та в режимі реального часу вносить корективи, щоб компенсувати будь-які коливання, наприклад, під час руху транспортного засобу чи судна.
Це забезпечує надійне з'єднання навіть у динамічних умовах без необхідності ручного втручання.
Як контролювати затримки виведення даних під час експлуатації БПЛА?
Контроль затримок виведення даних під час експлуатації безпілотних літальних апаратів (БПЛА) має вирішальне значення для забезпечення оперативності, точної навігації та ефективного зв’язку, особливо в оборонній сфері або в умовах виконання завдань, від яких залежить успіх місії.
Затримка на виході є важливим аспектом у системах управління в режимі реального часу, де значна затримка на виході може погіршити ефективність контурів управління. Наше вбудоване програмне забезпечення « INS » розроблено з метою мінімізації затримки на виході: після зчитування даних датчиків розширений фільтр Калмана (EKF) виконує невеликі обчислення з постійною тривалістю, перш ніж генеруються вихідні сигнали. Зазвичай спостережувана затримка на виході становить менше однієї мілісекунди.
Щоб отримати загальну затримку, до затримки передачі даних слід додати затримку обробки. Ця затримка передачі може відрізнятися залежно від інтерфейсу. Наприклад, повна передача повідомлення розміром 50 байтів через інтерфейс UART зі швидкістю 115 200 біт/с займе 4 мс. Для мінімізації затримки виведення даних слід використовувати вищі швидкості передачі даних.
Що означає UART?
UART — це абревіатура від «Universal Asynchronous Receiver-Transmitter» (універсальний асинхронний приймач-передавач).
Це апаратний інтерфейс зв’язку, який перетворює паралельні дані з процесора у послідовну форму для передачі, а потім перетворює отримані послідовні дані назад у паралельну форму.
- Універсальний → Може працювати з різними конфігураціями (швидкість передачі, біти даних, стоп-біти, парність).
- Асинхронний → Не використовує спільну тактову лінію; синхронізація здійснюється за допомогою стартових і стопових бітів.
- Приймач-передавач → Він одночасно надсилає (передавач) і приймає (приймач) дані через послідовний канал.
UART широко використовується у вбудованих системах, зокрема в інерціальних навігаційних системах (INS), для простого та надійного передавання даних датчиків між IMU та процесором.
