


Ekinox-E Proporciona datos de orientación, borheo y navegación
Ekinox-E pertenece a la gama de sistemas inerciales basados en MEMS de muy alto rendimiento de la serie Ekinox, que alcanzan unas prestaciones de orientación y navegación excepcionales en un formato compacto y económico.
Es un sistema de navegación inercial (INS) que proporciona datos tanto de orientación como de navegación, incluso durante las interrupciones del GNSS. Para mejorar la precisión de la orientación, conecte su Ekinox-E a un equipo de ayuda externo, como receptores GNSS, un DVL 1x o un odómetro. Hemos desarrollado cables "divisor" específicos para simplificar la integración con equipos externos.
Descubra todas las características y aplicaciones.
Características del Ekinox-E
Descubra las capacidades avanzadas de Ekinox-E, donde nuestra IMU principal combina tecnología MEMS de vanguardia con una integración patentada para ofrecer un rendimiento sobresaliente a un coste asequible.
La IMU de Ekinox integra tres acelerómetros capacitivos MEMS, mejorados con técnicas de filtrado sofisticadas, que ofrecen una precisión de nivel de cuarzo. Con un VRE extremadamente bajo, estos acelerómetros mantienen un rendimiento elevado incluso en entornos complejos e intensivos en vibraciones.
Como complemento, incluye un conjunto de tres giróscopos MEMS tácticos de alta calidad, muestreados a 2,3 kHz. Mediante una integración única y un procesamiento de señales avanzado —que incluye filtros FIR—, estos giróscopos garantizan un rendimiento superior en entornos dinámicos.
Explore las excepcionales características y especificaciones de Ekinox-E para comprobar cómo puede impulsar su proyecto.


Especificaciones
Rendimiento de movimiento y navegación
1.2 m Posición vertical en punto simple
1.2 m Posición horizontal RTK
0,01 m + 0,5 ppm * Posición vertical RTK
0.015 m + 1 ppm * Posición horizontal PPK
0,01 m + 0,5 ppm ** Posición vertical PPK
0,015 m + 1 ppm ** Rollo/cabeceo en punto simple
0.02 ° Rollo/cabeceo RTK
0,015 ° * Rollo/cabeceo PPK
0,01 ° ** Rumbo en punto simple
0.05 ° Rumbo RTK
0,04 ° * Rumbo PPK
0,03 ° **
Funciones de navegación
Antena GNSS simple y dual Precisión de oleaje en tiempo real
5 cm o 5 % de oleaje Período de oleaje en tiempo real
0 a 20 s Modo de oleaje en tiempo real
Ajuste automático Precisión de oleaje diferido
2 cm o 2 % Período de oleaje diferido
0 a 40 s
Perfiles de movimiento
Buques de superficie, vehículos submarinos, levantamientos hidrográficos, aplicaciones marinas y entornos marinos adversos Aire
Aviones, helicópteros, aeronaves, UAV Terrestre
Coches, automoción, trenes/ferrocarriles, camiones, vehículos de dos ruedas, maquinaria pesada, peatones, mochilas, vehículos todoterreno
Rendimiento GNSS
Externo (no proporcionado) Banda de frecuencia
Depende del receptor GNSS externo Características GNSS
Depende del receptor GNSS externo Señales GPS
Depende del receptor GNSS externo Señales Galileo
Depende del receptor GNSS externo Señales Glonass
Depende del receptor GNSS externo Señales Beidou
Depende del receptor GNSS externo Otras señales
Depende del receptor GNSS externo Tiempo hasta la primera posición GNSS
Depende del receptor GNSS externo Interferencia y suplantación (Jamming & spoofing)
Depende del receptor GNSS externo
Especificaciones ambientales y rango operativo
IP-68 Temperatura de funcionamiento
-40 °C a 75 °C Vibraciones
3 g RMS – 20Hz a 2kHz Impactos
500 g durante 0,3 ms MTBF (calculado)
50 000 horas Cumple con
MIL-STD-810, EN60945
Interfaces
GNSS, RTCM, odómetro, DVL Protocolos de salida
NMEA, Binario sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de datos
8 GB o 48 h a 200 Hz Tasa de salida
Hasta 200 Hz Ethernet
Full duplex (10/100 base-T), reloj maestro PTP, NTP, interfaz web, FTP, API REST Puertos serie
RS-232/422 hasta 921 kbps: 3 salidas / 5 entradas CAN
1x CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
PPS, activador hasta 200 Hz, odómetro virtual – 2 salidas Sincronización IN
PPS, odómetro, marcador de eventos hasta 1 kHz – 5 entradas
Especificaciones mecánicas y eléctricas
9 a 36 VDC Consumo de energía
3 W Alimentación de antena
5 VCC – máx. 150 mA por antena | Ganancia: 17 – 50 dB * Peso (g)
400 g Dimensiones (La x An x Al)
100 mm x 86 mm x 58 mm
Especificaciones de temporización
< 200 ns Precisión PTP
< 1 µs Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
Aplicaciones del Ekinox-E
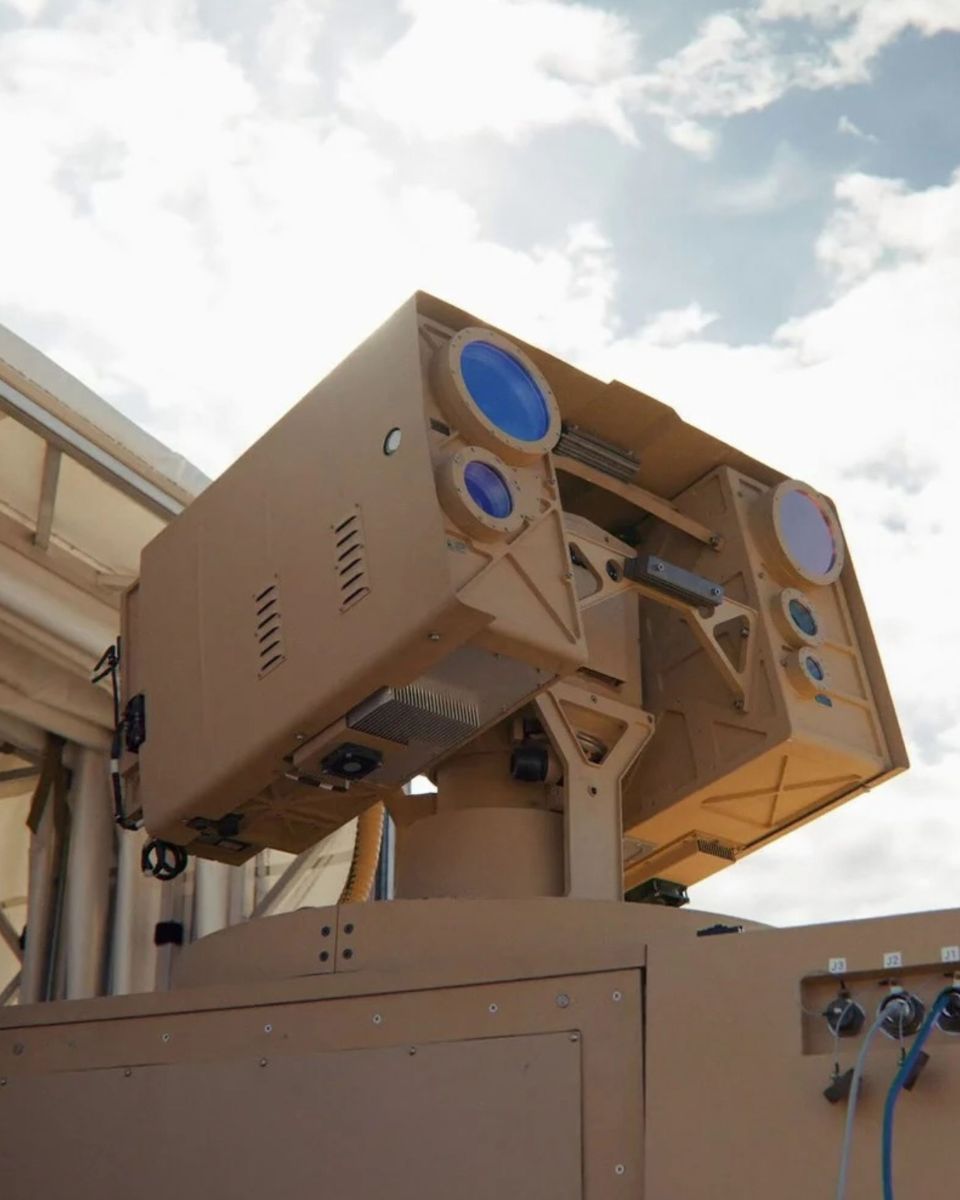
El Ekinox-E está diseñado para ofrecer una navegación y orientación precisas en diversos sectores, garantizando un alto rendimiento constante incluso en entornos difíciles. Se integra perfectamente con módulos GNSS externos, lo que permite que cualquier receptor GNSS proporcione datos esenciales de velocidad y posición. Le garantizamos que este producto cuenta con actualizaciones de firmware gratuitas de por vida.
Los sistemas de doble antena añaden la ventaja de una precisión de rumbo verdadero (True Heading), mientras que los receptores GNSS RTK se pueden utilizar para mejorar significativamente la precisión del posicionamiento.
Experimente la precisión y versatilidad del Ekinox-E y descubra sus aplicaciones.
Hoja de datos del Ekinox-E
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Compare el Ekinox-E con otros productos
Compare nuestra gama de sensores inerciales más avanzada para la navegación, el movimiento y la medición de balances (heave).
Las especificaciones completas se pueden encontrar en el Manual de Hardware disponible bajo petición.
-

Ekinox-E
- Posición horizontal RTK
- 0,01 m + 0,5 ppm *
- Rollo/cabeceo RTK
- 0,015 ° *
- Rumbo RTK
- 0,04 ° *
- Protocolos OUT
- NMEA, Binario sbgECom, TSS, Simrad, Dolog
- Protocolos IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Peso (g)
- 400 g
- Dimensiones (La x An x Al)
- 100 x 86 x 58 mm
-
- Posición horizontal RTK
- 0,01 m + 1 ppm
- Rollo/cabeceo RTK
- 0.05 °
- Rumbo RTK
- 0.2 °
- Protocolos OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protocolos IN
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Peso (g)
- 47 g
- Dimensiones (La x An x Al)
- 46 x 45 x 24 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.015 °
- Rumbo RTK
- 0.05 °
- Protocolos OUT
- NMEA, Binario sbgECom, TSS, Simrad, Dolog
- Protocolos IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 165 g
- Dimensiones (La x An x Al)
- 42 x 57 x 60 mm
-
- Posición horizontal RTK
- 0.01 m + 0.5 ppm
- Rollo/cabeceo RTK
- 0.008 °
- Rumbo RTK
- 0.02 °
- Protocolos OUT
- NMEA, Binario sbgECom, TSS, Simrad, Dolog
- Protocolos IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Peso (g)
- < 900 g
- Dimensiones (La x An x Al)
- 130 x 100 x 75 mm


Compatibilidad del Ekinox-E


Documentación y recursos
Ekinox-E incluye documentación en línea completa, diseñada para ayudar a los usuarios en cada paso. Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento fluidos.
Nuestros casos de estudio
Explore casos de uso reales que demuestran cómo nuestro INS mejora el rendimiento, reduce el tiempo de inactividad y optimiza la eficiencia operativa. Descubra cómo nuestros sensores avanzados y nuestras interfaces intuitivas le proporcionan la precisión y el control que necesita para destacar en sus aplicaciones.
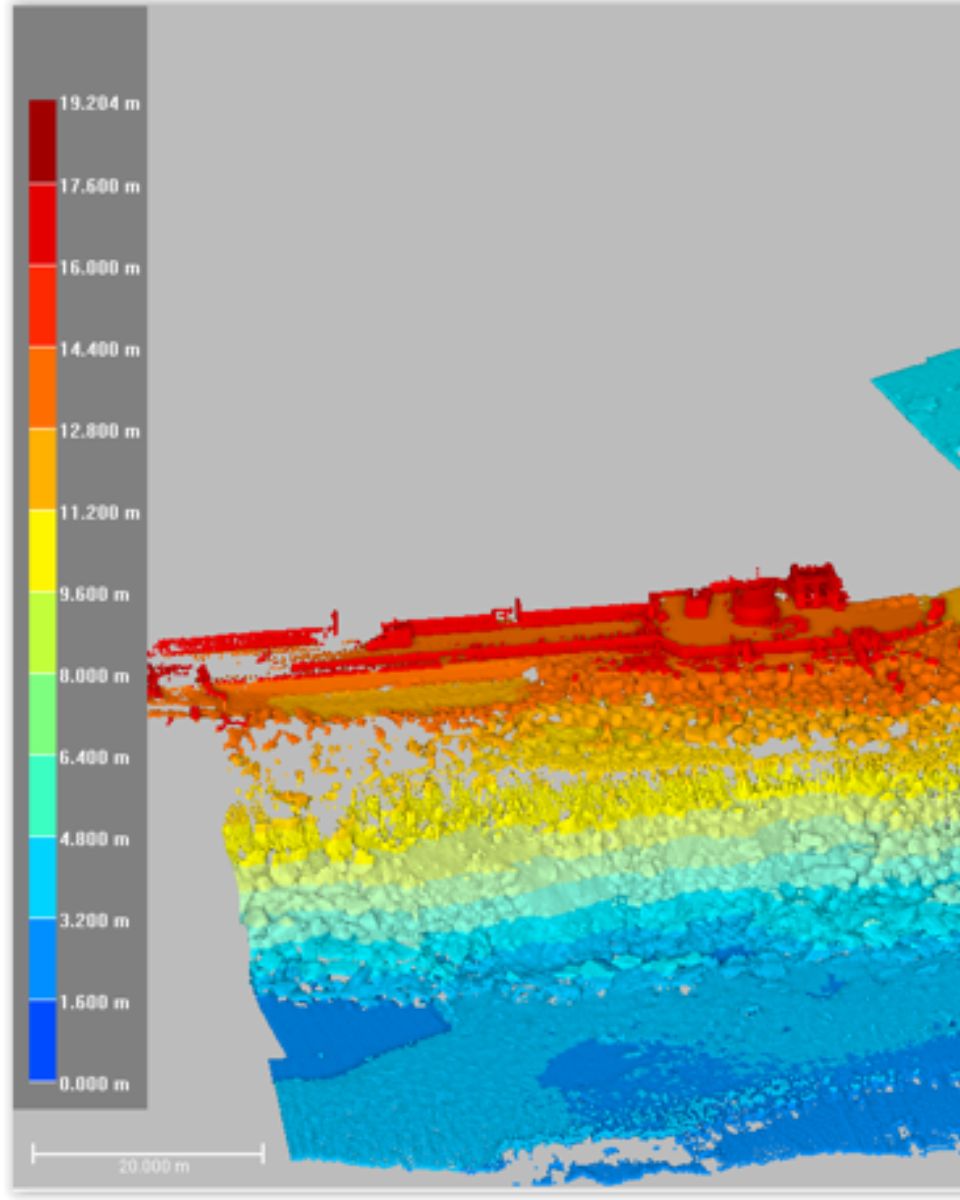
Solución ASV que integra el INS de SBG y una ecosonda multihaz
ASV – Vehículos de superficie autónomos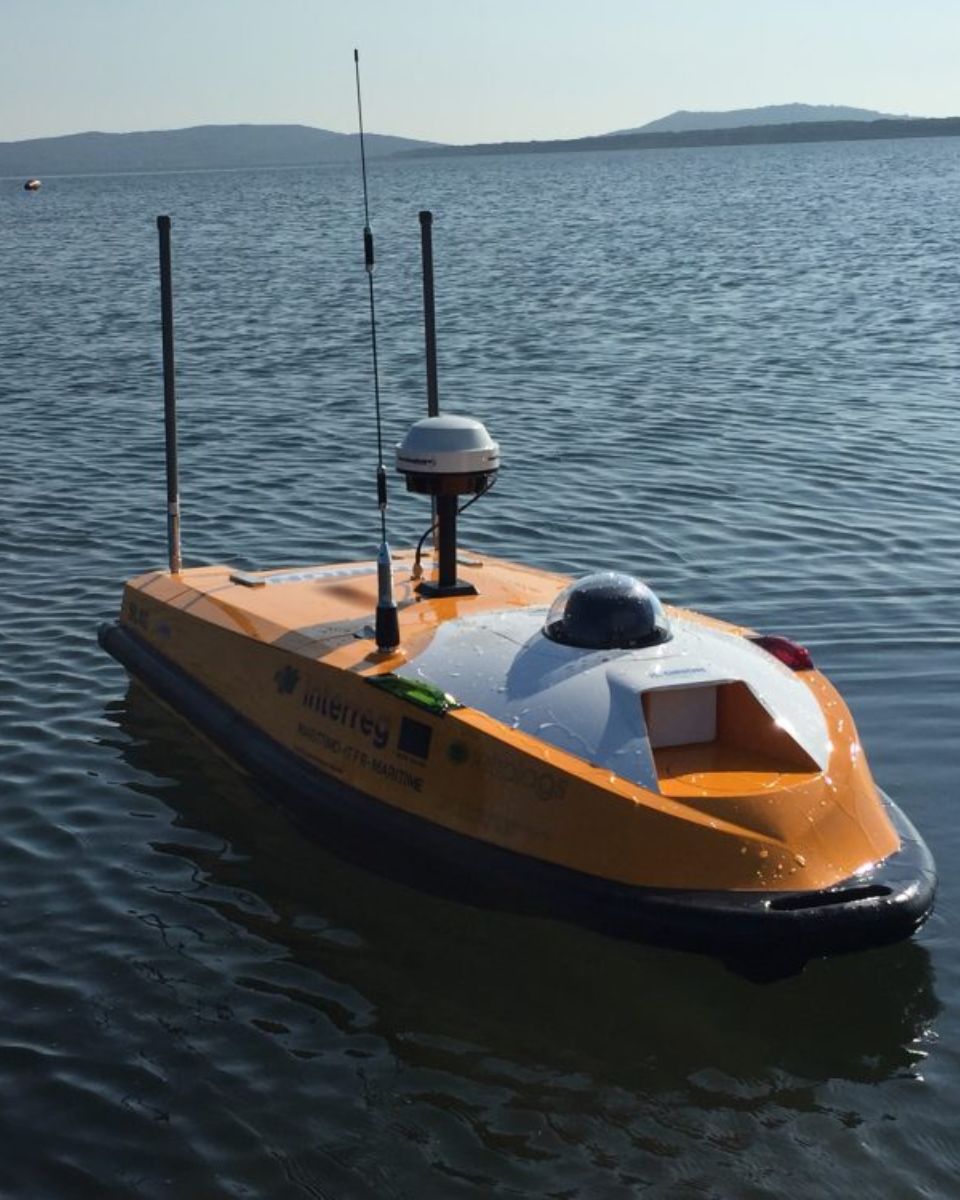

Marine Technology integra el INS/GNSS de SBG en el USV HydroDron
Navegación de USV


Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtiene acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación y posicionamiento inercial en varias industrias.

Qinertia GNSS-INS

Cables

Antenas GNSS
Nuestro proceso de producción
Descubra la precisión y la experiencia detrás de cada producto de SBG Systems. El siguiente video ofrece una visión interna de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento. Desde la ingeniería avanzada hasta el control de calidad riguroso, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea el video ahora para obtener más información!

Solicitar presupuesto
Hablan de nosotros
Presentamos las experiencias y testimonios de profesionales de la industria y clientes que han aprovechado nuestros productos en sus proyectos. Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados fiables en diversas aplicaciones.



Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde respondemos a sus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas exhaustivas sobre las características de los productos, los procesos de instalación, consejos de solución de problemas y las mejores prácticas para maximizar su experiencia con nuestros sistemas inerciales.
¡Encuentre sus respuestas aquí!
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cómo puedo combinar sistemas inerciales con un LiDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systems con LiDAR para el mapeo con drones mejora la precisión y la fiabilidad en la captura de datos geoespaciales precisos.
Así es como funciona la integración y cómo beneficia al mapeo basado en drones:
- Método de percepción remota que utiliza pulsos láser para medir distancias a la superficie terrestre, creando un mapa 3D detallado del terreno o las estructuras.
- El INS de SBG Systems combina una unidad de medición inercial (IMU) con datos GNSS para proporcionar un posicionamiento, una orientación (cabeceo, alabeo, guiñada) y una velocidad precisos, incluso en entornos sin GNSS.
El sistema inercial de SBG se sincroniza con los datos del LiDAR. El INS rastrea con precisión la posición y la orientación del dron, mientras que el LiDAR captura los detalles del terreno o de los objetos situados debajo.
Al conocer la orientación precisa del dron, los datos LiDAR se pueden posicionar con precisión en un espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que la IMU ofrece datos de orientación y movimiento en tiempo real. La combinación garantiza que, incluso cuando la señal GNSS sea débil o no esté disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir rastreando la trayectoria y la posición del dron, permitiendo un mapeo LiDAR coherente.
¿Cómo funciona una antena de autoapuntamiento?
Una antena autoapuntable se alinea automáticamente con un satélite o una fuente de señal para mantener un enlace de comunicación estable. Utiliza sensores como giróscopos, acelerómetros y GNSS para determinar su orientación y ubicación.
Cuando la antena se enciende, calcula los ajustes necesarios para alinearse con el satélite deseado. A continuación, los motores y actuadores mueven la antena a la posición correcta. El sistema monitoriza continuamente su alineación y realiza ajustes en tiempo real para compensar cualquier movimiento, como en un vehículo o embarcación en movimiento.
Esto garantiza una conexión fiable, incluso en entornos dinámicos, sin intervención manual.
¿Cómo controlar los retrasos de salida en operaciones con UAV?
Controlar los retrasos de salida en las operaciones con UAV es fundamental para garantizar un rendimiento con capacidad de respuesta, una navegación precisa y una comunicación eficaz, especialmente en aplicaciones de defensa o críticas para las misiones.
La latencia de salida es un aspecto importante en las aplicaciones de control en tiempo real, donde una mayor latencia de salida podría degradar el rendimiento de los bucles de control. El software integrado de nuestro INS se ha diseñado para minimizar la latencia de salida: una vez muestreados los datos del sensor, el Filtro de Kalman Extendido (EKF) realiza cálculos pequeños y de tiempo constante antes de generar las salidas. Por lo general, el retraso de salida observado es inferior a un milisegundo.
La latencia de procesamiento debe sumarse a la latencia de transmisión de datos si desea obtener el retraso total. Esta latencia de transmisión varía de una interfaz a otra. Por ejemplo, un mensaje de 50 bytes enviado en una interfaz UART a 115200 bps tardará 4 ms en transmitirse por completo. Considere velocidades de baudios más altas para minimizar la latencia de salida.
¿Qué significa UART?
UART significa transmisor-receptor asíncrono universal (Universal Asynchronous Receiver-Transmitter).
Es una interfaz de comunicación de hardware que convierte los datos paralelos de un procesador en formato serie para su transmisión, y luego convierte los datos en serie recibidos nuevamente en formato paralelo.
- Universal → Puede trabajar con diferentes configuraciones (velocidad de baudios, bits de datos, bits de parada, paridad).
- Asíncrono → No utiliza una línea de reloj compartida; la temporización se gestiona mediante bits de inicio y parada.
- Transmisor-Receptor → Envía (transmisor) y recibe (receptor) datos a través de un canal serie.
El UART se utiliza ampliamente en sistemas integrados, incluidos los sistemas de navegación inercial (INS), para transferir datos de sensores entre una IMU y un procesador de forma sencilla y fiable.
