


UART – Universeller asynchroner Empfänger-Sender
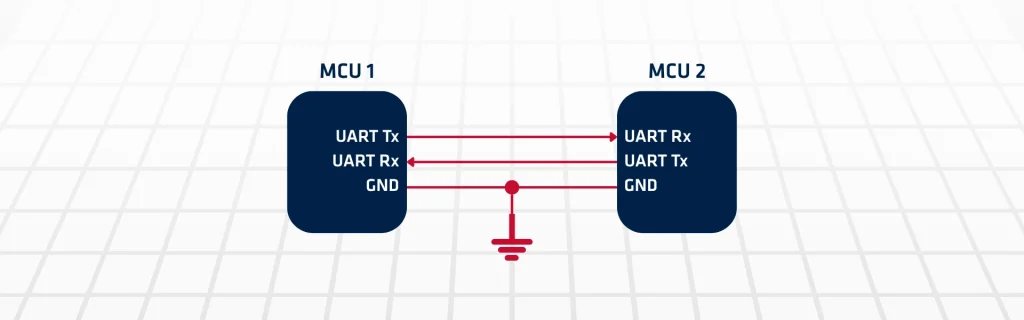
UART oder Universal Asynchronous Receiver-Transmitter ermöglicht eine zuverlässige serielle Kommunikation zwischen digitalen Geräten. Zunächst wandelt er parallele Daten für die Übertragung in eine serielle Form um. Anschließend setzt die Empfangsseite die Daten wieder in eine parallele Form zusammen. Aus diesem Grund ist diese einfache Schnittstelle in eingebetteten Navigationssystemen weit verbreitet. Trägheitsnavigationssysteme oder INS sind auf Echtzeit-Sensorkommunikation angewiesen. Folglich bietet UART eine schlanke und effiziente Methode, um IMUs an Prozessoren anzuschließen.
Im Gegensatz zu komplexeren Schnittstellen benötigt UART keine dedizierte Taktleitung. Stattdessen werden Daten über konfigurierbare Baudraten und Standard-Framing-Formate übertragen. Jede Übertragung umfasst Start-, Daten-, Paritäts- und Stoppbits. Diese Struktur gewährleistet daher die Fehlererkennung und Synchronisation zwischen Geräten. In der Praxis erzeugen INS-Module große Ströme von Beschleunigungs- und Gyroskopdaten.
UART-Baudrate und Ausgaberate
Die Baudrate definiert, wie viele Symbole oder Bits pro Sekunde UART überträgt. Eine höhere Baudrate erhöht den Datendurchsatz, was für die schnelle Übertragung von IMU-Daten unerlässlich ist. Höhere Geschwindigkeiten machen das Signal jedoch auch anfälliger für Rauschen und beeinträchtigen die Leitungsqualität. Die Ausgangsrate der IMU bestimmt, wie oft der Sensor Navigationsdaten generiert. Beispielsweise kann eine IMU Messwerte mit 200 Hz oder höher ausgeben. Um diese Daten zuverlässig zu übertragen, muss die UART-Baudrate so gewählt werden, dass sie das Datenvolumen des Sensors Plus Protokoll-Overhead aufnehmen kann.
Die Kabellänge beeinflusst die UART-Leistung direkt. Längere Kabel erhöhen Kapazität und Widerstand, was Signale bei hohen Baudraten verzerren kann. Infolgedessen ermöglichen kürzere Kabel höhere Baudraten, während längere Kabel möglicherweise reduzierte Baudraten erfordern, um die Datenintegrität zu gewährleisten. Beispielsweise kann eine Baudrate von 115200 über mehrere Meter zuverlässig funktionieren, aber Raten über 1 Mbps erfordern in der Regel sehr kurze, gut abgeschirmte Kabel.
Daher müssen Ingenieure diese drei Parameter ausbalancieren. Wenn eine IMU eine hohe Ausgangsrate hat, ist eine ausreichend hohe Baudrate erforderlich, aber die Kabellänge muss kurz bleiben, um Datenverlust zu vermeiden. Umgekehrt, wenn längere Verkabelung unvermeidlich ist, gewährleistet die Reduzierung der Baudrate oder die Verwendung von differentiellen Signalschnittstellen, wie RS-422 oder RS-485, eine stabile Kommunikation.
Infolgedessen liefert der UART-Kanal diese Informationen direkt an den Navigationscomputer. Die Latenz ist minimal, und das Protokoll erfordert einen sehr geringen Overhead. Daher bevorzugen Ingenieure UART für eine einfache und robuste Systemintegration. Darüber hinaus unterstützt die Schnittstelle flexible Verkabelung und minimale Hardwareressourcen. Sie ist besonders effektiv in kompakten oder leistungseingeschränkten Anwendungen. Zudem sind in INS-Systemen für Verteidigung und Luft- und Raumfahrt Zuverlässigkeit und Stabilität kritische Anforderungen.
UART gewährleistet einen kontinuierlichen Datenfluss ohne komplizierte Kommunikations-Stacks. Darüber hinaus können Entwickler Baudraten optimieren, um sie an die Sensordatenraten anzupassen. Beispielsweise geben Hochgeschwindigkeits-IMUs mehrere Kilobyte pro Sekunde aus. Daher kann die UART-Schnittstelle diese Anforderung bei korrekter Konfiguration bewältigen.
Gleichzeitig verhindern Flusskontrolltechniken Datenverlust unter Hochlastbedingungen. Hardware- oder Software-Puffer verwalten zudem asynchrone Datenbursts effizient. Das deterministische Verhalten von UART verbessert wiederum die Vorhersagbarkeit in eingebetteten Systemen. Um die Integrität zu verbessern, kombinieren Designer UART oft mit übergeordneten Protokollen. Folglich erhöhen Fehlerprüfung und Paket-Framing die Robustheit des Navigationsdatenaustauschs. Dieser Ansatz gewährleistet eine präzise Kommunikation unter anspruchsvollen Betriebsbedingungen.
Zusammenfassend bietet UART eine bewährte Lösung für die INS-Sensorintegration.
