


Ekinox-E Fornece dados de orientação, arfagem (heave) e navegação
O Ekinox-E pertence à linha da série Ekinox de Sistemas Inerciais baseados em MEMS de altíssimo desempenho, que alcançam desempenho excepcional de orientação e navegação em um formato compacto e acessível.
É um Sistema de Navegação Inercial (INS) que fornece dados de orientação e navegação mesmo durante interrupções de sinal GNSS. Para melhorar a precisão da orientação, conecte seu Ekinox-E a um equipamento auxiliar externo, como receptores GNSS, 1xDVL ou odômetro. Desenvolvemos cabos “split” dedicados para simplificar a integração com equipamentos externos.
Descubra todos os recursos e aplicações.
Recursos do Ekinox-E
Descubra os recursos avançados do Ekinox-E, onde nossa IMU principal combina tecnologia MEMS de ponta com integração proprietária para um desempenho excepcional a um custo acessível.
A IMU do Ekinox integra três acelerômetros capacitivos MEMS, aprimorados com técnicas sofisticadas de filtragem, oferecendo precisão de nível de quartzo. Com VRE extremamente baixo, esses acelerômetros mantêm alto desempenho mesmo em ambientes desafiadores e com alta vibração.
Complementando isso, há um conjunto de três giroscópios MEMS táticos de alta qualidade, amostrados a 2,3 kHz. Por meio de uma integração exclusiva e processamento de sinal avançado — incluindo filtros FIR —, esses giroscópios garantem desempenho superior em ambientes dinâmicos.
Explore as características e especificações excepcionais do Ekinox-E para ver como ele pode elevar o seu projeto.


Especificações
Desempenho de movimento e navegação
1.2 m Posição vertical em um único ponto
1.2 m Posição horizontal RTK
0,01 m + 0,5 ppm * Posição vertical RTK
0,015 m + 1 ppm * Posição horizontal do PPK
0,01 m + 0,5 ppm ** Posição vertical do PPK
0,015 m + 1 ppm ** Rotação/inclinação em um único ponto
0.02 ° Rotação/inclinação RTK
0,015 º * Rolagem/inclinação do PPK
0,01 ° ** Título de ponto único
0.05 ° Rumo RTK
0,04 º * Título do PPK
0,03 º **
Recursos de navegação
Antena GNSS única e dupla Precisão do movimento vertical em tempo real
5 cm ou 5 % de inchaço Período da onda de elevação em tempo real
0 a 20 s Modo de elevação em tempo real
Ajuste automático Precisão do movimento vertical atrasada
2 cm ou 2 % Período da onda de elevação atrasada
0 a 40 s
Perfis de movimento
Embarcações de superfície, veículos subaquáticos, levantamento marítimo, ambiente marinho e condições marítimas adversas Ar
Aviões, helicópteros, aeronaves, UAV Terra
Carro, automotivo, trem/ferrovia, caminhão, veículos de duas rodas, maquinário pesado, pedestre, mochila, off-road
Desempenho GNSS
Externo (não fornecido) Banda de frequência
Dependendo do receptor GNSS externo Recursos de GNSS
Dependendo do receptor GNSS externo Sinais de GPS
Dependendo do receptor GNSS externo Sinais do Galileo
Dependendo do receptor GNSS externo Sinais do Glonass
Dependendo do receptor GNSS externo Sinais do Beidou
Dependendo do receptor GNSS externo Outros sinais
Dependendo do receptor GNSS externo Tempo até o primeiro posicionamento (TTFF) do GNSS
Dependendo do receptor GNSS externo Interferência e falsificação de identidade
Dependendo do receptor GNSS externo
Especificações ambientais e faixa de operação
IP-68 Temperatura de operação
-40 ºC a 75 ºC Vibrações
3 g RMS – 20 Hz a 2 kHz Amortecedores
500 g por 0,3 ms MTBF (calculado)
50.000 horas Em conformidade com
MIL-STD-810, EN 60945
Interfaces
GNSS, RTCM, odômetro, DVL Protocolos de saída
NMEA, binário sbgECom, TSS, Simrad, Dolog Protocolos de entrada
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registrador de dados
8 GB ou 48 h a 200 Hz Taxa de produção
Até 200 Hz Ethernet
Full duplex (10/100 Base-T), relógio mestre PTP, NTP, interface web, FTP, API REST Portas seriais
RS-232/422 até 921 kbps: 3 saídas / 5 entradas CAN
1x CAN 2.0 A/B, até 1 Mbps Saída de sincronização
PPS, disparo de até 200 Hz, odômetro virtual – 2 saídas Sincronização IN
PPS, odômetro, marcador de eventos até 1 kHz – 5 entradas
Especificações mecânicas e elétricas
9 a 36 VCC Consumo de energia
3 W Potência da antena
5 VCC – máx. 150 mA por antena | Ganho: 17 – 50 dB * Peso (g)
400 g Dimensões (C x L x A)
100 mm x 86 mm x 58 mm
Especificações de temporização
< 200 ns Precisão do PTP
< 1 µs Precisão do PPS
< 1 µs (jitter < 1 µs) Desvio na navegação por estimativa
1 ppm
Aplicações do Ekinox-E
O Ekinox-E foi projetado para fornecer navegação e orientação precisas em diversos setores, garantindo alto desempenho consistente mesmo em ambientes desafiouros. Ele se integra perfeitamente a módulos GNSS externos, permitindo que todos os receptores GNSS forneçam dados essenciais de velocidade e posição. Garantimos que este produto possui atualizações de firmware gratuitas e vitalícias.
Sistemas de antena dupla adicionam a vantagem da precisão de Proa Verdadeira (True Heading), enquanto receptores RTK GNSS podem ser usados para aumentar significativamente a precisão de posicionamento.
Experimente a precisão e a versatilidade do Ekinox-E e descubra suas aplicações.
Ficha técnica do Ekinox-E
Receba todas as funcionalidades e especificações dos sensores diretamente na sua caixa de entrada!
Compare o Ekinox-E com outros produtos
Compare nossa linha de sensores inerciais mais avançada para navegação, movimento e medição de vagas.
As especificações completas podem ser encontradas no Manual de Hardware, disponível mediante solicitação.
-

Ekinox-E
- Posição horizontal RTK
- 0,01 m + 0,5 ppm *
- Rotação/inclinação RTK
- 0,015 ° *
- Rumo RTK
- 0,04 ° *
- Protocolos OUT
- NMEA, binário sbgECom, TSS, Simrad, Dolog
- Protocolos IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Peso (g)
- 400 g
- Dimensões (C x L x A)
- 100 x 86 x 58 mm
-
- Posição horizontal RTK
- 0,01 m + 1 ppm
- Rotação/inclinação RTK
- 0.05 °
- Rumo RTK
- 0.2 °
- Protocolos OUT
- NMEA, binário sbgECom, TSS, KVH, Dolog
- Protocolos IN
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Peso (g)
- 47 g
- Dimensões (C x L x A)
- 46 x 45 x 24 mm
-
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.015 °
- Rumo RTK
- 0.05 °
- Protocolos OUT
- NMEA, binário sbgECom, TSS, Simrad, Dolog
- Protocolos IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 165 g
- Dimensões (C x L x A)
- 42 x 57 x 60 mm
-
- Posição horizontal RTK
- 0,01 m + 0,5 ppm
- Rotação/inclinação RTK
- 0.008 °
- Rumo RTK
- 0.02 °
- Protocolos OUT
- NMEA, binário sbgECom, TSS, Simrad, Dolog
- Protocolos IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Peso (g)
- < 900 g
- Dimensões (C x L x A)
- 130 x 100 x 75 mm


Compatibilidade do Ekinox-E


Documentação e recursos
O Ekinox-E vem com documentação online abrangente, projetada para apoiar os usuários em cada etapa. Desde guias de instalação até configuração avançada e solução de problemas, nossos manuais claros e detalhados garantem uma integração e operação suaves.
Nossos estudos de caso
Explore casos de uso do mundo real que demonstram como nossos INS aprimoram o desempenho, reduzem o tempo de inatividade e melhoram a eficiência operacional. Saiba como nossos sensores avançados e interfaces intuitivas fornecem a precisão e o controle necessários para você se destacar em suas aplicações.
A OPSIA aprimora sua solução com a integração do INS Ekinox
Sonda acústica multifeixe e scanner a laser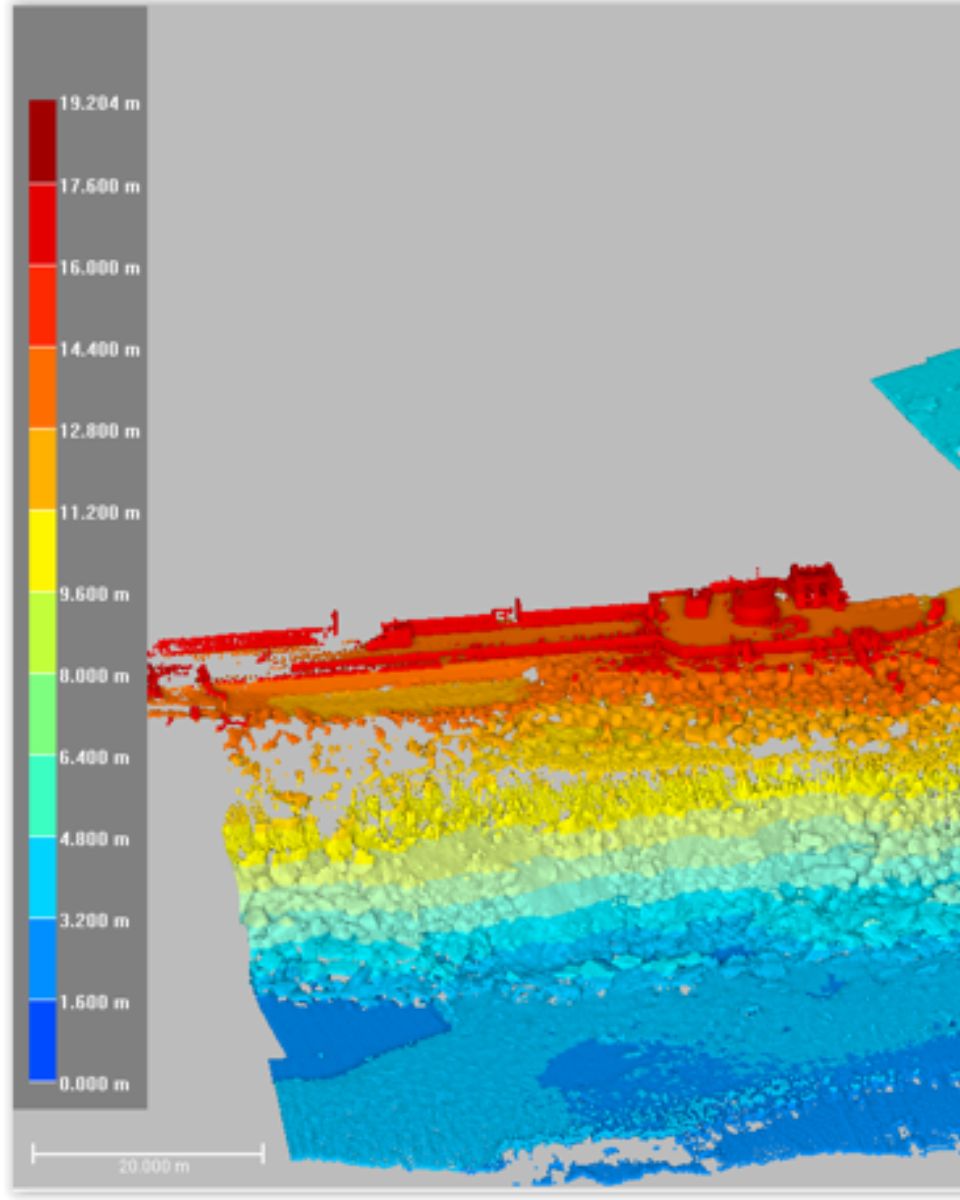
Solução da ASV que integra o sistema de monitoramento de tráfego marítimo “ INS ” e o ecobatímetro multifeixe da SBG
ASV – Veículos Autônomos de Superfície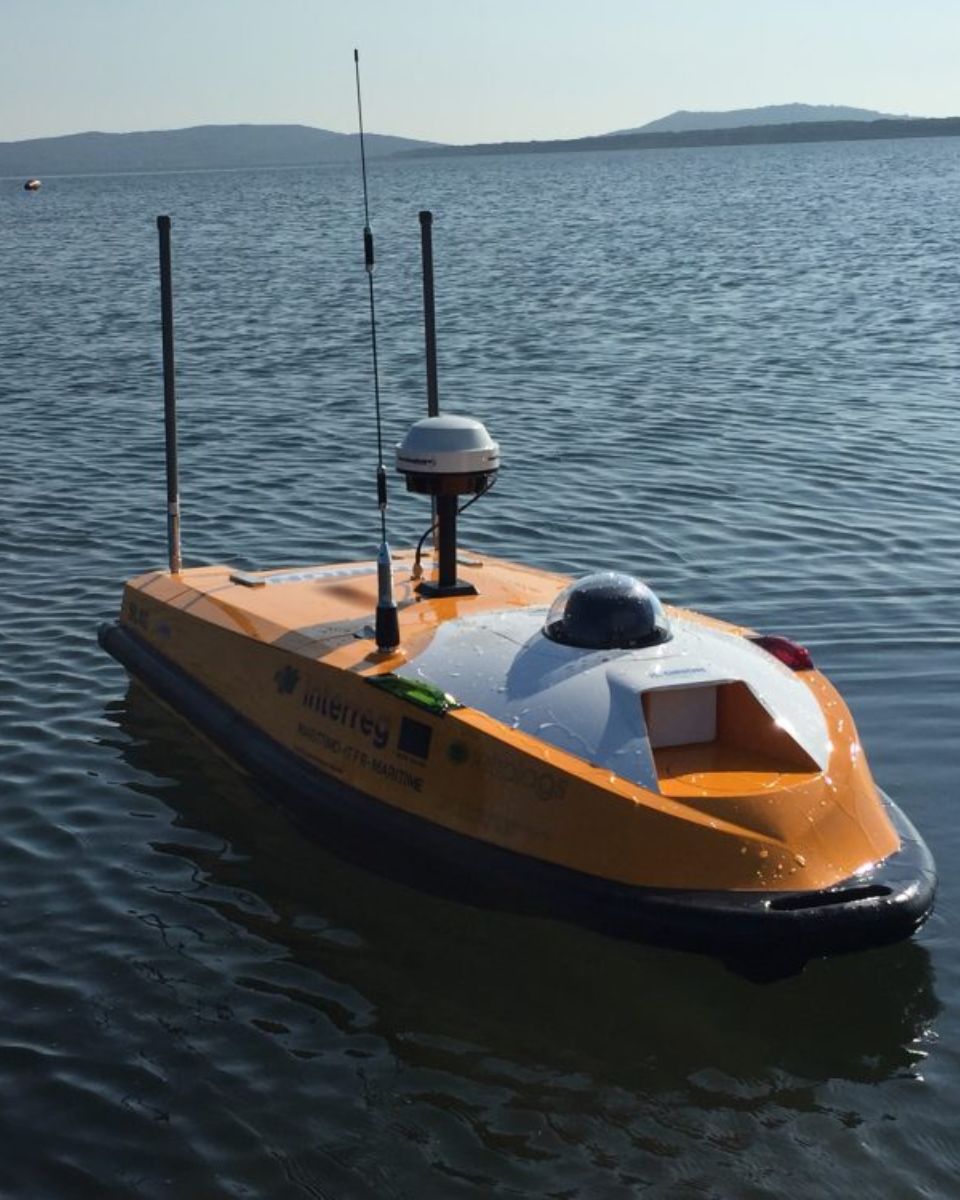




Outros produtos e acessórios
Descubra como nossas soluções podem transformar suas operações explorando nossa diversa gama de aplicações. Com nossos sensores e softwares de Movimento e Navegação, você obtém acesso a tecnologias de ponta que impulsionam o sucesso e a inovação em sua área.
Junte-se a nós para desbloquear o potencial das soluções de navegação e posicionamento inercial em vários setores.

Qinertia GNSS-INS

Cabos

Antenas GNSS
Nosso processo de produção
Descubra a precisão e a experiência por trás de cada produto da SBG Systems. O vídeo a seguir oferece uma visão interna de como projetamos, fabricamos e testamos meticulosamente nossos sistemas de navegação inercial de alto desempenho. Da engenharia avançada ao controle de qualidade rigoroso, nosso processo de produção garante que cada produto atenda aos mais altos padrões de confiabilidade e precisão.
Assista agora para saber mais!

Solicite um orçamento
Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais do setor e clientes que utilizaram nossos produtos em seus projetos. Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e proporcionou resultados confiáveis em diversas aplicações.



Seção de perguntas frequentes
Bem-vindo à nossa seção de FAQ, onde respondemos às suas perguntas mais importantes sobre nossa tecnologia de ponta e suas aplicações. Aqui você encontrará respostas abrangentes sobre recursos de produtos, processos de instalação, dicas de solução de problemas e melhores práticas para maximizar sua experiência com nossos sistemas inerciais.
Encontre suas respostas aqui!
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Como posso combinar sistemas inerciais com um LIDAR para mapeamento com drones?
A combinação dos sistemas inerciais da SBG Systems com LiDAR para mapeamento com drones aumenta a precisão e a confiabilidade na captura de dados geoespaciais precisos.
Veja a seguir como funciona a integração e quais são os benefícios para o mapeamento com drones:
- Um método de sensoriamento remoto que usa pulsos de laser para medir distâncias até a superfície da Terra, criando um mapa 3D detalhado do terreno ou de estruturas.
- O INS da SBG Systems combina uma Unidade de Medição Inercial (IMU) com dados GNSS para fornecer posicionamento, orientação (arfagem, rolagem, guinada) e velocidade precisos, mesmo em ambientes sem sinal GNSS.
O sistema inercial da SBG é sincronizado com os dados do LiDAR. O INS rastreia com precisão a posição e a orientação do drone, enquanto o LiDAR captura os detalhes do terreno ou do objeto abaixo.
Ao conhecer a orientação exata do drone, os dados do LiDAR podem ser posicionados com precisão no espaço 3D.
O componente GNSS fornece posicionamento global, enquanto a IMU oferece dados de orientação e movimento em tempo real. A combinação garante que, mesmo quando o sinal GNSS estiver fraco ou indisponível (por exemplo, perto de edifícios altos ou florestas densas), o INS possa continuar a rastrear a trajetória e a posição do drone, permitindo um mapeamento LiDAR consistente.
Como funciona uma antena com orientação automática?
Uma antena autoapontável alinha-se automaticamente com um satélite ou fonte de sinal para manter um link de comunicação estável. Ela utiliza sensores como giroscópios, acelerômetros e GNSS para determinar sua orientação e localização.
Quando a antena é ligada, ela calcula os ajustes necessários para se alinhar ao satélite desejado. Em seguida, os motores e atuadores movem a antena para a posição correta. O sistema monitora continuamente seu alinhamento e faz ajustes em tempo real para compensar qualquer movimento, como no caso de um veículo ou embarcação em movimento.
Isso garante uma conexão confiável, mesmo em ambientes dinâmicos, sem intervenção manual.
Como controlar os atrasos na transmissão de dados nas operações com UAVs?
O controle dos atrasos de saída nas operações de UAVs é essencial para garantir um desempenho ágil, uma navegação precisa e uma comunicação eficaz, especialmente em aplicações de defesa ou de missão crítica.
A latência de saída é um aspecto importante em aplicações de controle em tempo real, nas quais uma latência de saída mais elevada pode prejudicar o desempenho dos circuitos de controle. Nosso software embarcado “ INS ” foi projetado para minimizar a latência de saída: assim que os dados dos sensores são amostrados, o Filtro de Kalman Estendido (EKF) realiza cálculos de pequeno porte e de tempo constante antes que as saídas sejam geradas. Normalmente, o atraso observado na saída é inferior a um milissegundo.
A latência de processamento deve ser somada à latência de transmissão de dados para se obter o atraso total. Essa latência de transmissão varia de uma interface para outra. Por exemplo, uma mensagem de 50 bytes enviada por uma interface UART a 115.200 bps levará 4 ms para ser totalmente transmitida. Considere taxas de transmissão mais altas para minimizar a latência de saída.
O que significa UART?
UART significa Receptor-Transmissor Assíncrono Universal.
Trata-se de uma interface de comunicação de hardware que converte dados paralelos de um processador em formato serial para transmissão e, em seguida, reconverte os dados seriais recebidos de volta ao formato paralelo.
- Universal → É compatível com diferentes configurações (taxa de transmissão, bits de dados, bits de parada, paridade).
- Assíncrono → Não utiliza uma linha de relógio compartilhada; a sincronização é controlada por bits de início e de parada.
- Receptor-transmissor → Ele tanto envia (transmissor) quanto recebe (receptor) dados por meio de um canal serial.
O UART é amplamente utilizado em sistemas embarcados, incluindo sistemas de navegação inercial (INS), para transferir dados de sensores entre uma IMU e um processador de maneira simples e confiável.
