Kooperation zwischen dem Fraunhofer-Institut IOSB und SBG Systems
Das Fraunhofer-Institut ist eine renommierte deutsche Forschungsorganisation und gilt als Innovationspionier in zahlreichen wissenschaftlichen Bereichen.
„Autonome Großroboter werden die Baubranche in Kürze revolutionieren und Effizienz sowie Innovation grundlegend verändern.“ | Florian OLLIER, Head of Marketing bei SBG Systems
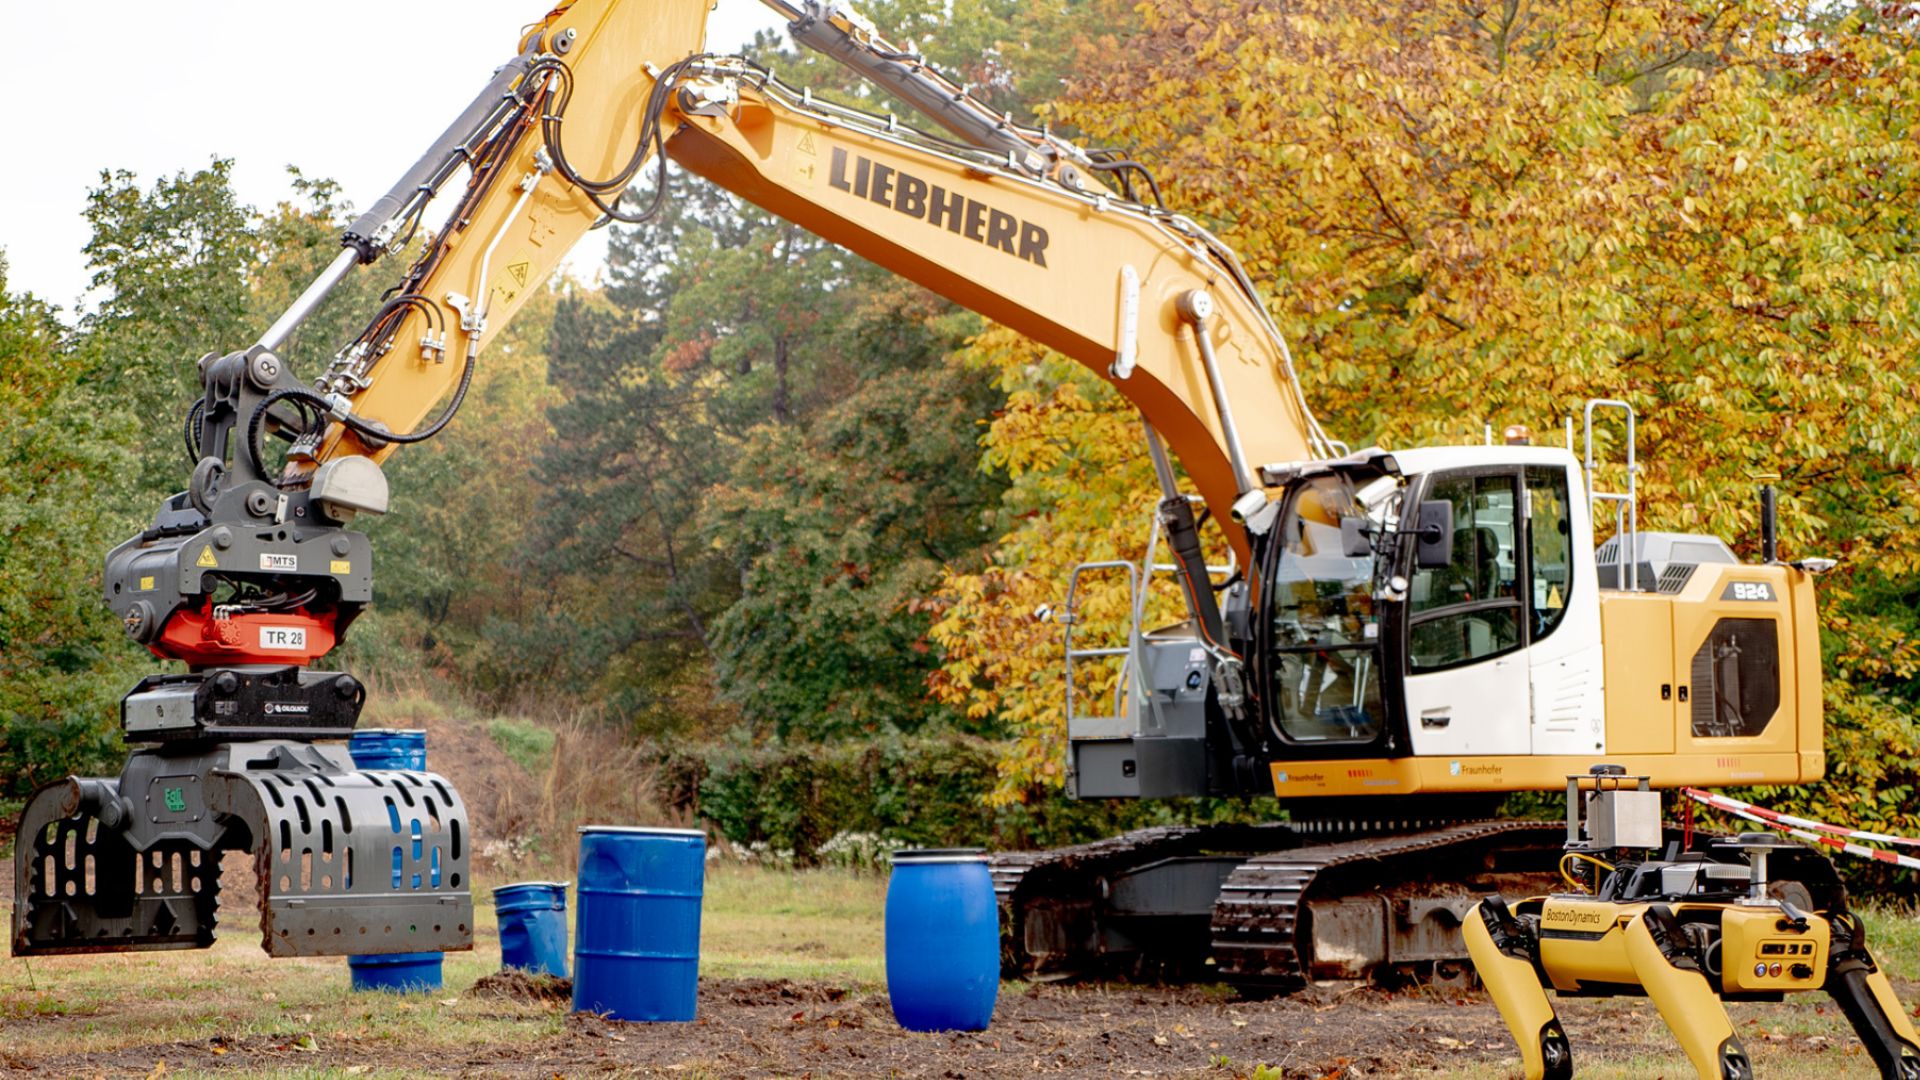
Das Fraunhofer-Institut, eine renommierte deutsche Forschungsorganisation, ist ein Innovationspionier in einer Vielzahl wissenschaftlicher Disziplinen. Innerhalb seines umfassenden Netzwerks von 76 Instituten sticht das Fraunhofer-Institut für Optronik, Systemtechnik und Bildauswertung IOSB durch seine wegweisende Arbeit im Bereich autonomer mobiler Robotersysteme hervor.
Diese Fallstudie beleuchtet die Zusammenarbeit zwischen dem Fraunhofer IOSB und SBG Systems mit dem Schwerpunkt auf der Integration unserer Inertialsensoren in autonome Baustellenfahrzeuge.
Die Baubranche neu gestalten
Autonome Systeme sind für Aufgaben, die für den Menschen gefährlich, schwierig oder monoton sind, unverzichtbar geworden.
Die Forschungsgruppe Autonome Robotiksysteme des Fraunhofer IOSB spezialisiert sich auf die Entwicklung autonomer Baufahrzeuge, von Baggern für unstrukturierte Umgebungen bis hin zu Unimogs, die einen Muldenkipper ziehen, um den Boden von der Baustelle abzutransportieren.
Autonome Fahrzeuge müssen ihre Umgebung verstehen und eine 3D-Karte erstellen, um ihren Standort zu bestimmen. Sie nutzen Sensordaten, um herauszufinden, wie sie sich in ihrer Umgebung bewegen können.
Eine Zusammenarbeit, auf die wir stolz sind
Um in Baustellenfahrzeugen echte Autonomie zu erreichen, sind präzise und zuverlässige Sensoren von entscheidender Bedeutung. Diese Sensoren müssen Echtzeitdaten für Umgebungserkennung, Kartierung und Navigation liefern.
Das Fraunhofer IOSB benötigte einen Lieferanten, der Hochleistungs-Inertialsensoren zur Ertragssteigerung der Fähigkeiten ihrer autonomen Baustellenfahrzeuge liefern konnte.
Wir sind stolz darauf, mit dem angesehenen und für seine Innovationen bekannten Fraunhofer-Institut zusammenzuarbeiten. Das Fraunhofer IOSB hat bereits mehrere unserer Produkte auf verschiedenen Plattformen eingesetzt.
Umsetzung
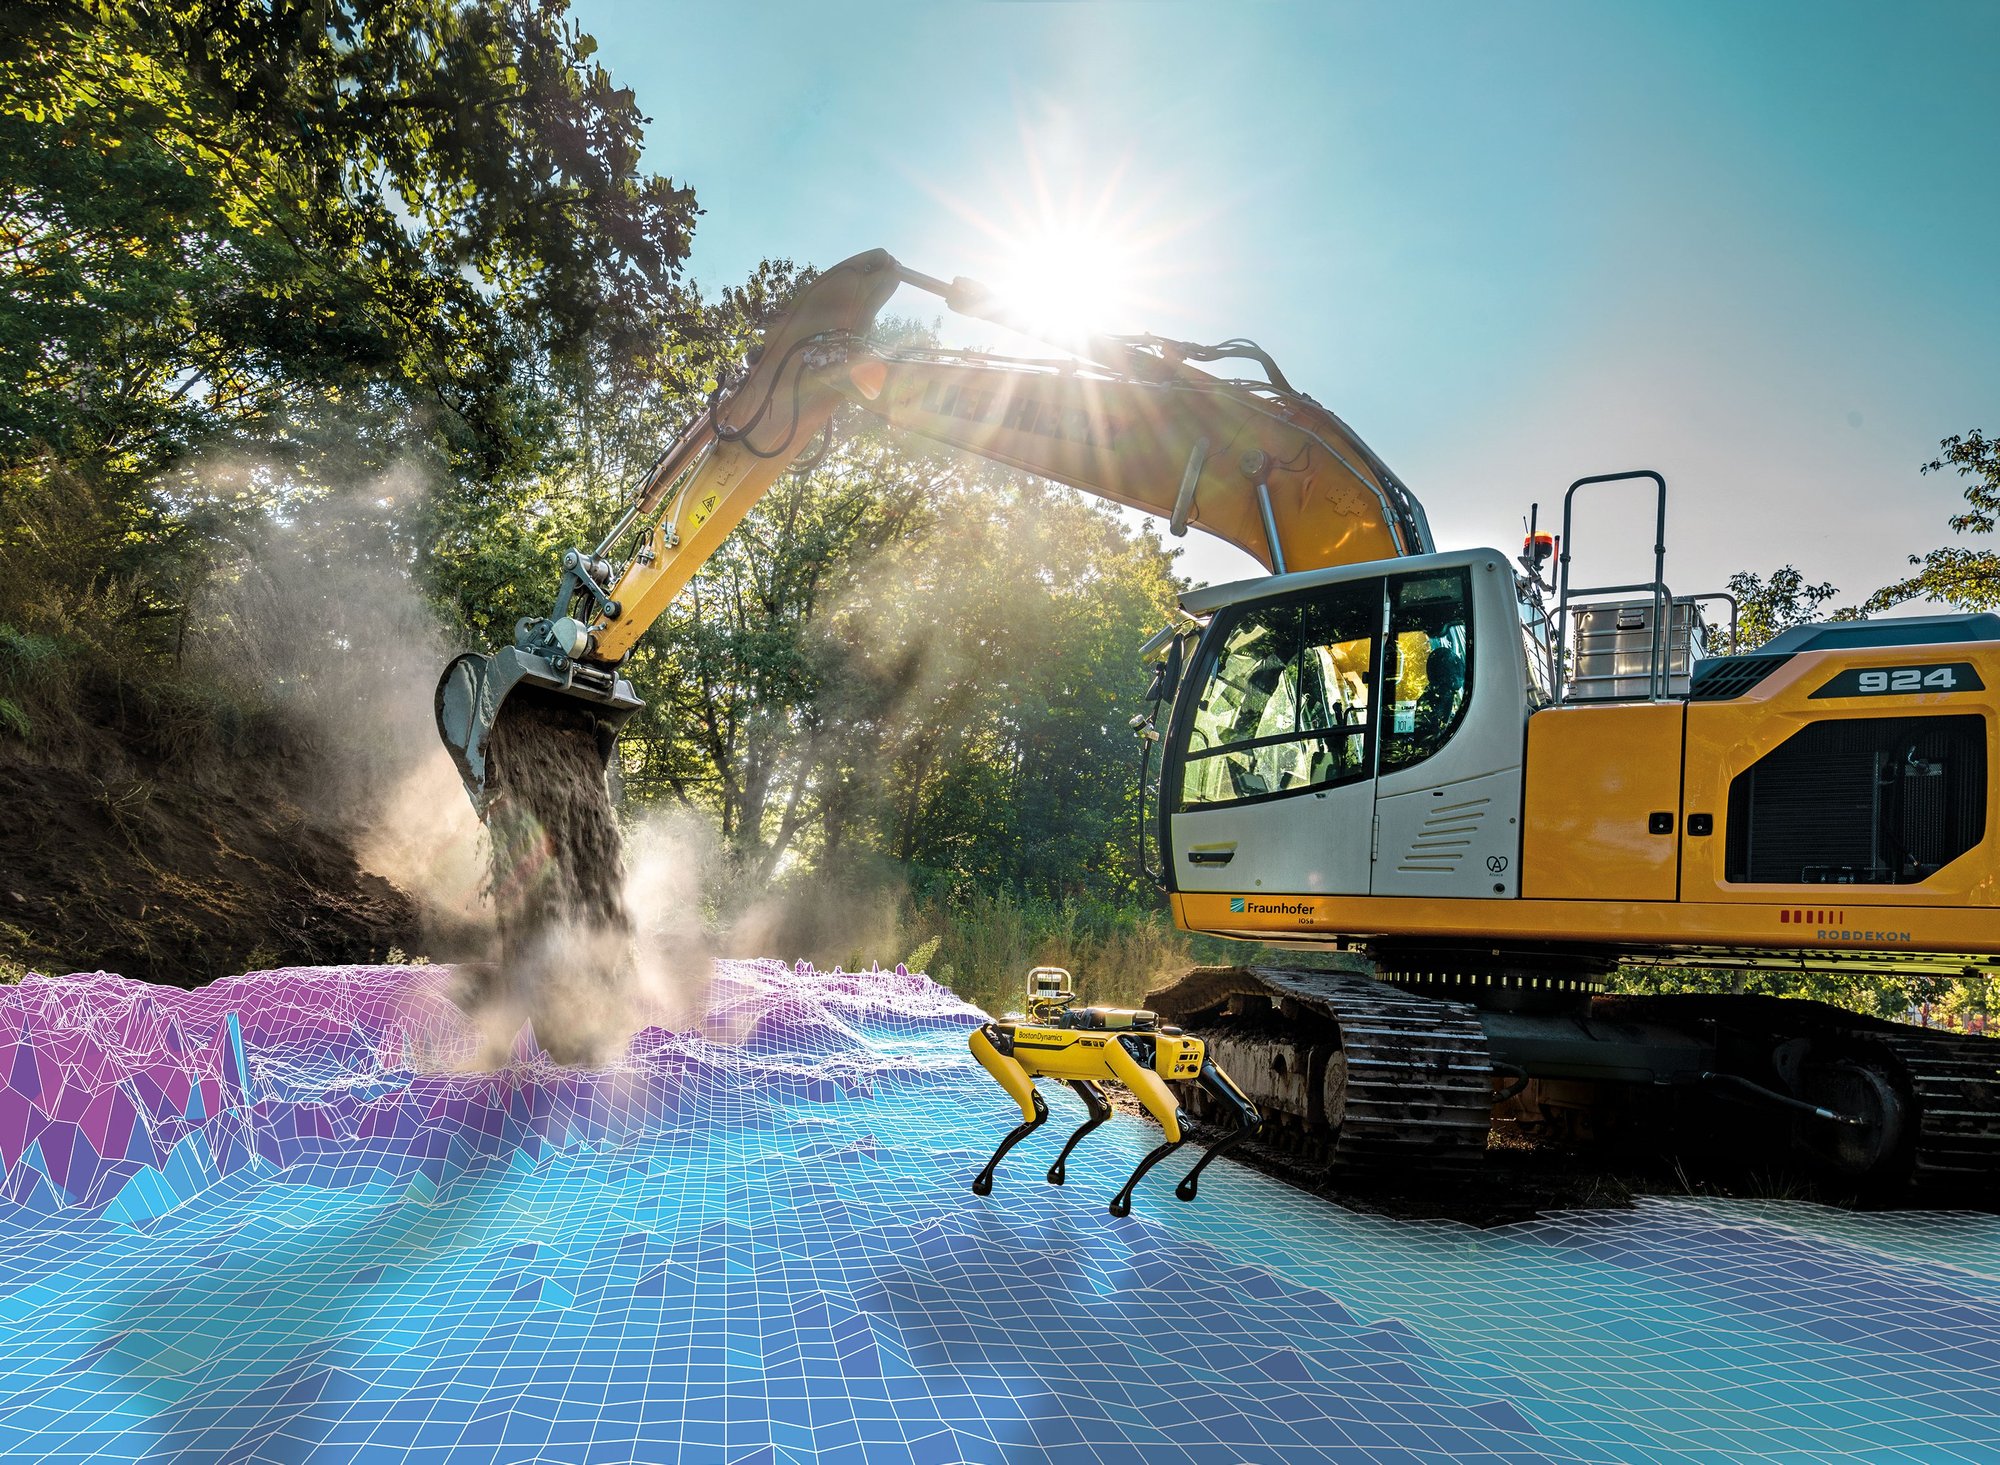
Eine bemerkenswerte Anwendung umfasst die Integration unseres Ekinox Inertialsensors in einen autonomen Bagger, der Erdreich abtragen kann.
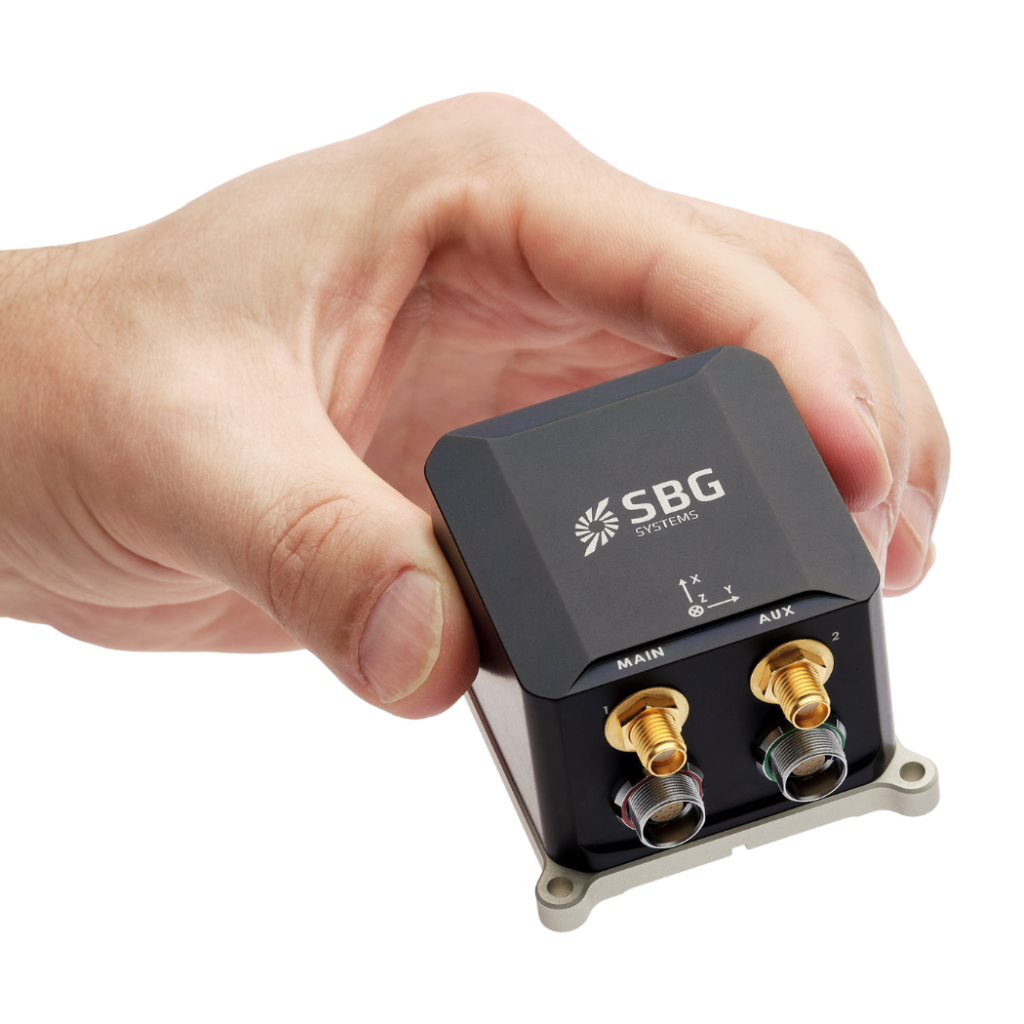
Ekinox spielte eine Schlüsselrolle bei der Erfassung der Bewegungs- und Orientierungsdaten des Fahrzeugs und ermöglichte eine präzise Kartierung der Umgebung in Echtzeit.
Diese Daten, kombiniert mit fortschrittlichen Algorithmen von Fraunhofer-Forschern, ermöglichten eine präzise Wahrnehmung, Kartierung und Navigation.
Ergebnisse
- Autonomer Aushub / Automatisierter Erdaushub: Der mit der Ekinox Micro von SBG Systems ausgestattete Bagger erreichte bei Erdbewegungsarbeiten einen hohen Grad an Autonomie. Die Genauigkeit und Zuverlässigkeit des Inertialsensors trugen maßgeblich dazu bei, dass das Fahrzeug in unstrukturierten Umgebungen eigenständig agieren konnte.
- Bergung von Fässern: Der autonome Bagger stellte seine Vielseitigkeit unter Beweis, indem er seine Einsatzmöglichkeiten auf die Bergung von Fässern ausweitete. Er war in der Lage, innerhalb seines Einsatzgebiets verschiedene Aufgaben zu erfüllen.
- Unimog-Einsatz: Das Fraunhofer IOSB rüstet derzeit einen Unimog zu einem Roboter um, der einen Muldenkipper zieht, um Aushubmaterial von der Baustelle abzutransportieren. Die Inertialsensoren von SBG Systems steuern die Autonomie-Pipeline und sollen Effizienz und Sicherheit des Einsatzes erhöhen.
Kurz gesagt
Das Fraunhofer IOSB und SBG Systems veranschaulichen, wie fortschrittliche Sensoren und Forschung maßgebliche Fortschritte vorantreiben. Darüber hinaus unterstreicht ihre Partnerschaft den Einfluss von Innovationen auf das technologische Wachstum.
Die Integration moderner IMUs in selbstfahrende Baustellenfahrzeuge erweitert die aktuellen Möglichkeiten von Maschinen. Darüber hinaus ebnet diese Integration den Weg für zukünftige Durchbrüche in der autonomen Robotik. Nicht zuletzt arbeiten das Fraunhofer IOSB und SBG Systems Hand in Hand, um die Grenzen der autonomen Technologie zu verschieben.
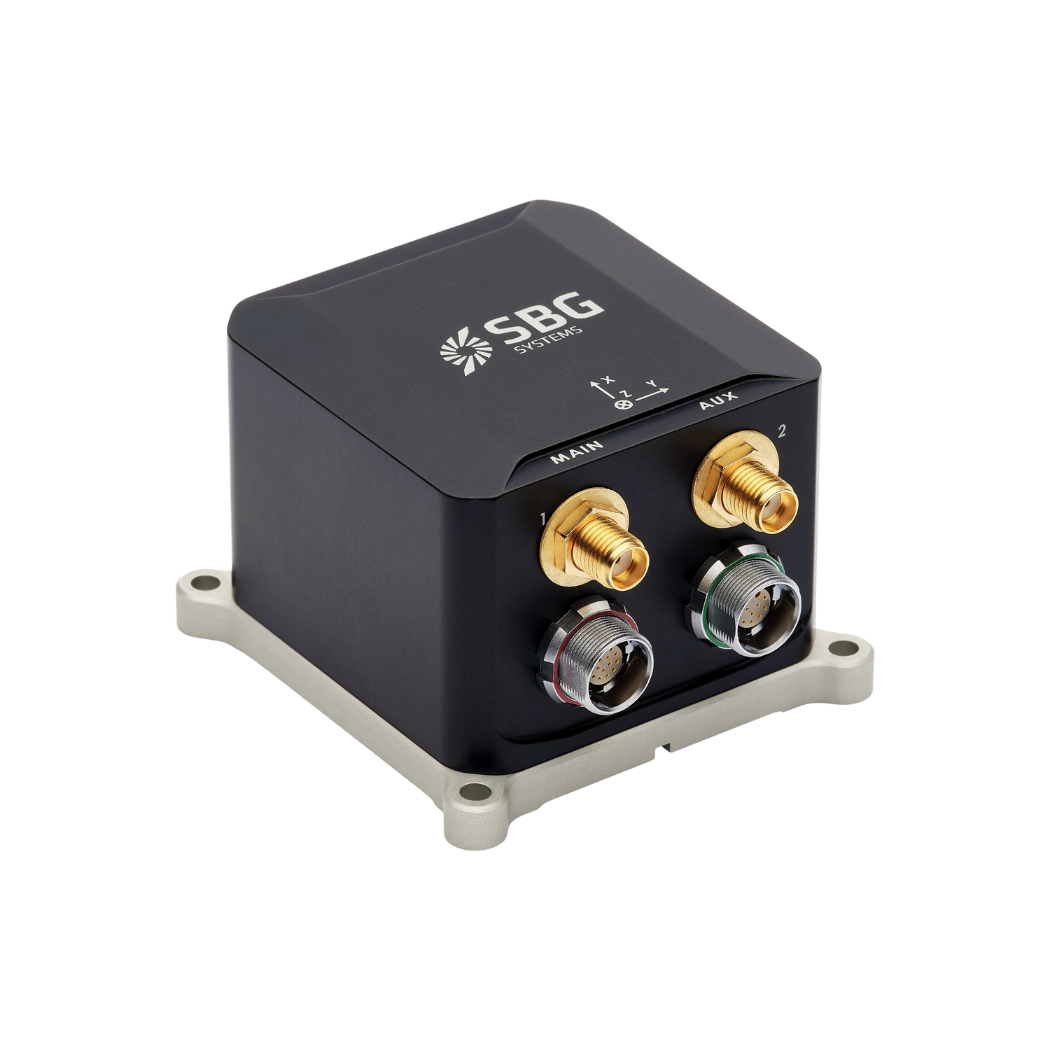
Ekinox Micro
Ekinox Micro kombiniert einen leistungsstarken MEMS-Inertialsensor mit einem Quad-Konstellations-, Mehrfrequenz- und Dual-Antennen-GNSS-Empfänger, um selbst in anspruchsvollsten Anwendungen eine unübertroffene Genauigkeit zu erzielen. Ausgestattet mit einem integrierten Datalogger mit 8 GB.
Ekinox Micro wurde für den Betrieb unter härtesten Bedingungen entwickelt und erfüllt militärische Standards, womit er die ideale Wahl für alle missionskritischen Anwendungen ist.
Angebot für Ekinox Micro anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf häufig gestellte Fragen zu unseren vorgestellten Anwendungen. Sollten Sie die richtige Antwort nicht finden, wenden Sie sich bitte direkt an uns, um Unterstützung zu erhalten.
Was ist eine Nutzlast?
Unter Nutzlast versteht man jegliche Ausrüstung, jedes Gerät oder Material, das ein Fahrzeug (Drohne, Wasserfahrzeug …) mitführt, um über seine Grundfunktionen hinaus seinen vorgesehenen Zweck zu erfüllen. Die Nutzlast unterscheidet sich von den für den Betrieb des Fahrzeugs erforderlichen Komponenten wie Motoren, Akku und Rahmen.
Beispiele für Nutzlasten:
- Kameras: hochauflösende Kameras, Wärmebildkameras…
- Sensoren: LiDAR, hyperspektrale Sensoren, chemische Sensoren…
- Kommunikationsgeräte: Funkgeräte, Signalverstärker…
- Wissenschaftliche Instrumente: Wettersensoren, Luftprobenehmer…
- Sonstige Spezialausrüstung
Was ist GNSS-Post-Processing?
GNSS-Post-Processing, oder auch PPK, ist ein Verfahren, bei dem die auf einem GNSS-Empfänger aufgezeichneten Rohdaten nach der Datenerfassung ausgewertet werden. Sie können mit anderen GNSS-Messdatenquellen kombiniert werden, um selbst in anspruchsvollsten Umgebungen die vollständigste und präziseste kinematische Trajektorie für diesen GNSS-Empfänger zu ermitteln.
Bei diesen anderen Quellen kann es sich um eine lokale GNSS-Basisstation am oder in der Nähe des Datenerfassungsprojekts handeln oder um bestehende Referenzstationen (CORS – Continuously Operating Reference Stations), wie sie typischerweise von Behörden und/oder kommerziellen CORS-Netzwerkanbietern bereitgestellt werden.
Eine Post-Processing Kinematic (PPK)-Software kann frei verfügbare GNSS-Satelliten-Umlaufbahn- und Taktinformationen nutzen, um die Genauigkeit weiter zu verbessern. PPK ermöglicht die präzise Bestimmung des Standorts einer lokalen GNSS-Basisstation in einem absoluten globalen Koordinatenreferenzrahmen-Datum, das verwendet wird.
Die PPK-Software kann zudem komplexe Transformationen zwischen verschiedenen Koordinatenreferenzsystemen zur Unterstützung von Ingenieurprojekten durchführen.
Mit anderen Worten: Es ermöglicht den Zugriff auf Korrekturen, erhöht die Genauigkeit des Projekts und kann sogar Datenverluste oder Fehler, die während der Vermessung oder der Installation nach dem Einsatz entstanden sind, beheben.
Akzeptiert „ INS “ Eingaben von externen Hilfsensoren?
Inertial Navigation Systems unseres Unternehmens akzeptieren Eingaben von externen Unterstützungssensoren wie Air-Data-Sensoren, Magnetometern, Odometern, DVL und anderen.
Diese Integration macht das INS äußerst vielseitig und zuverlässig, insbesondere in GNSS-Gegenständen nicht verfügbaren Umgebungen.
Diese externen Sensoren verbessern die Gesamtleistung und Genauigkeit des „ INS “, indem sie ergänzende Daten liefern.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was bedeutet MEMS?
MEMS steht für Micro-Electro-Mechanical Systems (mikroelektromechanische Systeme). Es bezeichnet miniaturisierte Geräte, die mechanische Elemente, Sensoren, Aktoren und Elektronik durch Mikrofabrikationstechnologie auf einem gemeinsamen Siliziumsubstrat integrieren. MEMS sind winzige, auf einem Chip aufgebaute mechanische Komponenten, die im mikroskopischen Maßstab messen, steuern und betätigen können. Sie werden häufig in IMUs, Drucksensoren, Mikrofonen, Beschleunigungsmessern, Gyroskopen, medizinischen Geräten und Automobilsystemen eingesetzt.
