


Ekinox-E Fornisce dati relativi all'orientamento, al sollevamento e alla navigazione
Ekinox-E appartiene alla serie Ekinox di sistemi inerziali basati su MEMS ad altissime prestazioni che raggiungono eccezionali prestazioni di orientamento e navigazione in un formato compatto e conveniente.
È un sistema di navigazione inerziale (INS) che fornisce dati sia di orientamento che di navigazione anche durante le interruzioni del GNSS. Per migliorare l'accuratezza dell'orientamento, collega il tuo Ekinox-E a un'apparecchiatura di ausilio esterna come ricevitori GNSS, 1xDVL o odometro. Abbiamo sviluppato cavi "divisi" dedicati per semplificare l'integrazione con apparecchiature esterne.
Scopri tutte le funzionalità e le applicazioni.
Caratteristiche di Ekinox-E
Scopri le funzionalità avanzate di Ekinox-E, dove la nostra IMU principale unisce la tecnologia MEMS all'avanguardia a un'integrazione proprietaria per offrire prestazioni eccezionali a un costo accessibile.
L'IMU di Ekinox integra tre accelerometri capacitivi MEMS, potenziati da tecniche di filtraggio sofisticate, garantendo una precisione di livello quarzo. Con un VRE estremamente basso, questi accelerometri mantengono prestazioni elevate anche in ambienti complessi e soggetti a forti vibrazioni.
A completare il quadro vi è un set di tre giroscopi MEMS di livello tattico di alta qualità, campionati a 2,3 kHz. Grazie a un'integrazione unica e a un'elaborazione del segnale avanzata, inclusi i filtri FIR, questi giroscopi assicurano prestazioni superiori in ambienti dinamici.
Esplora le caratteristiche e le specifiche eccezionali di Ekinox-E per scoprire come può valorizzare il tuo progetto.


Specifiche tecniche
Prestazioni di movimento e navigazione
1.2 m Posizione verticale in un unico punto
1.2 m Posizione orizzontale RTK
0,01 m + 0,5 ppm * Posizione verticale RTK
0,015 m + 1 ppm * Posizione orizzontale PPK
0,01 m + 0,5 ppm ** Posizione verticale PPK
0,015 m + 1 ppm ** Rotazione/inclinazione su un unico punto
0.02 ° Inclinazione e beccheggio RTK
0,015 ° * Rullio/beccheggio PPK
0,01 ° ** Titolo a punto singolo
0.05 ° Direzione RTK
0,04 ° * Titolo PPK
0,03 ° **
Funzioni di navigazione
Antenna GNSS singola e doppia Precisione del sollevamento in tempo reale
5 cm o il 5% di rigonfiamento Periodo delle onde di sollevamento in tempo reale
da 0 a 20 s Modalità di sollevamento in tempo reale
Regolazione automatica Precisione del sollevamento ritardato
2 cm o 2 % Periodo dell'onda di sollevamento ritardato
da 0 a 40 s
Profili di movimento
Navi di superficie, veicoli subacquei, rilievi marini, ambiente marino e condizioni marine estreme Aria
Aerei, elicotteri, velivoli, UAV Terrestre
Auto, settore automobilistico, treni/ferrovie, autocarri, veicoli a due ruote, macchinari pesanti, pedoni, zaini, fuoristrada
Prestazioni GNSS
Esterno (non specificato) Banda di frequenza
A seconda del ricevitore GNSS esterno Caratteristiche GNSS
A seconda del ricevitore GNSS esterno Segnali GPS
A seconda del ricevitore GNSS esterno Segnali di Galileo
A seconda del ricevitore GNSS esterno Segnali Glonass
A seconda del ricevitore GNSS esterno Segnali Beidou
A seconda del ricevitore GNSS esterno Altri segnali
A seconda del ricevitore GNSS esterno Tempo al primo punto GNSS
A seconda del ricevitore GNSS esterno Interferenze e spoofing
A seconda del ricevitore GNSS esterno
Specifiche ambientali e campo di funzionamento
IP-68 Temperatura di esercizio
da -40 °C a 75 °C Vibrazioni
3 g RMS – da 20 Hz a 2 kHz Ammortizzatori
500 g per 0,3 ms MTBF (calcolato)
50.000 ore Conforme a
MIL-STD-810, EN 60945
Interfacce
GNSS, RTCM, odometro, DVL Protocolli di output
NMEA, Binary sbgECom, TSS, Simrad, Dolog Protocolli di input
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Registratore di dati
8 GB o 48 ore a 200 Hz Tasso di produzione
Fino a 200 Hz Ethernet
Full duplex (10/100 Base-T), clock master PTP, NTP, interfaccia web, FTP, API REST Porte seriali
RS-232/422 fino a 921 kbps: 3 uscite / 5 ingressi CAN
1x CAN 2.0 A/B, fino a 1 Mbps Uscita di sincronizzazione
PPS, frequenza di trigger fino a 200 Hz, contatore virtuale – 2 uscite Sincronizzazione IN
PPS, contachilometri, indicatore di eventi fino a 1 kHz – 5 ingressi
Specifiche meccaniche ed elettriche
Da 9 a 36 V CC Consumo energetico
3 W Potenza dell'antenna
5 V CC – max 150 mA per antenna | Guadagno: 17 – 50 dB * Peso (g)
400 g Dimensioni (L x P x A)
100 mm x 86 mm x 58 mm
Specifiche temporali
< 200 ns Precisione PTP
< 1 µs Precisione del PPS
< 1 µs (jitter < 1 µs) Deriva nella navigazione a stima
1 ppm
Applicazioni di Ekinox-E
L'Ekinox-E è progettato per offrire navigazione e orientamento precisi in diversi settori, garantendo elevate prestazioni costanti anche in ambienti difficili. Si integra perfettamente con moduli GNSS esterni, consentendo a tutti i ricevitori GNSS di fornire dati essenziali di velocità e posizione. Garantiamo che questo prodotto dispone di aggiornamenti firmware gratuiti e a vita.
I sistemi a doppia antenna offrono il vantaggio aggiuntivo di una precisione di True Heading elevata, mentre i ricevitori GNSS RTK possono essere utilizzati per migliorare significativamente la precisione del posizionamento.
Sperimenta la precisione e la versatilità di Ekinox-E e scopri le sue applicazioni.
Scheda tecnica Ekinox-E
Ricevi tutte le caratteristiche e le specifiche dei sensori direttamente nella tua casella di posta!
Confronta Ekinox-E con altri prodotti
Confronta la nostra gamma di sensori inerziali più avanzati per la navigazione, il movimento e il rilevamento del rollio (heave).
Le specifiche complete sono disponibili nel Manuale Hardware fornito su richiesta.
-

Ekinox-E
- Posizione orizzontale RTK
- 0,01 m + 0,5 ppm *
- Inclinazione e beccheggio RTK
- 0,015 ° *
- Direzione RTK
- 0,04 ° *
- Protocolli OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protocolli IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Peso (g)
- 400 g
- Dimensioni (L x P x A)
- 100 x 86 x 58 mm
-
- Posizione orizzontale RTK
- 0,01 m + 1 ppm
- Inclinazione e beccheggio RTK
- 0.05 °
- Direzione RTK
- 0.2 °
- Protocolli OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protocolli IN
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Peso (g)
- 47 g
- Dimensioni (L x P x A)
- 46 x 45 x 24 mm
-
- Posizione orizzontale RTK
- 0,01 m + 0,5 ppm
- Inclinazione e beccheggio RTK
- 0.015 °
- Direzione RTK
- 0.05 °
- Protocolli OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protocolli IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Peso (g)
- 165 g
- Dimensioni (L x P x A)
- 42 x 57 x 60 mm
-
- Posizione orizzontale RTK
- 0,01 m + 0,5 ppm
- Inclinazione e beccheggio RTK
- 0.008 °
- Direzione RTK
- 0.02 °
- Protocolli OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protocolli IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Peso (g)
- < 900 g
- Dimensioni (L x P x A)
- 130 x 100 x 75 mm


Compatibilità di Ekinox-E


Documentazione e risorse
Ekinox-E è fornito con una documentazione online completa, progettata per supportare gli utenti in ogni fase. Dalle guide all'installazione fino alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati garantiscono un'integrazione e un funzionamento ottimali.
I nostri casi di studio
Scopri alcuni casi d'uso reali che dimostrano come i nostri sistemi di controllo del flusso ( INS ) migliorino le prestazioni, riducano i tempi di inattività e aumentino l'efficienza operativa. Scopri come i nostri sensori avanzati e le nostre interfacce intuitive offrono la precisione e il controllo necessari per ottenere risultati eccellenti nelle tue applicazioni.
OPSIA migliora la sua soluzione con l'integrazione dell'INS Ekinox
Ecoscandaglio multibeam e scanner laser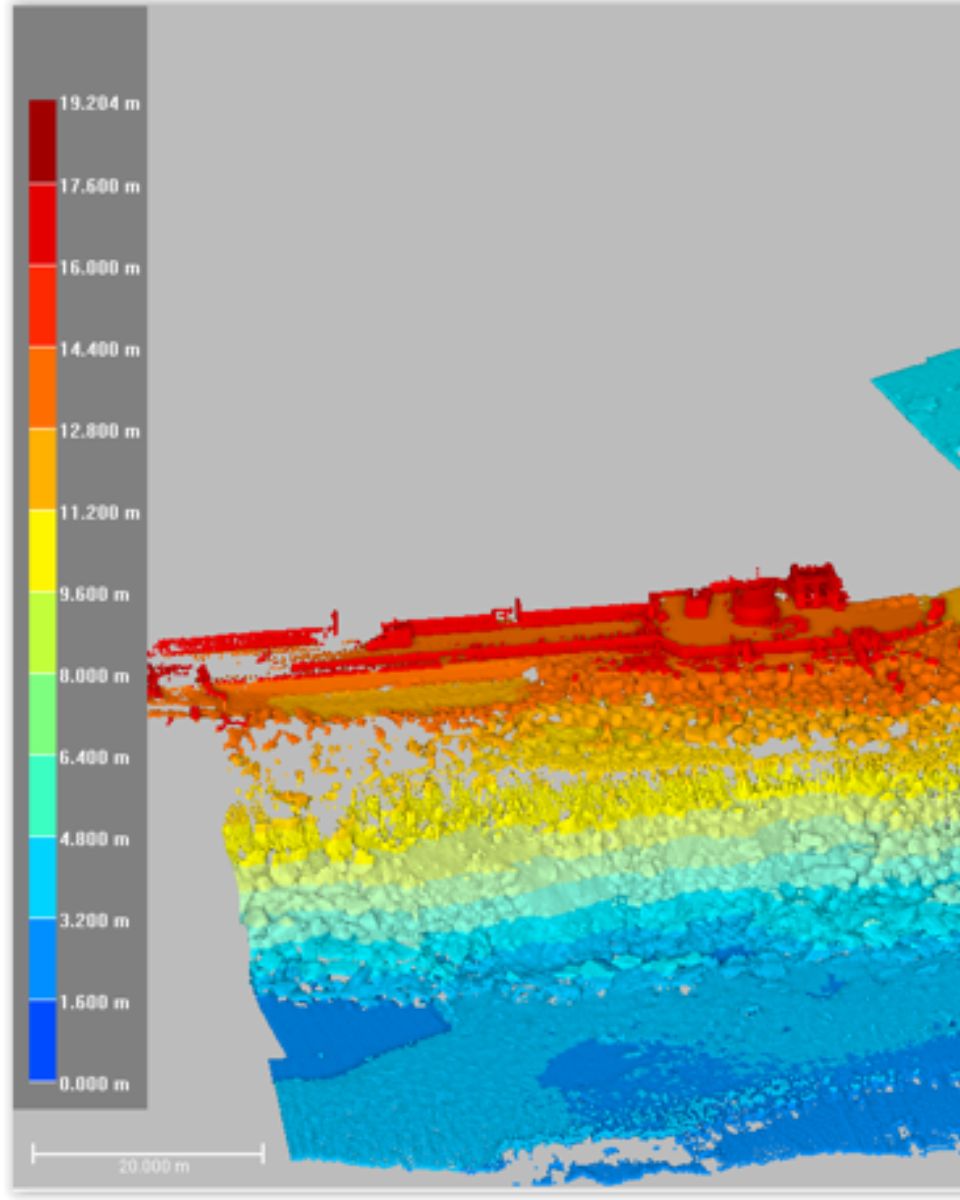
Soluzione ASV che integra l’ INS e e l’ecoscandaglio multibeam di SBG
ASV – Veicoli di superficie autonomi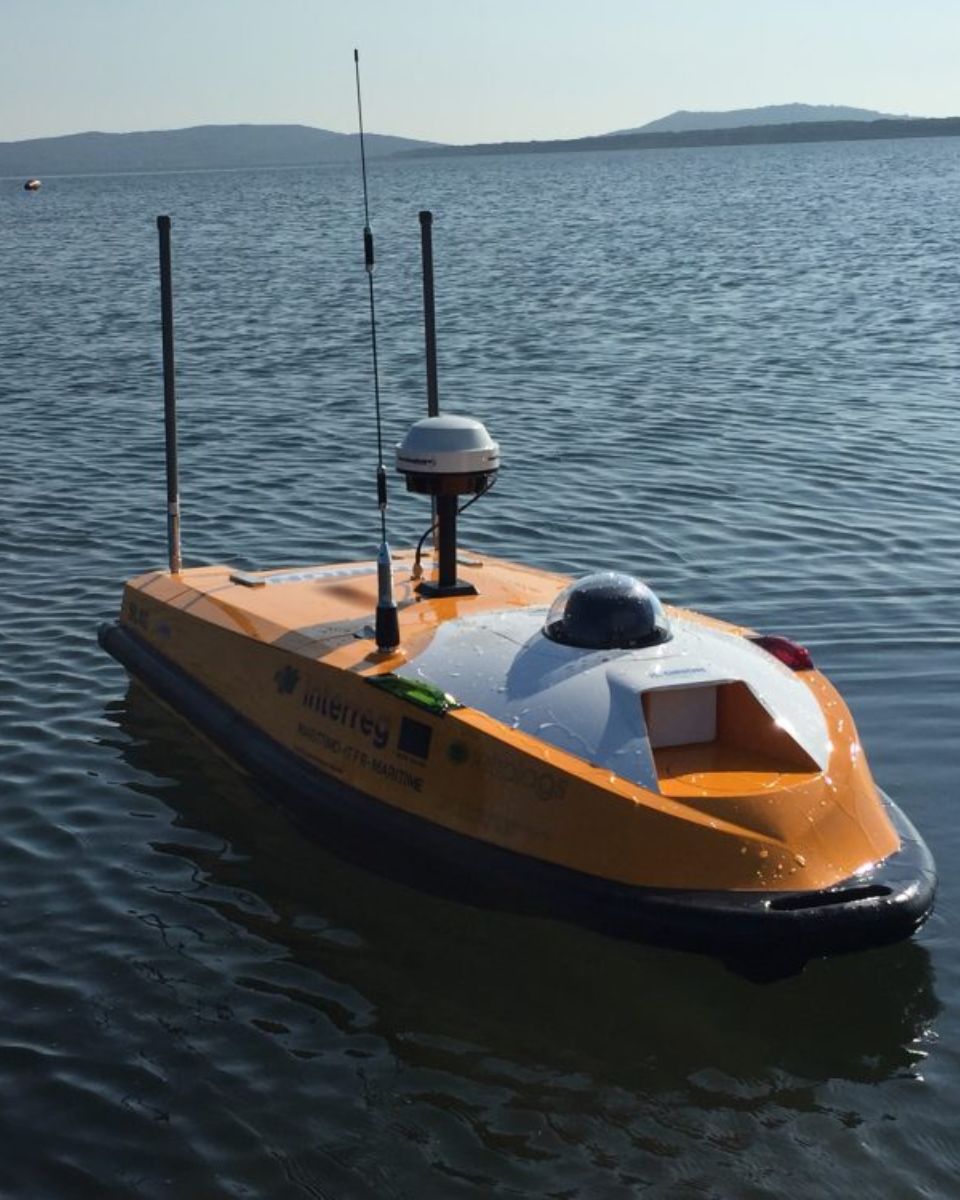




Altri prodotti e accessori
Scopri come le nostre soluzioni possono trasformare le tue operazioni esplorando la nostra vasta gamma di applicazioni. Con i nostri sensori di movimento e navigazione e il nostro software, avrai accesso a tecnologie all'avanguardia che stimolano il successo e l'innovazione nel tuo settore.
Unisciti a noi per sbloccare il potenziale delle soluzioni di navigazione inerziale e posizionamento in vari settori.

Qinertia GNSS-INS

Cavi

Antenne GNSS
Il nostro processo produttivo
Scopri la precisione e l'esperienza che si celano dietro a ogni prodotto SBG Systems. Il seguente video offre uno sguardo ravvicinato su come progettiamo, produciamo e testiamo meticolosamente i nostri sistemi di navigazione inerziale ad alte prestazioni. Dall'ingegneria avanzata al rigoroso controllo qualità, il nostro processo produttivo garantisce che ogni prodotto soddisfi i più elevati standard di affidabilità e precisione.
Guarda ora per saperne di più!

Richiedi un preventivo
Si parla di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che hanno utilizzato i nostri prodotti nei loro progetti. Scopri come la nostra tecnologia innovativa ha trasformato le loro attività, migliorato la produttività e garantito risultati affidabili in diverse applicazioni.



Sezione Domande frequenti
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all'avanguardia e sulle sue applicazioni. Qui troverete risposte esaurienti su caratteristiche dei prodotti, processi di installazione, consigli per la risoluzione dei problemi e best practices per massimizzare la vostra esperienza con i nostri sistemi inerziali.
Trovate qui le vostre risposte!
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Come posso combinare i sistemi inerziali con un LiDAR per la mappatura con droni?
La combinazione dei sistemi inerziali di SBG Systems con il LiDAR per la mappatura tramite drone migliora la precisione e l'affidabilità nell'acquisizione di dati geospaziali precisi.
Ecco come funziona l'integrazione e quali vantaggi offre per la mappatura con i droni:
- Un metodo di telerilevamento che utilizza impulsi laser per misurare le distanze dalla superficie terrestre, creando una mappa 3D dettagliata del terreno o delle strutture.
- L'INS di SBG Systems combina un'Unità di Misura Inerziale (IMU) con i dati GNSS per fornire posizionamento, orientamento (beccheggio, rollio, imbardata) e velocità accurati, anche in ambienti in cui il GNSS non è disponibile.
Il sistema inerziale di SBG è sincronizzato con i dati LiDAR. L'INS traccia con precisione la posizione e l'orientamento del drone, mentre il LiDAR cattura i dettagli del terreno o degli oggetti sottostanti.
Conoscendo l'orientamento preciso del drone, è possibile posizionare con precisione i dati LiDAR nello spazio 3D.
Il componente GNSS fornisce il posizionamento globale, mentre l'IMU offre dati di orientamento e movimento in tempo reale. Questa combinazione garantisce che, anche quando il segnale GNSS è debole o non disponibile (ad esempio, vicino a edifici alti o foreste dense), l'INS possa continuare a tracciare la traiettoria e la posizione del drone, consentendo una mappatura LiDAR coerente.
Come funziona un'antenna autoorientante?
Un'antenna auto-orientante si allinea automaticamente con un satellite o una sorgente di segnale per mantenere un collegamento di comunicazione stabile. Utilizza sensori come giroscopi, accelerometri e GNSS per determinare il suo orientamento e la sua posizione.
All'accensione, l'antenna calcola le regolazioni necessarie per allinearsi al satellite desiderato. I motori e gli attuatori spostano quindi l'antenna nella posizione corretta. Il sistema monitora costantemente il proprio allineamento ed effettua regolazioni in tempo reale per compensare eventuali movimenti, ad esempio su un veicolo o un'imbarcazione in movimento.
Ciò garantisce una connessione affidabile, anche in ambienti dinamici, senza alcun intervento manuale.
Come gestire i ritardi di uscita nelle operazioni con UAV?
Il controllo dei ritardi di uscita nelle operazioni con UAV è fondamentale per garantire prestazioni reattive, una navigazione precisa e una comunicazione efficace, soprattutto nelle applicazioni nel settore della difesa o in quelle critiche per la missione.
La latenza di uscita è un aspetto importante nelle applicazioni di controllo in tempo reale, dove una latenza di uscita più elevata potrebbe compromettere le prestazioni dei circuiti di controllo. Il nostro software embedded “ INS ” è stato progettato per ridurre al minimo la latenza di uscita: una volta campionati i dati dei sensori, il filtro di Kalman esteso (EKF) esegue calcoli di entità ridotta e a tempo costante prima che vengano generate le uscite. In genere, il ritardo di uscita osservato è inferiore a un millisecondo.
Per ottenere il ritardo totale, è necessario sommare la latenza di elaborazione alla latenza di trasmissione dei dati. Tale latenza di trasmissione varia da un’interfaccia all’altra. Ad esempio, un messaggio di 50 byte inviato su un’interfaccia UART a 115.200 bps richiederà 4 ms per essere trasmesso completamente. Si consiglia di utilizzare velocità di trasmissione più elevate per ridurre al minimo la latenza in uscita.
Cosa significa UART?
UART è l'acronimo di Universal Asynchronous Receiver-Transmitter.
Si tratta di un'interfaccia di comunicazione hardware che converte i dati paralleli provenienti da un processore in formato seriale per la trasmissione, per poi riconvertire i dati seriali ricevuti in formato parallelo.
- Universale → È in grado di funzionare con diverse configurazioni (velocità di trasmissione, bit di dati, bit di stop, parità).
- Asincrono → Non utilizza una linea di clock condivisa; la sincronizzazione viene gestita tramite bit di avvio e di arresto.
- Ricevitore-trasmettitore → Consente sia di inviare (trasmettitore) che di ricevere (ricevitore) dati tramite un canale seriale.
L'UART è ampiamente utilizzato nei sistemi embedded, compresi i sistemi di navigazione inerziale (INS), per trasferire i dati dei sensori tra un IMU e un processore in modo semplice e affidabile.
