Marine Technology integriert SBG INS/GNSS in sein USV HydroDron
Unser Kunde Marine Technology präsentierte sein völlig neues hydrografisches unbemanntes Wasserfahrzeug auf der BaltExpo, ausgestattet mit unserem Ekinox-D INS.
„Ekinox-D ist das perfekte RTK-INS/GNSS für USVs, da es Vermessungs-GNSS in einem äußerst kompakten Formfaktor vereint.“ | Marine Technology
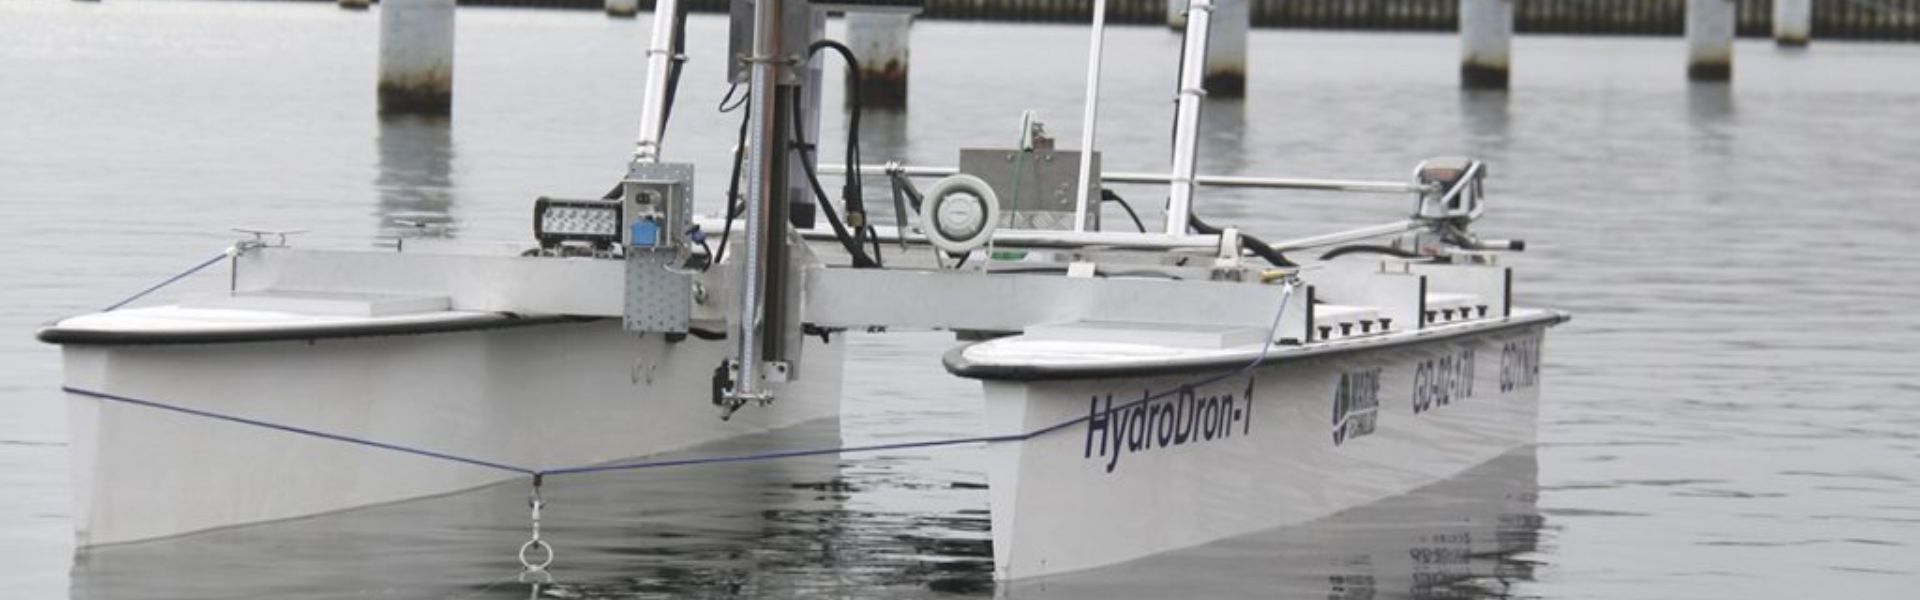
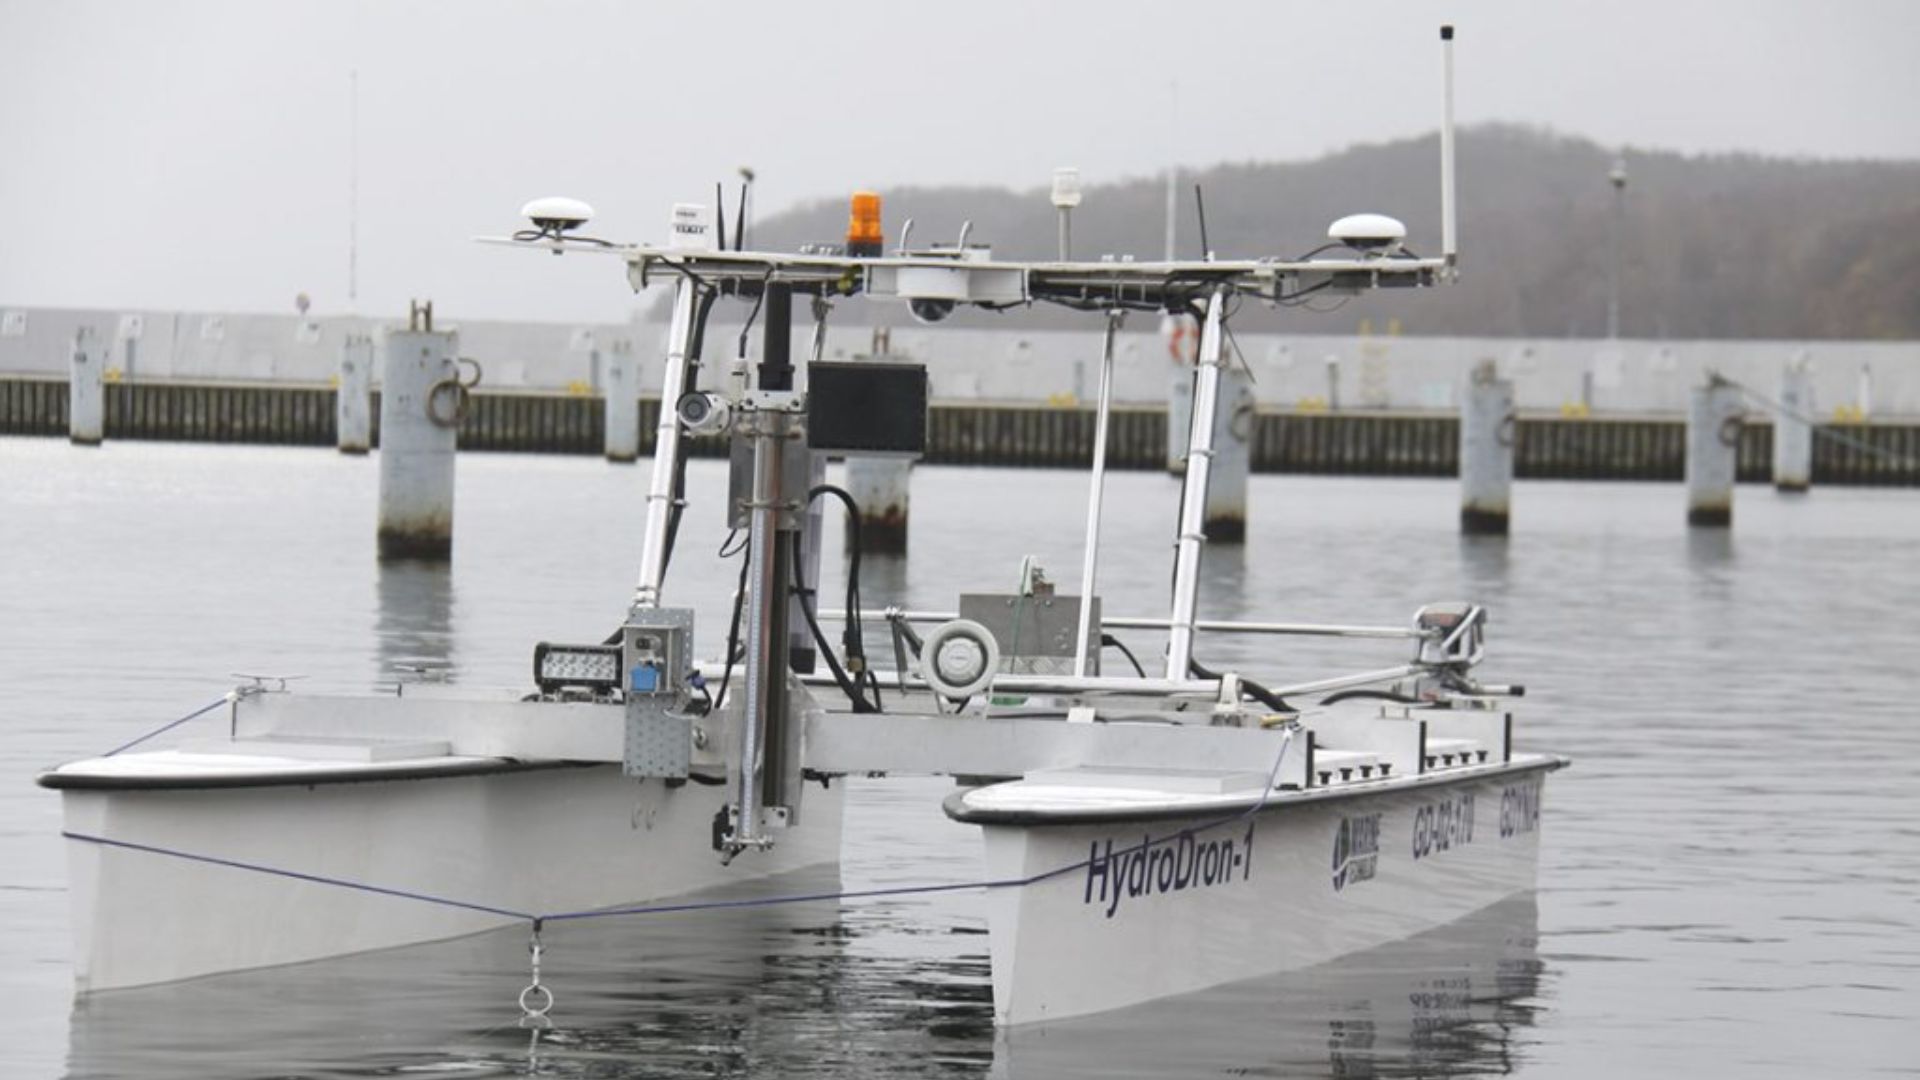
Marine Technology stellte auf der Baltexpo 2019 „HydroDron“ vor, das erste autonome, unbemannte hydrografische Schiff in Polen. Das kürzlich abgeschlossene Projekt wurde vom Nationalen Zentrum für Forschung und Entwicklung kofinanziert und im Rahmen des Wettbewerbs „Baltexpo Golden Anchor 2019“ ausgezeichnet.

HydroDron ermöglicht Vermessungen in unzugänglichen Gewässern
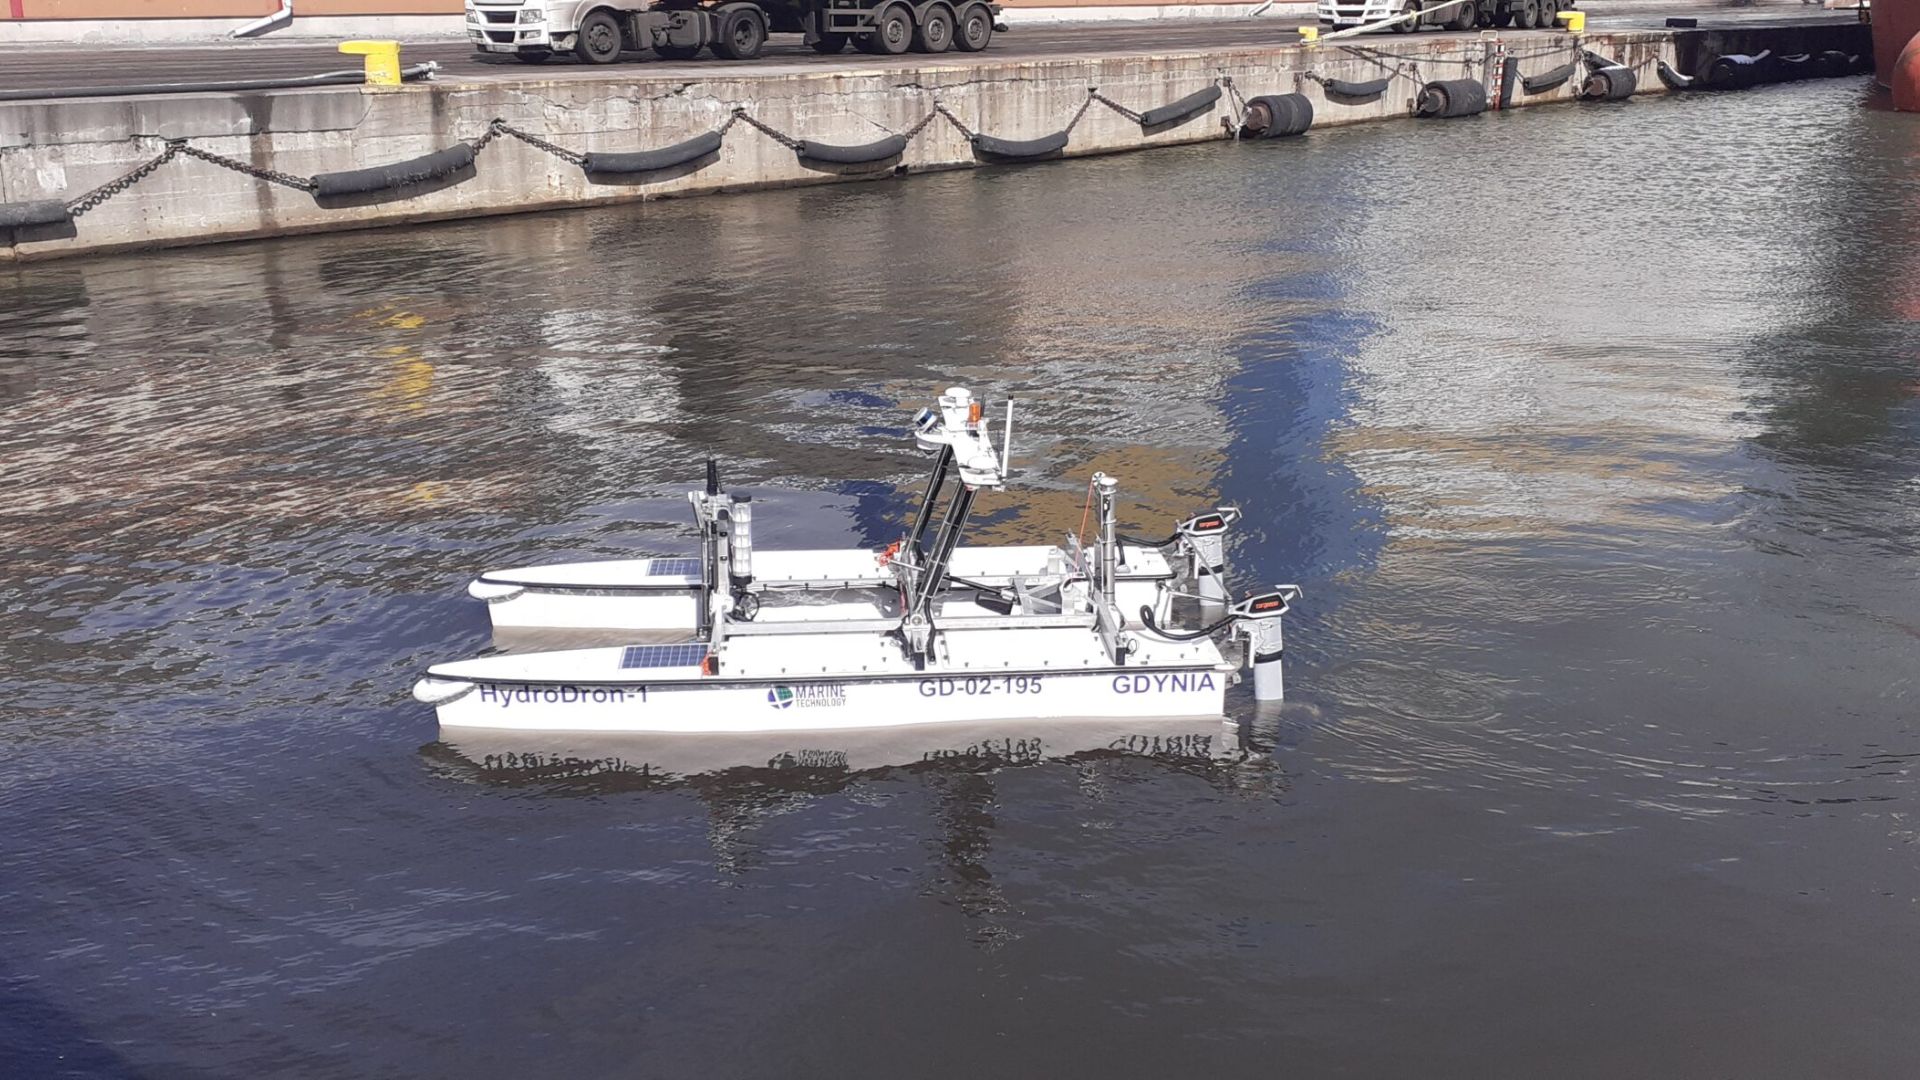
HydroDron ist ein unbemannter Katamaran aus leichtem und langlebigem Material mit einem Zweirumpfsystem (4 m Länge und 2 m Breite).
Der Antrieb, bestehend aus zwei unabhängig voneinander arbeitenden Elektromotoren, sorgt für eine angemessene Geschwindigkeit und Manövrierfähigkeit und erreicht eine Höchstgeschwindigkeit von über 10 Knoten.
Diese autonome und ferngesteuerte schwimmende Plattform für hydrografische Messungen in begrenzten Gewässern zeichnet sich durch hohe Mobilität aus.
Sie kann auf einem Autoanhänger oder einem größeren Oberflächenschiff in das Einsatzgebiet transportiert und dort vom Anhänger aus vom Strand, Ufer, Kai, einer Plattform oder dem Oberflächenschiff zu Wasser gelassen werden.
HydroDron operiert in Gewässern, die für größere bemannte Einheiten unzugänglich oder schwierig sind, was deren Einsatz unmöglich oder unrentabel macht.
Ein für die Hydrographie voll ausgestattetes USV
Die Entwicklung der autonomen Navigations- und automatischen 3D-Hydrographie-Systeme der Plattform stellt eine erhebliche Verbesserung der ferngesteuerten Mehrzweck-Oberflächenplattform von Marine Technology für den Einsatz in Hafengebieten und anderen Sperrgebieten dar.
Die Plattform wird nun in der Lage sein, bathymetrische, Sonar- und andere Messmissionen vollständig autonom durchzuführen, wobei eine adaptive Flugbahnplanung und eine automatische 3D-Analyse der nahezu in Echtzeit erfassten Situationsdaten rund um die Plattform zum Einsatz kommen.
HydroDron-Ausrüstung
HydroDron integriert eine breite Palette an Messgeräten, um eine Vielzahl unterschiedlicher Varianten anzubieten:
- Integriertes Bathymetrie- und Sonarsystem 3DSS-DX-450 von Ping DSP
- Industriecomputer zur Datenerfassung Getac S410 (das Herzstück der hydrografischen Station)
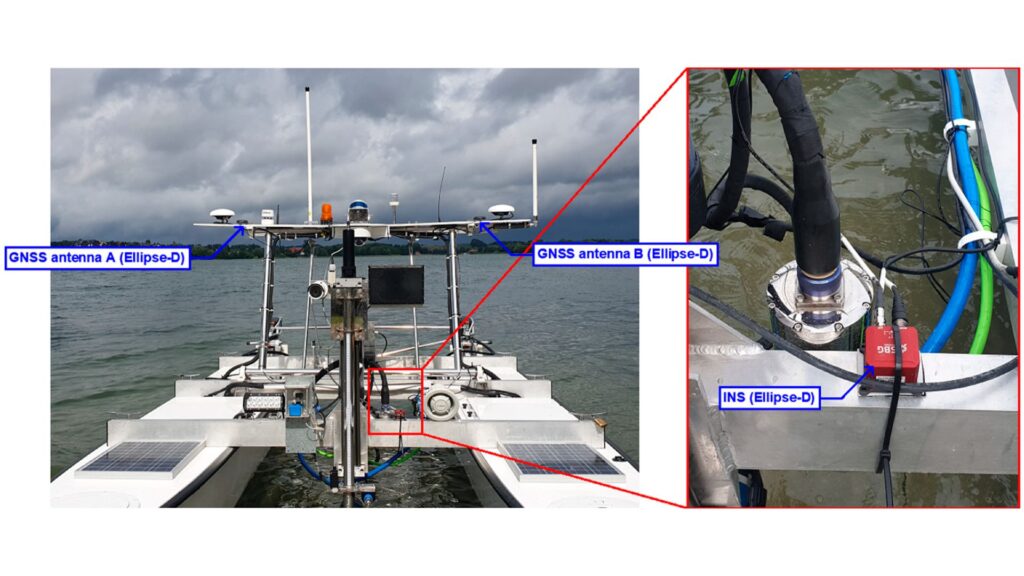
- Externes Inertialnavigationssystem Ekinox2-D mit zwei Antennen von SBG Systems
- Einstrahl-Zweifrequenz-Sonar „HydroBox HD“ von Syqwest
- Hochfrequenz-Einzelstrahl-Sonar Echologger EU400
- LiDAR PUCK VLP-16 von Velodyne
Ein Sensorsystem überwacht die Plattform und ihre Umgebung, um die Lageerfassung zu verbessern. Darüber hinaus umfasst es zwei vertikale Sonden – eine pro Rumpf –, zwei Videokameras und eine Wetterstation. Zudem erfasst das System Navigationsdaten, das Videomaterial beider Kameras, Wetterbedingungen, die Batteriespannung sowie die Tiefen der Schwimmer. Darüber hinaus unterstützen ein Radar sowie zwei Laser-Entfernungsmesser am Bug und am Heck das Kollisionsvermeidungssystem der Einheit.
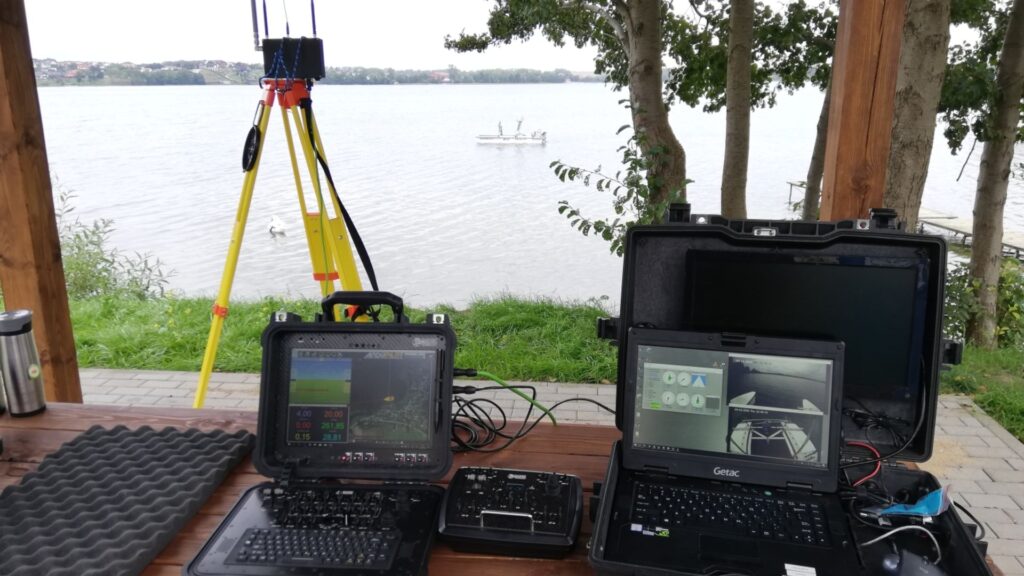
Die Landstation empfängt Navigationsdaten, die über zwei Konsolen verwaltet werden:
- eine Navigationskonsole
- eine hydrografische Vermessung mit einem Getac-Computer.
Die Hypack-Software gewährleistet hydrografische Messungen – von der Planung der Arbeiten bis zur Erstellung des Endprodukts. Die hydrografischen Daten der Multibeam-Sonde und des LiDAR-Systems werden auf Bordcomputern aufgezeichnet.
Das Ekinox-D Trägheitsnavigationssystem
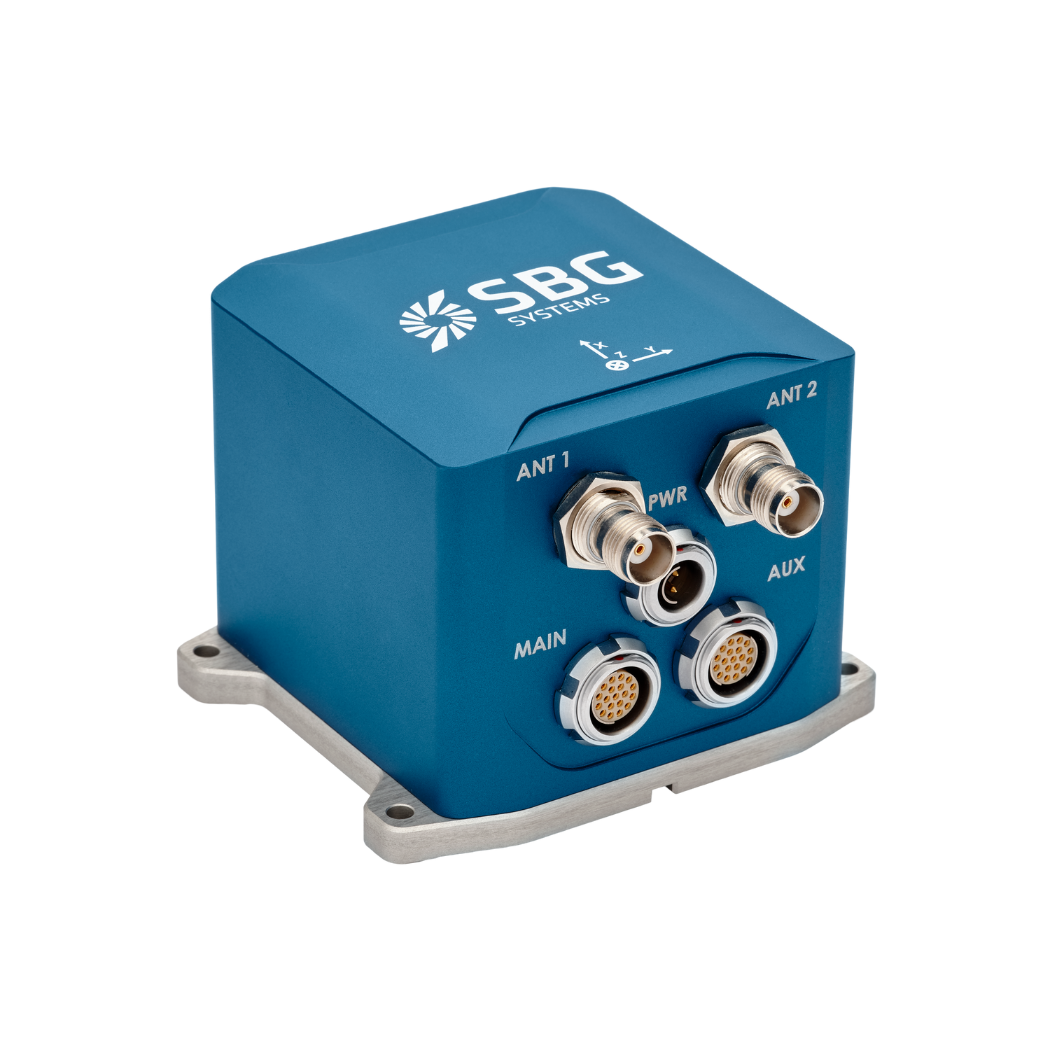
Das kompakte Dual-Antennen-INS Ekinox-D von SBG Systems kombiniert eine IMU der Vermessungsklasse mit einem RTK-GNSS-Empfänger mit zwei Antennen. Darüber hinaus liefert dieses fortschrittliche INS/GNSS-System Orientierungs-, Hub- und zentimetergenaue Positionsdaten. Seine geringen Abmessungen, das niedrige Gewicht und das robuste IP68-Gehäuse prädestinieren es für Anwendungen mit begrenztem Platzangebot wie etwa unbemannte Überwassermaschinen (USVs). Zudem verfügen Ekinox-Sensoren über einen 8-GB-Datenlogger für die Nachbereitung oder Nachbearbeitung.
Darüber hinaus bietet das System eine benutzerfreundliche Webschnittstelle für eine vereinfachte Bedienung. Die Daten dieses Inertialsensors können zudem mit der proprietären PPK-Software Qinertia von SBG nachbearbeitet werden.
Schließlich steigert Qinertia die Leistung von SBG INS durch die Verarbeitung von Inertialdaten mit rohen GNSS-Messdaten. Es stellt zudem stets aktuelle, offline verfügbare RTK-Korrekturen von über 8.000 Basisstationen in 164 Ländern bereit.
Ekinox-D
Das Ekinox-D ist ein All-in-One-Trägheitsnavigationssystem mit integriertem RTK-GNSS-Empfänger und ideal für Anwendungen, bei denen der Platz entscheidend ist.
Dieses fortschrittliche INS/GNSS ist mit einer oder zwei Antennen erhältlich und liefert Orientierung, Hebewegung und zentimetergenaue Position.
Angebot für Ekinox-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu unseren vorgestellten Anwendungen. Sollten Sie die gesuchte Antwort nicht finden, wenden Sie sich bitte direkt an uns, damit wir Ihnen weiterhelfen können.
Was sind Wellenmesssensoren?
Wellenmesssensoren sind unverzichtbare Hilfsmittel, um die Dynamik der Ozeane zu verstehen und die Sicherheit sowie Effizienz bei maritimen Aktivitäten zu verbessern. Durch die Bereitstellung genauer und aktueller Daten zu den Wellenbedingungen tragen sie dazu bei, fundierte Entscheidungen in verschiedenen Bereichen zu treffen – von der Schifffahrt und Navigation bis hin zum Umweltschutz. Wellenbojen sind schwimmende Geräte, die mit Sensoren ausgestattet sind, um Wellenparameter wie Höhe, Periode und Richtung zu messen.
Sie nutzen in der Regel Beschleunigungsmesser oder Gyroskope, um Wellenbewegungen (z. B. die Wellenperiode) zu erfassen, und können Echtzeitdaten zur Auswertung an landseitige Einrichtungen übertragen.
Was versteht man unter hydrografischer Vermessung?
Die hydrografische Vermessung ist der Prozess der Vermessung und Kartierung der physikalischen Merkmale von Gewässern, darunter Ozeane, Flüsse, Seen und Küstengebiete. Dazu gehört die Erfassung von Daten zur Tiefe, Form und Kontur des Meeresbodens (Meeresbodenkartierung) sowie zur Lage von unter Wasser liegenden Objekten, Navigationsgefahren und anderen Unterwassermerkmalen (z. B. Meeresschluchten). Die hydrografische Vermessung ist für verschiedene Anwendungsbereiche von entscheidender Bedeutung, darunter die Navigationssicherheit, das Küstenmanagement und die Küstenvermessung, das Bauwesen sowie die Umweltüberwachung.
Die hydrografische Vermessung umfasst mehrere Schlüsselelemente, angefangen bei der Bathymetrie, bei der Wassertiefe und Meeresbodentopografie mithilfe von Sonarsystemen wie Ein- oder Mehrstrahl-Echoloten gemessen werden, die Schallpulse zum Meeresboden senden und die Rücklaufzeit des Echos messen.
Eine präzise Positionierung ist von entscheidender Bedeutung und wird durch den Einsatz von Globalen Navigationssatellitensystemen (GNSS) und Trägernavigationssystemen (INS) erreicht, um Tiefenmessungen mit genauen geografischen Koordinaten zu verknüpfen. Darüber hinaus werden Wassersäulendaten wie Temperatur, Salinität und Strömungen gemessen sowie geophysikalische Daten erfasst, um Unterwasserobjekte, Hindernisse oder Gefahren mithilfe von Werkzeugen wie Seitensonar (Side-Scan-Sonar) und Magnetometern zu erkennen.
Was ist Bathymetrie?
Die Bathymetrie befasst sich mit der Erforschung und Vermessung der Tiefe und Form des Unterwasserreliefs und konzentriert sich dabei vor allem auf die Kartierung des Meeresbodens und anderer unter Wasser liegender Landschaften. Sie ist das Unterwasseräquivalent der Topografie und liefert detaillierte Einblicke in die Unterwassermerkmale von Ozeanen, Meeren, Seen und Flüssen. Die Bathymetrie spielt eine entscheidende Rolle in verschiedenen Anwendungsbereichen, darunter Navigation, Wasserbau, Rohstoffexploration und Umweltforschung.
Moderne bathymetrische Techniken stützen sich auf Sonarsysteme wie Ein- und Mehrstrahl-Echolote, die Schallwellen zur Messung der Wassertiefe verwenden. Diese Geräte senden Schallpulse in Richtung des Meeresbodens und zeichnen die Zeit auf, die die Echos für die Rückkehr benötigen, wobei die Tiefe anhand der Schallgeschwindigkeit im Wasser berechnet wird. Insbesondere Mehrstrahl-Echolote ermöglichen die Kartierung großer Meeresbodenstreifen auf einmal, wodurch hochdetaillierte und genaue Darstellungen des Meeresbodens ermöglicht werden. Häufig wird eine RTK- + INS-Lösung eingesetzt, um präzise positionierte 3D-Darstellungen des Meeresbodens zu erstellen.
Bathymetrische Daten sind für die Erstellung von Seekarten unverzichtbar, die dazu beitragen, Schiffe sicher zu lotsen, indem sie potenzielle Unterwassergefahren wie unter Wasser liegende Felsen, Schiffswracks und Sandbänke aufzeigen. Sie spielen zudem eine entscheidende Rolle in der wissenschaftlichen Forschung und helfen Forschern dabei, geologische Strukturen unter Wasser, Meeresströmungen und marine Ökosysteme zu verstehen.
Wozu dient eine Boje?
Eine Boje ist ein schwimmendes Gerät, das vor allem in maritimen und aquatischen Umgebungen für verschiedene wichtige Zwecke eingesetzt wird. Bojen werden häufig an bestimmten Stellen platziert, um sichere Fahrrinnen, Kanäle oder Gefahrenbereiche in Gewässern zu kennzeichnen. Sie dienen Schiffen und Booten als Orientierungshilfe und helfen ihnen, gefährliche Stellen wie Felsen, Untiefen oder Schiffswracks zu umfahren.
Sie dienen als Ankerpunkte für Schiffe. Anlegebojen ermöglichen es Booten, anzulegen, ohne den Anker auswerfen zu müssen, was insbesondere in Gebieten nützlich sein kann, in denen das Ankern unpraktisch oder umweltschädlich ist.
Messbojen sind mit Sensoren ausgestattet, um Umweltbedingungen wie Temperatur, Wellenhöhe, Windgeschwindigkeit und Luftdruck zu messen. Diese Bojen liefern wertvolle Daten für die Wettervorhersage, die Klimaforschung und ozeanografische Untersuchungen.
Einige Bojen dienen als Plattformen zur Erfassung und Übertragung von Echtzeitdaten aus dem Wasser oder vom Meeresboden und werden häufig in der wissenschaftlichen Forschung, der Umweltüberwachung und für militärische Zwecke eingesetzt.
In der kommerziellen Fischerei markieren Bojen die Standorte von Reusen oder Netzen. Auch in der Aquakultur spielen sie eine wichtige Rolle, indem sie die Standorte von Unterwasserfarmen kennzeichnen.
Bojen können auch bestimmte Bereiche wie Ankerverbotszonen, Fischereiverbotszonen oder Schwimmbereiche markieren und so zur Durchsetzung der Vorschriften auf dem Wasser beitragen.
In jedem Fall sind Bojen von entscheidender Bedeutung für die Gewährleistung der Sicherheit, die Erleichterung maritimer Aktivitäten und die Unterstützung wissenschaftlicher Forschung.
Was ist Auftrieb?
Der Auftrieb ist die Kraft, die von einer Flüssigkeit (wie Wasser oder Luft) ausgeübt wird und dem Gewicht eines darin eingetauchten Objekts entgegenwirkt. Er ermöglicht es Objekten, zu schwimmen oder an die Oberfläche zu steigen, wenn ihre Dichte geringer ist als die der Flüssigkeit. Der Auftrieb entsteht durch den Druckunterschied, der auf die untergetauchten Teile des Objekts wirkt – in größeren Tiefen herrscht ein höherer Druck, wodurch eine nach oben gerichtete Kraft entsteht.
Das Prinzip des Auftriebs wird durch das Archimedische Gesetz beschrieben, das besagt, dass die nach oben gerichtete Auftriebskraft auf einen Körper dem Gewicht der von diesem Körper verdrängten Flüssigkeit entspricht. Ist die Auftriebskraft größer als das Gewicht des Körpers, schwimmt dieser; ist sie kleiner, sinkt der Körper. Der Auftrieb spielt in vielen Bereichen eine wesentliche Rolle, von der Schiffsbau- und Unterwassertechnik (Konstruktion von Schiffen und U-Booten) bis hin zur Funktionsweise von Schwimmkörpern wie Bojen.
Was ist ein ROV?
Ein ROV (Remotely Operated Vehicle) ist ein unbemannter Unterwasserroboter, der für den Einsatz in Umgebungen konzipiert ist, die für menschliche Taucher zu tief, zu gefährlich oder anderweitig unzugänglich sind. ROVs finden breite Anwendung in maritimen Branchen wie der Offshore-Öl- und -Gasförderung, der wissenschaftlichen Forschung, der Umweltüberwachung und bei Marineoperationen. Im Gegensatz zu autonomen Unterwasserfahrzeugen (AUVs), die unabhängig nach vorprogrammierten Routen operieren, sind ROVs in der Regel über ein Versorgungskabel mit einem Oberflächenschiff verbunden, das Strom, Kommunikation und Steuersignale liefert. Diese Verbindung ermöglicht es einem menschlichen Bediener an der Oberfläche, das Fahrzeug in Echtzeit zu steuern, was präzises Manövrieren, Überwachen und die Steuerung der an Bord befindlichen Sensoren und Manipulatoren ermöglicht.
ROVs sind je nach ihrer Mission mit einer Vielzahl von Instrumenten ausgestattet. Häufig verfügen sie über hochauflösende Kameras für visuelle Inspektionen, Sonarsysteme für Kartierung und Navigation sowie Manipulatorarme für die Interaktion mit Objekten auf dem Meeresboden. Fortgeschrittene Modelle können spezialisierte Sensoren wie Umweltsonden, Magnetometer und Inertialnavigationssysteme (INS) umfassen, um eine präzise Positionierung unter anspruchsvollen Unterwasserbedingungen aufrechtzuerhalten. Da GPS-/GNSS-Signale nicht in Wasser eindringen können, stützen sich ROVs auf eine Kombination aus akustischen Positionierungssystemen, Doppler Velocity Logs (DVL), Drucksensoren und Trägheitsnavigation, um ihre Position relativ zum Oberflächenschiff oder einem festen Referenzpunkt zu schätzen. Hochpräzise ROVs, die im Unterwasserbau oder der wissenschaftlichen Forschung eingesetzt werden, integrieren oft IMUs der taktischen Klasse, um zentimetergenaue Präzision über längere Einsätze hinweg zu gewährleisten, selbst in Gebieten mit schlechter akustischer Abdeckung.
Der Aufbau eines ROV ist äußerst modular, sodass je nach Einsatzanforderungen unterschiedliche Nutzlasten angebracht werden können. Kleine ROVs der Beobachtungsklasse sind leicht und tragbar und für einfache Sichtprüfungen vorgesehen, während ROVs der Arbeitsklasse wesentlich größer sind und für schwere Aufgaben wie Unterwasserbau, Rohrleitungsreparaturen oder Probenentnahmen geeignet sind. ROVs ermöglichen einen unvergleichlichen Zugang zu Unterwasserumgebungen, erweitern die menschlichen Fähigkeiten und ermöglichen Einsätze in Tiefen und über Zeiträume, die andernfalls unmöglich wären. Im Wesentlichen ist ein ROV sowohl ein vielseitiges Erkundungswerkzeug als auch eine Präzisionsplattform zur Durchführung komplexer Unterwassereinsätze, die die Lücke zwischen menschlicher Aufsicht und ferngesteuerter Robotik schließt.
