


Ekinox-E Dostarcza dane dotyczące orientacji, kołysania oraz nawigacji
Ekinox-E należy do serii Ekinox, linii bardzo wydajnych systemów inercyjnych opartych na technologii MEMS, które osiągają wyjątkowe parametry orientacji i nawigacji w kompaktowej i przystępnej cenowo obudowie.
Jest to system nawigacji inercyjnej (INS), który dostarcza dane dotyczące orientacji i nawigacji nawet podczas przerw w dostawie sygnału GNSS. Aby poprawić dokładność orientacji, podłącz Ekinox-E do zewnętrznego urządzenia wspomagającego, takiego jak odbiorniki GNSS, 1xDVL lub odometer. Opracowaliśmy specjalne kable “split”, aby uprościć integrację z urządzeniami zewnętrznymi.
Odkryj wszystkie funkcje i zastosowania.
Funkcje Ekinox-E
Odkryj zaawansowane możliwości Ekinox-E, gdzie nasz rdzeń IMU łączy najnowocześniejszą technologię MEMS z autorską integracją dla uzyskania wyjątkowej wydajności przy przystępnym koszcie.
IMU Ekinox integruje trzy pojemnościowe akcelerometry MEMS, wzbogacone o wyrafinowane techniki filtrowania, zapewniając dokładność poziomu kwarcowego. Dzięki ekstremalnie niskiemu VRE, akcelerometry te utrzymują wysoką wydajność nawet w trudnych, intensywnych pod względem wibracji warunkach.
Uzupełnieniem tego jest zestaw trzech wysokiej klasy taktycznych żyroskopów MEMS, próbkowanych z częstotliwością 2,3 kHz. Dzięki unikalnej integracji i zaawansowanemu przetwarzaniu sygnału – w tym filtrom FIR – żyroskopom tym udaje się zapewnić najwyższą wydajność w dynamicznych środowiskach.
Zapoznaj się z wyjątkowymi funkcjami i specyfikacjami Ekinox-E, aby zobaczyć, jak może on podnieść poziom Twojego projektu.


Dane techniczne
Wydajność ruchu i nawigacji
1.2 m Pojedynczy punkt położenia pionowego
1.2 m Pozycja pozioma RTK
0,01 m + 0,5 ppm * Pozycja pionowa RTK
0,015 m + 1 ppm * Pozycja pozioma PPK
0,01 m + 0,5 ppm ** Pozycja pionowa PPK
0,015 m + 1 ppm ** Pojedynczy punkt roll/pitch
0.02 ° Roll/Pitch RTK
0,015° * Roll/pitch PPK
0,01° ** Pojedynczy punkt heading
0.05 ° Heading RTK
0,04° * Heading PPK
0,03° **
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2 % Okres fali opóźnionego falowania
od 0 do 40 s
Profile ruchu
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Zewnętrzne (brak danych) Pasmo częstotliwości
W zależności od zewnętrznego odbiornika GNSS Funkcje GNSS
W zależności od zewnętrznego odbiornika GNSS Sygnały GPS
W zależności od zewnętrznego odbiornika GNSS Sygnały Galileo
W zależności od zewnętrznego odbiornika GNSS Sygnały GLONASS
W zależności od zewnętrznego odbiornika GNSS Sygnały Beidou
W zależności od zewnętrznego odbiornika GNSS Inne sygnały
W zależności od zewnętrznego odbiornika GNSS Czas do pierwszego ustalenia pozycji GNSS (TTFF)
W zależności od zewnętrznego odbiornika GNSS Zakłócanie i fałszowanie
W zależności od zewnętrznego odbiornika GNSS
Specyfikacje środowiskowe i zakres pracy
IP-68 Temperatura pracy
od -40 °C do 75 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810, EN 60945
Interfejsy
GNSS, RTCM, odometr, DVL Protokoły output
NMEA, Binary sbgECom, TSS, Simrad, Dolog Protokoły Input
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API Porty szeregowe
RS-232/422 do 921 kbps: 3 wyjścia / 5 wejść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz, wirtualny licznik przebiegu – 2 wyjścia Synchronizacja WEJŚCIE
PPS, licznik przebiegu, sygnał zdarzeniowy do 1 kHz – 5 wejść
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 9 do 36 V prądu stałego Pobór mocy
3 W Moc anteny
5 VDC - maks. 150 mA na antenę | Zysk: 17 - 50 dB * Masa (g)
400 g Wymiary (dł. x szer. x wys.)
100 mm × 86 mm × 58 mm
Specyfikacje czasowe
< 200 ns Dokładność PTP
< 1 µs Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
Zastosowania Ekinox-E
Ekinox-E została zaprojektowana w celu zapewnienia precyzyjnej nawigacji i orientacji w różnych branżach, gwarantując stałą, wysoką wydajność nawet w trudnych warunkach. Płynnie integruje się z zewnętrznymi modułami GNSS, umożliwiając wszystkim odbiornikom GNSS dostarczanie niezbędnych danych o prędkości i pozycji. Gwarantujemy, że ten produkt posiada bezpłatne i dożywotnie aktualizacje oprogramowania układowego.
Systemy z dwiema antenami dają dodatkową zaletę w postaci dokładności True Heading, podczas gdy odbiorniki RTK GNSS mogą być używane do znacznego zwiększenia precyzji pozycjonowania.
Poznaj precyzję i wszechstronność Ekinox-E oraz odkryj jej zastosowania.
Karta katalogowa Ekinox-E
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ekinox-E z innymi produktami
Porównaj naszą najbardziej zaawansowaną gamę czujników inercjalnych do nawigacji, monitorowania ruchu i wykrywania falowania.
Pełne specyfikacje można znaleźć w podręczniku sprzętowym (Hardware Manual) dostępnym na życzenie.
-

Ekinox-E
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm *
- Roll/Pitch RTK
- 0,015° *
- Heading RTK
- 0,04° *
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Masa (g)
- 400 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 58 mm
-
- Pozycja pozioma RTK
- 0,01 m + 1 ppm
- Roll/Pitch RTK
- 0.05 °
- Heading RTK
- 0.2 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, KVH, Dolog
- Protokoły IN
- NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek
- Masa (g)
- 47 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 24 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 × 57 × 60 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.008 °
- Heading RTK
- 0.02 °
- Protokoły OUT
- NMEA, Binary sbgECom, TSS, Simrad, Dolog
- Protokoły IN
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortek)
- Masa (g)
- < 900 g
- Wymiary (dł. x szer. x wys.)
- 130 × 100 × 75 mm


Kompatybilność Ekinox-E


Dokumentacja i materiały pomocnicze
Ekinox-E dostarczany jest z wyczerpującą dokumentacją online, zaprojektowana tak, aby wspierać użytkowników na każdym etapie. Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze jasne i szczegółowe instrukcje zapewniają bezproblemową integrację i działanie.
Nasze studia przypadków
Zapoznaj się z praktycznymi przykładami zastosowań, które pokazują, w jaki sposób nasze systemy monitorowania i sterowania ( INS ) zwiększają wydajność, ograniczają przestoje i poprawiają efektywność operacyjną. Dowiedz się, w jaki sposób nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągnięcia doskonałych wyników w Twoich zastosowaniach.
OPSIA wzbogaca swoje rozwiązanie o integrację z Ekinox INS
Echosonda wielowiązkowa i skaner laserowy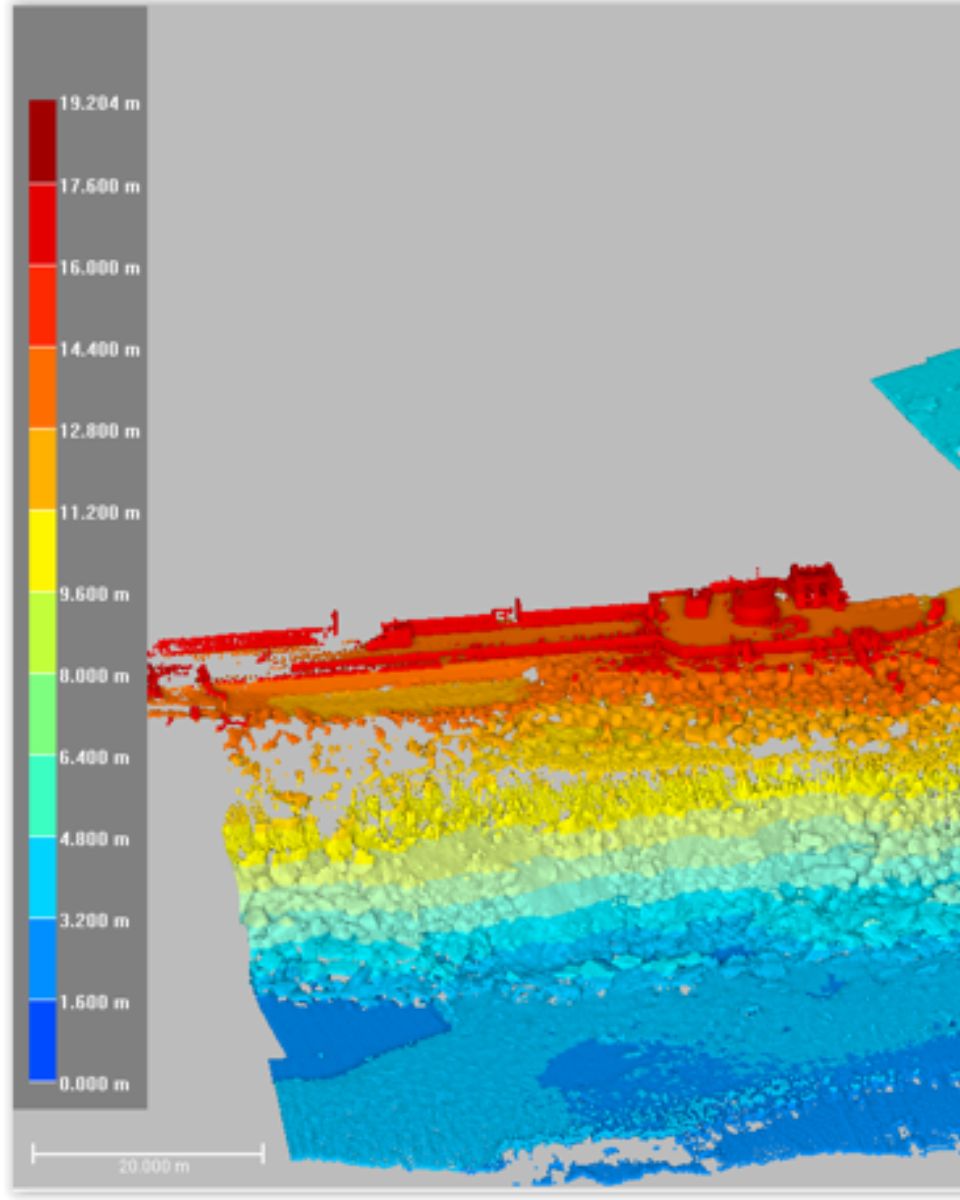
Rozwiązanie ASV łączące systemy „ INS ” oraz echosondę wielowiązkową firmy SBG
ASV – autonomiczne pojazdy naziemne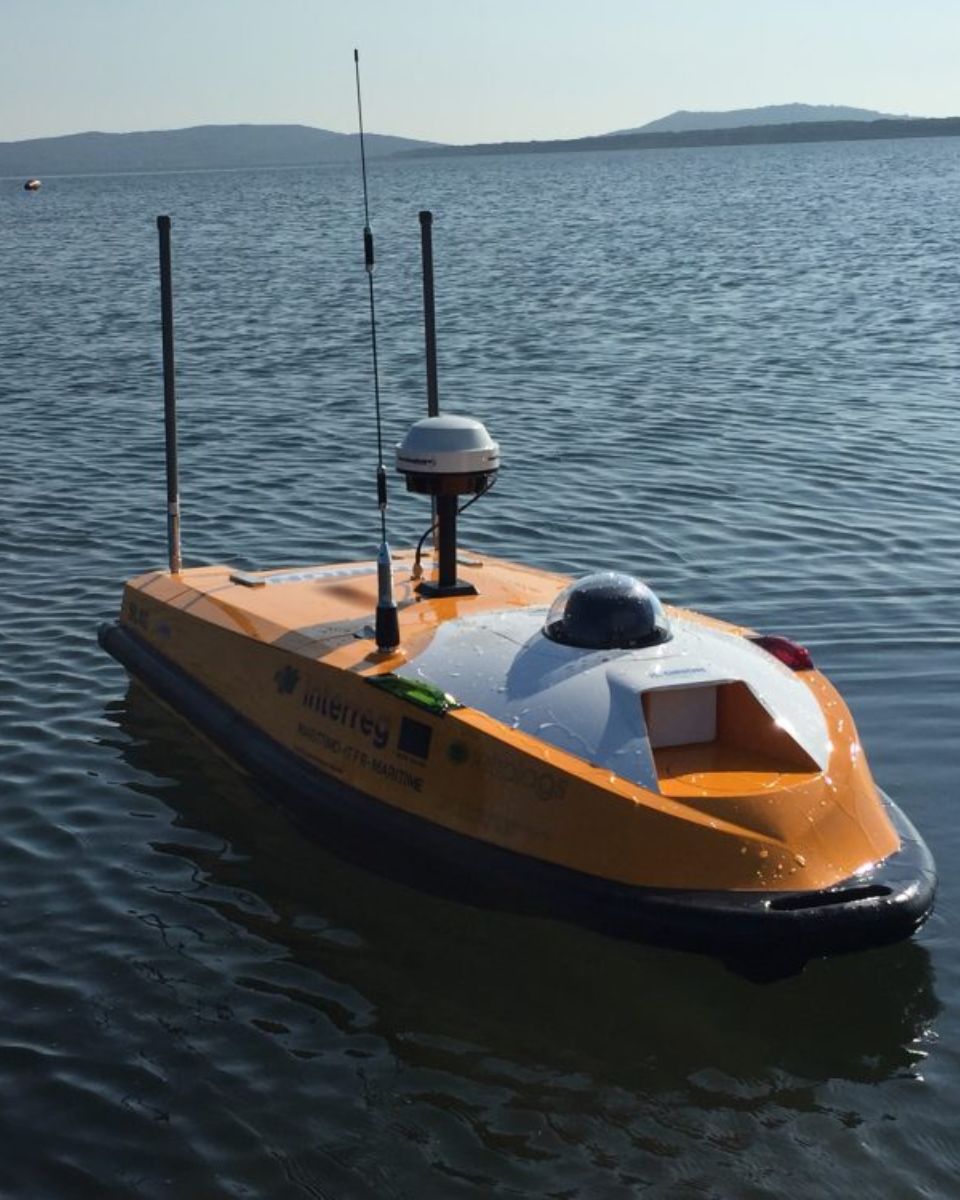

Technologia morska integruje system INS/GNSS firmy SBG z bezzałogową jednostką pływającą HydroDron USV
Nawigacja USV


Inne produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą przekształcić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom ruchu i nawigacji oraz oprogramowaniu zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału inercyjnej nawigacji i rozwiązań pozycjonujących w różnych branżach.

Qinertia GNSS-INS

Kable

Anteny GNSS
Nasz proces produkcyjny
Odkryj precyzję i wiedzę ekspertów kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo ukazuje od wewnątrz, jak skrupulatnie projektujemy, produkuje i testujemy nasze wysokowydajne systemy nawigacji inercyjnej. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości, nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach. Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witaj w naszej sekcji FAQ, gdzie odpowiadamy na najważniejsze pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk, które pozwolą Ci zmaksymalizować korzyści płynące z korzystania z naszych systemów inercyjnych.
Znajdź swoje odpowiedzi tutaj!
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Jak działa antena samonaprowadzająca?
Antena samonaprowadzająca automatycznie ustawia się na satelitę lub źródło sygnału, aby utrzymać stabilne łącze komunikacyjne. Wykorzystuje czujniki takie jak żyroskopy, akcelerometry oraz GNSS do określenia swojej orientacji i lokalizacji.
Po włączeniu zasilania antena oblicza niezbędne korekty, aby ustawić się w kierunku wybranego satelity. Następnie silniki i siłowniki ustawiają antenę w odpowiedniej pozycji. System nieustannie monitoruje jej ustawienie i dokonuje korekt w czasie rzeczywistym, aby skompensować wszelkie ruchy, np. podczas jazdy pojazdem lub płynięcia statkiem.
Zapewnia to niezawodne połączenie, nawet w dynamicznych warunkach, bez konieczności ręcznej interwencji.
Jak kontrolować opóźnienia w transmisji danych podczas operacji z wykorzystaniem bezzałogowych statków powietrznych (UAV)?
Kontrola opóźnień wyjściowych podczas operacji z wykorzystaniem bezzałogowych statków powietrznych (UAV) ma zasadnicze znaczenie dla zapewnienia szybkiej reakcji, precyzyjnej nawigacji oraz skutecznej komunikacji, zwłaszcza w zastosowaniach obronnych lub krytycznych dla misji.
Opóźnienie wyjściowe stanowi istotny aspekt w zastosowaniach związanych ze sterowaniem w czasie rzeczywistym, gdzie większe opóźnienie wyjściowe może pogorszyć wydajność pętli sterowania. Nasze oprogramowanie wbudowane „ INS ” zostało zaprojektowane zaprojektowana w celu zminimalizowania opóźnienia wyjściowego: po pobraniu próbek danych z czujników rozszerzony filtr Kalmana (EKF) wykonuje niewielkie obliczenia o stałym czasie trwania, zanim wygenerowane zostaną sygnały wyjściowe. Zazwyczaj obserwowane opóźnienie wyjściowe wynosi mniej niż jedną milisekundę.
Aby uzyskać całkowite opóźnienie, należy dodać opóźnienie przetwarzania do opóźnienia transmisji danych. Opóźnienie transmisji różni się w zależności od interfejsu. Na przykład pełna transmisja komunikatu o długości 50 bajtów wysłanego przez interfejs UART z prędkością 115 200 bps zajmie 4 ms. Aby zminimalizować opóźnienie wyjściowe, warto rozważyć zastosowanie wyższych prędkości transmisji.
Co oznacza skrót UART?
Skrót UART oznacza „Universal Asynchronous Receiver-Transmitter” (uniwersalny asynchroniczny nadajnik-odbiornik).
Jest to sprzętowy interfejs komunikacyjny, który przekształca dane równoległe z procesora na postać szeregową w celu ich transmisji, a następnie przekształca odebrane dane szeregowe z powrotem na postać równoległą.
- Uniwersalny → Może działać w różnych konfiguracjach (szybkość transmisji, bity danych, bity stopu, parzystość).
- Asynchroniczny → Nie wykorzystuje wspólnej linii zegara; synchronizacja odbywa się za pomocą bitów startowych i stopowych.
- Nadajnik-odbiornik → Urządzenie to zarówno wysyła (nadajnik), jak i odbiera (odbiornik) dane przez kanał szeregowy.
UART jest powszechnie stosowany w systemach wbudowanych, w tym w systemach nawigacji inercyjnej (INS), do przesyłania danych z czujników pomiędzy IMU a procesorem w prosty i niezawodny sposób.
