与我们一起扬帆驶向可持续的未来INS
了解来自 EPFL 的充满活力的学生协会与 SBG Systems 如何同舟共济,携手驶向可持续的未来。
“每当我们启动这艘船时,Ellipse-N 都是我们可以 100% 信任的元件之一。它是我们导航控制软件的核心,没有它,我们的船就会变成瞎子。” | Jules Bervillé,电子软件部门负责人
通过可持续创新,赋能未来的工程师们
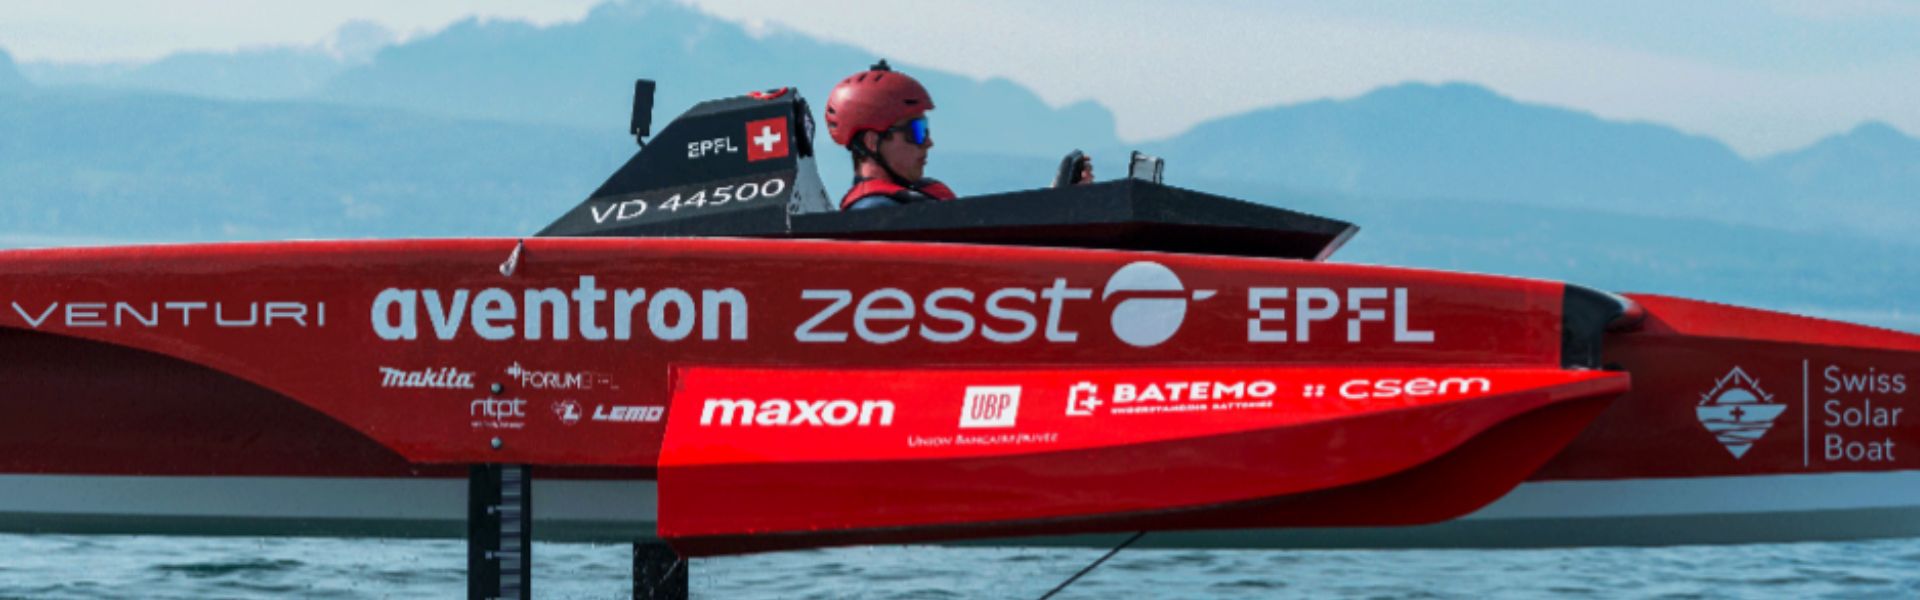
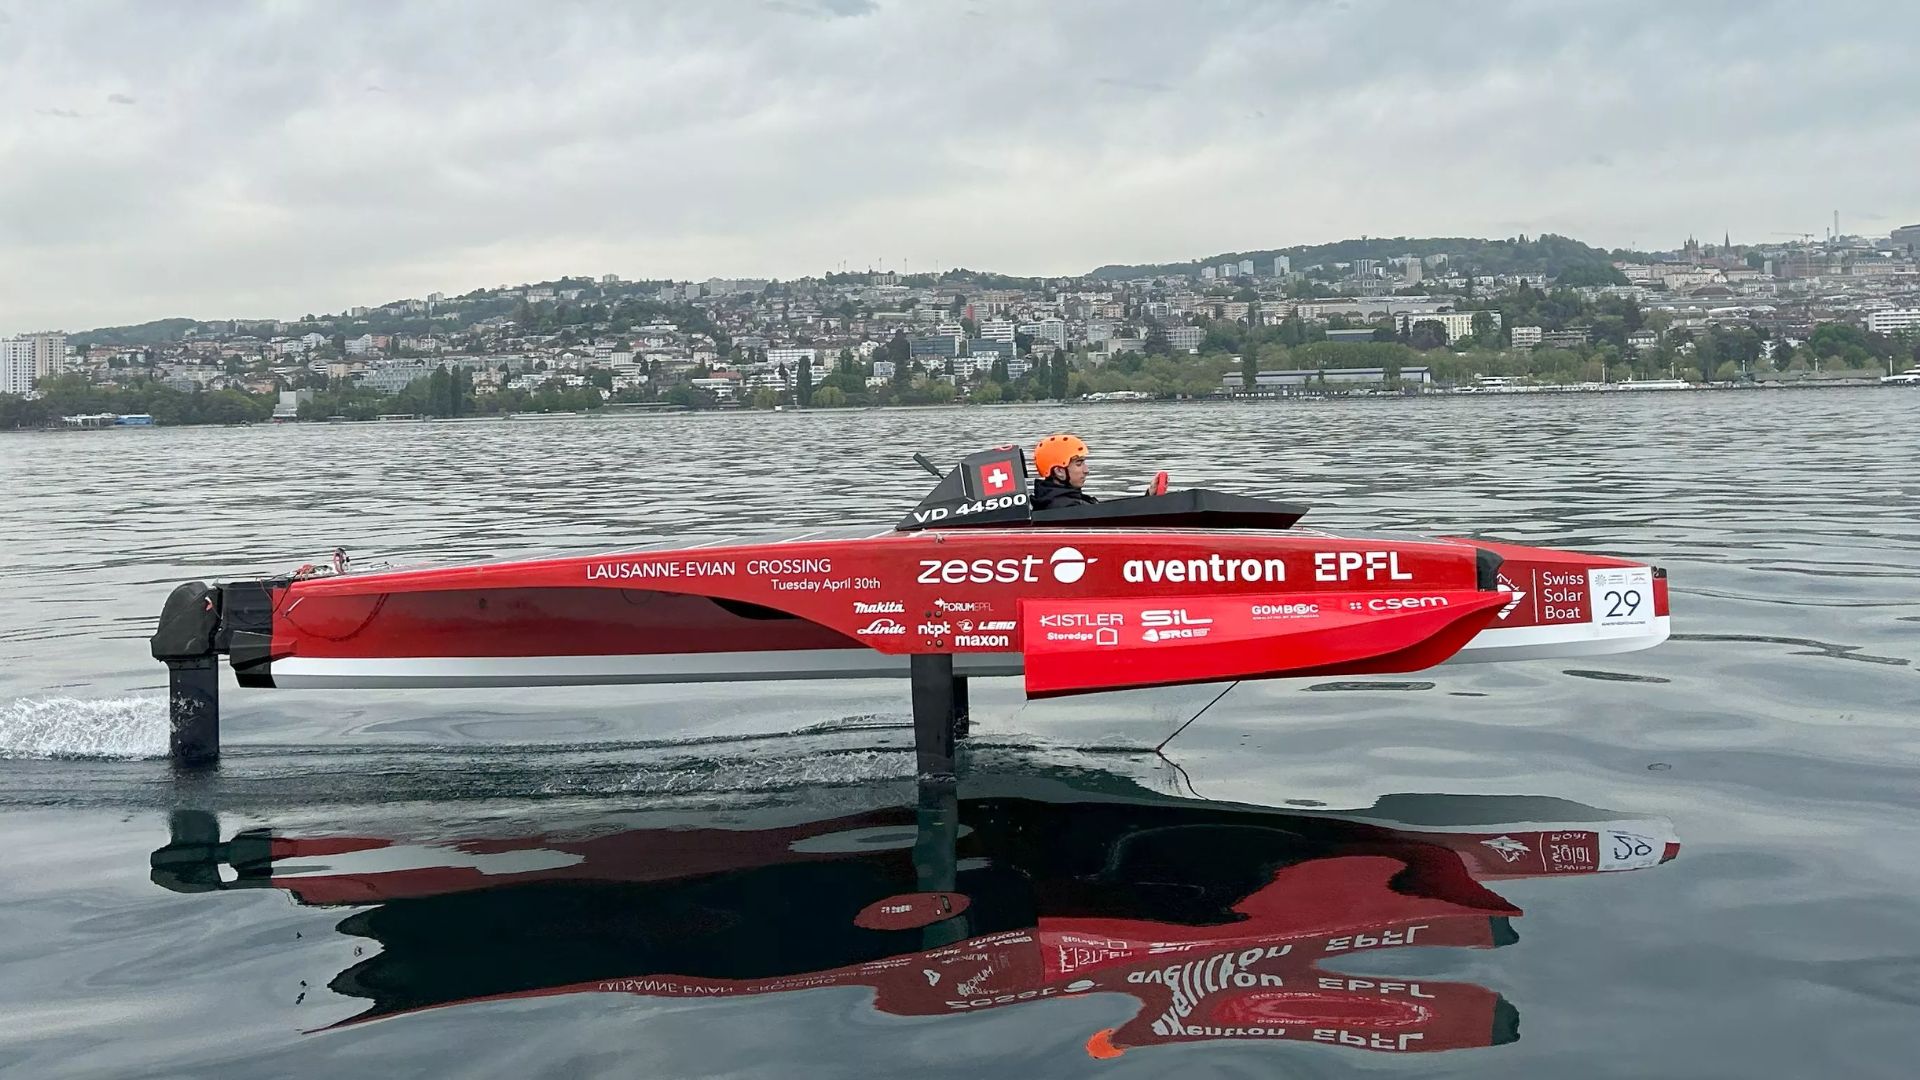
来自瑞士顶尖学府洛桑联邦理工学院(EPFL)的一个充满活力的学生协会,正在可再生能源领域掀起波澜。他们以变革海运为使命,致力于建造由可再生能源驱动的水翼船,并“扬帆驶向绿色未来”。
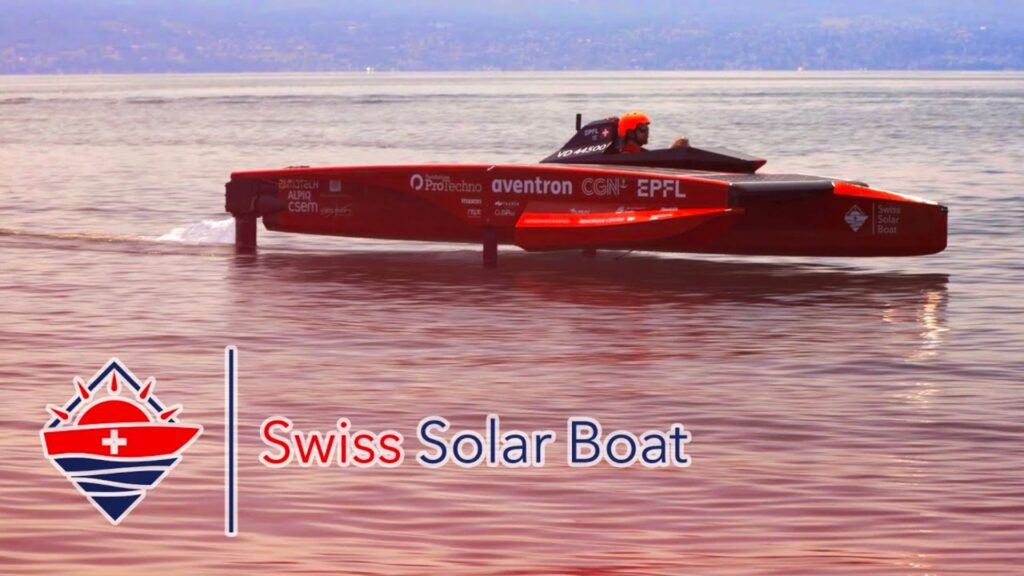
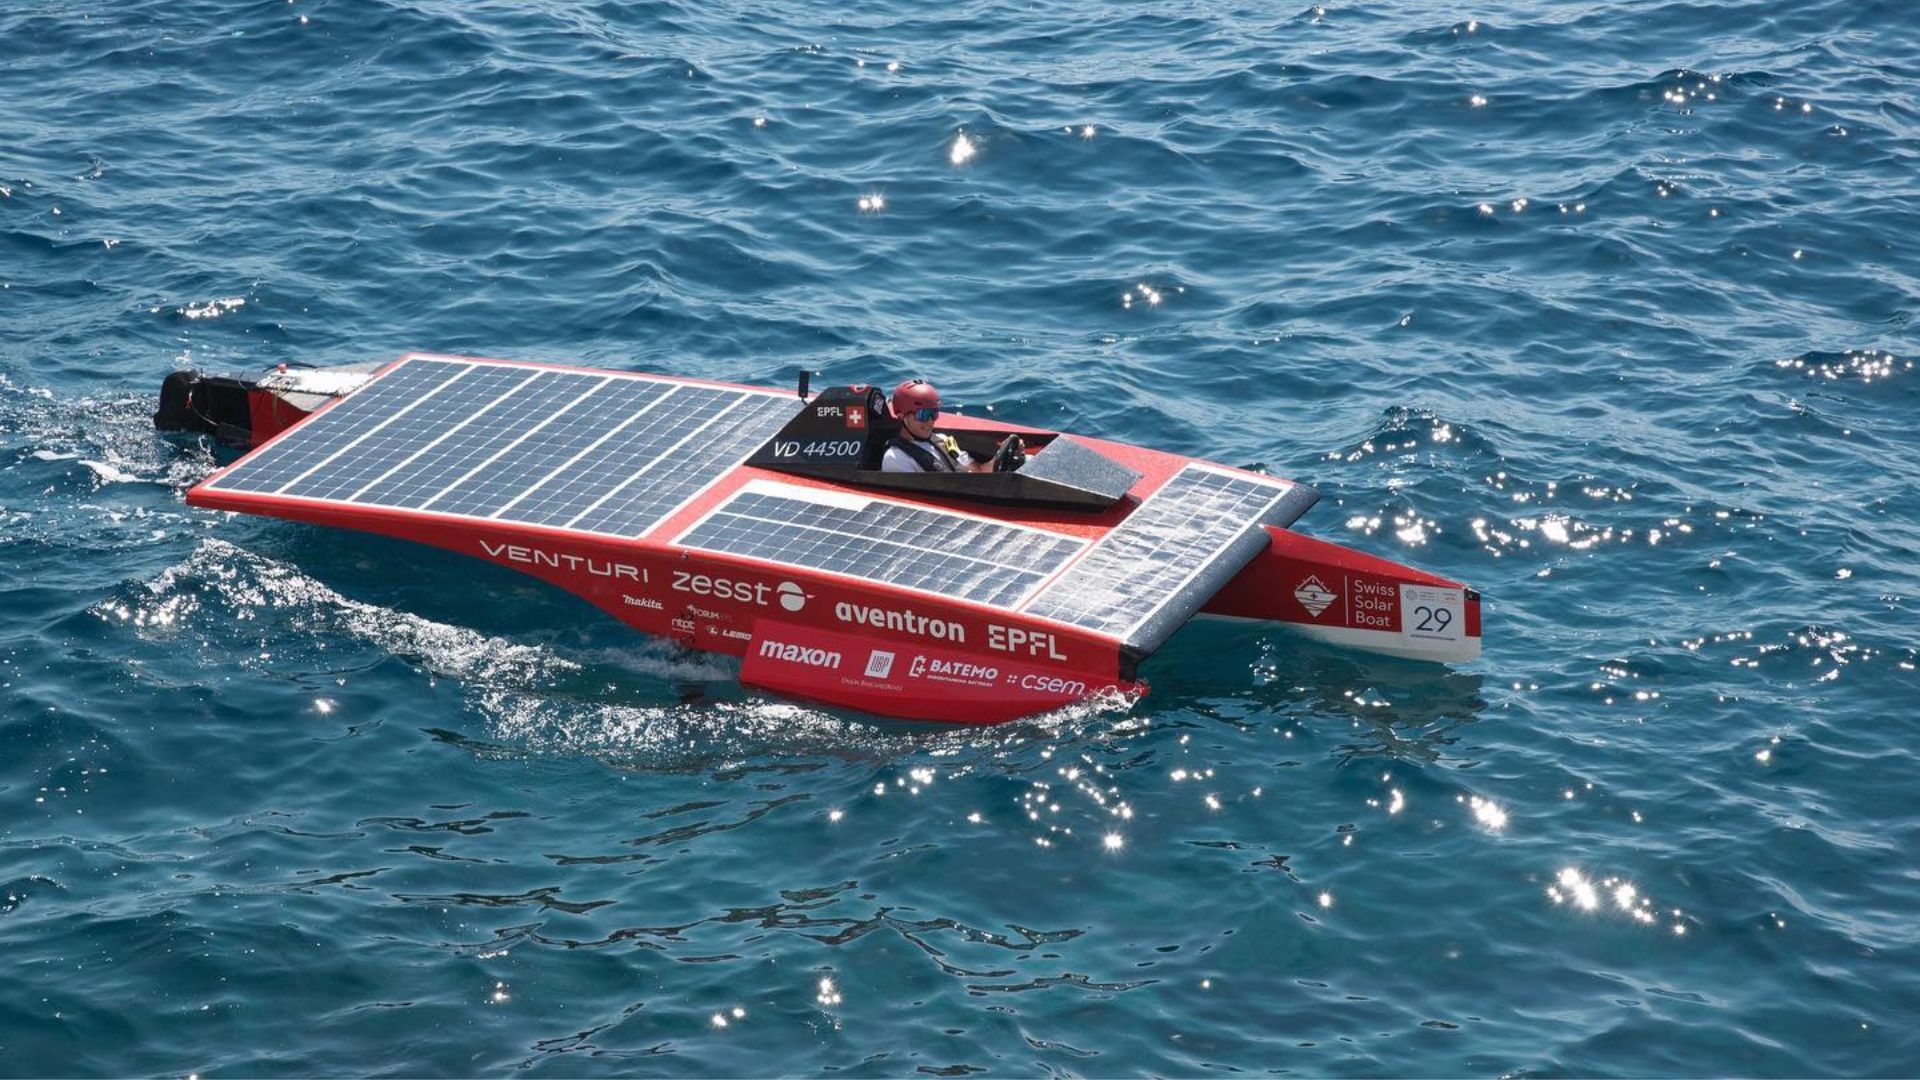
他们已经成功建造了一艘太阳能动力船,目前正在研发一艘太阳能/氢能混合动力船。他们的首艘船是为参加摩纳哥能源船挑战赛(Monaco Energy Boat Challenge)的“太阳能组”(Solar Class)而建造的。他们在2021年和2022年参加了比赛,并取得了令人瞩目的成绩。
现在,他们正将目光投向“海实验室组”(Sealab Class),准备推出一艘由氢能和太阳能双重驱动的新船。
配备可靠的 IMU,航行一帆风顺
事实证明,Ellipse-N 是他们需求的理想选择。凭借其先进的 IMU 功能,它提供了准确的方位和运动测量。将 Ellipse-N 集成到他们的飞行控制软件中,成为了他们船只导航系统的基石,确保了精确的控制和稳定性。
在评价 Ellipse-N 时,电子软件部门负责人 Jules Bervillé 这样说道:“Ellipse N 是我们每次开船时都可以 100% 信赖的元件之一。它是我们飞行控制软件的核心,如果没有它,我们的船就会变成瞎子。”
瑞士太阳能船迈出重要一步
在对可持续发展的热忱和对创新的承诺驱动下,该团队憧憬着这样一个未来:他们的船只将在可再生海上运输领域引领潮流。他们的下一个目标是扩大努力范围,将氢能应用于更大、更快的船舶中。
迈向可持续发展的每一步
EPFL 学生团队与 SBG Systems 之间的合作表明,通力合作能够将新创意变为现实。他们对卓越和可持续发展的共同承诺证明,即使是小型船舶也能对未来的海洋产生深远影响。

获取 Ellipse-N 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
什么是波浪测量传感器?
什么是水深测量?
水深测量学是研究和测量水下地形深度与形状的学科,主要致力于绘制海底及其他水下地貌的图谱。它是水下地形学的对应学科,能够详细揭示海洋、海域、湖泊和河流的水下特征。水深测量学在导航、海洋工程、资源勘探和环境研究等诸多领域中发挥着至关重要的作用。
现代测深技术依赖于声纳系统,例如单波束和多波束回声测深仪,它们使用声波来测量水深。这些设备向海底发送声脉冲并记录回声返回所需的时间,根据声波在水中的传播速度计算深度。特别是多波束测深仪,允许一次测绘大片海底区域,提供高度详细和准确的海底表征。通常,会将 RTK + INS解决方案 结合使用,以创建精确定位的海底 3D 测深表示。
水深数据对于绘制海图至关重要,海图通过标示水下暗礁、沉船和沙洲等潜在水下危险,帮助船舶安全航行。水深数据在科学研究中也发挥着重要作用,有助于研究人员了解水下地质特征、洋流和海洋生态系统。
浮标有什么用途?
浮标是一种主要用于海上和水域环境的漂浮装置,具有若干关键用途。浮标通常被放置在特定位置,用于标记水域中的安全航道、水道或危险区域。它们为船舶提供导航指引,帮助其避开礁石、浅滩或沉船等危险区域。
它们被用作船舶的系泊点。系泊浮标使船只无需抛锚即可停靠,这在不适合抛锚或抛锚会损害环境的区域尤为有用。
仪器浮标配备有传感器,用于测量温度、浪高、风速和气压等环境条件。这些浮标为天气预报、气候研究和海洋学研究提供了宝贵的数据。
某些浮标可作为平台,用于采集和传输来自水体或海底的实时数据,常用于科学研究、环境监测和军事应用。
在商业捕捞中,浮标用于标记陷阱或渔网的位置。它们在水产养殖中也发挥着作用,用于标记水下养殖场的具体位置。
浮标还可以标示指定区域,例如禁止抛锚区、禁渔区或游泳区,从而有助于在水域上执行相关规定。
无论在何种情况下,浮标对于确保安全、促进海上活动以及支持科学研究都至关重要。
什么是浮力?
浮力是指流体(如水或空气)对浸没其中的物体所施加的、与物体自重相抗衡的力。当物体的密度小于流体的密度时,浮力会使物体漂浮或上升到水面。浮力的产生源于物体浸没部分所受压力的差异——深度越深,所受压力越大,从而产生向上推力。
浮力的原理由阿基米德定律所描述,该定律指出:作用于物体上的向上浮力等于该物体排开的流体所具有的重量。如果浮力大于物体的重量,物体就会漂浮;如果浮力小于物体的重量,物体就会下沉。浮力在许多领域都至关重要,从海洋工程(船舶和潜艇的设计)到浮标等漂浮装置的功能。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
