选择 Qinertia GNSS/INS 用于海洋地球物理数据后处理
SBG 的 Qinertia GNSS/INS PPK 软件用于对 INS 数据进行后处理,从而实现海洋地球物理调查的精确定位。
“SBG Systems 的硬件和软件完全超出了我们的预期!” | Luke G.,Namdeb 水文测量员兼海洋地质学家
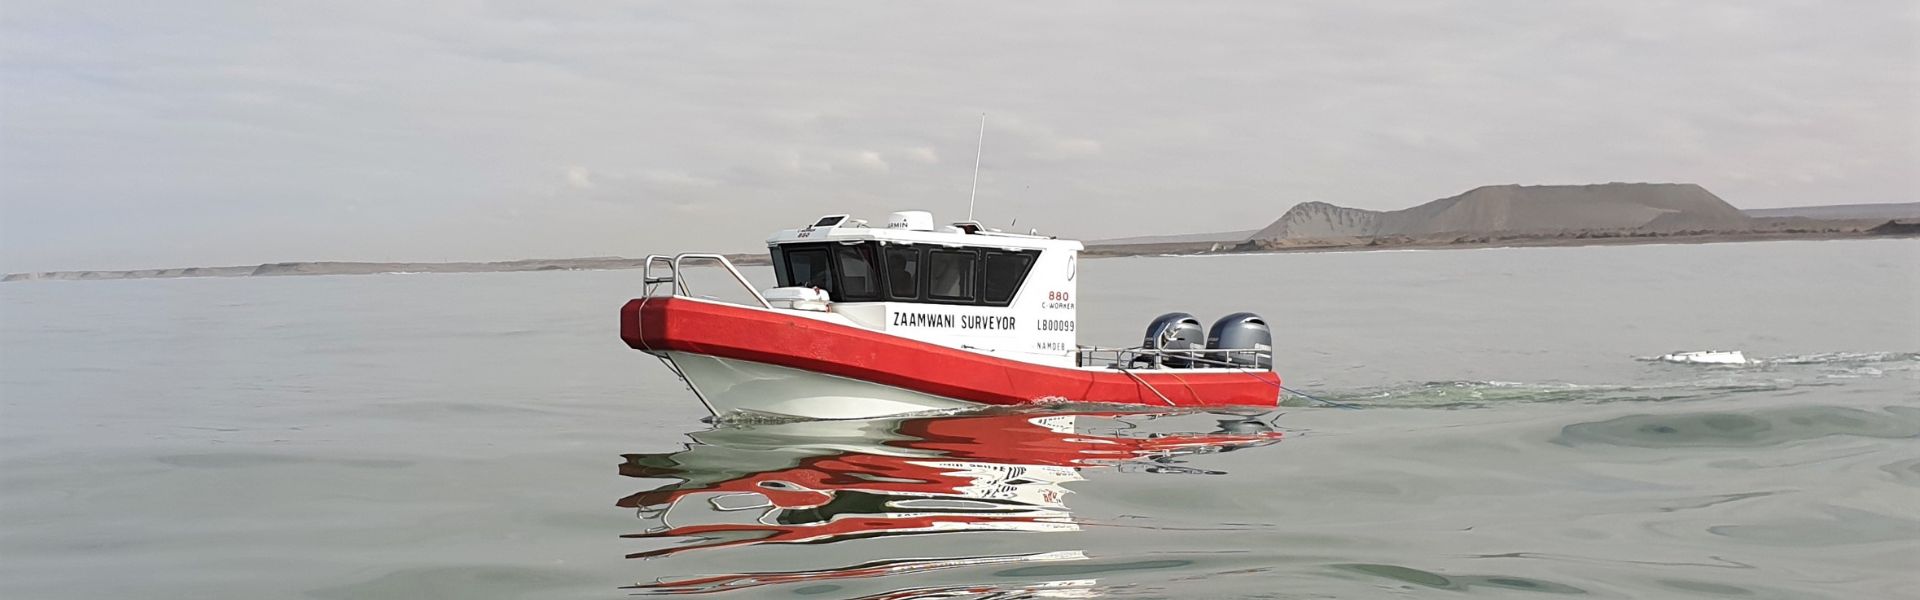
Namdeb Diamond Corporation 是一家位于纳米比亚南部奥朗杰芒姆德(Oranjemund)的冲积金刚石采矿公司。他们从事勘探、采矿和修复作业。Namdeb 拥有可以追溯到 1920 年的悠久历史。
该公司采用几种创新的采矿技术从矿体的冲积矿床中提取金刚石。在测量方面,他们在陆地和海洋环境中采用广泛的方法来量化采矿活动并对潜在的新矿点进行勘探。
坚固且高性价比的硬件
Namdeb 团队一直在寻求对其旧惯性导航系统进行升级,他们发现 SBG 的 Navsight Apogee 与其以前的设备规格非常相似,而且成本要低得多。
我们的客户还发现硬件配置中包含一些极具吸引力的功能,可在初始设置期间为用户提供辅助。此外,他们发现 Qinertia PPK 软件比他们之前的解决方案具有更高的价值。
SBG PPK 软件允许集成第三方数据,并提供用于精确地理参考的摄影测量模块。
他们对 PPK 软件的核心需求是对 INS 数据进行后处理,以便对海洋地球物理调查进行精确定位。
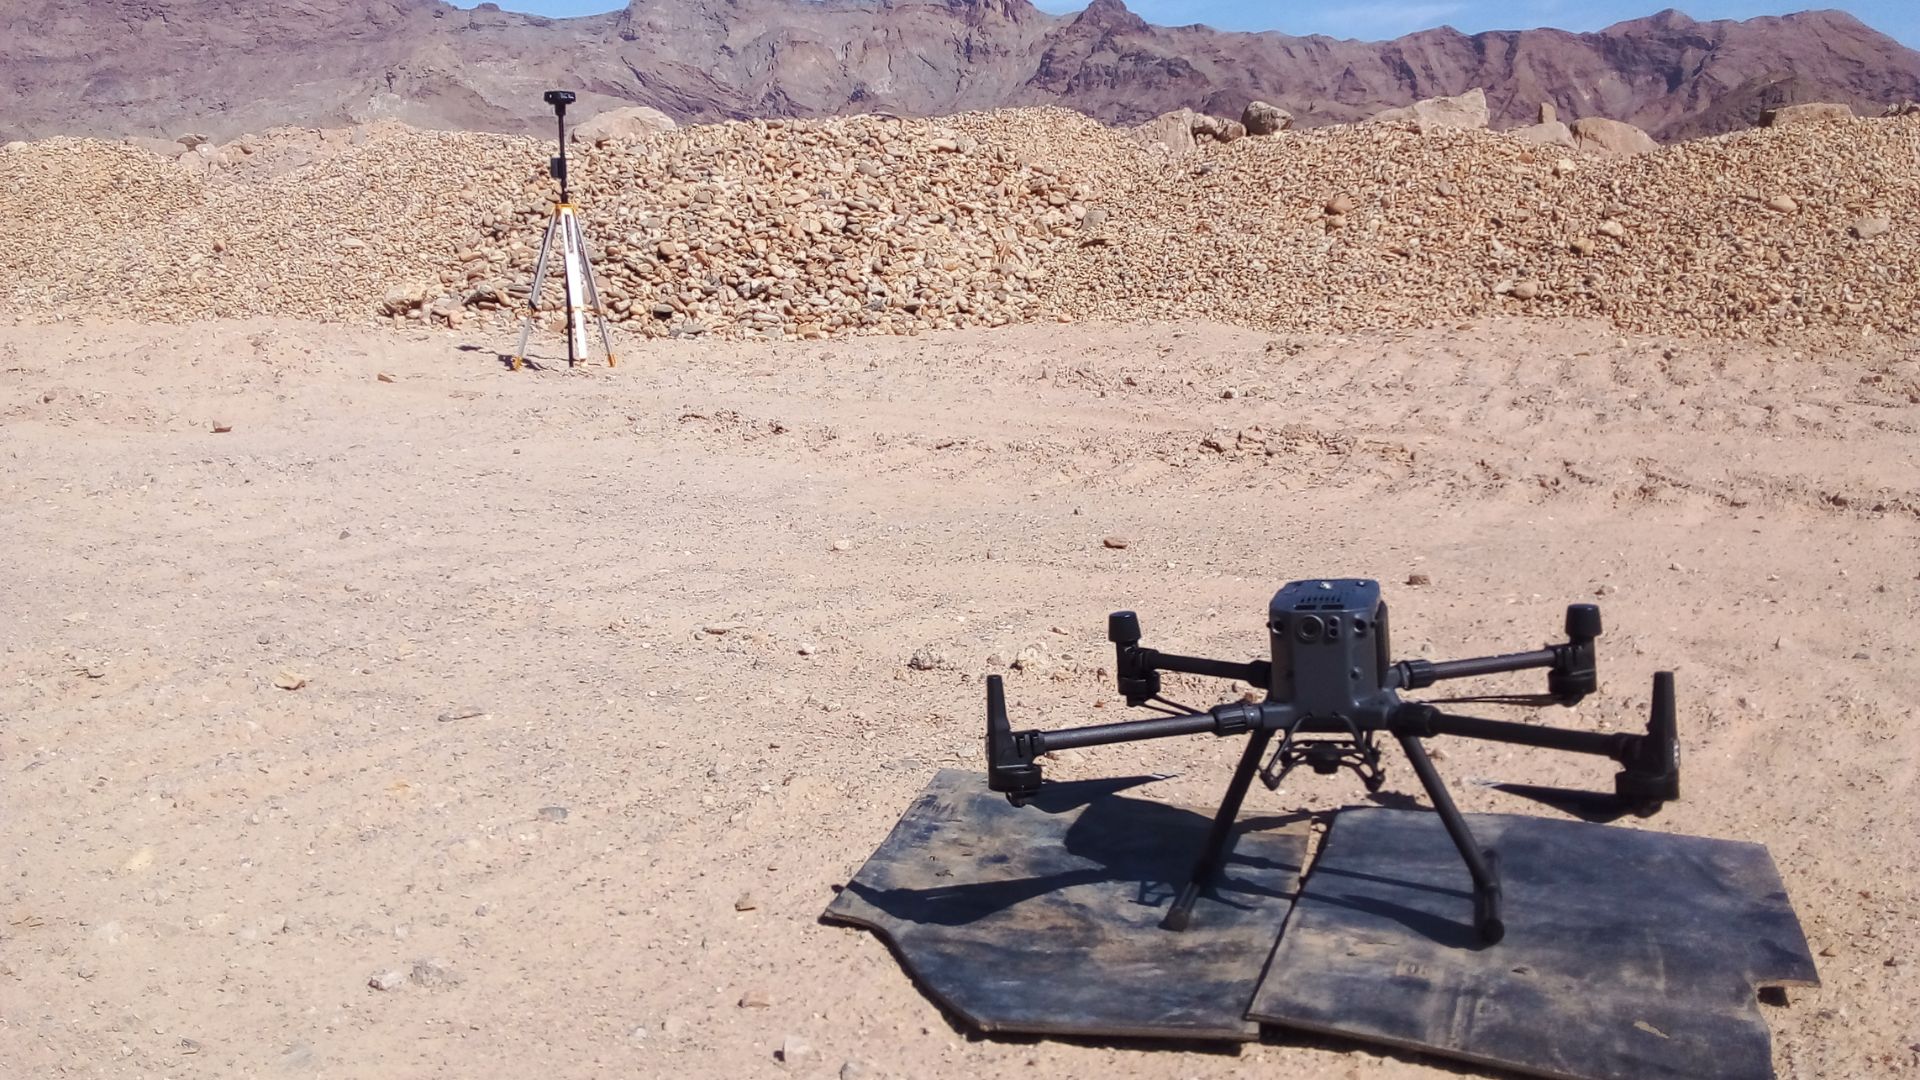
Qinertia 每天处理来自多波束测深系统 (MBES) 调查的 Navsight Apogee 任务数据以及来自 Trimble GNSS 接收机的 PPK 数据。此外,用户最近还将其用于配合 DJI 无人机进行摄影测量处理。
与 Qinertia GNSS/INS 无缝集成
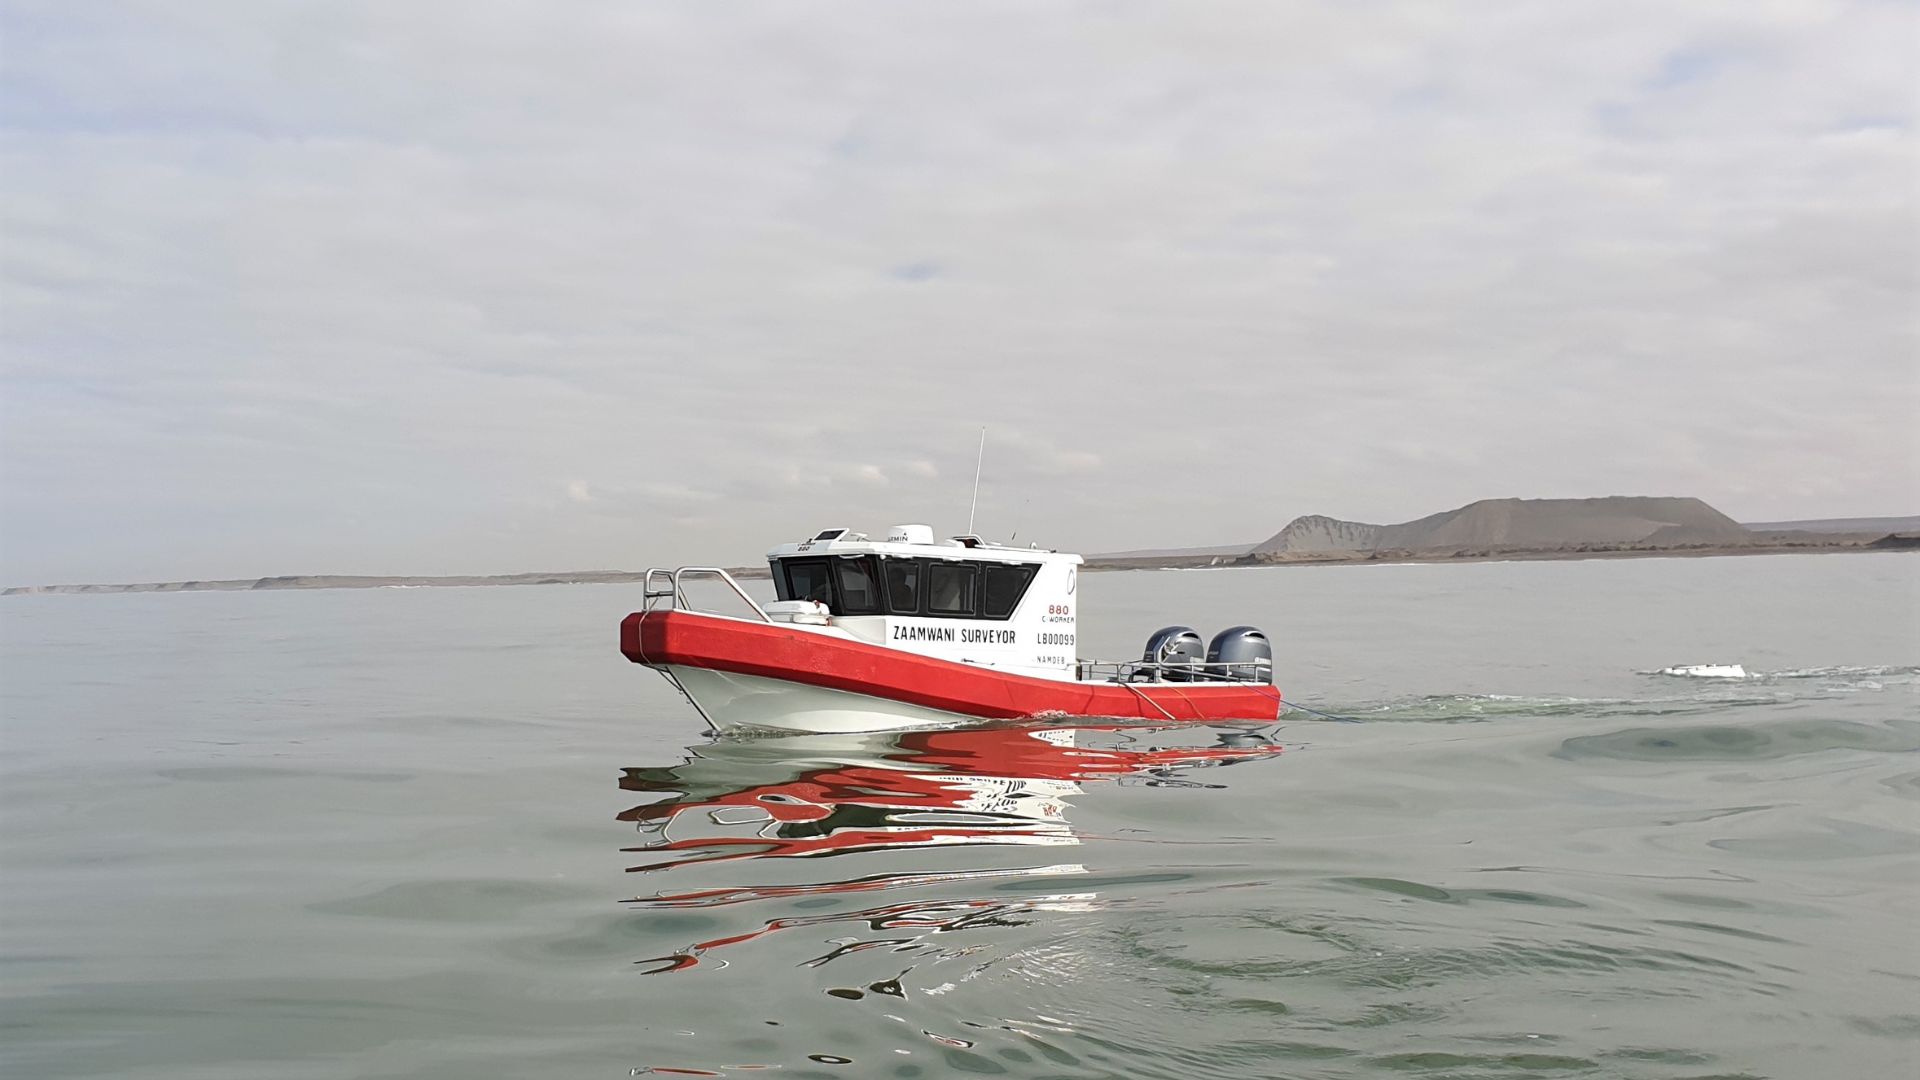
在硬件升级方面没有遇到什么重大挑战。即插即用的设计使 INS 系统能够无缝集成到客户的调查船上。
在软件方面,Namdeb 对系统配置和 Qinertia 图形用户界面 (GUI) 感到格外满意,该界面能在图形上协助用户发现潜在的安装错误和数据偏差。此外,SBG 团队一直响应迅速,提供有力支持。
关于 PPK 软件和多波束测深系统 (MBES)
多波束回声测深测量 (MBES) 是一种利用声波创建海底和地下结构高分辨率地图的地球物理测量方法。
它们常用于水文测量和地球物理勘探中,以确定水深、水下地形和地质特征的位置。
然而,MBES 测量的精度有时会受到用于收集船只位置数据的 INS 定位系统的精度或干扰的影响。
PPK 软件通过处理在任务期间收集的 INS 数据来解决这些问题,从而为 MBES 测量船提供高精度的位置。
为此,它们使用先进的算法来校正 GNSS 数据的误差(例如电离层和对流层延迟),并消除可能存在的任何偏差。
这为测量船带来了高度准确且可靠的位置,然后将其纳入 MBES 数据中以提高其准确性。
Qinertia GNSS+INS PPK 软件
Qinertia PPK 软件将高精度定位解决方案提升到了一个全新水平。
通过对原始位置数据进行后处理,在您的工作流程中实现无与伦比的精度。
咨询 Qinertia 的报价
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
RTK 和 PPK 之间有什么区别?
实时动态差分(RTK)是一种定位技术,其中 GNSS 校正以近乎实时的方式传输,通常使用 RTCM 格式校正流。然而,在确保 GNSS 校正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
PPK 相比 RTK 后处理的主要优势在于,数据处理活动可以在后处理过程中进行优化,包括前向和后向处理;而在实时处理中,校正及其传输中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时处理 (RTK) 的首要核心优势在于:现场使用的系统无需配备数据链/无线电,即可将来自 CORS 的 RTCM 校正数据传输到 INS/GNSS 系统中。
后处理应用的主要限制是最终应用程序需要对环境做出反应。另一方面,如果您的应用程序可以承受生成优化轨迹所需的额外处理时间,它将大大提高所有交付的数据质量。
正向和反向处理如何工作?
让我们假设在测量的中间阶段发生了持续 60 秒的 GNSS 信号中断。前向处理中的位置误差增长很快(速率取决于 IMU 规格和其他参数),并在中断结束时达到最大值。然后它会迅速恢复。在后处理中,我们假设时间倒流,并按照反时间顺序进行处理,因为物理方程依然有效。在这种反向处理中,误差将在 GNSS 中断的实际开始时达到最大值,这与自然的前向处理高度对称。
将这两个计算结果合并会在中断中间附近产生最大误差,其幅度远低于仅前向或仅后向的解决方案。这将特别改善 SBG Systems 产品允许的 GNSS+INS 解决方案,但仅 GNSS 处理也将受益于此工作流。
如前所述,此项改进只能通过后处理来完成,因为你需要从头到尾的所有可用数据,从而将其实际应用推迟到测量结束时。
什么是 GNSS 后处理?
GNSS 后处理(即 PPK)是一种在数据采集活动结束后处理记录在 GNSS 接收器上的原始 GNSS 数据测量值的方法。它们可以与其他来源的 GNSS 测量值相结合,为该 GNSS 接收器提供最完整、最精确的运动轨迹,即使在最具挑战性的环境中也是如此。
这些其他来源可以是数据采集项目处或附近的本地 GNSS 基站,也可以是通常由政府机构和/或商业 CORS 网络提供商提供的现有连续运行参考站 (CORS)。
后处理动态 (PPK) 软件可以利用免费提供的 GNSS 卫星轨道和时钟信息,以进一步提高精度。PPK 允许精确确定本地 GNSS 基站相对于所使用的绝对全球坐标参考框架基准的位置。
PPK软件还可以支持不同坐标参考框架之间的复杂转换,以支持工程项目。
换句话说,它可以访问更正,提高项目的准确性,甚至可以在任务后修复测量或安装期间的数据丢失或错误。
什么是精确单点定位 (Precise Point Positioning)?
精密单点定位 (PPP) 是一种卫星导航技术,通过纠正卫星信号误差提供高精度定位。与通常依赖地面参考站(如 RTK 中)的传统 GNSS 方法不同,PPP 利用全球卫星数据和先进算法来提供准确的位置信息。
PPP 无需本地参考站即可在世界任何地方工作。这使其适用于缺乏地面基础设施的偏远或恶劣环境中的应用。通过使用精确的卫星轨道和钟差数据,以及对大气和多路径效应的修正,PPP 最大限度地减少了常见的 GNSS 误差,并可达到厘米级精度。
PPP 虽然可用于后处理定位(即事后分析收集到的数据),但它也可以提供实时定位解决方案。实时 PPP (RTPPP) 越来越普及,允许用户接收校正并实时确定其位置。
