Zapewnienie bezpieczeństwa pracy
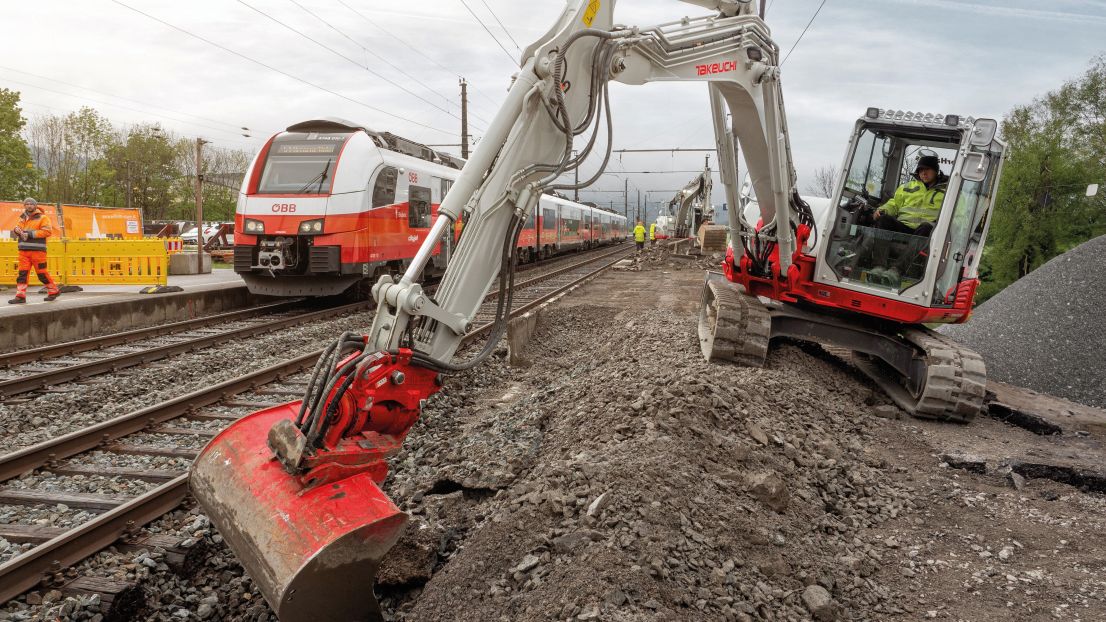
Nasze czujniki są zintegrowane z tymi pojazdami autonomicznymi w celu ciągłego gromadzenia danych dotyczących ich położenia i orientacji, co umożliwia wprowadzanie korekt w czasie rzeczywistym oraz planowanie strategiczne w oparciu o uzyskane informacje.
Systemy autonomiczne potrafią dostosowywać się do różnych rodzajów terenu i środowisk, a ich wdrożenie można skalować w zależności od potrzeb operacyjnych.
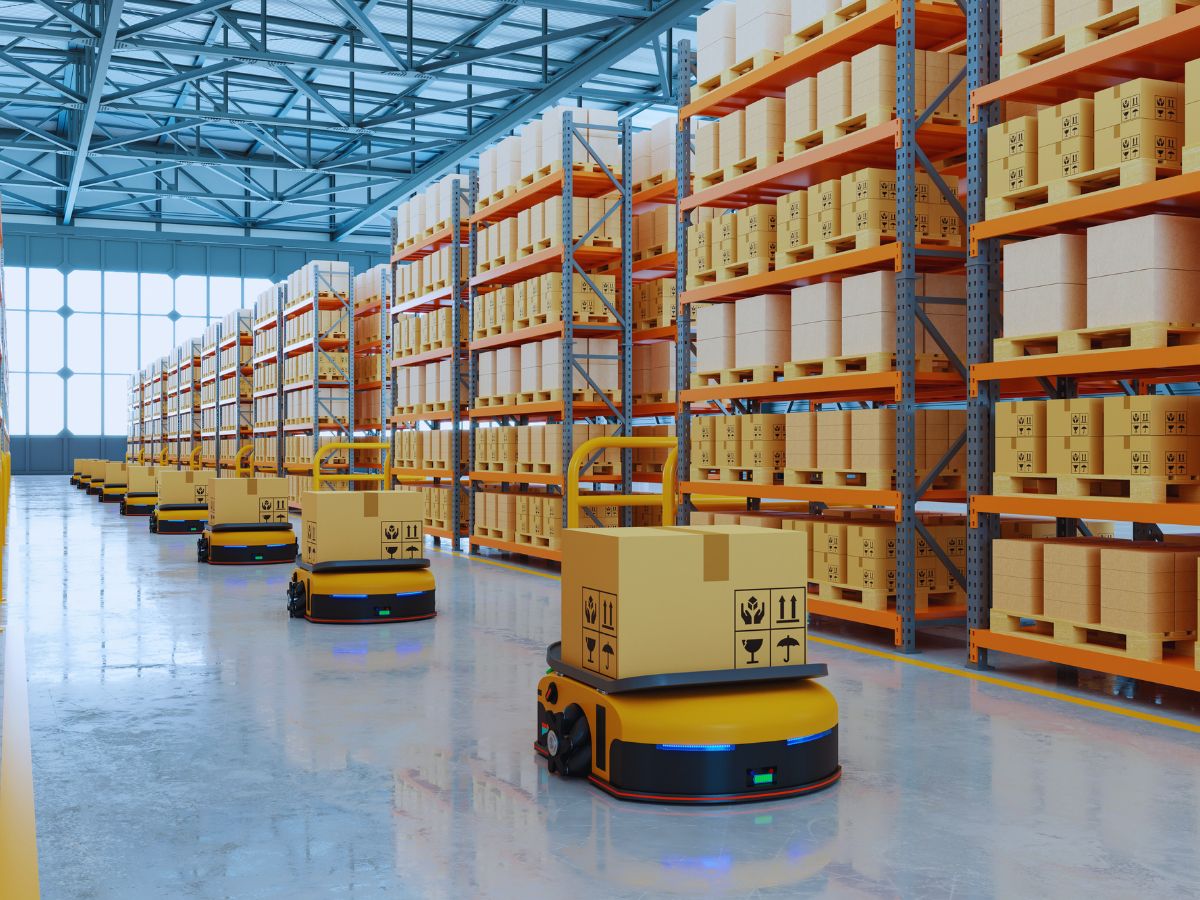
Zwiększanie wydajności
Autonomiczne systemy logistyki przemysłowej działają nieprzerwanie, bez oznak zmęczenia, optymalizując czas i zasoby w transporcie materiałów oraz innych operacjach logistycznych. Ograniczają one udział człowieka w niebezpiecznych środowiskach, zmniejszając liczbę wypadków i poprawiając ogólne bezpieczeństwo w branżach takich jak górnictwo czy budownictwo.
Zautomatyzowane przenośniki taśmowe, sortowniki i dźwigi przemieszczają towary między magazynami, rampami załadunkowymi i liniami produkcyjnymi, usprawniając przepływ towarów i ograniczając pracę fizyczną. Automatyzacja przyspiesza procesy, takie jak kompletacja zamówień, pakowanie i wysyłka, umożliwiając firmom obsługę większych ilości towarów przy mniejszych opóźnieniach.
Do kluczowych korzyści płynących z tych rozwiązań należą optymalizacja procesów, zwiększona wydajność oraz większe bezpieczeństwo pracowników.
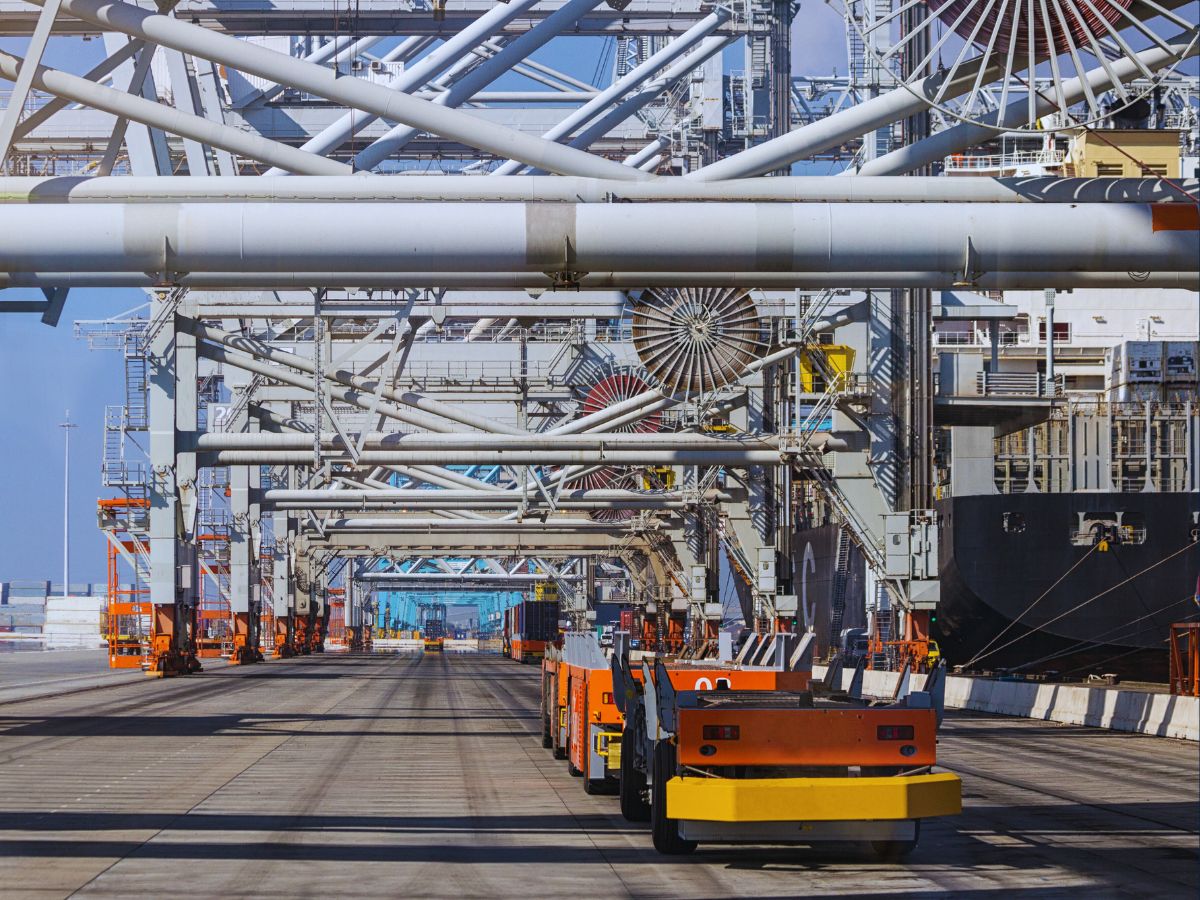
Zapewnianie pozycjonowania w czasie rzeczywistym
Nasze systemy pozycjonowania w czasie rzeczywistym dostarczają operatorom danych istotnych dla lokalizacji i sprawiają, że procesy logistyczne są szybsze i płynniejsze. Ponadto, system lokalizacyjny pomaga zwiększyć produktywność w ramach wszystkich operacji. Dodatkowo, umożliwia zautomatyzowane podejmowanie decyzji w czasie rzeczywistym i efektywnie identyfikuje ukryte koszty.
Co więcej, pozycjonowanie wewnętrzne uwidacznia lokalizacje towarów i pracowników w środowiskach przemysłowych i logistycznych.
W konsekwencji, umożliwia analizę, koordynację i optymalizację procesów produkcyjnych i logistycznych.
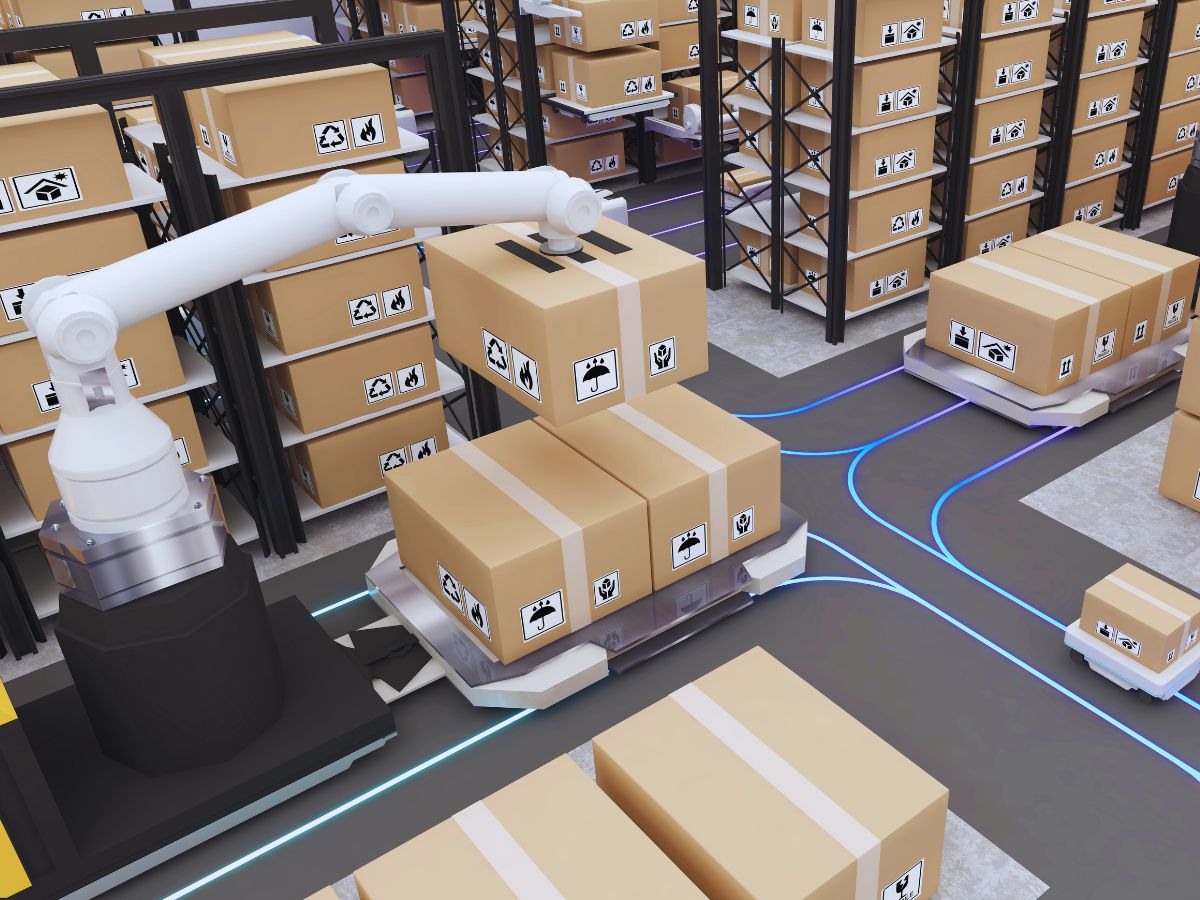
Rozwiązania dla logistyki przemysłowej
Dowiedz się, w jaki sposób nasze czujniki płynnie integrują się z przemysłowymi platformami logistycznymi, zapewniając niezawodne działanie nawet w najtrudniejszych warunkach.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Broszura dotycząca zastosowań przemysłowych
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Zapoznaj się z naszymi studiami przypadków dotyczącymi Twojego zastosowania.
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight
Pozycjonowanie tramwajów i pociągów
Jak GapEOD zapewnia bezpieczniejsze badania geofizyczne dzięki Ellipse
Pozycjonowanie tramwajów i pociągów
Badania nad autonomicznymi promami na rzeczywistych miejskich drogach wodnych
Autonomiczna nawigacja promowa

Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w nawigacji bezzałogowych statków powietrznych (UAV).



Poznaj więcej zastosowań przemysłowych
Dowiedz się, jak nasze zaawansowane systemy nawigacji inercyjnej i czujniki ruchu transformują szeroki wachlarz zastosowań pojazdów autonomicznych. Od robotów lądowych po pojazdy podwodne — nasze rozwiązania zapewniają precyzyjną i niezawodną wydajność w zróżnicowanych oraz wymagających środowiskach. Sprawdź, jak wspieramy ewolucję technologii autonomicznych za pomocą naszych innowacyjnych rozwiązań.
Czy masz jakieś pytania?
Czym jest pojazd z automatycznym systemem naprowadzania?
Pojazd z automatycznym systemem naprowadzania (AGV) to rodzaj robota mobilnego wykorzystywany w zastosowaniach przemysłowych do transportu materiałów i produktów na terenie zakładu bez udziału człowieka.
AGV są kierowane przez różne technologie, takie jak taśmy magnetyczne, lasery, sensory inercyjne lub kamery, które umożliwiają im nawigację po z góry określonych ścieżkach i unikanie przeszkód. Są powszechnie wykorzystywane w branżach takich jak produkcja, magazynowanie i logistyka do automatyzacji zadań, takich jak przemieszczanie palet, surowców lub gotowych produktów.
Pojazdy AGV zwiększają wydajność, obniżają koszty pracy i poprawiają bezpieczeństwo, samodzielnie wykonując powtarzalne zadania. Odgrywają one kluczową rolę w nowoczesnych zautomatyzowanych systemach przemysłowych.
Czym jest inercyjny system nawigacyjny?
Inercyjny system nawigacji (INS) to autonomiczne rozwiązanie nawigacyjne, które określa pozycję, prędkość i orientację ruchomej platformy poprzez ciągłe mierzenie jej ruchu za pomocą czujników inercyjnych. U podstaw swojego działania, INS opiera się na triadzie akcelerometrów do wykrywania przyspieszeń liniowych wzdłuż trzech prostopadłych osi oraz triadzie żyroskopów do pomiaru prędkości kątowych wokół tych samych osi. Integrując te pomiary w czasie, system oblicza, jak prędkość, położenie i lokalizacja platformy ewoluują od znanego punktu początkowego.
Ponieważ INS nie zależy od sygnałów zewnętrznych, takich jak GPS, radiolatarnie czy odniesienia wizualne, może działać niezawodnie w środowiskach, w których zewnętrzne pomoce nawigacyjne są niedostępne, blokowane lub zdegradowane – takich jak obszary podwodne, wewnątrz budynków, pod ziemią lub w warunkach wojskowego zagłuszania GNSS.
Nowoczesne systemy INS zazwyczaj wykorzystują zaawansowane algorytmy filtrowania, najczęściej filtr Kalmana, do łączenia surowych danych z czujników, ograniczania dryfu i szacowania najdokładniejszego stanu nawigacyjnego. W wielu zastosowaniach INS jest sprzężony z GNSS, licznikami kilometrów, logami prędkości Dopplera lub magnetometrami w celu ograniczenia długoterminowego dryfu i zapewnienia bardzo stabilnej nawigacji. Rezultatem jest solidne rozwiązanie nawigacyjne o wysokiej częstotliwości aktualizacji, niezbędne dla statków powietrznych, UAV, pocisków, pojazdów autonomicznych, statków, AUV oraz szerokiej gamy systemów przemysłowych, które wymagają precyzyjnej, ciągłej świadomości ruchu i orientacji.
Czym jest IMU?
Inercyjna jednostka pomiarowa (IMU) to kompaktowy moduł czujnika, który mierzy ruch i orientację platformy poprzez rejestrowanie jej przyspieszeń liniowych oraz prędkości kątowych obrotu. W swojej konstrukcji IMU integruje trzy akcelerometry oraz trzy żyroskopy rozmieszczone wzdłuż osi ortogonalnych, co zapewnia sześć stopni swobody pomiaru.
Akcelerometry wykrywajú, jak platforma przyspiesza w przestrzeni, podczas gdy żyroskopy śledzą jej obrót. Przetwarzając te pomiary razem, an IMU dostarcza precyzyjnych informacji o zmianach prędkości, orientacji i kursu bez polegania na żadnych zewnętrznych sygnałach. Czyni to systemy IMU niezbędnymi do nawigacji w środowiskach, w których GPS jest niedostępny, niepewny lub celowo zakłócany. Ich wydajność silnie zależy od jakości sensorów, kalibracji oraz tego, jak dobrze kontrolowane są błędy – takie jak błędy składowe, szum, czynniki skalowania i niedopasowania.
Wysokiej klasy IMU zawierają zaawansowaną kalibrację, kompensację termiczną, filtrowanie drgań oraz mechanizmy stabilności dryftu, aby zapewnić, że błędy nie kumulują się szybko w czasie. Dzięki tym właściwościom IMU są wykorzystywane w szerokim zakresie zastosowań — od UAV, amunicji krążącej i pojazdów autonomicznych po AUV, robotykę i przemysłowe systemy stabilizacji — zapewniając niezawodne i ciągłe monitorowanie ruchu i orientacji nawet w najtrudniejszych warunkach operacyjnych.
