功能
Pulse-40 OEM 将高性能惯性传感与高级诊断层集成在一起,以确保数据完整性。该系统专为关键任务的可靠性而设计,在原始传感器精度、强大的环境缓解能力和实时故障检测之间取得了平衡。
每个单元都经过单独的多轴热标定,以确保在其整个工作温度范围内的稳定性。


Pulse-40 OEM 概览
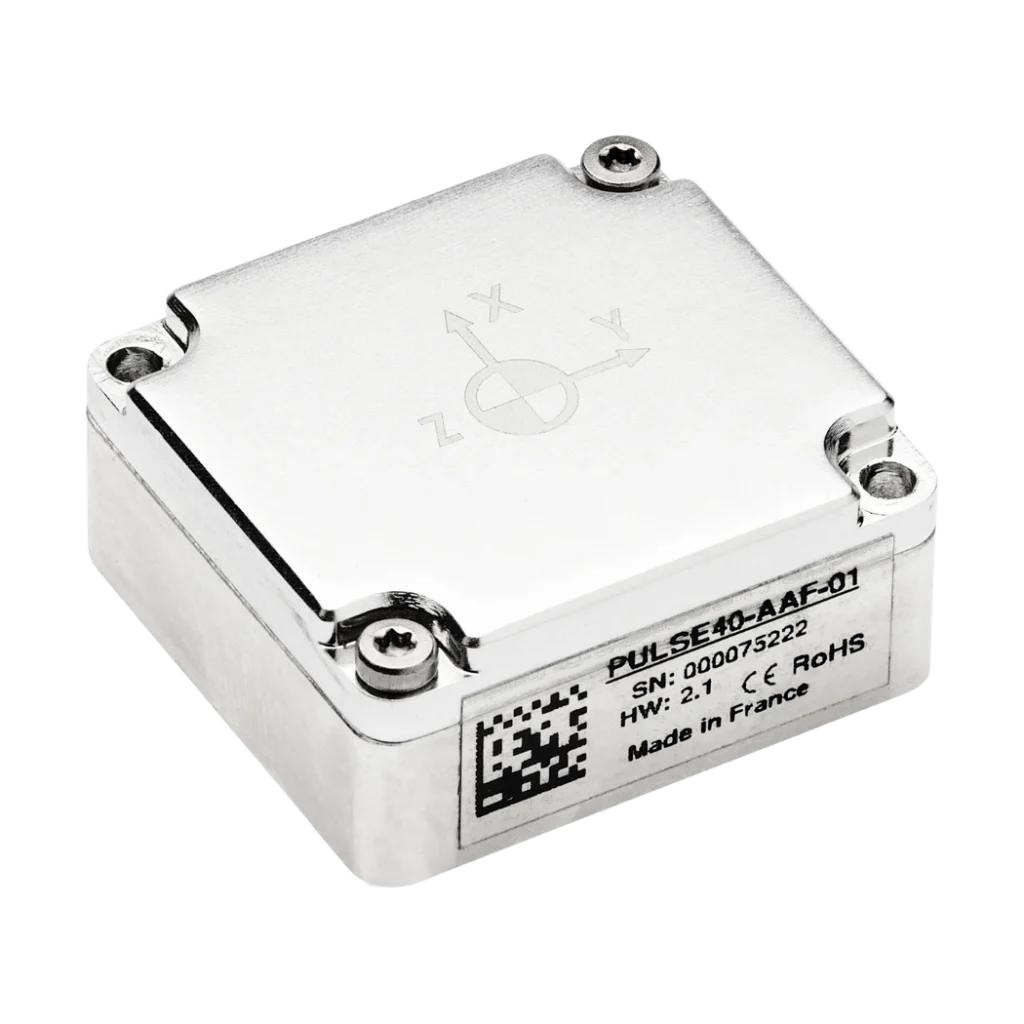
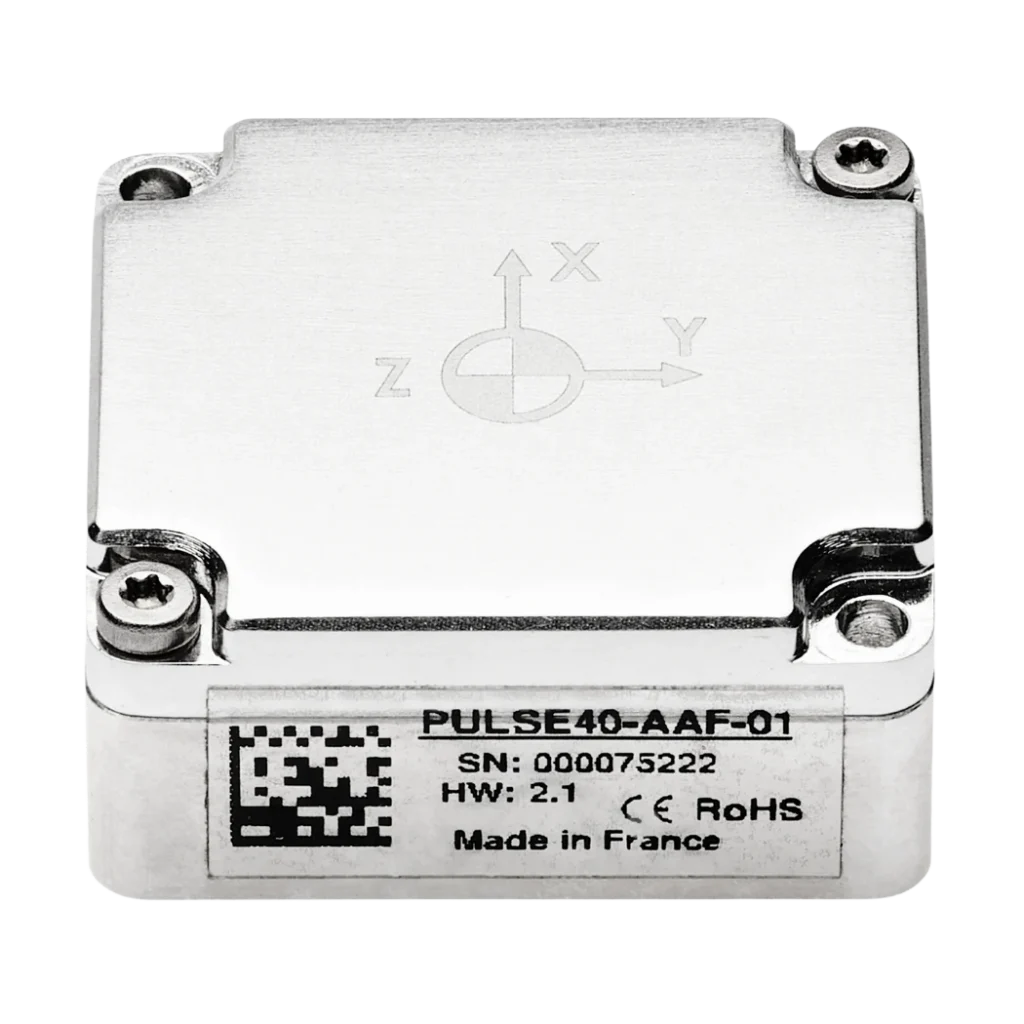
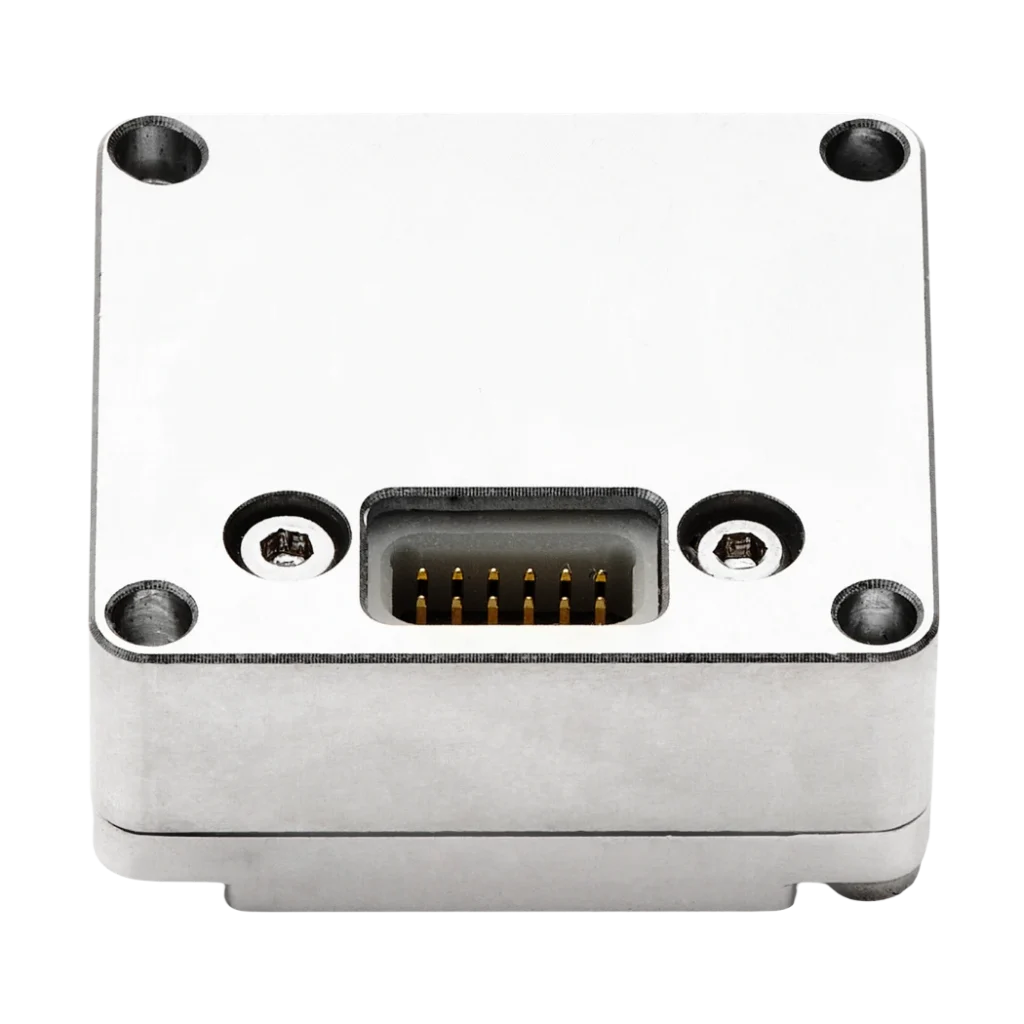
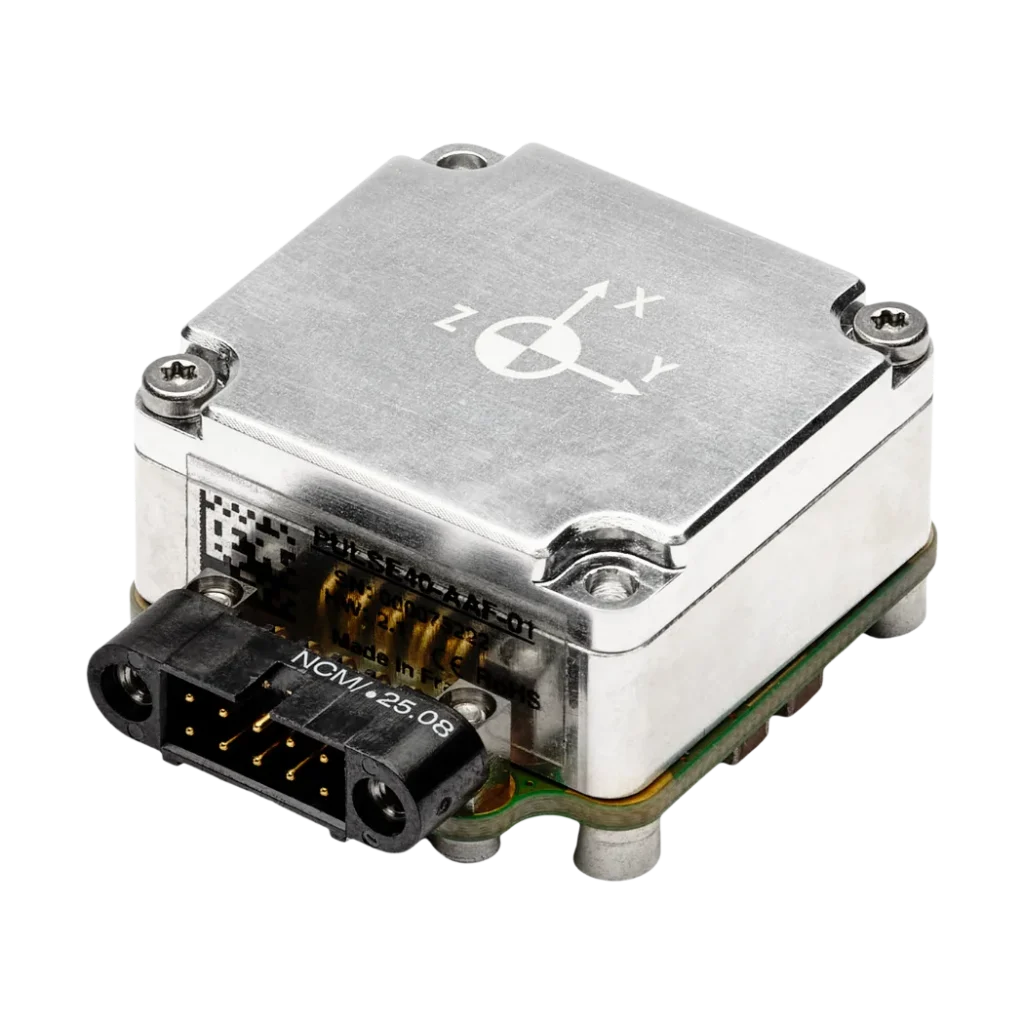
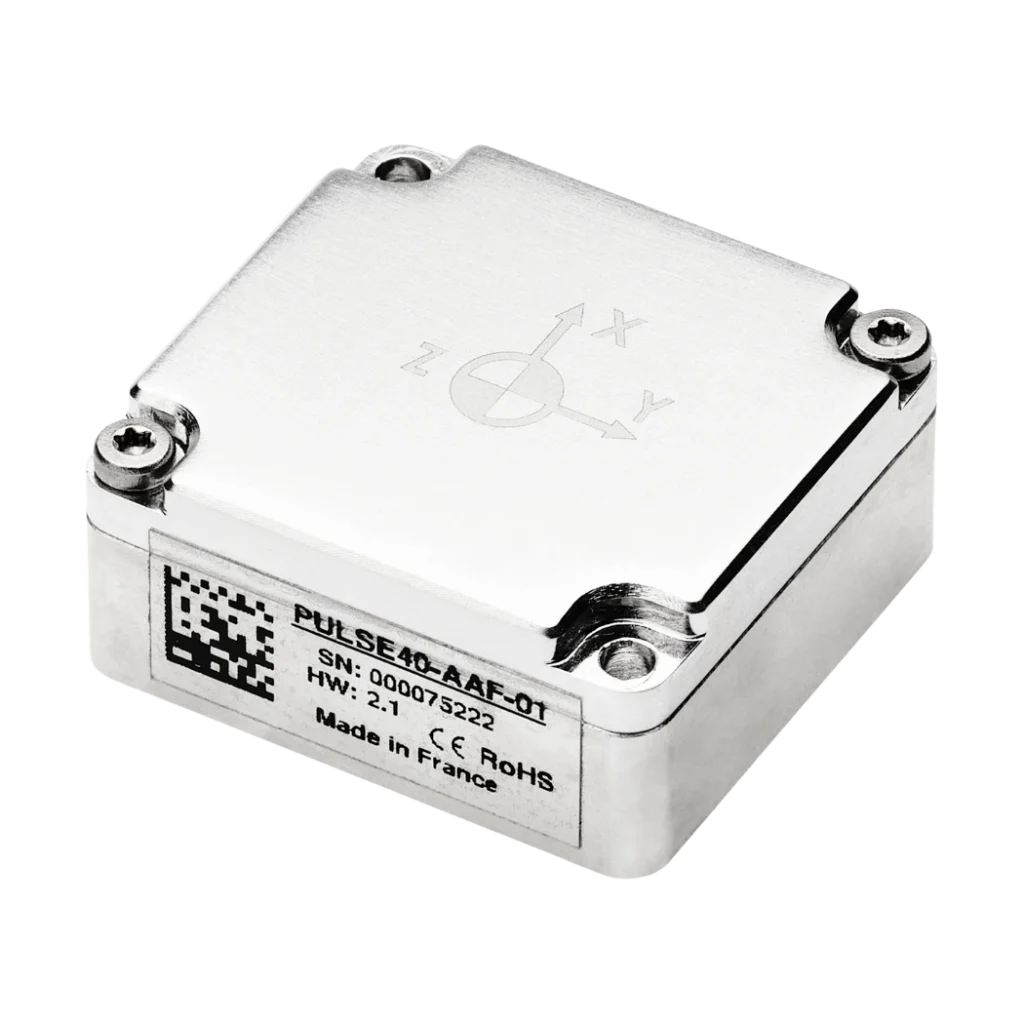
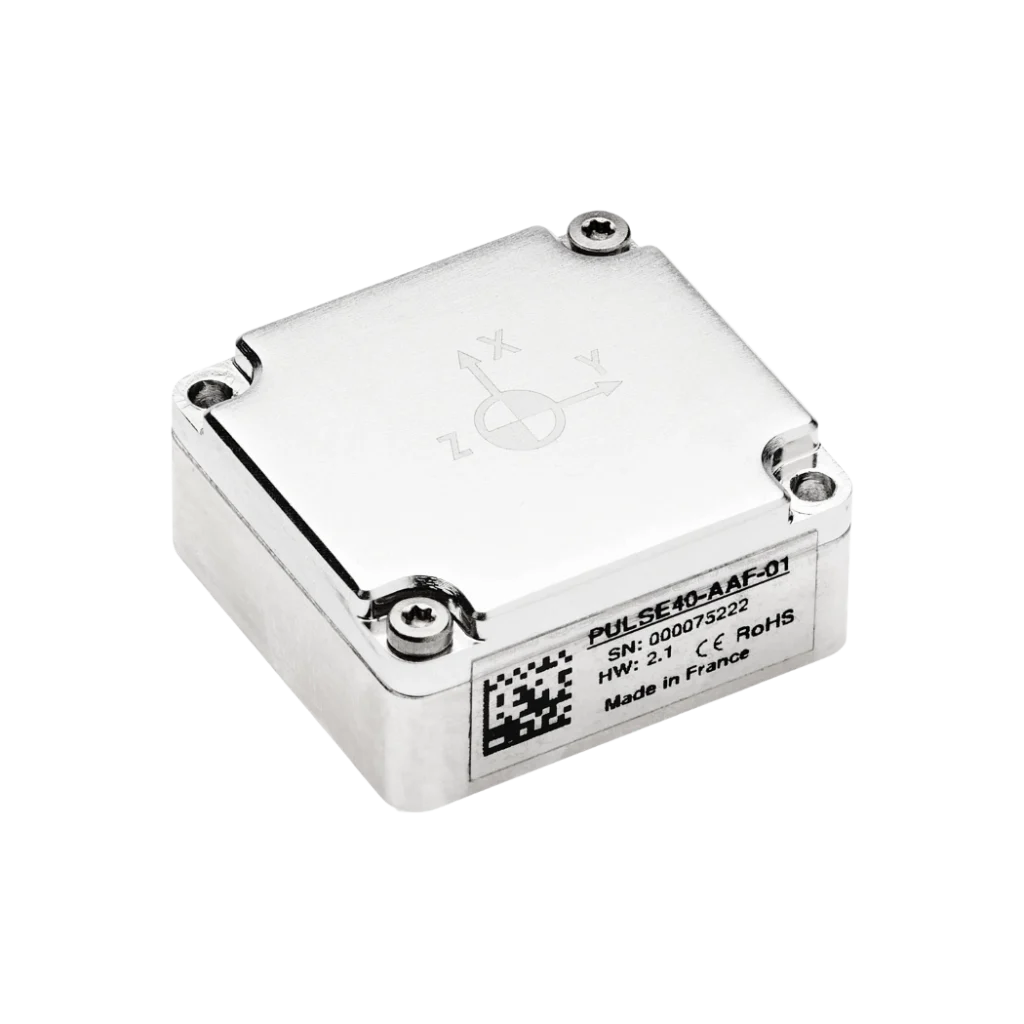
Pulse‑40 OEM 是一款专为战术级性能而设计的紧凑型 OEM IMU。
请在下方了解其具备卓越可靠性和易集成性背后的技术与功能。
优化的 SWAP-C
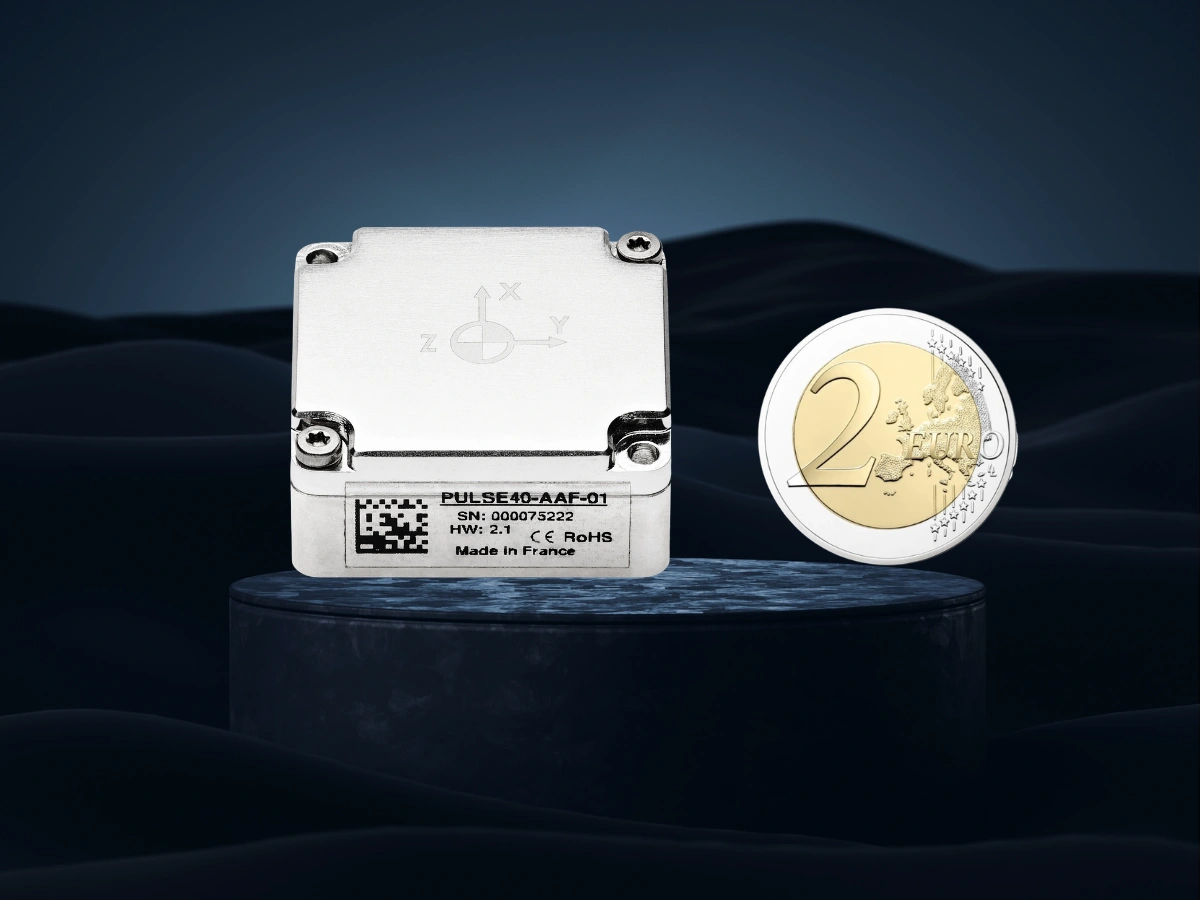
Pulse‑40 OEM 结合了 30 毫米(长)× 28 毫米(宽)× 13.3 毫米(高)的紧凑尺寸、仅 19 克的重量以及 0.3 瓦的功耗,能够在空间受限最严苛的嵌入式系统中实现战術级性能。
内置振动监测工具
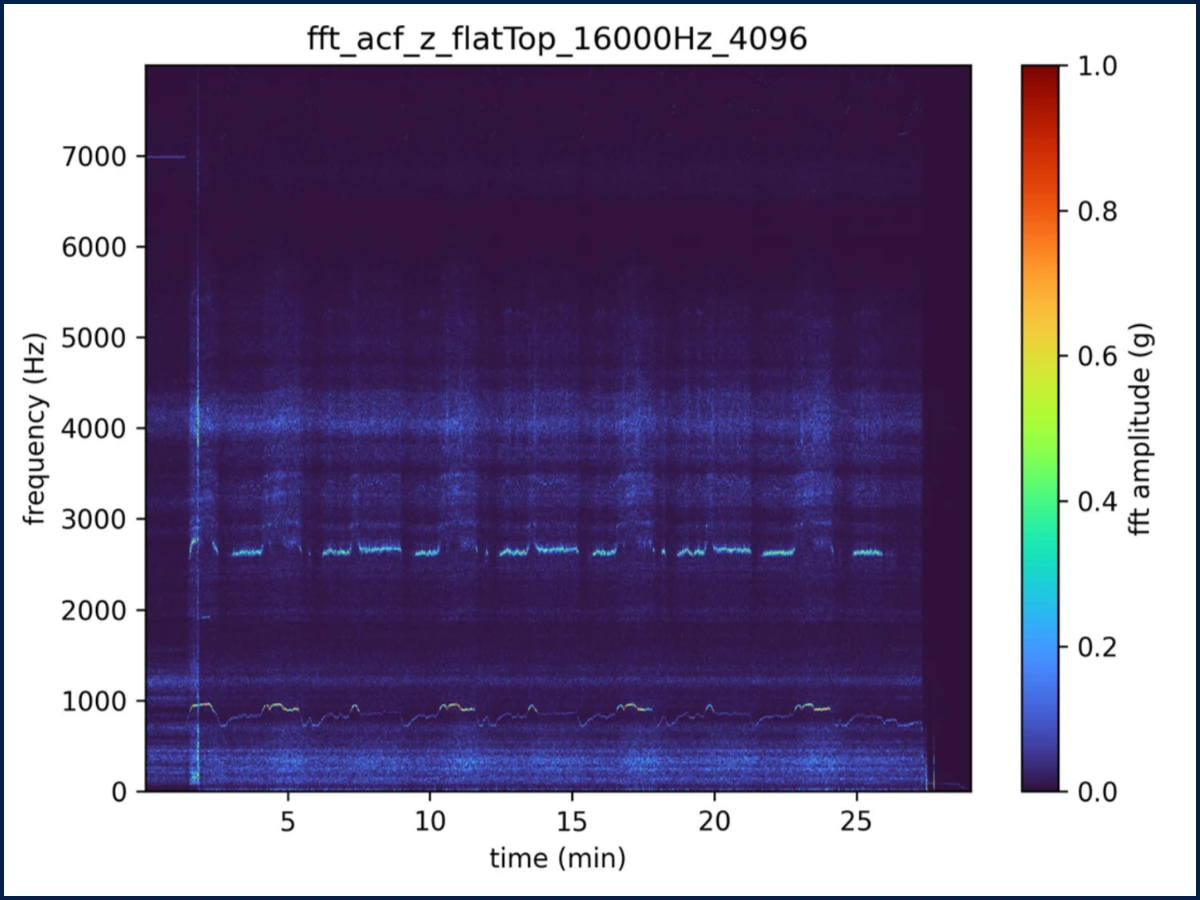
Pulse-40 内置专用的振动监测解决方案,可提供高达 8kHz 的完整振动频谱 (FFT) 以及高级别警告。
内置磁力计
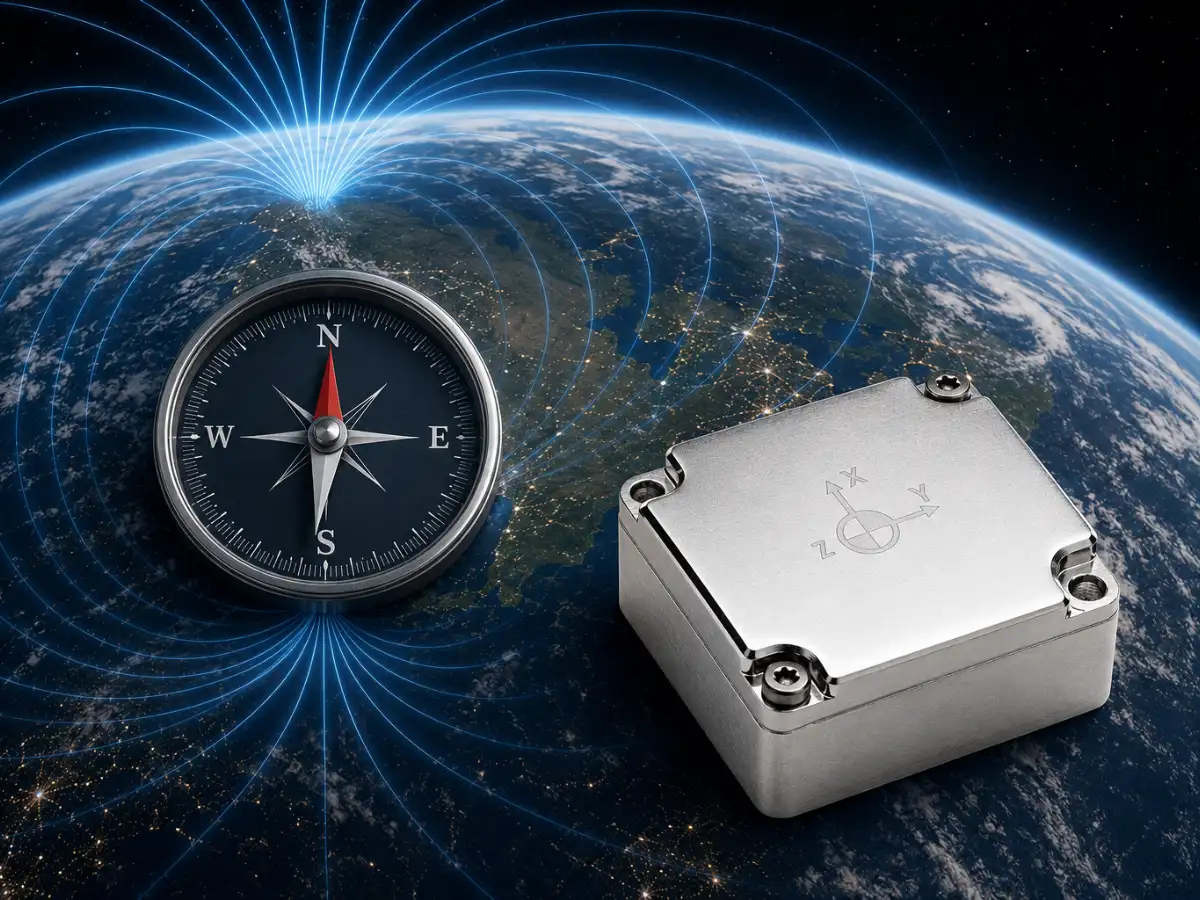
Pulse‑40 OEM 集成了三轴磁力计,在相同的紧凑尺寸内实现了完整的 9‑DoF 传感解决方案。
高级且易于使用的 API
基于 SBG Systems 的标准通信框架,Pulse‑40 OEM 在所有产品中提供一致的集成体验。
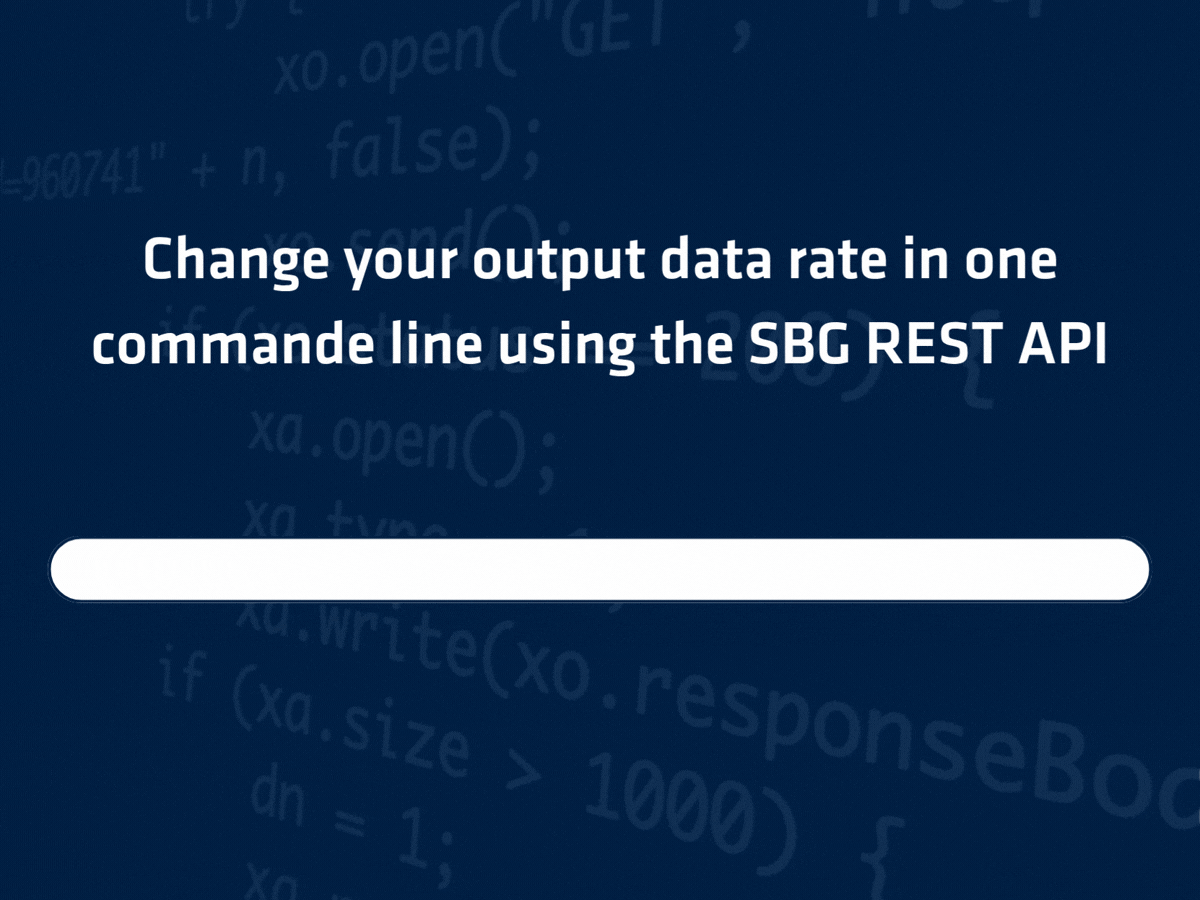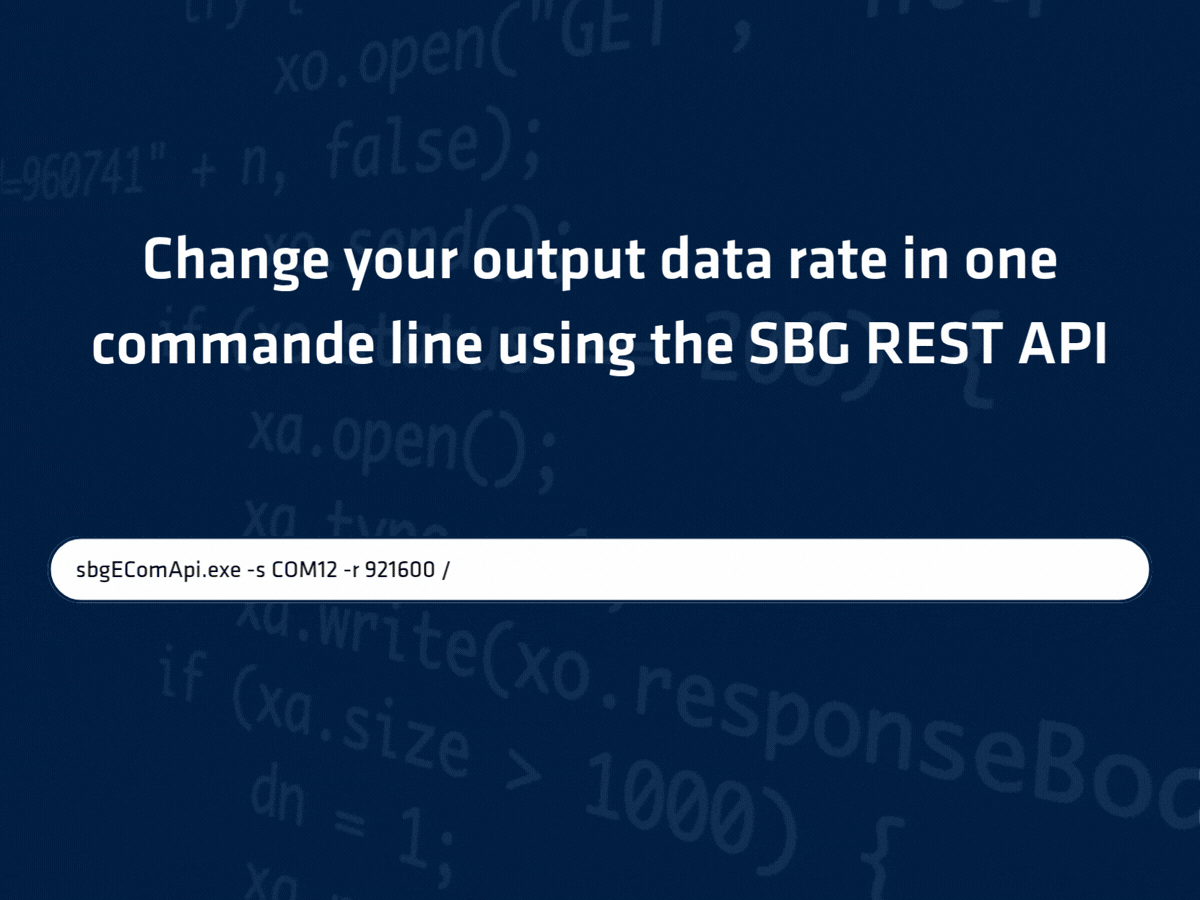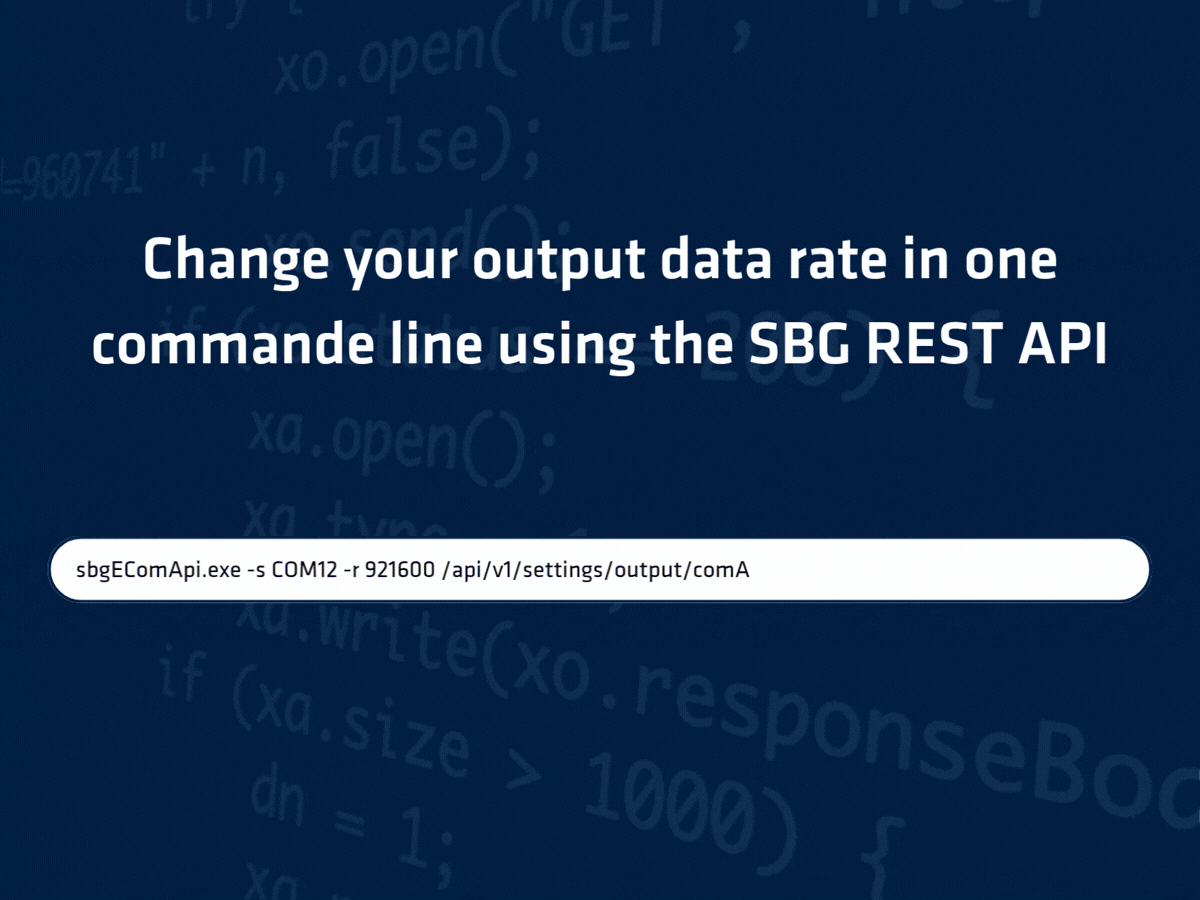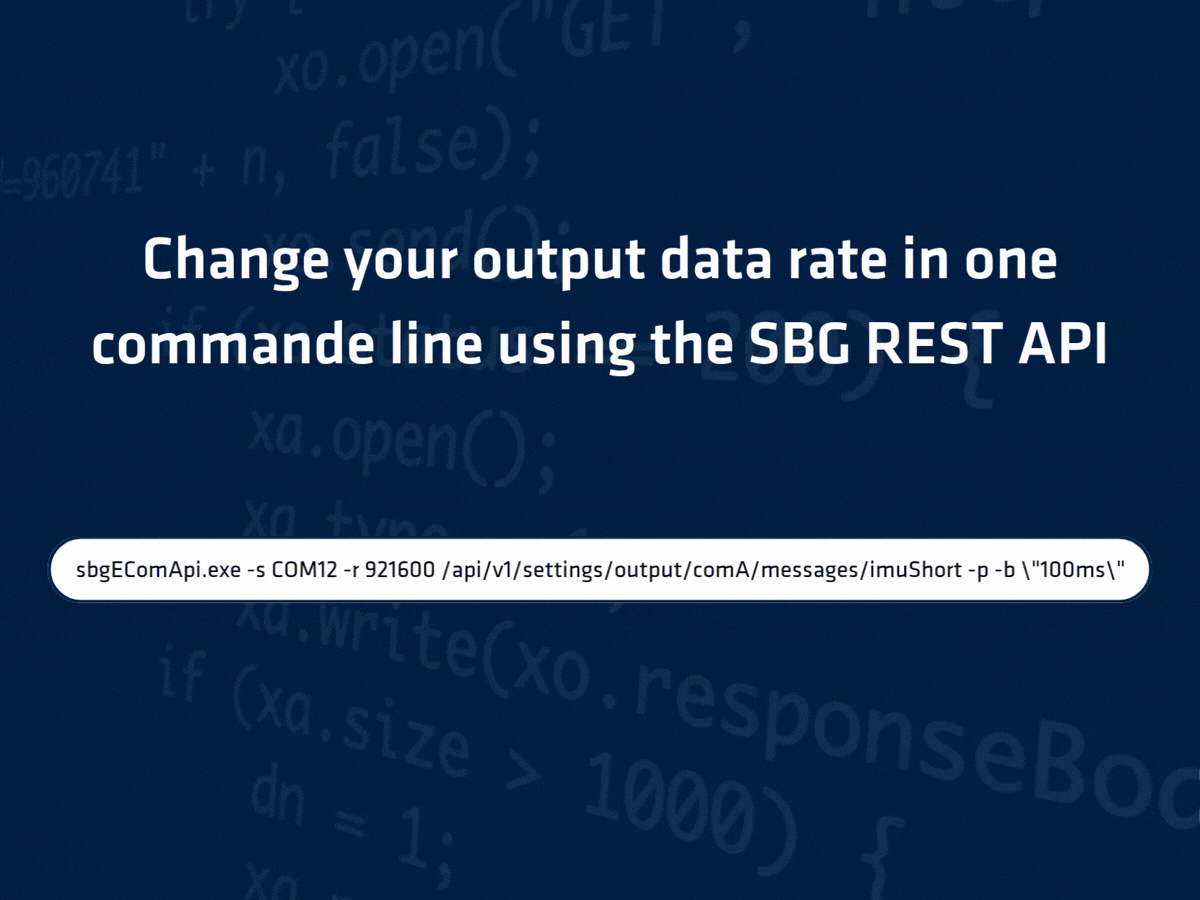
sbgECom 协议可提供高带宽、低延迟的数据流,而 RESTful sbgINSrestApi 则可实现完整的基于软件的配置和控制。
产品规格
加速度计的性能
±40 g 长期偏置重复性
1250 µg 偏置运行不稳定性
6 微克 比例因子
500 ppm 速度随机游走
0.02 m/s/√h 振动校正误差
0.03 毫克/克² 带宽
250 赫兹
陀螺仪性能
± 4000 °/s 长期偏置重复性
150 °/h(简体中文(大陆)) 偏置运行不稳定性
0.5 °/h 比例因子
500 ppm 角随机游走
0.18 °/√h(简体中文(大陆)) 振动校正误差
0.2 °/h/g² 带宽
250 赫兹
接口
二进制 sbgECom 产出率
最高 2 kHz 输入/输出
1 个 UART(LvTTL)——最高 4 Mbps 同步输入/输出
1个同步输出/时钟输入接口 时钟模式
内部或外部(2kHz直接输入或缩放) IMU 配置
sbgINSRestAPI(时钟模式、ODR、同步输入/输出、事件)
机械与电气规格
3.3 VDC 功耗
0.30 W EMC
EN 55032:2015、EN 61000-4-3、EN 61000-6-1、EN 55024 重量(克)
19 g 尺寸(长×宽×高)
30 毫米 × 28 毫米 × 13.3 毫米
环境规格与工作范围
IP-50 工作温度
-40 °C 至 85 °C 振动
10 g RMS – 20 至 2 kHz 及 6 g RMS – 20 Hz 至 4.5 kHz 减震器
2000 克,持续 0.3 毫秒 MTBF(计算值)
4 000 000 小时 符合
MIL-STD-810
专为关键任务应用而设计
Pulse‑40 OEM 兼具多功能性与经过实地验证的可靠性,能够提供精密制导武器、导引头稳定、导航系统、光电系统以及自主平台等任务关键型应用所需的性能、坚固性和 SWaP(尺寸、重量和功耗)效率。
导航系统
Pulse-40 OEM 为在 GNSS 受限环境中运行的导航系统提供可靠的姿态和运动数据,从而在陆地、空中和海上平台实现精确的姿态估计和推算定位。
主要优势
- 战术级惯性性能
- 具备内部时钟和外部时钟支持的高级时钟同步功能
- 出色的偏置稳定性和重复性
- 超低噪声,提升导航精度
- 经证实,该产品具有抗振动、抗电磁兼容(EMC)干扰以及适应恶劣环境的韧性
- 用于增强航向可观测性的集成磁力计
自主系统
Pulse-40 OEM 为自主平台提供可靠的运动传感和姿态数据,支持在复杂操作环境中的定位、导航和控制。
主要优势
- 具备战术级性能,可实现精确的姿态和运动传感
- 具备内部时钟和外部时钟支持的高级时钟同步功能
- 紧凑型、针对SWaP进行优化的设计
- 持续的内置监控
- 增强了对振动和电磁兼容(EMC)干扰的抗扰能力
- 简化的 OEM 集成
EO/IR 稳定化
Pulse-40 OEM 能够为在移动平台上运行的光电系统实现平稳的 稳定控制 和精确的有效载荷指向,在严苛条件下提供出色的跟踪性能。
主要优势
- 超低噪声,实现卓越的稳定精度(ARW 0.08 °/√h)
- 低延迟(从运动到输出仅需1.5毫秒)
- 响应式稳定环路的高带宽测量
- 紧凑轻便的一体化设计
- 在振动环境下性能稳定
遥控武器站与炮塔
Pulse-40 OEM 能够在移动平台上实现精确的武器稳定、跟踪和指向,尽管存在车辆运动、振动和冲击,仍能保持高精度。
主要优势
- 在平台运动过程中具有出色的角稳定性
- 抗振动性能优异,VRE值低(0.02 °/h/g²)
- 低延迟,实现响应迅速的稳定控制回路
- 紧凑而坚固的 OEM 设计
- 在恶劣的工作条件下仍能保持稳定的性能
精确制导武器(GNC)
Pulse-40 OEM 为导弹、制导火箭和滑翔炸弹中的制导、导航和控制系统提供准确的运动传感,将战术级性能与现代精确打击平台所需的紧凑尺寸、轻重量和环境适应性完美结合。
主要优势
- 对制导弹药和“主权”防务项目的完整供应链管控
- ±4000°/s 陀螺仪和 40g 加速度计量程,适用于高动态机动
- 具有极高的环境适应性,并通过了远超MIL-STD-810标准的全面认证
- 适用于导航和制导的战术级偏移稳定性
- 紧凑的 30 × 28 × 13.3 毫米外形尺寸和轻巧的重量(19 克)
- 低功耗(0.3W),适用于受SWaP限制的设计
寻的器稳定与控制
Pulse-40 OEM 为 EO/IR 导引头 提供低延迟的姿态测量,从而在高度动态的环境中实现精确的视线稳定、目标跟踪和末端制导控制。
主要优势
- 针对主权寻求者研发项目的可控且可追溯的供应链
- 低噪声、高带宽测量,延迟仅 1.5 ms
- ±4000°/s 陀螺仪和 40g 加速度计量程,适用于高动态机动
- 在激烈机动过程中仍能保持瞄准精度
- 高更新率(2kHz),适用于响应迅速的控制回路
Pulse-40 数据表
将所有传感器功能和规格直接发送至您的收件箱!
将 Pulse-40 与其他产品进行比较
通过我们全面的对照表,探索 Pulse-40 与其他产品的对比情况。
了解它在性能、精度和紧凑设计方面带来的独特优势,使其成为满足您姿态和导航需求的杰出选择。
-
Pulse-40 OEM
- 加速度计量程
- ±40 g
- 陀螺仪测量范围
- ± 4000 °/s
- 加速度计偏置在运行中的不稳定性
- 6 微克
- 陀螺仪偏置运行中不稳定性
- 0.5 °/h
- 速度随机游走
- 0.02 m/s/√h
- 角随机游走
- 0.18 °/√h(简体中文(大陆))
- 加速度计带宽
- 250 赫兹
- 陀螺仪带宽
- 250 赫兹
- 产出率
- 最高 2kHz
- 工作电压
- 3.3 至 5.5 VDC
- 功耗
- 0.30 W
- 重量(克)
- 19 g
- 尺寸(长×宽×高)
- 30 × 28 × 13.3 毫米
-
- 加速度计量程
- ± 40 g
- 陀螺仪测量范围
- ± 1000 °/s
- 加速度计偏置在运行中的不稳定性
- 14微克
- 陀螺仪偏置运行中不稳定性
- 7 °/h
- 速度随机游走
- 0.03 m/s/√h
- 角随机游走
- 0.08 °/√h(简体中文(大陆))
- 加速度计带宽
- 203 Hz
- 陀螺仪带宽
- 125 赫兹
- 产出率
- 最高 2kHz
- 工作电压
- 4 至 15 VDC
- 功耗
- 400 mW
- 重量(克)
- 10 g
- 尺寸(长×宽×高)
- 26.8 × 18.8 × 9.5 毫米
-
- 加速度计量程
- ± 40 g
- 陀螺仪测量范围
- ± 400 °/s
- 加速度计偏置在运行中的不稳定性
- 6 微克
- 陀螺仪偏置运行中不稳定性
- 0.05 °/h
- 速度随机游走
- 0.02 m/s/√h
- 角随机游走
- 0.012 °/√h
- 加速度计带宽
- 450 赫兹
- 陀螺仪带宽
- 100 赫兹
- 产出率
- 最高 2 kHz
- 工作电压
- 5 至 36 VDC
- 功耗
- 2 W
- 重量(克)
- 250 g
- 尺寸(长×宽×高)
- 56 × 56 × 48 毫米


产品兼容性









我们的生产流程
探索每个 SBG Systems 产品背后的精湛工艺与专业技术。以下视频将带您深入了解我们如何严谨地设计、制造和测试高性能惯性系统。
从先进的工程设计到严格的质量控制,我们的生产流程确保每个产品都符合最高标准的可靠性与准确性。
立即观看以了解更多信息!

索取报价
他们在谈论我们
我们展示了行业专业人士和客户在项目中运用我们的产品所获得的体验和评价。
了解我们的创新技术如何在各种应用场景中重塑他们的运营模式、提升生产力并带来可靠的效果。



常见问题解答
欢迎访问我们的“常见问题”栏目,我们将在此解答您关于我们尖端技术及其应用的最迫切的问题。在这里,您可以找到有关产品功能、安装流程、故障排除技巧以及最佳实践的全面解答,以充分提升您的使用体验。
点击此处获取答案!
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
什么是惯性测量单元?
惯性测量单元 (IMU) 是复杂的设备,用于测量和报告物体的比力、角速度以及有时包括磁场方位。IMU 是导航、机器人和运动跟踪等各种应用中的核心组件。以下为其关键功能和特性的详细介绍:
- 加速度计:用于测量沿一个或多个轴方向的线性加速度。它们能提供物体加速或减速速率的相关数据,并可检测运动或位置的变化。
- 陀螺仪:测量角速度,即绕特定轴的旋转速率。陀螺仪有助于确定姿态变化,使设备能够保持其相对于参考系的位置。
- 磁力计(可选):一些 IMU 包含磁力计,用于测量磁场的强度和方向。这些数据可以帮助确定设备相对于地球磁场的姿态,从而增强导航精度。
IMU 提供有关物体运动的连续数据,从而实现对其位置和方位的实时跟踪。此信息对于无人机、车辆和机器人等应用至关重要。
在相机云台或 UAV 等应用中,IMU 通过补偿不需要的运动或振动来帮助稳定运动,从而带来更平稳的操作。
