Sikring av trygg drift
Våre sensorer er integrert i disse autonome kjøretøyene for kontinuerlig å samle inn data om deres posisjon og orientering, noe som muliggjør justeringer i sanntid og strategisk planlegging basert på innsikt.
Autonome systemer kan tilpasse seg ulike terreng og miljøer, og utrullingen av dem kan skaleres opp basert på operasjonelle behov.
Økt effektivitet
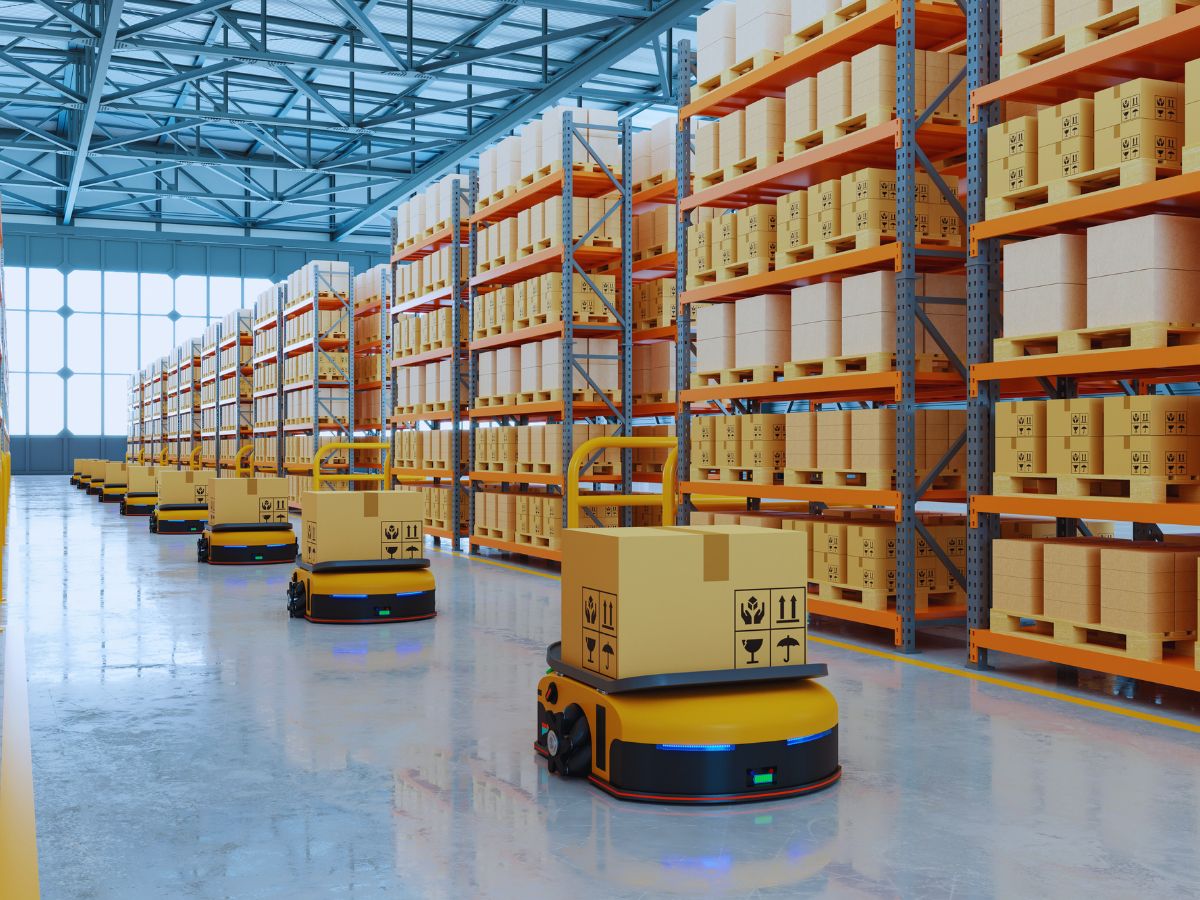
Autonome systemer for industriell logistikk opererer kontinuerlig uten tretthet, og optimaliserer tid og ressurser ved materialtransport og andre logistikkoperasjoner. De reduserer menneskelig involvering i farlige miljøer, noe som senker ulykkesraten og øker den generelle sikkerheten i bransjer som gruvedrift eller anleggsvirksomhet.
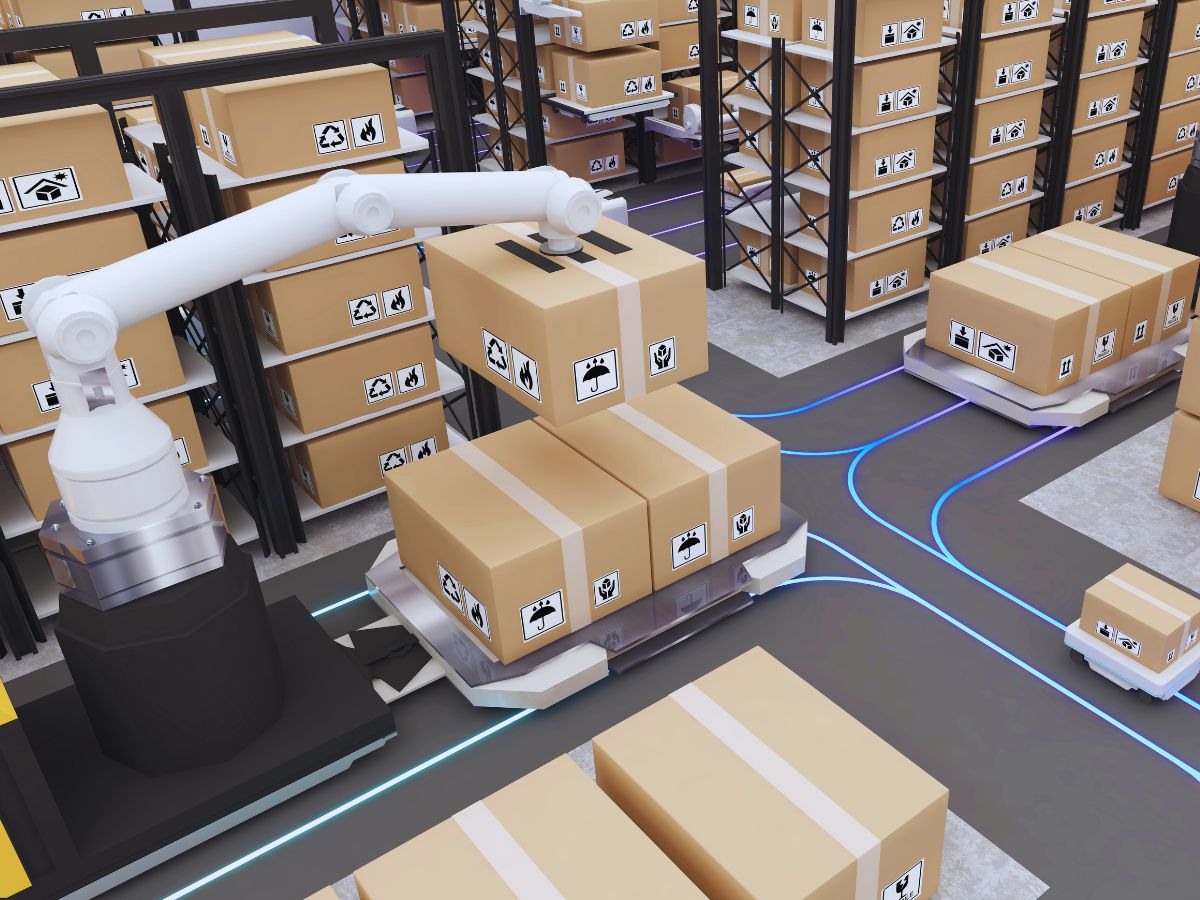
Automatiserte transportbånd, sorteringsanlegg og kraner flytter varer mellom lagringsområder, lasteramper og produksjonslinjer, noe som forbedrer vareflyten og reduserer manuelt arbeid. Automatisering akselererer prosesser som plukk, pakking og utsending av ordrer, slik at bedrifter kan håndtere større varedatamengder med færre forsinkelser.
Viktige fordeler med disse løsningene inkluderer prosessoptimalisering, økt effektivitet og bedre sikkerhet for de ansatte.
Levering av posisjonering i sanntid
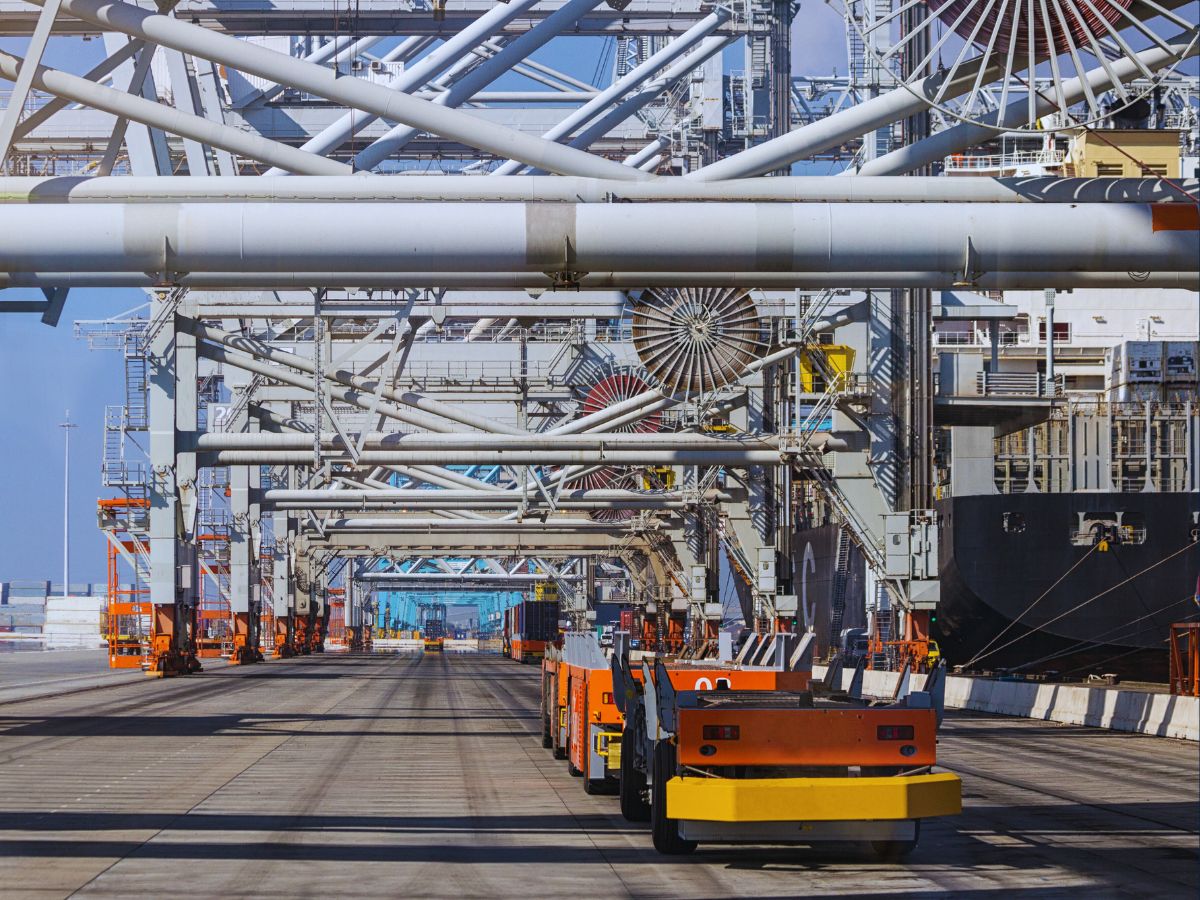
Våre posisjoneringssystemer i sanntid gir operatører stedsrelevante data og gjør logistikkprosessene raskere og enklere. Videre bidrar et posisjoneringssystem til å øke produktiviteten på tvers av operasjoner. I tillegg muliggjør det automatisert beslutningstaking i sanntid og identifiserer skjulte kostnader på en effektiv måte.
Innebygd posisjonering gjør dessuten plasseringen av varer og ansatte synlig i industri- og logistikkmiljøer.
Dette åpner følgelig for analyse, koordinering og optimalisering av produksjons- og logistikkprosesser.
Løsninger for industriell logistikk
Oppdag hvordan våre sensorer integreres sømløst med industrielle logistikkplattformer for å levere pålitelig ytelse, selv under de mest krevende forhold.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Brosjyre for industrielle applikasjoner
Få brosjyren vår levert rett i innboksen din!
Kundehistorier
Oppdag våre casestudier knyttet til din applikasjon.


Hvordan GapEOD muliggjør sikrere geofysiske undersøkelser med Ellipse
Posisjonering for trikk og tog
Forskning på autonome ferger i urbane vannveier i den virkelige verden
Navigasjon for autonom ferge
De snakker om oss
Hør direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier illustrerer den betydelige innvirkningen sensorene våre har i praktiske UAV-navigasjonsapplikasjoner.



Utforsk flere industrielle bruksområder
Oppdag hvordan våre avanserte inertial navigasjonssystemer og bevegelsessensorer forvandler et bredt spekter av bruksområder for autonome kjøretøy. Fra landbaserte roboter til undervannsfarkoster sørger våre løsninger forpresis og pålitelig ytelse i varierte og krevende miljøer. Utforsk hvordan vi støtter utviklingen av autonom teknologi med våre banebrytende løsninger.
Har du spørsmål?
Hva er et førerløst kjøretøy (AGV)?
Et førerløst kjøretøy, eller AGV (Automated Guided Vehicle), er en type mobilrobot som brukes i industrielle applikasjoner for å transportere materialer og produkter i et anlegg uten menneskelig inngripen.
AGV-er styres av ulike teknologier som magnetbånd, lasere, treghetssensorer eller kameraer, som gjør det mulig for dem å navigere etter forhåndsbestemte ruter og unngå hindringer. De brukes ofte i industrier som produksjon, lager og logistikk for å automatisere oppgaver som flytting av pallene, råvarer eller ferdigvarer.
AGV-er øker effektiviteten, reduserer arbeidskostnadene og forbedrer sikkerheten ved å utføre repetisjonsoppgaver autonomt. De spiller en nøkkelrolle i moderne, automatiserte industrielle systemer.
Hva er et tröghetsnavigasjonssystem?
Et INS er en selvgående navigasjonsløsning som bestemmer posisjonen, hastigheten og orienteringen til en plattform i bevegelse ved kontinuerlig å måle bevegelsen dens ved hjelp av treghetssensorer. I kjernen baserer en INS seg på en triade av akselerometere for å registrere lineære akselerasjoner langs tre vinkelrette akser, og en triade av gyroskoper for å måle vinkelhastigheter rundt de samme aksene. Ved å integrere disse målingene over tid beregner systemet hvordan plattformens hastighet, holdning og plassering utvikler seg fra et kjent startpunkt.
Fordi en INS ikke er avhengig av eksterne signaler som GPS, radiofyr eller visuelle referanser, kan den fungere pålitelig i miljøer der eksterne navigasjonshjelpemidler ikke er tilgjengelige, er blokkert eller svekket – som under vann, innendørs, under jorden eller i militære GNSS-jammingscenarier.
Moderne INS inneholder typisk sofistikerte filtreringsalgoritmer, vanligvis et Kalman-filter, for å fusjonere rå sensordata, redusere avdrift og estimere den mest nøyaktige navigasjonstilstanden. I mange applikasjoner er INS koblet sammen med GNSS, odometre, dopplerhastighetslogger eller magnetometre for å begrense langsiktig avdrift og levere svært stabil navigasjon. Resultatet er en robust navigasjonsløsning med høy oppdateringsfrekvens som er essensiell for fly, UAV-er, missiler, autonome kjøretøy, skip, AUV-er og et bredt spekter av industrielle systemer som krever presis, kontinuerlig bevissthet om bevegelse og orientering.
Hva er en IMU?
En Inertial Measurement Unit (IMU) er en kompakt sensormodul som måler bevegelsen og orienteringen til en plattform ved å registrere dens lineære akselerasjoner og vinkelrotasjonshastigheter. I kjernen integrerer en IMU tre akselerometre og tre gyroskoper arrangert langs ortogonale akser for å gi seks frihetsgrader for måling.
Akselerometre registrerer hvordan plattformen akselererer i rommet, mens gyroskoper sporer hvordan den roterer. Ved å behandle disse målingene sammen, leverer en IMU presis informasjon om endringer i hastighet, holdning og kurs uten å være avhengig av eksterne signaler. Dette gjør IMU-er uunnværlige for navigasjon i miljøer der GPS er utilgjengelig, upålitelig eller villet blokkert. Ytelsen deres avhenger i stor grad av sensorkvalitet, kalibrering og hvor godt feil – som bias, støy, skaleringsfaktorer og feiljusteringer – kontrolleres.
Høykvalitets IMU-er inkluderer avansert kalibrering, termisk kompensasjon, vibrasjonsfiltrering og mekanismer for biasstabilitet for å sikre at feil ikke hoper seg opp raskt over tid. På grunn av disse egenskapene brukes IMU-er i et bredt spekter av applikasjoner – fra UAV-er, loitering munitions og autonome kjøretøy til AUV-er, robotikk og industrielle stabiliseringssystemer – og gir robust, kontinuerlig oversikt over bevegelse og orientering selv under de tøffeste driftsforhold.
