Säkerställ en säker drift
Våra sensorer är integrerade i dessa autonoma fordon för att kontinuerligt samla in data om deras position och orientering, vilket möjliggör justeringar i realtid och strategisk planering baserat på insikter.
Autonoma system kan anpassas till olika terränger och miljöer, och deras driftsättning kan skalas upp utifrån verksamhetens behov.
Öka effektiviteten
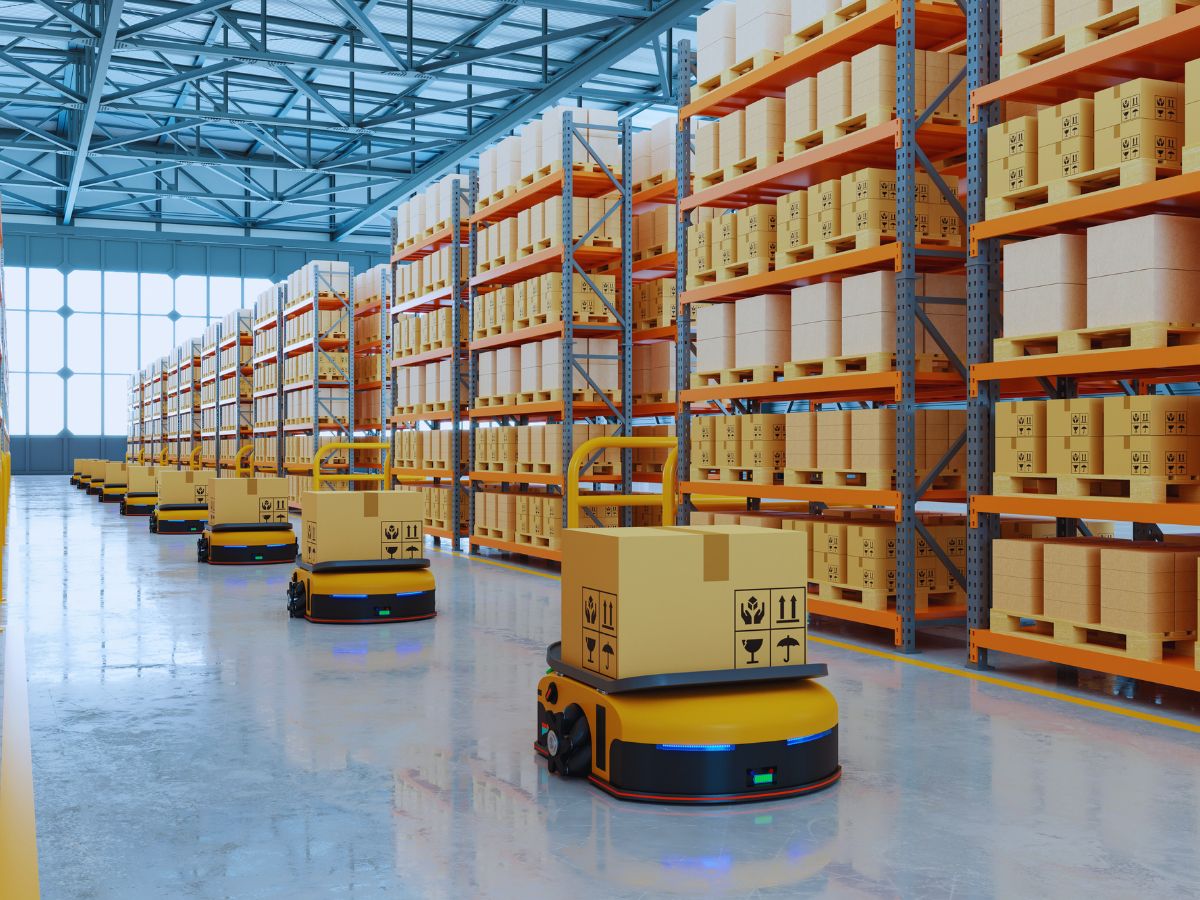
Industrilogistikens autonoma system fungerar kontinuerligt utan trötthet, vilket optimerar tid och resurser vid materialtransport och andra logistikverksamheter. De minskar den mänskliga inblandningen i farliga miljöer, vilket sänker olycksfrekvensen och förbättrar den övergripande säkerheten inom branscher som gruvdrift eller byggnation.
Automatiserade transportband, sorterare och kranar flyttar gods mellan lagringsutrymmen, lastkajer och produktionslinjer, vilket förbättrar varuflödet och minskar det manuella arbetet. Automatisering snabbar upp processer som plockning, packning och frakt, vilket gör att företag kan hantera större godsvolymer med färre förseningar.
Viktiga fördelar med dessa lösningar är processoptimering, ökad effektivitet och högre säkerhet för de anställda.
Levererar positionering i realtid
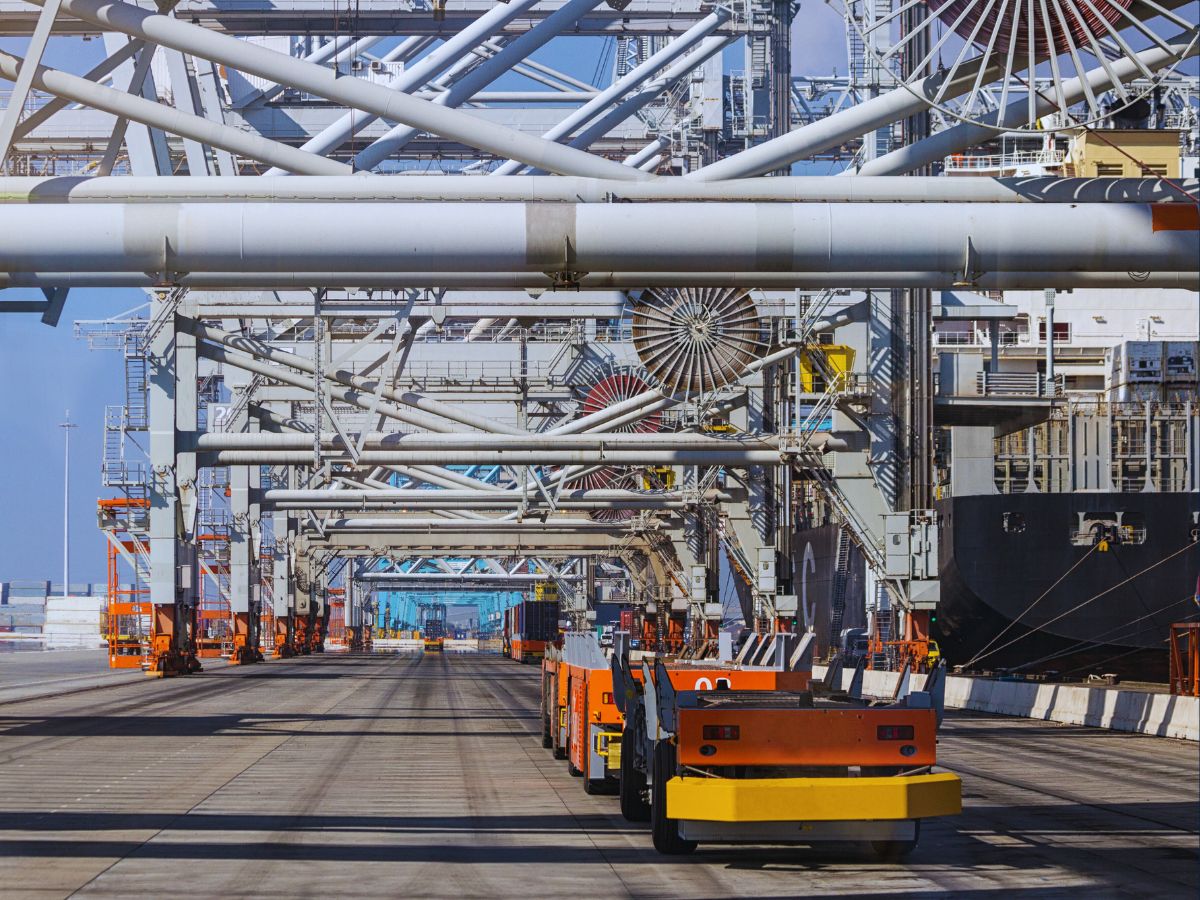
Våra realtidspositioneringssystem förser operatörer med platsrelaterad data och gör logistikprocesserna snabbare och smidigare. Dessutom bidrar ett positioneringssystem till att öka produktiviteten i hela verksamheten. Det möjliggör även automatiserat beslutsfattande i realtid och identifierar dolda kostnader på ett effektivt sätt.
Vidare gör inomhuspositionering varors och anställdas positioner synliga i industri- och logistikmiljöer.
Följaktligen möjliggör det analys, samordning och optimering av tillverknings- och logistikprocesser.
Lösningar för industriell logistik
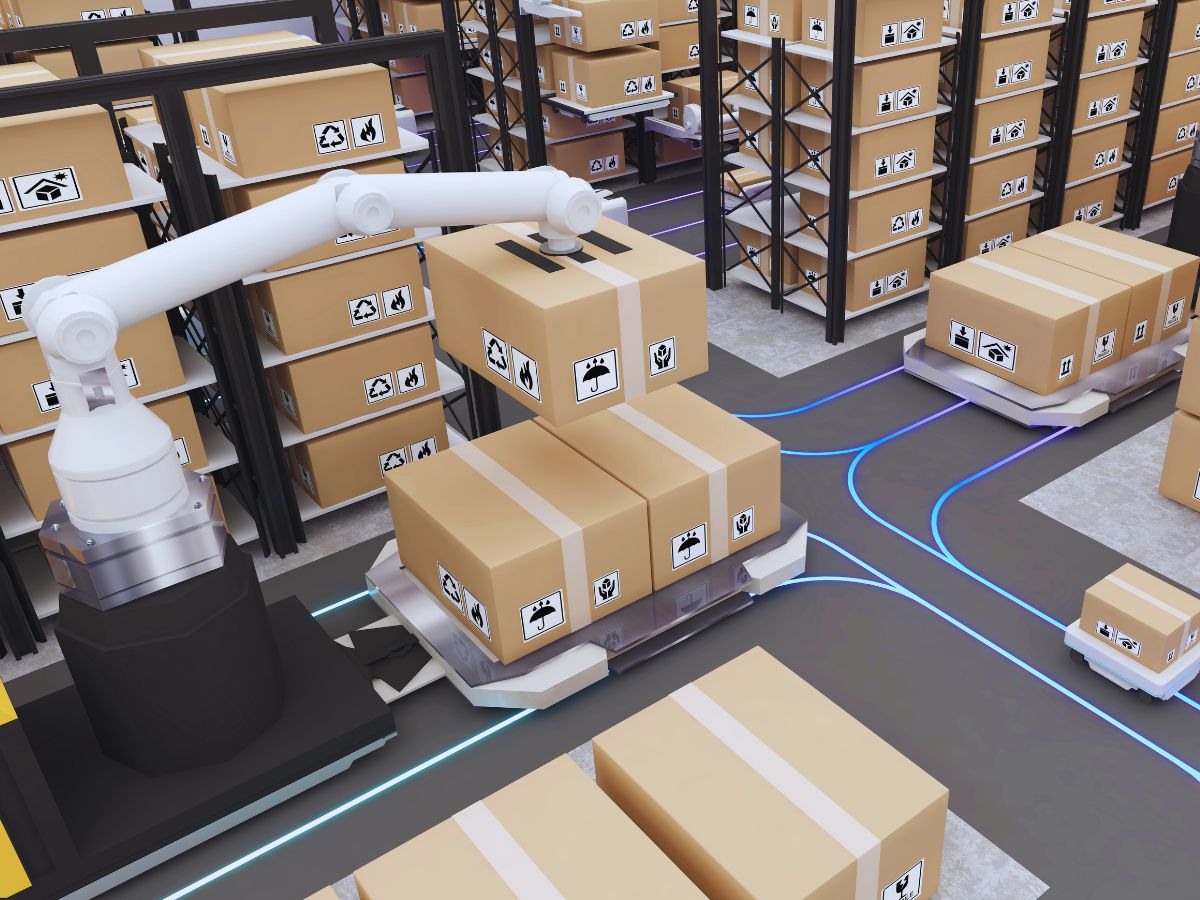
Upptäck hur våra sensorer integreras sömlöst med industriella logistikplattformar för att leverera tillförlitlig prestanda, även under de mest krävande förhållanden.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Broschyr om industriella applikationer
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
Upptäck våra fallstudier relaterade till din tillämpning.




De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras rekommendationer och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska UAV-navigeringstillämpningar.



Utforska fler industriella tillämpningar
Upptäck hur våra avancerade tröghetsnavigeringssystem och rörelsesensorer förändrar ett brett spektrum av tillämpningar för autonoma fordon. Från markbaserade robotar till undervattensfordon möjliggör våra lösningar exakt och pålitlig prestanda i skiftande och krävande miljöer. Utforska hur vi stöder utvecklingen av autonoma teknologier med våra banbrytande lösningar.
Har du frågor?
Vad är ett farderat automatiskt styrvt fordon? (AGV)?
Ett självkörande fordon, eller AGV, är en typ av mobil robot som används i industriella tillämpningar för att transportera material och produkter inom en anläggning utan mänsklig inblandning.
AGV:er styrs av olika tekniker som magnetband, lasrar, tröghetssensorer eller kameror som gör det möjligt för dem att navigera längs förbestämda rutter och undvika hinder. De används ofta inom industrier som tillverkning, lagerhållning och logistik för att automatisera uppgifter som förflyttning av pallar, råmaterial eller färdiga varor.
AGV:er förbättrar effektiviteten, minskar arbetskostnaderna och ökar säkerheten genom att utföra repetitiva uppgifter autonomt. De spelar en nyckelroll i moderna automatiserade industrisystem.
Vad är ett tröghetsnavigeringssystem?
Ett tröghetsnavigeringssystem (INS) är en fristående navigeringslösning som bestämmer positionen, hastigheten och orienteringen för en rörlig plattform genom att kontinuerligt mäta dess rörelse med hjälp av tröghetssensorer. Kärnan i ett INS bygger på en triad av accelerometrar för att känna av linjära accelerationer längs tre vinkelräta axlar och en triad av gyroskop för att mäta vinkelhastigheter kring samma axlar. Genom att integrera dessa mätningar över tid beräknar systemet hur plattformens hastighet, orientering och läge utvecklas från en känd startpunkt.
Eftersom ett INS inte är beroende av externa signaler som GPS, radiofyrar eller visuella referenser, kan det fungera tillförlitligt i miljöer där externa navigeringshjälpmedel inte är tillgängliga, är blockerade eller försämrade – till exempel under vatten, inomhus, underjordiskt eller vid militära GNSS-störningsscenarier.
Moderna INS integrerar vanligtvis sofistikerade filtreringsalgoritmer, oftast ett Kalman-filter, för att fusionera råa sensordata, motverka drift och beräkna det mest noggranna navigationstillståndet. I många tillämpningar är INS kopplat till GNSS, vägmätare, Doppler-loggar eller magnetometrar för att begränsa långtidsdrift och leverera en mycket stabil navigation. Resultatet är en robust navigeringslösning med hög uppdateringsfrekvens som är oumbärlig för flygplan, UAV:er, missiler, autonoma fordon, fartyg, AUV:er och en rad industriella system som kräver exakt och kontinuerlig medvetenhet om rörelse och orientering.
Vad är en IMU?
En tröghetsmättendhet (IMU) är en kompakt sensormodul som mäter en plattforms rörelse och orientering genom att registrera dess linjära accelerationer och vinkelhastigheter. I sin kärna integrerar en IMU tre accelerometrar och tre gyroskop arrangerade längs ortogonala axlar för att ge sex mätgrader.
Accelerometrar känner av hur plattformen accelererar i rymden, medan gyroskop spårar hur den roterar. Genom att bearbeta dessa mätningar tillsammans ger en IMU exakt information om förändringar i hastighet, orientering och kurs utan att förlita sig på några externa signaler. Detta gör IMU:er oumbärliga för navigation i miljöer där GPS är otillgängligt, opålitligt eller avsiktligt stört. Deras prestanda beror i hög grad på sensor kvalitet, kalibrering och hur väl fel – såsom bias, brus, skalfaktorer och felinriktningar – kontrolleras.
IMU:er av hög kvalitet omfattar avancerad kalibrering, termisk kompensation, vibrationsfiltrering och mekanismer för biasstabilitet för att säkerställa att fel inte ackumuleras snabbt över tid. På grund av dessa egenskaper används IMU:er inom ett brett spektrum av tillämpningar – från UAV:er, svävande robotvapen och autonoma fordon till AUV:er, robotteknik och industriella stabiliseringssystem – vilket ger robust och kontinuerlig medvetenhet om rörelse och orientering även under de svåraste driftsförhållandena.
