无人机导航中的核心技术
几种技术对于无人机的有效导航至关重要。了解这些技术对于理解无人机飞行器如何运作并在其任务中表现出色至关重要。
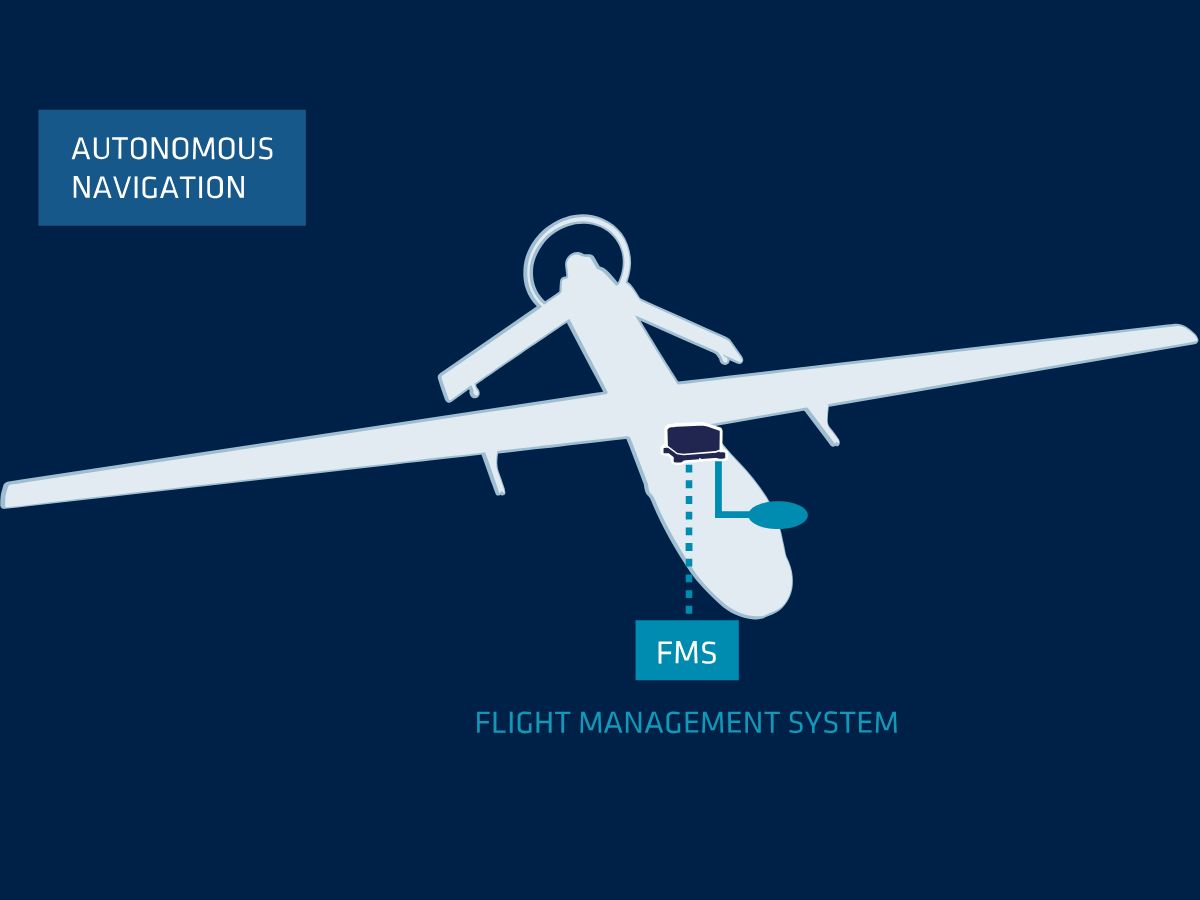
惯性导航系统 (INS) 对于无人机导航至关重要。它们提供横滚、俯仰和航向信息,这些信息与 GNSS(包括 GPS、GLONASS 和 Galileo 等系统)数据相融合,以便在具有挑战性的条件(例如建筑物或电线附近)下实现实时的稳健导航和关键定位数据。我们的 INS 利用加速度计和陀螺仪的组合,根据无人机的运动来计算其位置、姿态和速度。通过连续测量加速度和角速度,INS 甚至在恶劣条件下也能保持准确的导航。
通过利用相机和其他传感器,无人机可以感知周围环境并做出明智的导航决策。传感器融合结合了来自多个源的数据,例如 INS、GNSS 和相机,以提高准确性和可靠性。这项技术使无人机能够识别障碍物、确定着陆区并在复杂环境中自主导航。
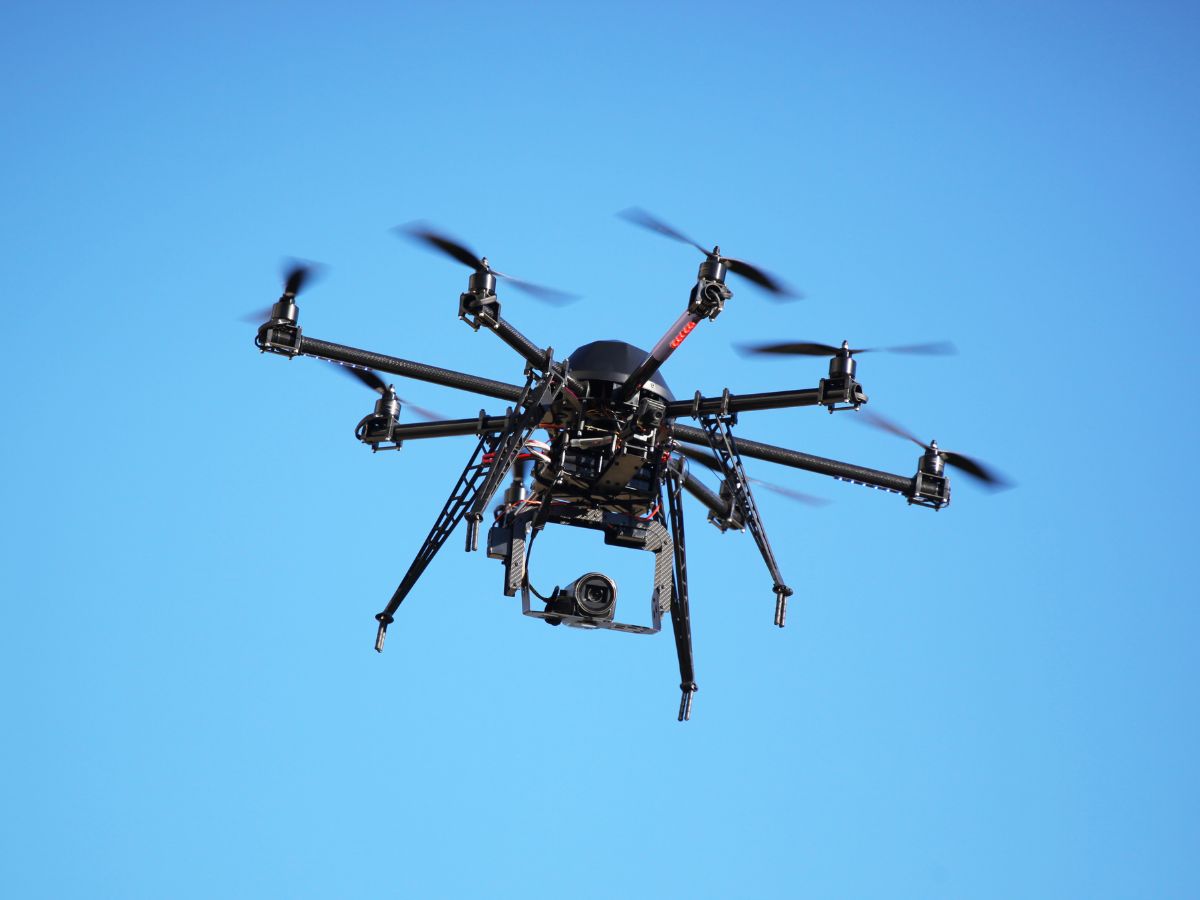
用于无人机导航的实时动态(RTK)定位
RTK 定位通过使用向无人机提供校正数据的基站网络来提高 GNSS 精度。该技术实现厘米级定位,使其在测绘、建图和精准农业等应用中尤其有价值。
配备 RTK 的无人机可以执行高度精确的任务,从而提高收集数据的质量和作业效率。
我们提供专为无人机(UAV – Unmanned Aerial Vehicles)量身定制的先进运动和导航解决方案。我们先进的惯性传感器和导航系统在各种运行条件下提供精准定位和可靠性能。
无论您需要用于复杂航空任务的高精度 INS 还是用于增强定位的强大 GNSS 集成,我们的产品都能确保您的无人机以最佳效率运行。通过持续监控和实时数据 processing,我们的解决方案赋予无人机自主导航的能力,同时保持安全性和可靠性。
影响无人机性能的导航传感器
选择正确的运动、导航和控制传感器会直接影响无人机的性能。这些传感器的规格根据其预定应用和操作环境而有很大差异。
我们的基于 MEMS 的传感器紧凑且重量轻,是无人机应用的理想选择,可最大限度地减轻车辆的总重量。凭借低功耗,它们的功耗小于 1 瓦,从而延长了无人机的续航时间。
这些导航传感器以高达 200 Hz 的速率提供数据,能够实时调整无人机的飞行路径和行为。
探索我们的解决方案,找到适合您需求的产品。
工业级无人机解决方案
我们的解决方案可与无人机平台无缝集成,即使在最严苛的环境下也能提供可靠的性能。
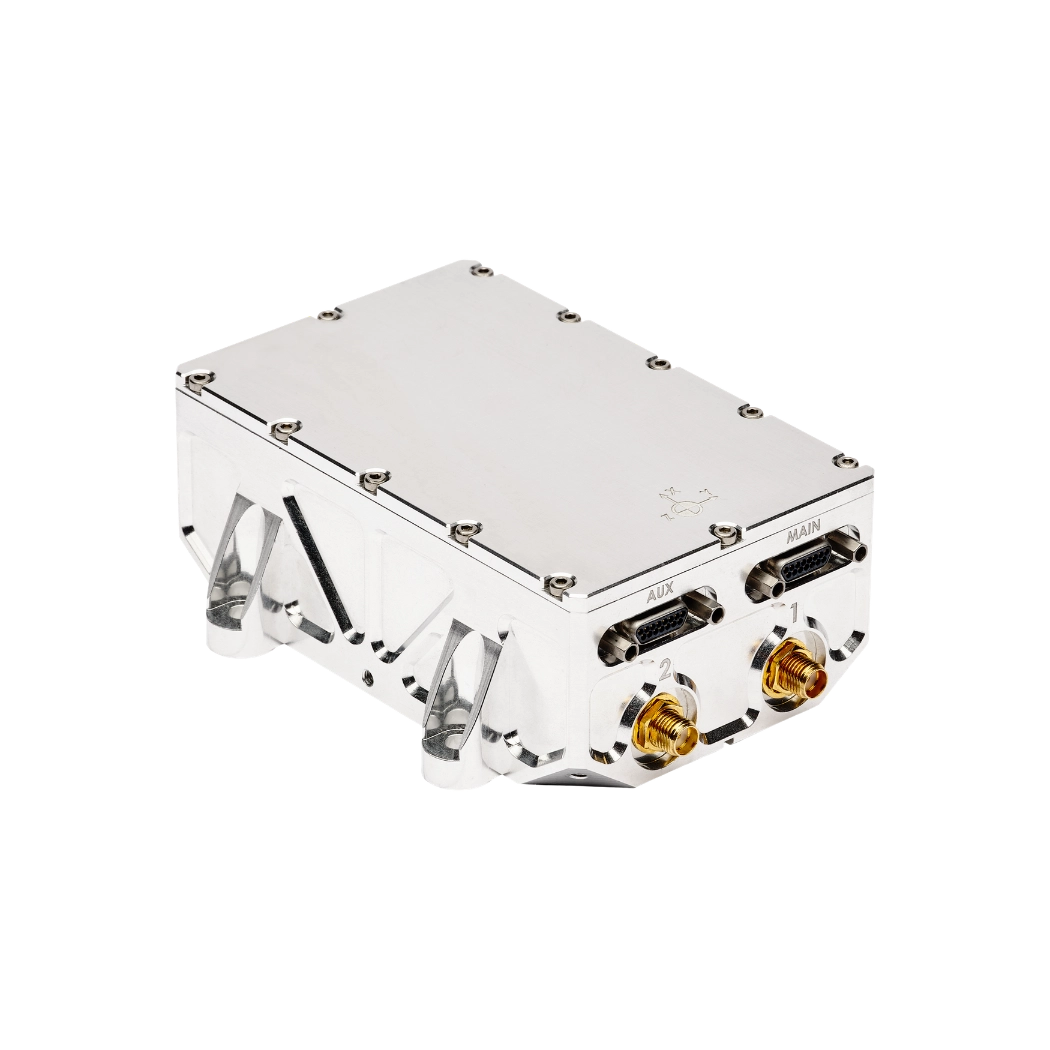
Stellar-40
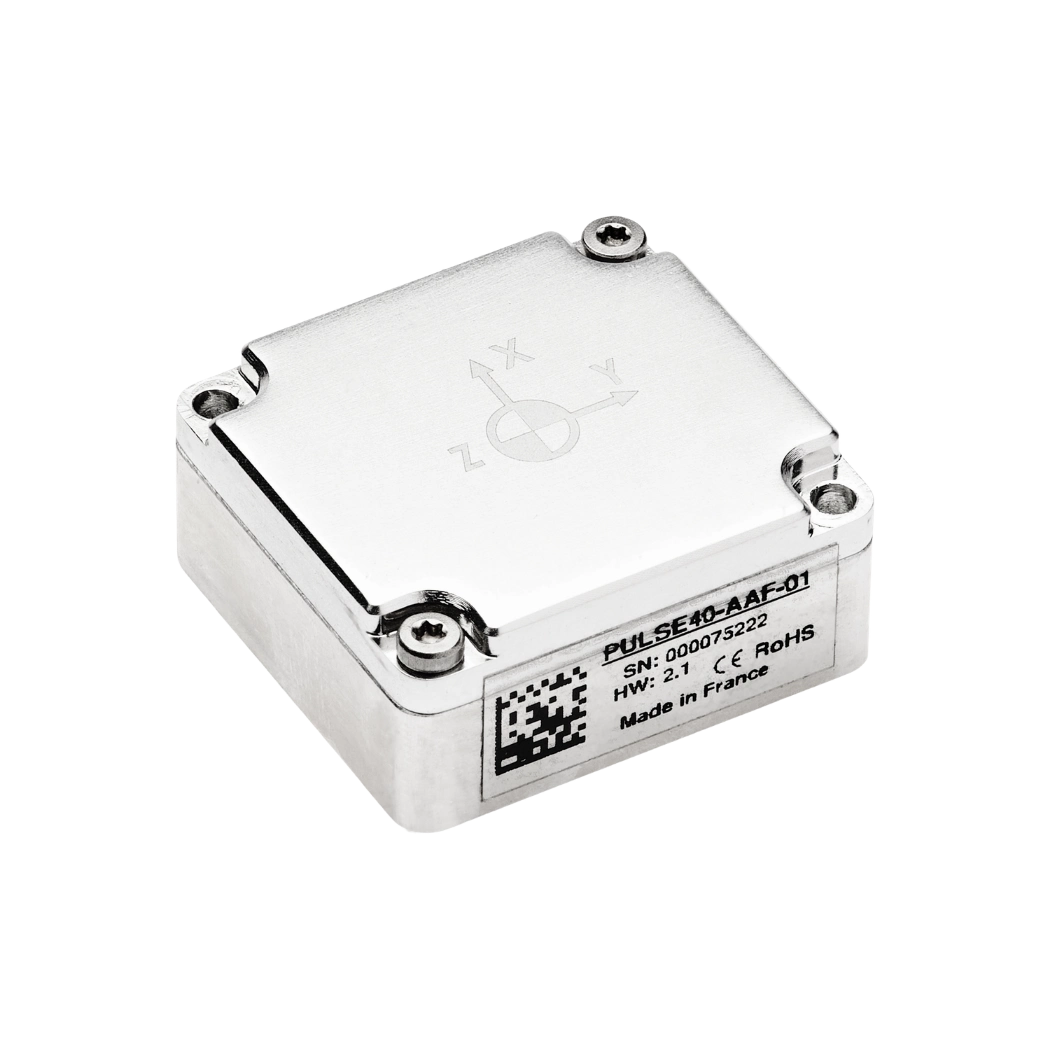
Pulse-40 OEM
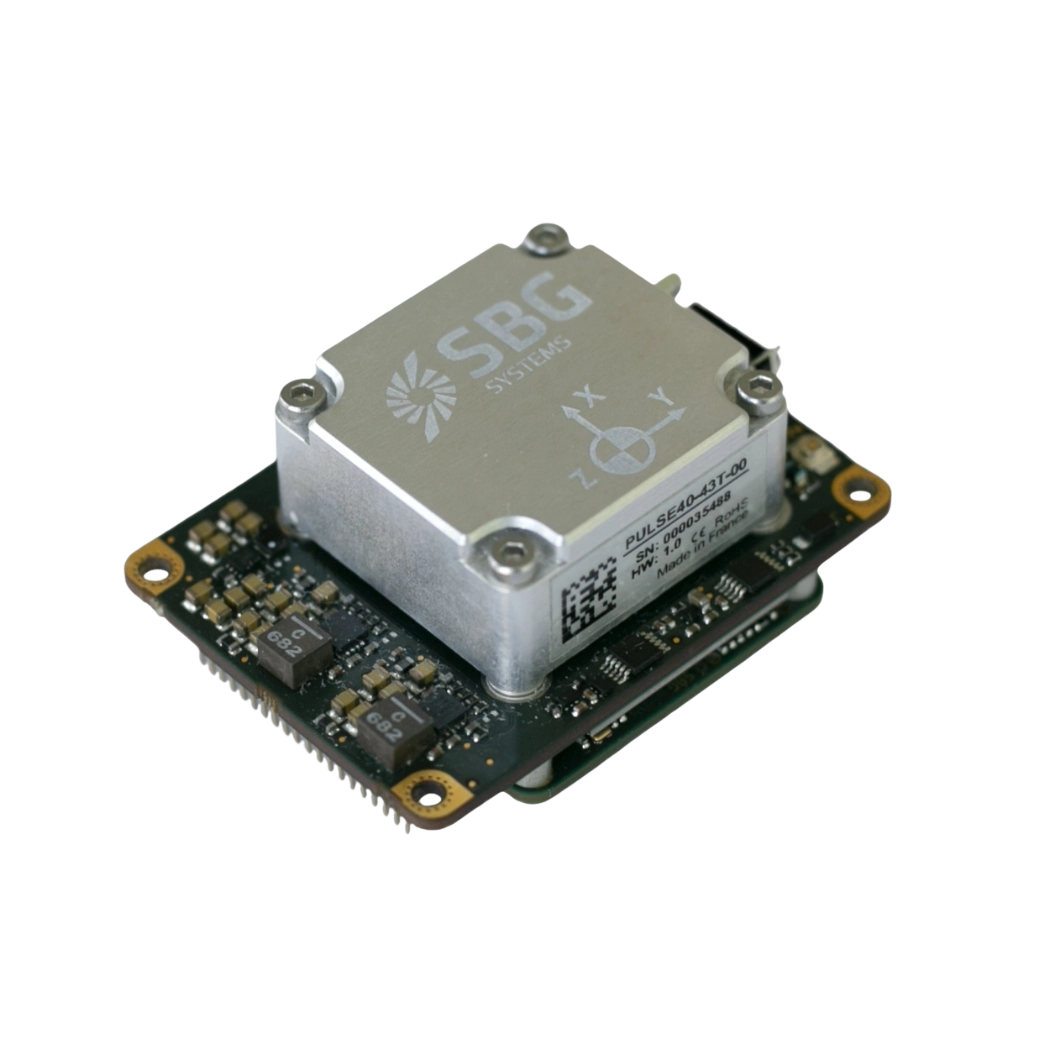
Quanta Micro
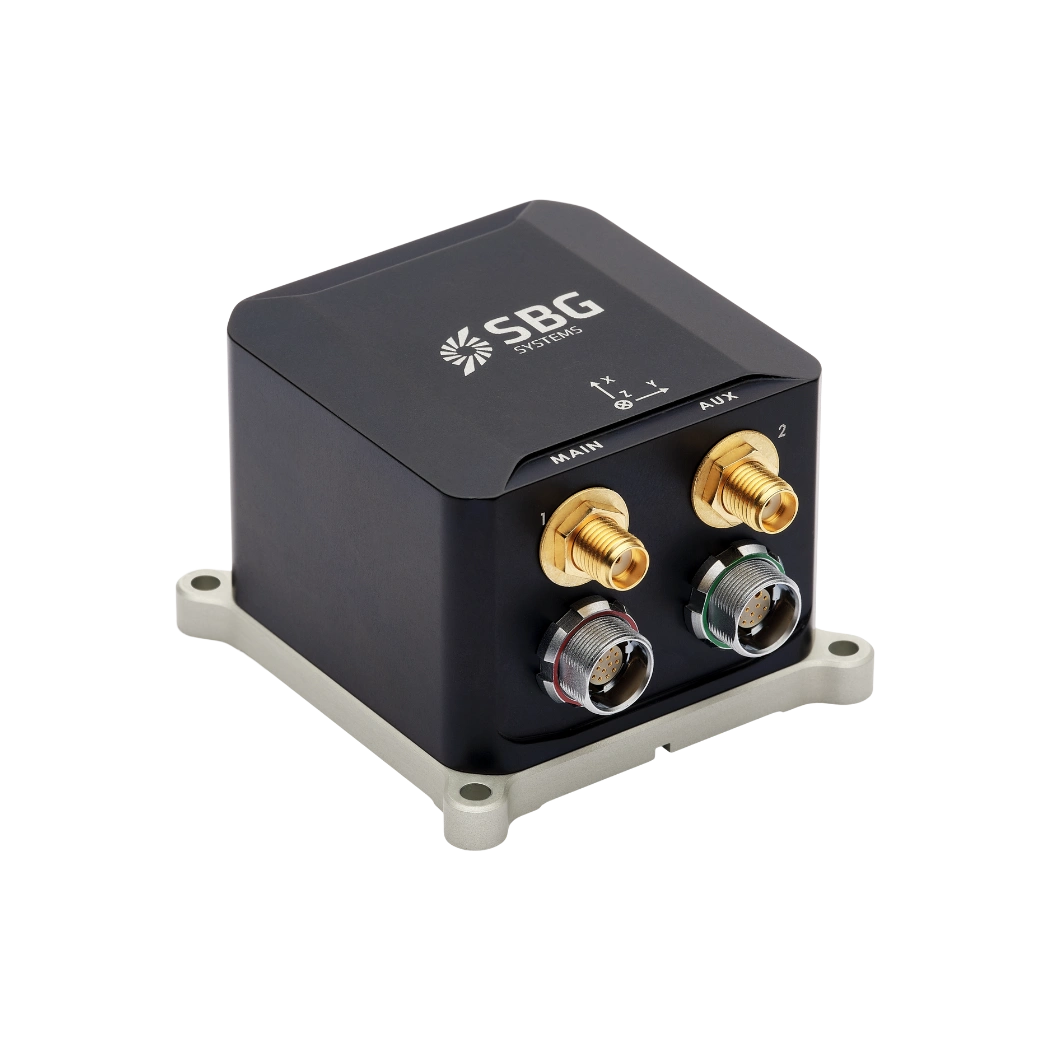
Ekinox Micro

OEM Ellipse-D
OEM Ellipse-N
工业应用手册
将我们的宣传册直接发送到您的收件箱!
案例研究
探索展示 SBG Systems 无人机惯性解决方案的成功案例。了解我们的先进导航系统如何彻底改变多个领域的无人机作业。每个案例研究都呈现了真实场景,在这些场景中,我们的先进惯性传感器和 GNSS 技术实现了无与伦比的精度、可靠性和性能。
获取宝贵见解和实用示例,了解我们的解决方案如何有效应对复杂挑战并提升卓越运营水平。浏览我们的案例研究,了解 SBG Systems 的无人机惯性解决方案如何提升您的项目并交付卓越成果。
他们在谈论我们
直接聆听采用我们技术的创新者和客户的亲身分享。
他们的评价和成功案例生动地展示了我们的传感器在实际无人机导航应用中产生的重大影响。
探索在工业作业中使用惯性系统的其他方法
惯性系统在提升各种工业作业的效率、精度和安全性方面发挥着至关重要的作用。从设备自动化和移动机器人到重型机械监测,这些技术即使在充满挑战或缺乏 GNSS 的环境中也能提供可靠的位置、姿态和运动数据。探索惯性解决方案如何推动各种工业应用的创新。
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们重点推介的应用程序的常见问题解答。如果您没能找到所需信息,欢迎直接联系我们!
无人机使用 GPS 吗?
无人驾驶航空器(UAV,通常称为无人机)通常使用全球定位系统 (GPS) 技术进行导航和定位。
GPS 是无人机导航系统的重要组成部分,它提供实时位置数据,使无人机能够准确确定其位置并执行各种任务。
近年来,该术语已被一个新术语 GNSS(全球导航卫星系统)取代。GNSS 指的是卫星导航系统的总称,它包括 GPS 和各种其他系统。相比之下,GPS 是美国开发的一种特定类型的 GNSS。
什么是无人机地理围栏?
无人机地理围栏是一种虚拟屏障,用于划定无人机(UAV)可运行的特定地理边界。
该技术在提高无人机操作的安全性、保障性和合规性方面发挥着关键作用,特别是在飞行活动可能对人员、财产或受限空域构成风险的区域。
在快递服务、建筑和农业等行业中,地理围栏技术有助于确保无人机在安全且合法的区域内飞行,从而避免潜在冲突并提高运营效率。
执法部门和应急服务部门可在公共活动或紧急情况下利用地理围栏技术来管理无人机飞行,确保无人机不会进入敏感区域。
可以通过地理围栏技术,限制无人机进入某些栖息地或保护区,从而保护野生动物和自然资源。
什么是陀螺仪?
陀螺仪是一种测量角速度的传感器——即物体围绕一个或多个轴旋转的速率——并且是惯性导航系统(INS)的基本组成部分之一。它的核心目的是提供关于旋转运动的精确实时信息,以便 INS 或 IMU 能够确定物体随时间推移的姿态变化。
导航中使用的现代陀螺仪,尤其是航空航天、国防、船舶和机器人技术中使用的陀螺仪,通常是 MEMS(微机电系统)或诸如FOG(光纤陀螺仪)和 RLG(环形激光陀螺仪)之类的光学技术。虽然它们的物理原理不同,但它们都利用了相同的基本概念:当系统旋转时,传感器会检测由此产生的惯性效应并将其转换为电信号。
在 MEMS 陀螺仪中,微小的振动结构(通常是以特定谐振频率驱动的硅质量)在设备旋转时会受到科里奥利力的作用。这些力会导致振动模式发生可测量的变化,进而转化为角速率信息。在光学陀螺仪中,沿闭合回路反向传播的光在系统旋转时会产生相移;这种萨尼亚克效应无需任何活动部件即可实现极其准确且漂移稳定的旋转测量。
陀螺仪将关键数据馈送到惯性导航系统的算法中,使系统能够计算姿态(横滚、俯仰和偏航)。当与加速度计结合时,它们形成 an IMU,提供全面的运动感知能力。高质量的陀螺仪可减少漂移、增强稳定性,并使导航系统即使在 GPS 信号遮挡的环境中也能可靠地运行。在无人机引导、巡飞弹、AUV 控制、海上升沉补偿或自动驾驶汽车导航等应用中,陀螺仪的精度直接影响系统保持精确稳定轨迹的能力。