Ellipse-A 迷你 AHRS 获选用于远程遥控碎石机
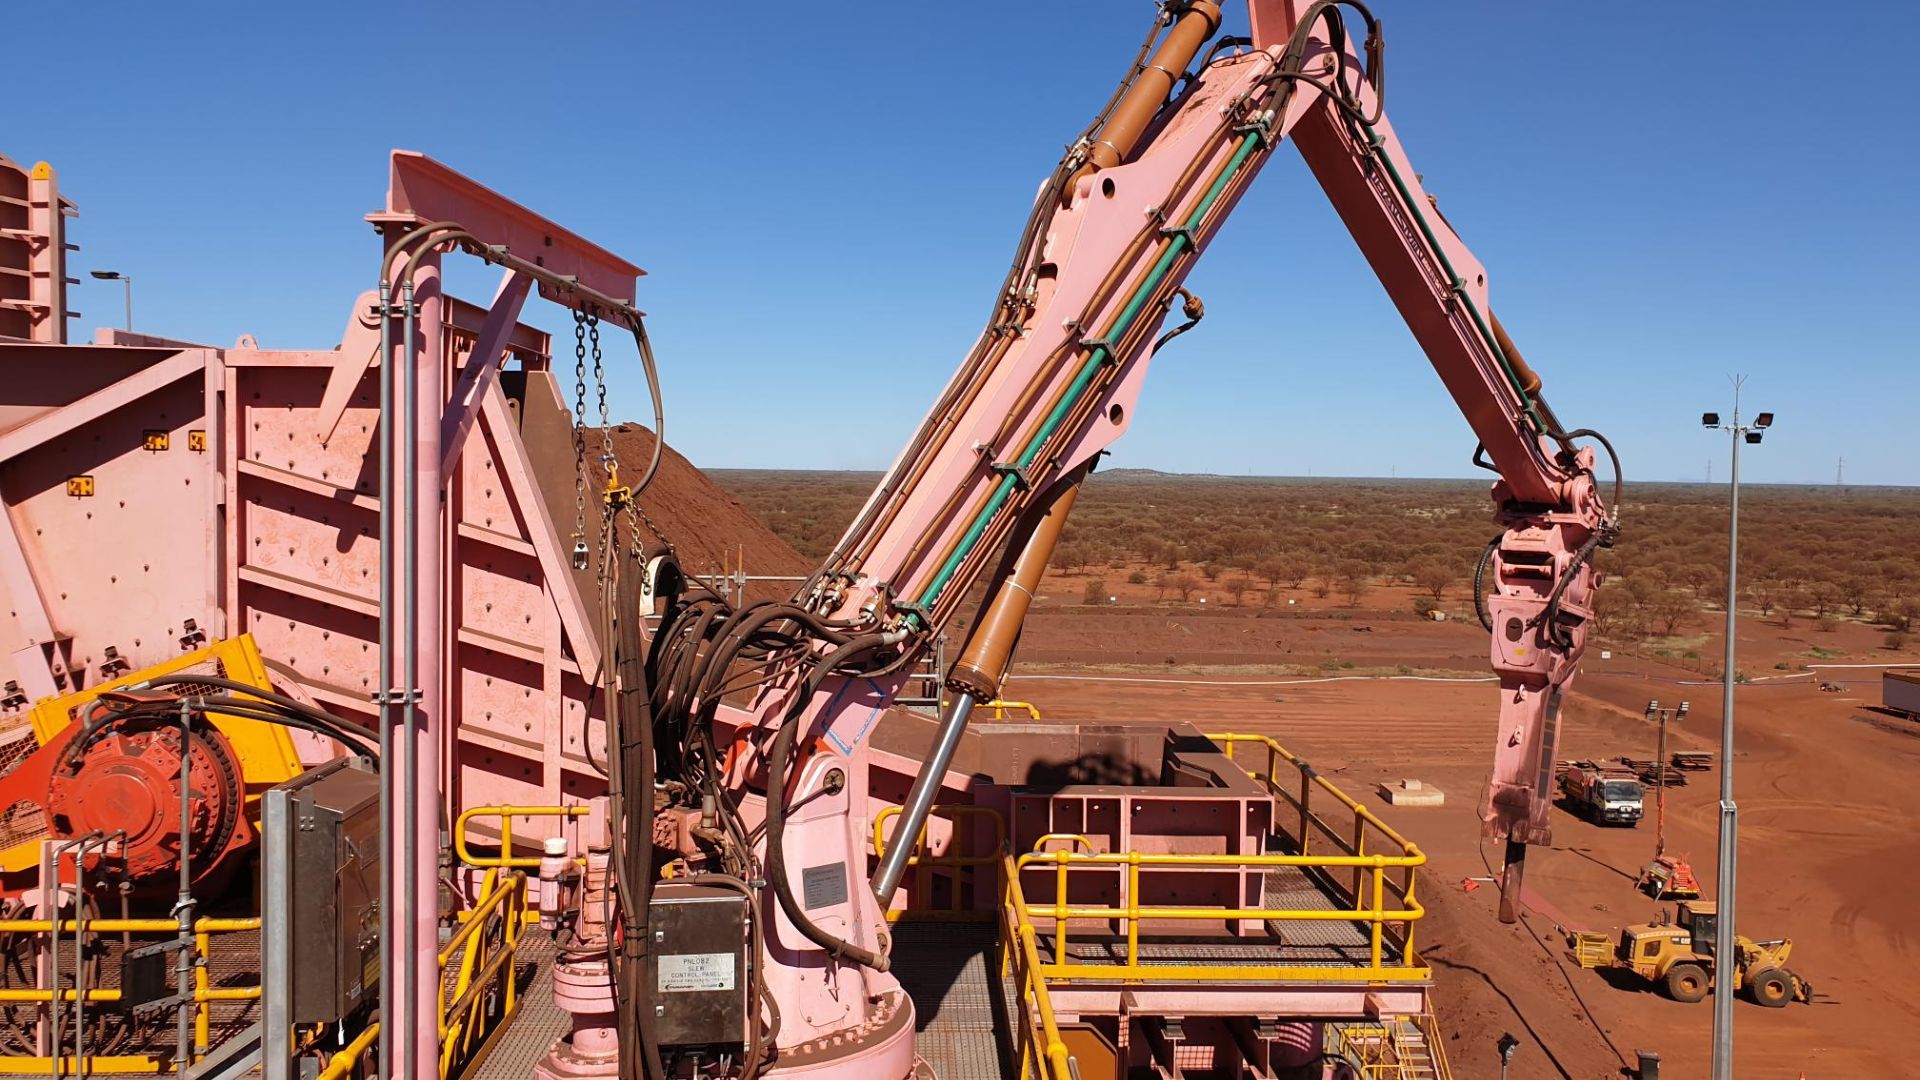
我们的 Ellipse-A 集成在 Transmin 的远程操作碎石机中,用于实现精确的机械臂定位。
“传感器承受机器振动并免除校准或重新校准的能力,消除了售后维护,并实现了更高效的工作流程。” | Michael H.,Transmin 高级自动化与控制工程师
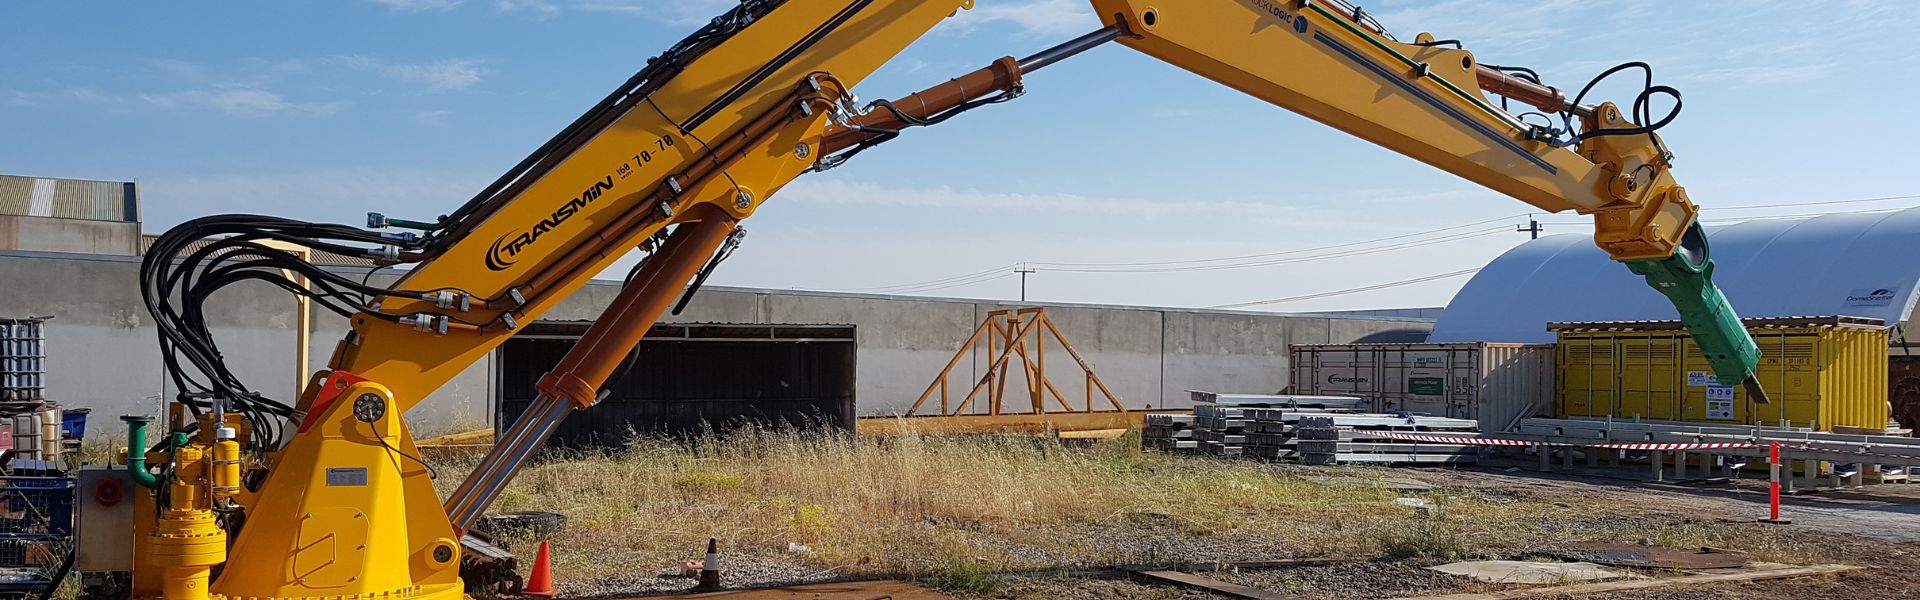
Transmin 是一家总部位于珀斯的澳大利亚公司。该公司为采矿资源及大宗物料处理行业提供创新的工程设备和服务。 自1987年以来,该公司一直生产以下产品:
——破碎机,
——重型料仓隔离闸门,
——低矮型给料机,
——带式给料机,以及
——石灰和絮凝剂成套生产设备。
其破碎机控制系统名为RockLogic,旨在最大限度地提高速度、生产效率和安全性。
实时破碎臂姿态/相对位置
Transmin 的 RockLogic 破岩机使用 Ellipse-A 高性能姿态航向参考系统 (AHRS) 来监测姿态并确定破岩机臂的相对位置。
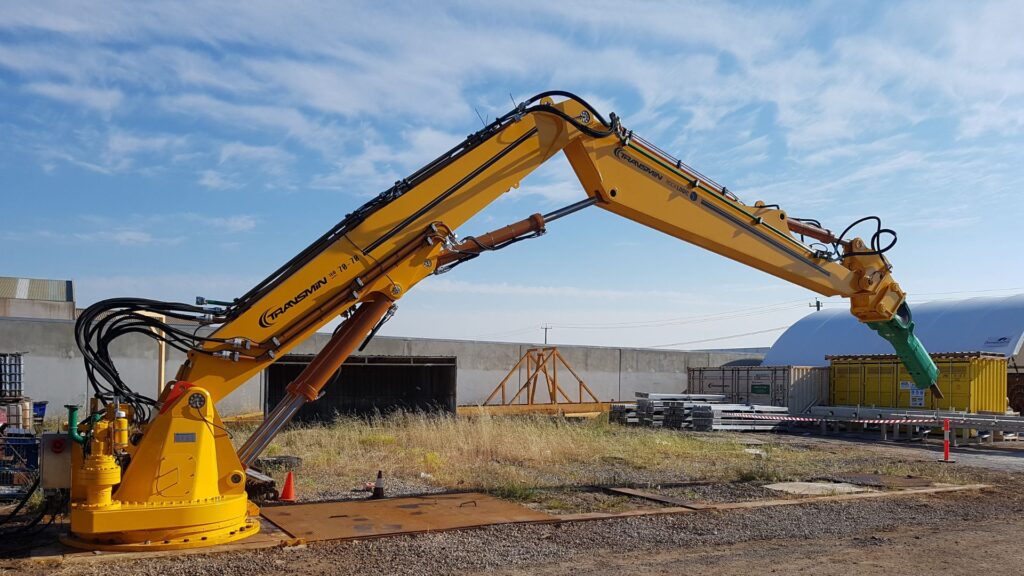
我们将 Ellipse-A 直接安装在机械臂上,并将其连接到 Transmin 的 PLC 系统,该系统可自主运行整个系统。
操作员可以本地或远程控制 Transmin 的破岩机。此外,AHRS 有助于避免碰撞。
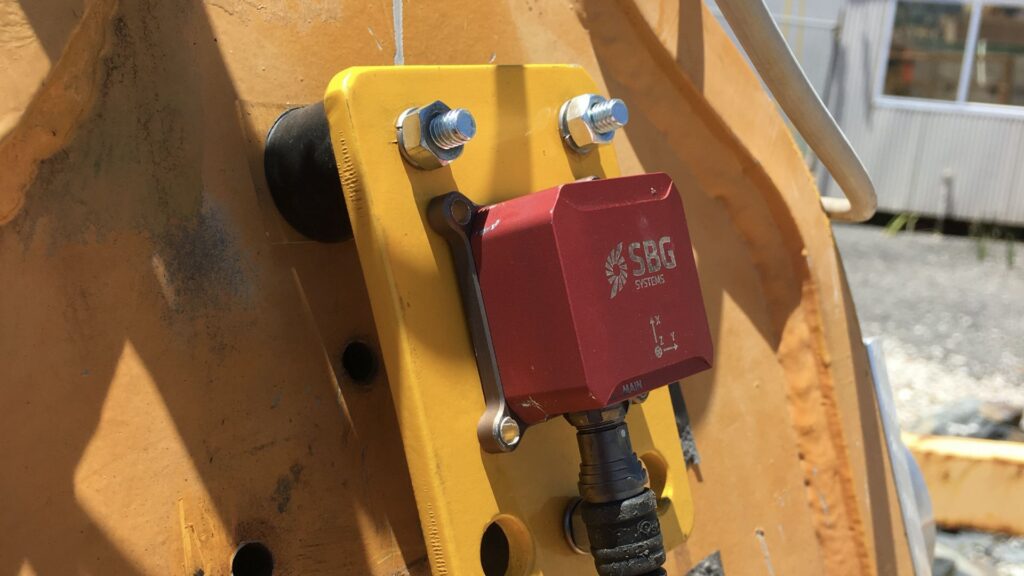
通过我们的 Ellipse 系列,我们提供精确的相对定位,防止与周围设备发生碰撞,并避免对碎石机和现场造成损坏。
Ellipse-A 是一款微型工业级 AHRS,可提供 3D 横滚、俯仰和磁航向。所选型号配有耐用的 IP68 外壳,可防尘防水。
由于 Ellipse 系列标配 CAN 总线协议,将 Ellipse-A 与公司的 PLC 系统进行接口连接非常直接。拥有符合标准的接口来连接传感器,使得其安装和使用变得即时且轻松。
迷你 AHRS,极致抗振
由于高速运动和岩石锤击,岩石破碎机无疑会产生大量的振动和冲击。公司主要致力于解决这些振动问题。
在这些极端条件下,寻找高度精准且稳健的惯性传感器是一项挑战。
通过与市场上多款传感器的对比测试,证明了 SBG Systems 产品卓越的质量和性能,促使 Transmin 选择了 Ellipse-A。我们新一代的 Ellipse 传感器以其稳健性而闻名。
我们从市场上可买到的高端组件中精心挑选了 Ellipse 加速度计和陀螺仪。
多年来,我们不断开发和改进 Ellipse 算法,以适应重型机械的特定动力学特性。
我们获得了保持一致且稳健、无漂移的测量结果。随后,通过滤波有助于处理振动,并且安装参数也可以进一步改善解决方案。
“Ellipse 已经使用了多年,并且一直能够提供持久可靠的运行。” | Michael Hamilton,Transmin 高级自动化与控制工程师。
澳大利亚沙漠:为什么校准至关重要?
Transmin公司的破碎机主要在澳大利亚及其沙漠地区作业,当地气温通常在0至45°C之间,在阳光直射下甚至会升至60°C。
在如此极端的条件下,如何确保这种可靠性?
所有 Ellipse 微型传感器都受益于使用多轴转台和温箱进行的个性化高端标定,使其在 -40 °C 至 85 °C 的范围内实现高性能。
通过严格的筛选流程,只有符合规格的传感器才会被保留交付。这就是 SBG Systems 与客户建立信任的方式。
最后,SBG Systems 基于 MEMS 的产品不需要定期标定,免去了 Transmin 自行重新标定传感器或添加质量控制检查的麻烦。
Transmin 的业务主要遍布全澳大利亚,同时也涵盖智利、南非和加拿大。其大部分业务都在难以进入的偏远地区运行,例如地下矿井和偏远矿区等。
因此,为了维护目的而一路返回主现场,其效率将不如使用经过校准的传感器那样高。
Ellipse-A 让远程操作变得更轻松,从而也有助于降低维护成本。它使设备能够每天持续工作而无中断,从而节省了大量时间。
“无需对传感器进行校准或重新校准,从而消除了对传感器的售后支持需求。这可以认为更具效率,因为产品一旦安装并投入运行,就不再需要进一步的维护工作。”Michael H. 评论道。
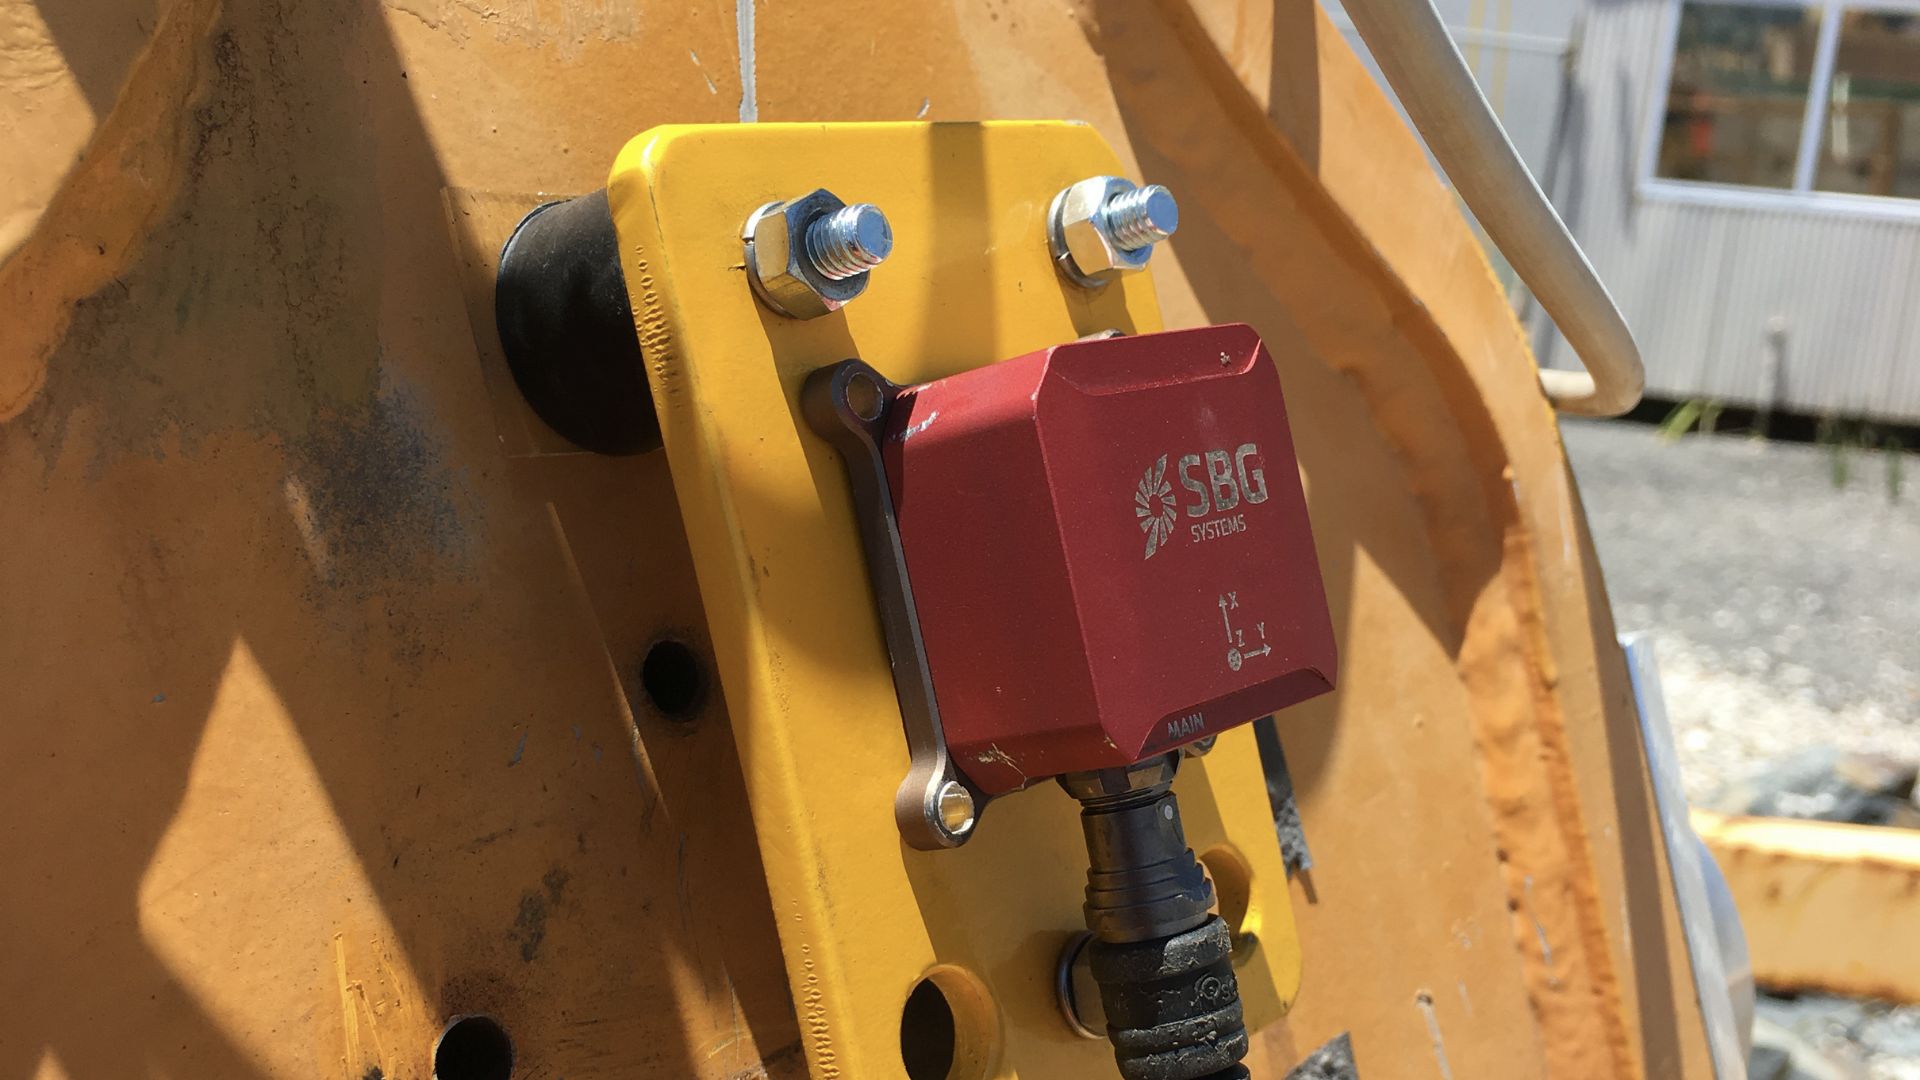
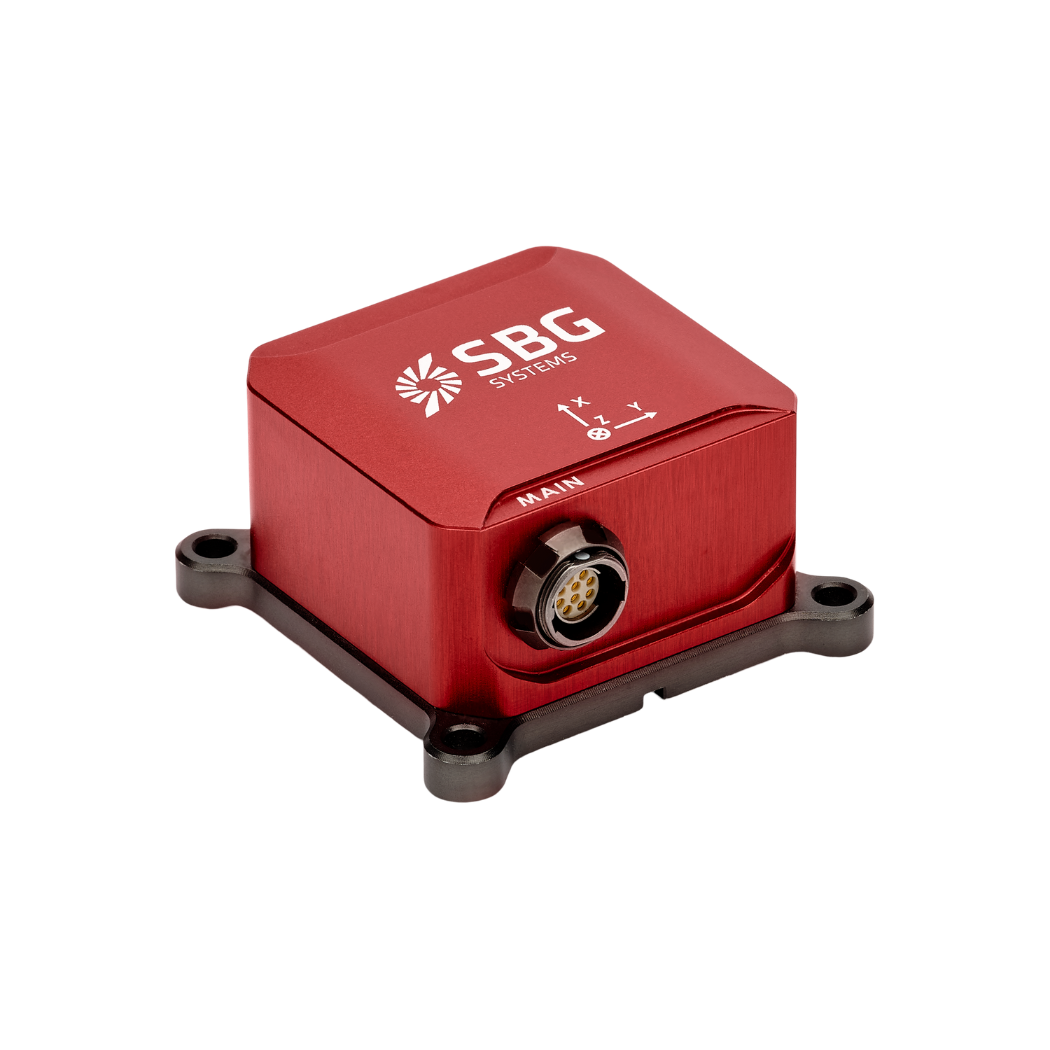
Ellipse-A
Ellipse-A 是一款价格实惠且高性能的姿态和航向参考系统 (AHRS)。它内置了同类最佳的磁校准程序以实现最佳航向,适用于低到中动态应用。
这款坚固的惯性运动传感器在 -40°C 至 85°C 的温度范围内经过出厂校准,可提供横滚、俯仰、航向和升沉数据。
获取 Ellipse-A 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
AHRS 和 INS 之间有什么区别?
姿态和航向参考系统 (AHRS) 与惯性导航系统 (INS) 之间的主要区别在于其功能和提供数据的范围。
AHRS 提供方位信息——具体而言是车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常使用传感器组合(包括陀螺仪、加速度计和磁力计)来计算和稳定方位。AHRS 输出三个轴(俯仰、横滚和偏航)上的角位置,使系统能够了解其在空间中的方位。它通常用于航空、无人机、机器人和海洋系统中,以提供准确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方位数据(类似于 AHRS),还能随着时间推移跟踪车辆的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而不依赖于诸如 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包含用于位置和速度跟踪的更高级算法,通常与 GNSS 等外部数据集成以提高精度。
综上所述,AHRS 侧重于方位(姿态和航向),而 INS 则提供全套导航数据,包括位置、速度和方位。
什么是相对位置?
相对位置指的是移动平台相对于已知起点而非绝对地理坐标系测量的位移。相对位置不以纬度、经度和海拔高度来表示位置,而是描述了平台从其初始参考系移动了多远以及朝哪个方向移动。
INS 通过对随时间测量的加速度和旋转速率进行积分来计算此值:加速度计确定速度变化,然后这些速度再次积分以获得位置变化,所有这些都表示在定义的坐标系中,例如本体坐标系或局部导航坐标系。
由于相对位置不依赖于外部信号(如 GNSS、无线电信标或地标),因此它在 GPS 禁用环境、室内作业、水下导航或任何只需要自上次已知点以来的运动轨迹的任务中都极其有用。
然而,由于传感器偏差和噪声引起的漂移,相对位置的精度会随着时间的推移而下降,这就是为什么 INS 解决方案通常将惯性数据与 GNSS、里程计、DVL 或气压计等辅助源结合起来,以限制误差增长。归根结底,相对位置提供了一种连续且自主的方式来追踪运动,构成了许多航空航天、海洋和机器人应用中推算定位、导引和控制系统的基石。
