Continuidade de navegação durante interrupções de GNSS
Nossas soluções de navegação oferecem várias vantagens para Veículos Terrestres Não Tripulados (UGVs), especialmente em ambientes desafiadores onde outras tecnologias de navegação podem falhar.
Seus UGVs agora podem operar de forma eficaz em ambientes onde os sinais GNSS estão indisponíveis, não confiáveis ou sofrem interferência intencional (por exemplo, cânions urbanos, túneis subterrâneos ou campos de batalha contestados). Isso é fundamental para missões de resgate e defesa, nas quais a interferência de GNSS pode comprometer a precisão da navegação do seu UGV.
Graças às nossas soluções de navegação, seu UGV recebe dados de navegação ininterruptos sem depender de referências externas como o GNSS. Isso permite que seu UGV mantenha a consciência situacional e a autonomia mesmo quando as comunicações ou os sinais externos são perdidos.
Alta precisão em ambientes dinâmicos
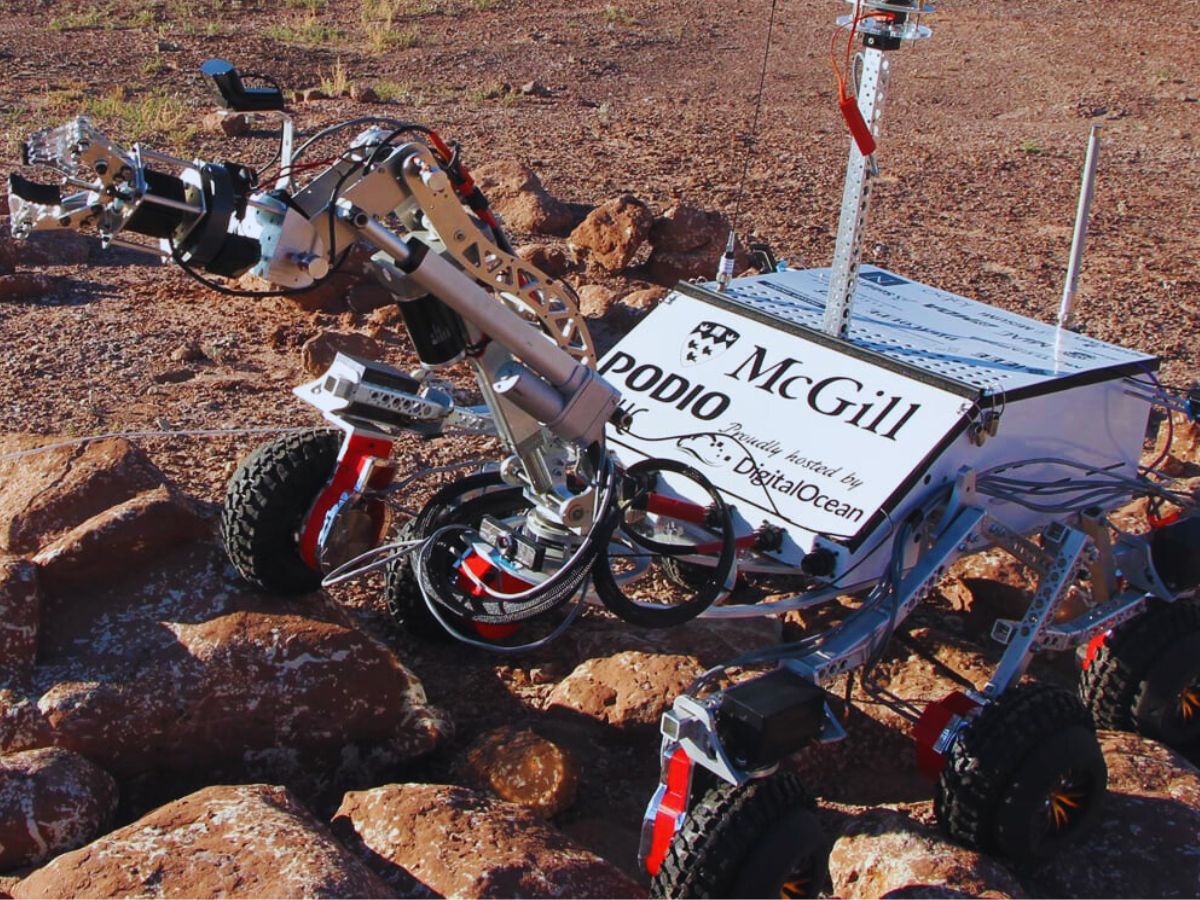
Nossos sistemas de navegação coletam constantemente dados em tempo real sobre a posição, a velocidade e a orientação do veículo (rolamento, inclinação e guinada), permitindo um controle preciso mesmo em ambientes altamente dinâmicos, como terrenos acidentados ou condições off-road.
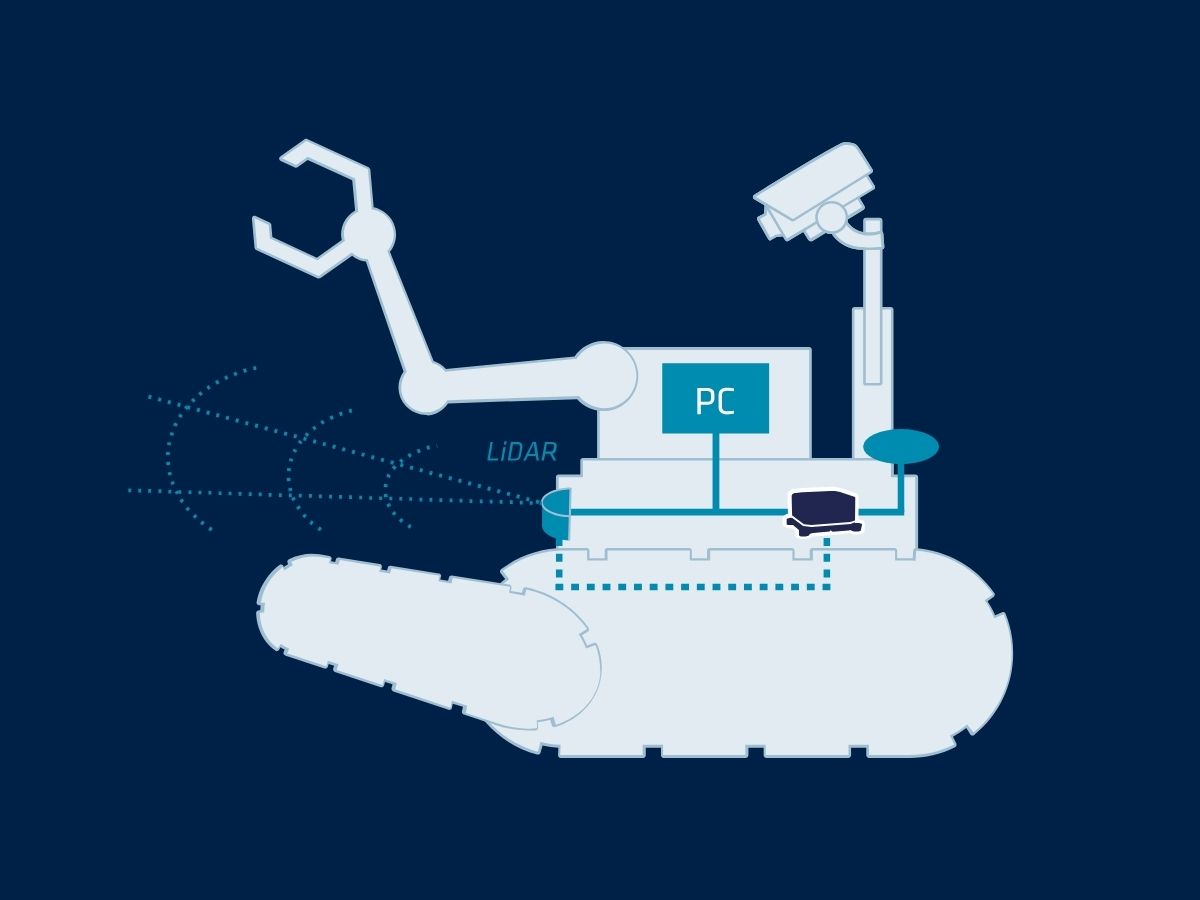
A precisão de nossos sensores garante um desempenho confiável em ambientes complexos e em rápida mudança. Para aprimorar os dados de localização do veículo, é possível integrar nosso INS a outros sensores a bordo, como câmeras, LiDAR e odometria, formando um sistema de navegação multissensor. Essa fusão de sensores melhora a precisão geral da localização e a percepção situacional.
Além disso, eles oferecem dados de navegação altamente confiáveis, reduzindo as chances de colisão ou falha na missão. Isso é particularmente crucial em operações militares ou ambientes perigosos, onde a segurança é fundamental.
Robustez em condições adversas
Um veículo terrestre autônomo costuma operar em ambientes extremos (como desertos, florestas ou zonas de desastre), onde fatores ambientais como poeira, condições climáticas ou interferência eletromagnética podem afetar outros sistemas de navegação.
Nossas soluções são altamente resistentes a tais condições, garantindo um desempenho robusto. Ao fornecer dados de orientação e posicionamento de alta precisão, nossos sensores aprimoram a capacidade de um UGV de planejar e seguir trajetórias complexas de forma autônoma, minimizando a intervenção humana.
Essa capacidade melhora a eficiência operacional em aplicações de defesa, logística e industriais.
Seleção de produtos
Nossas soluções se integram perfeitamente às plataformas de UGV, garantindo um desempenho confiável mesmo nas condições mais desafiadoras.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Folheto sobre aplicações na área de defesa
Receba nosso folheto diretamente na sua caixa de entrada!
Estudos de caso
Explore as histórias de sucesso por trás de nossas soluções inerciais para UGV. Conheça o impacto significativo de nossos sistemas avançados de navegação nas operações de UGV em vários setores.
Em cada estudo de caso, examinamos exemplos tangíveis que revelam como nossos sensores inerciais avançados e a tecnologia GNSS forneceram consistentemente precisão, confiabilidade e desempenho incomparáveis em situações práticas. Obtenha insights detalhados e exemplos práticos de como nossas soluções enfrentam desafios complexos e impulsionam a excelência operacional.
Mergulhe em nossos estudos de caso para ver como nossas soluções inerciais podem elevar seus projetos e alcançar resultados extraordinários.
Ellipse-A escolhido para rompedores de rocha operados remotamente
Sistema de controle automatizado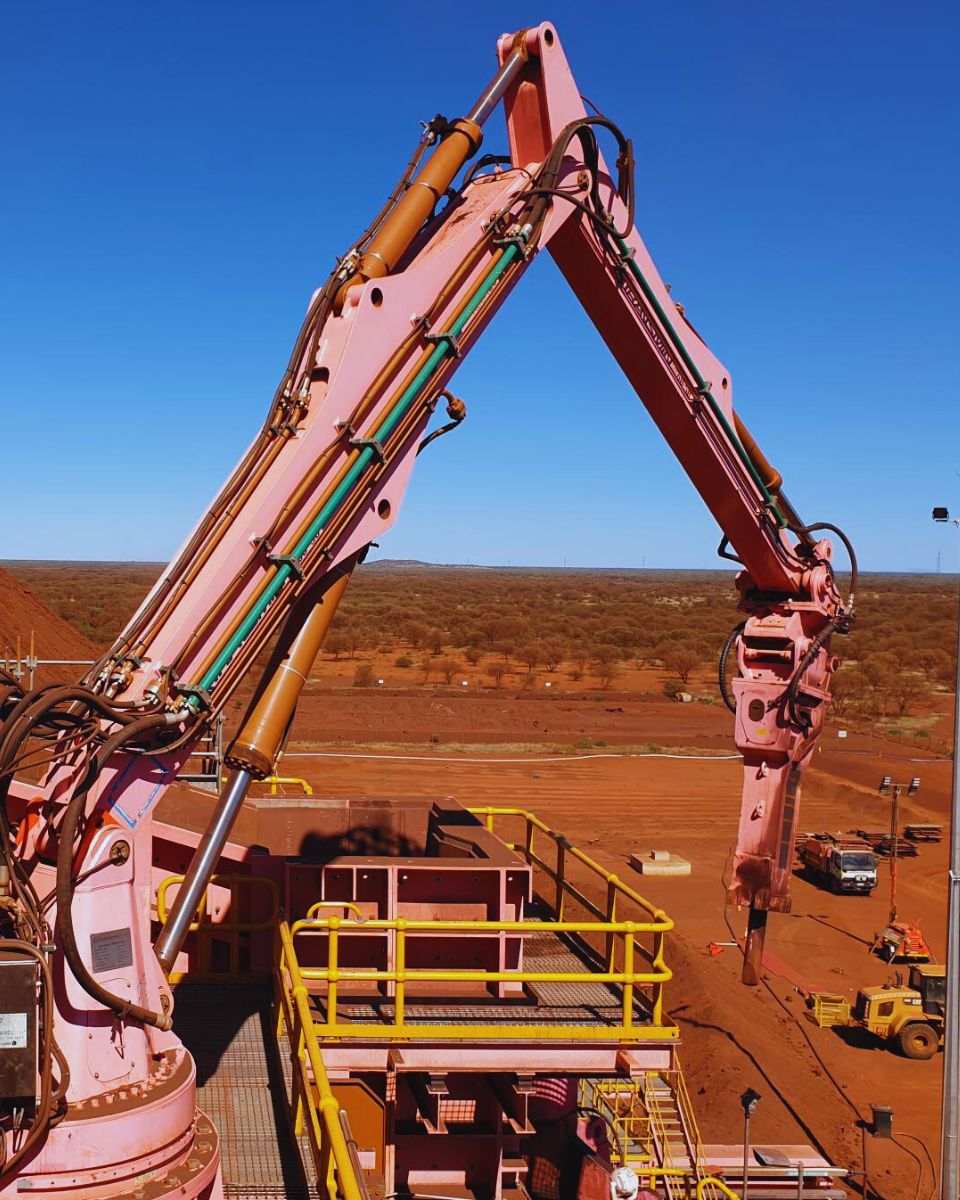
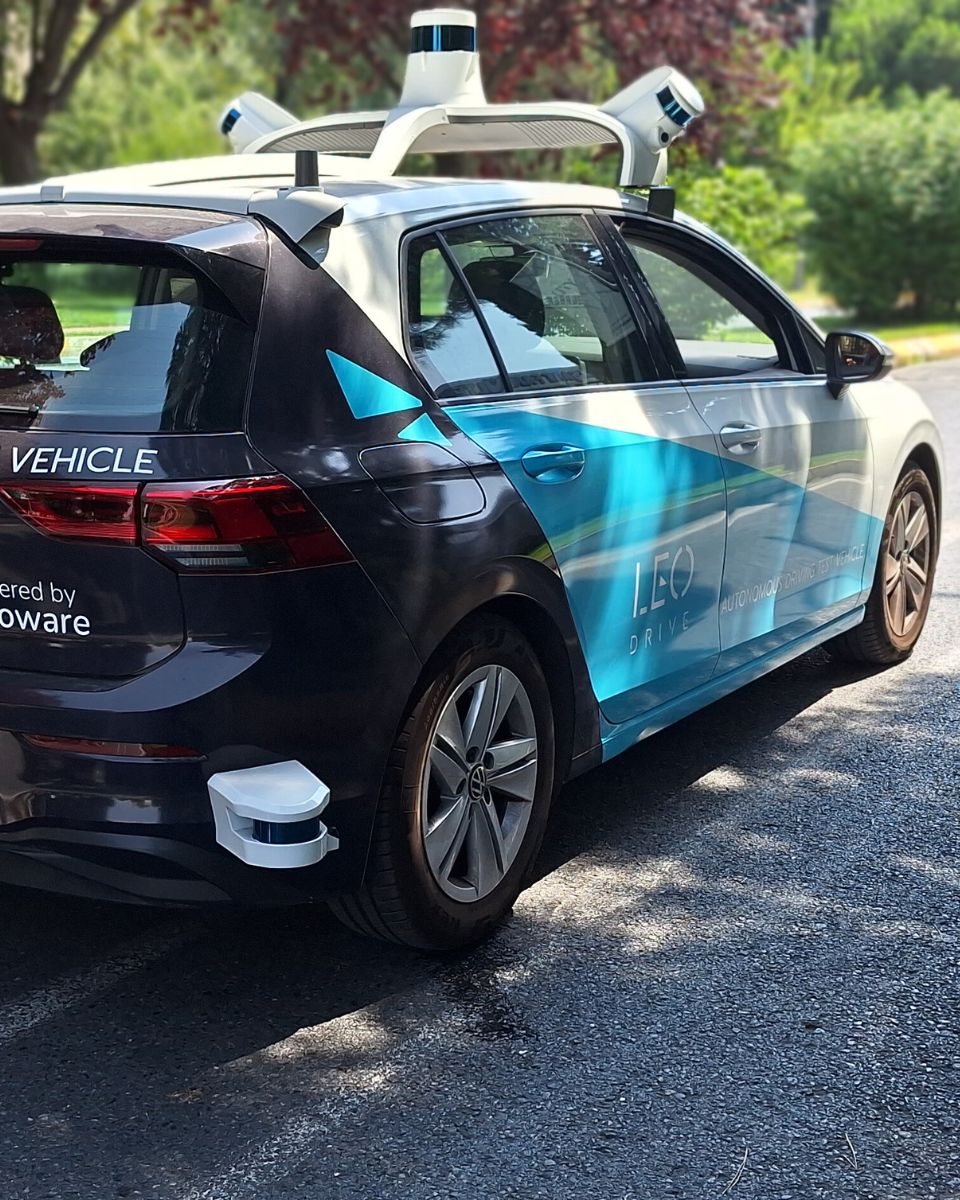
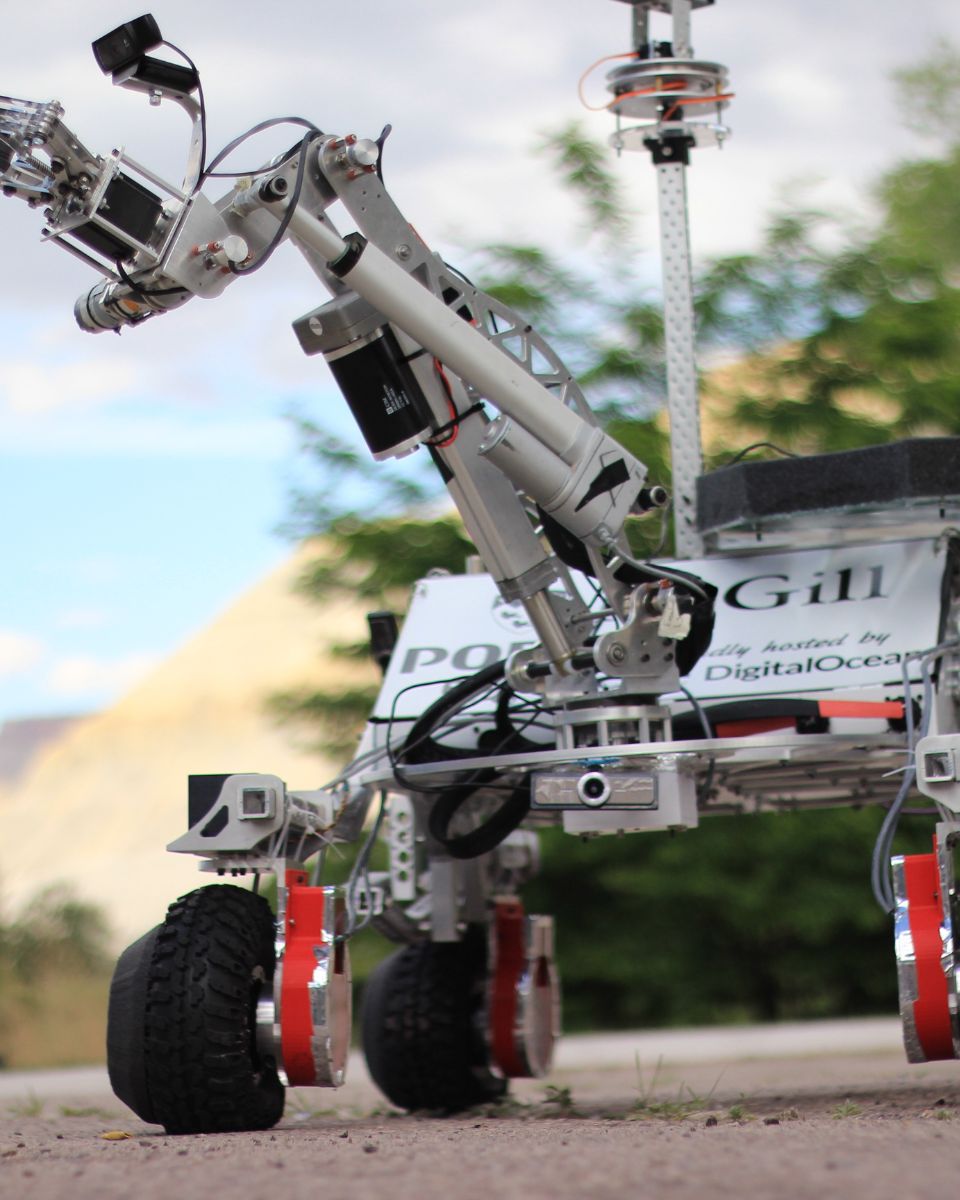
Como a Treeswift está modernizando as operações de campo das concessionárias de serviços públicos
Mapeamento móvel


Eles falam sobre nós
Ouça em primeira mão os depoimentos dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores têm em aplicações práticas de navegação de UGVs.



Descubra outras aplicações de sistemas não tripulados
Explore as diversas aplicações de sistemas inerciais em plataformas não tripuladas na terra, no mar e no ar. De veículos terrestres autônomos e UAVs a drones subaquáticos e embarcações de superfície, nossas tecnologias garantem navegação precisa, estabilidade e controle até mesmo nos ambientes mais desafiadores.
Você tem alguma dúvida?
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
O que significam os termos “jamming” e “spoofing”?
O *jamming* (interferência) e o *spoofing* (falsificação) são dois tipos de interferência que podem afetar significativamente a confiabilidade e a precisão dos sistemas de navegação baseados em satélite, como o GNSS.
O *jamming* refere-se à interrupção intencional de sinais de satélite por meio da transmissão de sinais interferentes nas mesmas frequências utilizadas pelos sistemas GNSS. Essa interferência pode sobrepor ou encobrir os sinais legítimos de satélite, tornando os receptores GNSS incapazes de processar a informação com precisão. O *jamming* é comumente empregado em operações militares para perturbar as capacidades de navegação de adversários, podendo também afetar sistemas civis, resultando em falhas de navegação e desafios operacionais.
Por outro lado, o *spoofing* envolve a transmissão de sinais falsificados que imitam sinais GNSS legítimos. Esses sinais enganosos podem induzir os receptores GNSS a calcularem posições ou horários incorretos. O *spoofing* pode ser usado para desviar ou desinformar sistemas de navegação, fazendo potencialmente com que veículos ou aeronaves saiam da rota ou fornecendo dados de localização falsos. Ao contrário do *jamming*, que apenas obstrui a recepção do sinal, o *spoofing* engana ativamente o receptor ao apresentar informações falsas como se fossem legítimas.
Tanto o jamming quanto o spoofing representam ameaças significativas à integridade de sistemas dependentes de GNSS, exigindo contramedidas avançadas e tecnologias de navegação resilientes para garantir uma operação confiável em ambientes contestados ou desafiadores.
O que é navegação inercial?
Navegação inercial é um método para determinar a posição, orientação e movimento de um veículo utilizando apenas sensores internos, sem depender de sinais externos como GPS. Em sua essência, um sistema de navegação inercial (INS) mede como um objeto se move rastreando continuamente sua aceleração e rotação em três dimensões. Ele utiliza uma Unidade de Medição Inercial (IMU), que contém acelerômetros para detectar aceleração linear e giroscópios para medir a taxa angular. Ao integrar matematicamente essas medições ao longo do tempo, o sistema calcula velocidade, atitude e, eventualmente, posição em relação a um ponto de partida conhecido.
Por ser inteiramente autocontida, a navegação inercial funciona em qualquer ambiente — subterrâneo, subaquático, no espaço ou em condições de ausência de GPS — tornando-a indispensável para aplicações como mísseis, aeronaves, submarinos, veículos autônomos e robótica. Soluções modernas de INS frequentemente combinam sensores inerciais com fontes de auxílio adicionais, como receptores GNSS, magnetômetros, barômetros ou Doppler velocity logs, para reduzir a deriva e melhorar a precisão a longo prazo. INS de alto desempenho dependem de calibração precisa de sensores, algoritmos de filtragem avançados e modelagem robusta de erros para fornecer dados de navegação estáveis e confiáveis mesmo nos ambientes mais exigentes.
