自动驾驶车辆的高精度导航
惯性导航系统 (INS) 为自动驾驶车辆应用提供了诸多优势。通过使用加速度计和陀螺仪等传感器,INS 解决方案能够在不依赖外部信号的情况下提供连续、准确的导航数据。
我们的 INS 提供有关车辆位置、速度和姿态的实时更新,即使在 GNSS 禁绝环境中也能确保准确导航。我们开发了先进的算法来随时间推移将误差降至最低,从而保持车辆定位的准确性。
实时数据与传感器融合
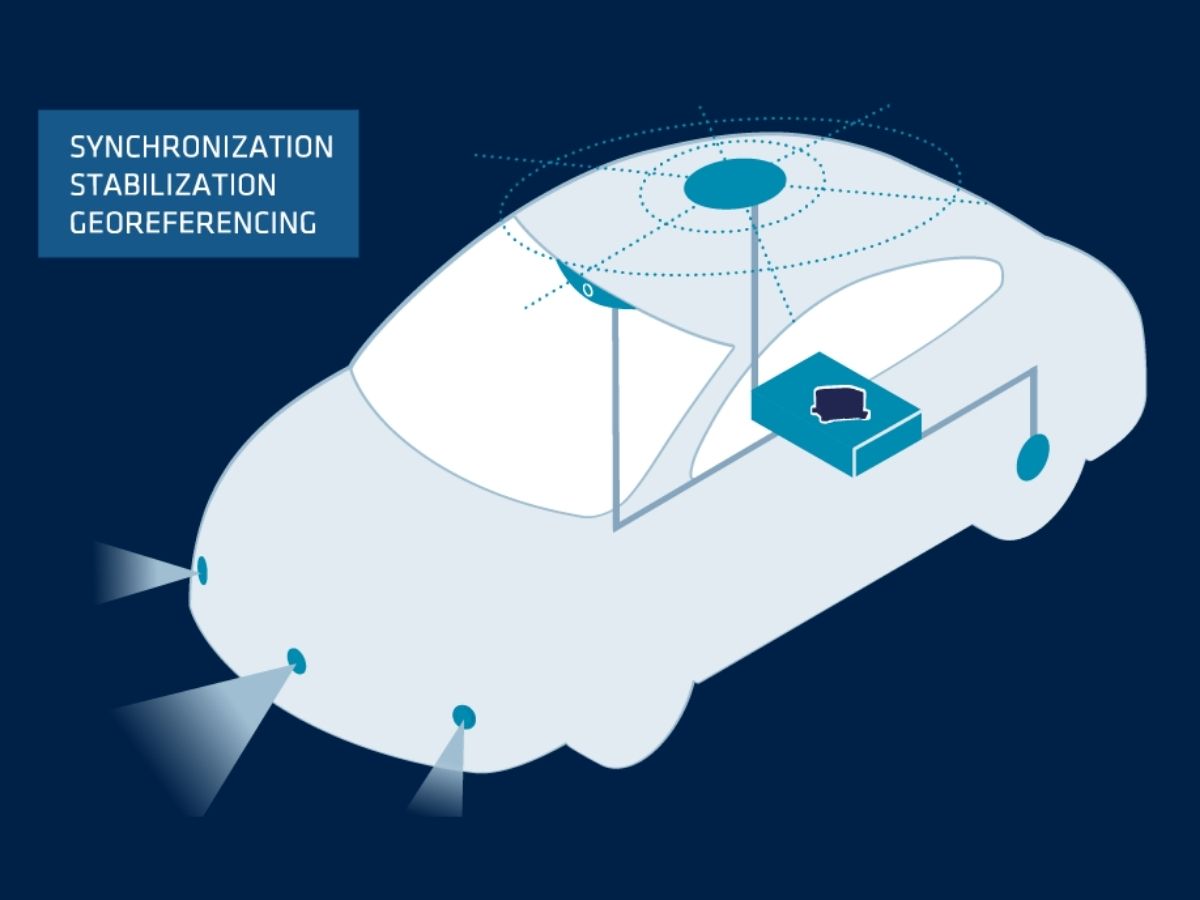
我们的传感器可提供实时的运动和定向数据,因此自动驾驶汽车可以根据地形、道路条件或交通的变化,对转向、加速和制动进行即时调整。它还有助于保持稳定性和控制力。
结合其他导航辅助设备(例如 GNSS、LiDAR、摄像头),它们可以提高整体精度和可靠性。这种传感器融合增强了态势感知和决策能力。通过集成来自多个传感器的的数据,我们的 INS 可以帮助纠正由外部因素引起的不准确性,从而确保更可靠的导航。
了解我们为自动驾驶汽车提供的解决方案
我们的解决方案可与无人地面车辆(UGV)平台无缝集成,即使在最严苛的环境下也能提供可靠的性能。

Ellipse-D

Ekinox Micro

Ekinox-D
自动驾驶应用手册
将我们的宣传册直接发送到您的收件箱!
案例研究
在我们的案例研究部分,了解 SBG Systems 的惯性解决方案如何革新自动驾驶车辆技术。这些真实的成功案例突显了我们先进的惯性传感器如何在充满挑战的环境中提供精确的导航与可靠性。从提升城市环境中的车辆安全性到优化无 GNSS 场景下的性能,我们的解决方案赋能自动驾驶车辆以无与伦比的精度和控制力进行运行。
每个案例研究都为我们的技术如何推动自动驾驶交通运输的未来提供了宝贵的见解。





他们在谈论我们
直接聆听采用我们技术的创新者和客户的亲身分享。
他们的用户评价和成功案例充分说明了我们的传感器在实际自动驾驶汽车应用中发挥着重要作用。



探索采用自主惯性系统的其他应用
了解自主惯性系统如何变革各行各业的运营。从机器人和工业自动化到采矿和物流,我们的高性能解决方案即使在 GNSS 受限的环境中也能提供精准的导航、方位和运动数据。探索由可靠自主性赋能的无限可能。
你有问题吗?
在此您可以找到关于我们展示的应用程序的常见问题解答。如果您未能找到所需信息,请随时直接联系我们寻求帮助。
自动驾驶汽车的自动驾驶等级有哪些?
美国汽车工程师学会(SAE)将自动驾驶汽车的自动驾驶等级分为六个级别(0级至5级),用以界定车辆运行中的自动化程度。具体分类如下:
- 0级:无自动化——人类驾驶员始终完全控制车辆,仅配备警报和警告等被动系统。
- 1级:驾驶辅助——车辆可协助完成转向或加速/减速操作,但人类驾驶员必须始终保持对车辆的控制并监控周围环境(例如:自适应巡航控制系统)。
- 2 级:部分自动化 – 车辆可以同时控制转向和加速/减速,但驾驶员必须始终保持专注,并随时准备接管控制(例如特斯拉的 Autopilot、通用汽车的 Super Cruise)。
- 第3级:条件自动化——车辆可在特定条件下处理驾驶的各个方面,但当系统要求时,人类驾驶员必须准备好接管驾驶(例如,高速公路驾驶)。驾驶员无需主动监控,但必须保持警觉。
- 第4级:高度自动化——车辆可在特定条件或环境(如城区或高速公路)下,无需人工干预,自主完成所有驾驶任务。但在其他环境或特殊情况下,可能需要由人来驾驶。
- 第5级:完全自动化——车辆完全自主,能够在任何条件下处理所有驾驶任务,无需任何人工干预。无需驾驶员,车辆可在任何地点、任何条件下运行。
这些等级有助于界定自动驾驶汽车技术的发展历程,从基础的驾驶辅助到完全自动驾驶。
什么是里程表?
里程表是一种用于测量车辆行驶里程的仪表。它提供有关车辆行驶里程的重要信息,这些信息对于制定保养计划、计算燃油效率以及评估转售价值等各种用途都非常有用。
里程表根据车辆车轮的转数来测量距离。一个基于轮胎尺寸的校准系数,将车轮转数转换为距离。
在许多导航应用中,尤其是车载导航中,里程表数据可以与 INS 其他数据相结合,以提高整体精度。这一过程被称为传感器融合,它结合了两种系统的优势。
“干扰”和“欺骗”是什么意思?
干扰和欺骗是两种会严重影响 GNSS 等卫星导航系统可靠性和精度的干扰类型。
干扰是指通过在 GNSS 系统使用的相同频率上广播干扰信号来有意破坏卫星信号。这种干扰会淹没或压制合法的卫星信号,导致 GNSS 接收机无法准确处理信息。干扰通常用于军事行动中,以破坏敌方的导航能力,它也可能影响民用系统,导致导航失效和运营挑战。
另一方面,欺骗涉及传输模仿真实 GNSS 信号的伪造信号。这些欺骗性信号会误导 GNSS 接收机计算出错误的位置或时间。欺骗可用于将导航系统引入歧途或提供错误信息,可能导致车辆或飞机偏离航线或提供错误的位置数据。与仅妨碍信号接收的干扰不同,欺骗通过将虚假信息伪装成合法信息来主动欺骗接收机。
干扰和欺骗都对 GNSS 依赖系统的完整性构成重大威胁,因此需要先进的对抗措施和鲁棒导航技术,以确保在对抗性或挑战性环境中的可靠运行。
什么是推算航法?
航位推算是一种导航方法,它通过利用测量的运动信息,从已知的历史位置连续推算,从而确定车辆的当前位置,且不依赖于GPS等外部信号。
在实践中,系统从一个参考点(通常是最后已知准确的位置)开始,并使用机载传感器(如加速度计、陀螺仪、轮式里程计或计米器)来估计车辆随时间推移的运动情况。通过对这些运动测量值进行积分,推算定位计算出速度、方向和位移的变化,从而逐渐建立起更新的位置估计。虽然它即使在 GPS 禁用或退化的环境中也能提供完全自主的导航,但推算定位本身容易累积误差:微小的传感器偏差、比例因子误差或环境影响会随时间推移而增长,导致估计轨迹偏离实际情况。
为了减轻这种漂移,在现代惯性导航系统中,通常会将推算定位与 GNSS、磁力计、气压计或地形匹配技术等外部辅助手段相结合。尽管存在局限性,但推算定位仍然是导航中的一个基本原理,因为即使在无法获取绝对参考的情况下,它也能确保连续的实时定位。
什么是惯性导航系统?
惯性导航系统 (INS) 是一种独立的导航解决方案,通过利用惯性传感器连续测量移动平台的运动,从而确定其位置、速度和姿态。其核心在于,INS 依靠三轴加速度计感测沿三个垂直轴的线性加速度,并依靠三轴陀螺仪测量围绕相同轴的角速率。通过随时间积分这些测量值,系统可以计算出平台的速度、姿态和位置如何从一个已知的起始点演变。
由于 INS 不依赖于 GPS、无线电信标或视觉参考等外部信号,因此它能够在外部导航辅助设备不可用、被干扰或退化的环境中可靠地运行——例如水下、室内、地下或军事 GNSS 干扰场景。
现代 INS 通常采用复杂的滤波算法,最常见的是卡尔曼滤波器,用于融合原始传感器数据、减轻漂移并估计最精确的导航状态。在许多应用中,INS 与 GNSS 耦合,或与里程计、多普勒测速仪或磁力计结合使用,以限制长期漂移并提供高度稳定的导航。由此产生的鲁棒、高更新率导航解决方案对于飞机、无人机、导弹、自动驾驶车辆、船舶、AUV 以及需要精确、持续感知运动和姿态的各种工业系统至关重要。
