Батиметрія на основі USV
Ekinox-D — ідеальна INS для батиметрії на базі USV.
«Ми шукали компактну, точну та рентабельну інерціальну навігаційну систему. Ekinox-D підійшла ідеально». | Девід М., генеральний директор ITER Systems
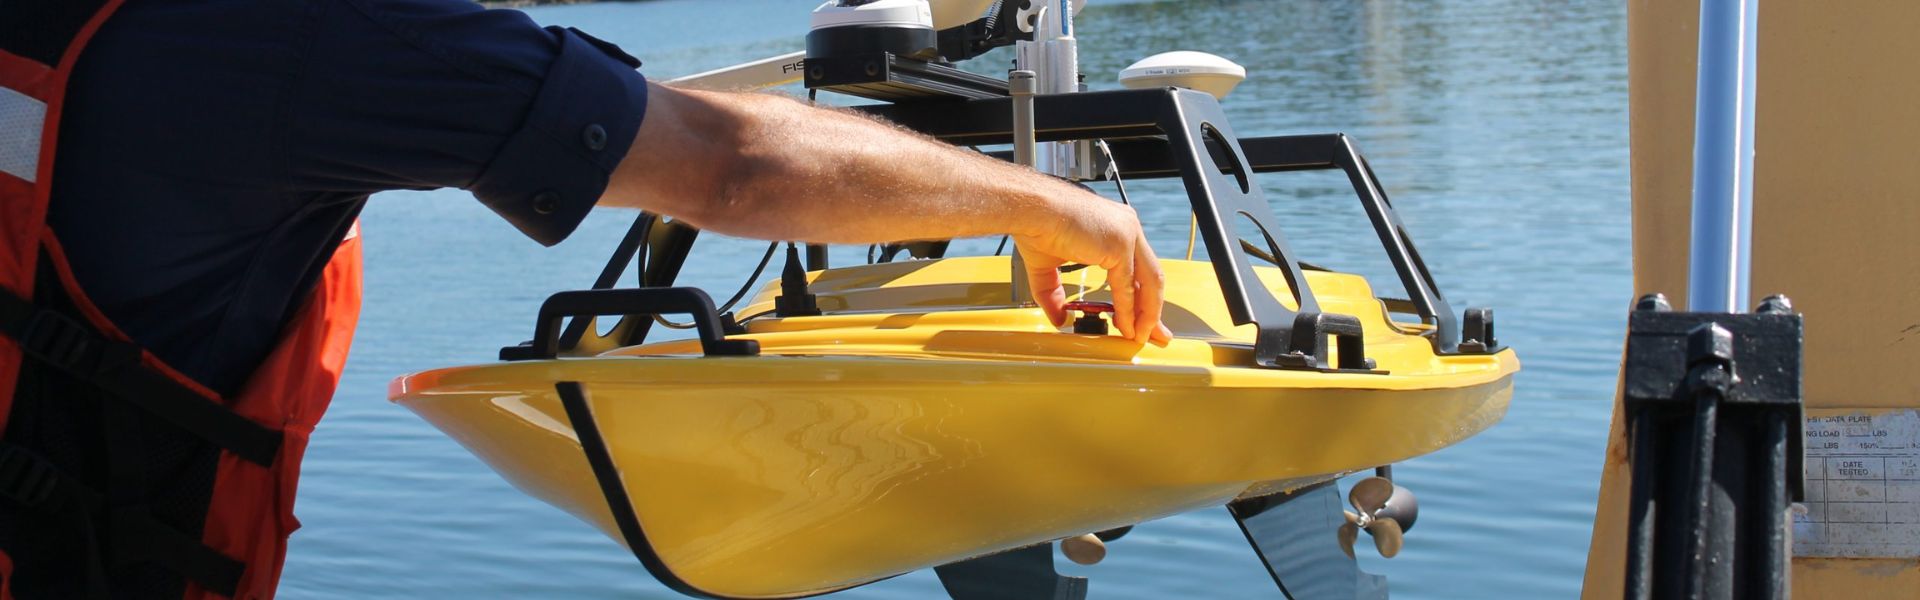
Ekinox-D — ідеальна INS для батиметрії на базі USV
Як і більшість безпілотних систем, USV стикаються з обмеженнями простору та живлення. Крім того, Ekinox-D є найкращою INS для інтеграції в такі транспортні засоби.
Важачи менше ніж 600 грамів і споживаючи менше ніж 7 Вт, Ekinox-D містить двантенний RTK GNSS-приймач для позиціювання сантиметрової точності. Крім того, він забезпечує точність орієнтації 0,05° та видає 5 см heave в реальному часі, який автоматично адаптується до періодів хвиль.
Безпілотний плавучий апарат із гідролокатором для батиметричного сканування смуги
SPYBOAT® Swan — це безпілотний надводний апарат (USV), повністю укомплектований для гідрографічних робіт на мілководді. Крім того, оператор дистанційно керує ним з берега на відстані до одного кілометра. Swan виконує батиметричну зйомку в недоступних для суден зонах, таких як русла річок, озера, водосховища, дамби чи гавані. Крім того, він забезпечує точне картографування в складних умовах.
Оснащений сонаром кругового сканування Bathyswath 2, USV надає батиметричну та навігаційну інформацію в реальному часі на планшетний ПК оператора. Swan сумісний з усім гідрографічним програмним забезпеченням.
«Ekinox-D ідеально підходить для геодезичних USV, що працюють на мілководді». | ITER Systems
Безпілотний плавучий засіб (USV) з багатопроменевим ехолотом
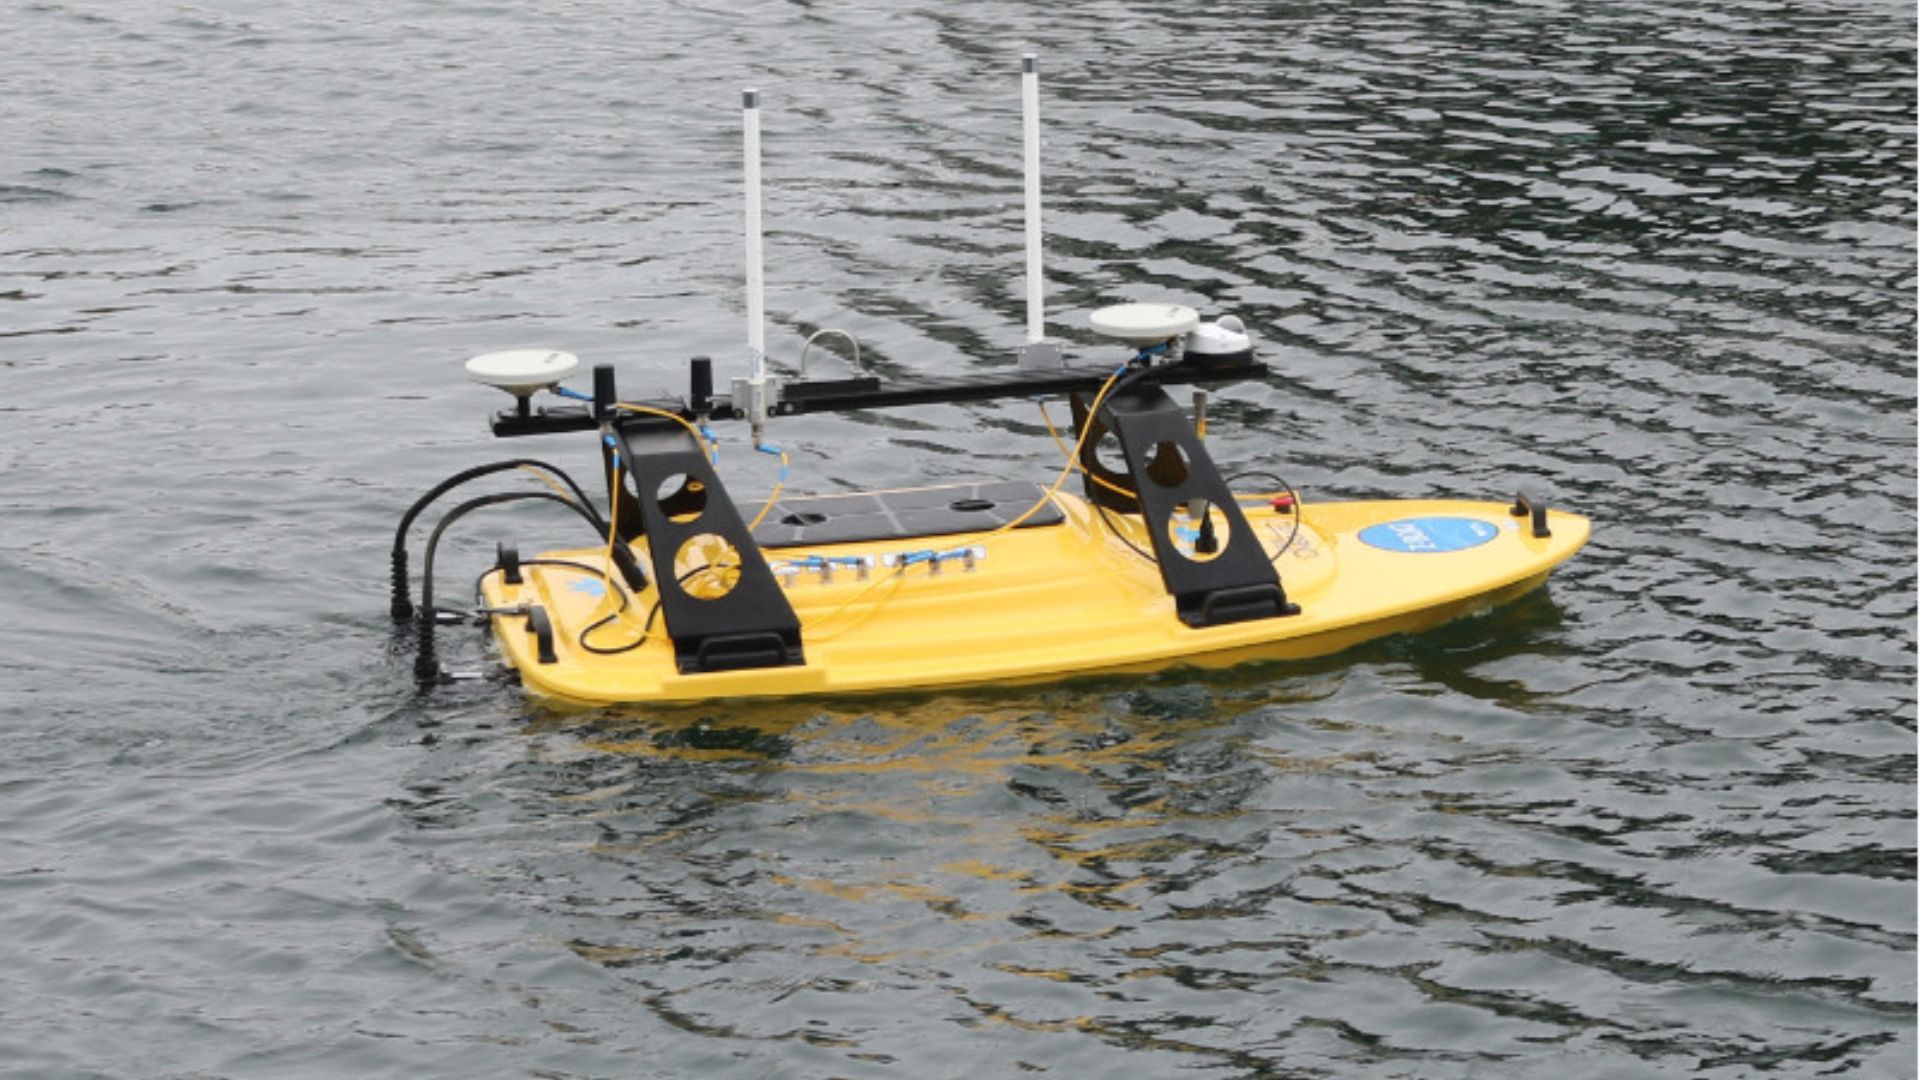
Oceanscience Z-Boat розроблено з урахуванням потреб геодезистів.
Форма корпусу, рухова установка, радіозв'язок і сонарне обладнання на вимогу поєднуються, пропонуючи просту у використанні та потужну опцію для гідрографів або наземних геодезистів, які бажають виконувати прибережні гідрографічні роботи.
Індивідуальна інтеграція для Університету Вашингтона в Такомі, виконана в травні 2016 року, включала міцний човен Rugged Z-Boat 1800RP, інерціальну навігаційну систему Ekinox-D від SBG Systems, багатопроменевий ехолот Teledyne Odom Hydrographic MB2, ADCP Teledyne RD Instruments RiverPro, камеру та бортовий комп'ютер.

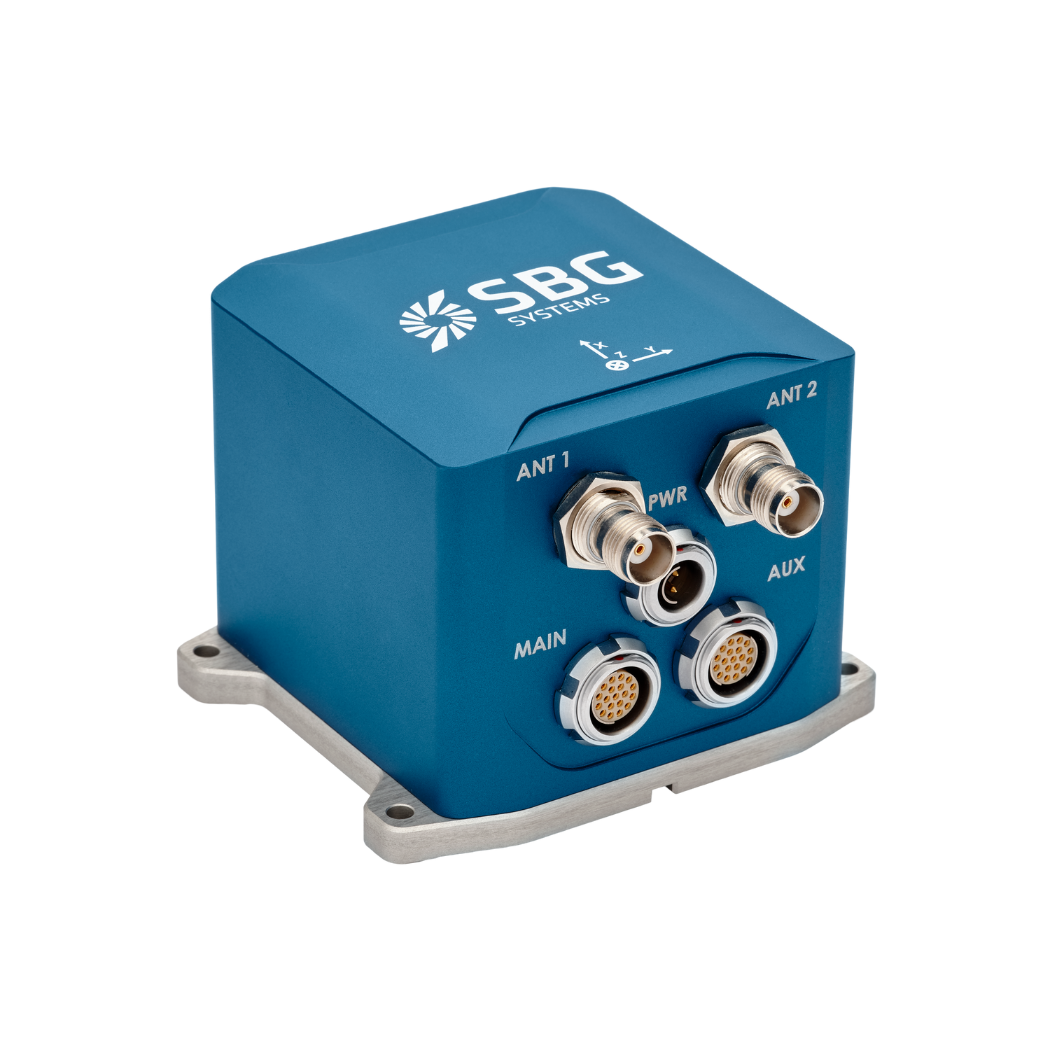
Ekinox-D
Ekinox-D — це універсальна інерціальна навігаційна система з інтегрованим RTK GNSS-приймачем, яка ідеально підходить для застосувань із критичним обмеженням простору.
Ця сучасна система INS/GNSS постачається з однією чи двома антенами та забезпечує визначення орієнтації, heave та сантиметрову точність положення.
Запитати ціну на Ekinox-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Крім того, якщо ви не знайдете потрібної інформації, будь ласка, зверніться до нас безпосередньо.
Як об'єднати інерціальні системи з лідаром (LiDAR) для картографування за допомогою дронів?
Поєднання інерціальних систем SBG Systems з LiDAR для картографування за допомогою дронів підвищує точність і надійність збору точних геопросторових даних.
Ось як працює ця інтеграція та які переваги вона дає для картографування за допомогою дронів:
- Метод дистанційного зондування, який використовує лазерні імпульси для вимірювання відстаней до земної поверхні, створюючи детальну 3D-карту рельєфу або споруд.
- SBG Systems INS поєднує інерціальний вимірювальний блок (IMU) із даними GNSS для забезпечення точного позиціонування, орієнтації (pitch, roll, yaw) та швидкості навіть у середовищах із denied GNSS.
Інерціальна система SBG синхронізована з даними LiDAR. INS точно відстежує положення та орієнтацію дрона, тоді як LiDAR захоплює деталі рельєфу або об'єктів внизу.
Знаючи точне положення дрона, дані LiDAR можна точно розмістити у тривимірному просторі.
Компонент GNSS забезпечує глобальне позиціонування, тоді як IMU надає дані про орієнтацію та рух у реальному часі. Ця комбінація гарантує, що навіть у разі слабкого або недоступного сигналу GNSS (наприклад, поблизу високих будівель або густих лісів), INS може продовжувати відстежувати траєкторію та положення дрона, забезпечуючи стабільне створення LiDAR-карти.
Що таке багатопроменеве ехолокаційне зондування?
Багатопроменеве ехолокаційне зондування (MBES) — це сучасна технологія гідрографічних досліджень, яка використовується для високоточного картографування морського дна та підводних об’єктів.
На відміну від традиційних однопроменевих ехолотів, які вимірюють глибину в одній точці безпосередньо під судном, MBES використовує масив сонарних променів для одночасного захоплення вимірювань глибини на широкій смузі морського дна. Це забезпечує детальне високороздільне картографування підводного рельєфу, зокрема топографії, геологічних особливостей та потенційних небезпек.
Системи MBES випромінюють звукові хвилі, які поширюються у воді, відбиваються від морського дна і повертаються до судна. Аналізуючи час, за який повертаються відлуння, система обчислює глибину в різних точках, створюючи детальну карту підводного рельєфу.
Ця технологія має важливе значення для різних сфер застосування, зокрема для навігації, морського будівництва, моніторингу стану навколишнього середовища та розвідки ресурсів, забезпечуючи важливі дані для безпечного ведення морських операцій та сталого управління морськими ресурсами.
У чому полягає різниця між RTK і PPK?
Кінематика в реальному часі (RTK) — це метод позиціонування, за якого поривки GNSS-корекцій передаються майже в реальному часі, зазвичай за допомогою потоку корекцій у форматі RTCM. Проте можуть виникати труднощі із забезпеченням GNSS-корекцій, зокрема їхньої повноти, доступності, покриття та сумісності.
Головною перевагою PPK перед пост-обробкою RTK є те, що під час пост-обробки можна оптимізувати процеси обробки даних, включаючи пряму та зворотну обробку, тоді як під час обробки в режимі реального часу будь-яке переривання або несумісність поправок та їх передачі призведе до зниження точності позиціонування.
Перша ключова перевага пост-обробки GNSS (PPK) порівняно з реальним часом (RTK) полягає в тому, що система, яка використовується в полі, не потребує каналу передачі даних/радіозв'язку для передачі RTCM-корекцій від CORS до системи INS/GNSS.
Головним обмеженням для впровадження пост-обробки є необхідність того, щоб кінцевий додаток впливав на навколишнє середовище. З іншого боку, якщо ваш додаток може витримати додатковий час обробки, необхідний для отримання оптимізованої траєкторії, це значно покращить якість даних для всіх ваших кінцевих результатів.
