Ellipse stosowany w nawigacji pojazdów autonomicznych
GNSS/INS z dwiema antenami do nawigacji i pozycjonowania w platformach autonomicznych firmy UNMANNED SOLUTION
„Potrzebujemy ultra wysokiej precyzji. Ponieważ pojazd porusza się po drodze, zazwyczaj wymagamy dokładności na poziomie centymetra. Dokładność IMU jest niezwykle ważna, ponieważ pojazd czasami traci sygnał GPS, na przykład w tak trudnych środowiskach jak tunel.” – Zespół B+R firmy UNMANNED SOLUTION
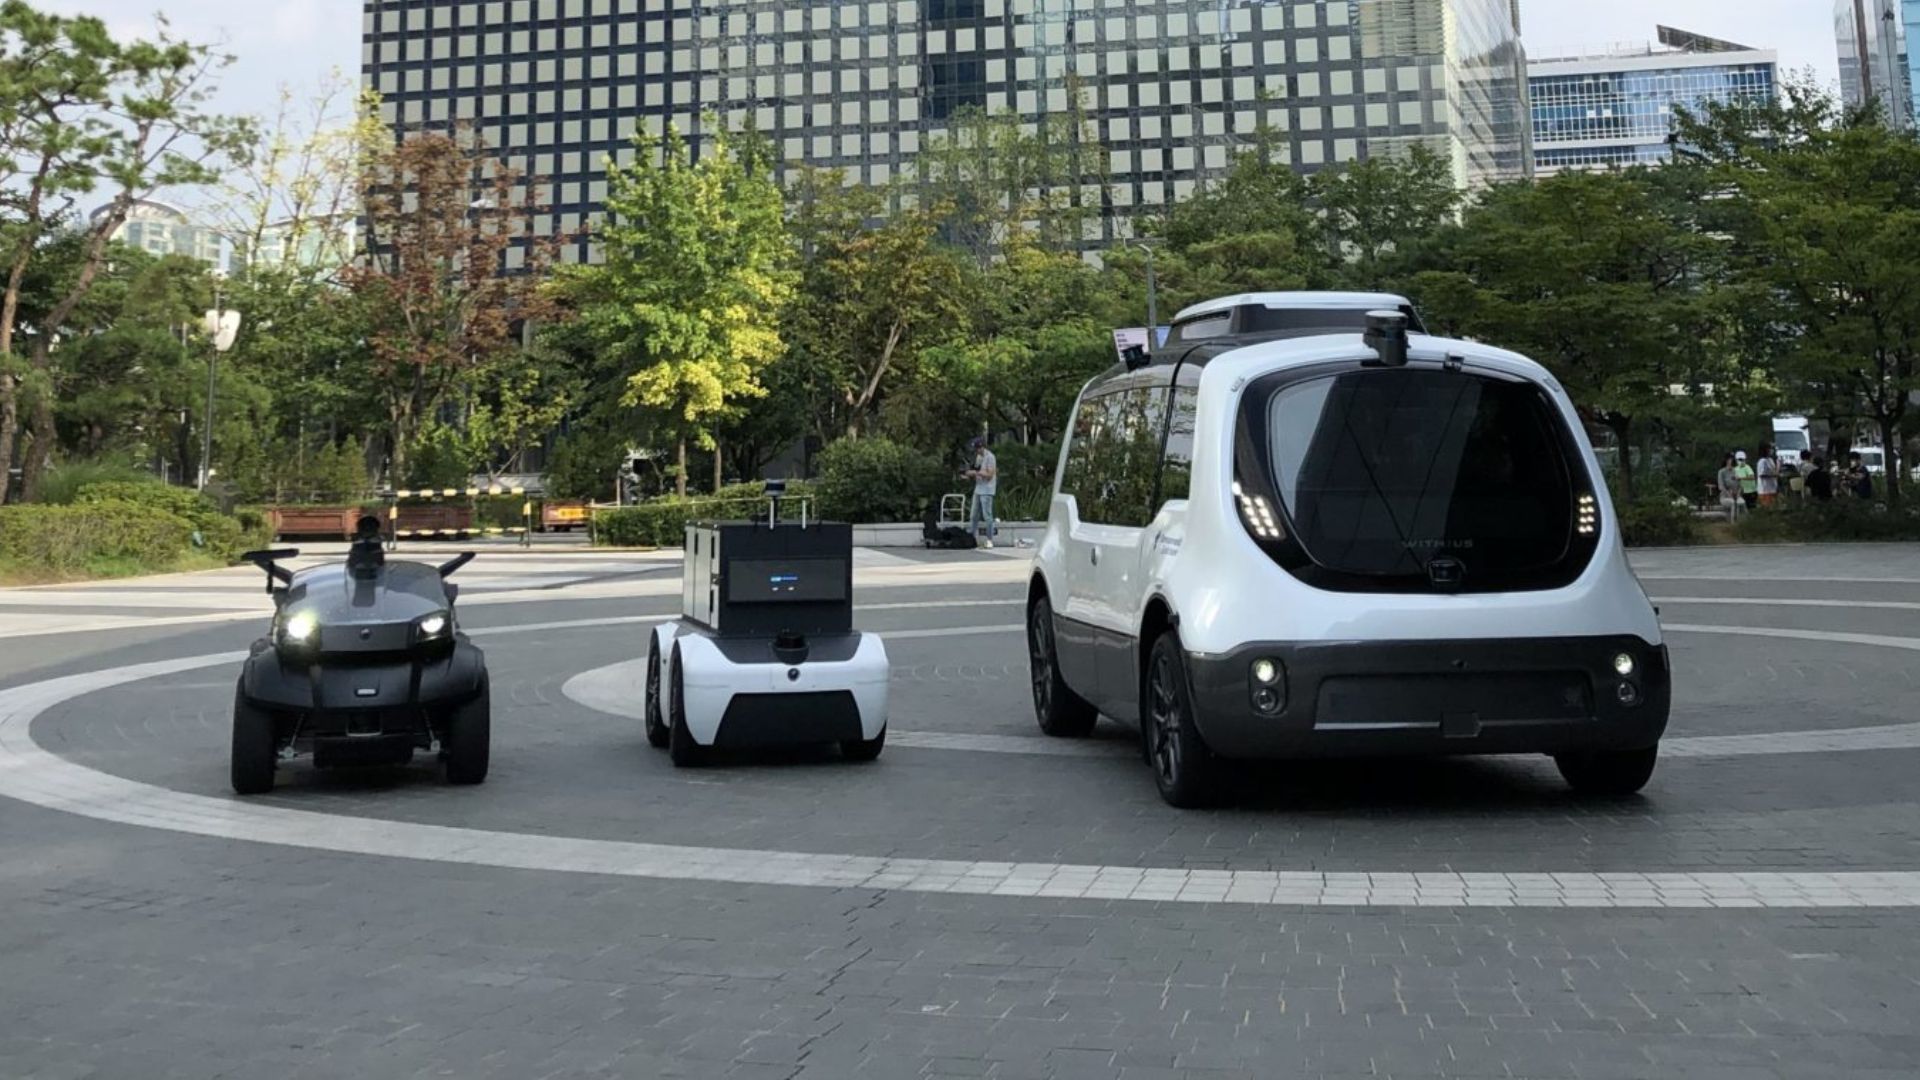
UNMANNED SOLUTION, południowokoreańska firma z siedzibą w Seulu, zajmuje się opracowywaniem wszelkiego rodzaju pojazdów autonomicznych. Realizuje ona wiele różnych projektów i działań, takich jak bezzałogowe autobusy, autonomiczny sprzęt rolniczy, roboty oraz platformy edukacyjne.
Pierwszy ciągnik rolniczy wyposażony w system automatycznego prowadzenia w Korei Południowej
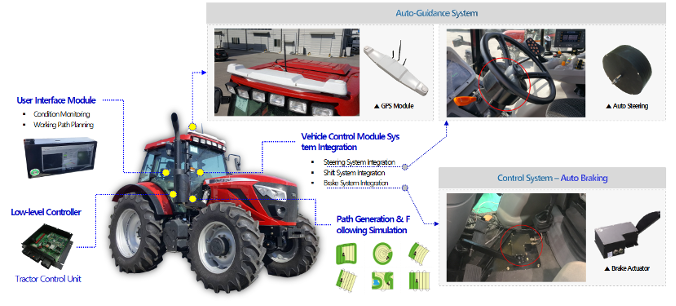
Wśród tych projektów znajduje się autonomiczny traktor. UNMANNED SOLUTION jest pionierem w modernizacji sprzętu rolniczego w Korei Południowej. Firma opracowała system automatycznego prowadzenia (Auto-Guidance System) oraz algorytm jazdy autonomicznej dostosowany do koreańskiego rynku i środowiska rolniczego.
System automatycznego prowadzenia obejmuje kilka komponentów, które zapewniają precyzyjne i wydajne działanie. Ponadto moduł GPS/GNSS zapewnia wysoce dokładne pozycjonowanie. Dodatkowo moduł automatycznego sterowania zarządza kontrolą skrętu. Wreszcie konsola sterownicza umożliwia tworzenie tras i ustawianie zadań. System dostarcza i kontroluje dane o pozycji, orientacji i prędkości, które są kluczowymi informacjami niezbędnymi do tego, aby traktor podążał wyznaczoną trasą.
Miniaturowe rozwiązanie RTK GNSS/INS do nawigacji bezzałogowej
System INS Ellipse-D firmy SBG Systems integruje się z modułem GPS/GNSS lub nawigacyjnym jako precyzyjna jednostka pozycjonowania. Ponadto, czujnik inercyjny wspomaga nawigację w terenie. Dodatkowo, zapewnia niezawodną nawigację przez potencjalne obszary zalesione prowadzące na pole. Jego rola w module GPS, oprócz dostarczania danych o pozycji, polega na dostarczaniu informacji o roll/pitch i headingu.
Oznacza to pozycję 3D ciągnika w celu monitorowania i regulacji w razie potrzeby.
Czujnik Ellipse-D to dwuantenowy RTK GNSS/INS, który doskonale spełnia wymagania aplikacji w zakresie dokładności, zwłaszcza w odniesieniu do headingu. Takie aplikacje, w których wykorzystywane są wolno poruszające się pojazdy, wymagają bardzo precyzyjnego headingu ze względu na jego niską dynamikę.
Dwuantenowy system inercyjny zapewnia dokładniejszy heading niż rozwiązanie jednoantenowe, nawet w pozycji stacjonarnej, i dlatego jest zalecany dla pojazdów autonomicznych o niskiej dynamice.
W samobieżnym traktorze firmy UNMANNED SOLUTION zintegrowano również kontroler niskiego poziomu, moduł interfejsu użytkownika, moduł sterowania pojazdem oraz system generowania i śledzenia trasy.
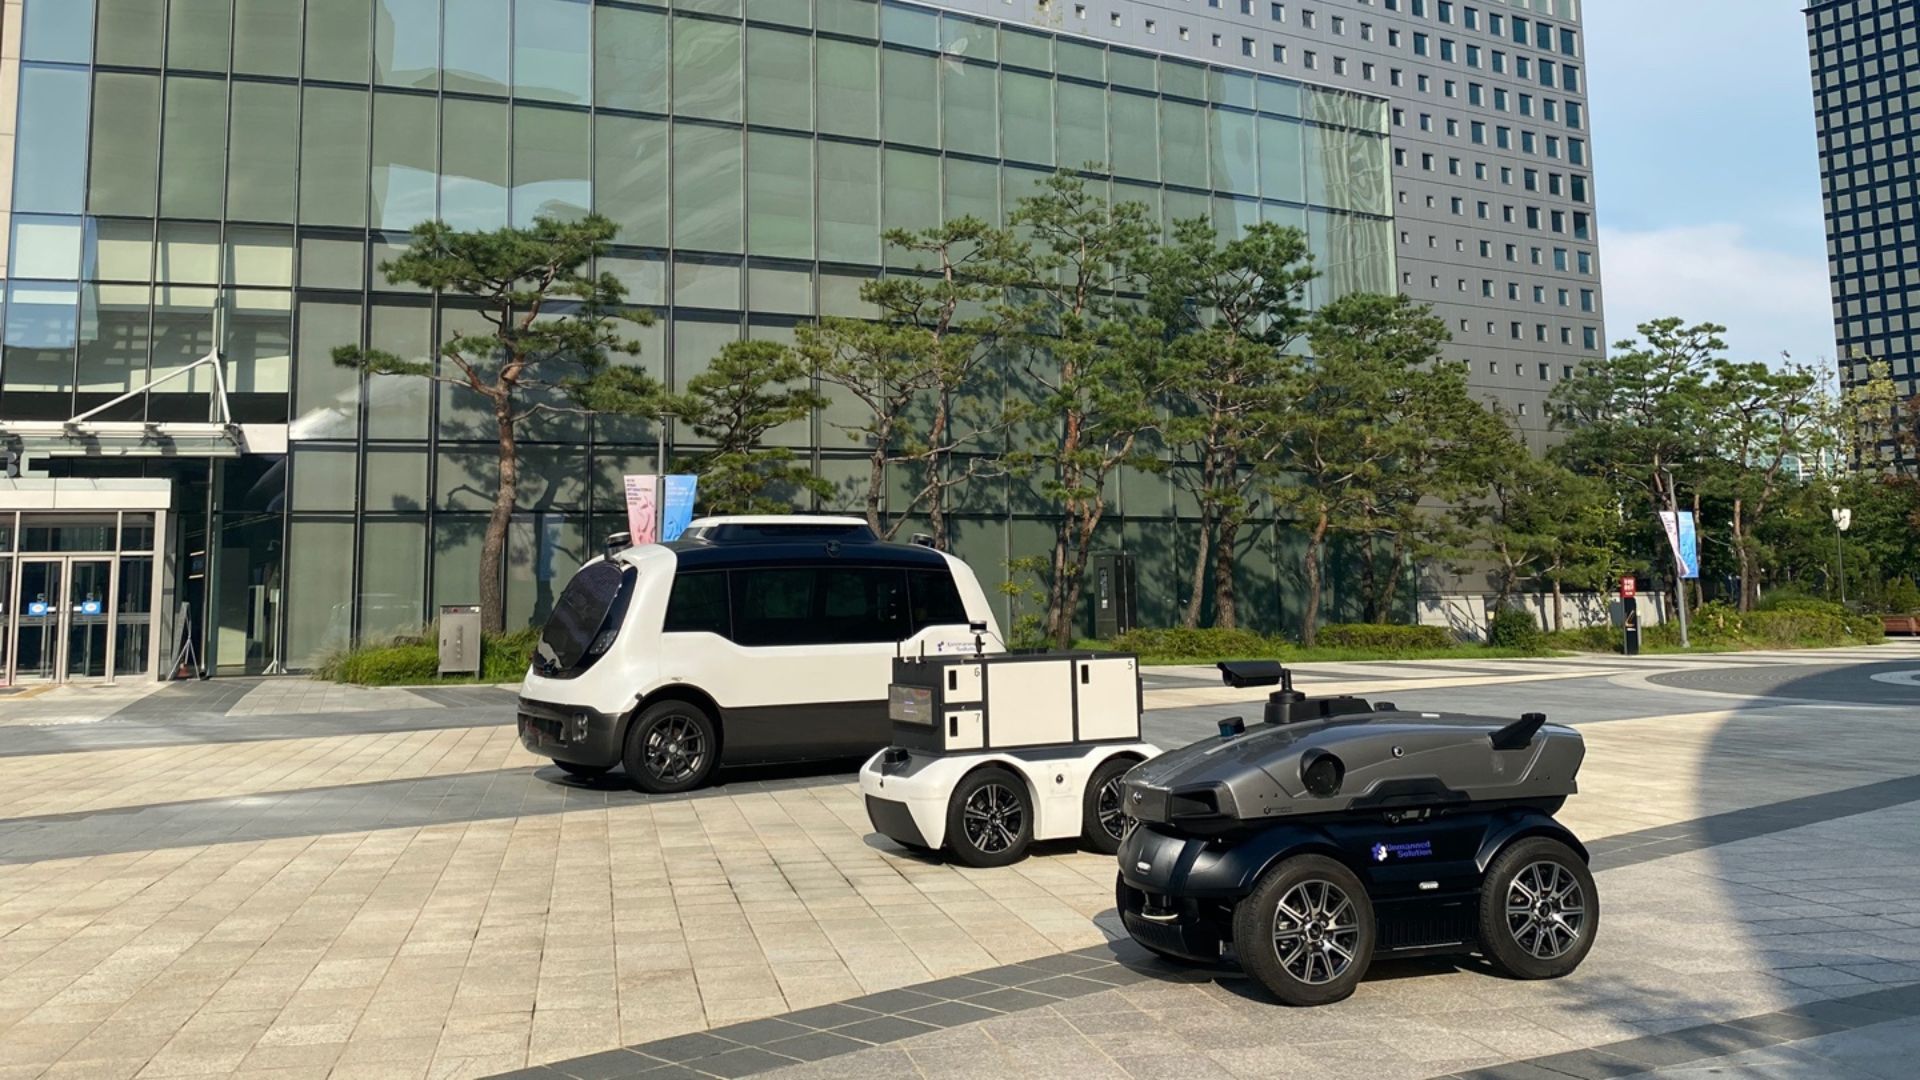
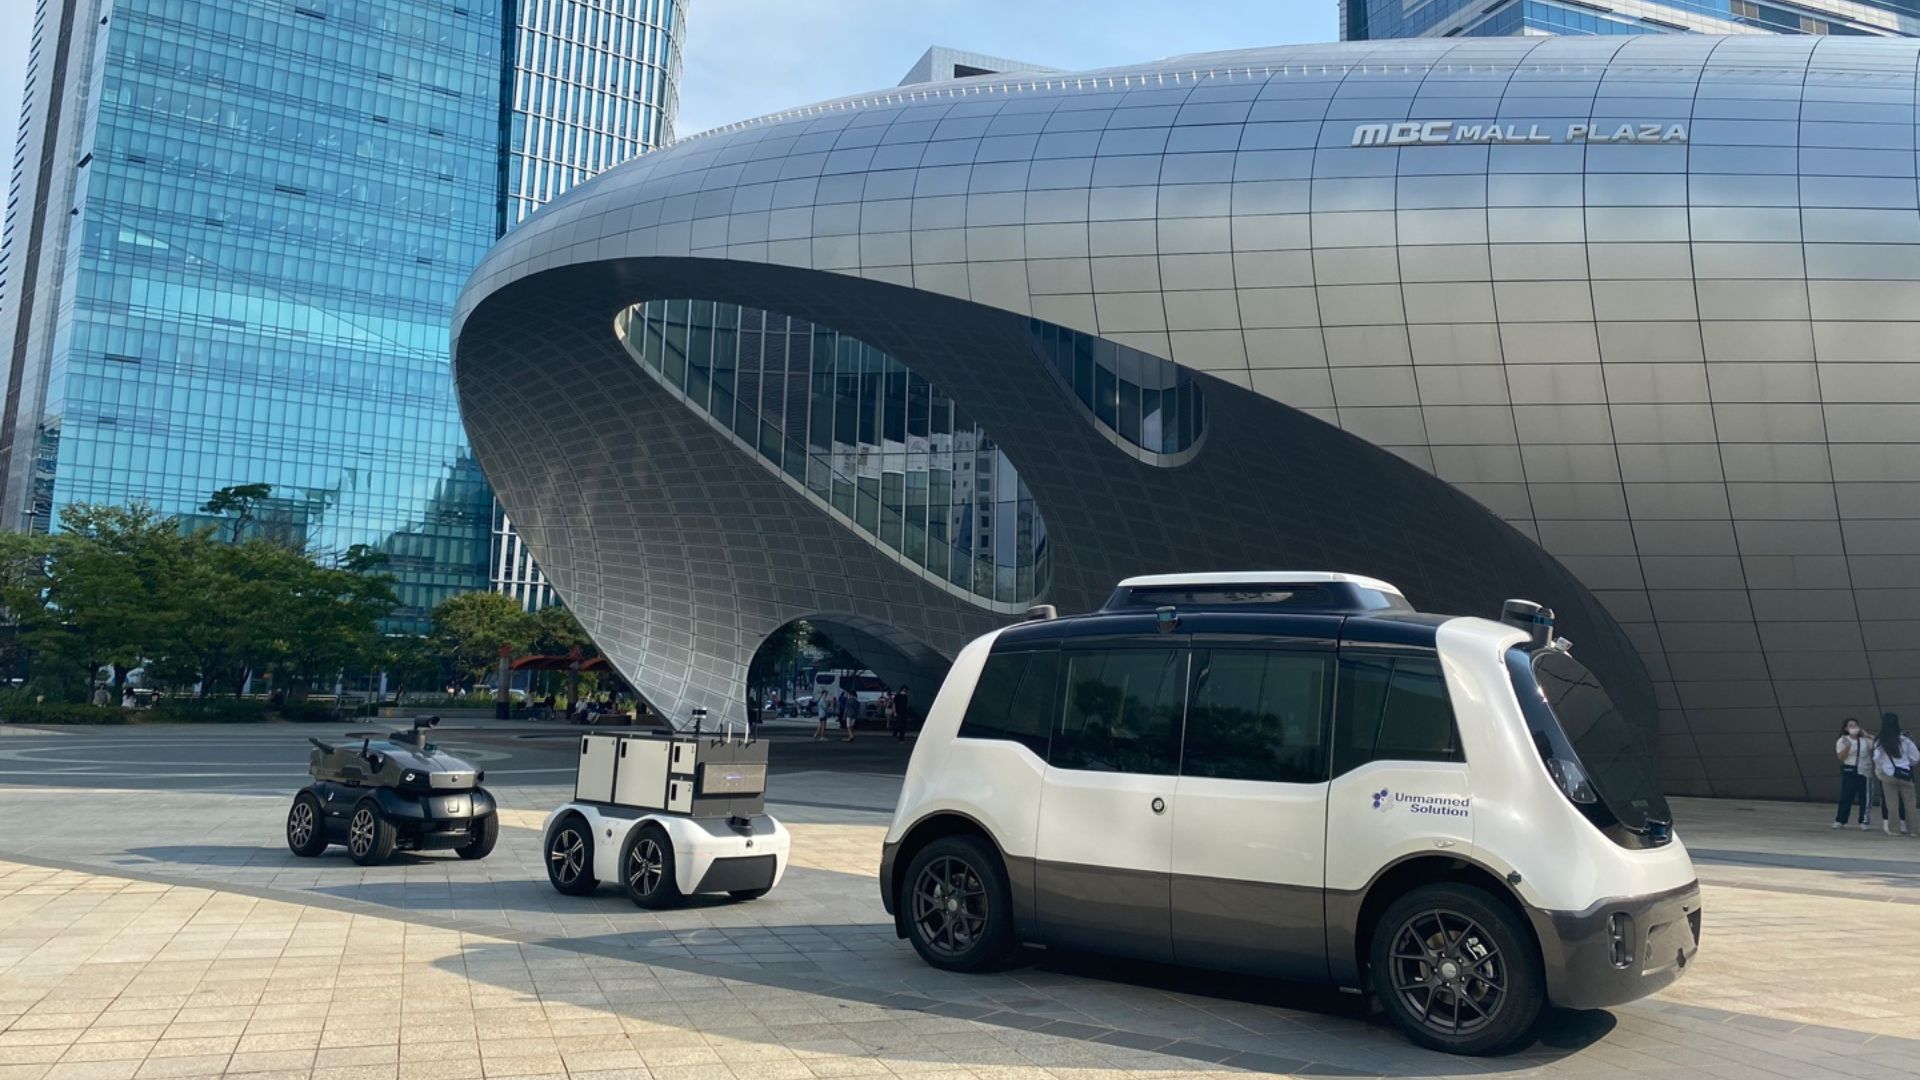
Szeroka gama pojazdów autonomicznych przeznaczonych do różnych zastosowań
Kontynuując temat sprzętu rolniczego, UNMANNED SOLUTION rozwija również bezzałogowy aplikator pestycydów (wciąż w fazie rozwoju), zaprojektowana do pracy w nietypowych środowiskach. Jest on również wyposażony w inteligentne i automatyczne sterowanie pestycydami.
Firma nie ogranicza jednak swojej oferty do sprzętu rolniczego, ale do wszelkiego rodzaju platform autonomicznych:
- Autonomiczny pojazd wahadłowy WITH:US. Może działać jako usługa transportu publicznego na żądanie w inteligentnych miastach. Jest wyposażony w LiDARy Velodyne, SBG Systems Ellipse-D RTK INS/GNSS, kilka kamer i sterowników, co umożliwia pojazdowi analizę otoczenia i określenie optymalnego zachowania. Pojazd służy do podróży na krótkich dystansach, takich jak kampusy, obszary przemysłowe, lotniska i centra miast.
- Autonomiczny robot logistyczny WITH:US LOGI przeznaczony do dostaw krótkodystansowych zarówno wewnątrz, jak i na zewnątrz budynków. Oprócz możliwości docierania w miejsca niedostępne dla samochodu,pozwala klientom na wybór preferowanego dnia, godziny i miejsca dostawy. Robot integruje skanery LiDAR, odbiorniki GPS/GNSS, systemy INS, kamery oraz sterowniki, takie jak WITH US Shuttle.
- WITH:US CARO. Ten autonomiczny pojazd został zaprojektowana do transportu na duże odległości i dostaw wielkogabarytowych, ponieważ może załadować do 1500 kg i posiada dużą przestrzeń ładunkową. Jest wyposażony w te same komponenty, co autonomiczny prom i robot logistyczny.
- Robot WITH:US SECURITY. Zgodnie z nazwą jest to samojezdny robot ochronny stosowany na krótkich odcinkach w różnych środowiskach. Jest również wyposażony w skaner LiDAR, INS/GNSS, kamery itp., ale integruje technologię rozpoznawania przeszkód w zastosowaniach zewnętrznych. Może pełnić funkcję robota patrolującego.
Wszystkie platformy UNMANNED SOLUTION są wyposażone w systemy RTK GNSS/INS klasy Ellipse lub Ekinox od SBG Systems, w zależności od wymagań aplikacji dotyczących wydajności i dokładności.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Jakie są poziomy autonomii pojazdów autonomicznych?
Poziomy autonomii pojazdów autonomicznych są klasyfikowane przez Stowarzyszenie Inżynierów Motoryzacyjnych (SAE) w sześciu poziomach (od poziomu 0 do poziomu 5), które określają stopień automatyzacji działania pojazdu. Oto ich podział:
- Poziom 0: Brak automatyzacji – Kierowca przez cały czas sprawuje pełną kontrolę nad pojazdem, a jedynymi wspomagającymi elementami są systemy pasywne, takie jak sygnały ostrzegawcze i komunikaty.
- Poziom 1: Wspomaganie kierowcy – Pojazd może wspomagać kierowcę w sterowaniu lub przyspieszaniu/hamowaniu, ale kierowca musi zachować kontrolę nad pojazdem i monitorować otoczenie (np. adaptacyjny tempomat).
- Poziom 2: Automatyzacja częściowa – Pojazd może jednocześnie kontrolować zarówno kierowanie, jak i przyspieszanie/zwalnianie, ale kierowca musi zachować czujność i być gotowy do przejęcia kontroli w dowolnym momencie (np. Autopilot Tesly, Super Cruise od GM).
- Poziom 3: Automatyzacja warunkowa – Pojazd może samodzielnie obsługiwać wszystkie aspekty jazdy w określonych warunkach, ale kierowca musi być gotowy do przejęcia kontroli na żądanie systemu (np. podczas jazdy po autostradzie). Kierowca nie musi aktywnie monitorować sytuacji, ale musi zachować czujność.
- Poziom 4: Wysoki stopień automatyzacji – Pojazd może samodzielnie wykonywać wszystkie zadania związane z prowadzeniem pojazdu w określonych warunkach lub środowiskach (takich jak obszary miejskie lub autostrady) bez interwencji człowieka. Jednak w innych środowiskach lub w szczególnych okolicznościach konieczne może być przejęcie kierownicy przez człowieka.
- Poziom 5: Pełna automatyzacja – Pojazd jest w pełni autonomiczny i potrafi wykonywać wszystkie zadania związane z prowadzeniem pojazdu w każdych warunkach bez żadnej interwencji człowieka. Nie ma potrzeby zatrudniania kierowcy, a pojazd może poruszać się wszędzie i w każdych warunkach.
Poziomy te pomagają określić ewolucję technologii pojazdów autonomicznych – od podstawowych systemów wspomagania kierowcy po pełną autonomię.
Czym jest georeferencjonowanie w autonomicznych systemach budowlanych?
Georeferencjonowanie w autonomicznych systemach budowlanych oznacza proces powiązania danych budowlanych, takich jak mapy, modele czy pomiary z czujników, z rzeczywistymi współrzędnymi geograficznymi. Dzięki temu wszystkie dane zebrane lub wygenerowane przez maszyny autonomiczne, takie jak drony, roboty czy ciężki sprzęt, są precyzyjnie umiejscowione w globalnym układzie współrzędnych, np. pod względem szerokości geograficznej, długości geograficznej i wysokości nad poziomem morza.
W kontekście budownictwa autonomicznego georeferencje mają kluczowe znaczenie dla zapewnienia, że maszyny pracują z precyzją na rozległych placach budowy. Pozwalają na dokładne rozmieszczenie konstrukcji, materiałów i sprzętu przy użyciu opartych na satelitach technologii pozycjonowania, takich jak GNSS (Globalne Systemy Nawigacji Satelitarnej), w celu powiązania projektu z lokalizacją w świecie rzeczywistym.
Georeferencjonowanie pozwala na automatyzację i precyzyjne sterowanie takimi zadaniami, jak wykopy, niwelacja terenu czy zwałowanie materiałów, co zwiększa wydajność, ogranicza liczbę błędów i gwarantuje zgodność prac budowlanych z założeniami projektowymi. Ułatwia ono również śledzenie postępów prac, kontrolę jakości oraz integrację z systemami informacji geograficznej (GIS) i modelowaniem informacji o budynku (BIM), co przyczynia się do usprawnienia zarządzania projektami.
