Systemy inercyjne dla autonomicznych pojazdów budowlanych
INS lub systemy nawigacji inercyjnej mają kluczowe znaczenie dla autonomicznych maszyn budowlanych, zapewniając precyzyjne pozycjonowanie i śledzenie ruchu w złożonych środowiskach. Nasze czujniki INS prowadzą pojazdy, takie jak autonomiczne ciężarówki, buldożery, koparki i żurawie. Dostarczają one danych o pozycji, prędkości i orientacji w czasie rzeczywistym, umożliwiając bezpieczną i wydajną pracę nawet w miejscach o słabym zasięgu GNSS.
W połączeniu z technologią RTK (Real-Time Kinematic) GNSS, nasz INS zapewnia dokładność centymetryczną do zadań takich jak równanie terenu, wykopy i układanie materiałów. Integracja ta zwiększa precyzję, redukuje błędy i minimalizuje opóźnienia projektów.
Maszyny takie jak koparki i buldożery mogą pracować całą dobę, wykonując prace ziemne i niwelacyjne przy minimalnym nadzorze. Pozwala to maszynom ograniczyć zużycie paliwa i zwiększyć wydajność, co przekłada się na oszczędności finansowe i korzyści dla środowiska.
Rozwiązania w zakresie geodezji i kartografii
Systemy inercyjne odgrywają również kluczową rolę w zastosowaniach związanych z geodezją budowlaną i kartografią. Drony wyposażone w INS i GNSS są używane do przeprowadzania pomiarów lotniczych. Rejestrują one obrazy o wysokiej rozdzielczości oraz dane w celu tworzenia szczegółowych map topograficznych i modeli 3D placów budowy. Mapy te dostarczają cennych informacji o stanie terenu, pomagając kierownikom projektów i inżynierom w podejmowaniu świadomych decyzji.
Integracja systemu INS zapewnia precyzyjne georeferencjonowanie danych, nawet na obszarach o złożonym ukształtowaniu terenu lub słabym sygnale GNSS. Ponadto drony wyposażone w INS mogą przeprowadzać ciągły monitoring postępów prac budowlanych. Śledzą one zmiany w warunkach na placu budowy i dbają o to, aby prace były realizowane zgodnie z planem.
Ten poziom precyzji i automatyzacji znacząco skraca czas i zmniejsza nakład pracy wymagany przy tradycyjnych metodach pomiarowych.
Większe bezpieczeństwo na placach budowy
Autonomiczne pojazdy budowlane, takie jak buldożery, koparki, ładowarki kołowe i wozidła technologiczne, przyczyniają się do poprawy bezpieczeństwa na placach budowy.
Budownictwo wiąże się z naturalnym ryzykiem – pracownicy są narażeni na zagrożenia takie jak ciężki sprzęt, niestabilny teren czy duże wysokości. Wprowadzenie autonomicznych maszyn i zdalnie sterowanych pojazdów budowlanych pozwala ograniczyć wiele z tych zagrożeń.
Nasze systemy inercyjne dostarczają w czasie rzeczywistym danych o lokalizacji i ruchu autonomicznego sprzętu budowlanego. Zapewniają precyzyjną kontrolę i zmniejszają prawdopodobieństwo wypadków.
Ponadto autonomiczne drony mogą być wykorzystywane do inspekcji niebezpiecznych obszarów, takich jak niestabilne konstrukcje czy głębokie wykopy, bez narażania życia ludzkiego. To połączenie automatyzacji i precyzyjnej nawigacji pomaga stworzyć bezpieczniejsze środowisko pracy dla personelu budowlanego.
Rozwiązania dla budownictwa autonomicznego
Oferujemy szeroką gamę produktów do pomiaru ruchu i nawigacji, zaprojektowana w celu zwiększenia wydajności autonomicznych maszyn i systemów. Nasze precyzyjne systemy inercyjne, zintegrowane z technologią GNSS, zapewniają dokładność i niezawodność potrzebną w autonomicznych projektach budowlanych. Umożliwiają one wykonywanie zadań, takich jak niwelacja, wykopy i układanie materiałów, przy minimalnej interwencji człowieka.

Ellipse-A

Ellipse-D

Ekinox Micro
Broszura dotycząca zastosowań autonomicznych
Otrzymaj naszą broszurę natychmiastowo bezpośrednio na swoją skrzynkę e-mailową.
Studia przypadków
Zastanawiasz się, jak nasze produkty inercyjne transformują branżę budowlaną?
Nasze studia przypadków przedstawiają rzeczywiste zastosowania technologii SBG Systems w autonomicznych projektach budowlanych.
Przykładowo, nasze rozwiązania z powodzeniem integrują się z budową dróg i wielkoskalowymi inwestycjami infrastrukturalnymi.
Co więcej, zwiększają one wydajność, poprawiają dokładność i podnoszą poziom bezpieczeństwa w procesach budowlanych.

Ellipse-A wybrane do zdalnie sterowanych młotów wyburzeniowych
Zautomatyzowany system sterowania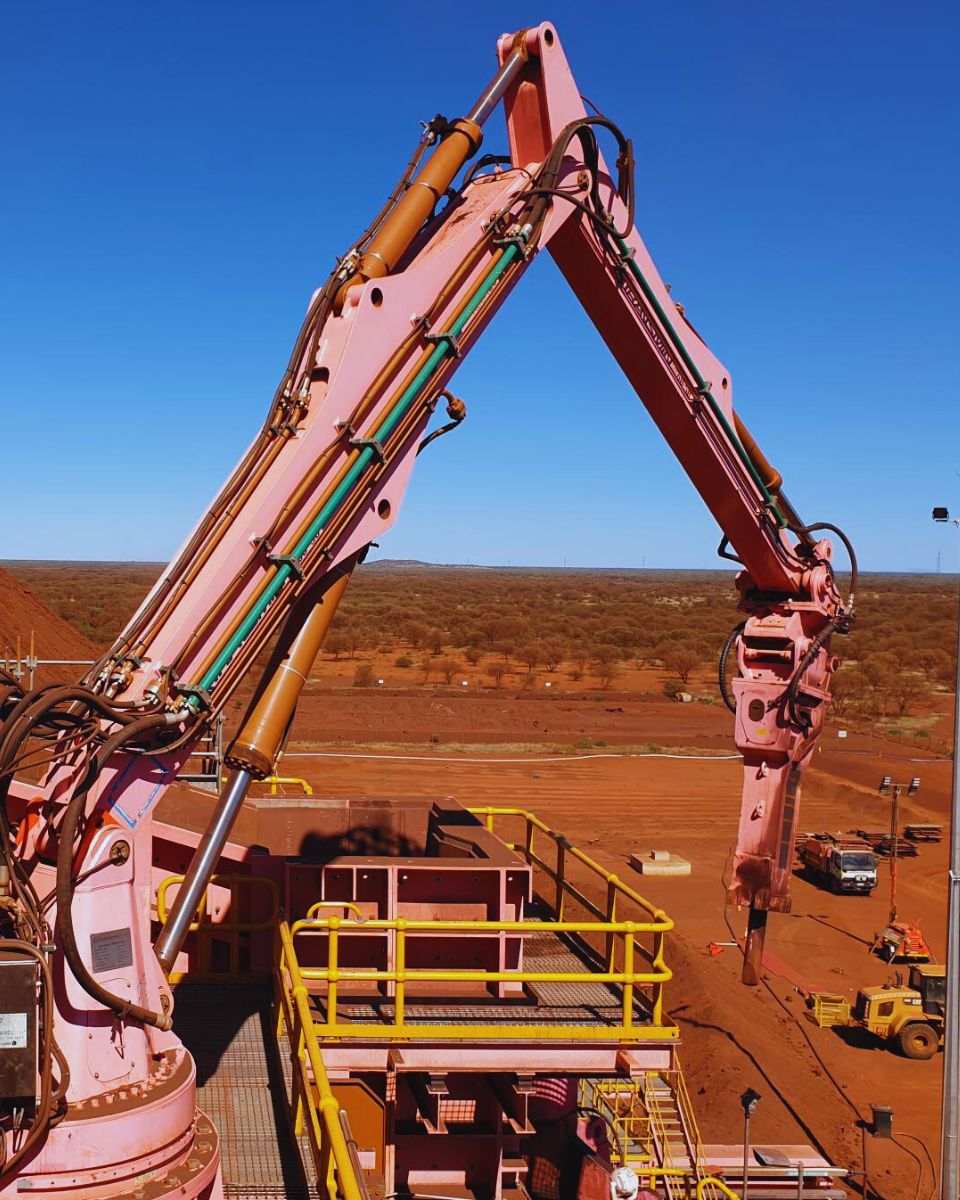
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight
Pozycjonowanie tramwajów i pociągów


Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki w praktycznych zastosowaniach związanych z naprowadzaniem i stabilizacją.



Poznaj inne zastosowania autonomicznych rozwiązań w przemyśle
Dowiedz się, jak nasze zaawansowane systemy nawigacji inercyjnej i czujniki ruchu transformują szeroki wachlarz zastosowań pojazdów autonomicznych. Od robotów lądowych po pojazdy podwodne — nasze rozwiązania zapewniają precyzyjną i niezawodną wydajność w zróżnicowanych oraz wymagających środowiskach. Sprawdź, jak wspieramy ewolucję technologii autonomicznych za pomocą naszych innowacyjnych rozwiązań.
Czy masz jakieś pytania?
Autonomiczne budownictwo to dynamicznie rozwijająca się dziedzina i możesz mieć pytania dotyczące tego, jak najlepiej wykorzystać te technologie w swoich projektach. Nasza sekcja FAQ zawiera jasne i zwięzłe odpowiedzi. Dotyczy ona budownictwa autonomicznego, systemów inercyjnych oraz ich praktycznych zastosowań.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Czym jest kinematyka w czasie rzeczywistym?
Real-Time Kinematic (RTK) to precyzyjna technika nawigacji satelitarnej służąca do zwiększania dokładności danych pozycyjnych uzyskiwanych z pomiarów Globalnego Systemu Nawigacji Satelitarnej (GNSS). Jest powszechnie stosowana w takich dziedzinach jak geodezja, rolnictwo i nawigacja pojazdów autonomicznych.
Wykorzystuje stację bazową, która odbiera sygnały GNSS i oblicza swoją pozycję z wysoką dokładnością. Następnie przesyła dane korekcyjne w czasie rzeczywistym do jednego lub wielu odbiorców mobilnych (roverów). Rovery używają tych danych do korygowania odczytów GNSS, co zwiększa dokładność pozycjonowania.
RTK zapewnia dokładność rzędu centymetrów dzięki korygowaniu sygnałów GNSS w czasie rzeczywistym. Jest to rozwiązanie znacznie dokładniejsze niż standardowe pozycjonowanie GNSS, które zazwyczaj oferuje dokładność rzędu kilku metrów.
Dane korekcyjne ze stacji bazowej są przesyłane do pojazdów terenowych za pomocą różnych metod komunikacyjnych, takich jak łączność radiowa, sieci komórkowe czy Internet. Ta komunikacja w czasie rzeczywistym ma kluczowe znaczenie dla utrzymania dokładności podczas operacji dynamicznych.
Czym jest georeferencjonowanie w autonomicznych systemach budowlanych?
Georeferencjonowanie w autonomicznych systemach budowlanych oznacza proces powiązania danych budowlanych, takich jak mapy, modele czy pomiary z czujników, z rzeczywistymi współrzędnymi geograficznymi. Dzięki temu wszystkie dane zebrane lub wygenerowane przez maszyny autonomiczne, takie jak drony, roboty czy ciężki sprzęt, są precyzyjnie umiejscowione w globalnym układzie współrzędnych, np. pod względem szerokości geograficznej, długości geograficznej i wysokości nad poziomem morza.
W kontekście budownictwa autonomicznego georeferencje mają kluczowe znaczenie dla zapewnienia, że maszyny pracują z precyzją na rozległych placach budowy. Pozwalają na dokładne rozmieszczenie konstrukcji, materiałów i sprzętu przy użyciu opartych na satelitach technologii pozycjonowania, takich jak GNSS (Globalne Systemy Nawigacji Satelitarnej), w celu powiązania projektu z lokalizacją w świecie rzeczywistym.
Georeferencjonowanie pozwala na automatyzację i precyzyjne sterowanie takimi zadaniami, jak wykopy, niwelacja terenu czy zwałowanie materiałów, co zwiększa wydajność, ogranicza liczbę błędów i gwarantuje zgodność prac budowlanych z założeniami projektowymi. Ułatwia ono również śledzenie postępów prac, kontrolę jakości oraz integrację z systemami informacji geograficznej (GIS) i modelowaniem informacji o budynku (BIM), co przyczynia się do usprawnienia zarządzania projektami.
Czym jest „ INS ”?
INS (Inercyjny System Nawigacyjny) to samodzielne rozwiązanie nawigacyjne, które określa pozycję, orientację i prędkość platformy, wykorzystując wyłącznie czujniki inercyjne — zazwyczaj:
- Akcelerometry (mierzą przyspieszenie liniowe)
- Żyroskopy (mierzą obrót kątowy)
Jak to działa?
Żyroskopy śledzą sposób obracania się platformy (przechył, pochylenie, odchylenie). Akcelerometry mierzą ruch wzdłuż trzech osi. Filtr nawigacyjny (zazwyczaj filtr Kalmana) integruje te pomiary w czasie, aby obliczyć:
- Polożenie (x, y, z)
- Prędkość
- Postawa (orientacja)
Najważniejsze cechy
- W pełni autonomiczny: do działania nie są potrzebne żadne sygnały zewnętrzne
- Wysoka częstotliwość odświeżania: często setki lub tysiące pomiarów na sekundę
- Działa w każdym środowisku: pod ziemią, pod wodą, w budynkach oraz w miejscach, gdzie sygnał GPS jest niedostępny
- Dokładność zależy od klasy czujnika: od IMU klasy komercyjnej po INS klasy taktycznej i nawigacyjnej
Typowe zastosowania
- Przemysł lotniczy i obronny: pociski, bezzałogowe statki powietrzne (UAV), amunicja krążąca, pojazdy opancerzone
- Marynarka wojenna: bezzałogowe pojazdy podwodne (AUV), bezzałogowe statki (USV), okręty, systemy hydrograficzne
- Robotyka lądowa: pojazdy autonomiczne, SLAM, pojazdy AGV
- Geodezja i kartografia: mobilne systemy mapowania, LiDAR
- Przemysł: stabilizacja, śledzenie ruchu
