Coast Autonomous wyposaża swój autonomiczny wahadłowiec w system Ellipse-D
Nasz czujnik inercyjny jest częścią 7-warstwowego systemu mapowania i lokalizacji klienta dla autonomicznego rozwiązania wahadłowego.
„Ellipse-D to w pełni zintegrowany system INS/GNSS, bardzo łatwy we wdrożeniu w naszym rozwiązaniu.” | Coast Autonomous
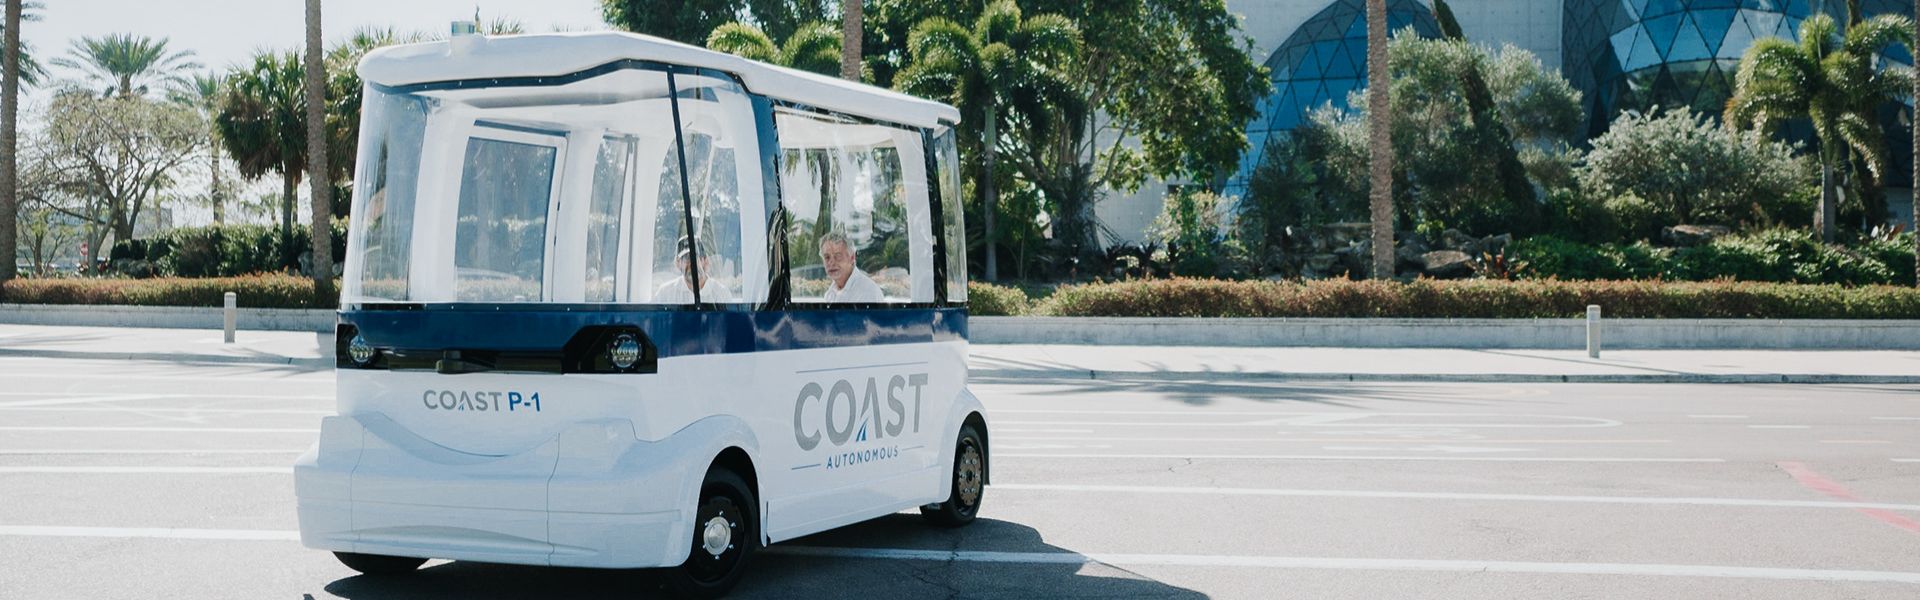
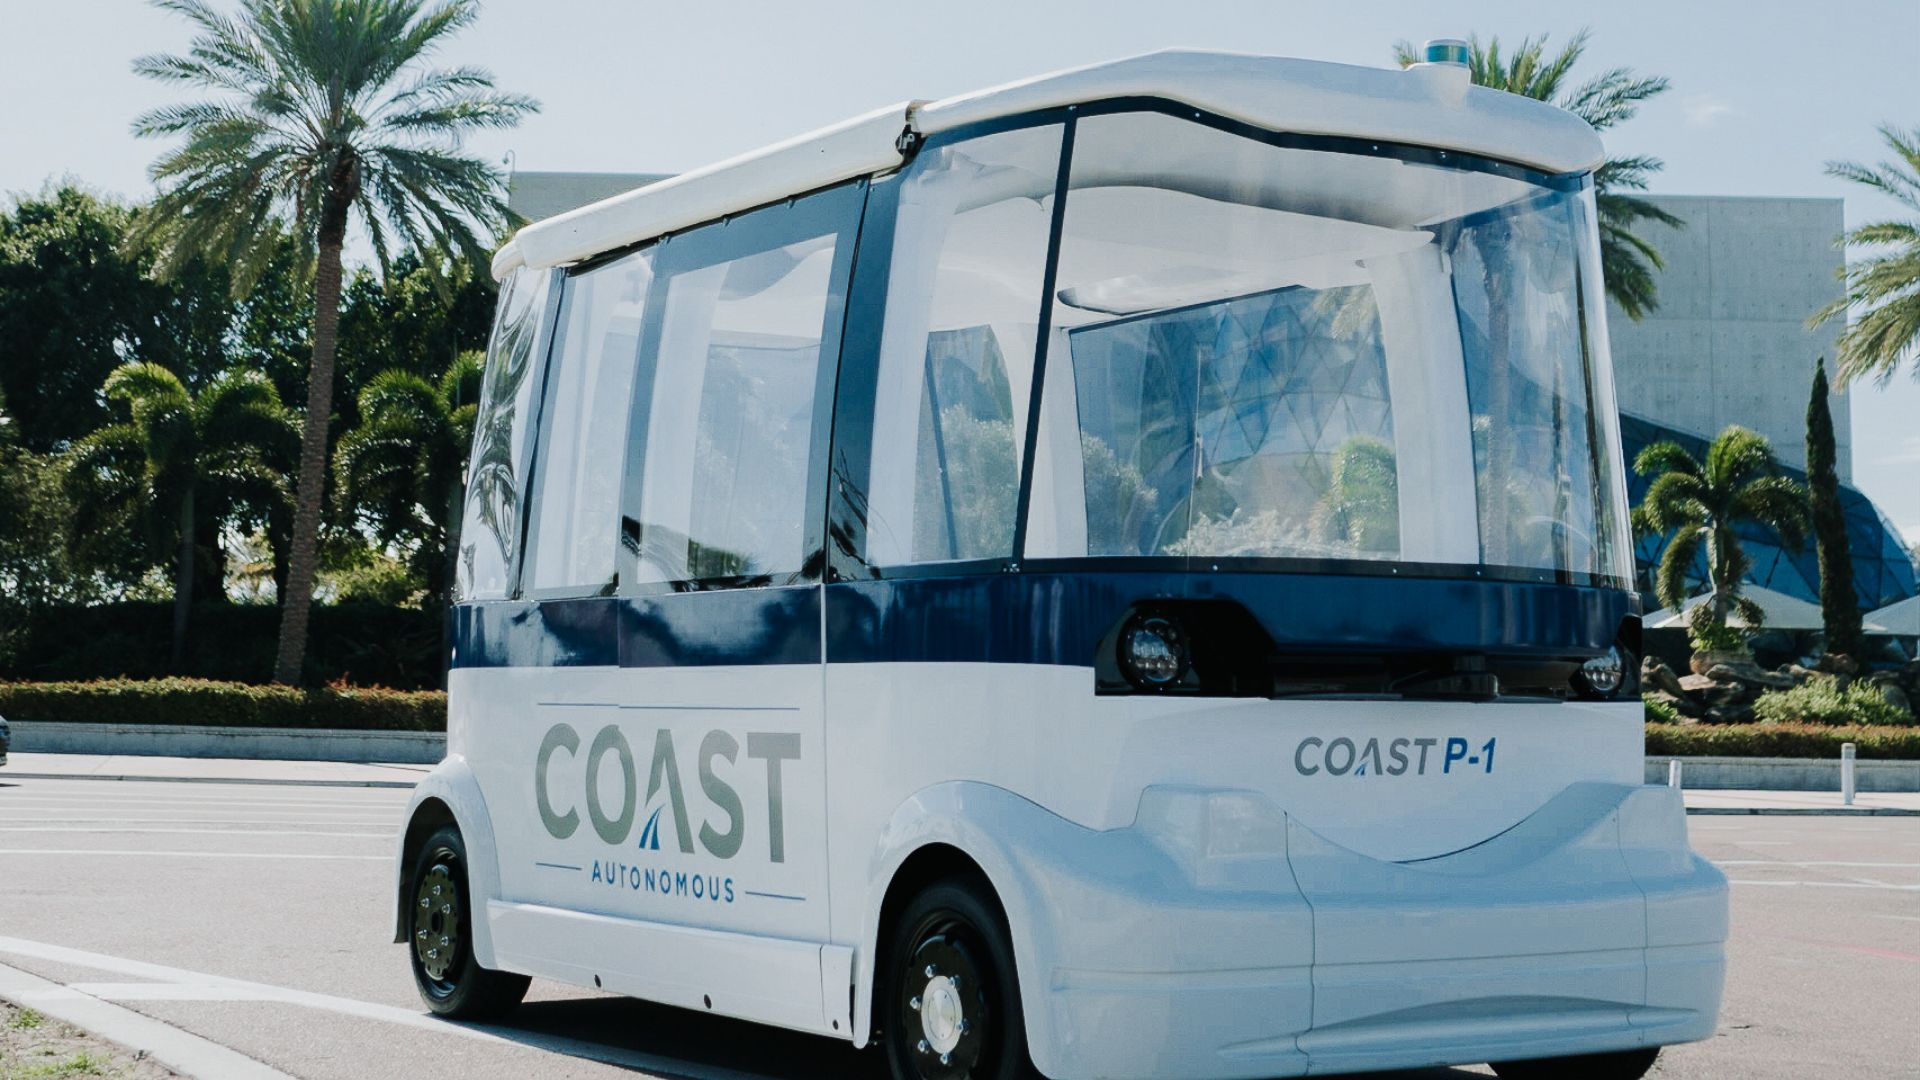
Nasz szanowany partner, Coast Autonomous, to firma dostarczająca rozwiązania w zakresie samojezdnej mobilności – od autonomicznych wózków golfowych po pojazdy użytkowe. Rozwiązania te integrują nasz inercyjny czujnik nawigacyjny Ellipse-D w ich najnowszym bezzałogowym wahadłowcu P-1.
Rozwiązania w zakresie transportu bezzałogowego w środowisku miejskim
Z myślą o “przywróceniu miasta ludziom” firma Coast Autonomous stworzyła autonomiczny pojazd P-1.
Ten bezzałogowy pojazd został zaprojektowana do transportu osób w strefach dla pieszych, takich jak środowisko miejskie lub kampusy. Może on działać zarówno w ruchu mieszanym, jak i na pasach szybkiego ruchu.
Trzy kluczowe cechy dla rozwoju takiego pojazdu to bezpieczeństwo, komfort pasażerów i odpowiednia prędkość, przy czym pojazd zawsze analizuje otoczenie, aby określić swoją prędkość i zachowanie.
Technologia Coast Autonomous zapewnia bezpieczną i komfortową jazdę z różnymi prędkościami oraz płynne zatrzymywanie.
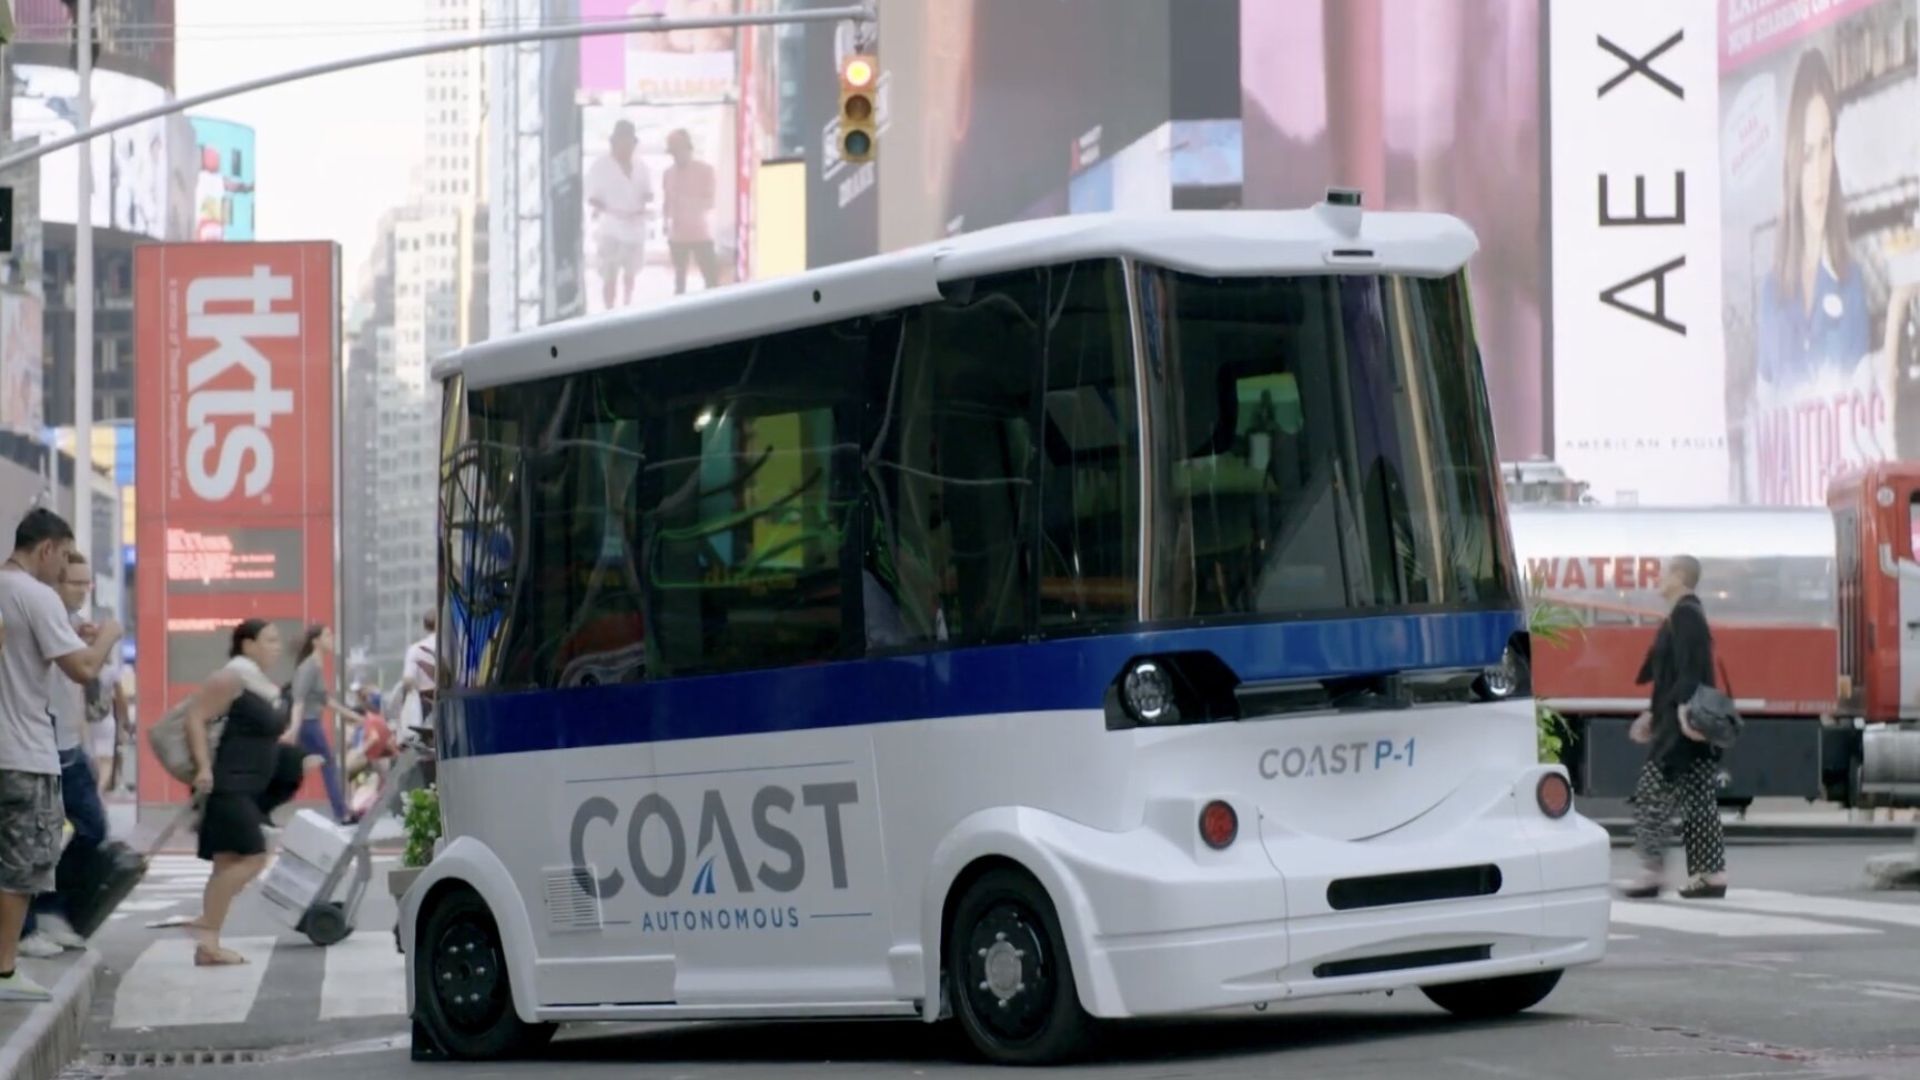
Rozwiązanie zostało pomyślnie przetestowane ponad 60 razy w siedmiu krajach, bezpiecznie przewożąc ponad 120 000 pasażerów. Jedna z prób odbyła się w zatłoczonym deptaku Broadway w Nowym Jorku, znanym jako „bardzo trudny obszar dla GNSS”.
Określanie położenia i kierunku autonomicznego pojazdu wahadłowego
Firma opracowała w pełni zintegrowany 6-poziomowy system autonomiczny, obejmujący robotykę i sztuczną inteligencję (AI), zarządzanie i nadzór floty, a także lokalizację i mapowanie.
Podczas gdy oprogramowanie robotyczne steruje wahadłowcem, sztuczna inteligencja decyduje o tym, jak pojazd powinien się zachowywać i podejmować decyzje w oparciu o otoczenie.
Jeśli chodzi o mapowanie i lokalizację, firma nie polega wyłącznie na GPS/GNSS ani na beaconach do nawigacji.
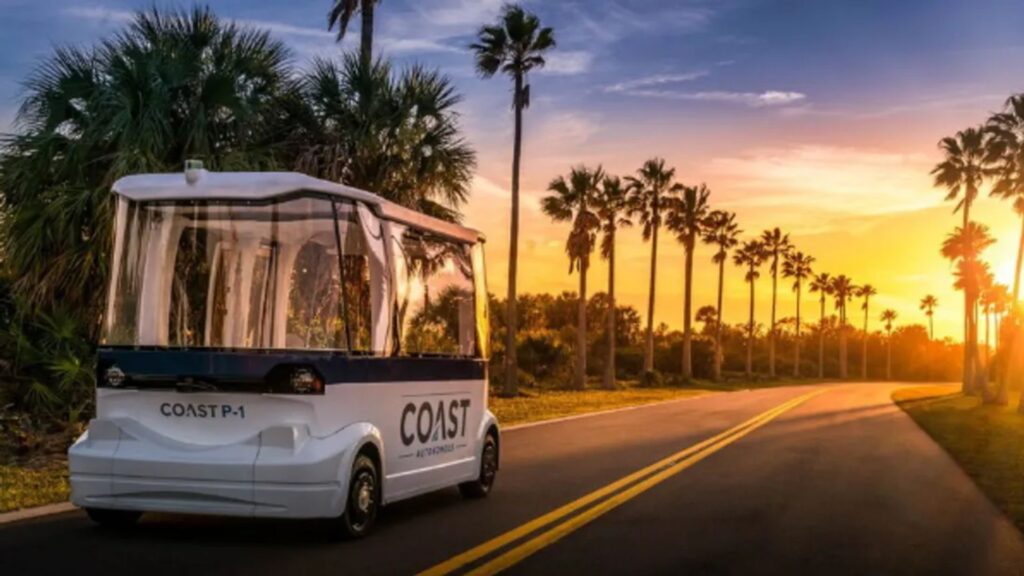
Zbudowali cały system wykorzystujący 7 różnych technologii, takich jak inercyjne i SLAM. Pozwala to wahadłowcowi nawigować w pomieszczeniach, a nawet w trudnych warunkach, takich jak w pobliżu budynków lub pod zadaszeniami.
Ponieważ te technologie są komplementarne, system może określić najlepszą do zastosowania w danym momencie lub w dowolnym środowisku.
Siedem warstw lokalizacyjnych to:
– Optyczny SLAM.
– SBG Ellipse-D RTK GNSS/INS z podwójną anteną GNSS z czujnikiem prędkości
– Odometria dla Nawigacji Zliczeniowej
– 2D LiDAR SLAM
– 3D LiDAR SLAM
Kiedy RTK GNSS/INS staje się mniejszy i tańszy
Ellipse-D to system nawigacji inercyjnej (INS) integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest również kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Ponieważ cała linia produktów Ellipse Series została niedawno odnowiona, to rozwiązanie zostało zastąpione przez Ellipse-D 3. generacji.
Ten nowy INS/GNSS zachowuje wszystkie swoje dotychczasowe funkcje, a jednocześnie charakteryzuje się mniejszym rozmiarem i wagą oraz posiada wydajną 64-bitową architekturę umożliwiającą zaawansowane filtrowanie.
Zmniejszono również zużycie energii. Zaprojektowana do zastosowań w motoryzacji, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji bezwładnościowej.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Jakie są poziomy autonomii pojazdów autonomicznych?
Poziomy autonomii pojazdów autonomicznych są klasyfikowane przez Stowarzyszenie Inżynierów Motoryzacyjnych (SAE) w sześciu poziomach (od poziomu 0 do poziomu 5), które określają stopień automatyzacji działania pojazdu. Oto ich podział:
- Poziom 0: Brak automatyzacji – Kierowca przez cały czas sprawuje pełną kontrolę nad pojazdem, a jedynymi wspomagającymi elementami są systemy pasywne, takie jak sygnały ostrzegawcze i komunikaty.
- Poziom 1: Wspomaganie kierowcy – Pojazd może wspomagać kierowcę w sterowaniu lub przyspieszaniu/hamowaniu, ale kierowca musi zachować kontrolę nad pojazdem i monitorować otoczenie (np. adaptacyjny tempomat).
- Poziom 2: Automatyzacja częściowa – Pojazd może jednocześnie kontrolować zarówno kierowanie, jak i przyspieszanie/zwalnianie, ale kierowca musi zachować czujność i być gotowy do przejęcia kontroli w dowolnym momencie (np. Autopilot Tesly, Super Cruise od GM).
- Poziom 3: Automatyzacja warunkowa – Pojazd może samodzielnie obsługiwać wszystkie aspekty jazdy w określonych warunkach, ale kierowca musi być gotowy do przejęcia kontroli na żądanie systemu (np. podczas jazdy po autostradzie). Kierowca nie musi aktywnie monitorować sytuacji, ale musi zachować czujność.
- Poziom 4: Wysoki stopień automatyzacji – Pojazd może samodzielnie wykonywać wszystkie zadania związane z prowadzeniem pojazdu w określonych warunkach lub środowiskach (takich jak obszary miejskie lub autostrady) bez interwencji człowieka. Jednak w innych środowiskach lub w szczególnych okolicznościach konieczne może być przejęcie kierownicy przez człowieka.
- Poziom 5: Pełna automatyzacja – Pojazd jest w pełni autonomiczny i potrafi wykonywać wszystkie zadania związane z prowadzeniem pojazdu w każdych warunkach bez żadnej interwencji człowieka. Nie ma potrzeby zatrudniania kierowcy, a pojazd może poruszać się wszędzie i w każdych warunkach.
Poziomy te pomagają określić ewolucję technologii pojazdów autonomicznych – od podstawowych systemów wspomagania kierowcy po pełną autonomię.
Czym jest georeferencjonowanie w autonomicznych systemach budowlanych?
Georeferencjonowanie w autonomicznych systemach budowlanych oznacza proces powiązania danych budowlanych, takich jak mapy, modele czy pomiary z czujników, z rzeczywistymi współrzędnymi geograficznymi. Dzięki temu wszystkie dane zebrane lub wygenerowane przez maszyny autonomiczne, takie jak drony, roboty czy ciężki sprzęt, są precyzyjnie umiejscowione w globalnym układzie współrzędnych, np. pod względem szerokości geograficznej, długości geograficznej i wysokości nad poziomem morza.
W kontekście budownictwa autonomicznego georeferencje mają kluczowe znaczenie dla zapewnienia, że maszyny pracują z precyzją na rozległych placach budowy. Pozwalają na dokładne rozmieszczenie konstrukcji, materiałów i sprzętu przy użyciu opartych na satelitach technologii pozycjonowania, takich jak GNSS (Globalne Systemy Nawigacji Satelitarnej), w celu powiązania projektu z lokalizacją w świecie rzeczywistym.
Georeferencjonowanie pozwala na automatyzację i precyzyjne sterowanie takimi zadaniami, jak wykopy, niwelacja terenu czy zwałowanie materiałów, co zwiększa wydajność, ogranicza liczbę błędów i gwarantuje zgodność prac budowlanych z założeniami projektowymi. Ułatwia ono również śledzenie postępów prac, kontrolę jakości oraz integrację z systemami informacji geograficznej (GIS) i modelowaniem informacji o budynku (BIM), co przyczynia się do usprawnienia zarządzania projektami.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
