
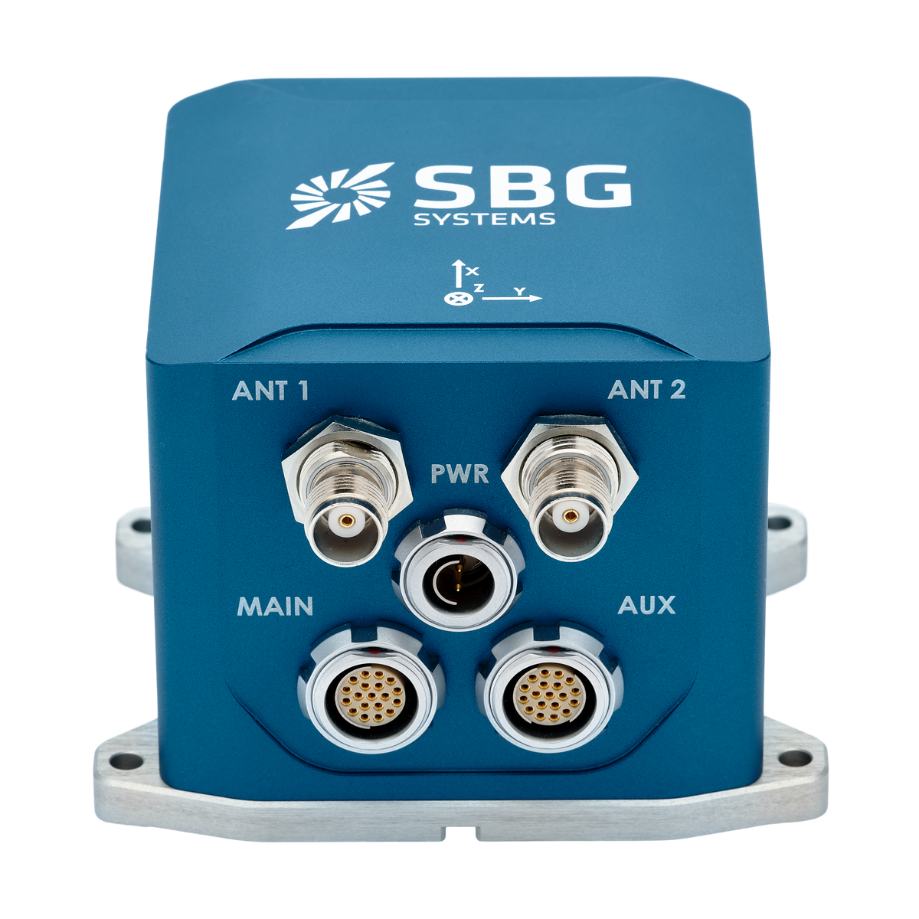

Ekinox-D Kompaktowe rozwiązanie INS GNSS z dwiema antenami
Ekinox-D to kompleksowy system nawigacji inertialnej ze zintegrowanym odbiornikiem RTK GNSS, idealny do zastosowań, w których przestrzeń ma kluczowe znaczenie. Ten zaawansowany system INS/GNSS jest dostarczany z jedną lub dwiema antenami i zapewnia orientację, falowanie (heave) oraz pozycję z dokładnością do centymetra nawet podczas przerw w działaniu GNSS.
IMU jest kluczowym elementem tego systemu nawigacji inertialnej. Wykorzystując technologię MEMS i innowacyjną autorską integrację, IMU Ekinox-D zapewnia wyjątkową wydajność przy zachowaniu rozsądnych kosztów. Ponadto do Ekinox-D można podłączyć log prądu wodnego (DVL) lub odometr jako wejścia wspomagające prędkość.
Odkryj wszystkie funkcje i zastosowania Ekinox-D.
Funkcje Ekinox-D
Ekinox-D zawiera odbiornik GNSS klasy geodezyjnej (L1/L2/L5 GPS, GLONASS, GALILEO, BEIDOU), obsługujący pozycjonowanie SBAS, DGNSS i RTK. Z konfigurowalną częstotliwością odświeżania 5 Hz, odbiornik ten zapewnia najlepszą dokładność i niezawodność w trudnych warunkach GNSS dzięki zaawansowanym algorytmom automatycznej minimalizacji, które wykrywają i eliminują sytuacje związane z odbiciami wielodrożnymi lub zagłuszaniem Inmarsat / Iridium.
Oferuje pozycjonowanie RTK, jak również obsługę danych RAW w standardzie, co zapewnia centymetrową precyzję w czasie rzeczywistym lub w post-processingu. Podwójna antena umożliwia precyzyjne określenie heading w aplikacjach o niskiej dynamice.
Wewnętrzny podwójny demodulator pasma L obsługuje usługi Fugro Marinestar™ PPP, zapewniając globalną dokładność pozycjonowania lepszą niż 10 cm, bez konieczności stosowania specyficznej infrastruktury.
Sprawdź więcej informacji na temat specyfikacji naszego Ekinox-D.


Dane techniczne
Wydajność ruchu i nawigacji
1.2 m Pojedynczy punkt położenia pionowego
1.2 m Pozycja pozioma RTK
0,01 m + 0,5 ppm Pozycja pionowa RTK
0,015 m + 1 ppm Pozycja pozioma PPK
0,01 m + 0,5 ppm * Pozycja pionowa PPK
0,015 m + 1 ppm * Pojedynczy punkt roll/pitch
0.02 ° Roll/Pitch RTK
0.015 ° Roll/pitch PPK
0,01° * Pojedynczy punkt heading
0.05 ° Heading RTK
0.04 ° Heading PPK
0,03° *
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2 % Opóźniony okres fali falowania
od 0 do 40 s
Profile ruchu
Statki powierzchniowe, pojazdy podwodne, badania morskie, środowisko morskie i ekstremalne warunki morskie Powietrze
Samoloty, helikoptery, statki powietrzne, bezzałogowe statki powietrzne (UAV) Teren
Samochód, motoryzacja, pociąg/kolej, ciężarówka, pojazdy dwukołowe, ciężki sprzęt, pieszy, plecak, terenowy
Wydajność GNSS
Wewnętrzna podwójna antena geodezyjna Pasmo częstotliwości
Podwójna częstotliwość Funkcje GNSS
SBAS, SP, RTK, PPK Sygnały GPS
L1, L2, L5, L6 * Sygnały Galileo
E1, E5a, E5b Sygnały GLONASS
L1 C/A, L2 C/A, L2P, L3 Sygnały Beidou
B1I, B1C, B2a, B2I, B3I Inne sygnały
Marinestar, CLAS, QZSS, Navic, pasmo L * Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 45 s Zakłócanie i fałszowanie
Zaawansowane środki ograniczające i wskaźniki, OSNMA
Specyfikacje środowiskowe i zakres pracy
IP-68 Temperatura pracy
od -40 °C do 75 °C Wibracje
3 g RMS – od 20 Hz do 2 kHz Amortyzatory
500 g przez 0,3 ms MTBF (obliczony)
50 000 godzin Zgodność z
MIL-STD-810, EN 60945
Interfejsy
GNSS, RTCM, odometr, DVL Protokoły output
NMEA, Binary sbgECom, TSS, Simrad, Dolog Protokoły Input
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB lub 48 godzin przy częstotliwości 200 Hz Output rate
Do 200 Hz Ethernet
Pełny dupleks (10/100 Base-T), zegar główny PTP, NTP, interfejs internetowy, FTP, REST API Porty szeregowe
RS-232/422 do 921 kbps: 3 wyjścia / 5 wejść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz, wirtualny licznik przebiegu – 2 wyjścia Synchronizacja WEJŚCIE
PPS, licznik przebiegu, sygnał zdarzeniowy do 1 kHz – 5 wejść
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 9 do 36 V prądu stałego Pobór mocy
6 W Moc anteny
5 VDC - maks. 150 mA na antenę | Zysk: 17 - 50 dB Masa (g)
600 g Wymiary (dł. x szer. x wys.)
100 mm × 86 mm × 75 mm
Specyfikacje czasowe
< 200 ns Dokładność PTP
< 1 µs Dokładność PPS
< 1 µs (jitter < 1 µs) Odchylenie przy nawigacji zliczeniowej
1 ppm
Zastosowania Ekinox-D
Ekinox-D została zaprojektowana z myślą o nawigacji o wysokiej precyzji i monitorowaniu w czasie rzeczywistym w zastosowaniach lądowych, morskich, podwodnych i lotniczych, zapewniając dokładne dane nawet w najbardziej wymagających warunkach.
W zastosowaniach lądowych zapewnia niezawodne pozycjonowanie i orientację w mobilnym skanowaniu (mobile mapping), pojazdach autonomicznych i operacjach taktycznych. W projektach morskich i podwodnych wspiera niezawodną nawigację i prowadzenie statków, co jest niezbędne do bezpiecznych i wydajnych operacji. W zastosowaniach lotniczych nasz system INS zwiększa stabilność i precyzję dronów (UAV) oraz załogowych statków powietrznych. Dzięki monitorowaniu wydajności w czasie rzeczywistym nasz INS zapewnia dokładne, użyteczne informacje w różnych środowiskach.
Poznaj wszystkie zastosowania w różnych sektorach.
Karta katalogowa Ekinox-D
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Ekinox-D z innymi produktami
Porównaj naszą najbardziej zaawansowaną gamę czujników inercjalnych do nawigacji, monitorowania ruchu i wykrywania falowania.
Pełne specyfikacje można znaleźć w podręczniku sprzętowym (Hardware Manual) dostępnym na życzenie.
-

Ekinox-D
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.04 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Masa (g)
- 600 g
- Wymiary (dł. x szer. x wys.)
- 100 × 86 × 75 mm
-
- Pozycja pozioma RTK
- 0,01 m + 1 ppm
- Roll/Pitch RTK
- 0.05 °
- Heading RTK
- 0.2 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 65 g
- Wymiary (dł. x szer. x wys.)
- 46 × 45 × 32 mm
-
- Pozycja pozioma RTK
- 0,01 m + 0,5 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 165 g
- Wymiary (dł. x szer. x wys.)
- 42 × 57 × 60 mm
-
- Pozycja pozioma RTK
- 0,015 m + 1 ppm
- Roll/Pitch RTK
- 0.015 °
- Heading RTK
- 0.05 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Masa (g)
- 38 g
- Wymiary (dł. x szer. x wys.)
- 50 × 37 × 23 mm


Kompatybilność Ekinox-D


Dokumentacja i materiały pomocnicze
Ekinox-D jest dostarczana z kompleksową dokumentacją, zaprojektowana, aby wspierać użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów, nasze jasne i szczegółowe instrukcje zapewniają płynną integrację i działanie.
Nasze studia przypadków
Zapoznaj się z praktycznymi przykładami zastosowań, które pokazują, w jaki sposób nasze systemy monitorowania i sterowania ( INS ) zwiększają wydajność, ograniczają przestoje i poprawiają efektywność operacyjną. Dowiedz się, w jaki sposób nasze zaawansowane czujniki i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędne do osiągnięcia doskonałych wyników w Twoich zastosowaniach.
Technologia morska integruje system INS/GNSS firmy SBG z bezzałogową jednostką pływającą HydroDron USV
Nawigacja USV
Rozwiązanie ASV łączące systemy „ INS ” oraz echosondę wielowiązkową firmy SBG
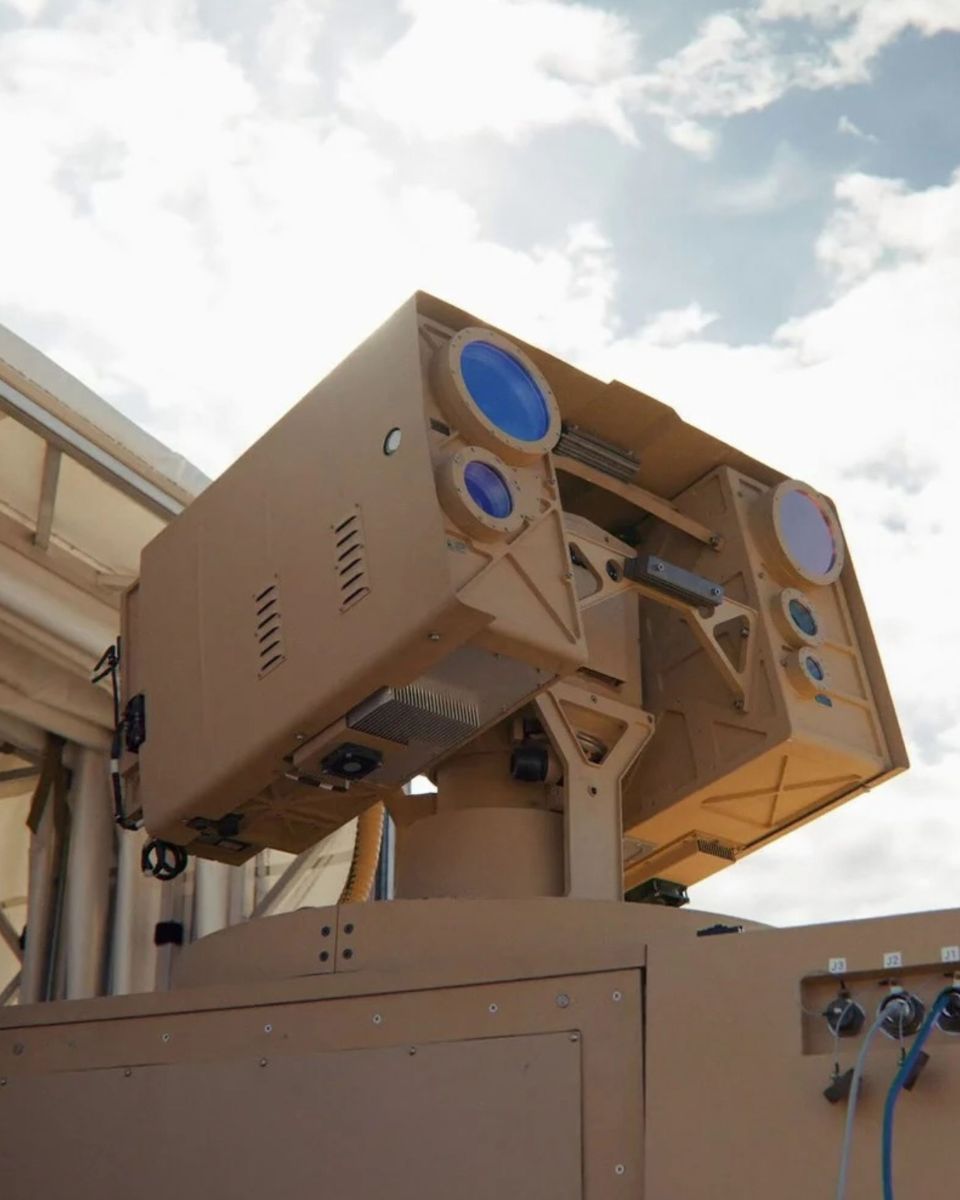
ASV – autonomiczne pojazdy naziemne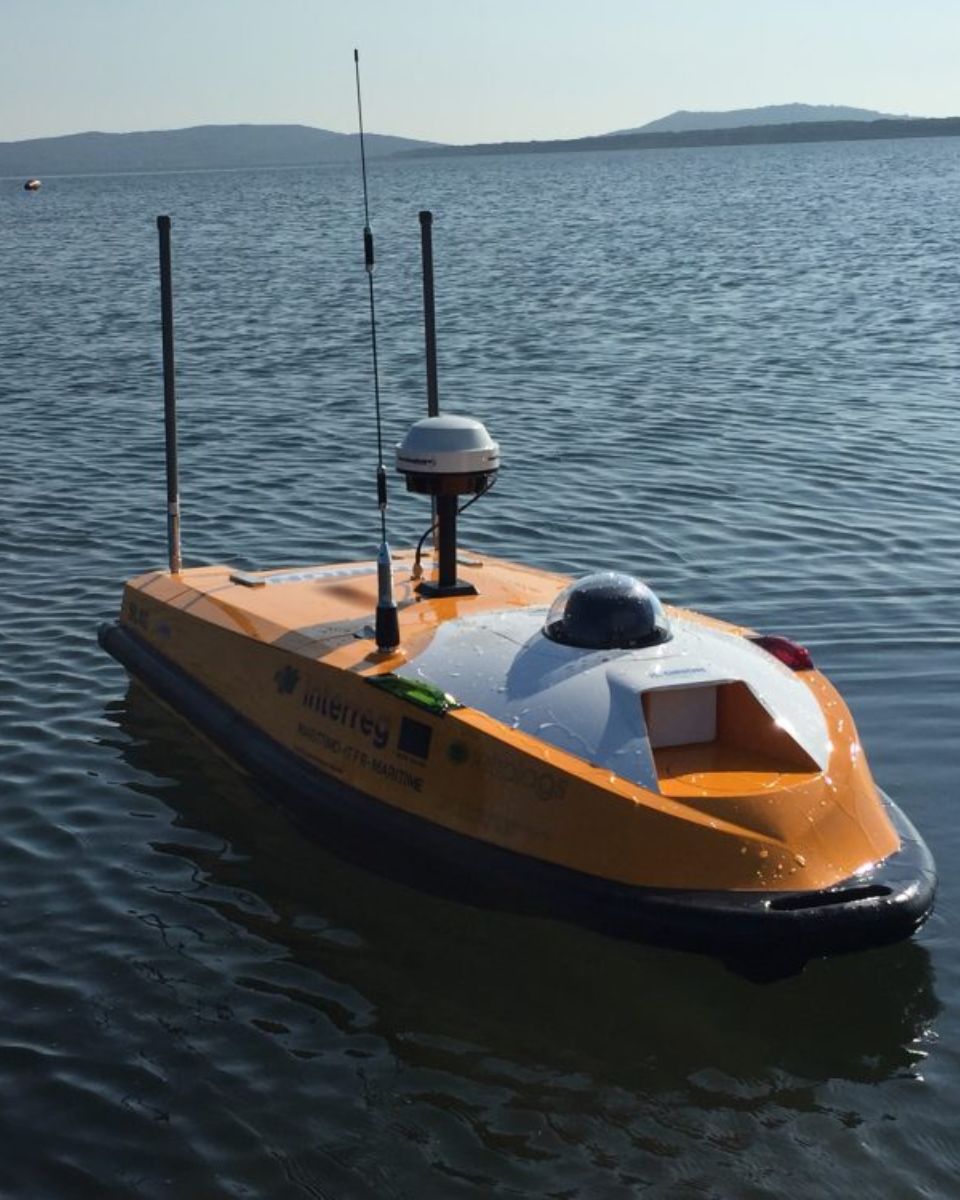
OPSIA wzbogaca swoje rozwiązanie o integrację z Ekinox INS
Echosonda wielowiązkowa i skaner laserowy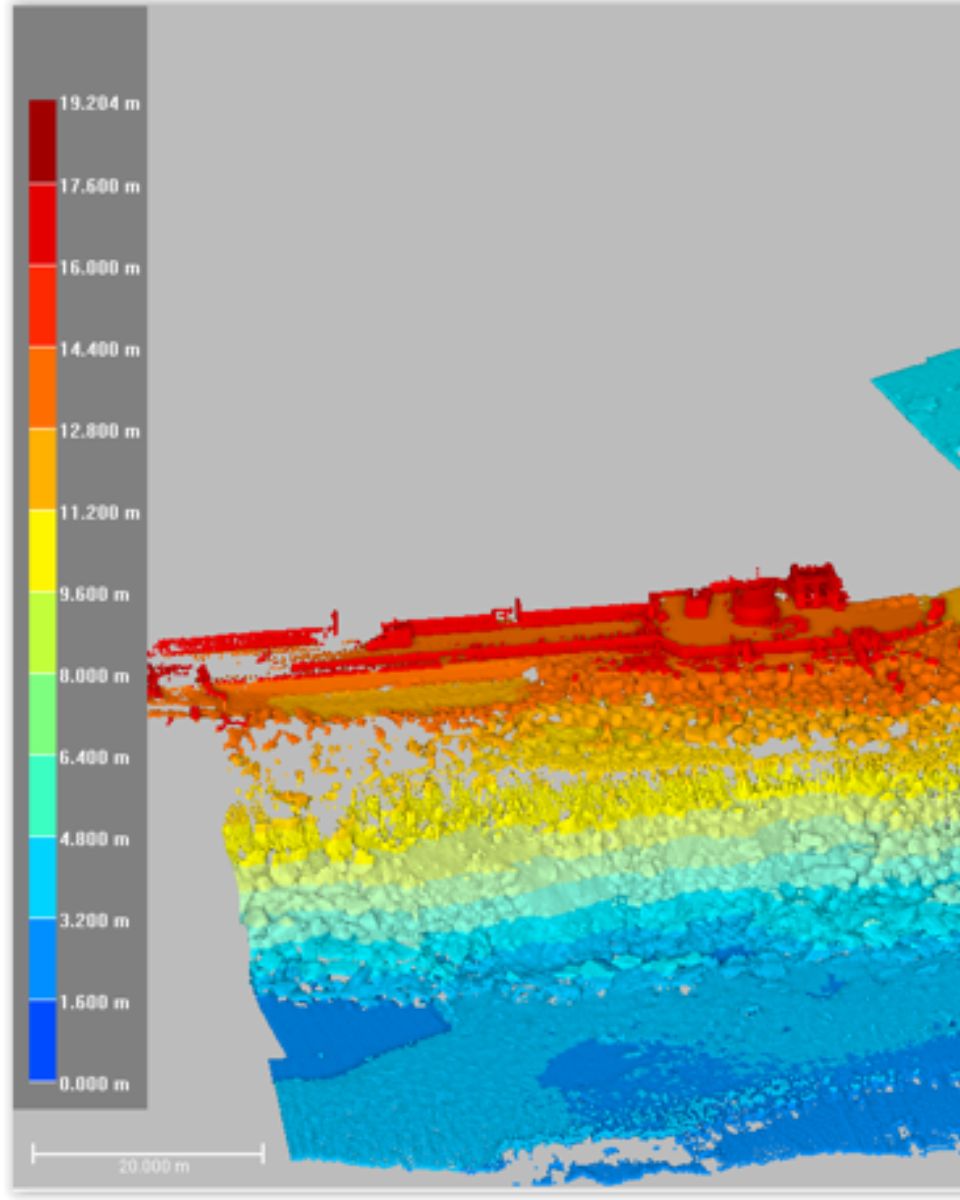
W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne


Inne produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą przekształcić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom ruchu i nawigacji oraz oprogramowaniu zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału inercyjnej nawigacji i rozwiązań pozycjonujących w różnych branżach.

Qinertia GNSS-INS

Kable

Anteny GNSS
Nasz proces produkcyjny
Odkryj precyzję i wiedzę ekspercką kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo pozwala zajrzeć za kulisy skrupulatnego projektowania, produkcji i testowania naszych wysokowydajnych systemów nawigacji inercyjnej.
Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe normy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach. Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych rozwiązań.
Znajdź odpowiedzi tutaj!
Czym jest kołysanie i falowanie spowodowane falami sztormowymi?
Surge, sway i heave to trzy ruchy translacyjne, które opisują sposób poruszania się statku lub platformy w oceanie. Stanowią one część sześciu stopni swobody (DOF) ruchu, które obejmują również pitch, roll i yaw (ruchy obrotowe).
- Ruch wzdłużny to ruch statku wzdłuż jego osi podłużnej (do przodu i do tyłu). Na przykład gdy statek przyspiesza lub zwalnia pod wpływem fal lub sił napędowych, występuje w nim ruch wzdłużny.
- Kołysanie to ruch liniowy wzdłuż osi poprzecznej (na boki). Dojdzie do niego, gdy statek dryfuje na boki pod wpływem prądów, wiatru lub fal nadchodzących z boku.
- Heave to ruch liniowy wzdłuż osi pionowej (w górę i w dół). Wynika on przede wszystkim z fal, które podnoszą i opuszczają statek.
Razem ruchy pionowe, kołysanie i falowanie określają przemieszczenia translacyjne statku w przestrzeni trójwymiarowej. Ruchy te mają kluczowe znaczenie w nawigacji, wierceniach morskich, pozycjonowaniu dynamicznym oraz pomiarach hydrograficznych, ponieważ bezpośrednio wpływają na stateczność, dokładność i bezpieczeństwo.
Czym jest batymetria?
Batymetria to nauka zajmująca się badaniem i pomiarem głębokości oraz kształtu dna morskiego, skupiająca się przede wszystkim na sporządzaniu map dna morskiego i innych podwodnych formacji terenu. Stanowi ona podwodny odpowiednik topografii, dostarczając szczegółowych informacji na temat podwodnych cech oceanów, mórz, jezior i rzek. Batymetria odgrywa kluczową rolę w różnych dziedzinach, w tym w nawigacji, budownictwie morskim, poszukiwaniu zasobów oraz badaniach środowiskowych.
Nowoczesne techniki batymetryczne opierają się na systemach sonarowych, takich jak echosondy jednowiązkowe i wielowiązkowe, które wykorzystują fale dźwiękowe do pomiaru głębokości wody. Urządzenia te wysyłają impulsy dźwiękowe w stronę dna morskiego i rejestrują czas potrzebny na powrót echa, obliczając głębokość na podstawie prędkości dźwięku w wodzie. Echosondy wielowiązkowe pozwalają w szczególności na jednoczesne mapowanie szerokich pasów dna morskiego, zapewniając wysoce szczegółowe i dokładne odwzorowanie dna. Często w celu utworzenia dokładnych przestrzennie trójwymiarowych reprezentacji batymetrycznych dna morskiego stosuje się rozwiązanie RTK + INS solution.
Dane batymetryczne mają zasadnicze znaczenie dla tworzenia map morskich, które pomagają w bezpiecznym prowadzeniu statków poprzez identyfikację potencjalnych podwodnych zagrożeń, takich jak zanurzone skały, wraki i piaszczyste łachy. Odgrywają one również kluczową rolę w badaniach naukowych, pomagając badaczom w zrozumieniu podwodnych formacji geologicznych, prądów oceanicznych i ekosystemów morskich.
Czym są pomiary hydrograficzne?
Pomiary hydrograficzne to proces polegający na pomiarze i sporządzaniu map cech fizycznych akwenów wodnych, w tym oceanów, rzek, jezior i obszarów przybrzeżnych. Obejmuje on gromadzenie danych dotyczących głębokości, kształtu i konturów dna morskiego (mapowanie dna morskiego), a także lokalizacji obiektów zanurzonych, zagrożeń nawigacyjnych i innych elementów podwodnych (np. rowów morskich). Pomiary hydrograficzne mają kluczowe znaczenie dla różnych zastosowań, w tym dla bezpieczeństwa żeglugi, zarządzania obszarami przybrzeżnymi i badań przybrzeżnych, budownictwa oraz monitorowania środowiska.
Hydrographic surveying obejmuje kilka kluczowych komponentów, począwszy od batymetrii, która mierzy głębokość wody i topografię dna morskiego za pomocą systemów sonarowych, takich jak echosondy jedno- lub wielowiązkowe, wysyłające impulsy dźwiękowe w kierunku dna morskiego i mierzące czas powrotu echa.
Dokładne pozycjonowanie ma kluczowe znaczenie i jest osiągane za pomocą globalnych systemów nawigacji satelitarnej (GNSS) oraz inercyjnych systemów nawigacyjnych (INS), które łączą pomiary głębokości z precyzyjnymi współrzędnymi geograficznymi. Dodatkowo, mierzone są dane dotyczące kolumny wody, takie jak temperatura, zasolenie i prądy, a także zbierane są dane geofizyczne w celu wykrywania obiektów podwodnych, przeszkód lub zagrożeń za pomocą narzędzi takich jak sonar boczny i magnetometry.
Czym jest echosondowanie wielowiązkowe?
Echosondowanie wielowiązkowe (MBES) to zaawansowana technika pomiarów hydrograficznych służąca do tworzenia map dna morskiego i obiektów podwodnych z dużą precyzją.
W przeciwieństwie do tradycyjnych echosond jednowiązkowych, które mierzą głębokość w jednym punkcie bezpośrednio pod statkiem, MBES wykorzystuje wachlarz wiązek sonaru do jednoczesnego rejestrowania pomiarów głębokości na szerokim pasie dna morskiego. Pozwala to na szczegółowe, wysokorozdzielcze mapowanie ukształtowania podwodnego terenu, w tym topografii, cech geologicznych oraz potencjalnych zagrożeń.
Systemy MBES emitują fale dźwiękowe, które rozchodzą się w wodzie, odbijają się od dna morskiego i powracają na statek. Analizując czas, w jakim powracają echa, system oblicza głębokość w wielu punktach, tworząc szczegółową mapę podwodnego krajobrazu.
Technologia ta ma zasadnicze znaczenie dla różnych zastosowań, w tym nawigacji, budownictwa morskiego, monitorowania środowiska oraz poszukiwania zasobów, dostarczając kluczowych danych niezbędnych do bezpiecznego prowadzenia operacji morskich oraz zrównoważonego zarządzania zasobami morskimi.
Czym są czujniki do pomiaru fal?
Czujniki pomiaru fal są niezbędnymi narzędziami do zrozumienia dynamiki oceanów oraz poprawy bezpieczeństwa i wydajności operacji morskich. Dostarczając dokładne i aktualne dane o stanie falowania, pomagają w podejmowaniu decyzji w różnych sektorach, od żeglugi i nawigacji po ochronę środowiska. Boje falowe to urządzenia pływające wyposażone w czujniki do pomiaru parametrów fal, takich jak wysokość, okres i kierunek.
Zazwyczaj wykorzystują one akcelerometry lub żyroskopy do wykrywania ruchu fal (np. okresu fali) i mogą przesyłać dane w czasie rzeczywistym do obiektów na lądzie w celu ich analizy.
