
「精度を極める(Mastering Accuracy)」シリーズの最初の記事では、全地球航法衛星システム(GNSS)と、GNSSおよびその誤差要因を考慮した単独測位の精度について探ります。
GNSSシステムとは何ですか?
GPSなどの衛星測位システムは偏在しており、車の旅やトレッキングで私たちを導いてくれます。また、自動運転車、農業、測量など、多岐にわたる用途において極めて重要な役割を果たしています。
しかしながら、「GPS」という用語から、GPSだけでなくすべての衛星コンステレーションを網羅する、より包括的な「GNSS」(Global Navigation Satellite System)へ移行することが重要です。
現在稼働している世界の衛星コンステレーションは4つあります(GPS、GLONASS、GALILEO、BEIDOU)。さらに、インドのIRNSSのように地域をカバーする補助的なコンステレーションや、日本のQZSSのようにグローバルなコンステレーションを補完するものもあります。
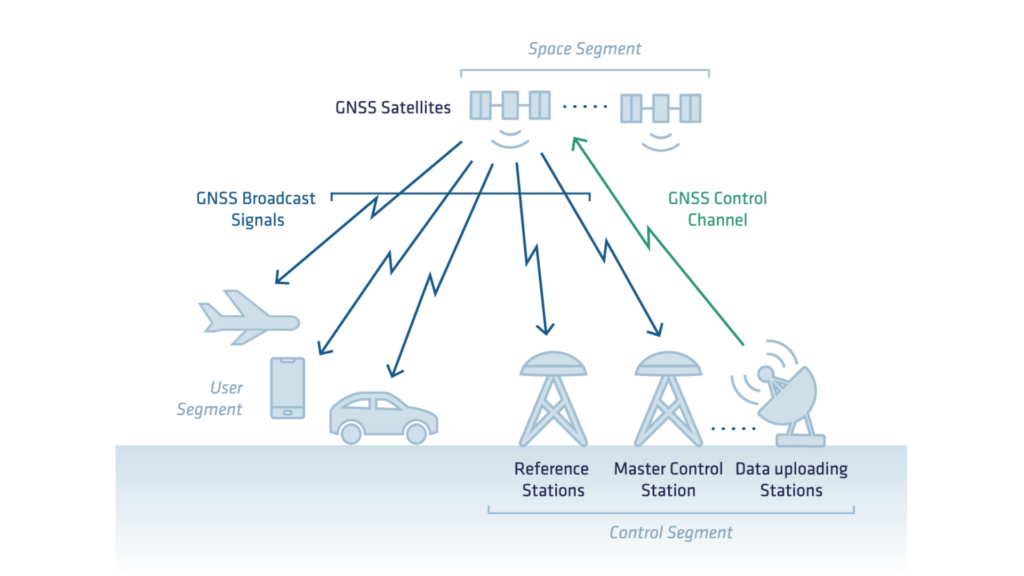
衛星のほかに、GNSSシステムは他の重要なセグメントで構成されています。
- 衛星コンステレーションを構成する衛星セグメント。
- 制御セグメントは、地上管制局と関連設備で構成されます。これらは、衛星コンステレーションの監視、衛星の位置特定、およびその継続的かつ正確な運用を保証する役割を担っています。
- ユーザーセグメント。これは、衛星から受信した信号に基づいて位置を算出するために使用される機器を指す。
GNSSの基本原理:三辺測量
GNSSは、複数の衛星からの信号を利用し、三辺測量によって受信機の位置と時刻を決定します。
位置を計算するには、システムは緯度、経度、高度、時刻の4つの変数を解く必要があります。このプロセスには少なくとも4つの衛星が必要ですが、追加の衛星を使用することで精度と信頼性が向上します。
次の図は、三辺測量の仕組みを示しています。各衛星は自身の周囲に球体を定義し、受信機までの可能な距離を表します。
2番目の衛星は、これら2つの球体の交点に可能な解を絞り込みます。3番目の衛星はさらに解を洗練させ、システムが単一の場所を特定できるようにします。実際のアプリケーションでは、システムは時刻も考慮する必要があり、そのため4番目の衛星が必要となります。
衛星から発信される信号
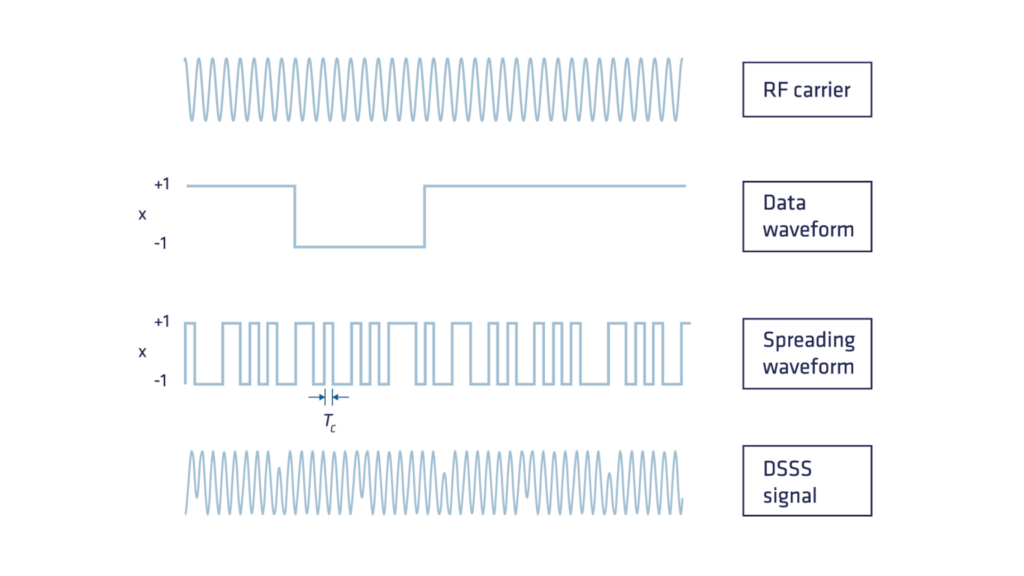
GNSS衛星は、L1、L2、L5などのさまざまな周波数帯にわたって信号を送信します。GNSS信号には3つの基本コンポーネントがあります。
- 航法データ(低周波):コントロールセグメントによって計算されるこのデータには、衛星位置の計算に必要なケプラー軌道パラメータなどの暦データ(エフェメリスデータ)、クロック補正データ、および補助情報などの重要な情報が含まれます。衛星にアップロードされ、GNSS受信機にグローバルにブロードキャストされます。
- 擬似ランダムノイズコード(PRNコード): 各衛星は、受信機が再現できるよう予測可能なパターンで設計された、0と1からなる高周波の決定論的なシーケンスである固有の擬似ランダムノイズ(PRN)コードを送信します。PRNコードを追加する主な利点は、複数の衛星が同じ周波数で同時に信号を送信し、受信機によって識別可能になることです。この技術は、符号分割多重アクセス(CDMA)として知られており、各衛星に固有の擬似ランダムコードを割り当てます。GLONASSのみが、各衛星がわずかに異なる周波数を持つ周波数分割多重アクセス(FDMA)を使用しています。
- RFキャリア波:もともと航法データとPRNコードの複合信号を伝送するように設計された正弦波信号。このコンポーネントがどのように進化してGNSS信号の基礎となり、センチメートルレベルの測位精度を実現するのかについては後ほど説明します。
衛星までの距離の測定:コード位相と搬送波位相
元々、GPSシステムは、受信機がPRNコードレプリカと自己相関技術を利用して、衛星と受信機間の距離をサブメートル精度で計算するように設計されていました。しかし、当初はPRNコード伝送を目的としていた搬送波が、貴重な資産であることが判明しました。
搬送波位相測定は、より高精度であるものの、衛星と受信機間の距離を決定する際に曖昧さをもたらしました。これら両測定のさらなる詳細については、以下で説明します。
PRNコードを用いた衛星から受信機までの距離の算出
GNSS受信機は、「ディレイロックループ」と呼ばれるプロセスを用いて、送信コードと受信コード間の時間遅延を特定します。この時間遅延は信号伝播時間に対応し、光速を乗じることで距離に変換されます。
しかし、受信機と衛星のクロックが同期していないため、結果として得られる距離は擬似距離と呼ばれます。クロック同期誤差に加えて、擬似距離は伝播環境(大気、ハードウェアなど)に関連する他のいくつかの誤差の影響を受け、これらについては記事の後半で説明します。
衛星と受信機間の距離測定精度の向上:搬送波位相測定
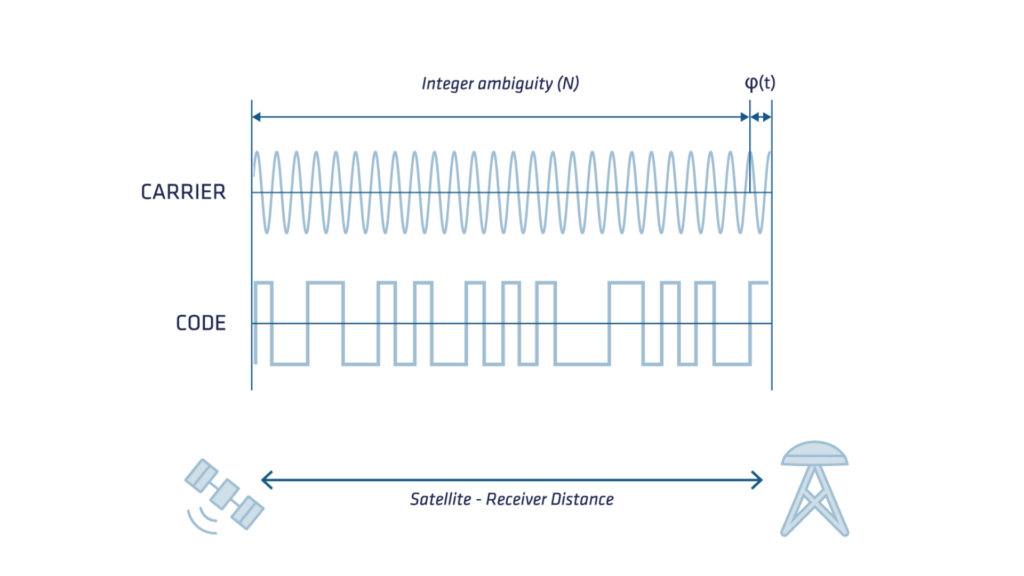
衛星と受信機間の距離は、信号の送信から受信までの間に経過した位相サイクルの数を数え、これを搬送波の波長で乗じることによっても決定できます。
この測定値はコードよりも2桁高い精度を持ちますが、一定の未知の整数サイクル数(アンビギュイティとしても知られる)がその絶対精度に影響を与えます。搬送波位相の正確な変化を決定するために、GNSS受信機は衛星から受信機への相対運動によって引き起こされる搬送波におけるドップラー周波数シフトを蓄積します。
信号が途絶した場合、この蓄積プロセスは実際の動きを考慮できず、「サイクルスリップ」としても知られる測定値の急激なジャンプが観測されることがあります。
サイクルスリップとアンビギュイティを正しく処理することは、Real Time Kinematics (RTK) や Precise Point Positioning (PPP) のような精密測位技術において、困難かつ重要な側面です。
次の図は、信号搬送波、コード、およびそれぞれの分解能を示しています。
GNSSにおける誤差要因
初期の一般向け精度(非軍事用)GPSは約100mでした。長年の進化(セレクト・アベイラビリティの解除、新しいコンステレーションやSBASシステムの配備、新しい衛星、新しい周波数の導入など)を経て、スタンドアロンGNSSの精度は、エントリーレベルのGNSS受信機では約5m、ハイエンドのものでは最大1mにまで向上しています。
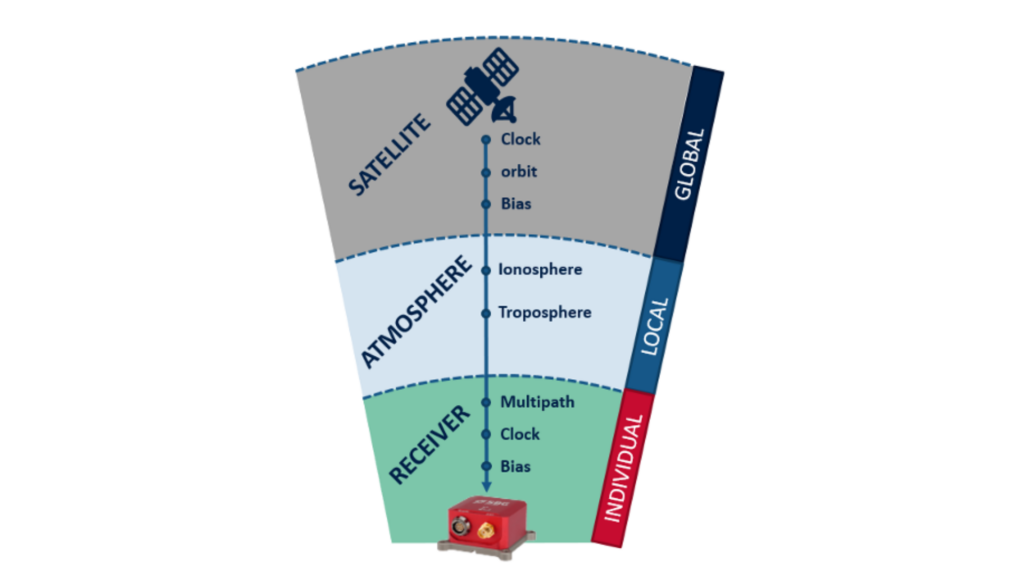
衛星の誤差
- クロック誤差:GNSS衛星の原子時計は非常に高精度ですが、わずかなドリフト(ずれ)が発生します。残念ながら、衛星のクロックにわずかな偏差があるだけでも、受信機が計算した位置に大きな不一致が生じる可能性があります。例えば、わずか10ナノ秒のクロック誤差でも、距離測定において3メートルの位置誤差に換算されます!
- 軌道誤差:GNSS衛星は高度に精密で十分に文書化された軌道に従いますが、これらの軌道は衛星のクロックと同様に、わずかな変動を受けます。クロックの不正確さと同様に、衛星軌道のわずかな変化であっても、計算された位置に重大な誤差を引き起こす可能性があります。軌道における残留誤差は持続し、最大±2.5メートルの潜在的な位置誤差の一因となります。
大気による誤差
- 電離層遅延:地球上空50~1,000 kmの高度にある電離層には、電荷を帯びたイオンが存在し、これらが無線信号の伝送に影響を与え、位置測定誤差(通常は±5メートル、電離層の活動が活発な時期にはさらに大きくなる)を引き起こします。電離層遅延は、太陽活動、時間帯、季節、および場所によって変動するため、予測が困難です。
- 対流圏遅延:地球の最外層の大気層である対流圏では、湿度、気温、気圧の変化によって遅延にばらつきが生じます。
受信側のエラー
衛星の原子時計と比較して精度の低い受信機の内部時計や、その他のハードウェア・ソフトウェアの誤差が、測定値にノイズとバイアスを追加します。
| 遅延 | 起源 | マグニチュード |
|---|---|---|
| 位置誤差 | 衛星 | 5m |
| クロックオフセット | 衛星 | 0~300 km |
| インストゥルメンタル・ディレイ | 衛星 | 1~10 m |
| 相対論的効果 | 衛星 | 10 m |
| 電離層遅延 | 経路(50~1000 km) | 2~50 m |
| 対流圏遅延 | コース(0~12 km) | 2~10 m |
| インストゥルメンタル・ディレイ | 受信機 | 1~10 m |
| クロックオフセット | 受信機 | 0~300 km |
最適なナビゲーションを確保するため、システムはこれらの誤差を考慮し、特定の誤差モデルを用いて軽減するか、ナビゲーションフィルターを介して推定する必要があります。
位置計算では、潮汐効果や相対論的効果など、本記事に記載されていない他の多くの誤差要因も考慮する必要があります。
高精度な測位、航法、時刻情報を提供するGNSS技術の性能には、さまざまな誤差源が影響を与えます。
大気遅延、衛星クロック誤差、エフェメリス誤差、マルチパス干渉、受信機ノイズといった要因は、精度を低下させる可能性があります。最新の補正技術(差分GNSS、RTK、PPP)はGNSSとその誤差源の軽減に役立ちますが、GNSS性能を最適化するためには、それらの発生源を理解することが不可欠です。
信号処理、センサーフュージョン、機械学習の進歩が続くにつれて、GNSSシステムはさらに堅牢になり、多様な用途における信頼性を高めるでしょう。
