実環境における都市水路での自律型フェリーの研究
WarnowstromerAI(ロストック大学による研究プロジェクト)は、混雑した都市の水路において安全かつ効率的な航行を実現するための自律型フェリー技術を開発しています。当社の Ekinox Micro GNSS/INS を使用することで、チームは自動船舶運航のための正確な測位と信頼性の高いモーションデータを達成しました。このプロジェクトは総じて、高度な航行技術が内陸水運の未来を静かに形作っている様子を示しています。それは、自律船が複雑な都市の水域を自信を持って航行できる、よりスマートで安全な水路へとつながっています。

WarnowstromerAIは、ロストック大学が主導する研究プロジェクトであり、内陸旅客用自律型フェリー向けの高度に自動化された支援システムの開発に焦点を当てています。このプロジェクトでは、交通量の多い市街地を流れるヴァルノウ川を500メートルの航路で横断するフェリー「Warnowstromer」が使用されています。
この航路は観光客、商用船、レクリエーション用船舶が頻繁に行き交うため、自律型フェリーの航行、エネルギー効率の高い運航、および高度な環境認識を試験する上で理想的な環境となっています。こうした絶え間ない活動により、フェリーは交通状況が急速に変化しうる動的な環境下で運航されています。この航路は研究者にとって特に価値が高く、制御された試験環境ではなく、実環境において自動航行船がどのように反応するかを研究することができます。
顧客の目標:信頼性の高い自律航行の実現
このプロジェクトは、「内陸フェリーにおける自動支援機能を支える制御・フィードバックシステムを開発する」という明確な使命のもとで始まりました。チームは、単一の船舶にとどまらず、より広範な用途に応用可能なソリューションの構築を目指しました。これを実現するため、技術的な性能だけでなく、経済的および規制上の側面も考慮しました。 その目的は、複雑で絶えず変化する環境下でも、安全かつ効率的に稼働できるシステムを構築することにあります。
開発チームは当初から、自動化を機能させるためには、正確で信頼性の高い位置情報が鍵となることを認識していました。多くの船舶が行き交い、風向きや潮流が刻々と変化する混雑した河川航路においては、正確な航行データが不可欠です。
技術的な課題
フェリーの自律航行は決して簡単なことではありません。「ヴァルノウストロマー」号は、商用船、スポーツボート、レジャー用の電動船、さらには水泳客の間を縫って航行します。堆積物、水生植物、周辺の構造物などが、フェリーの操船範囲を制限する場合もあります。同時に、フェリーは限られたバッテリーで稼働するため、エネルギー効率に配慮した運航が求められます。
こうした運用上の制約により、航行・制御システムは正確であるだけでなく、長期間にわたって信頼性を維持しなければなりません。 位置情報の不安定さや喪失は、安全性と効率性の両方に悪影響を及ぼす可能性があります。
これらの課題に対処するため、チームには以下の要件が求められました:
- デッドレコニング(航法)は最大5分間可能で、橋の下やGNSSが届かないエリアでの航法を可能にします。最低100 Hzでの戦術等級IMUパフォーマンス。
- IMUに統合された柔軟なデュアルアンテナを使用するGPSコンパス。
- ジャイロスコープの仕様:0.1°/√h、バイアス安定性2°/h、60 µg/√Hz、加速度ノイズ20 µg。
こうした要件から、チームには、正確なリアルタイムデータを提供し、変化する環境条件下でも確実に機能するナビゲーションシステムが必要でした。
当社のナビゲーションソリューションを自律型フェリーに統合する
チームはオンライン検索を通じて当社を発見し、当社の慣性航海ソリューションが彼らのニーズを満たすことができることにすぐに気づきました。交渉は見積もり依頼から始まり、シームレスな統合を確実にするために彼らと密接に協力しました。厳しい要件を満たすため、戦術グレードのINS/GNSSシステムであるEkinox Microをチームに提供しました。
Ekinox Microを使用することで、チームは初期テストから完全自動化機能まで、構造化された段階的なアプローチで移行することができました。
彼らはまず、システムが正確な位置と姿勢データを提供している間に、ジョイスティック制御を使用して基本動作を検証しました。この初期段階により、チームはナビゲーションデータの品質を検証し、プロジェクトの後半でより高度な自動化機能をサポートできることを確認できました。
次に、Ekinox Microによって提供されるデュアルアンテナGNSSからの高頻度データを使用して、速度と位置の制御を追加しました。これにより、実世界の測定値を使用して、フェリーの軌跡と自動位置決めをより正確に調整できるようになりました。
統合とテスト
統合とテストのプロセスを通じて、システムの高速イーサネットインターフェースとカスタマイズされたプロトコルにより、リアルタイムの航行データを制御アルゴリズムに容易に入力することができました。Ekinox Micro により、環境条件の変化する中でも正確な操船が可能になり、チームは回避策を必要とせず自律機能に集中できるようになりました。
オペレーターは、常に正確で高解像度の航行情報を使用して、自律型フェリーを確信を持って監視することができました。データの継続的な可用性により、チームは軌道計画や物体検出などの自律機能を段階的に評価・改善することができました。
チームは統合中のサポートをほとんど必要としませんでした。当社のドキュメントリソースを利用して、大部分を自力でシステムのインストールと設定を行うことができました。このスムーズな経験を振り返り、彼らは次のように述べています。「オンラインドキュメントとサポートポータルのおかげで、チームは御社のソリューションを迅速に統合することができました。バグを特定するたびに、サポートチームが速やかにアップデートを提供してくれたため、実装をスムーズに進めることができました。」
結果と今後の取り組み
航行システムの統合により、チームはテストに向けて、位置および姿勢データの安定した信頼性の高いソースを手に入れました。これにより、フェリーの試運転中に実際の航行データを使用して自動機能をより明確に評価し、制御アルゴリズムを調整することができました。また、さまざまなテストシナリオを比較し、時間の経過とともにシステムの挙動を改善するための一貫した基準も提供されます。
今後を見据えて、プロジェクトはさらに進化し続けます。チームは、航行システムと光学センサーを組み合わせて、自律型フェリーが周囲を検知して理解する方法を改善することを計画しています。これにより、より高度な自律機能がサポートされ、研究者が自動フェリーや船舶が混雑した都市の水路でどのように安全に運航できるかを研究するのに役立ちます。
これまでの作業を振り返り、チームはその経験を簡潔に要約しました。「Ekinox Micro は、都市部における自動船舶運航を推進するための最高のセンサー機器です。」
プロジェクトはまだ進行中ですが、これまでの結果は、信頼性の高い航行データが現実の条件下での自動フェリー運航の開発をどのようにサポートできるかを示しています。
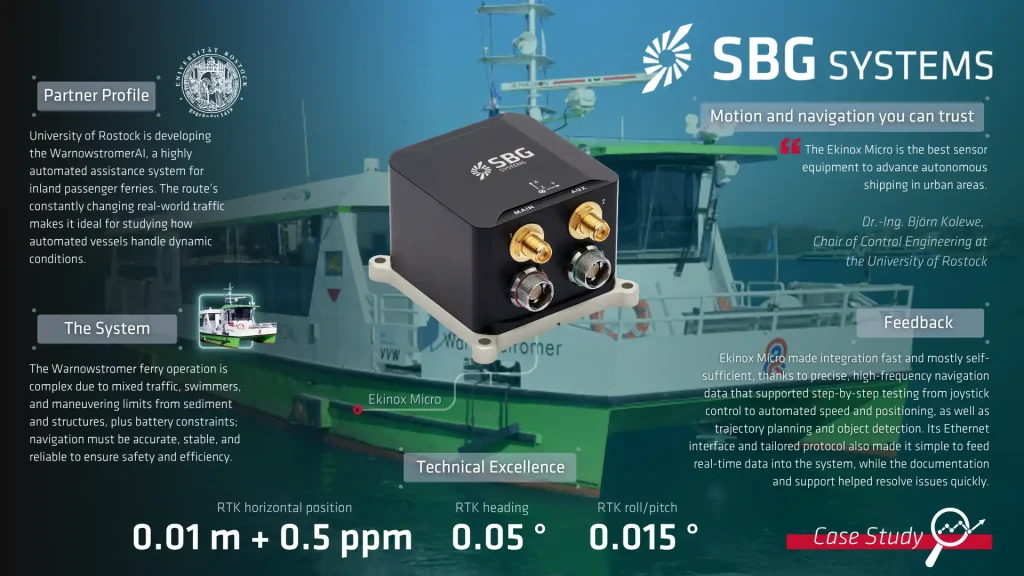
Ekinox Micro
Ekinox Microは、陸上、海上、空中の用途向けに高性能なGNSS補助慣性航法を提供します。この小型センサーは、GNSS受信機と戦術級MEMS慣性センサーを統合し、過酷な条件下でも優れた精度を発揮します。
Ekinox Microは小型・軽量でありながら、厳しい環境に耐えうる堅牢性を備えています。

