自動運転車向けの高精度ナビゲーション
慣性航法システム(INS)は、自動運転車のアプリケーションに多数の利点を提供します。加速度計やジャイロスコープなどのセンサーを使用することにより、INSソリューションは外部信号に依存することなく、継続的かつ正確な航法データを提供します。
当社のINSは、車両の位置、速度、および姿勢に関するリアルタイムの更新を提供し、GNSSが利用できない環境でも正確な航法を保証します。時間の経過に伴う誤差を最小限に抑え、車両測位の精度を維持するための高度なアルゴリズムを開発しました。
過酷な環境下における堅牢性
弊社のINSは、トンネル、都市のビル街、鬱蒼とした樹冠などのGNSS電波が届きにくいエリアでも信頼性の高い動作を実現します。信号のジャミングやスプーフィングから保護しつつ、GNSSを補完してナビゲーションのセキュリティを強化します。
このシステムは車両の動きに関するフィードバックを瞬時に提供し、迅速な意思決定と適応的な応答を可能にします。外部信号に依存しないため、弊社のINSは継続的に機能し、動的な環境に最適です。経路計画、障害物回避、ルート最適化などの高度なアルゴリズムに向けた高精度なデータを生成します。その結果、自動システムはよりスムーズで効率的な動作を実現します。
さらに、天候、地形、信号障害に関わらず、一貫したパフォーマンスを維持します。要するに、弊社のINSは自律性を強化し、信頼性の高いナビゲーションを保証し、車両があらゆる条件下で安全かつ効率的に動作することを可能にします。
リアルタイムデータとセンサーフュージョン
弊社のセンサーはリアルタイムの動きと姿勢データを提供するため、自動運転車両は地形、道路状況、交通の変化に応じてステアリング、加速、制動を即座に調整できます。また、安定性と制御の維持にも貢献します。
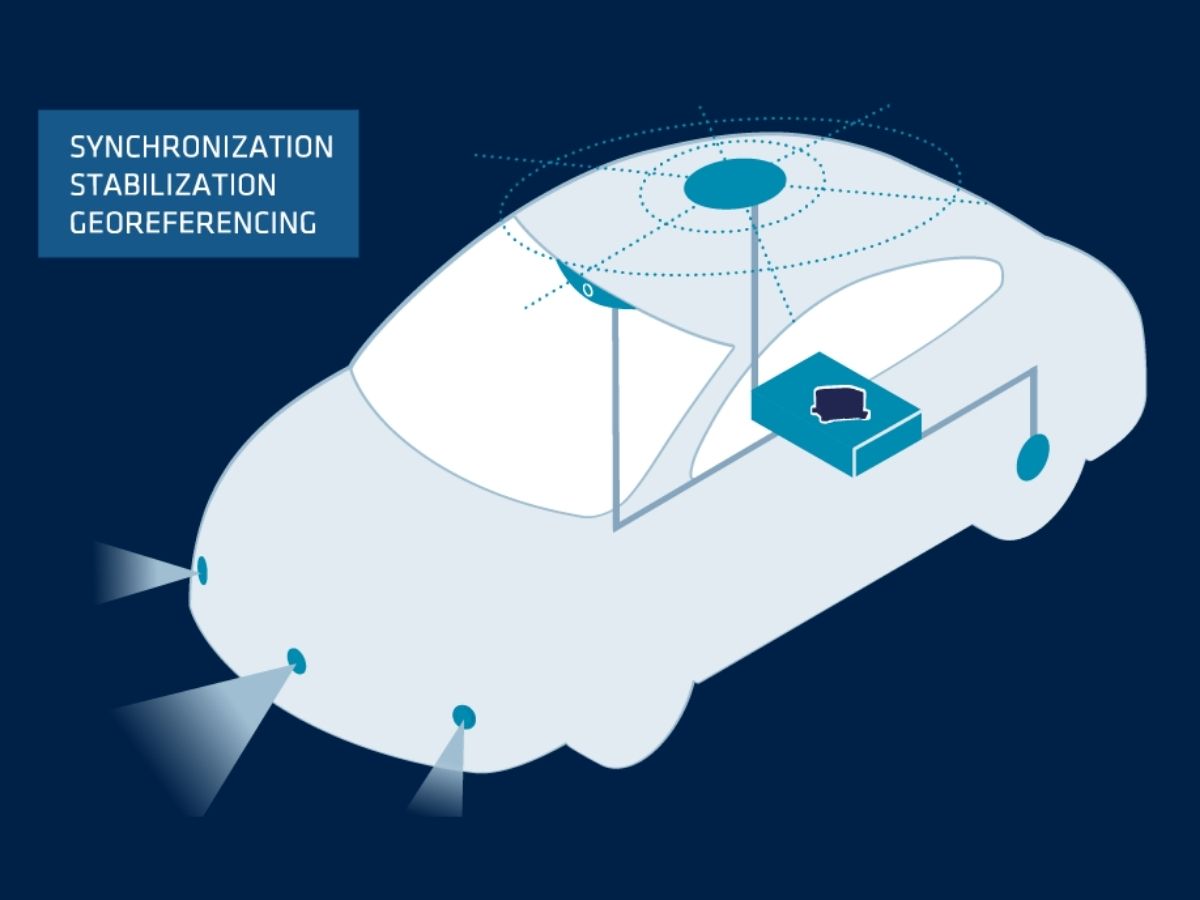
他の航法支援装置(GNSS、LiDAR、カメラなど)と組み合わせることで、全体的な精度と信頼性が向上します。これらのセンサーフュージョンにより、状況認識と意思決定能力が向上します。複数のセンサーからのデータを統合することにより、弊社のINSは外部要因による不正確さを補正し、より信頼性の高いナビゲーションを確保するのに役立ちます。
自動運転車向けソリューションをご覧ください
当社のソリューションは、UGVプラットフォームとシームレスに連携し、最も過酷な環境下でも信頼性の高い性能を発揮します。

Ellipse-D

Ekinox Micro

Ekinox-D
自律型アプリケーションのパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
SBG Systemsの慣性ソリューションが、事例紹介セクションでどのように自動運転車技術を革新しているのかをご覧ください。これらの実際の成功事例は、当社の高度な慣性センサーが、困難な環境下でもいかに正確なナビゲーションと信頼性を提供するかを浮き彫りにしています。都市部における車両の安全性の向上から、GNSSが利用できないシナリオでのパフォーマンスの最適化まで、当社のソリューションは自動運転車が比類のない精度と制御で動作することを可能にします。
各ケーススタディでは、当社の技術が自動輸送の未来を切り拓いている革新的な方法について、貴重な知見を提供しています。





彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
お客様の声や成功事例は、当社のセンサーが実際の自動運転車アプリケーションにおいて大きな影響を与えていることを示しています。



自律型慣性システムによる他の用途の探索
自律型慣性システムがさまざまな業界のオペレーションをどのように変革しているかをご覧ください。ロボット工学や産業オートメーションから鉱業、物流に至るまで、当社の高性能ソリューションは、GNSSが利用困難な環境であっても、正確なナビゲーション、姿勢、モーションデータを提供します。信頼性の高い自律性によって支えられた新たな可能性を切り拓いてください。
ご質問はありますか?
当社がご紹介しているアプリケーションに関するよくある質問への回答をご覧ください。お探しの情報が見つからない場合は、お気軽に当社まで直接お問い合わせください。
自動運転車の自律レベルにはどのようなものがありますか?
自動運転車の自律レベルは、自動車技術会(SAE)によって6段階(レベル0~レベル5)に分類されており、車両の運転における自動化の程度が定義されています。その内訳は以下の通りです:
- レベル0:自動化なし – 人間の運転者が常に車両を完全に制御しており、アラートや警告といった受動的なシステムのみが搭載されている。
- レベル1:運転支援 – 車両はステアリング操作または加速・減速のいずれかを支援することができるが、人間の運転者は常に制御権を保持し、周囲の状況に注意を払わなければならない(例:アダプティブ・クルーズ・コントロール)。
- レベル2:部分自動運転 – 車両はステアリングと加速・減速の両方を同時に制御できますが、ドライバーは常に前方を注視し、いつでも手動運転に切り替えられるよう備えている必要があります(例:テスラのオートパイロット、GMのスーパークルーズなど)。
- レベル3:条件付き自動運転 – 車両は特定の条件下で運転のあらゆる側面を処理できますが、システムから指示があった場合には、人間の運転者が介入できる態勢を整えておく必要があります(例:高速道路での走行)。運転者は積極的に状況を監視する必要はありませんが、常に警戒を怠らないようにしなければなりません。
- レベル4:高度な自動化 – 車両は、特定の条件や環境(市街地や高速道路など)において、人間の介入なしにすべての運転タスクを自律的に実行できる。ただし、その他の環境や特別な状況下では、人間が運転を行う必要がある場合がある。
- レベル5:完全自動運転――車両は完全に自律しており、あらゆる状況下で人間の介入なしにすべての運転作業を処理できる。運転手は不要であり、車両は場所や条件を問わず走行できる。
これらのレベルは、基本的な運転支援から完全自動運転に至るまで、自動運転技術の進化を定義する上で役立ちます。
オドメーター とは何ですか?
走行距離計(オドメーター )は、車両の走行距離を測定するための計器です。これは、車両がどれだけの距離を走行したかという重要な情報を提供し、メンテナンスのスケジュール策定、燃費の算出、再販価値の評価など、さまざまな目的に役立ちます。
走行距離計は、車両の車輪の回転数に基づいて距離を測定します。タイヤのサイズに基づいた換算係数により、車輪の回転数が距離に変換されます。
多くのナビゲーションアプリケーション、特に車載システムにおいては、オドメーター のデータを INS 他のデータと統合することで、全体的な精度を向上させることができます。このプロセスは「センサーフュージョン」と呼ばれ、両システムの長所を組み合わせたものです。
ジャミングとスプーフィングとはどういう意味ですか?
ジャミングとスプーフィングは、GNSSなどの衛星測位システムの信頼性と精度に重大な影響を与える2種類の電波干渉です。
ジャミングとは、GNSSシステムで使用されている周波数と同じ周波数に干渉信号をブロードキャストし、衛星信号を意図的に妨害することを指します。この干渉により、正当な衛星信号が圧倒されるか、かき消されてしまい、GNSS受信機が正確に情報を処理できなくなります。ジャミングは、敵の航法能力を妨害するために軍事作戦で一般的に使用されますが、民間システムにも影響を与え、航法障害や運用上の課題を引き起こす可能性があります。
一方、スプーフィングは、本物のGNSS信号を模倣した偽の信号を送信するものです。これらの欺瞞的な信号により、GNSS受信機が誤った位置や時刻を計算してしまう恐れがあります。スプーフィングは、航法システムを誤誘導あるいは誤情報によって迷わせるために使用され、車両や航空機がコースから外れる原因になったり、偽の位置データを提供したりする可能性があります。単に信号の受信を妨害するだけのジャミングとは異なり、スプーフィングは偽の情報を本物であるかのように見せかけて、受信機を積極的に欺きます。
ジャミングとスプーフィングはいずれも、GNSSに依存するシステムの完全性に対し、重大な脅威をもたらします。そのため、妨害や脅威が存在する環境、あるいは厳しい運用環境においても信頼性の高い動作を確保するには、高度な対抗技術とレジリエントな測位技術が不可欠です。
「推測航法」とは何ですか?
デッドレコニングは、GPSのような外部信号に依存せず、測定された運動情報を用いて既知の過去位置から連続的に現在位置を推定することで、車両の現在位置を決定する航法です。
実際には、システムは基準点(多くの場合、最後に既知の正確な位置)から開始し、加速度計、ジャイロスコープ、車輪オドメトリ、対地速度計などの車載センサーを使用して、車両が時間の経過とともにどのように移動したかを推定します。これらのモーション測定を統合することにより、デッドレコニング(慣性航法)は速度、姿勢、変位の変化を計算し、段階的に更新された位置推定値を構築します。GPSが利用できない環境や劣化した環境でも完全自律航法を提供しますが、デッドレコニングは本質的に誤差の蓄積の影響を受けます。小さなセンサーのバイアス、スケールファクターの誤差、または環境の影響が時間の経過とともに大きくなり、推定された軌道が現実から乖離していきます。
このドリフトを軽減するために、現代の慣性航法システムでは、デッドレコニング(推測航法)と、GNSS、磁気計、気圧計、または地形照合技術などの外部エイドが組み合わされることがよくあります。制限はあるものの、デッドレコニングは絶対的な基準が利用できない場合でも継続的かつリアルタイムな測位を保証するため、航法における基本原理であり続けています。
慣性航法システム(INS)とは何ですか?
INS(慣性航法装置)は、慣性センサーを用いて移動体の動きを継続的に測定することで、その位置、速度、姿勢を決定する自己完結型のナビゲーションソリューションです。その中核には、INSは3つの直交軸に沿った線形加速度を検出するための3軸加速度計と、同じ軸周りの角速度を測定するための3軸ジャイロスコープに依存しています。これらの測定値を時間的に積分することで、システムは既知の開始点からプラットフォームの速度、姿勢、位置がどのように変化するかを算出します。
INSはGPS、無線ビーコン、視覚的参照などの外部信号に依存しないため、水中、屋内、地下、軍事的なGNSSジャミングシナリオなど、外部の航法支援が利用できない、拒否される、または低下している環境でも確実に対処できます。
現代のINSは通常、生のセンサーデータを統合し、ドリフトを軽減し、最も正確なナビゲーション状態を推定するために、カルマンフィルターをはじめとする高度なフィルタリングアルゴリズムを組み込んでいます。多くのアプリケーションでは、長期的なドリフトを抑制し、極めて安定したナビゲーションを実現するため、INSはGNSS、オドメーター、ドップラー速度ログ、または磁力計と結合されます。その結果、航空機、UAV、ミサイル、自律走行車、船舶、AUV、そして動きと向きの正確かつ継続的な認識を必要とする幅広い産業システムにとって不可欠な、堅牢で高更新レートのナビゲーションソリューションが提供されます。
