


Quanta Micro INS の卓越した性能と、驚異的なSWaP
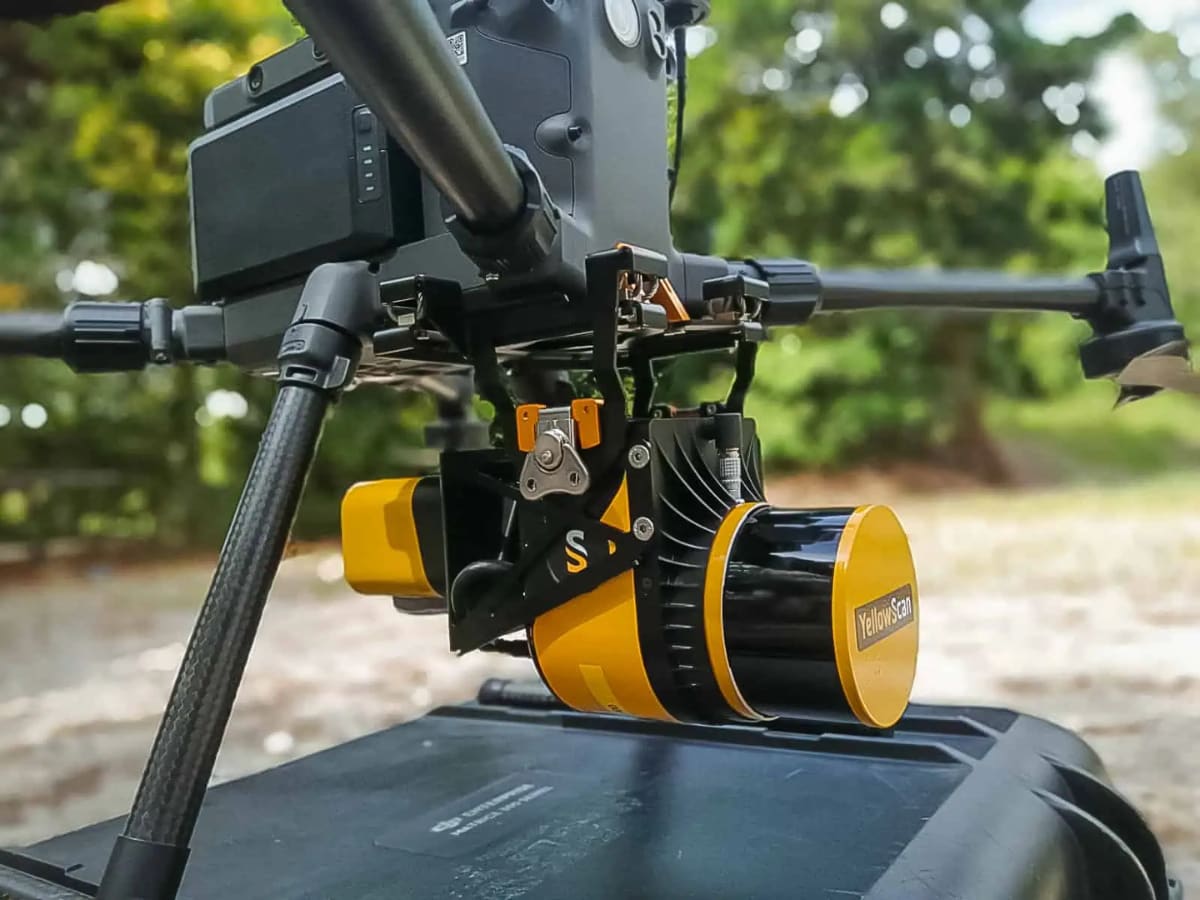
Quanta Microは、多様な陸上、海洋、および航空アプリケーションで動作可能な高性能GNSS補助慣性航法システム(INS)です。その小さな設置面積と軽量性により、UAVベースのマッピングアプリケーションに特に適しています。
当社のINSソリューションであるQuanta Microは、マルチ周波数、クアッドコンステレーション、デュアルアンテナのGNSS受信機を搭載しており、困難なGNSS環境下でもセンチメートル単位の精度を実現できます。
シングルアンテナでの運用にも対応していますが、オプションのセカンダリアンテナを使用することで、最もダイナミクスの低い条件での使用が可能になります。
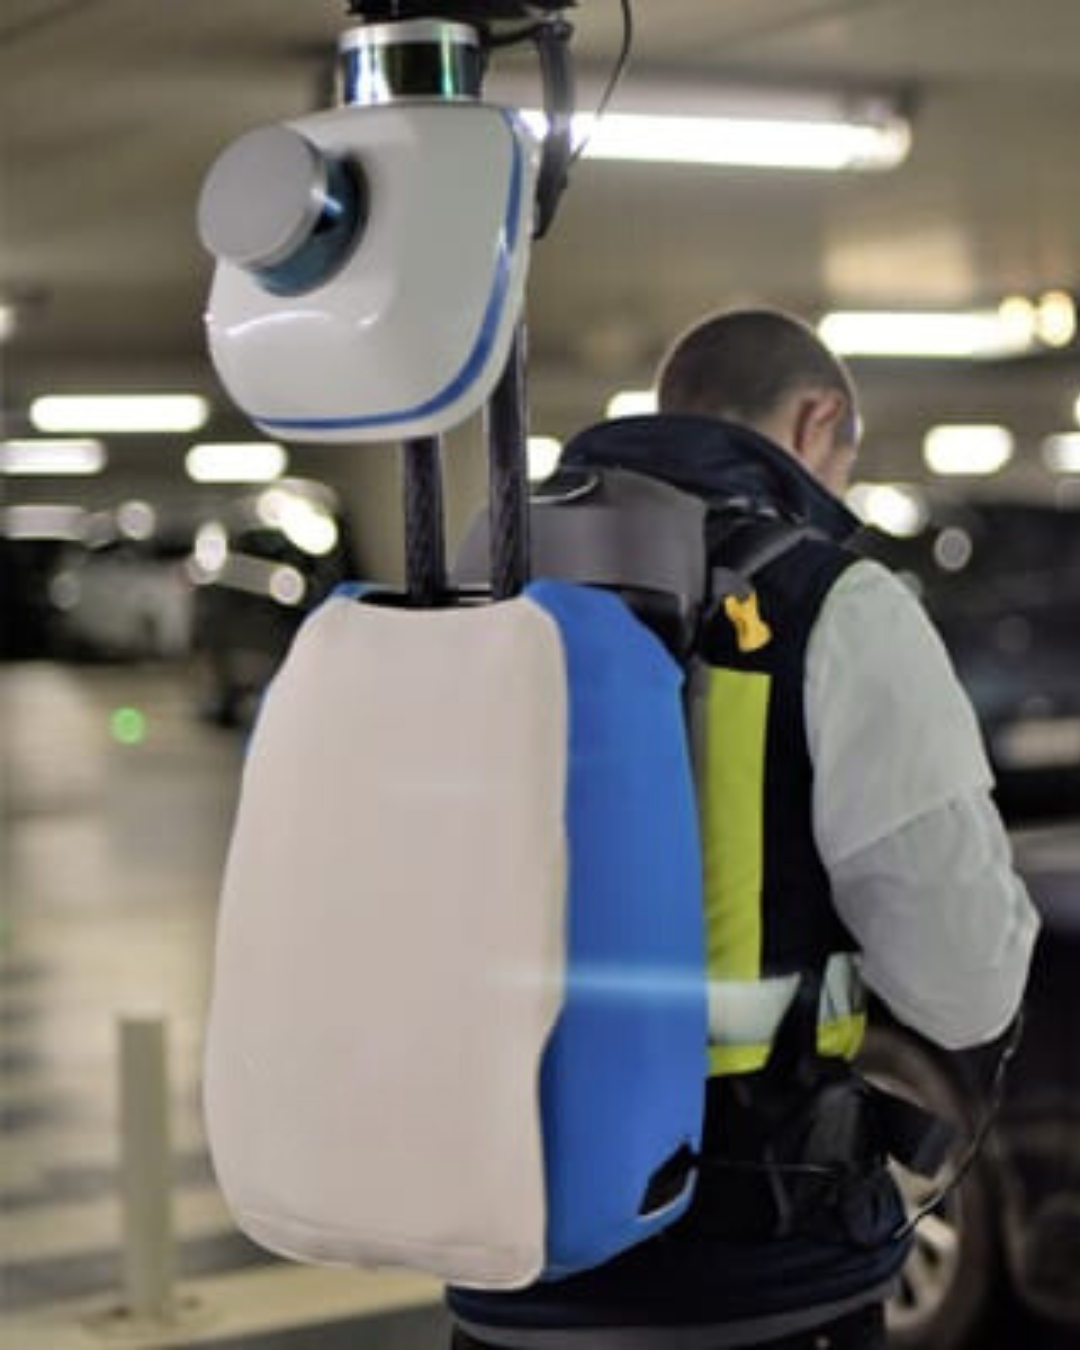
このINSは、UAVのペイロード、UAVの航法、屋内マッピングなどのスペースに制約のあるアプリケーション(OEMパッケージ)向けに開発しました。
すべての機能とアプリケーションをご覧ください。
Quanta Microの特長
-40 ℃から+85 ℃までの温度範囲でキャリブレーションされたサーベイトグレードIMUをベースにし、最先端のマルチ周波数・マルチコンステレーションGNSS受信機と組み合わせたQuanta Microは、その小型デバイスでありながら卓越したパフォーマンスを発揮します。
戦術グレードIMUは、困難な、あるいはGNSSが遮断された環境下での誤差を最小限に抑え、低いセンサーノイズが卓越した姿勢性能を提供します。当社のINSは、特に低ダイナミックおよび単一アンテナのヘディング運用に適合しています。
各タイプの車両専用のモーションプロファイルを埋め込み、各用途に合わせてセンサーフュージョンアルゴリズムを微調整します。
Quanta Microの優れた機能と仕様をご覧ください。


Quanta Microの仕様
モーションおよびナビゲーションのパフォーマンス
1.2 m 単独測位による高度精度
1.5 m RTK水平位置精度
0.01 m + 1 ppm RTK高度精度
0.015 m + 1 ppm PPK水平位置精度
0.01 m + 1 ppm * PPK高度精度
0.015 m + 1 ppm * 単独測位におけるロール/ピッチ
0.03 ° RTKのロール角・ピッチ角
0.015 ° PPKのロール/ピッチ
0.01 ° * 単独測位における方位精度
0.08 ° RTK 方位精度
0.05 ° PPK方位精度
0.035 ° *
ナビゲーション機能
シングル/デュアルGNSSアンテナ対応 リアルタイムのヒーブ精度
5 cm または 5 % の膨張 リアルタイムヒーブ波周期
0~20秒 リアルタイムヒーブモード
自動調整
運動プロファイル
水上艦艇、水中艇、海洋調査および海洋関連。 航空用途
Plane, helicopters, aircraft, UAV 陸上用途
Car, automotive, train/railway, truck, two wheelers, heavy machinery, pedestrian, backpack, off road
GNSS性能
内蔵デュアルアンテナ 周波数帯
多周波数 GNSS機能
SBAS、RTK、PPK GPS信号
L1 C/A、L2C ガリレオ信号
E1、E5b GLONASS信号
L1OF、L2OF 北斗信号
B1I、B2I その他の信号
QZSS、Navic、Lバンド 初期測位(Time to First Fix)
< 24 s ジャミングとスプーフィング対策
高度な軽減策と検知指標、OSNMA対応
環境仕様及び動作範囲
-40 °C ~ 85 °C 振動耐性
8 g RMS ( 20 Hz ~ 2 kHz) 衝撃耐性
500 g(0.3 ms) 平均故障間隔(MTBF)(算出値)
150,000時間(算出値) 準拠規格
MIL-STD-810
インターフェース
GNSS、RTCM、NTRIP、オドメーター、DVL データロガー
8 GB または 48時間(200Hz時) 入力プロトコル
NMEA、sbgECom(バイナリ)、REST API、RTCM、TSS1、Septentrio SBF、Novatel Binary 、Trimble GNSS 出力プロトコル
NMEA、ASCII、sbgECom(バイナリ)、REST API 出力率
最大200Hz イーサネット
フルデュプレックス(10/100 base-T)、PTP / NTP、NTRIP、Webインターフェース、FTP対応 シリアルポート
TTL UART(3系統)、フルデュプレックス対応 CAN
CAN 2.0 A/B(1系統)、最大1 Mbps Sync OUT
SYNC出力、PPS、仮想オドメーター 、ステータス表示用LEDドライバ Sync IN
PPS、オドメーター、最大1 kHzのイベント入力
機械・電気仕様
4.5~5.5 VDC 消費電力
< 3.5 W アンテナ給電
5 V DC – アンテナ1本あたり最大150 mA | ゲイン:17~50 dB 重量(g)
38 g 外形寸法(長さ×幅×高さ)
50 mm × 37 mm × 23 mm
タイミング仕様
< 200 ns PTPの精度
< 1 µs PPS精度
< 1 µs (jitter < 1 µs) デッドレコニング時のドリフト
1 ppm
製品の用途
Quanta Microは、最も要求の厳しい用途(航空測量など)において高精度なナビゲーションと姿勢計測を実現するように設計されており、空中、地上、海上のあらゆる環境で堅牢なパフォーマンスを発揮します。
多様な車両タイプに合わせた専用のモーションプロファイルを内蔵しており、それぞれの用途に最適化されたセンサーフュージョンアルゴリズムを提供します。
すべての用途を見る。
Quanta Micro データシート
センサーの機能や仕様に関する情報を、メールで直接お届けします!
Quanta Microと他の製品の比較
ナビゲーション、モーション、ヒーブ(上下動)センシング向けの高精度な慣性センサーシリーズの比較を始めましょう。
詳細な仕様については、ご要望に応じて製品リーフレットをご用意しております。
-
Quanta Micro
- RTK水平位置精度
- 0.01 m + 1 ppm
- RTKのロール角・ピッチ角
- 0.015 °
- RTK 方位精度
- 0.08 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 38 g
- 外形寸法(長さ×幅×高さ)
- 50 × 37 × 23 mm
-
- RTK水平位置精度
- 0.01 m + 1 ppm
- RTKのロール角・ピッチ角
- 0.05 °
- RTK 方位精度
- 0.2 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 65 g
- 外形寸法(長さ×幅×高さ)
- 46 × 45 × 32 mm
-
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.02 °
- RTK 方位精度
- 0.03 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 76 g
- 外形寸法(長さ×幅×高さ)
- 51.5 × 78.75 × 20 mm
-
- RTK水平位置精度
- 0.01 m + 0.5 ppm
- RTKのロール角・ピッチ角
- 0.008 °
- RTK 方位精度
- 0.02 °
- GNSSレシーバー
- 内蔵デュアルアンテナ
- 重量(g)
- 64 g + 250 g (IMU)
- 外形寸法(長さ×幅×高さ)
- 処理ユニット: 51.5 mm x 78.75 mm x 20 mm | IMU : 56 mm x 56 mm x 50.5 mm


Quanta Micro 互換性





その他の製品およびアクセサリー
多様な用途をご覧いただき、当社のソリューションがお客様のオペレーションをどのように変革できるかご確認ください。当社のモーションおよびナビゲーションセンサーとソフトウェアにより、お客様の分野で成功とイノベーションを推進する最先端技術をご活用いただけます。
さまざまな産業における慣性航法および測位ソリューションの可能性を切り拓くために、ぜひ弊社にご参加ください。

Qinertia GNSS-INS


製造工程
すべてのSBG Systems製品の背後にある精度と専門技術をご覧ください。このビデオでは、当社が高性能慣性航法システムをどのように綿密に設計、製造、テストしているのか、その内部をご紹介します。高度なエンジニアリングから厳格な品質管理に至るまで、当社の製造プロセスにより、各製品が信頼性と精度の最高基準を満たしていることが保証されます。
今すぐご覧いただき、詳細をご確認ください!

お見積り依頼
彼らは私たちのことを話している
Quanta Micro製品をプロジェクトに活用された業界の専門家やお客様の体験談や導入事例をご紹介します。当社の革新的なテクノロジーが、いかにして業務を変革し、生産性を向上させ、さまざまな用途で信頼性の高い結果をもたらしたかをご覧ください。



よくある質問(FAQ)
Quanta Microをプロジェクトに活用された業界の専門家やお客様からの体験談と導入事例をご覧ください。
その洞察は、当社のINSの品質とパフォーマンスを反映しており、現場で信頼されるソリューションとしての役割を強調しています。
当社の革新的なテクノロジーが、いかにして業務を変革し、生産性を向上させ、さまざまな用途で信頼性の高い結果をもたらしたかをご覧ください。
UAVはGPSを使用しますか?
ドローンとして一般的に知られる無人航空機(UAV)は、通常、航法および測位に全地球測位システム(GPS)技術を使用しています。
GPSはUAVの航法システムの不可欠な構成要素であり、ドローンが正確な位置を特定してさまざまなタスクを実行できるようにするリアルタイムの位置データを提供します。
近年、この用語はGNSS(Global Navigation Satellite System)という新しい用語に置き換えられました。GNSSは、GPSをはじめとする様々なシステムを網羅する衛星測位システムの総称を指します。対照的に、GPSは米国によって開発されたGNSSの一種です。
ドローンマッピングのために慣性システムとLIDARをどのように組み合わせることができますか?
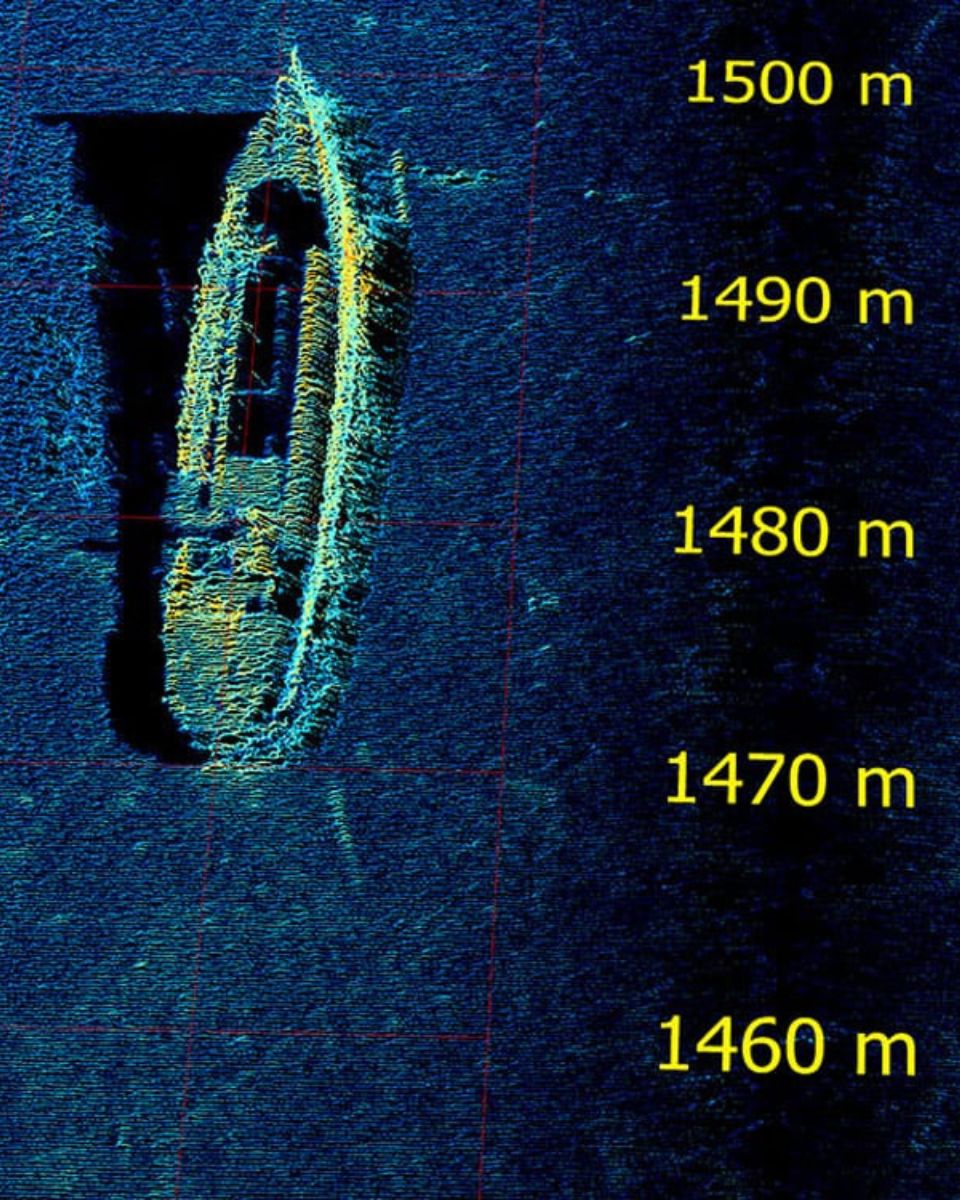
SBG Systemsの慣性システムとLiDARをドローンマッピングに組み合わせることで、高精度な地理空間データの取得における精度と信頼性が向上します。
この連携の仕組みと、ドローンによるマッピングにどのようなメリットがあるかを以下に説明します:
- レーザーパルスを使用して地表までの距離を測定し、地形や構造物の詳細な3Dマップを作成するリモートセンシング手法です。
- SBG SystemsのINSは、慣性計測装置(IMU)とGNSSデータを組み合わせることで、GNSSが利用できない環境においても、正確な位置、姿勢(ピッチ、ロール、ヨー)、速度を提供します。
SBGの慣性システムはLiDARデータと同期します。INSがドローンの位置と姿勢を高精度で追跡する一方、LiDARが下方の地形やオブジェクトの詳細を捉えます。
ドローンの正確な向きを把握することで、LiDARデータを3次元空間上で正確に位置決めすることができます。
GNSSコンポーネントがグローバルな測位を提供し、IMUがリアルタイムの姿勢および移動データを提供します。この組み合わせにより、GNSSの電波が弱い、または利用できない状況(高層ビルの近隣や鬱蒼とした森林など)でも、INSはドローンの軌跡と位置の追跡を継続でき、一貫性のあるLiDARマッピングが可能になります。
ペイロードとは何ですか?
ペイロードとは、車両(ドローン、船舶など)が、基本的な機能に加えて本来の目的を果たすために搭載するあらゆる機器、装置、または資材を指します。ペイロードは、モーター、バッテリー、フレームなど、車両の動作に必要な構成要素とは区別されます。
ペイロードの例:
- カメラ:高解像度カメラ、サーマルカメラ……
- センサー:LiDAR、ハイパースペクトルセンサー、化学センサー……
- 通信機器:無線機、信号中継器など…
- 科学機器:気象センサー、大気サンプリング装置……
- その他の専用機器
航空測量におけるジオレファレンシングとは何ですか?
地理参照とは、地図、衛星画像、航空写真などの地理データを既知の座標系に整合させ、地球の表面上に正確に位置決めできるようにする処理のことです。
これにより、データを他の空間情報と統合することができ、正確な位置情報に基づく分析やマッピングが可能になります。
測量において、ジオリファレンシングは、LiDARやカメラ、ドローンに搭載されたセンサーなどの機器によって収集されたデータを、実世界の座標に正確に紐付けるために不可欠です。
各データポイントに緯度、経度、標高を割り当てることで、ジオレファレンシングは、取得されたデータが地球上の正確な位置と向きを反映するようにします。これは、地理空間マッピング、環境モニタリング、建設計画などの用途において極めて重要です。
ジオレフェンシングには通常、GNSSや地上測量で取得された既知の座標を持つコントロールポイントを使用して、取得したデータを座標系に合わせる作業が含まれます。
このプロセスは、正確で信頼性が高く、実用的な空間データセットを作成するために不可欠です。
