海洋地球物理データの後処理に採用されたQinertia GNSS/INS
海洋地球物理学的調査の精密測位に向けたINSデータのポストプロセッシングに、SBGのQinertia GNSS/INS PPKソフトウェアが使用されています。
「SBG Systemsのハードウェアとソフトウェアは、私たちの期待に確実に応えてくれました!」 | Luke G.(Namdeb社 水路測量士兼海洋地質学者)
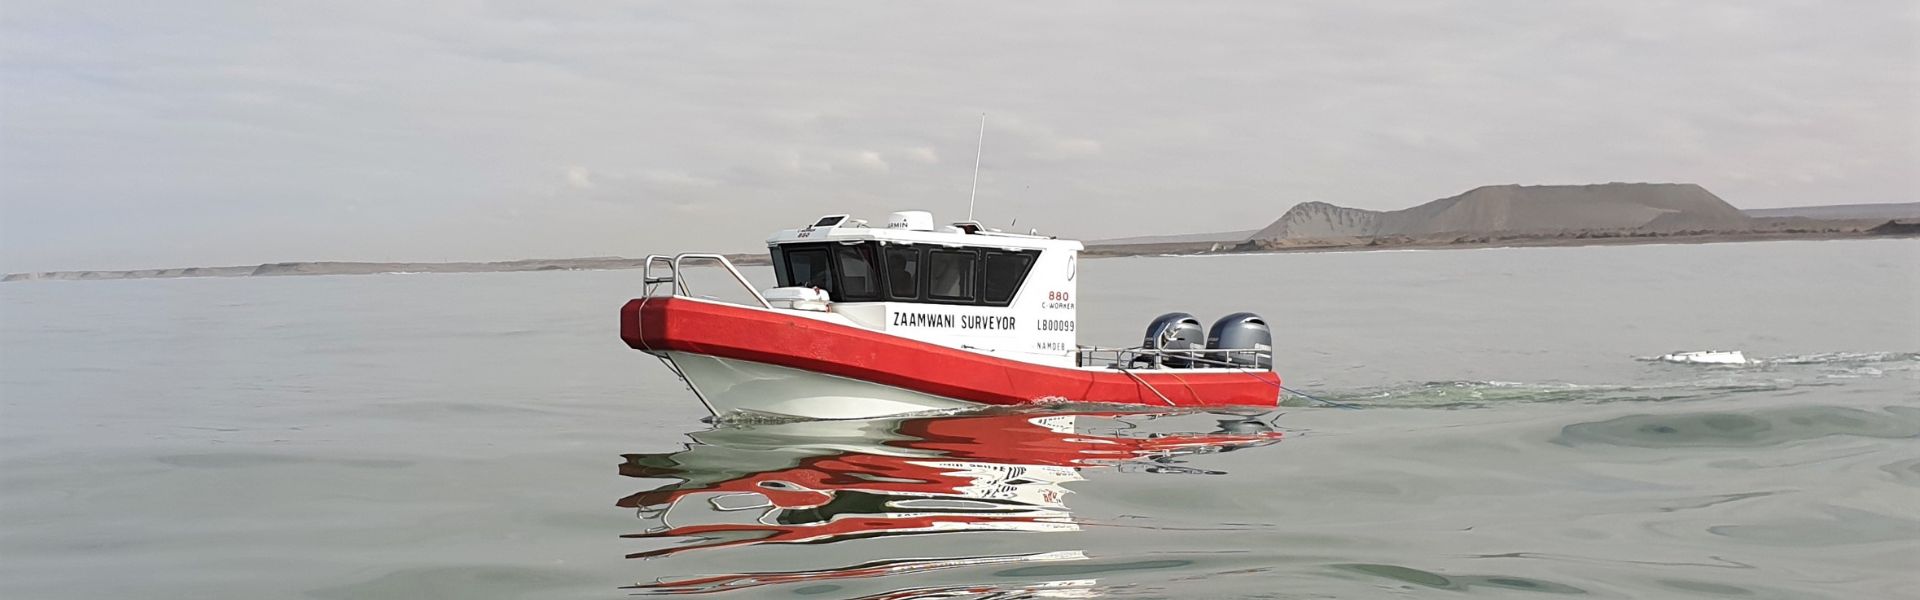
ナムデブ・ダイヤモンド・コーポレーションは、ナミビア南部のオランジェムンドに拠点を置く沖積ダイヤモンド採掘会社です。同社は探鉱、採掘、および復元事業を行っています。ナムデブの豊かな歴史は1920年にまで遡ります。
同社は、鉱体の沖積鉱床からダイヤモンドを採掘するために、いくつかの革新的な採掘技術を採用しています。調査においては、陸上および海洋環境において幅広い手法を採用し、採掘活動の定量化や、新たな採掘候補地の探鉱を行っています。
堅牢でコストパフォーマンスに優れたハードウェア
Namdebチームは旧式の慣性航海システムのアップグレードを検討しており、SBGのNavsight Apogeeが従来のエクイップメントと非常によく似た仕様を持ち、かつはるかに低コストであることを見出しました。
また、同社の顧客は、初期セットアップ時にユーザーを支援するハードウェア構成の中に魅力的な機能を見出しました。さらに、Qinertia PPKソフトウェアが従来のソリューションよりも高い価値を提供することに気づきました。
SBGのPPKソフトウェアにより、サードパーティ製データの統合が可能になり、高精度なジオレファレンシングのためのフォトグラメトリモジュールが提供されます。
PPKソフトウェアに対する主なニーズは、海洋地球物理学的調査の高精度な測位のためにINSデータを後処理することでした。
Qinertiaは、MBES調査からのNavsight Apogeeのミッションデータと、Trimble製GNSS受信機からのPPKデータを毎日処理しています。さらに、ユーザーは最近、DJI製UAVを使用したフォトグラメトリ処理にもこれを使用しました。
Qinertia GNSS/INSとのシームレスな統合
ハードウェアのアップグレードに関して大きな課題は生じませんでした。プラグ&プレイ設計により、顧客の調査船へのINSシステムのシームレスな統合が実現します。
ソフトウェア面では、システムの構成や、潜在的な設置エラーおよびデータバイアスをグラフィカルにユーザーへ通知するQinertiaのGUIに、Namdeb社は特に満足しています。さらに、SBGチームは常に迅速なサポート対応を行っています。
PPKソフトウェアとMBESについて
マルチビーム測深調査 (MBES)は、音波を用いて海底や地下構造の高解像度マップを作成する地球物理探査手法です。
これらは、水深、海底地形、および地質学的特徴の位置を特定するために、水路測量や地球物理探査で一般的に用いられます。
しかしながら、MBES調査の精度は、船舶の位置データを収集するために使用されるINS測位システムの精度や外乱によって、時として制限されることがあります。
PPKソフトウェアは、ミッション中に収集されたINSデータを処理してマルチビーム測深機(MBES)測量船の高精度な位置情報を提供することで、これらの問題を解決します。
そのためには、高度なアルゴリズムを使用して、電離層遅延や対流圏遅延などのGNSSデータの誤差を補正し、存在する可能性のあるバイアスを取り除きます。
これにより、測量船の高精度で信頼性の高い位置がもたらされ、それがMBESデータに組み込まれて精度が向上します。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。
生の位置データの後処理により、ワークフローで比類のない精度を実現します。
Qinertiaの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
順方向処理と逆方向処理はどのように機能するのでしょうか?
測量中に、中央部分で60秒間のGNSSデータ途絶が発生したと仮定しましょう。フォワード処理(順方向処理)における位置誤差は急速に増加し(速度はIMUの仕様やその他のパラメータに依存)、途絶の終了時に最大値に達します。その後、急速に回復します。ポスト処理(後処理)では、物理方程式が有効であるため、時間が逆向きに流れると仮定して逆時系列で処理を行います。このバックワード処理(逆方向処理)では、通常のフォワード処理とは非常にきれいな対称性をもって、GNSSデータ途絶の実際の開始時点で誤差が最大になります。
これら2つの計算結果をマージすると、測位中断の中間付近で最大誤差が発生しますが、順方向のみまたは逆方向のみのソリューションと比較して、その規模ははるかに小さくなります。これにより、SBG Systems製品で可能なGNSS+INSソリューションが特に改善されますが、GNSS単独処理もこのワークフローの恩恵を受けることになります。
すでに述べたように、この改善は後処理を通じてのみ行うことができます。これは、最初から最後まですべてのデータが利用可能である必要があるため、その処理を調査の終了まで延期することになるからです。
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
「精密位置決め(Precise Point Positioning)」とは何ですか?
PPP(Precise Point Positioning)は、衛星信号の誤差を補正することで高精度な測位を提供する衛星測位技術です。地上の基準局に依存することが多い(RTKのように)従来のGNSS手法とは異なり、PPPはグローバルな衛星データと高度なアルゴリズムを利用して正確な位置情報を提供します。
PPPは、地上のインフラストラクチャが不足している遠隔地や過酷な環境でのアプリケーションに適しており、ローカル基準局を必要とせずに世界中のどこでも機能します。精密な衛星軌道および時計データを利用し、さらに大気およびマルチパスの影響に対する補正を行うことで、PPPは一般的なGNSS誤差を最小限に抑え、センチメートルレベルの精度を達成することができます。
PPPは、収集したデータを事後に分析する後処理測位に利用できる一方で、リアルタイム測位ソリューションも提供可能です。リアルタイムPPP(RTPPP)は利用が拡大しており、ユーザーはリアルタイムで補正を受信し、自己位置を決定できます。
